Contents — find the section you need
Bir IMU (Atalet Ölçüm Birimi), bir ivmeölçer ve bir jiroskopu (açısal hız sensörü) birleştirerek bir aracın kendi öteleme ivmesini ve dönme açısal hızını doğrudan ölçer. Kameralar, LiDAR ve GNSS gibi "dışsal" sensörlerin aksine -ki bunların hepsi harici bir ışığa, radyo sinyaline veya bir referans noktasına dayanır- bir IMU tamamen kendi kendine yeten bir "içsel" sensördür. En büyük gücü de budur: Tünel içi veya GNSS'nin asla ulaşamadığı kapalı alanlar gibi sıfır dış bilgi bulunan ortamlarda bile yönelim ve yer değiştirmeyi tahmin etmeye devam edebilir. Otonom mobil sistemlerin neredeyse tamamında kullanılan temel bir sensördür - kendi kendine giden arabalarda yönelim tahmini, dronlarda uçuş kontrolü, bir robotun SLAM (eş zamanlı konumlandırma ve haritalama) yığınında ataletsel odometri - ve ayrıca akıllı telefon ekran döndürme algılamasından hareket kontrollü oyun kumandalarına kadar milyarlarca tüketici cihazına entegre edilmiştir.
 Xsens MTi-G (entegre GNSS/INS modeli)
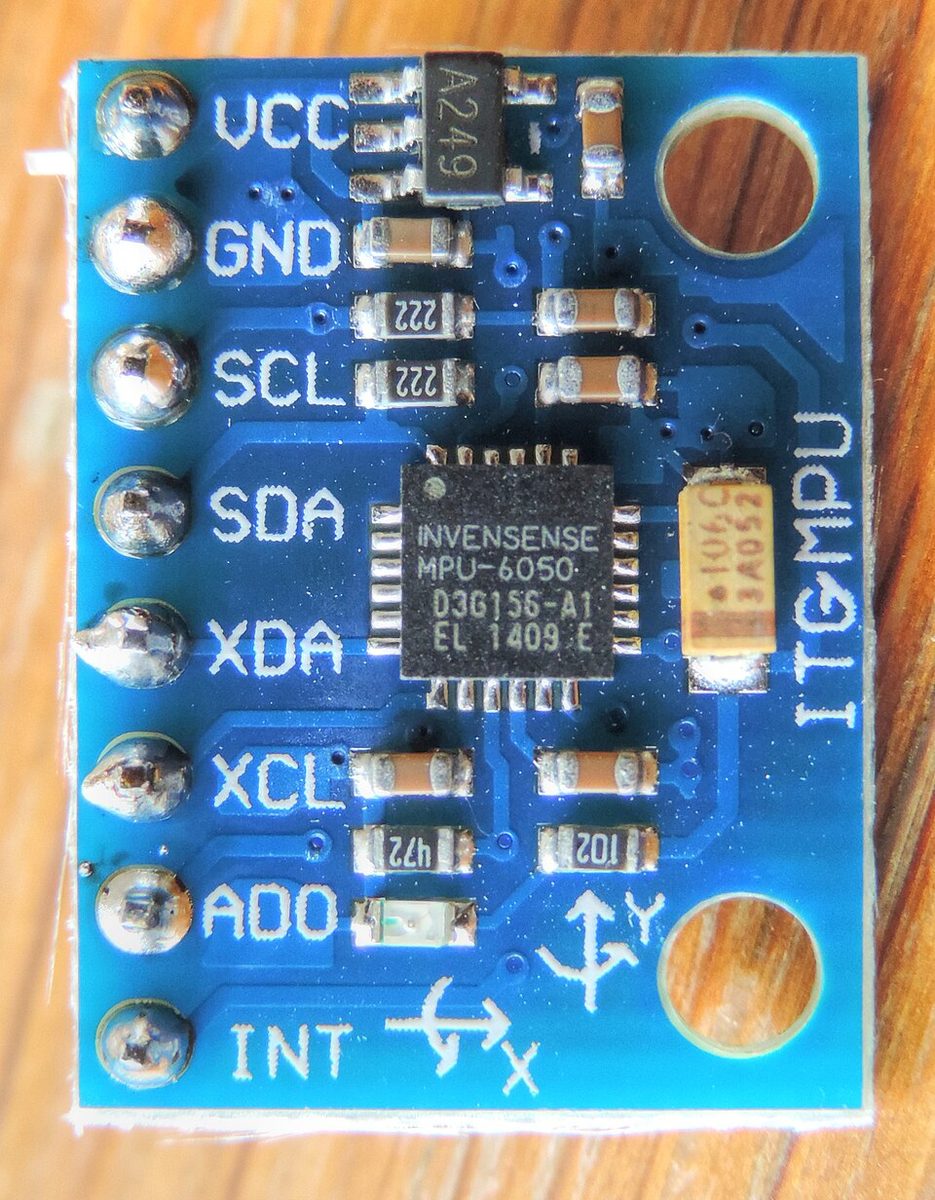 InvenSense MPU-6050 (GY-521 breakout kartı)
Görseller: Xsens MTi-G (Kallap85, CC BY-SA 4.0) / GY-521 MPU-6050 modülü (Nevit Dilmen, CC BY-SA 3.0), Wikimedia Commons. MPU-6050, bu makalede daha sonra ele alınan tüketici sınıfı IMU çipidir.


Prensip: Entegrasyon yoluyla tahmin ve kaçınılmaz bir kader olarak sapma
Bir IMU yalnızca "değişim oranlarını" - ivme ve açısal hızı - doğrudan ölçebilir, bu nedenle konum veya yönelimi geri kazanmak, bu sinyalleri zaman içinde entegre etmeyi gerektirir. Açısal hızı entegre etmek \omega(t) yönelim açısını \theta(t) verir; ivmeyi iki kez entegre etmek a(t) konumu p(t) verir.
Buradaki sorun, her sensörün çıktısının bazı sabit sapma hatalarını b ve rastgele gürültüyü taşımasıdır. Eğer sapma sabit bir değerde kalırsa b, ortaya çıkan açı hatası zamanla doğrusal olarak artar t — ancak ivme sapması çift entegre olduğundan, ortaya çıkan konum hatası t karesiyle artar.
İşte "sürüklenme"nin gerçek anlamı budur ve bir IMU'nun tek başına uzun süreli doğru kendi kendine konum belirlemeyi sağlayamamasının nedeni de tam olarak budur: harici bir mutlak referanstan (GNSS, kamera veya benzeri) periyodik düzeltme olmadan hatalar sürekli artar. Bu nedenle bir IMU nadiren tek başına kullanılır; neredeyse her zaman GNSS/INS entegrasyonu veya görsel odometri (tipik olarak IMU ile tahmin eden ve dışsal sensörle düzeltme yapan genişletilmiş bir Kalman filtresi aracılığıyla) ile birleştirilir.
MEMS jiroskopunun çalışma prensibi: titreşim çatalları ve Coriolis kuvveti
Günümüzde seri üretilen neredeyse tüm IMU'lar MEMS (mikro-elektro-mekanik sistem) tabanlıdır. Klasik MEMS jiroskop yapısı "titreşim çatalı titreşimli jiroskop"tur: silikon bir alt tabakaya kazınmış mikroskobik bir kütle, bir dizi tahrik elektrodu tarafından sabit bir frekans ve genlikte titreştirilir. Kütle titreşirken sensörün kendisi döndüğünde, hem tahrik yönüne hem de dönme eksenine dik eksen boyunca bir Coriolis kuvveti etki eder ve kütleyi bu dik yönde hafifçe yer değiştirir. Algılama elektrotları bu küçük yer değiştirmeyi kapasitanstaki bir değişiklik olarak algılar ve bunu açısal hıza orantılı bir elektrik sinyaline dönüştürür. MEMS ivmeölçerler de aynı temel prensiple çalışır - dış bir kuvvet kütleyi hafifçe yer değiştirir ve bu yer değiştirme kapasitans değişikliği olarak okunur. Dönen rotorlar etrafında inşa edilmiş eski mekanik jiroskopların aksine, bir MEMS cihazının tek hareketli parçası titreşen bir kütledir; bu da onu düşük maliyetli, minyatürleştirilmiş seri üretime son derece uygun kılan şeydir.
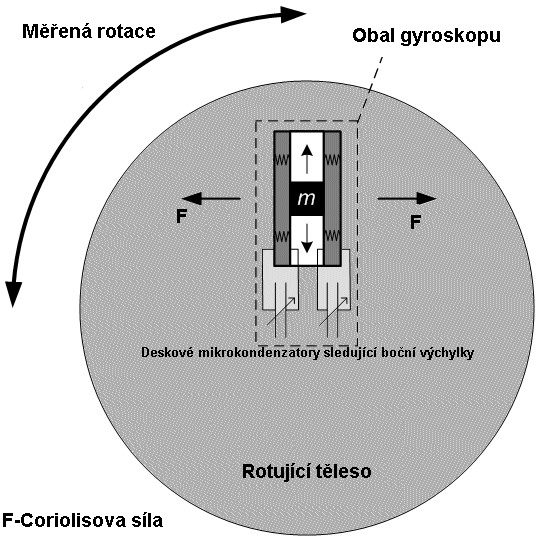
Resim: Schematic MEMS jiroskopunun diyagramı (David Vlachý, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Temel ayar çatalı MEMS jiroskop yapısını göstermektedir: salınan bir kütleye uygulanan dönüş, onu dik eksen boyunca yer değiştiren bir Coriolis kuvveti üretir.

Gürültüyü Karakterize Etme: Allan Varyansı
IMU gürültüsü tek bir sayı ile yakalanamaz — karakteri zaman ölçeğiyle değişir ve farklı ölçeklerde birden fazla farklı hata kaynağı baskın gelir. Kısa zaman ölçeklerinde, niceleme gürültüsü baskındır; orta zaman ölçeklerinde, açısal rastgele yürüyüş (ARW) baskındır; uzun zaman ölçeklerinde, sapma kararsızlığı ve oransal rastgele yürüyüş (RRW) baskındır. Ayırma için standart teknik Bunları karakterize etmek için IEEE-STD-952-1997 standardına göre Allan varyans analizi kullanılır. Allan varyans eğrisindeki minimum nokta, herhangi bir IMU veri sayfasındaki en önemli değerlerden biri olan "çalışma içi sapma kararlılığı"dır.
IMU Sınıfları: Tüketiciden Stratejik Kullanıma
Gerekli hassasiyet uygulamaya göre büyük ölçüde değişir ve sektör, jiroskop sapma kararlılığına göre kabaca bir sınıflandırma ölçeğinde karar kılmıştır.
| Sınıf | Jiroskop sapma kararlılığı | Yaklaşık konum hatası/saat | Tipik kullanım |
|---|---|---|---|
| Tüketici | ≥30 derece/saat | >11.000 km | Akıllı telefonlar, oyun kumandaları, drone tutum kontrolü (GNSS mevcutsa) |
| Endüstriyel | 10-100 derece/saat | 1.100-11.000 km | Endüstriyel robotlar, İHA'lar, kamera-gimbal stabilizasyonu |
| Taktiksel | 1-10 derece/saat | 110-1.100 km | İHA/İHA atalet navigasyonu, GNSS kesintileri sırasında yedek navigasyon |
| Orta Seviye | 0,01-1 derece/saat | 1,1-110 km | Hassas tarım makineleri, hassas ölçüm, üst düzey otonom sürüş prototipleri |
| Navigasyon | <0,01 derece/saat | <1,1 km | Uçak ve gemi atalet navigasyon sistemleri (INS) |
| Stratejik Seviye | <0,001 derece/saat | <110 m | Denizaltılar ve füzeler için uzun süreli, düzeltilmemiş navigasyon |
Tüketici sınıfı ile taktik sınıf arasındaki sapma kararlılığı farkı, onlarca ila yüzlerce katı kapsar ve bu fark doğrudan ürün fiyatına yansır; birkaç yüz yenlik bir çipten yüz binlerce yenlik bir modüle kadar değişebilir. Sürekli GNSS erişimine sahip otonom araçlar için, tüketici sınıfından endüstriyel sınıfa kadar olan seviyeler genellikle yeterlidir; uygulamalar için ise... GNSS'nin uzun süre kullanılamadığı durumlarda (tünellerde, yer altında, savaş alanı koşullarında) taktik sınıf veya daha yüksek bir sınıf zorunlu hale gelir.
Temel Ürünlerin Özelliklerine Göre Karşılaştırılması
| Ürün | Üretici | Sınıf | Jiroskop sapma kararlılığı | İvme sapma kararlılığı | Önemli özellik |
|---|---|---|---|---|---|
| Xsens MTi-2 (600 Serisi) | Xsens (Movella) | Endüstriyel | 6 derece/saat | 40µg | GNSS/INS entegrasyonuna kadar esnek ürün yelpazesi (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | Tüketiciden endüstriyele | 2 derece/saatten az | Açıklanmadı (otomotiv sınıfı soyundan türetilmiştir) | Yüksek titreşim dayanıklılığı, dronlar ve robotik için üretilmiştir |
| Analog Devices ADIS16500 | Analog Devices | Endüstriyelden taktiğe | 6.25 derece/saat | 16µg | 15×15×5mm BGA'ya sığdırılmış altı eksen artı yön hesaplaması |
| Honeywell HGuide HG4930 | Honeywell | Taktiksel | 0,25 derece/saat | Açıklanmadı | 3W güç tüketiminin altında, MEMS formunda gerçekleştirilen FOG (fiber optik jiroskop) sınıfı doğruluk |
| VectorNav VN-100 / VN-300 | VectorNav | Endüstriyelden taktiğe | Açıklanmadı (birleştirilmiş IMU/AHRS çıkışı olarak rapor edildi) | Açıklanmadı | VN-300, çift GNSS anteni aracılığıyla 0,15° statik yön doğruluğu elde eder |
| InvenSense MPU-6050 | InvenSense (şimdi TDK) | Tüketici | Açıklanmadı (tüketici çipleri genellikle sapma kararlılığını yayınlamaz) | Açıklanmadı | Altı eksenli tek çipli IMU; telefonlarda kullanılan tipik tüketici IMU'su Nexus 7 |
Xsens, ürünlerini "seriler" halinde satıyor; bu seriler, minik 1 Serisi'nden, çıplak bir IMU çıkışına (MTi-610), yerleşik tutum tahmini olan bir AHRS'ye (MTi-630) ve RTK seviyesinde konumlandırmaya ulaşan tam bir GNSS/INS entegrasyon modeline (MTi-670/680) kadar uzanıyor; bu, yalnızca 600 Serisi içinde bile geniş bir ürün yelpazesi anlamına geliyor. Yukarıdaki MTi-2 spesifikasyonu, Xsens'in IMU serisi spesifikasyon sayfasının temsili bir örneğidir. Bosch'un BMI088'i, CES 2018'de duyurulmasının ardından açıkça dronları ve robotik sistemleri hedefliyor. Bosch'un otomotiv elektronik denge sistemleri (ESP ve benzeri) için geliştirdiği titreşime dayanıklı jiroskop teknolojisini yeniden kullanarak, sıcaklık sapma katsayısının (TCO) 15 mdps/K'nin altında kaldığı düşük sapma özelliğine sahip bir ürün sunuyor. Analog Devices'ın ADIS16500'ü altı eksenli bir sensör içeriyor ve Bir tutum hesaplama işlemcisini tek bir BGA modülüne entegre etmek - çıplak bir çipten daha pahalı, ancak entegrasyon çabasından büyük ölçüde tasarruf sağlıyor. Honeywell'in HG4930'u, şirketin taktiksel sınıf bir ürün olarak yirmi yıllık atalet navigasyon mirasına dayanarak, "MEMS boyutunda ve MEMS fiyatında FOG (fiber optik jiroskop) sınıfı performans" sunduğunu açıkça pazarlıyor.
Wii Kumandası ve Tüketici MEMS İvmeölçerlerinin Şafağı
MEMS ivmeölçerler ve jiroskoplar artık tanesi birkaç yüz yen'e mal oluyor, ancak tüketici elektroniğindeki yerlerini gerçekten sağlamlaştıran cihaz, 2006'da piyasaya sürülen Nintendo'nun Wii Kumandası oldu. Nintendo, 2001 civarında Wii'yi geliştirmeye başladı, bu süreçte Gyration Inc.'den hareket algılama patentleri lisansladı ve sonunda Analog Devices'ın üç eksenli MEMS ivmeölçeri ADXL330'da karar kıldı. STMicroelectronics de projede yer aldı ve bazı raporlara göre Nintendo'nun şirketle ilk görüşmesinden ürünün piyasaya sürülmesine kadar geçen süre sadece dokuz ay gibi oldukça hızlı bir zamandı. O dönemde iki eksenli MEMS ivmeölçerler zaten mevcuttu, ancak üçüncü bir eksen eklemek gerçek teknik zorluklar getiriyordu. Wii Remote'un ticari başarısı, MEMS atalet sensörlerinin kitlesel pazar tüketici cihazlarına (telefonlar ve oyun konsolları dahil) entegre edilme trendini pekiştirdi.
Bu trendi en iyi şekilde simgeleyen ürün ise InvenSense'in MPU-6050'si oldu. Üç eksenli jiroskop ve üç eksenli ivmeölçerin tek bir çipe kaynaştırıldığı "altı eksenli IMU"nun öncüsü oldu ve Google'ın Nexus 7'si (2012) de dahil olmak üzere birçok akıllı telefon ve tabletin ana kartlarında yer aldı. Düşük maliyeti ve kolay bulunabilirliği sayesinde, Arduino ve Raspberry Pi hobi robotik ve drone yapım topluluğunda temel bir parça olarak kaldı. Newbot gibi bireysel otonom mobil robot projeleri de istisna değil; ilk aşamada MPU-6050 ailesi IMU'yu tercih ediyorlar. Başlatma testi yaygın bir ilk adımdır.
Xsens'in kendi kurumsal geçmişi başlı başına anlatılmaya değer bir hikayedir. 2000 yılında Hollanda'nın Enschede şehrinde Casper Peeters ve Per Slycke tarafından kurulan şirket, "MVN" gibi hareket yakalama için atalet sensörü paketleriyle ün kazandı. 2014 yılında yarı iletken devi Fairchild Semiconductor tarafından satın alındı, ardından 2016'da ON Semiconductor'ın Fairchild'ı satın almasıyla ON Semiconductor bünyesine girdi. 2017'de yarı iletken üreticisi mCube, Xsens'i satın aldı; mCube 2021'de Movella olarak yeniden markalaştı ve Xsens markasının ürünleri artık Movella çatısı altında satılıyor. Yaklaşık yirmi yıl boyunca şirket, bağımsız bir sensör üreticisinden hareket yakalama, giyilebilir cihazlar ve endüstriyel IoT'yi kapsayan bir şirkete dönüştü - hepsi "hareket verileri" üzerine kurulu.
Akademik tarafta ise, bağımsız IMU kaymasının makine öğrenimi tabanlı düzeltilmesine yönelik araştırmalar aktif olarak devam etmektedir. "AirIMU: Öğrenme" 2023 yılında yayınlanan "Ataletsel Odometri için Belirsizlik Yayılımı" (arXiv:2310.04874), ataletsel odometri doğruluğunu artırmak için belirsizliği - hatanın yayılımını - doğrudan ham IMU verilerinden öğrenmeyi öneriyor. Klasik Allan varyansına dayalı gürültü modellerinin ötesine geçen veri odaklı IMU hata karakterizasyon yaklaşımları, son yıllarda robotik konferanslarında sürekli olarak rapor edilen tekrarlayan bir temadır.
Performansı Belirleyen Parametreler
- Önyargı Kararlılığı: Bu sayı ne kadar küçükse, GNSS veya benzeri kaynaklardan harici düzeltme olmadan tutum tahmini o kadar uzun süre sürdürülebilir (yani, sapma o kadar yavaş birikir). Yukarıdaki derecelendirme tablosunun gösterdiği gibi, tüketici sınıfı (≥30 derece/saat) ve taktik sınıf (1-10 derece/saat) arasındaki fark onlarca katı kapsar ve bu fark, GNSS kaybolduktan sonra otonom navigasyonun ne kadar süre devam edebileceğini doğrudan belirler.
- Gürültü Yoğunluğu / Açı Rastgele yürüyüş: Bu, titreşimin yoğun olduğu ortamlarda (araçlar, dronlar, bacaklı robotlar) tutum tahmin doğruluğunu doğrudan belirler. Daha yüksek gürültü yoğunluğu, anlık titreşimi gerçek araç hareketiyle karıştırmayı kolaylaştırarak tahmin hatasını artırır. Bu, Allan varyans analizinin kısa ve orta zaman ölçekli hata kaynağı olarak ayırdığı bileşendir.
- GNSS entegrasyonu: Yüksek hızda uzun mesafelerde dış mekanlarda hareket eden uygulamalar (araçlar, dronlar) için, GNSS'yi RTK seviyesine kadar entegre eden VectorNav VN-300 veya Xsens MTi-670/680 gibi bir model seçmek, sistemin yüksek doğrulukta kendi kendine konumlandırmayı sürdürürken birikmiş sapmayı periyodik olarak sıfırlamasına olanak tanır. Sadece iç mekanlarda kullanılan bir robot için GNSS asla ona ulaşmaz, bu nedenle bu entegrasyon özelliği önemini büyük ölçüde kaybeder.
- Çevresel ve titreşim dayanıklılığı: Honeywell HG4930 gibi taktiksel sınıf bir ürün, geniş bir -54 ila aralığında çalışır. 85°C sıcaklık aralığı. Bosch'un BMI088'in otomotiv sınıfı titreşim dayanıklılığı teknolojisini yeniden kullanmasında olduğu gibi, drone motoru veya araç motoru titreşimine maruz kalan uygulamalarda, titreşim altındaki gürültü davranışı, pratikte genellikle ham sapma kararlılığı değerinden daha önemlidir.
- Örnekleme hızı ve tepki süresi: Drone uçuş kontrolü gibi hızlı geri bildirim kontrolü gerektiren uygulamalar için, IMU'nun çıkış hızı (VectorNav VN-300 400 Hz'e kadar ulaşır) doğrudan tutum kontrol döngüsünün tepki süresini belirler.
- Maliyet-boyut dengesi: MPU-6050 gibi tüketici sınıfı bir çip birkaç yüz yene ve birkaç milimetre kareye satılırken, HG4930 gibi taktik sınıfı bir ürün yüz binlerce yene mal olur ve buna karşılık gelen daha büyük bir alan gerektirir. Maliyet, güç tüketimi veya montaj alanı açısından değerlendirildiğinde, gerekli hassasiyetin çok ötesinde bir sınıf seçmek nadiren rasyoneldir.
Sapmayı ölçme Örnekleme periyodu
Bir uygulama, sürekli zaman denklemlerini doğrudan entegre etmez. Her örnekleme periyodunda tutum, hız ve pozisyonu günceller \Delta t. İvme navigasyon çerçevesine dönüştürüldükten ve yerçekimi çıkarıldıktan sonra, ölçülen ivmeyi a_k, ivmeölçer sapmasını b_a ve gürültüsünü n_{a,k} olarak kabul edelim. En basit ayrık güncelleme şöyledir:
Jiroskop sapması b_g sabit ise, tutum hatası \delta\theta\simeq b_g t'ü izler. 60 saniye boyunca harici bir düzeltme yapılmadan bırakılan, 1 derece/saat sapma kararlılığına sahip bir jiroskopun idealize edilmiş açı hatası 1\times(60/3600)=0.0167 derecedir. Gerçek donanım sıcaklık değişimlerini, dik olmamayı ve titreşim düzeltme hatasını ekler, bu nedenle bu hesaplama garantili bir doğruluk rakamı değildir. Pratik Öğrenilmesi gereken ders, \Delta t, sıcaklık ve tahmini sapmayı birlikte kaydetmektir; aksi takdirde bir entegrasyon problemi ve bir sensör arızası aynı görünebilir.
Şekil — Entegrasyon sırası, uzun aralıklar boyunca sapma hatasının hızla büyümesine neden olur. Eğriler açıklayıcıdır, belirli bir IMU'dan alınan ölçümler değildir.
Bir jiroskop doğrudan yuvarlanma, eğim ve sapmayı verir mi?
Sensör çerçevesinde açısal hızı ölçer.
Yön tahmini, koordinat ilişkilerini, entegrasyonu ve sapma yönetimini gerektirir. ## Referanslar - [Xsens MTi ürün seçici (Xsens resmi)](https://www.xsens.com/sensor-modules/xsens-mti-product-selector) - [Xsens 25 yıllık geçmişi (Xsens/Movella resmi)](https://www.xsens.com/25year) - [Bosch BMI088 ürün sayfası (Bosch Sensortec resmi)](https://www.bosch-sensortec.com/en/products/motion-sensors/imus/bmi088) - [Bosch BMI088 veri sayfası (Bosch Sensortec resmi PDF)](https://www.bosch-sensortec.com/media/boschsensortec/downloads/product_flyer/bst-bmi088-fl000.pdf) - [Analog Devices ADIS16500 ürün sayfası](https://www.analog.com/en/products/adis16500.html) - [Honeywell HGuide HG4930 ürün sayfası](https://www.honeywellaerospace.com/us/en/products-and-services/products/navigation-and-sensors/inertial-measurement-units/hguide-hg4930-mems-inertial-measurement-unit) - [Honeywell HG4930 özellik makalesi (Unmanned)] Sistem Teknolojisi)](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/) - [VectorNav VN-300 ürün sayfası](https://www.vectornav.com/products/detail/vn-300) - [VectorNav VN-100 ürün sayfası](https://www.vectornav.com/products/detail/vn-100) - [MEMS IMU için "taktik sınıf" tanımı (Analog Devices EngineerZone)](https://ez.analog.com/mems/w/documents/4111/what-does-tactical-grade-mean-for-a-mems-imu) - [Wii Remote (İngilizce Vikipedi, ADXL330 seçimi)](https://en.wikipedia.org/wiki/Wii_Remote) - [InvenSense (İngilizce Vikipedi)](https://en.wikipedia.org/wiki/InvenSense) - [AirIMU: Atalet Odometrisi için Belirsizlik Yayılımının Öğrenilmesi (arXiv:2310.04874)](https://arxiv.org/pdf/2310.04874) - [MEMS jiroskoplarının Allan varyans analizi] (NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.