Contents — find the section you need
एक आईएमयू (इनर्टियल मेज़रमेंट यूनिट) एक्सेलेरोमीटर और जाइरोस्कोप (एंगुलर-रेट सेंसर) को मिलाकर वाहन के स्वयं के ट्रांसलेशनल एक्सेलरेशन और रोटेशनल एंगुलर वेलोसिटी को सीधे मापता है। कैमरों, लिडार और जीएनएसएस जैसे "एक्सटेरोसेप्टिव" सेंसरों के विपरीत - जो सभी किसी बाहरी प्रकाश, रेडियो सिग्नल या लैंडमार्क का संदर्भ लेते हैं - एक आईएमयू पूरी तरह से आत्मनिर्भर "प्रोप्रियोसेप्टिव" सेंसर है। यही इसकी सबसे बड़ी ताकत है: यह शून्य बाहरी जानकारी वाले वातावरण में भी स्थिति और विस्थापन का अनुमान लगाता रह सकता है, जैसे कि सुरंग के अंदर या बंद जगहों पर जहां जीएनएसएस कभी नहीं पहुंचता। यह लगभग हर स्वायत्त मोबाइल सिस्टम में उपयोग किया जाने वाला एक मूलभूत सेंसर है - सेल्फ-ड्राइविंग कारों में स्थिति का अनुमान लगाने के लिए, ड्रोन में उड़ान नियंत्रण के लिए, रोबोट के एसएलएएम (साइमल्टेनियस लोकलाइज़ेशन एंड मैपिंग) स्टैक के अंदर इनर्टियल ओडोमेट्री के लिए - और यह स्मार्टफोन स्क्रीन रोटेशन डिटेक्शन से लेकर मोशन-कंट्रोल्ड गेम कंट्रोलर तक, अरबों उपभोक्ता उपकरणों में भी अंतर्निहित है।
 Xsens MTi-G (एकीकृत GNSS/INS मॉडल)
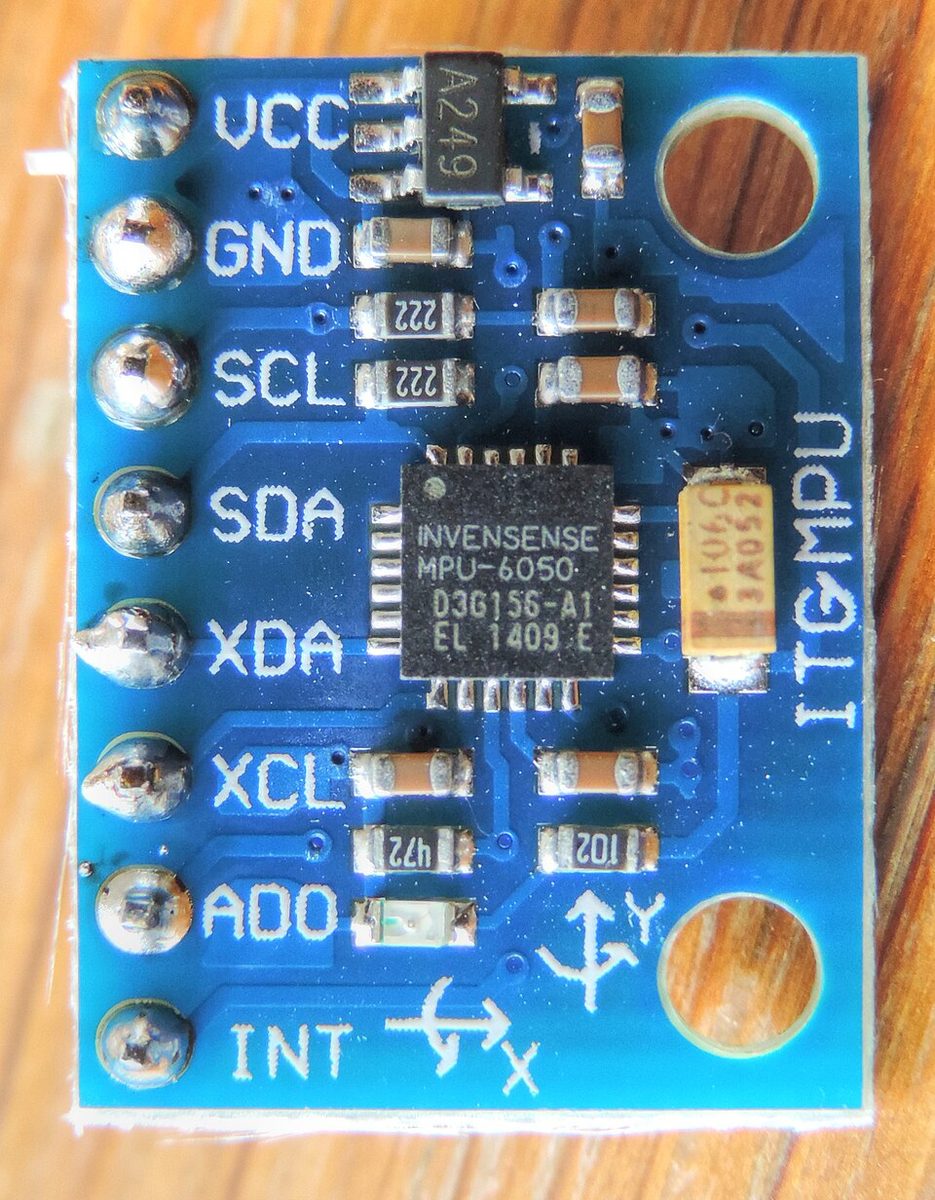 InvenSense MPU-6050 (GY-521 ब्रेकआउट बोर्ड)
चित्र: Xsens MTi-G (Kallap85, CC BY-SA) 4.0) / GY-521 MPU-6050 मॉड्यूल (नेविट दिलमेन, CC BY-SA 3.0), विकिमीडिया कॉमन्स। MPU-6050 एक उपभोक्ता-श्रेणी का IMU चिप है जिसकी चर्चा इस लेख में आगे की गई है।


सिद्धांत: एकीकरण द्वारा अनुमान, और विचलन एक अपरिहार्य घटना
एक IMU केवल "परिवर्तन की दर" - त्वरण और कोणीय वेग - को सीधे माप सकता है, इसलिए स्थिति या अभिवृत्ति को पुनर्प्राप्त करने के लिए समय के साथ इन संकेतों का एकीकरण आवश्यक है। कोणीय वेग \omega(t) का एकीकरण अभिवृत्ति कोण \theta(t) देता है; त्वरण a(t) का दोहरा एकीकरण स्थिति p(t) देता है।
मुश्किल यह है कि प्रत्येक सेंसर के आउटपुट में कुछ स्थिर पूर्वाग्रह त्रुटि b और यादृच्छिक शोर होता है। यदि बायस एक स्थिर मान b पर बना रहता है, तो परिणामी कोण त्रुटि समय के साथ रैखिक रूप से बढ़ती है t — लेकिन क्योंकि त्वरण बायस का दोहरा एकीकरण किया जाता है, इसलिए परिणामी स्थिति त्रुटि t वर्ग के साथ बढ़ती है।
यही वास्तव में "ड्रिफ्ट" है, और यही कारण है कि एक आईएमयू अकेले सटीक दीर्घकालिक स्व-स्थान निर्धारण को बनाए नहीं रख सकता: बाहरी निरपेक्ष संदर्भ — जीएनएसएस, कैमरा, या इसी तरह के — से आवधिक सुधार के बिना, त्रुटियां बढ़ती ही रहती हैं। यही कारण है कि आईएमयू को शायद ही कभी अकेले तैनात किया जाता है; इसे लगभग हमेशा जीएनएसएस/आईएनएस एकीकरण या दृश्य ओडोमेट्री (आमतौर पर एक विस्तारित कल्मन फ़िल्टर के माध्यम से जो आईएमयू के साथ भविष्यवाणी करता है और बाह्य संवेदक के साथ सुधार करता है) के साथ एकीकृत किया जाता है।
MEMS जाइरोस्कोप कैसे काम करता है: ट्यूनिंग फोर्क और कोरिओलिस बल
आजकल लगभग सभी बड़े पैमाने पर उत्पादित IMU MEMS (सूक्ष्म-विद्युत-यांत्रिक प्रणाली) पर आधारित हैं। MEMS जाइरोस्कोप की क्लासिक संरचना "ट्यूनिंग-फोर्क वाइब्रेटरी जाइरोस्कोप" है: सिलिकॉन सब्सट्रेट में उत्कीर्ण एक सूक्ष्म प्रूफ मास को ड्राइव इलेक्ट्रोड के एक सेट द्वारा एक निश्चित आवृत्ति और आयाम पर दोलन करने के लिए प्रेरित किया जाता है। जब द्रव्यमान दोलन कर रहा होता है और सेंसर स्वयं घूमता है, तो ड्राइव दिशा और घूर्णन अक्ष दोनों के लंबवत अक्ष के अनुदिश एक कोरिओलिस बल कार्य करता है, जिससे प्रूफ मास उस लंबवत दिशा में थोड़ा विस्थापित हो जाता है। सेंस इलेक्ट्रोड इस छोटे विस्थापन को धारिता में परिवर्तन के रूप में ग्रहण करते हैं और इसे कोणीय वेग के समानुपाती विद्युत संकेत में परिवर्तित करते हैं। MEMS एक्सेलेरोमीटर भी इसी मूल सिद्धांत पर काम करते हैं - एक बाहरी बल प्रूफ मास को थोड़ा विस्थापित करता है, और उस विस्थापन को धारिता में परिवर्तन के रूप में पढ़ा जाता है। घूर्णनशील रोटरों पर आधारित पुराने यांत्रिक जाइरोस्कोपों के विपरीत, एमईएमएस उपकरण का एकमात्र गतिशील भाग कंपन करने वाला द्रव्यमान होता है, और यही कारण है कि यह कम लागत और लघु आकार में बड़े पैमाने पर उत्पादन के लिए इतना उपयुक्त है।
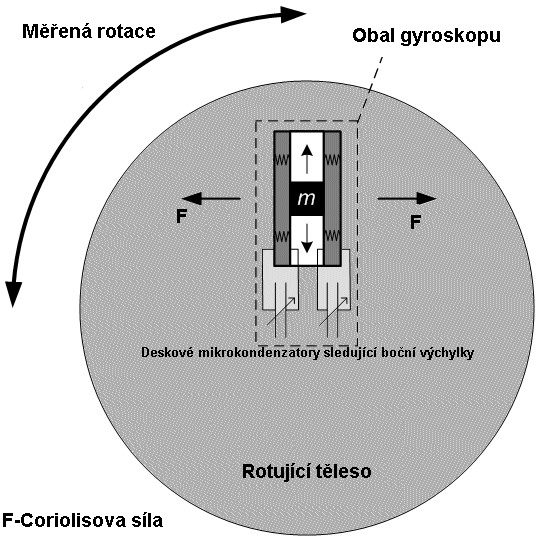
चित्र: एमईएमएस जाइरोस्कोप का आरेख (डेविड व्लाची, CC BY-SA 3.0 / GFDL), विकिमीडिया कॉमन्स। यह मूल ट्यूनिंग-फोर्क एमईएमएस जाइरोस्कोप संरचना को दर्शाता है: दोलनशील द्रव्यमान पर लगाया गया घूर्णन एक कोरिओलिस बल उत्पन्न करता है जो इसे लंबवत अक्ष के अनुदिश विस्थापित करता है।
शोर का लक्षण वर्णन: एलन विचरण
IMU शोर को किसी एक संख्या से नहीं समझा जा सकता — इसका स्वरूप समय के साथ बदलता रहता है, और विभिन्न पैमानों पर कई विशिष्ट त्रुटि स्रोत हावी होते हैं। कम समय के पैमाने पर, क्वांटाइजेशन शोर हावी होता है; मध्यम समय के पैमाने पर, कोण यादृच्छिक चाल (ARW) हावी होती है; लंबे समय के पैमाने पर, पूर्वाग्रह अस्थिरता और दर यादृच्छिक चाल (RRW) हावी होती है। मानक तकनीक इन दोनों को अलग करने और इनकी विशेषताओं का निर्धारण करने के लिए एलन-वेरिएंस विश्लेषण का उपयोग किया जाता है, जिसे IEEE-STD-952-1997 के तहत मानकीकृत किया गया है। एलन-वेरिएंस वक्र पर न्यूनतम बिंदु "इन-रन बायस स्टेबिलिटी" है, जो किसी भी IMU डेटाशीट पर सबसे महत्वपूर्ण आंकड़ों में से एक है।
IMU ग्रेड: उपभोक्ता से रणनीतिक तक
आवश्यक परिशुद्धता अनुप्रयोग के अनुसार बहुत भिन्न होती है, और उद्योग ने जाइरोस्कोप बायस स्टेबिलिटी के आधार पर एक मोटा-मोटा ग्रेडिंग पैमाना तय किया है।
| ग्रेड | जाइरो बायस स्टेबिलिटी | प्रति घंटा अनुमानित स्थिति त्रुटि | विशिष्ट उपयोग |
|---|---|---|---|
| उपभोक्ता | ≥30 डिग्री/घंटा | >11,000 किमी | स्मार्टफोन, गेम कंट्रोलर, ड्रोन एटीट्यूड कंट्रोल (GNSS उपलब्ध होने पर) |
| औद्योगिक | 10-100 डिग्री/घंटा | 1,100-11,000 किमी | औद्योगिक रोबोट, UGV, कैमरा-गिम्बल स्थिरीकरण |
सामरिक | 1-10 डिग्री/घंटा | 110-1,100 किमी | यूएवी/यूजीवी जड़त्वीय नेविगेशन, जीएनएसएस आउटेज के दौरान बैकअप नेविगेशन |
मध्यम | 0.01-1 डिग्री/घंटा | 1.1-110 किमी | सटीक कृषि मशीनरी, सटीक सर्वेक्षण, उच्च-स्तरीय स्वायत्त-ड्राइविंग प्रोटोटाइप |
नेविगेशन | <0.01 डिग्री/घंटा | <1.1 किमी | विमान और जहाज जड़त्वीय नेविगेशन प्रणाली (आईएनएस) |
रणनीतिक | <0.001 डिग्री/घंटा | <110 मीटर | पनडुब्बियों और मिसाइलों के लिए दीर्घकालिक, असंशोधित नेविगेशन |
उपभोक्ता श्रेणी और सामरिक श्रेणी के बीच पूर्वाग्रह स्थिरता में दसियों से लेकर सैकड़ों गुना तक का अंतर होता है, और यह अंतर सीधे उत्पाद की कीमत में परिलक्षित होता है - कुछ सौ येन की चिप से लेकर लाखों येन के मॉड्यूल तक। निरंतर जीएनएसएस पहुंच वाली स्व-चालित कारों के लिए, उपभोक्ता से औद्योगिक स्तर तक का ग्रेड अक्सर पर्याप्त होता है; उन अनुप्रयोगों के लिए जहां लंबे समय तक GNSS अनुपलब्ध रहता है — सुरंगें, भूमिगत क्षेत्र, युद्धक्षेत्र की स्थितियां — सामरिक ग्रेड या उससे उच्च ग्रेड अनिवार्य हो जाता है।
प्रमुख उत्पादों की विशिष्टताओं की तुलना
| उत्पाद | निर्माता | ग्रेड | जाइरो बायस स्थिरता | एक्सेल बायस स्थिरता | उल्लेखनीय विशेषता |
|---|---|---|---|---|---|
| Xsens MTi-2 (600-सीरीज़) | Xsens (Movella) | औद्योगिक | 6 डिग्री/घंटा | 40µg | GNSS/INS एकीकरण तक लचीली लाइन-अप (MTi-670/680) |
| Bosch BMI088 | Bosch Sensortec | उपभोक्ता से औद्योगिक | 2 डिग्री/घंटा से कम | खुलासा नहीं किया गया (ऑटोमोटिव-ग्रेड वंश से व्युत्पन्न) | उच्च कंपन प्रतिरोध क्षमता, ड्रोन और रोबोटिक्स के लिए निर्मित |
| Analog Devices ADIS16500 | Analog Devices | औद्योगिक से सामरिक | 6.25 डिग्री/घंटा | 16µg | 15×15×5 मिमी BGA में समाहित छह अक्ष और अभिवृत्ति गणना |
| हनीवेल HGuide HG4930 | हनीवेल | सामरिक | 0.25 डिग्री/घंटा | खुलासा नहीं किया गया | 3W से कम बिजली खपत पर MEMS रूप में FOG (फाइबर-ऑप्टिक जाइरो) श्रेणी की सटीकता प्राप्त |
| वेक्टरनैव VN-100 / VN-300 | वेक्टरनैव | औद्योगिक से सामरिक | खुलासा नहीं किया गया (फ्यूज्ड IMU/AHRS आउटपुट के रूप में रिपोर्ट किया गया) | खुलासा नहीं किया गया | VN-300 दोहरे GNSS एंटेना के माध्यम से 0.15° स्थिर हेडिंग सटीकता प्राप्त करता है |
| इन्वेनसेंस MPU-6050 | इन्वेनसेंस (अब TDK) | उपभोक्ता | खुलासा नहीं किया गया (उपभोक्ता चिप्स आमतौर पर बायस स्थिरता प्रकाशित नहीं करते हैं) | खुलासा नहीं किया गया | छह-अक्षीय एकल-चिप आईएमयू; नेक्सस 7 जैसे फोनों में इस्तेमाल होने वाला आदर्श उपभोक्ता आईएमयू |
एक्ससेंस अपने उत्पादों को "सीरीज़" के आधार पर बेचता है, जिसमें छोटी 1-सीरीज़, एक साधारण आईएमयू आउटपुट (MTi-610), ऑनबोर्ड एटीट्यूड एस्टिमेशन वाला एएचआरएस (MTi-630), और आरटीके-स्तर की पोजिशनिंग तक पहुंचने वाला पूर्ण जीएनएसएस/आईएनएस एकीकरण मॉडल (MTi-670/680) शामिल हैं - अकेले 600-सीरीज़ में भी ग्रेड की व्यापक विविधता है। ऊपर दिया गया MTi-2 विनिर्देश एक्ससेंस की आईएमयू-लाइन विनिर्देश शीट का एक प्रतिनिधि उदाहरण है। बॉश का BMI088 स्पष्ट रूप से ड्रोन और रोबोटिक्स को लक्षित करता है, जिसे CES 2018 में घोषित किया गया था। यह कंपन-प्रतिरोधी जाइरोस्कोप तकनीक का पुन: उपयोग करता है जिसे बॉश ने ऑटोमोटिव इलेक्ट्रॉनिक स्थिरता प्रणालियों (ईएसपी और इसी तरह) के लिए विकसित किया था, जिससे इसे कम-ड्रिफ्ट विशेषता मिलती है जहां तापमान गुणांक ऑफसेट (TCO) 15 mdps/K से कम रहता है। एनालॉग डिवाइसेस का ADIS16500 एक सिंगल BGA मॉड्यूल में छह-एक्सिस सेंसर और एटीट्यूड-कम्प्यूटेशन प्रोसेसर को समाहित करता है — यह एक साधारण चिप से महंगा है, लेकिन इससे एकीकरण में काफी बचत होती है। हनीवेल का HG4930 खुद को "MEMS आकार और MEMS कीमत पर FOG (फाइबर-ऑप्टिक जाइरो) श्रेणी का प्रदर्शन" देने वाले उत्पाद के रूप में विज्ञापित करता है, जो सामरिक श्रेणी के उत्पाद के रूप में कंपनी की दो दशकों की जड़त्वीय नेविगेशन विरासत पर आधारित है।
Wii रिमोट और उपभोक्ता MEMS एक्सेलेरोमीटर का उदय
MEMS एक्सेलेरोमीटर और जाइरोस्कोप की कीमत अब कुछ सौ येन प्रति यूनिट है, लेकिन उपभोक्ता इलेक्ट्रॉनिक्स में इन्हें सही मायने में स्थापित करने वाला उपकरण निन्टेंडो का Wii रिमोट था, जिसे 2006 में जारी किया गया था। निन्टेंडो ने लगभग 2001 में Wii का विकास शुरू किया, इस दौरान Gyration Inc. से मोशन-सेंसिंग पेटेंट का लाइसेंस लिया, और अंततः एनालॉग डिवाइसेस के तीन-एक्सिस MEMS एक्सेलेरोमीटर, ADXL330 को चुना। STMicroelectronics भी इस परियोजना में शामिल थी, और कुछ रिपोर्टों के अनुसार, Nintendo की कंपनी के साथ पहली बैठक से लेकर उत्पाद की शिपिंग तक का विकास मात्र नौ महीनों में पूरा हो गया - जो कि उल्लेखनीय रूप से तेज़ था। उस समय दो-अक्षीय MEMS एक्सेलेरोमीटर पहले से मौजूद थे, लेकिन तीसरा अक्ष जोड़ना एक वास्तविक तकनीकी चुनौती थी। Wii रिमोट की व्यावसायिक सफलता ने MEMS जड़त्वीय सेंसरों को आम उपभोक्ता उपकरणों - फोन और गेम कंसोल दोनों में शामिल करने की प्रवृत्ति को मजबूत किया।
इसके बाद इस प्रवृत्ति का सबसे अच्छा प्रतीक InvenSense का MPU-6050 उत्पाद बना। इसने "छह-अक्षीय IMU" - एक ही चिप पर तीन-अक्षीय जाइरोस्कोप और तीन-अक्षीय एक्सेलेरोमीटर का संयोजन - का आविष्कार किया और Google के Nexus 7 (2012) सहित कई स्मार्टफोन और टैबलेट के मुख्य बोर्डों पर उपलब्ध रहा। इसकी कम लागत और आसानी से उपलब्धता के कारण, यह Arduino और Raspberry Pi के शौकीन रोबोटिक्स और ड्रोन निर्माण समुदाय में एक अनिवार्य हिस्सा बना हुआ है। Newbot जैसी व्यक्तिगत स्वायत्त-मोबाइल-रोबोट परियोजनाएं भी अपवाद नहीं हैं - MPU-6050 परिवार के IMU के लिए प्रारंभिक परीक्षण करना एक सामान्य पहला कदम है।
Xsens का अपना कॉर्पोरेट इतिहास अपने आप में एक दिलचस्प कहानी है। वर्ष 2000 में नीदरलैंड के एन्शेडे में कैस्पर पीटर्स और पेर स्लीक द्वारा स्थापित, कंपनी ने मोशन कैप्चर के लिए इनर्टियल सेंसर सूट, जैसे "MVN" के साथ अपनी प्रतिष्ठा बनाई। 2014 में इसे सेमीकंडक्टर दिग्गज फेयरचाइल्ड सेमीकंडक्टर ने अधिग्रहित कर लिया, फिर 2016 में ON सेमीकंडक्टर द्वारा फेयरचाइल्ड का अधिग्रहण करने पर यह ON सेमीकंडक्टर के अंतर्गत आ गई। 2017 में, सेमीकंडक्टर निर्माता mCube ने Xsens का अधिग्रहण किया; mCube ने 2021 में अपना नाम बदलकर Movella कर लिया, और Xsens ब्रांड के उत्पाद अब Movella के अंतर्गत बेचे जाते हैं। लगभग दो दशकों में, कंपनी एक स्वतंत्र सेंसर निर्माता से विकसित होकर मोशन कैप्चर, वियरेबल्स और औद्योगिक IoT तक फैली एक कंपनी बन गई - ये सभी "गति डेटा" पर आधारित हैं।
शैक्षणिक पक्ष पर, शोध का उद्देश्य है स्टैंडअलोन आईएमयू ड्रिफ्ट का मशीन लर्निंग आधारित सुधार सक्रिय है। 2023 में प्रकाशित "AirIMU: Learning Uncertainty Propagation for Inertial Odometry" (arXiv:2310.04874) शोधपत्र में इनर्शियल ओडोमेट्री की सटीकता में सुधार के लिए कच्चे आईएमयू डेटा से सीधे अनिश्चितता (त्रुटि का प्रसार) सीखने का प्रस्ताव है। डेटा-आधारित आईएमयू त्रुटि-विशेषता निर्धारण दृष्टिकोण, जो पारंपरिक एलन-वेरिएंस-आधारित शोर मॉडल से आगे बढ़ते हैं, हाल के वर्षों में रोबोटिक्स सम्मेलनों में लगातार चर्चा का विषय रहे हैं।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- बायस स्थिरता: यह संख्या जितनी कम होगी, जीएनएसएस या इसी तरह के स्रोतों से बाहरी सुधार के बिना अभिवृत्ति अनुमान को उतनी ही देर तक बनाए रखा जा सकता है (अर्थात, ड्रिफ्ट उतनी ही धीमी गति से जमा होती है)। जैसा कि ऊपर दी गई ग्रेडिंग तालिका दर्शाती है, उपभोक्ता ग्रेड (≥30 डिग्री/घंटा) और सामरिक ग्रेड (1-10 डिग्री/घंटा) के बीच का अंतर कई गुना है, और यह अंतर सीधे यह निर्धारित करता है कि GNSS सिग्नल खो जाने के बाद स्वायत्त नेविगेशन कितने समय तक जारी रह सकता है।
- शोर घनत्व / कोण यादृच्छिक चाल: यह कंपन-प्रधान वातावरणों में अभिवृत्ति-अनुमान की सटीकता को सीधे निर्धारित करता है — वाहन, ड्रोन, रोबोट। उच्च शोर घनत्व के कारण क्षणिक कंपन को वास्तविक वाहन गति समझने की संभावना बढ़ जाती है, जिससे अनुमान त्रुटि बढ़ जाती है। एलन-विचरण विश्लेषण इसी घटक को अल्प से मध्यम समय-सीमा त्रुटि स्रोत के रूप में अलग करता है।
- क्या GNSS एकीकृत है: उच्च गति से लंबी दूरी तक बाहरी रूप से चलने वाले अनुप्रयोगों — वाहनों, ड्रोन — के लिए, VectorNav VN-300 या Xsens MTi-670/680 जैसे मॉडल का चयन करना, जो RTK-स्तर तक GNSS स्थिति निर्धारण को एकीकृत करता है, सिस्टम को उच्च-सटीकता स्व-स्थानीकरण को बनाए रखते हुए संचित बहाव को समय-समय पर रीसेट करने की अनुमति देता है। केवल इनडोर रोबोट के लिए, GNSS कभी भी उस तक नहीं पहुंचता है, इसलिए यह एकीकरण सुविधा अपना अधिकांश महत्व खो देती है।
- पर्यावरण और कंपन मजबूती**: हनीवेल HG4930 जैसा सामरिक-श्रेणी का उत्पाद -54°C से 85°C तक के व्यापक तापमान रेंज में काम करता है। बॉश के BMI088 की तरह, जो ऑटोमोटिव-ग्रेड कंपन-मजबूती तकनीक का पुन: उपयोग करता है, ड्रोन-मोटर या वाहन-इंजन कंपन के संपर्क में आने वाले अनुप्रयोगों में, कंपन के तहत शोर व्यवहार अक्सर केवल कच्चे बायस-स्थिरता आंकड़े की तुलना में व्यवहार में अधिक मायने रखता है।
- सैंपलिंग दर और प्रतिक्रियाशीलता: ड्रोन उड़ान नियंत्रण जैसे तीव्र प्रतिक्रिया नियंत्रण की आवश्यकता वाले अनुप्रयोगों के लिए, IMU की आउटपुट दर (वेक्टरनैव VN-300 400Hz तक पहुँचता है) सीधे अभिवृत्ति-नियंत्रण लूप की प्रतिक्रियाशीलता निर्धारित करती है।
- लागत-आकार का संतुलन: MPU-6050 जैसी उपभोक्ता चिप कुछ मिलीमीटर वर्ग में कुछ सौ येन में उपलब्ध है, जबकि HG4930 जैसे सामरिक-श्रेणी के उत्पाद की कीमत लाखों येन में होती है और इसके लिए तदनुसार बड़े आकार की आवश्यकता होती है। एक ऐसा ग्रेड चुनना जो इससे कहीं अधिक उन्नत हो, अपेक्षित सटीकता वास्तव में क्या मांगती है, यह शायद ही कभी तर्कसंगत होता है, चाहे लागत, बिजली की खपत या माउंटिंग-स्पेस फुटप्रिंट के आधार पर आंका जाए।
सैंपलिंग अवधि के साथ ड्रिफ्ट का मात्रात्मक विश्लेषण
एक कार्यान्वयन निरंतर-समय समीकरणों को सीधे एकीकृत नहीं करता है। यह प्रत्येक सैंपलिंग अवधि \Delta t पर अभिवृत्ति, वेग और स्थिति को अद्यतन करता है। त्वरण को नेविगेशन फ्रेम में रूपांतरित करने और गुरुत्वाकर्षण को हटाने के बाद, मान लीजिए a_k मापा गया त्वरण है, b_a एक्सेलेरोमीटर बायस है, और n_{a,k} इसका शोर है। सबसे सरल असतत अद्यतन है:
यदि जाइरो बायस b_g स्थिर है, तो अभिवृत्ति त्रुटि \delta\theta\simeq b_g t का अनुसरण करती है। 1 डिग्री/घंटा बायस स्थिरता वाले जाइरो को 60 सेकंड के लिए बाहरी सुधार के बिना छोड़ने पर, आदर्श कोण त्रुटि 1\times(60/3600)=0.0167 होती है। वास्तविक हार्डवेयर में तापमान परिवर्तन, गैर-लंबवतता और कंपन-सुधार त्रुटि शामिल होती है, इसलिए यह गणना सटीकता की गारंटी नहीं देती है। व्यावहारिक सलाह यह है कि \Delta t, तापमान और अनुमानित पूर्वाग्रह को एक साथ लॉग करें; अन्यथा एकीकरण समस्या और सेंसर की खराबी एक जैसी दिख सकती हैं।
चित्र — एकीकरण क्रम के कारण लंबे अंतरालों में पूर्वाग्रह त्रुटि तेजी से बढ़ती है। वक्र केवल व्याख्यात्मक हैं, किसी विशेष IMU से प्राप्त माप नहीं हैं।
क्या जाइरोस्कोप सीधे रोल, पिच और यॉ आउटपुट करता है?
यह सेंसर फ्रेम में कोणीय वेग को मापता है।
दिशा निर्धारण के लिए निर्देशांक संबंध, एकीकरण और पूर्वाग्रह प्रबंधन की आवश्यकता होती है। ## संदर्भ - [Xsens MTi उत्पाद चयनकर्ता (Xsens आधिकारिक)](https://www.xsens.com/sensor-modules/xsens-mti-product-selector) - [Xsens का 25 वर्षीय इतिहास (Xsens/Movella आधिकारिक)](https://www.xsens.com/25year) - [Bosch BMI088 उत्पाद पृष्ठ (Bosch Sensortec आधिकारिक)](https://www.bosch-sensortec.com/en/products/motion-sensors/imus/bmi088) - [Bosch BMI088 डेटाशीट (Bosch Sensortec आधिकारिक PDF)](https://www.bosch-sensortec.com/media/boschsensortec/downloads/product_flyer/bst-bmi088-fl000.pdf) - [Analog Devices ADIS16500 उत्पाद पृष्ठ](https://www.analog.com/en/products/adis16500.html) - [Honeywell HGuide HG4930 उत्पाद पृष्ठ](https://www.honeywellaerospace.com/us/en/products-and-services/products/navigation-and-sensors/inertial-measurement-units/hguide-hg4930-mems-inertial-measurement-unit) - [Honeywell HG4930 विशेष लेख (मानवरहित सिस्टम)] [प्रौद्योगिकी](https://www.unmannedsystemstechnology.com/2025/05/exploring-the-capabilities-of-the-honeywell-hg4930-imu/) - [VectorNav VN-300 उत्पाद पृष्ठ](https://www.vectornav.com/products/detail/vn-300) - [VectorNav VN-100 उत्पाद पृष्ठ](https://www.vectornav.com/products/detail/vn-100) - [MEMS IMU के लिए "सामरिक ग्रेड" की परिभाषा (एनालॉग डिवाइसेस इंजीनियरज़ोन)](https://ez.analog.com/mems/w/documents/4111/what-does-tactical-grade-mean-for-a-mems-imu) - [Wii रिमोट (अंग्रेजी विकिपीडिया, ADXL330 चयन पर)](https://en.wikipedia.org/wiki/Wii_Remote) - [InvenSense (अंग्रेजी विकिपीडिया)](https://en.wikipedia.org/wiki/InvenSense) - [AirIMU: जड़त्वीय ओडोमेट्री के लिए अनिश्चितता प्रसार सीखना (arXiv:2310.04874)](https://arxiv.org/pdf/2310.04874) - [MEMS का एलन-विचरण विश्लेषण] जाइरोस्कोप (NCBI/PMC)](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC7506677/)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।