Contents — find the section you need
레이더(Radio Detection and Ranging, 무선 탐지 및 거리 측정)는 전파를 송신하고 목표물에서 반사된 전파를 수신하여 거리, 방위각, 상대 속도를 측정하는 센서입니다. 상대 속도는 반사파의 주파수 변화(도플러 효과)로부터 계산되며, 거리는 전파의 왕복 시간으로부터 계산됩니다. 자동차 분야에서는 일반적으로 76~81GHz의 밀리미터파 대역을 사용하기 때문에 "밀리미터파 레이더"라고 불립니다. 카메라와 LiDAR가 빛을 이용하는 반면, 레이더는 전파를 이용합니다. 바로 이 때문에 광학 센서가 제대로 작동하지 못하는 비, 안개, 눈, 눈부심, 어둠 속에서도 비교적 안정적으로 작동할 수 있습니다. 제2차 세계 대전 당시의 방공 시스템에서 개발된 이 기술은 80여 년에 걸쳐 소형화되고 비용이 절감되어 현재는 자동차 부품으로 대량 생산되고 있습니다.
 체인 홈 방공 레이더 타워(영국 도버 스윙게이트)
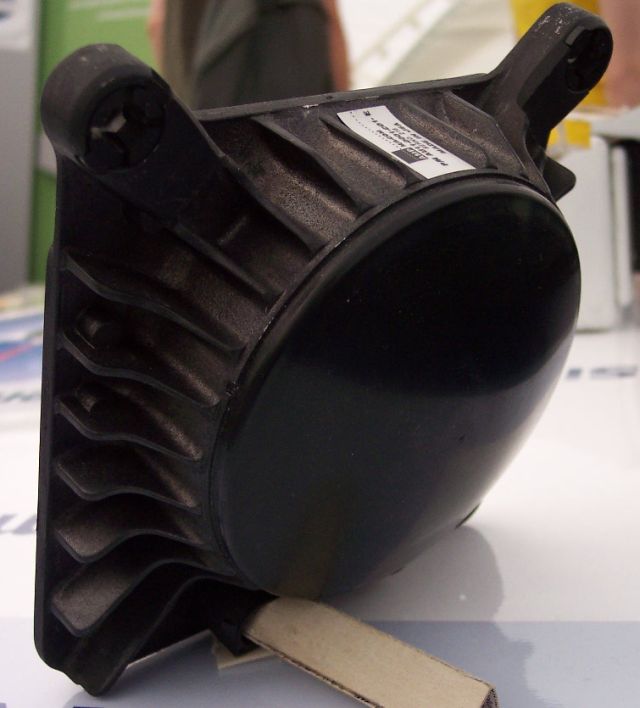 자동차 밀리미터파 레이더 안테나
이미지: Chain 홈 방공 레이더 타워 (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive 밀리미터파 레이더 안테나 (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


원리: FMCW — 비트 주파수를 이용하여 거리와 속도를 동시에 계산
자동차용 밀리미터파 레이더에서 주로 사용되는 방식은 FMCW(주파수 변조 연속파)입니다. 송신 신호의 주파수는 일정한 기울기("처프")로 시간에 따라 선형적으로 변화합니다. 수신된 반사파와 송신 신호가 혼합되어 "비트 주파수"가 생성되는데, 이는 두 신호의 차이입니다.
여기서 B는 처프 대역폭, T는 처프 스윕 지속 시간, c는 빛의 속도, R는 목표물까지의 거리, v는 상대 속도, \lambda는 전파 파장입니다. 오른쪽 첫 번째 항은 반사파의 왕복 지연(거리에 비례)에서 비롯되고, 두 번째 항은 도플러 효과로 인한 주파수 성분(상대 속도에 비례)에서 비롯됩니다. 정지된 물체에서 반사된 파동과 움직이는 물체에서 반사된 파동은 각각 뚜렷하게 다른 특성을 가진 비트 신호로 나타납니다. 레이더는 연속적인 처프 신호를 송신하고 각 비트 신호에 고속 푸리에 변환(FFT)을 적용함으로써 거리와 상대 속도를 동시에 분리하여 계산할 수 있습니다. 거리 분해능은 처프 대역폭(B,\Delta R = c / 2B)에 반비례하므로, 대역폭이 넓을수록 서로 가까이 있는 두 목표물을 별개의 물체로 구분할 수 있는 능력이 향상됩니다.
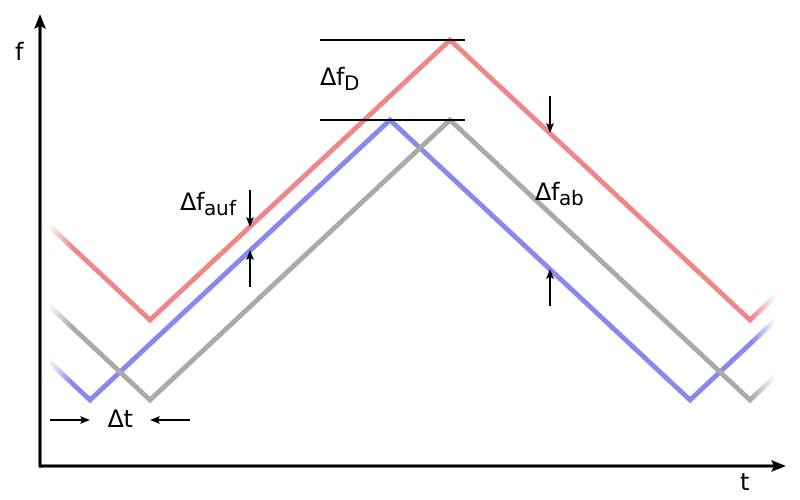
이미지: Principle FMCW/도플러 레이더 원리도 (Rainald62, CC BY-SA 3.0), Wikimedia Commons. 파란색 선은 송신파, 회색 선은 정지 물체 반사파(시간 지연만 있음), 빨간색 선은 접근 물체 반사파(시간 지연 및 도플러 효과로 주파수 상향 이동)입니다.

원리: 주파수 대역 선택은 적용 분야에 따라 달라진다
자동차용 밀리미터파 레이더는 주로 76-81GHz 대역에서 작동하지만, 해당 대역 내에서도 서브밴드 선택은 적용 분야에 따라 달라집니다. 76GHz 대역은 장거리 감시에 적합합니다. 레이더는 대략 100~200m 전방까지 탐지 가능하며, 거리 해상도는 약 1~2m이고 시야각은 약 20도 정도로 좁습니다. 이는 고속도로 주행 중 전방의 먼 차량을 조기에 감지해야 하는 용도, 예를 들어 어댑티브 크루즈 컨트롤(ACC)이나 자동 비상 제동 시스템에 적합합니다. 반면, 더 넓은 77~81GHz 대역은 고해상도를 제공하여 근접한 차량, 보행자, 자전거 등을 정밀하게 구분할 수 있어, 합류 지점이나 교차로에서 우회전 시 여러 개의 근접 목표물을 구별하는 데 유용합니다. 최근 등장한 "4D 이미징 레이더"는 기존 레이더가 측정하던 거리, 방위각, 상대 속도 외에도 고도각(수직 방향)을 측정하는 고해상도 변형 기술로, 도로 표면의 요철이나 머리 위 표지판과 같은 수직 정보까지 처리할 수 있습니다.
역사: 방공 시스템에서 자동차 부품까지
레이더의 실용적인 기원은 제2차 세계 대전으로 거슬러 올라갑니다. 영국의 물리학자 로버트 왓슨-와트는 1935년 2월 26일, 항공기가 전파를 반사시켜 탐지될 수 있음을 최초로 입증했습니다. 그 전파를 반사하는 것을 감지한 이 발견은 영국의 본토 방공망인 '체인 홈(Chain Home)'의 기반이 되었습니다. 1938년부터 운용된 체인 홈은 비교적 낮은 22~50MHz 대역에서 작동하는 대규모 고정 레이더 기지 네트워크였습니다. 전쟁 발발 당시 18개였던 기지는 전쟁이 끝날 무렵 53개로 확장되었습니다. 1940년 영국 본토 항공전 당시, 수적으로 열세였던 영국 공군(RAF)이 독일 공군(Luftwaffe)의 공습을 요격할 수 있었던 주요 요인으로 이 조기 경보 시스템이 널리 인정받고 있습니다. 그로부터 약 80년이 지난 지금, 전파를 송신하고 반사된 전파를 측정하는 기본 원리는 그대로 유지되었지만, 레이더 자체는 거대한 고정 안테나 타워에서 차량 범퍼 내부에 장착되는 몇 센티미터 크기의 모듈로 소형화되었습니다.
주요 제품 사양 비교
| 제품 | 제조사 | 유형 | 탐지 거리 | 시야각(FOV) | 측정량 |
|---|---|---|---|---|---|
| 콘티넨탈 ARS540 | 콘티넨탈 | 4D 이미징 레이더 | 300m | ±60° | 거리, 방위각, 고도 및 상대 속도 동시 측정 |
| 보쉬 전방/코너 레이더 | 보쉬 | 76-77GHz 및 77-81GHz 대역 | 300m 감지 범위 (고감도 최대 530m) | 미공개 | 거리 및 상대 속도 (최대 210km/h 주행 속도에서 작동) |
| 보쉬 프리미엄 레이더 (5세대) | 보쉬 | 76-77GHz 및 77-81GHz 대역 | 300m 감지 범위 (고감도 최대 700m) | 미공개 | 거리 및 상대 속도 (이전 세대 대비 감지 감도 35% 향상) |
| 앱티브 FLR4+ | 앱티브 | 이미징 레이더 | 300m | 머신러닝 기반 센서 융합을 위해 설계 | 자율 주행 지원을 통한 ADAS용 고해상도 감지 |
| Arbe Phoenix (Tesla HW4에 사용) | Arbe | 고해상도(합성 개구) 이미징 레이더 | 미공개 | 미공개 | 76-77GHz 대역; 2023년부터 Tesla 차량에 재도입 |
Continental ARS540은 기존 레이더가 어려움을 겪었던 고도 정보를 포함하여 고해상도로 목표물을 포착하는 4D 이미징 레이더입니다. 300m의 감지 거리와 넓은 ±60°의 시야각은 장거리 모니터링과 넓은 주변 영역을 하나의 센서로 모두 커버하려는 설계 철학을 반영하여 의도적으로 결합되었습니다. Bosch의 전방/코너 레이더와 프리미엄 레이더는 모두 76-77GHz 및 77-81GHz 대역을 지원하며 300m의 공통 감지 거리를 공유하지만, 고감도 감지가 가능한 거리인 감도 범위는 더 확장되었습니다. 레이더 프리미엄이 7억 미터에 달한다는 것은 세대를 거듭할수록 원거리 소형 목표물 탐지 기술이 얼마나 발전했는지를 보여줍니다. 보쉬와 앱티브는 전 세계 자동차 레이더 매출의 약 45~50%를 차지하는 것으로 알려져 있으며, 두 회사 모두 단거리, 중거리, 장거리 레이더와 4D 이미징 레이더를 아우르는 완벽한 제품 라인업을 갖추고 있습니다. 앱티브의 FLR4+는 머신러닝 기반 센서 융합을 중심으로 처음부터 설계된 이미징 레이더이며, 볼보는 2026년 5월 앱티브의 차세대 고해상도 레이더 플랫폼인 "Gen 8"을 2028년부터 출시될 신차에 적용할 것이라고 발표했습니다.
테슬라가 버렸다가 다시 가져온 레이더
자율주행 기업 중 테슬라는 매우 이례적인 결정을 내렸습니다. 2021년 5월, 테슬라는 북미 모델 3와 모델 Y에서 레이더 센서를 제거하고 "테슬라 비전"이라는 카메라 기반 인식 시스템으로 전환한다고 발표했습니다. CEO 일론 머스크는 다음과 같은 기본적인 주장을 펼쳤습니다. 센서 입력값 간의 충돌은 안전을 위협하며, 테슬라는 업계 관행에 정면으로 반하는 카메라 전용 자율주행 방식을 고수했습니다. 이 결정은 엔지니어, 분석가, 규제 당국, 그리고 고객 모두를 놀라게 했고, 카메라만으로 충분한 안전성을 확보할 수 있는지, 특히 레이더가 일반적으로 의존하는 거리 및 속도 추정 측면에서의 안전성 확보에 대한 논쟁을 촉발했습니다. 초기에는 이로 인해 실제적인 기능적 제약이 발생했는데, 오토스티어의 최고 속도가 제한되고 차간 거리가 늘어났습니다.
하지만 2023년, 테슬라는 차세대 자율주행 컴퓨터인 "하드웨어 4"를 통해 방향을 전환하여 모델 S와 모델 X에 "피닉스"라는 코드명의 레이더 센서를 다시 도입했습니다. 분해 결과, 이 레이더는 이스라엘 회사 아르베(Arbe)의 "피닉스" 고해상도 합성 개구 레이더 유닛을 기반으로 하는 것으로 확인되었습니다. 카메라 전용 방식으로 후퇴한 지 약 2년 만에 이루어진 이 결정은 악천후 속에서도 레이더가 제공하는 더욱 정확한 거리 측정 및 속도 데이터가 여전히 필요하다는 것을 인정한 것이었습니다. 업계 최대 기업 중 하나가 "카메라만으로 충분한가, 아니면 레이더를 추가해야 하는가?"라는 질문에 극단적인 답변을 내놓았다가 나중에 철회한, 실제로 매우 흥미로운 사례입니다.
실제 사례: 혼다 센싱 360 — 5개의 레이더로 모든 방향 감지
차량 주변 환경을 완벽하게 감지하기 위해 여러 개의 레이더를 결합한 실제 사례로 혼다의 "혼다 센싱 360"을 들 수 있습니다. 이 시스템은 전방 중앙에 장거리 밀리미터파 레이더 1개, 차량 네 모서리에 중거리 밀리미터파 레이더 4개(총 5개)를 배치하고, 전면 유리 상단에 광각 단안 카메라를 장착하여 360도 감지를 구현합니다. 특히, 각 레이더는 역할에 따라 특성을 다르게 설정합니다. 전방 장거리 감지에는 시야각보다 감지 거리를 우선시하고, 측면 및 후방 근거리 감지에는 넓은 시야각을 우선시합니다. 이는 여러 레이더를 적절히 배치하여 문제를 해결한 실제 사례입니다. 장거리 감지와 전방위 감지 사이의 균형을 맞추는 것은 단일 레이더로는 어렵습니다.
성능을 결정하는 요소
- 감지 거리: 고속도로 ACC(어댑티브 크루즈 컨트롤)와 같이 전방의 먼 차량을 조기에 감지하여 충분한 감속 여유를 확보해야 하는 애플리케이션에는 Continental ARS540과 같은 장거리 레이더가 필수적입니다.
- 시야각(FOV): Honda SENSING 360처럼 측면과 후방에 중거리 레이더를 배치하는 경우, 교차로 진입이나 회전 시 넓은 주변 영역을 감지해야 하는 애플리케이션에는 넓은 시야각이 중요합니다. 단일 레이더로는 장거리 감지와 넓은 시야각을 동시에 제공하기 어렵기 때문에 여러 대의 레이더를 조합하는 것이 실용적인 해결책입니다.
- 감지 거리 해상도 및 처프 대역폭: FMCW의 감지 거리 해상도는 처프 대역폭에 반비례하므로, 약 1~2m 해상도의 좁은 대역폭(76GHz 전용) 설정에서는 여러 대의 차량을 오인하기 쉽습니다. 자전거 운전자와 보행자처럼 서로 가까이 있는 목표물을 하나의 덩어리로 인식할 수 있습니다. 차선 합류 지원과 같이 정밀한 목표물 식별이 필요한 애플리케이션은 더 넓은 77-81GHz 대역이 제공하는 고해상도의 이점을 누릴 수 있습니다.
- 고도 데이터 획득 여부: 기존 레이더는 수평 정보만 전송하므로 도로 표면의 요철이나 머리 위 표지판 및 고가도로를 "장애물"로 잘못 분류할 가능성이 높습니다. ARS540과 같은 4D 이미징 레이더는 고도를 직접 측정할 수 있어 이러한 오탐지를 줄여줍니다.
- 악천후 및 환경에 대한 내구성: 카메라와 LiDAR는 비, 안개, 눈부심, 어둠 속에서 성능이 크게 저하되는 반면, 레이더는 전파를 사용하기 때문에 비교적 안정적으로 작동합니다. 테슬라의 레이더 제거 및 재설치 사례에서 알 수 있듯이, 카메라만 사용하는 시스템은 악천후에 심각한 한계가 있으며, 악천후가 잦거나 야간 운전이 많은 지역에서는 레이더에 더 의존하는 것이 합리적인 설계 선택입니다.
- 머신러닝 기반 센서 융합과의 호환성: Aptiv의 FLR4+처럼 원시 포인트 클라우드 데이터를 머신러닝 파이프라인에 직접 입력하도록 설계된 레이더는 카메라 및 LiDAR와 결합될 때 융합 인식 정확도를 향상시키는 데 더 큰 기여를 합니다. 단순한 목표물 탐지 결과만 출력하는 레이더와 비교했을 때, 이러한 레이더는 하위 인식 알고리즘에 훨씬 더 많은 유용한 정보를 제공합니다.
대역폭 및 속도 계산
FMCW 레이더 데이터시트에서 최대 거리뿐만 아니라 대역폭(B)과 관측 시간도 확인하십시오. 거리 해상도는 다음과 같습니다.
상대 속도는 도플러 주파수에서 계산됩니다. 파장 \lambda 및 시선 방향 상대 속도 v,
77GHz에서 파장은 약 3.9mm이므로 v=20\,\mathrm{m/s}(72km/h)은 f_D\simeq10.3\,\mathrm{kHz}를 제공합니다. 비스듬한 각도에서 레이더는 시선 방향 성분만 감지하므로 차선을 가로지르는 자전거는 "느린" 물체처럼 보일 수 있습니다. ACC 및 충돌 판단에서 거리, 속도 및 각도를 동일한 트랙과 연결하는 것은 개별 해상도만큼 중요합니다.
같은 거리에 있는 물체는 항상 레이더로 구별할 수 없나요?
각도 또는 상대 속도를 이용하면 때때로 구별할 수 있습니다.
각 차원의 해상도와 목표 조건을 확인하십시오.참고 자료
- 컨티넨탈 ARS540 4D 이미징 레이더 (전자 사양서)
- 혼다 SENSING 360 전방향 안전 기술 (혼다 공식 자료)
- 보쉬 레이더 센서 (보쉬 모빌리티 공식 자료)
- 자동차 레이더 시장: 보쉬/앱티브/컨티넨탈/덴소 기술 전략 비교 (링크드인)
- 볼보, 앱티브의 8세대 고해상도 레이더 플랫폼 채택 (관련 기사)
- 로버트 왓슨-와트와 레이더 발명 (영문 위키백과) )
- 체인 홈 방공 레이더 네트워크(RAF 방공 레이더 박물관)
- 테슬라의 레이더 제거 및 테슬라 비전으로의 전환(Electrek)
- 테슬라 하드웨어 4 차량에 새로운 "피닉스" 레이더 탑재 확정(InsideEVs)
- 테슬라와 레이더의 변화하는 관계(엣지 AI 및 비전 얼라이언스)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.