Contents — find the section you need
Une caméra stéréoscopique photographie la même scène avec deux objectifs espacés d'une distance fixe (la ligne de base), puis calcule la distance par triangulation à partir du décalage (disparité) entre les images gauche et droite obtenues. Alors qu'une caméra monoculaire ne peut jamais déterminer une distance absolue à partir d'une seule image, une caméra stéréoscopique peut calculer la distance directement à partir de la relation géométrique entre ses deux points de vue, ce qui facilite l'obtention d'une mesure précise de la distance sans avoir recours à des hypothèses supplémentaires (comme la planéité de la route). Elle est largement utilisée pour la surveillance avancée des véhicules autonomes, la navigation robotique et la mesure 3D industrielle.
 Véhicule équipé d'EyeSight (Subaru WRX S4)
 Unité de caméra stéréo : Intel RealSense D435
Images : Subaru WRX S4 2.0GT-S EyeSight (DBA-VAG) avant (Tokumeigakarinoaoshima, CC BY-SA 4.0) / Intel Caméra de profondeur Realsense D435 (Marc Auledas, CC BY-SA 4.0), Wikimedia Commons. La D435 n'est pas un composant EyeSight ; il s'agit d'un exemple physique d'unité de caméra à deux points de vue.
_front.jpg)

Principe : la longueur de la ligne de base crée un compromis
La relation entre la disparité d (le décalage de pixels d'un même point entre les images gauche et droite), la distance focale f et la ligne de base (distance entre les deux lentilles) B est :
Ici, Z représente la distance à l'objet. Comme le montre cette équation, la distance Z est inversement proportionnelle à la disparité d : les objets proches ont une grande disparité, et les objets éloignés ont une disparité qui tend vers zéro. Une base plus longue (B) augmente la sensibilité (la variation de disparité pour une distance donnée), ce qui améliore la précision des mesures à longue portée. En revanche, une base plus longue signifie que les champs de vision des deux objectifs cessent de se chevaucher lorsqu'un objet s'approche trop, ce qui repousse la distance minimale mesurable (la limite de courte portée). La conception des caméras stéréoscopiques implique donc un compromis inhérent, centré sur la longueur de la base, entre « privilégier la longue portée » et « privilégier la courte portée ». Fonctionnant de manière passive et basée sur la lumière visible, contrairement aux caméras de profondeur actives (sans projecteur infrarouge), elle offre généralement une meilleure stabilité que le LiDAR ou une caméra de profondeur active en extérieur, même en plein soleil.
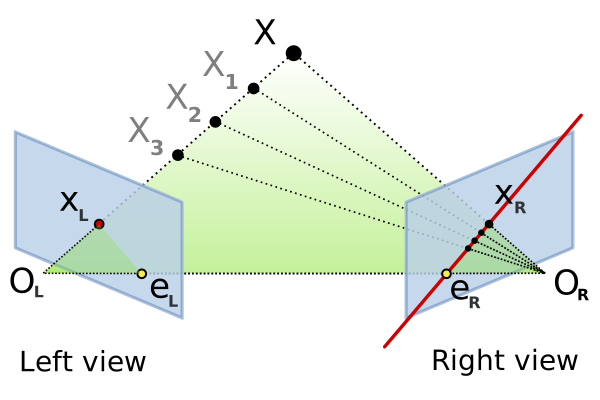 Épipolaire Géométrie, fondement de la vision stéréoscopique
Image : Epipolar geometry (Arne Nordmann, CC BY-SA 3.0 / GFDL), Wikimedia Commons.

De nombreux algorithmes permettent de calculer la disparité entre les images gauche et droite (correspondance stéréoscopique), mais la méthode classique de correspondance semi-globale (SGM), publiée en 2005 par Heiko Hirschmüller au Centre aérospatial allemand (DLR), reste largement utilisée. Elle approxime un problème d'optimisation 2D par une optimisation de lignes de balayage 1D dans environ huit directions, atteignant une précision proche de celle d'une méthode globale pour un coût de calcul proche de celui d'une méthode locale. Elle est implémentée dans de nombreuses bibliothèques de vision par ordinateur, notamment OpenCV, et ses implémentations matérielles sur FPGA et GPU sont courantes. La correspondance stéréoscopique basée sur l'apprentissage profond (méthodes utilisant un réseau de neurones convolutif pour l'agrégation des coûts, etc.) est également une piste prometteuse. Par exemple, cette méthode surpasse de plus en plus la méthode SGM en termes de précision, mais les algorithmes de la famille SGM restent largement utilisés pour les applications embarquées où la puissance de calcul est limitée.
Comparaison des principales spécifications des produits
| Produit | Référence | Plage de profondeur | Résolution / Fréquence d'images | Remarques |
|---|---|---|---|---|
| Stereolabs ZED 2i (modèle à focale de 2,1 mm) | 12 cm | 0,3–20 m | 60 ips en HD720, jusqu'à 2K (2208 x 1242) | Erreur inférieure à 1 % à 3 m, inférieure à 5 % à 15 m |
| Stereolabs ZED 2i (modèle à focale de 4 mm) | 12 cm | 1,5–35 m | 60 ips en HD720, jusqu'à 2K (2208 x 1242) | Erreur inférieure à 1 % à 3 m, inférieure à 5 % à 15 m |
| Luxonis OAK-D | 7,5 cm | (milieu de gamme) | — | Processeur virtuel Myriad X intégré gérant l'inférence IA et la profondeur stéréo. Financé par une campagne Kickstarter de juillet 2020 ayant récolté environ 1,3 million de dollars auprès de plus de 650 contributeurs, permettant sa production en série. |
| Luxonis OAK-D LR (Longue Portée) | 15 cm | Jusqu'à environ 30 m | — | Une variante avec une portée deux fois supérieure à celle de l'OAK-D standard, privilégiant la précision à longue portée. |
| Intel RealSense D435/D435i | Environ 50 mm | Environ 0,3 à 10 m (selon les conditions) | Jusqu'à 1280 x 720 à 90 ips (profondeur) | Peut utiliser un projecteur de motifs infrarouges actif comme assistance, mais fonctionne également avec la stéréo passive seule. Le D435i est la variante avec centrale inertielle 6 axes. |
| e-con Systems TaraXL | 60 mm | Environ 0,5–3 m | WVGA (752 x 480), jusqu'à 60 ips | Optimisée pour la plateforme NVIDIA Jetson, avec une centrale inertielle 6 axes intégrée. Utilise des capteurs ON Semiconductor MT9V024 à gauche et à droite. |
La ZED 2i (sortie prévue en 2023) est une caméra stéréo conçue pour la robotique d'extérieur. Elle est proposée avec deux objectifs de focales différentes, permettant ainsi de couvrir les cas d'utilisation prioritaires à courte portée (modèle 2,1 mm, portée minimale de 0,3 m) et à longue portée (modèle 4 mm, jusqu'à 35 m). Les deux modèles partagent une base de 12 cm, qui définit les caractéristiques de télémétrie de la ZED 2i. L'OAK-D de Luxonis est un dispositif embarqué intégrant une caméra de profondeur stéréo et une puce d'inférence IA (un VPU Intel Movidius Myriad X) dans une seule unité. Son succès fulgurant lui a permis d'être produit en masse. Campagne Kickstarter 2020. Sa variante longue portée, l'OAK-D LR, étend la distance de base à 15 cm, une application directe du principe « une distance de base plus longue améliore la précision à longue portée » décrit précédemment. Les modèles RealSense D435/D435i d'Intel et TaraXL d'e-con Systems sont des conceptions hybrides basées sur la stéréoscopie passive, mais pouvant intégrer une projection infrarouge ou une centrale inertielle (IMU), adaptées à la robotique de proximité et aux applications de drones.
Étude de cas : l'évolution du système EyeSight de Subaru – de deux à trois yeux
L'exemple concret le plus ancien de caméra stéréoscopique est le système EyeSight de Subaru. Lancée en 2008, la première génération d'EyeSight utilisait un système où deux caméras stéréoscopiques capturaient la route en 3D, grâce à une mesure précise des distances par rapport aux obstacles – une tâche difficile pour une caméra monoculaire – servant de base à des fonctions de sécurité comme le freinage pré-collision. Après de nombreuses améliorations, le nombre d'installations cumulées d'EyeSight dans le monde a dépassé les 5 millions en août. 2022.
La dernière génération d'EyeSight a évolué vers une configuration à « trois yeux », intégrant une caméra monoculaire grand angle aux deux caméras stéréo traditionnelles. Comme le champ de vision des deux caméras stéréo est limité, la caméra monoculaire grand angle supplémentaire renforce la perception périphérique, notamment la circulation transversale aux intersections. « EyeSight X » va plus loin en combinant la perception de l'environnement par les caméras stéréo avec le GPS et des données cartographiques 3D haute précision. Elle permet ainsi la conduite mains libres conditionnelle (niveau 2) sur autoroute. C'est un exemple concret de la fusion des capacités de télémétrie des caméras stéréo avec des informations externes (GNSS et données cartographiques) pour offrir une assistance au conducteur avancée, impossible à fournir par une simple caméra.
Le créateur d'EyeSight a ensuite fondé sa propre entreprise de vision stéréoscopique
L'ingénieur qui a dirigé le développement de la première génération d'EyeSight (le « Stereo Range Imager ») était Keiji Saneyoshi, ingénieur principal chez Subaru. Son équipe a été la première au monde à commercialiser ce système. Un système d'aide à la conduite utilisant exclusivement des caméras stéréoscopiques pour détecter les véhicules, les piétons, les cyclistes et les motocyclistes. Après avoir quitté Subaru en 1998, Saneyoshi a poursuivi ses recherches en tant que professeur à l'Institut de technologie de Tokyo jusqu'au début de l'année 2017. En mai 2016, il a fondé sa propre entreprise, ITD Lab, afin de continuer à développer la technologie de vision stéréoscopique. Un parcours atypique dans ce secteur : une technologie née au sein d'un constructeur automobile et développée par son inventeur au sein d'une entreprise spécialisée et indépendante.
L'histoire d'Intel RealSense a connu un tournant radical : en 2021, l'annonce de l'arrêt de plusieurs gammes de produits (L515, T26x et F45x) a perturbé le secteur, mais les caméras de profondeur stéréoscopiques de la série D400 sont restées en production. En 2025, l'activité RealSense a été entièrement détachée d'Intel et relancée en tant qu'entreprise indépendante grâce à une levée de fonds de série A de 50 millions de dollars auprès d'un investisseur spécialisé dans les semi-conducteurs. Société de capital-investissement. Il s'agit d'une gamme de caméras de profondeur stéréoscopiques qui, initialement une division d'un grand fabricant de semi-conducteurs, a choisi, face à la demande du marché, de poursuivre son activité en tant qu'entreprise indépendante.
Paramètres déterminant les performances
-
Longueur de base : Paramètre le plus important, il détermine le compromis entre la précision à longue portée et la limite de mesure à courte portée (la zone morte). Comme le montre la relation Z = fB/d, une base plus longue B augmente la sensibilité à la distance pour une variation de disparité donnée. L'OAK-D LR, dont la base est doublée par rapport à l'OAK-D standard (à 15 cm) pour atteindre une portée de 30 m, illustre précisément ce principe appliqué à la conception du produit.
-
Portée en profondeur : À l'instar des deux modèles à focale de la ZED 2i, la portée optimale varie considérablement selon l'utilisation (robot d'intérieur ou véhicule d'extérieur).
-
Précision en profondeur : Comme le montrent les spécifications de la ZED 2i, le taux d'erreur augmente avec la distance (en dessous de 10 cm). 1 % à moins de 3 m, et moins de 5 % à moins de 15 m. Les applications nécessitant des mesures rapprochées de haute précision, comme l'évitement de collisions, requièrent une précision différente de celles où une perception approximative de l'environnement distant suffit.
-
Limites du champ de vision : Une caméra stéréo ne peut mesurer la profondeur que là où les champs de vision des deux objectifs se chevauchent. Son champ de vision est donc limité. La dernière version d'EyeSight, intégrant une caméra monoculaire grand angle, vise précisément à compenser cette limitation, et la combinaison de plusieurs capteurs est devenue quasiment indispensable.
-
Faiblesses inhérentes à la technologie de la lumière visible : La stéréo passive ne détecte pas les disparités et perd en précision de télémétrie sur les objets sans texture (motif) suffisante. Sur un mur uni ou un sol de couleur unie, une caméra de profondeur active utilisant la projection de motifs infrarouges peut s'avérer plus performante.
-
Coût de calcul de la mise en correspondance stéréo : La recherche des points correspondants entre les images gauche et droite est gourmande en ressources de calcul, et pour les systèmes embarqués, l'accélération matérielle est essentielle. C'est pourquoi l'OAK-D embarque un VPU dédié et… La série RealSense D400 embarque un ASIC dédié (le processeur de vision D4) ; le traitement en temps réel sur le seul CPU est difficile.
-
Présence ou non d'une centrale inertielle (IMU) : Les produits dotés d'une IMU 6 axes intégrée, comme l'e-con Systems TaraXL et l'Intel RealSense D435i, peuvent compenser les mouvements de la caméra lors du traitement de la profondeur. Pour les robots mobiles et les drones, cette intégration est souvent un facteur déterminant.
Comment une erreur d'un pixel se transforme en erreur de portée
La profondeur stéréoscopique suit Z=fB/d. La conversion de l'incertitude de disparité \sigma_d en incertitude de portée donne :
Pour f=700\,\mathrm{px}, B=0.12\,\mathrm{m} et Z=2\,\mathrm{m}, la disparité est d=42\,\mathrm{px}. L'erreur de disparité 0.5\,\mathrm{px} devient alors environ 2.4\,\mathrm{cm} de l'erreur de portée. La même erreur 0.5\,\mathrm{px} atteint environ 0.60\,\mathrm{m} à Z=10\,\mathrm{m}, ce qui explique pourquoi l'estimation sous-pixel et une ligne de base plus longue sont importantes à longue portée.
Cela ne signifie pas pour autant qu'une ligne de base plus longue est toujours la solution. À courte portée, les deux champs d'image peuvent cesser de se chevaucher, et les vibrations ou les variations extrinsèques liées à la température peuvent avoir un impact. En pratique, il est recommandé de rapporter séparément l'erreur de reprojection, la confiance de la disparité et les régions occluses pour chaque bande de distance.
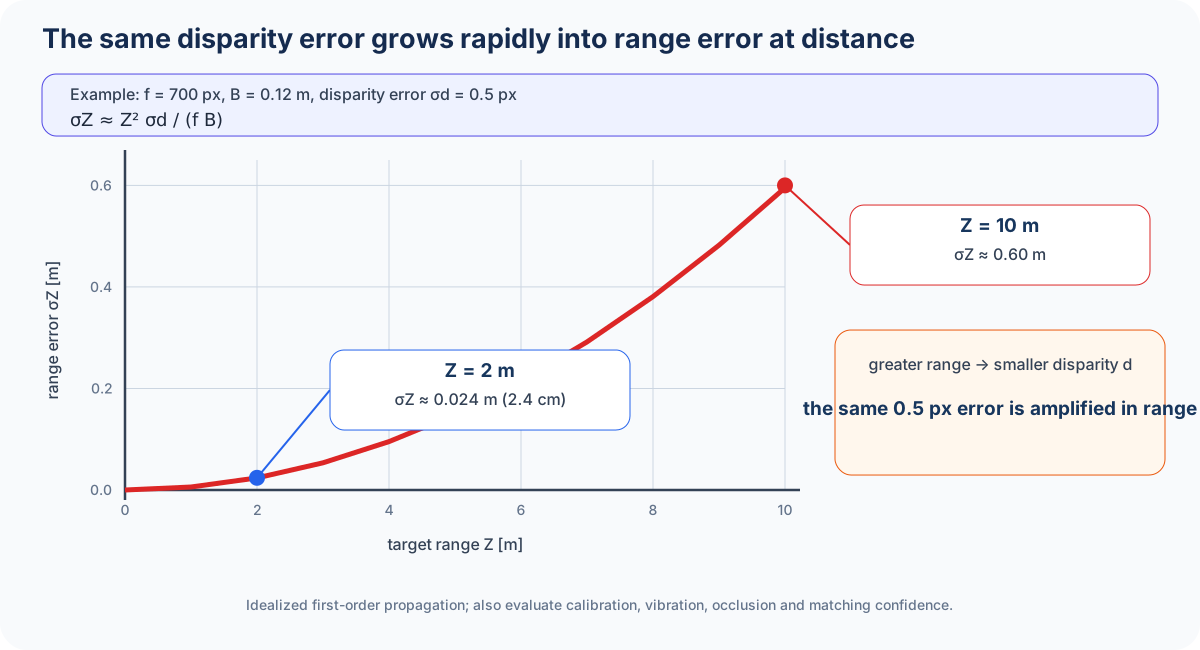
L'erreur de disparité d'un pixel a-t-elle moins d'importance à longue distance ?
La disparité diminue avec la distance ; par conséquent, une même erreur de disparité engendre une erreur de portée plus importante. Il convient de prendre en compte conjointement la ligne de base, la distance focale et la portée opérationnelle.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.