Contents — find the section you need
Una telecamera stereoscopica fotografa la stessa scena con due obiettivi distanziati a una distanza fissa (la linea di base), quindi calcola la distanza tramite triangolazione a partire dallo spostamento (disparità) tra le immagini sinistra e destra risultanti. Mentre una telecamera monoculare non può mai determinare la distanza assoluta da una singola immagine, una telecamera stereoscopica può calcolare la distanza direttamente dalla relazione geometrica tra i due punti di vista, il che semplifica il calcolo della distanza precisa senza dover ricorrere a presupposti aggiuntivi (ad esempio, una superficie stradale piana). È ampiamente utilizzata per il monitoraggio frontale nei veicoli autonomi, la navigazione robotica e la misurazione 3D in ambito industriale.
 Un veicolo dotato di EyeSight (Subaru WRX S4)
 Un'unità telecamera stereo: Intel RealSense D435
Immagini: Subaru WRX S4 2.0GT-S EyeSight (DBA-VAG) frontale (Tokumeigakarinoaoshima, CC BY-SA 4.0) / Intel Telecamera di profondità Realsense D435 (Marc Auledas, CC BY-SA 4.0), Wikimedia Commons. La D435 non è un componente di EyeSight; è un esempio fisico di un'unità telecamera con due punti di vista.
_front.jpg)

Principio: la lunghezza della linea di base crea un compromesso
La relazione tra disparità d (lo spostamento in pixel dello stesso punto tra l'immagine sinistra e quella destra), lunghezza focale f e linea di base (distanza tra le due lenti) B è:
Qui Z è la distanza dall'oggetto. Come mostra questa equazione, la distanza Z è inversamente proporzionale a Disparità d: gli oggetti vicini presentano una disparità elevata, mentre gli oggetti distanti hanno una disparità che tende a zero. Una base più lunga B aumenta la sensibilità (la quantità di variazione della disparità per una data variazione di distanza), il che incrementa la precisione delle misurazioni a lungo raggio. Al contrario, una base più lunga implica che i campi visivi delle due lenti smettano di sovrapporsi quando un oggetto si avvicina troppo, il che aumenta la distanza minima misurabile (il limite di distanza ravvicinata). Ciò significa che la progettazione di una telecamera stereoscopica comporta un compromesso intrinseco, incentrato sulla lunghezza della base, tra "priorità al lungo raggio" e "priorità al corto raggio". Poiché si tratta di un approccio passivo basato sulla luce visibile, a differenza di una telecamera di profondità attiva (non è coinvolto alcun proiettore a infrarossi), tende a funzionare in modo più stabile rispetto al LiDAR o a una telecamera di profondità attiva all'aperto in presenza di forte luce solare.
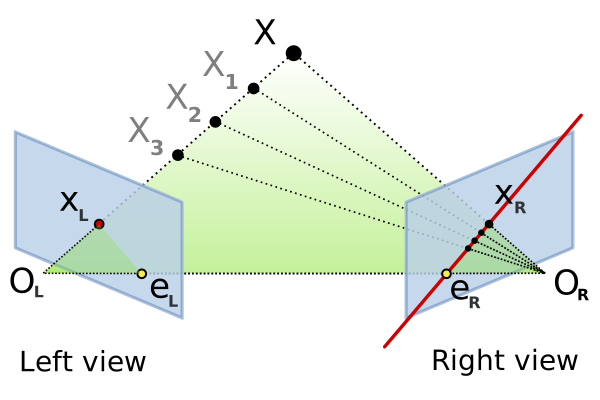
Immagine: Epipolar geometry (Arne Nordmann, CC BY-SA 3.0 / GFDL), Wikimedia Commons.
Esistono molti algoritmi per calcolare la disparità tra le immagini sinistra e destra (corrispondenza stereo), ma un metodo classico che è rimasto ampiamente utilizzato è il Semi-Global Matching (SGM), pubblicato nel 2005 da Heiko Hirschmüller presso il Centro aerospaziale tedesco (DLR). Approssima quello che è fondamentalmente un problema di ottimizzazione 2D con circa otto direzioni di ottimizzazione della linea di scansione 1D, raggiungendo una precisione vicina a un metodo globale a un costo computazionale vicino a un metodo locale. Uno. È implementato in molte librerie di visione artificiale, tra cui OpenCV, e le implementazioni hardware su FPGA e GPU sono diffuse. La corrispondenza stereo basata sul deep learning (metodi che utilizzano una CNN per l'aggregazione dei costi, ad esempio) supera sempre più SGM in termini di precisione, ma gli algoritmi della famiglia SGM rimangono attivamente utilizzati per applicazioni embedded dove la potenza di calcolo è limitata.
Confronto delle specifiche chiave dei prodotti
| Prodotto | Baseline | Intervallo di profondità | Risoluzione / frame rate | Note |
|---|---|---|---|---|
| Stereolabs ZED 2i (modello con lunghezza focale di 2,1 mm) | 12 cm | 0,3–20 m | 60 fps a HD720, fino a 2K (2208x1242) | Errore inferiore all'1% entro 3 m, inferiore al 5% entro 15 m |
| Stereolabs ZED 2i (modello con lunghezza focale di 4 mm) | 12 cm | 1,5–35 m | 60 fps a HD720, fino a 2K (2208x1242) | Errore inferiore all'1% entro 3 m, inferiore al 5% entro 15 m |
Luxonis OAK-D | 7,5 cm | (orientato al medio raggio) | — | La VPU Myriad X integrata gestisce contemporaneamente l'inferenza AI e la profondità stereo. Finanziato da una campagna Kickstarter di luglio 2020 che ha raccolto circa 1,3 milioni di dollari da oltre 650 sostenitori, avviandone la produzione di massa |
Luxonis OAK-D LR (lungo raggio) | 15 cm | Fino a circa 30 m | — | Una variante con una base doppia rispetto all'OAK-D standard, che privilegia la precisione a lungo raggio |
Intel RealSense D435/D435i | Circa 50 mm | Circa 0,3–10 m (a seconda delle condizioni) | Fino a 1280x720 a 90 fps (profondità) | Può utilizzare un proiettore di pattern a infrarossi attivo come ausilio, ma funziona anche con la sola stereoscopia passiva. La D435i è la variante con IMU a 6 assi |
e-con Systems TaraXL | 60 mm | Circa 0,5–3 m | WVGA (752x480), fino a 60 fps | Ottimizzata per la piattaforma NVIDIA Jetson, con IMU a 6 assi integrata. Utilizza sensori ON Semiconductor MT9V024 sia a sinistra che a destra |
La ZED 2i (rilasciata nel 2023) è una telecamera stereo progettata per la robotica outdoor, offerta in due modelli di obiettivo con diverse lunghezze focali per coprire sia casi d'uso a breve distanza (modello da 2,1 mm, minimo 0,3 m) che a lunga distanza (modello da 4 mm, fino a 35 m). Entrambe condividono una base di 12 cm, che costituisce la base delle caratteristiche di misurazione della distanza della ZED 2i. Luxonis OAK-D è un dispositivo embedded che integra una telecamera stereo di profondità con un chip di inferenza AI (una VPU Intel Movidius Myriad X) in un'unica unità, e si distingue per essere entrato in produzione di massa grazie al grande successo della campagna Kickstarter del 2020. La sua variante a lungo raggio, OAK-D LR, estende la base di rilevamento a 15 cm, un'applicazione diretta del principio "una base di rilevamento più lunga migliora la precisione a lungo raggio" descritto in precedenza. Intel RealSense D435/D435i e TaraXL di e-con Systems sono progetti ibridi basati su stereo passivo, ma in grado di aggiungere la proiezione a infrarossi o un'IMU, adatti ad applicazioni di robotica e droni a corto raggio.
Caso di studio: l'evoluzione di Subaru EyeSight - da due a tre occhi
L'esempio reale di telecamera stereo più longevo è "EyeSight" di Subaru. La prima generazione di EyeSight, lanciata nel 2008, adottava uno schema in cui due telecamere stereo catturavano la strada EyeSight X si muove in avanti in 3D, utilizzando una misurazione accurata della distanza dagli ostacoli – un aspetto in cui una telecamera monoculare faticava – come base per funzioni di sicurezza come la frenata pre-collisione. Dopo ripetuti perfezionamenti, le installazioni cumulative di EyeSight in tutto il mondo hanno superato i 5 milioni di unità ad agosto 2022.
L'ultima generazione di EyeSight si è evoluta in una configurazione "a tre occhi", aggiungendo una telecamera monoculare grandangolare alla tradizionale coppia di telecamere stereo. Poiché una coppia di telecamere stereo da sola ha un campo visivo limitato, la telecamera monoculare grandangolare aggiuntiva rafforza la consapevolezza periferica, ad esempio del traffico trasversale agli incroci. "EyeSight X" va oltre, combinando la percezione dell'ambiente circostante delle telecamere stereo con il GPS e dati cartografici 3D ad alta precisione per consentire la guida a mani libere condizionata (Livello 2) in autostrada. È un esempio concreto di come la capacità di misurazione della distanza di una telecamera stereo possa essere integrata con informazioni esterne – GNSS e dati cartografici – per fornire sistemi di assistenza alla guida avanzati che una telecamera da sola non potrebbe offrire.
Il creatore di EyeSight ha continuato Fondare la propria azienda di visione stereoscopica
L'ingegnere che ha guidato lo sviluppo della prima generazione di EyeSight (lo "Stereo Range Imager") è stato Keiji Saneyoshi, ingegnere capo presso Subaru. Il suo team è stato il primo al mondo a immettere sul mercato un sistema di assistenza alla guida che utilizzava esclusivamente telecamere stereoscopiche per rilevare veicoli, pedoni, ciclisti e motociclisti. Dopo aver lasciato Subaru nel 1998, Saneyoshi ha continuato la sua ricerca come professore presso il Tokyo Institute of Technology fino all'inizio del 2017 e, nel maggio 2016, ha fondato la sua azienda, ITD Lab, per continuare a far progredire la tecnologia di visione stereoscopica. Si tratta di una traiettoria di carriera insolita per il settore: una tecnologia nata all'interno di una casa automobilistica portata avanti, dalla stessa persona che l'ha inventata, in un'azienda specializzata indipendente.
Anche Intel RealSense ha avuto una svolta drammatica: nel 2021, è stata annunciata la fine del ciclo di vita di diverse linee di prodotti (L515, la serie T26x e la serie F45x). Ha scosso il settore, ma le telecamere di profondità stereo della serie D400 sono rimaste in produzione e nel 2025 la divisione RealSense è stata completamente scorporata da Intel, rilanciandosi come azienda indipendente grazie a un round di finanziamento di Serie A da 50 milioni di dollari da parte di una società di private equity specializzata in semiconduttori. È il caso di una linea di telecamere di profondità stereo, nata come divisione di una grande azienda di semiconduttori, che ha scelto, in risposta alla domanda del mercato, di sopravvivere come attività indipendente.
Parametri che determinano le prestazioni
- Lunghezza della linea di base: Il parametro più importante in assoluto, che definisce il compromesso tra la precisione a lungo raggio e la zona morta a breve distanza. Come mostra la relazione Z = fB/d, una linea di base più lunga B aumenta la sensibilità alla distanza per una data variazione di disparità. La OAK-D LR, raddoppiando la linea di base della OAK-D standard (a 15 cm) per raggiungere una portata di 30 m, rappresenta esattamente questo. Principio applicato direttamente alla progettazione del prodotto
- Gamma di profondità: Come per i due modelli a lunghezza focale dello ZED 2i, la gamma ottimale varia notevolmente a seconda del caso d'uso (robot per interni vs. veicolo per esterni)
- Precisione della profondità: Come mostrano le specifiche dello ZED 2i, il tasso di errore aumenta con la distanza (inferiore all'1% entro 3 m, e inferiore al 5% entro 15 m). Le applicazioni che necessitano di misurazioni ad alta precisione a distanza ravvicinata, come l'evitamento delle collisioni, richiedono una precisione diversa rispetto alle applicazioni in cui è sufficiente una percezione approssimativa dell'ambiente circostante a distanza
- Limiti del campo visivo: Una telecamera stereo può misurare la profondità solo dove i campi visivi delle due lenti si sovrappongono, quindi di per sé il suo campo visivo tende ad essere limitato. L'ultimo EyeSight, con l'aggiunta di una telecamera monoculare grandangolare, esiste proprio per compensare questo, e la combinazione di più sensori è quasi una necessità pratica
- Punti deboli intrinseci a una base di luce visibile: La stereoscopia passiva non è in grado di rilevare la disparità e perde precisione nella misurazione della distanza su oggetti privi di texture sufficiente (pattern). Su una parete liscia o un pavimento a tinta unita, una telecamera di profondità attiva che utilizza la proiezione di pattern a infrarossi può offrire il vantaggio
- Costo computazionale della corrispondenza stereo: la ricerca di punti corrispondenti tra le immagini sinistra e destra è computazionalmente onerosa e, per i dispositivi embedded, l'accelerazione hardware è praticamente obbligatoria. Per questo motivo, l'OAK-D è dotato di una VPU dedicata e la serie RealSense D400 di un ASIC dedicato (il Vision Processor D4): l'elaborazione in tempo reale sulla sola CPU è complessa
- Integrazione di un IMU: i prodotti con un IMU a 6 assi integrato, come l'e-con Systems TaraXL e l'Intel RealSense D435i, possono compensare il movimento della telecamera durante l'elaborazione della profondità. Per i robot mobili e l'utilizzo su droni, questa integrazione è spesso il fattore decisivo in termini pratici
Come un errore di un pixel viene amplificato in un errore di distanza
La profondità stereo segue Z=fB/d . Conversione dell'incertezza di disparità \sigma_d nell'incertezza di distanza fornisce
Per f=700\,\mathrm{px}, B=0.12\,\mathrm{m} e Z=2\,\mathrm{m}, la disparità è d=42\,\mathrm{px}. Un errore di disparità di 0.5\,\mathrm{px} diventa quindi circa 2.4\,\mathrm{cm} di errore di distanza. Lo stesso errore di 0.5\,\mathrm{px} cresce fino a circa 0.60\,\mathrm{m} a Z=10\,\mathrm{m}, motivo per cui la stima sub-pixel e una base più lunga sono importanti a lunga distanza.
Questo non significa che una base più lunga sia sempre la soluzione. A distanza ravvicinata i due campi immagine potrebbero smettere di sovrapporsi e le vibrazioni o le variazioni estrinseche dipendenti dalla temperatura potrebbero essere rilevanti. In pratica, riporta Errore di riproiezione, confidenza della disparità e regioni occluse separatamente per ciascuna banda di distanza.
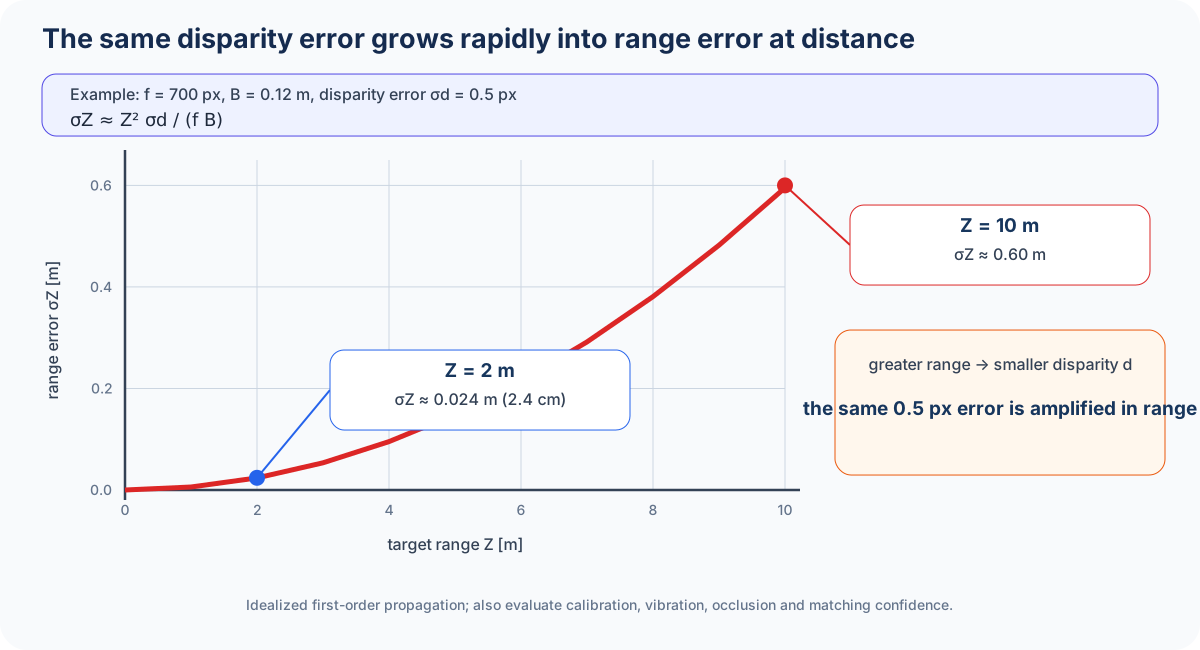
Un pixel di errore di disparità è meno rilevante a lunga distanza?
La disparità si riduce con la distanza, quindi lo stesso errore di disparità produce un errore di distanza maggiore. Considerare insieme la linea di base, la lunghezza focale e il campo di funzionamento.
Riferimenti
- Pagina del prodotto Stereolabs ZED 2i
- Specifiche dettagliate della ZED 2i (supporto Stereolabs)
- L'evoluzione e la storia di Subaru EyeSight
- Guida a EyeSight (SUBARU ufficiale)
- EyeSight (Wikipedia)
- Il padre di Subaru EyeSight ritorna nella visione stereo (EE Times)
- Campagna Kickstarter di Luxonis OAK-D
- Introduzione a OpenCV AI Kit (PyImageSearch)
- Pagina prodotto Luxonis OAK-D LR )
- Pagina del prodotto Intel RealSense D435/D435i
- Intel scorpora la divisione RealSense (Tom's Hardware)
- Pagina del prodotto e-con Systems TaraXL
- Elaborazione stereo tramite corrispondenza semi-globale e informazione mutua (Hirschmüller, 2008, IEEE PAMI)
- Corrispondenza semi-globale (Wikipedia)
Commenti
Accedi per continuare.
Nessun dato disponibile.