Stereo Kameralar Nasıl Çalışır ve Başlıca Ürünler — ZED 2i, Subaru EyeSight
July 29, 2026 · 8 min okuma
Contents — find the section you need
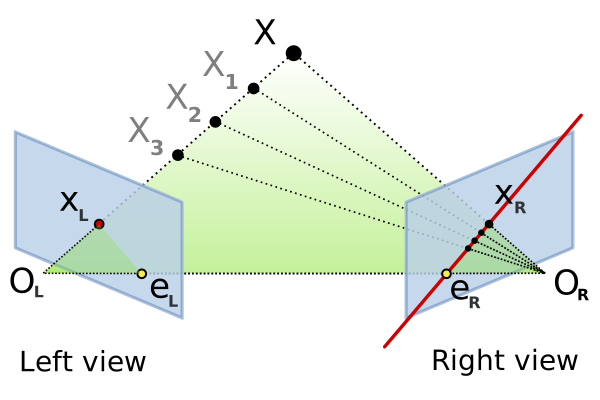
Bir stereo kamera, aynı sahneyi sabit bir mesafede (taban çizgisi) yerleştirilmiş iki lensle fotoğraflar, ardından ortaya çıkan sol ve sağ görüntüler arasındaki kaymadan (farklılıktan) üçgenleme yoluyla mesafeyi hesaplar. Tek bir görüntüden mutlak mesafeyi asla belirleyemeyen bir monoküler kamera, iki bakış açısı arasındaki geometrik ilişkiden doğrudan mesafeyi hesaplayabilir; bu da ek varsayımlara (örneğin düz bir yol yüzeyi) dayanmadan mesafe doğruluğunu sağlamayı kolaylaştırır. Otonom araçlarda ön izleme, robot navigasyonu ve endüstriyel 3D ölçümde yaygın olarak kullanılır.
Prensip: taban çizgisi uzunluğu bir denge oluşturur
Farklılık d (sol ve sağ görüntüler arasında aynı noktanın piksel kayması), odak uzunluğu f ve taban çizgisi (iki lens arasındaki mesafe) B arasındaki ilişki şöyledir:
Z = \frac{f \cdot B}{d}
Burada Z nesneye olan mesafedir. Bu denklemde gösterildiği gibi, mesafe Z farklılıkla ters orantılıdır. d — yakındaki nesnelerin büyük bir eşitsizliği vardır ve uzaktaki nesnelerin eşitsizliği sıfıra doğru küçülür. Daha uzun bir taban çizgisi B, hassasiyeti (belirli bir mesafe değişimine karşılık gelen eşitsizlik değişim miktarı) artırır ve bu da uzun menzilli ölçüm doğruluğunu yukarı doğru iter. Tersine, daha uzun bir taban çizgisi, bir nesne çok yaklaştığında iki lensin görüş alanlarının örtüşmesinin durması anlamına gelir ve bu da minimum ölçülebilir mesafeyi (yakın menzil sınırı) dışarı iter. Bu, stereo kamera tasarımının, taban çizgisi uzunluğuna odaklanan, "uzun menzili önceliklendirme" ve "kısa menzili önceliklendirme" arasında doğal bir denge içerdiği anlamına gelir. Aktif derinlik kamerasının aksine (kızılötesi projektör içermez), pasif, görünür ışık tabanlı bir yaklaşım olduğu için, güçlü güneş ışığı altında dış mekanlarda LiDAR veya aktif derinlik kamerasından daha kararlı çalışır.
Sol/sağ görüntülerden eşitsizliği hesaplamak için birçok algoritma mevcuttur (stereo eşleştirme), ancak yaygın olarak kullanılan klasik bir yöntem, 2005 yılında Alman Havacılık ve Uzay Merkezi'nde (DLR) Heiko Hirschmüller tarafından yayınlanan Yarı Küresel Eşleştirme (SGM)'dir. Temelde 2 boyutlu bir optimizasyon problemini, yaklaşık sekiz yönde 1 boyutlu tarama çizgisi optimizasyonu ile yaklaşık olarak çözer ve yerel bir yönteme yakın bir hesaplama maliyetiyle küresel bir yönteme yakın bir doğruluk elde eder. Birçok bilgisayar görüşü kütüphanesinde uygulanmaktadır. OpenCV dahil olmak üzere, FPGA ve GPU'larda donanım uygulamaları yaygın olarak kullanılmaktadır. Derin öğrenmeye dayalı stereo eşleştirme (örneğin, maliyet toplama için CNN kullanan yöntemler) doğruluk açısından SGM'yi giderek daha fazla geride bırakmaktadır, ancak SGM ailesi algoritmaları, hesaplama gücünün sınırlı olduğu gömülü uygulamalar için aktif olarak kullanılmaya devam etmektedir.
Temel ürün özellik karşılaştırması
Ürün
Temel
Derinlik aralığı
Çözünürlük / kare hızı
Notlar
Stereolabs ZED 2i (2,1 mm odak uzaklığı modeli)
12 cm
0,3–20 m
HD720'de 60 fps, 2K'ya (2208x1242) kadar
3 m içinde %1'in altında, 15 m içinde %5'in altında hata
Stereolabs ZED 2i (4 mm odak uzaklığı modeli)
12 cm
1,5–35 m
HD720'de 60fps, 2K'ya (2208x1242) kadar
3m içinde %1'in altında, 15m içinde %5'in altında hata
Luxonis OAK-D
7,5cm
(orta menzil odaklı)
—
Dahili Myriad X VPU, yapay zeka çıkarımını ve stereo derinliği birlikte ele alır. Temmuz 2020'de 650'den fazla destekçiden yaklaşık 1,3 milyon dolar toplayan bir Kickstarter kampanyasıyla finanse edilerek seri üretime geçmiştir.
Luxonis OAK-D LR (Uzun Menzil)
15cm
Yaklaşık 30m'ye kadar
—
Standart OAK-D'nin iki katı taban değerine sahip, uzun menzilli doğruluğa öncelik veren bir varyant
Intel RealSense D435/D435i
Yaklaşık 50mm
Yaklaşık 0,3–10m (koşullara bağlı)
1280x720'ye kadar 90fps (derinlik)
Yardımcı olarak aktif kızılötesi desen projektörü kullanabilir, ancak yalnızca pasif stereo ile de çalışır. D435i, 6 eksenli IMU varyantıdır
e-con Systems TaraXL
60 mm
Yaklaşık 0,5–3 m
WVGA (752x480), 60 fps'ye kadar
Dahili 6 eksenli IMU ile NVIDIA Jetson platformu için optimize edilmiştir. Hem sol hem de sağda ON Semiconductor MT9V024 sensörleri kullanır
ZED 2i (2023'te piyasaya sürüldü), dış mekan robotik uygulamaları için tasarlanmış bir stereo kameradır ve hem yakın menzilli öncelikli (2,1 mm model, minimum 0,3 m) hem de uzak menzilli öncelikli (4 mm model, 35 m'ye kadar) kullanım durumlarını kapsayabilmesi için farklı odak uzaklıklarına sahip iki lens modeliyle sunulmaktadır. Her ikisi de ZED 2i'nin menzil özelliklerinin temelini oluşturan 12 cm'lik bir taban çizgisine sahiptir. Luxonis'in OAK-D, stereo derinlik kamerasını bir yapay zeka çıkarım çipiyle (Intel Movidius Myriad X VPU) tek bir ünitede birleştiren gömülü bir cihazdır ve 2020'deki son derece başarılı Kickstarter kampanyasının ardından seri üretime geçmesiyle öne çıkmaktadır. Uzun menzilli varyantı olan OAK-D LR, taban çizgisini 15 cm'ye kadar uzatır; bu, yukarıda açıklanan "daha uzun taban çizgisi uzun menzilli doğruluğu artırır" ilkesinin doğrudan ürün tasarım uygulamasıdır. Intel'in RealSense D435/D435i ve e-con Systems'in TaraXL'si, pasif stereo üzerine kurulu ancak kızılötesi projeksiyon veya IMU ekleyebilen, yakın menzilli robotik ve drone uygulamalarına uygun hibrit tasarımlardır.
Vaka incelemesi: Subaru'nun EyeSight'ının evrimi — iki gözden üçe
Stereo kameranın en uzun süredir kullanılan gerçek dünya örneği Subaru'nun "EyeSight"ıdır. 2008'de piyasaya sürülen birinci nesil EyeSight, iki stereo kameranın ilerideki yolu yakaladığı bir şemayı benimsemiştir. 3D teknolojisi, tek gözlü kameraların zorlandığı engellere olan mesafenin doğru ölçümünü temel alarak, çarpışma öncesi frenleme gibi güvenlik özelliklerinin temelini oluşturuyor. Tekrarlanan iyileştirmelerin ardından, Ağustos 2022 itibarıyla dünya genelinde toplam EyeSight kurulumu 5 milyon adedi geçti.
En yeni nesil EyeSight, geleneksel stereo kamera çiftine geniş açılı tek gözlü bir kamera ekleyerek "üç göz" konfigürasyonuna evrildi. Stereo kamera çiftinin tek başına sınırlı bir görüş alanına sahip olması nedeniyle, eklenen geniş açılı tek gözlü kamera, örneğin kavşaklardaki çapraz trafik gibi çevresel farkındalığı güçlendiriyor. "EyeSight X" daha da ileri giderek, stereo kameraların çevre algılamasını GPS ve yüksek hassasiyetli 3D harita verileriyle birleştirerek otoyollarda koşullu eller serbest sürüşü (Seviye 2) mümkün kılıyor. Bu, bir stereo kameranın kendi menzil belirleme yeteneğini harici bilgilerle (GNSS ve harita verileri) birleştirerek, tek başına bir kameranın sağlayamayacağı gelişmiş sürücü desteği sunmanın gerçek dünya örneğidir.
EyeSight'ın Yaratıcısı Daha Sonra Şunlara Devam Etti Kendi Stereo-Görüş Şirketini Kurdu
Birinci nesil EyeSight'ın ("Stereo Menzil Görüntüleyici") geliştirilmesine öncülük eden mühendis, Subaru'da baş mühendis olan Keiji Saneyoshi'ydi. Ekibi, araçları, yayaları, bisikletlileri ve motosikletlileri tespit etmek için yalnızca stereo kameralar kullanan bir sürücü destek sistemini piyasaya süren dünyadaki ilk ekipti. 1998'de Subaru'dan ayrıldıktan sonra, Saneyoshi 2017'nin başlarına kadar Tokyo Teknoloji Enstitüsü'nde profesör olarak araştırmalarına devam etti ve Mayıs 2016'da stereo-görüş teknolojisini geliştirmeye devam etmek için kendi şirketi ITD Lab'ı kurdu. Bu, sektör için alışılmadık bir kariyer öyküsüdür: bir otomobil üreticisinin içinde doğan bir teknoloji, onu icat eden kişi tarafından kendi bağımsız uzman şirketine taşındı.
Intel RealSense'in de kendi dramatik bir dönüşü oldu: 2021'de, birkaç ürün serisinin (L515, T26x serisi ve F45x serisi) kullanım ömrünün sona ermesi duyurusu, sektörde büyük bir sarsıntıya neden oldu. Endüstri, ancak D400 serisi stereo derinlik kameralarının üretimi devam etti ve 2025'te RealSense işi tamamen Intel'den ayrılarak, yarı iletken odaklı bir özel sermaye şirketinden 50 milyon dolarlık A Serisi yatırım turuyla desteklenen bağımsız bir şirket olarak yeniden faaliyete geçti. Bu, büyük bir yarı iletken şirketinin bir bölümü olarak başlayan bir stereo derinlik kamera serisinin, pazar talebine yanıt olarak bağımsız bir işletme olarak hayatta kalmayı seçmesinin bir örneğidir.
Performansı Belirleyen Parametreler
Temel çizgi uzunluğu: Uzun menzilli doğruluk ile yakın menzilli ölçüm tabanı (ölü bölge) arasındaki dengeyi belirleyen en önemli parametre. Z = fB/d ilişkisinin gösterdiği gibi, daha uzun bir temel çizgi B, belirli bir eşitsizlik değişimi için mesafe hassasiyetini artırır. OAK-D LR'nin standart OAK-D'nin temel çizgisini (15 cm'ye) ikiye katlayarak 30 m menzile ulaşması, bu prensibin doğrudan ürün tasarımına uygulanmasıdır.
Derinlik aralığı: ZED 2i'nin iki odak uzaklıklı modelinde olduğu gibi, optimum aralık kullanım durumuna göre (iç mekan robotu vs. dış mekan aracı) önemli ölçüde değişir.
Derinlik doğruluğu: ZED 2i'nin teknik özelliklerinin gösterdiği gibi, hata oranı mesafeyle artar (3 metre içinde %1'in altında, 15 metre içinde %5'in altına çıkar). Çarpışma önleme gibi yüksek hassasiyetli yakın mesafe ölçümü gerektiren uygulamalar, uzak çevrenin kaba bir algısının yeterli olduğu uygulamalardan farklı bir doğruluk gerektirir.
Görüş alanı sınırlamaları: Stereo kamera, yalnızca iki lensin görüş alanlarının örtüştüğü yerlerde derinliği ölçebilir, bu nedenle kendi başına görüş alanı sınırlı olma eğilimindedir. Geniş açılı monoküler kamera ekleyen en yeni EyeSight, tam olarak bunu telafi etmek için mevcuttur ve birden fazla sensörün birleştirilmesi neredeyse pratik bir gerekliliktir.
Görünür ışık temeline özgü zayıflıklar: Pasif stereo, yeterli doku (desen) içermeyen nesnelerde eşitsizliği algılayamaz ve menzil doğruluğunu kaybeder. Düz bir duvarda veya düz renkli bir zemin için, kızılötesi desen projeksiyonu kullanan aktif bir derinlik kamerasının avantajı olabilir.
Stereo eşleştirmenin hesaplama maliyeti: Sol ve sağ görüntüler arasında karşılık gelen noktaları aramak hesaplama açısından pahalıdır ve gömülü cihazlar için donanım hızlandırması esasen zorunludur. Bu nedenle OAK-D, özel bir VPU taşır ve RealSense D400 serisi özel bir ASIC (Vision Processor D4) taşır - yalnızca CPU üzerinde gerçek zamanlı işlem zordur.
IMU'nun entegre olup olmaması: e-con Systems TaraXL ve Intel RealSense D435i gibi yerleşik 6 eksenli IMU'ya sahip ürünler, derinlik işleme sırasında kameranın kendi hareketini telafi edebilir. Mobil robotlar ve drone'lara monte edilmiş kullanım için bu entegrasyon genellikle pratik karar verme faktörüdür.
Tek Piksellik Bir Hata Nasıl Menzil Hatasına Dönüşür
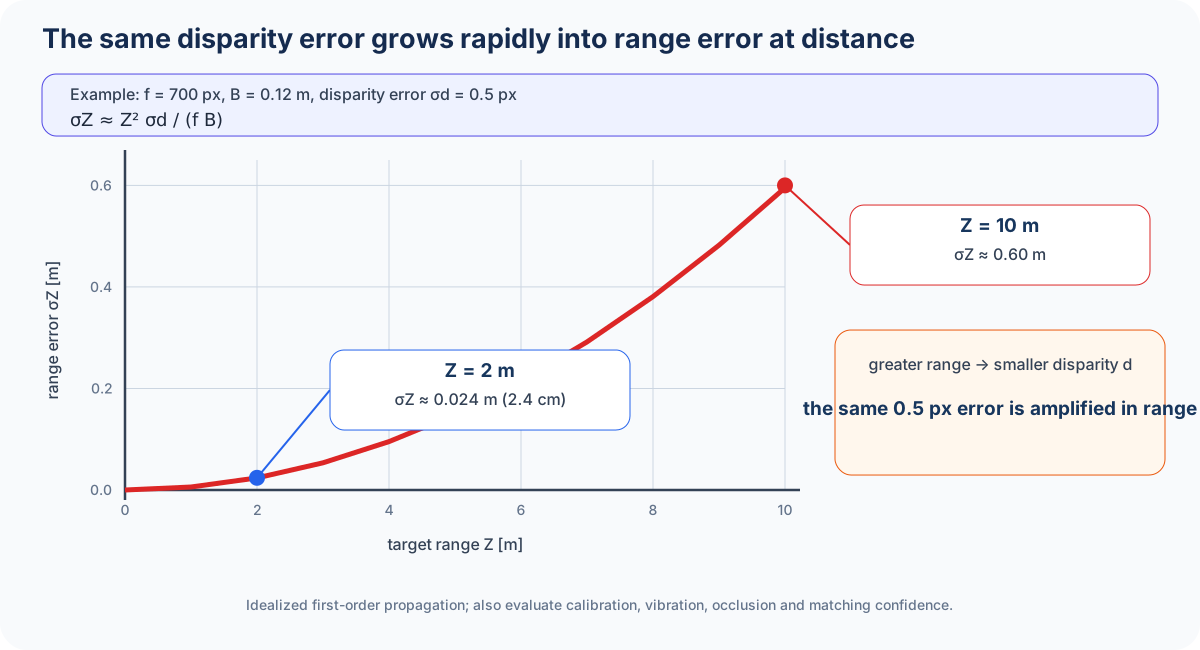
f=700\,\mathrm{px}, B=0.12\,\mathrm{m} ve Z=2\,\mathrm{m} için eşitsizlik d=42\,\mathrm{px}'dir. Bir 0.5\,\mathrm{px} eşitsizlik hatası daha sonra yaklaşık 2.4\,\mathrm{cm} menzil hatasına dönüşür. Aynı 0.5\,\mathrm{px} hatası Z=10\,\mathrm{m}'de yaklaşık 0.60\,\mathrm{m}'ya kadar büyür; bu nedenle uzun mesafede alt piksel tahmini ve daha uzun bir taban çizgisi önemlidir.
Bu, daha uzun bir taban çizgisinin her zaman çözüm olduğu anlamına gelmez. Yakın mesafede iki görüntü alanı örtüşmeyi bırakabilir ve titreşim veya sıcaklığa bağlı dışsal değişiklikler önemli olabilir. Uygulamada, her mesafe bandı için yeniden projeksiyon hatasını, eşitsizlik güvenini ve örtülü bölgeleri ayrı ayrı raporlayın.
Diagram 1 · Use the button to switch views
Diagram 2 · Use the button to switch views
Diyagram: Alacakaranlık Bobini. Ölçülmüş değil, kavramsal; mesafeyle eşitsizlik hatasının karesel olarak arttığını gösteriyor.
Anlayışınızı kontrol edin
Uzun mesafede bir piksel eşitsizlik hatası daha az mı önemlidir?
Eşitsizlik mesafeyle küçülür, bu nedenle aynı eşitsizlik hatası daha büyük menzil hatası üretir. Taban çizgisini, odak uzunluğunu ve çalışma aralığını birlikte düşünün.
 EyeSight donanımlı bir araç (Subaru WRX S4)
 Bir stereo kamera ünitesi: Intel RealSense D435
_front.jpg)


Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.