Funktionsweise von Stereokameras und wichtige Produkte – ZED 2i, Subaru EyeSight
July 29, 2026 · 8 Min. Lesezeit
Contents — find the section you need
Eine Stereokamera fotografiert dieselbe Szene mit zwei Objektiven in einem festen Abstand (der Basislinie) und berechnet anschließend die Entfernung durch Triangulation aus der Verschiebung (Disparität) zwischen dem linken und rechten Bild. Während eine monokulare Kamera allein anhand eines einzelnen Bildes niemals eine absolute Entfernung bestimmen kann, berechnet eine Stereokamera die Entfernung direkt aus der geometrischen Beziehung zwischen ihren beiden Blickwinkeln. Dadurch lässt sich die Entfernungsgenauigkeit leichter gewährleisten, ohne auf zusätzliche Annahmen (z. B. eine ebene Straßenoberfläche) angewiesen zu sein. Sie findet breite Anwendung in der Vorwärtsüberwachung autonomer Fahrzeuge, der Roboternavigation und der industriellen 3D-Vermessung.
Ein mit EyeSight ausgestattetes Fahrzeug (Subaru WRX S4)
Prinzip: Die Basislinienlänge erzeugt einen Kompromiss
Der Zusammenhang zwischen Disparität d (der Pixelverschiebung desselben Punktes zwischen dem linken und rechten Bild), Brennweite f und Basislinie (Abstand zwischen den beiden Linsen) B ist:
Z = \frac{f \cdot B}{d}
Hierbei ist Z die Entfernung zum Objekt. Wie diese Gleichung zeigt, ist die Entfernung Z umgekehrt proportional zur Disparität d – nahe Objekte weisen eine hohe Disparität auf, entfernte Objekte eine geringe. Das schrumpft gegen Null. Eine längere Basislinie (B) erhöht die Empfindlichkeit (die Disparitätsänderung bei einer gegebenen Entfernungsänderung), was die Messgenauigkeit auf große Entfernungen verbessert. Umgekehrt bedeutet eine längere Basislinie, dass sich die Sichtfelder der beiden Linsen nicht mehr überlappen, sobald sich ein Objekt zu nah nähert. Dadurch vergrößert sich die minimale Messdistanz (die Nahbereichsgrenze). Das bedeutet, dass die Konstruktion von Stereokameras einen inhärenten Kompromiss zwischen „Priorisierung großer Entfernungen“ und „Priorisierung kleiner Entfernungen“ mit sich bringt, der sich um die Länge der Basislinie dreht. Da es sich im Gegensatz zu einer aktiven Tiefenkamera um ein passives, auf sichtbarem Licht basierendes Verfahren handelt (kein Infrarotprojektor), arbeitet es im Freien bei starkem Sonnenlicht in der Regel stabiler als LiDAR oder eine aktive Tiefenkamera.
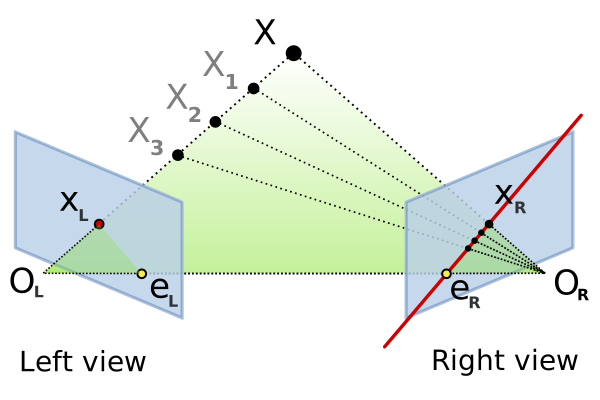
Epipolare Geometrie, die Grundlage des Stereosehens
Es existieren zahlreiche Algorithmen zur Berechnung der Disparität zwischen linkem und rechtem Bild (Stereo-Matching). Eine klassische Methode, die weiterhin weit verbreitet ist, ist Semi-Global Matching (SGM), 2005 von Heiko Hirschmüller am Deutschen Zentrum für Luft- und Raumfahrt (DLR) veröffentlicht. Sie approximiert ein im Grunde zweidimensionales Optimierungsproblem durch etwa acht Richtungen eindimensionaler Scanline-Optimierung und erreicht so eine Genauigkeit nahe der eines globalen Verfahrens bei einem Rechenaufwand, der dem eines lokalen Verfahrens ähnelt. SGM ist in vielen Computer-Vision-Bibliotheken, darunter OpenCV, implementiert, und Hardware-Implementierungen auf FPGAs und GPUs sind weit verbreitet. Deep-Learning-basiertes Stereo-Matching (Methoden, die ein CNN zur Kostenaggregation verwenden) … Beispielsweise übertrifft die SGM-Technologie die SGM-Technologie hinsichtlich der Genauigkeit zunehmend, dennoch werden Algorithmen der SGM-Familie weiterhin aktiv für eingebettete Systeme eingesetzt, in denen die Rechenleistung begrenzt ist.
Vergleich der wichtigsten Produktspezifikationen
Produkt
Basismodell
Tiefenbereich
Auflösung/Bildrate
Hinweise
Stereolabs ZED 2i (2,1-mm-Brennweite)
12 cm
0,3–20 m
60 fps bei HD720, bis zu 2K (2208 x 1242)
Fehler unter 1 % innerhalb von 3 m, unter 5 % innerhalb von 15 m
Stereolabs ZED 2i (4-mm-Brennweite)
12 cm
1,5–35 m
60 fps bei HD720, bis zu 2K (2208 x 1242)
Fehler unter 1 % innerhalb von 3 m, unter 5 % innerhalb von 15 m
Luxonis OAK-D
7,5 cm
(Mittelklasse)
—
Die integrierte Myriad X VPU verarbeitet KI-Inferenz und Stereotiefenmessung gleichzeitig. Finanziert durch eine Kickstarter-Kampagne im Juli 2020, die rund 1,3 Millionen US-Dollar von über 650 Unterstützern einbrachte und so die Serienproduktion ermöglichte.
Luxonis OAK-D LR (Long Range) | 15 cm | Bis zu ca. 30 m | — | Eine Variante mit doppelter Reichweite des Standard-OAK-D, die auf hohe Genauigkeit auf große Entfernungen ausgelegt ist. |
Intel RealSense D435/D435i | Ca. 50 mm | Ca. 0,3–10 m (abhängig von den Bedingungen) | Bis zu 1280 x 720 bei 90 fps (Tiefenmessung) | Kann einen aktiven Infrarot-Musterprojektor als Unterstützung verwenden, funktioniert aber auch mit passiver Stereomessung. D435i ist die Variante mit 6-Achsen-IMU. |
e-con Systems TaraXL | 60 mm | Ca. 0,5–3 m | WVGA (752x480), bis zu 60 fps | Optimiert für die NVIDIA Jetson-Plattform mit integrierter 6-Achsen-IMU. Verwendet ON Semiconductor MT9V024-Sensoren links und rechts.
Die ZED 2i (Veröffentlichung 2023) ist eine Stereokamera für die Outdoor-Robotik. Sie ist mit zwei Objektiven unterschiedlicher Brennweiten erhältlich und deckt somit sowohl Nahbereichs- (2,1-mm-Modell, minimal 0,3 m) als auch Fernbereichsanwendungen (4-mm-Modell, bis zu 35 m) ab. Beide Modelle basieren auf einer 12-cm-Basislinie, die die Grundlage für die Entfernungsmessung der ZED 2i bildet. Luxonis' OAK-D ist ein Embedded-Gerät, das eine Stereo-Tiefenkamera mit einem KI-Inferenzchip (einer Intel Movidius Myriad X VPU) in einem Gehäuse vereint. Es zeichnet sich dadurch aus, dass es aufgrund eines enormen Erfolgs in die Massenproduktion ging. Erfolgreiche Kickstarter-Kampagne 2020. Die Langstreckenvariante OAK-D LR erweitert die Basislinie auf 15 cm – eine direkte Anwendung des oben beschriebenen Prinzips „Längere Basislinie verbessert die Genauigkeit auf große Entfernungen“. Intels RealSense D435/D435i und e-con Systems' TaraXL sind Hybrid-Systeme, die auf passiver Stereotechnologie basieren, aber Infrarotprojektion oder eine IMU integrieren können und sich für Nahbereichsrobotik und Drohnenanwendungen eignen.
Fallstudie: Die Entwicklung von Subarus EyeSight – von zwei zu drei Augen
Das am längsten im Einsatz befindliche Beispiel einer Stereokamera ist Subarus „EyeSight“. Die erste Generation von EyeSight, die 2008 auf den Markt kam, nutzte ein Verfahren, bei dem zwei Stereokameras die Straße vor dem Fahrzeug in 3D erfassten und dabei präzise Entfernungsmessungen zu Hindernissen durchführten – etwas, womit eine monokulare Kamera Schwierigkeiten hatte. Dies bildete die Grundlage für Sicherheitsfunktionen wie die Notbremsung. Nach ständigen Verbesserungen wurden bis August weltweit über 5 Millionen EyeSight-Einheiten installiert. 2022
Die neueste Generation von EyeSight wurde zu einer „Drei-Augen“-Konfiguration weiterentwickelt. Zusätzlich zu den beiden Stereokameras verfügt sie über eine Weitwinkel-Monokularkamera. Da ein Stereokamerapaar allein nur ein begrenztes Sichtfeld hat, verbessert die zusätzliche Weitwinkel-Monokularkamera die periphere Wahrnehmung – beispielsweise den Querverkehr an Kreuzungen. „EyeSight X“ geht noch einen Schritt weiter: Es kombiniert die Umgebungswahrnehmung der Stereokameras mit GPS und hochpräzisen 3D-Kartendaten und ermöglicht so teilautonomes Fahren (Level 2) auf Autobahnen. Dies ist ein praktisches Beispiel dafür, wie die Entfernungsmessung einer Stereokamera mit externen Informationen – GNSS und Kartendaten – kombiniert wird, um fortschrittliche Fahrerassistenzsysteme bereitzustellen, die eine Kamera allein nicht bieten könnte.
Der Entwickler von EyeSight gründete später sein eigenes Unternehmen für Stereovision
Der Ingenieur, der die Entwicklung der ersten EyeSight-Generation (des „Stereo Range Imager“) leitete, war Keiji Saneyoshi, leitender Ingenieur bei Subaru. Sein Team brachte das System als erstes weltweit auf den Markt. Ein Fahrerassistenzsystem, das ausschließlich mit Stereokameras Fahrzeuge, Fußgänger, Radfahrer und Motorradfahrer erkannte. Nach seinem Ausscheiden bei Subaru im Jahr 1998 setzte Saneyoshi seine Forschung als Professor am Tokyo Institute of Technology bis Anfang 2017 fort. Im Mai 2016 gründete er sein eigenes Unternehmen, ITD Lab, um die Stereovisionstechnologie weiterzuentwickeln. Ein ungewöhnlicher Werdegang in der Branche: Eine Technologie, die innerhalb eines Automobilherstellers entstand, wird von ihrem Erfinder selbst in ein unabhängiges Spezialunternehmen überführt.
Auch Intel RealSense erlebte eine dramatische Wendung: 2021 sorgte die angekündigte Einstellung mehrerer Produktlinien (L515, T26x-Serie und F45x-Serie) für Verunsicherung in der Branche. Die Stereotiefenkameras der D400-Serie blieben jedoch in Produktion. 2025 wurde RealSense vollständig von Intel abgespalten und als unabhängiges Unternehmen mit einer Finanzierungsrunde der Serie A in Höhe von 50 Millionen US-Dollar neu gegründet. Eine auf Halbleiter spezialisierte Private-Equity-Gesellschaft. Es handelt sich um eine Stereo-Tiefenkamera-Produktlinie, die ursprünglich als Abteilung eines großen Halbleiterunternehmens gegründet wurde und sich aufgrund der Marktnachfrage für den Fortbestand als eigenständiges Unternehmen entschied.
Leistungsbestimmende Parameter
Basislinienlänge: Der wichtigste Parameter, der den Kompromiss zwischen Genauigkeit auf große Entfernungen und der Messgenauigkeit im Nahbereich (der Totzone) bestimmt. Wie die Beziehung Z = fB/d zeigt, erhöht eine längere Basislinie B die Entfernungsempfindlichkeit bei einer gegebenen Disparitätsänderung. Die OAK-D LR, die die Basislinie der Standard-OAK-D (auf 15 cm) verdoppelt, um eine Reichweite von 30 m zu erreichen, ist genau dieses Prinzip, das direkt in die Produktentwicklung einfließt.
Tiefenreichweite: Wie bei den zwei Brennweitenmodellen der ZED 2i variiert die optimale Reichweite stark je nach Anwendungsfall (Roboter im Innenbereich vs. Fahrzeug im Außenbereich).
Tiefengenauigkeit: Wie die Spezifikationen der ZED 2i zeigen, steigt die Fehlerrate mit der Entfernung. (unter 1 % innerhalb von 3 m, ansteigend auf unter 5 % innerhalb von 15 m). Anwendungen, die hochpräzise Nahbereichsmessungen erfordern, wie z. B. Kollisionsvermeidung, benötigen eine andere Genauigkeit als Anwendungen, bei denen eine grobe Erfassung der entfernten Umgebung ausreicht.
Beschränkungen des Sichtfelds: Eine Stereokamera kann die Tiefe nur dort messen, wo sich die Sichtfelder der beiden Linsen überlappen. Ihr Sichtfeld ist daher begrenzt. Das neueste EyeSight-System mit einer Weitwinkel-Monokularkamera kompensiert dies genau, und die Kombination mehrerer Sensoren ist nahezu unerlässlich.
Schwächen der sichtbaren Lichtmessung: Passive Stereosensoren können Disparitäten nicht erkennen und verlieren an Genauigkeit bei Objekten ohne ausreichende Textur (Muster). An einer glatten Wand oder einem einfarbigen Boden kann eine aktive Tiefenkamera mit Infrarot-Musterprojektion Vorteile bieten.
Rechenaufwand für die Stereobildzuordnung: Die Suche nach korrespondierenden Punkten zwischen dem linken und rechten Bild ist rechenintensiv, und für eingebettete Systeme ist Hardwarebeschleunigung unerlässlich. Deshalb verfügt das OAK-D über eine dedizierte VPU und die Die RealSense D400-Serie verfügt über einen dedizierten ASIC (den Vision Processor D4) – Echtzeitverarbeitung allein auf der CPU ist schwierig.
IMU-Integration: Produkte mit integrierter 6-Achsen-IMU, wie die e-con Systems TaraXL und die Intel RealSense D435i, können die Kamerabewegung bei der Tiefenberechnung kompensieren. Für mobile Roboter und Drohnen ist diese Integration oft der entscheidende Faktor.
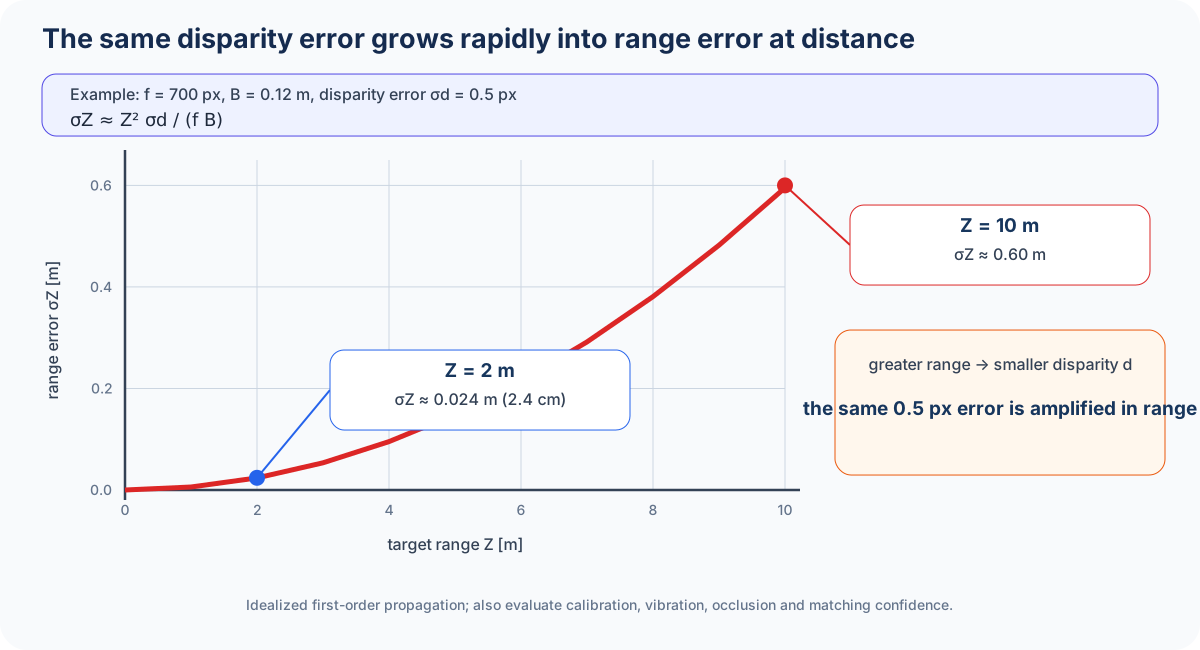
Wie ein Ein-Pixel-Fehler zu einem Entfernungsfehler verstärkt wird
Die Stereotiefe folgt Z=fB/d. Die Umrechnung der Disparitätsunsicherheit \sigma_d in Entfernungsunsicherheit ergibt:
Für f=700\,\mathrm{px}, B=0.12\,\mathrm{m} und Z=2\,\mathrm{m} ist die Disparität d=42\,\mathrm{px}. Der Disparitätsfehler (0.5\,\mathrm{px}) entspricht dann etwa dem Entfernungsfehler (2.4\,\mathrm{cm}). Derselbe Fehler (0.5\,\mathrm{px}) wächst auf etwa den Wert des Entfernungsfehlers (0.60\,\mathrm{m}) bei Z=10\,\mathrm{m} an. Daher sind Subpixel-Schätzung und eine längere Basislinie bei großen Entfernungen wichtig.
Dies bedeutet jedoch nicht, dass eine längere Basislinie immer die Lösung ist. Bei geringen Entfernungen können sich die beiden Bildfelder nicht mehr überlappen, und vibrations- oder temperaturabhängige externe Änderungen können relevant sein. In der Praxis sollten Reprojektionsfehler, Disparitätssicherheit und verdeckte Bereiche für jedes Entfernungsband separat angegeben werden.
Diagram 1 · Use the button to switch views
Diagram 2 · Use the button to switch views
Diagramm: Duskcoil. Konzeptuell, nicht gemessen; es zeigt die quadratische Verstärkung des Disparitätsfehlers mit der Entfernung.
Überprüfen Sie Ihr Verständnis
Beträgt ein Pixel Disparitätsfehler? Spielt die Entfernung eine geringere Rolle?
Die Disparität nimmt mit der Entfernung ab, daher führt derselbe Disparitätsfehler zu einem größeren Entfernungsfehler. Berücksichtigen Sie Basislinie, Brennweite und Betriebsentfernung gemeinsam.
 Ein mit EyeSight ausgestattetes Fahrzeug (Subaru WRX S4)
 Eine Stereokameraeinheit: Intel RealSense D435
 Epipolare Geometrie, die Grundlage des Stereosehens
_front.jpg)


Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.