Contents — find the section you need
Uma câmera estéreo fotografa a mesma cena com duas lentes espaçadas por uma distância fixa (a linha de base) e, em seguida, calcula a distância por triangulação a partir do deslocamento (disparidade) entre as imagens resultantes da esquerda e da direita. Enquanto uma câmera monocular nunca consegue determinar a distância absoluta a partir de uma única imagem, uma câmera estéreo pode calcular a distância diretamente a partir da relação geométrica entre seus dois pontos de vista, o que facilita a obtenção de precisão na distância sem depender de suposições adicionais (como uma superfície de estrada plana, por exemplo). Ela é amplamente utilizada para monitoramento frontal em veículos autônomos, navegação robótica e medição 3D industrial.
Amplamente utilizada para monitoramento frontal em veículos autônomos, navegação robótica e medição 3D industrial.
 Um veículo equipado com EyeSight (Subaru WRX S4)
 Uma unidade de câmera estéreo: Intel RealSense D435
Imagens: Subaru WRX S4 2.0GT-S EyeSight (DBA-VAG) frontal (Tokumeigakarinoaoshima, CC BY-SA 4.0) / Intel Realsense depth camera D435 (Marc Auledas, CC BY-SA 4.0), Wikimedia Commons. A D435 não é um componente do EyeSight; é um exemplo físico de uma unidade de câmera com dois pontos de vista.
Princípio: o comprimento da linha de base cria uma compensação
A relação entre a disparidade d (o deslocamento de pixels do mesmo ponto entre as imagens esquerda e direita), a distância focal f e a linha de base (distância entre as duas lentes) B é:
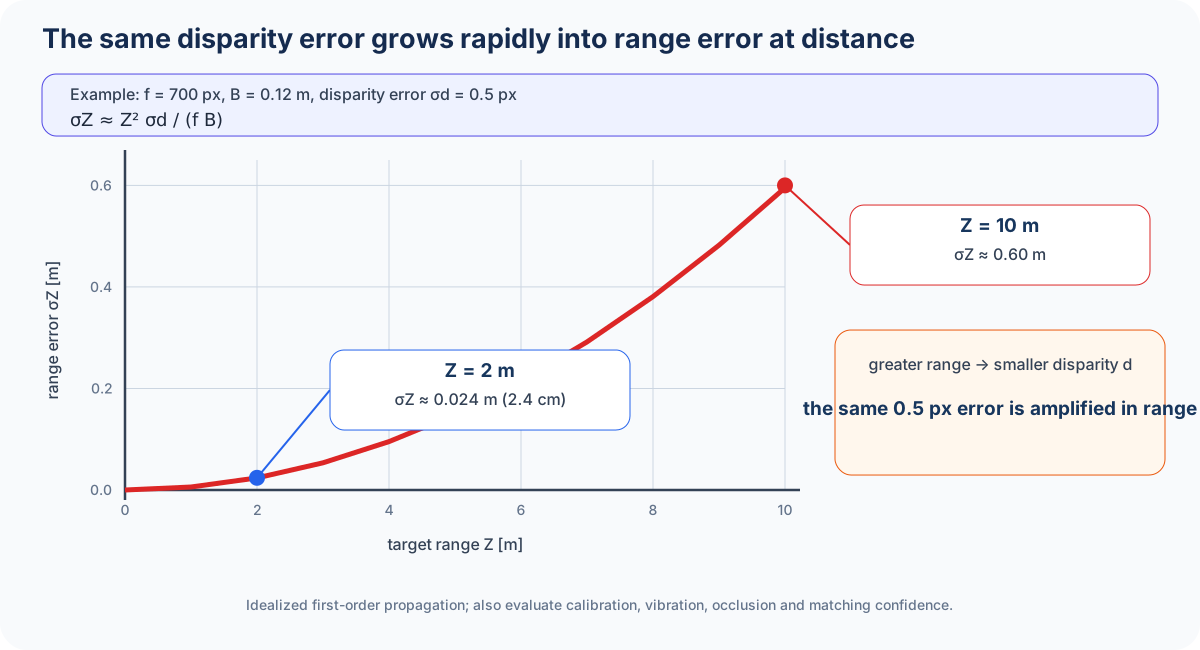
Aqui, Z é a distância até o objeto. Como esta equação mostra, a distância Z é inversamente proporcional à disparidade. d — objetos próximos apresentam grande disparidade, enquanto objetos distantes apresentam disparidade que tende a zero. Uma linha de base mais longa B aumenta a sensibilidade (a quantidade de mudança na disparidade para uma determinada mudança na distância), o que eleva a precisão das medições de longo alcance. Por outro lado, uma linha de base mais longa significa que os campos de visão das duas lentes param de se sobrepor quando um objeto se aproxima demais, o que aumenta a distância mínima mensurável (o limite de curto alcance). Isso significa que o projeto de câmeras estéreo apresenta uma compensação inerente, centrada no comprimento da linha de base, entre "priorizar longo alcance" e "priorizar curto alcance". Por ser uma abordagem passiva, baseada em luz visível, ao contrário de uma câmera de profundidade ativa (sem projetor infravermelho envolvido), ela tende a funcionar de forma mais estável do que o LiDAR ou uma câmera de profundidade ativa em ambientes externos sob forte luz solar.
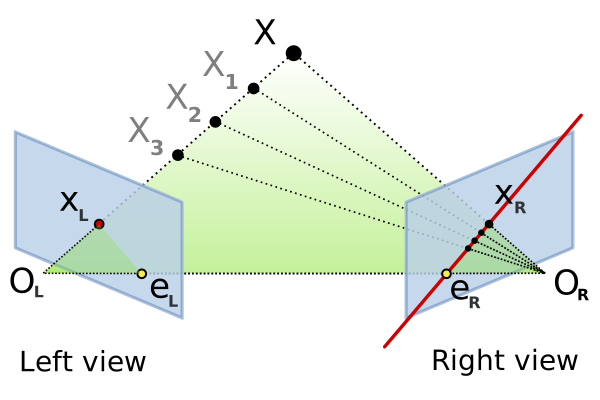
Imagem: Epipolar geometry (Arne Nordmann, CC BY-SA 3.0 / GFDL), Wikimedia Commons.
Existem muitos algoritmos para calcular a disparidade entre as imagens esquerda e direita (correspondência estéreo), mas um método clássico que permanece amplamente utilizado é o Semi-Global Matching (SGM), publicado em 2005 por Heiko Hirschmüller no Centro Aeroespacial Alemão (DLR). Ele aproxima o que é fundamentalmente um problema de otimização 2D com aproximadamente oito direções de otimização de linhas de varredura 1D, alcançando uma precisão próxima à de um método global com um custo computacional próximo ao de um método local. Ele é implementado em muitas bibliotecas de visão computacional, incluindo o OpenCV, e em implementações de hardware. Em FPGAs e GPUs, a correspondência estéreo é amplamente difundida. O aprendizado profundo (métodos que usam uma CNN para agregação de custos, por exemplo) supera cada vez mais o SGM em precisão, mas os algoritmos da família SGM continuam sendo usados ativamente em aplicações embarcadas onde o poder computacional é limitado.
_front.jpg)


Comentários
Entre na sua conta para continuar.
Ainda não há dados.