#GNSS
 건설기계공학
September 7, 2026
불도저 기초 - 크롤러 구동력과 블레이드 제어 이해하기
불도저는 유압과 구동계를 통해 흙을 밀어내는 블레이드와 크롤러의 제어를 통합한 기계입니다. 이 글에서는 지면 압력, 견인력, 블레이드 자세, GNSS/IMU 기반 ICT 구조, 코마츠 D61/D65 시리즈와 캐터필러 D6 XE의 설계 배경, 그리고 전동화 및 자율 수평 유지 연구를 방정식과 현장 관점을 통해 정리합니다.
Fundamentals · 9 분 읽기 로봇공학 기초
September 6, 2026
센서 융합 입문 — 여러 센서를 활용하여 하나의 세계 모델 구축하기
카메라는 의미 전달에, LiDAR는 기하학적 정보 전달에, IMU는 움직임 감지에 강점을 가지고 있지만, 각각 고유의 사각지대가 존재합니다. 칼만 필터나 팩터 그래프와 같은 확률 및 최적화 기반 수학 기법을 통해 여러 센서를 융합하는 방법부터 VIO(카메라×IMU), LIO(LiDAR×IMU), BEV Fusion(카메라×LiDAR)과 같은 구체적인 센서 조합에 이르기까지, 센서 융합이 어떻게 여러 센서를 하나의 세계 모델로 변환하는지 체계적으로 살펴봅니다.
Fundamentals · 22 분 읽기 건설기계공학
September 4, 2026
건설 기계 자동화 및 원격 제어 기초 — i-Construction부터 광산 자율 운반까지
건설기계 자동화는 단계적으로 발전해 왔습니다. GNSS와 IMU를 이용해 날끝 위치를 측정하는 기계 유도 시스템, 위험 지역에서 안전한 거리를 두고 무선으로 조종하는 원격 조작 시스템, 그리고 현재 광산과 채석장에서 가동 중인 자율 운반 시스템 등이 그 예입니다. 본 기사에서는 국토교통성의 i-건설 정책, 운젠-부겐다케 산에서 시작된 무인 건설의 역사, 그리고 고마쓰의 FrontRunner AHS와 캐터필러의 Command의 현재 성과를 정리하여 소개합니다.
Fundamentals · 13 분 읽기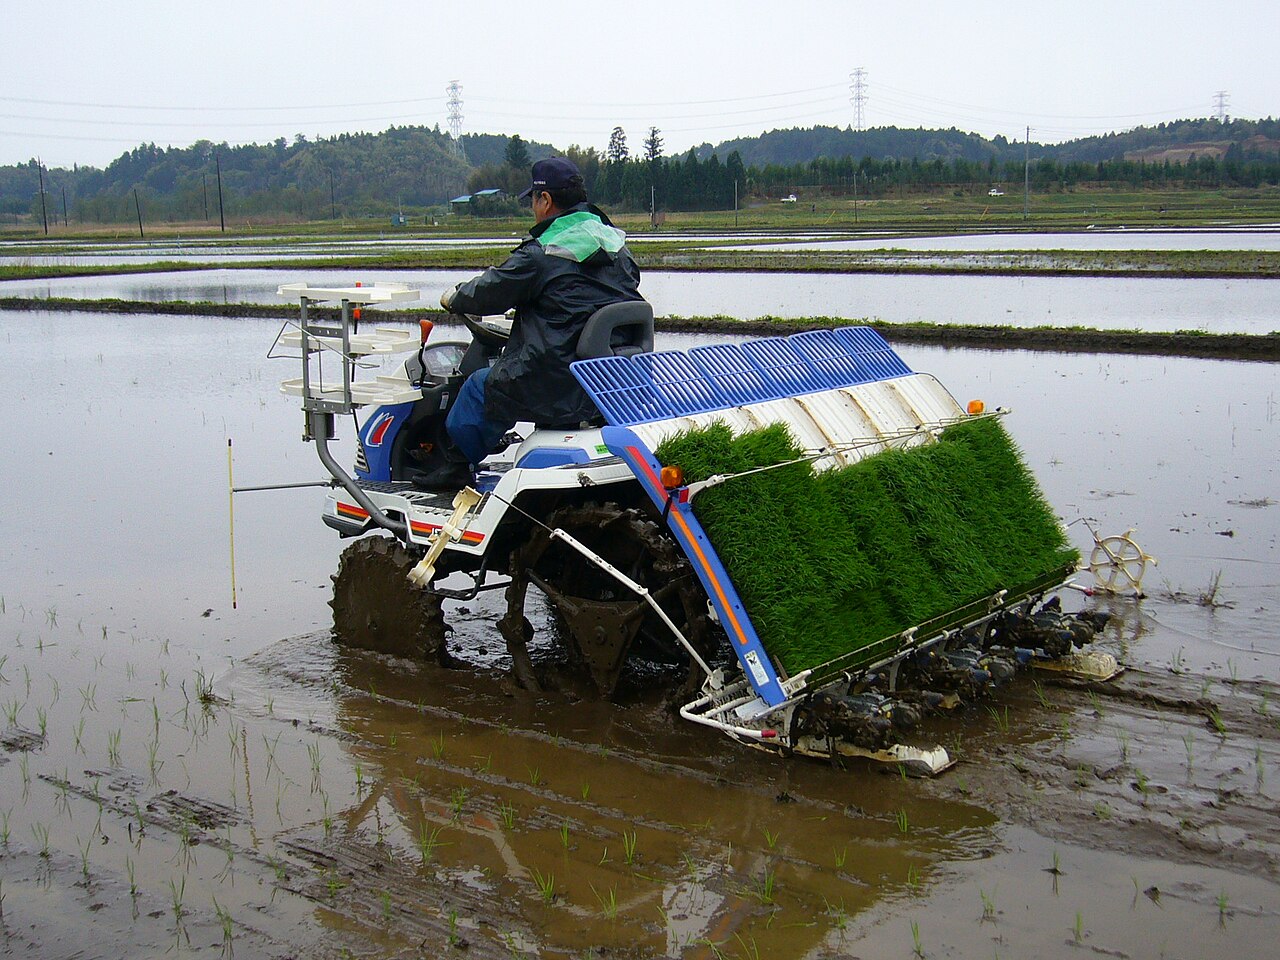 농업기계공학
September 3, 2026
농업기계공학 개론: 벼 이앙기 — 모판을 논에 한 포기씩 옮기는 방법
이앙기는 단순히 모종을 옮기는 기계가 아닙니다. 이 기사에서는 이앙기를 방정식과 공개 자료를 통해 분석합니다. 모판을 한 번에 한 포기씩 자르는 공급 시스템, 이앙 집게의 궤적, 줄 간격과 깊이, 부표를 이용한 논 표면 추적, 그리고 보행형 기계부터 로봇 기계에 이르기까지 모든 것을 살펴봅니다.
Fundamentals · 28 분 읽기 센서와 하드웨어
August 16, 2026
Lab
GNSS 작동 방식 및 주요 제품 — u-blox, Trimble, Fixposition
RTK는 위성 위치 측정값과 기지국에서 제공하는 보정 데이터를 결합하여, 기존 GNSS 위치 측정 방식에서 수 미터에 달했던 오차를 센티미터 수준으로 줄입니다. 본 논문에서는 이중 주파수 위치 측정 방식이 어떻게 전리층 지연을 상쇄하는지, u-blox의 ZED-F9P가 어떻게 저가형 RTK를 대중화시켰는지, Trimble RTX와 일본의 Michibiki(QZSS), 그리고 Kubota가 농기계를 위해 전국에 구축한 342개의 RTK 기지국 네트워크의 실제 사례를 통해 각 기술이 위치 측정 정확도에 어떤 영향을 미치는지 살펴봅니다.
Fundamentals · 19 분 읽기