目次 — 知りたいところから読む
前提と読み方
前提知識 力・運動・エネルギーの基本用語。関連する基礎記事を参照しながら読めます。
入門 · 原理・構成・判断のための解説です。
ダンプトラックの生産性は、エンジン出力や荷台容量だけでは決まらない。積み込み、走行、登坂、旋回、荷下ろし、空車復路の一周(サイクル)を何分で安全に回せるかが、現場の土量を決める。道路工事で使う大型ダンプと、鉱山で使う超大型オフハイウェイトラックでは構造が大きく異なるが、荷重・駆動・制動・位置推定を協調させるという原理は共通する。
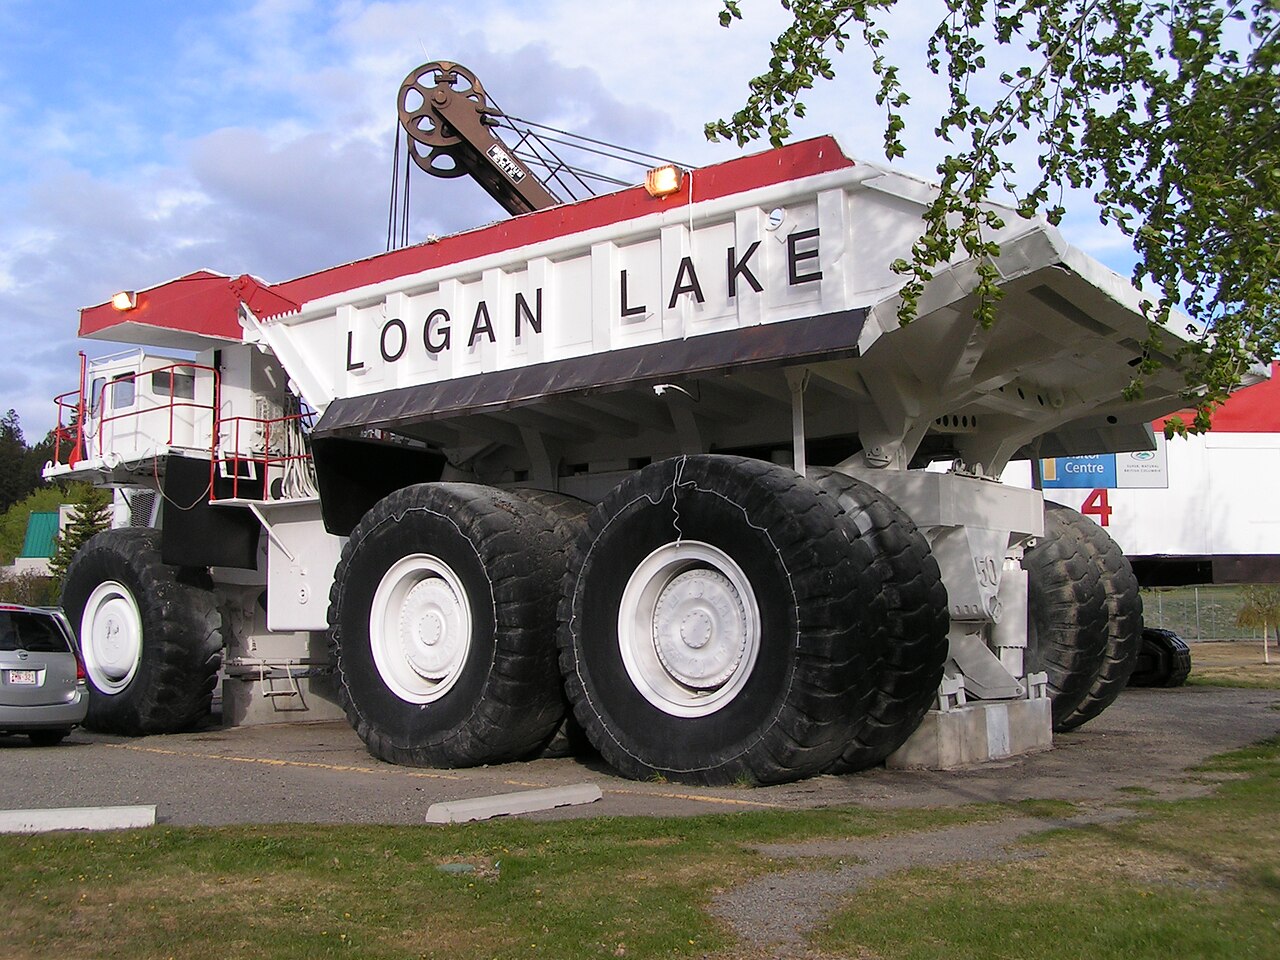 鉱山用ダンプトラックの実例
画像: Logan Lake Mining Dump Truck 2(dave_7, CC BY-SA 2.0)、Wikimedia Commons。本文で紹介するKomatsu・Caterpillarの特定型式ではなく、鉱山用車両の寸法感と荷台を示す代表写真。

0. 30秒要約
- ペイロードは「荷台容積×土の密度」だけでなく、車軸荷重、タイヤ、制動距離、道路強度で制限される。
- 登坂に必要なけん引力は、勾配抵抗、転がり抵抗、加速抵抗の合計。電動駆動は低速大トルクと回生制動を得やすい。
- 荷台は油圧シリンダでチップする。油圧流量が上昇時間を、圧力とシリンダ面積が持ち上げ力を決める。
- 鉱山ではGNSS、IMU、レーダー、カメラ、車車間通信を用いた自動運搬が実用化され、有人車との混在運用と遠隔監視が中心になる。
- 自律化の評価指標は無人走行距離だけでなく、積載量、サイクル時間、タイヤ摩耗、燃料/電力、停止時の安全余裕である。
1. 走行抵抗と必要出力
車両質量をm、重力加速度をg、登坂勾配をi(小角近似)、転がり抵抗係数をC_r、加速度をaとすると、走行抵抗の近似は
である。車輪半径r、駆動トルク合計T_wなら、路面へ伝わるけん引力はF_t=T_w/r。ただし路面摩擦による上限F_t\le\mu mgを超えるとタイヤが空転する。エンジン出力Pは速度vで
となるため、低速の急登坂では大トルク、高速の空車復路では出力と冷却が支配的になる。
2. 荷台と油圧チップ機構
荷台を持ち上げる油圧シリンダのピストン面積をA、差圧を\Delta pとすれば、理想推力はF=\Delta pA。荷台の重心とヒンジの距離をl、シリンダの作用点までのモーメントアームをr_m(\theta)とすると、必要推力は
となる。荷台が水平に近い初期姿勢ではr_mが小さく、最大圧力を使いやすい。上がるにつれて重力モーメントが減るため、油圧流量を増やして素早く排土する設計が可能になる。粘土が張り付く、凍結する、片荷になると必要トルクが変わるため、圧力センサと姿勢センサで異常を検知する。
3. 駆動方式:機械式・ディーゼル電気式・バッテリー
道路用の中型ダンプでは、ディーゼルエンジン、クラッチ/トルクコンバータ、変速機、プロペラシャフト、デファレンシャルという機械式が一般的である。鉱山用の超大型車では、ディーゼル発電機で電力を作り、インバータとホイールモータを駆動するディーゼル電気式が広く使われる。変速段を少なくでき、左右輪へ独立にトルクを配分しやすい。
バッテリー電動では排気ガスとアイドリングを減らせるが、エネルギー密度、充電時間、重量、寒冷地容量、急速充電器の設置が課題になる。電動駆動の回生制動は、下り坂で運動エネルギーを電池へ戻せる一方、満充電時や高温時には機械式リターダと摩擦ブレーキへ切り替える必要がある。
4. ペイロードを測る
過積載はタイヤ、フレーム、制動、道路を傷め、過少積載はサイクルあたりの生産性を下げる。荷重計はサスペンション圧力、車軸ひずみ、油圧シリンダ圧力、加速度を組み合わせ、走行中のペイロードを推定する。単純な力の釣り合いでは
だが、路面の凹凸、ダンプのピッチ、荷物の偏りが誤差を生む。停止後の静的計量と走行中の動的推定を照合し、車両ごとのバイアスを更新することが重要である。
5. 自動運搬と安全設計
鉱山の自動運搬システム(AHS)は、運搬車だけで完結しない。積込機、破砕機、ダンプポイント、整備ヤード、道路地図、管制室を通信で結び、交差点の優先、追い越し禁止、停止線、緊急退避をスケジュールする。GNSSが遮られるピット内では、IMUと車輪速度を短時間の推定に使い、レーダー・LiDAR・ランドマークで地図へ戻す。
Komatsuは鉱山向け自律走行運搬システム(AHS)を製品・導入事例として公開し、CaterpillarもCommand for haulingなどの遠隔・自律運搬ソリューションを展開している。道路用ダンプの運転支援とは安全要件と運用設計が異なるため、鉱山の実績をそのまま公道へ外挿してはいけない。
安全側の設計では、次の三層を分ける。
- 機体層:ブレーキ、ステアリング、荷台ロック、非常停止を単独で安全側へ動かす。
- 協調層:周囲車両、作業員、積込機と位置・速度・意図を共有する。
- 管制層:通信断や地図不整合を検出し、徐行・停止・退避へ遷移させる。
6. サイクル時間で比較する
図1 — ダンプトラックは積込から排土までの一周で評価する。自動化の効果は最高速度より待ち時間とばらつきに現れる。
積込時間t_l、往路t_h、排土t_d、復路t_e、待ち時間t_qから一周のサイクルは
である。時間あたりの土量は、ペイロードM_pと稼働率\eta_uを使い
となる。自動運搬の価値は、最高速度を上げることより、待ち時間とばらつきを減らし、積込機と破砕機の稼働率をそろえるところにある。燃費や電費も、空車復路・アイドリング・渋滞を含むこの一周で評価する。
7. まとめ
ダンプトラックは、荷台・油圧・駆動・制動・通信を一つの輸送機として設計する。積載量の大きさだけを競うと、登坂、タイヤ、道路、充電、停止距離のボトルネックを見落とす。現行の鉱山AHSや電動ダンプを読むときは、車両単体の自動運転レベルではなく、積込から排土までのサイクルと、異常時に人が安全に介入できる手順まで確認したい。
積載量が大きい車両ほど時間当たり輸送量も大きい?
一往復の積込・走行・待機・排出時間が効く。積載量とサイクル時間を一緒に比較する。
参考資料
現在の項目 · 4 / 7 · 建設機械工学入門
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。