Contents — find the section you need
Il lavoro di un bulldozer non consiste tanto nel "raccogliere terra" quanto nel "spingerla, livellarla e compattarla". Accumula terreno sulla lama anteriore trasmettendo al contempo una grande forza di trazione al suolo tramite i cingoli, modellando l'altezza e la pendenza della superficie progettata. Dalla postazione di guida può sembrare un semplice azionamento a leva, ma sulla macchina vera e propria il motore, le pompe idrauliche, i motori di traslazione, i cingoli, i cilindri della lama, il GNSS e l'IMU formano un unico sistema di controllo.
 Bulldozer sul campo
Immagine: Bulldozer 2 (Wikidas1, CC0), Wikimedia Commons. Una configurazione rappresentativa di cingoli, lama e cilindro idraulico, non uno dei modelli Komatsu o Caterpillar discussi nel testo.

0. Riepilogo di 30 secondi
-
I cingoli hanno un'ampia superficie di contatto e resistono all'affondamento in terreni morbidi. La possibilità di azionare i lati sinistro e destro in modo indipendente consente anche una svolta a perno arrestando un lato.
-
La posizione del tagliente della lama viene ricavata tramite cinematica diretta dall'assetto del corpo, dall'angolo della lama, dalla lunghezza del cilindro e dal GNSS/IMU. La costruzione ICT è ciò che visualizza e controlla la differenza dalla superficie di progetto fino a pochi centimetri o meno.
-
Con l'aumentare della resistenza alla spinta del terreno, la potenza del motore, la pressione idraulica e il rapporto di slittamento dei cingoli si avvicinano simultaneamente ai loro limiti. Abbassare semplicemente la lama non significa avanzare più velocemente.
-
I bulldozer compatibili con ICT di Komatsu e la trasmissione elettrica D6 XE di Caterpillar sono esempi attuali che mirano simultaneamente al controllo automatico della punta della lama e all'efficienza del carburante/produttività. Verificare modello, equipaggiamento e specifiche regionali con la documentazione ufficiale.
-
La ricerca sul livellamento autonomo integra IMU della lama, RTK-GNSS del corpo, pressione idraulica e modelli di volume del terreno tramite EKF/MPC o apprendimento automatico. Le variazioni della qualità del terreno e il monitoraggio della sicurezza rimangono complessi fino alla fine.
1. Tre equilibri che determinano il lavoro
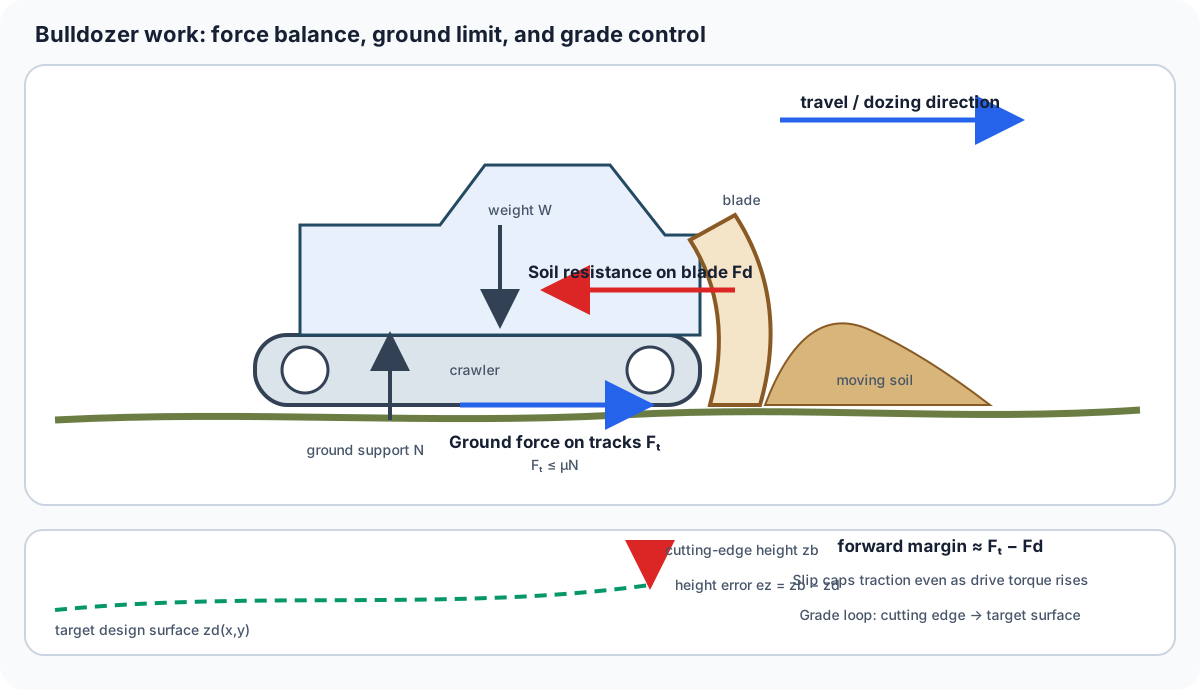
Figura 1 — Considerando la traslazione come positiva, il margine in avanti disponibile è approssimativamente F_t-F_d , mentre le condizioni del terreno limitano F_t . L'errore di altezza e_z non è una terza forza; è la variabile di controllo utilizzata per portare il tagliente sulla superficie di progetto.
Pressione al suolo
Sia W il peso del corpo e A_c l'area totale di contatto con il terreno dei cingoli sinistro e destro. Quindi la media La pressione al suolo è
Minore è la pressione al suolo, minore è la probabilità che il cingolo affondi in terreni morbidi, ma i cingoli diventano più lunghi e pesanti, aumentando la resistenza alla sterzata e il peso di trasporto. La larghezza dei cingoli e la forma dei pattini — specifiche a bassa pressione al suolo per le zone umide, pattini resistenti all'usura per la roccia — vengono scelti in base al cantiere.
Trazione e slittamento
La forza di trazione massima che un cingolo può trasmettere al terreno è, in forma semplificata, determinata dal coefficiente di attrito \mu e dal carico normale N come
Anche aumentando la coppia del motore idraulico non serve a nulla se il terreno non può essere tagliato: il cingolo semplicemente gira a vuoto. Il rapporto di slittamento s, utilizzando la velocità teorica v_0 e la velocità effettiva v, può essere espresso come come
Poiché il rapporto di slittamento ottimale varia in base al tipo di terreno e al contenuto di umidità, la velocità del motore, la pompa di traslazione e il carico della lama sono controllati in modo coordinato.
Resistenza della lama
La resistenza che agisce sul bordo tagliente della lama è la somma della forza di taglio del terreno, dell'attrito, della spinta verso l'alto delle zolle di terreno e dell'attrito contro la superficie anteriore della lama. Varia notevolmente in base all'angolo di attrito interno del terreno, alla coesione, al contenuto di umidità e alla profondità di taglio. Seguire con precisione la superficie di progetto richiede non solo il controllo della posizione, ma anche il controllo del carico, che stima il carico dalla pressione idraulica e limita la profondità di taglio.
2. Geometria e idraulica della lama
La lama varia sollevamento (su/giù), beccheggio (avanti/indietro) e inclinazione (sinistra/destra) tramite cilindri idraulici. Forme come dritta, a U, a semi-U e ad angolo variano a seconda del modello, modificando l'equilibrio tra il volume di terreno trasportato e la resistenza alla spinta. Indicando con \mathbf{p}_B il punto di riferimento della lama nelle coordinate del corpo, l'assetto del corpo è Matrice di rotazione R_{WB} e posizione \mathbf{t}_{WB}, la posizione del tagliente è
q è l'angolo del giunto calcolato a ritroso dalla lunghezza del cilindro. La spinta di un cilindro idraulico è il prodotto F=\Delta pA della pressione differenziale \Delta p e dell'area del pistone A, ma poiché il braccio di leva del collegamento cambia con l'assetto, la forza trasmessa al tagliente non è costante anche alla stessa pressione.
3. Costruzione ICT: Trasformare la superficie di progetto in "terreno all'interno dello schermo"
In cantiere, viene costruita una superficie di progetto a maglia triangolare a partire da dati di rilievo di nuvole di punti o disegni, e la posizione attuale della macchina e il tagliente della lama vengono confrontati con tale superficie. RTK-GNSS fornisce la posizione assoluta del corpo, due Le antenne o un'IMU forniscono l'assetto, mentre la corsa del cilindro fornisce l'angolo relativo della lama. Lo schermo in cabina dell'operatore visualizza "di quanti centimetri ancora abbassare" e "in quale direzione muoversi".
In un esempio di ricerca, due unità RTK-GNSS, combinate con IMU di corpo e lama, sono state utilizzate per stimare la posizione del tagliente della lama su una macchina reale, con un errore rilevato e verificato entro 30 mm. Questo non significa che la macchina sia diventata completamente automatizzata: rappresenta la base di misurazione per passare dalla guida automatica che assiste un operatore esperto al controllo automatico della lama.
Come esempio di prodotto attuale, i bulldozer Komatsu compatibili con le tecnologie ICT per l'edilizia (serie D61/D65, serie i, ecc.) adottano una configurazione che integra antenne GNSS, sensori inerziali, corsa del cilindro e dati di progettazione. Il Caterpillar D6 XE è un esempio di linea di bulldozer che adotta la trazione elettrica, convertendo la potenza del motore in generazione e trazione elettrica, con l'obiettivo di ottenere reattività a bassa velocità ed efficienza nei consumi. Poiché le caratteristiche variano a seconda dello standard Attrezzatura vs. opzioni, regione di vendita e contratto software: in entrambi i casi, le decisioni di acquisto dovrebbero confrontare le schede tecniche ufficiali con le effettive condizioni di costruzione.
4. Feedback nel controllo della lama
Supponiamo che l'altezza della superficie di progetto sia z_d(x,y) e l'altezza stimata del tagliente sia z_b, con un errore di formazione pari a e_z=z_b-z_d. Con un semplice controllo proporzionale, il comando di velocità del cilindro diventa:
Tuttavia, durante la spinta del terreno, più la lama si abbassa, maggiore è la resistenza, con conseguente decelerazione del corpo e modifica del suo assetto. Pertanto, viene utilizzato il controllo predittivo basato su modello (MPC), che include velocità del corpo, angolo di beccheggio, pressione idraulica e rapporto di slittamento dei cingoli nel suo stato. Questo perché può gestire simultaneamente i vincoli di input (velocità/pressione del cilindro/potenza del motore) e i vincoli di sicurezza (distanza dagli operatori/margine di ribaltamento).
Il ciclo di implementazione minimo è il seguente:
-
Stima dell'assetto del corpo da GNSS/IMU e assetto della lama da encoder/corsa.
-
Interpolare la mesh della superficie di progetto alla posizione corrente e calcolare l'errore di altezza/pendenza rispetto al bordo tagliente.
-
Stimare il carico del terreno e lo slittamento da pressione e velocità del cingolo.
-
Generare una velocità target della lama ed emettere un comando vincolato alla valvola idraulica.
-
Valutare il residuo tramite rilievo as-built e aggiornare i parametri del terreno del modello.
5. Dove si incontrano elettrificazione e autonomia
Poiché un bulldozer trascorre molto tempo a bassa velocità e con elevata trazione, i vantaggi della trazione elettrica si manifestano immediatamente. Un motore può erogare una coppia elevata da fermo, semplifica la trasmissione meccanica e può restituire energia in discesa alla batteria tramite rigenerazione. D'altra parte, il peso della batteria, le apparecchiature di ricarica, la capacità a basse temperature, la resistenza a polvere/acqua/urti e la progettazione termica durante lunghe sessioni di lavoro rappresentano delle sfide. La progettazione differisce anche a seconda che la lama idraulica venga sostituita da cilindri elettrici o che la pompa idraulica stessa sia azionata da un motore elettrico. Motore elettrico.
Nella guida autonoma, la "passata di taglio" che spinge il volume di terreno e la "passata di scarico" che scarica il terreno vengono pianificate separatamente. LiDAR o telecamere stereoscopiche riconoscono ostacoli e terreno e, laddove il GNSS è bloccato, un'IMU e un modello di movimento del corpo interpolano per brevi periodi. La ricerca dal 2025 ha riportato l'autolocalizzazione utilizzando lama/pressione idraulica/vibrazioni del corpo come caratteristiche e il controllo della lama basato sui dati appreso in simulazione. Tuttavia, i sistemi di sicurezza per i tipi di terreno non presenti nei dati di addestramento, l'argilla bagnata, gli oggetti sepolti e i movimenti imprevisti dell'operatore devono essere progettati insieme alle regole in loco.
6. Riepilogo
Il cuore di un bulldozer risiede nel raggiungere simultaneamente la forza di trazione trasmessa al terreno tramite i cingoli, la forza trasmessa al terreno tramite la lama e il controllo della posizione che corrisponda alla superficie di progetto. GNSS e IMU non sono dispositivi di guida autonoma universali: sono strumenti per misurare lo stato del corpo, della lama e del terreno nello stesso sistema di coordinate. Quando si valuta anche l'elettrificazione o l'IA, È importante confrontare non solo la capacità della batteria o la precisione dell'inferenza, ma un ciclo di lavoro completo che includa slittamento, calore idraulico, errore di progettazione della superficie, arresti di sicurezza e tempo di manutenzione.
Cosa cambia quando aumenta l'area di contatto?
A parità di peso, la pressione media sul terreno diminuisce. La trazione dipende anche dal terreno, dalla geometria del cingolo e dallo slittamento.
Riferimenti
- Komatsu ICT materiali da costruzione
- Caterpillar — D6 XE e tecnologia dei bulldozer
- Sviluppo di un sistema di sensori per bulldozer per la stima della posizione del bordo tagliente della lama
- Controllo della lama nello spazio cartesiano per lavori di livellamento con bulldozer
- Stima della posizione e dell'orientamento della lama del bulldozer con IMU e GPS RTK
- Controllo della lama del bulldozer basato sui dati per la livellatura autonoma del terreno
Commenti
Accedi per continuare.
Nessun dato disponibile.