Contents — find the section you need
एक बुलडोजर का काम केवल मिट्टी उठाना नहीं होता, बल्कि उसे धकेलना, समतल करना और दबाना होता है। यह मिट्टी को आगे वाले ब्लेड पर जमा करता है और साथ ही क्रॉलर के माध्यम से जमीन पर भारी कर्षण बल संचारित करता है, जिससे सतह की ऊंचाई और ढलान को आकार दिया जाता है। ऑपरेटर की सीट से देखने पर यह एक साधारण लीवर संचालन जैसा लग सकता है, लेकिन असल मशीन में इंजन, हाइड्रोलिक पंप, ट्रैवल मोटर, क्रॉलर, ब्लेड सिलेंडर, GNSS और IMU सभी मिलकर एक एकल नियंत्रण प्रणाली बनाते हैं।
 खेत में बुलडोजर
चित्र: Bulldozer 2 (Wikideas1, CC0), विकिमीडिया कॉमन्स। एक प्रतिनिधि क्रॉलर, ब्लेड और हाइड्रोलिक-सिलेंडर लेआउट, पाठ में चर्चा किए गए कोमात्सु या कैटरपिलर मॉडल में से एक नहीं।

0. 30-सेकंड का सारांश
-
क्रॉलर का संपर्क क्षेत्र बड़ा होता है और वे नरम जमीन में धंसने से रोकते हैं। बाएँ और दाएँ किनारों को स्वतंत्र रूप से चलाने से एक तरफ रोककर धुरी मोड़ भी संभव होता है।
-
ब्लेड की कटिंग-एज स्थिति बॉडी एटीट्यूड, ब्लेड एंगल, सिलेंडर लेंथ और GNSS/IMU से प्राप्त फॉरवर्ड काइनेमेटिक्स के माध्यम से निर्धारित की जाती है। ICT निर्माण डिज़ाइन सतह से कुछ सेंटीमीटर या उससे कम के अंतर को प्रदर्शित और नियंत्रित करता है।
-
मिट्टी को धकेलने का प्रतिरोध बढ़ने पर, इंजन आउटपुट, हाइड्रोलिक प्रेशर और क्रॉलर स्लिप रेशियो सभी एक साथ अपनी सीमा तक पहुँच जाते हैं। केवल ब्लेड को नीचे करने से गति में वृद्धि नहीं होती।
-
कोमात्सु के ICT-संगत डोजर और कैटरपिलर के D6 XE इलेक्ट्रिक ड्राइवट्रेन वर्तमान उदाहरण हैं जो स्वचालित ब्लेड-टिप नियंत्रण और ईंधन दक्षता/उत्पादकता को एक साथ लक्षित करते हैं। आधिकारिक सामग्री के साथ मॉडल, उपकरण और क्षेत्रीय विशिष्टताओं की पुष्टि करें।
-
स्वायत्त लेवलिंग अनुसंधान ब्लेड IMU, बॉडी RTK-GNSS, हाइड्रोलिक प्रेशर और EKF/MPC या मशीन लर्निंग के माध्यम से मिट्टी की मात्रा के मॉडल को एकीकृत करता है। मिट्टी की गुणवत्ता में परिवर्तन और सुरक्षा निगरानी अंत तक एक कठिन चुनौती बनी रहती है।
1. कार्य निर्धारित करने वाले तीन संतुलन
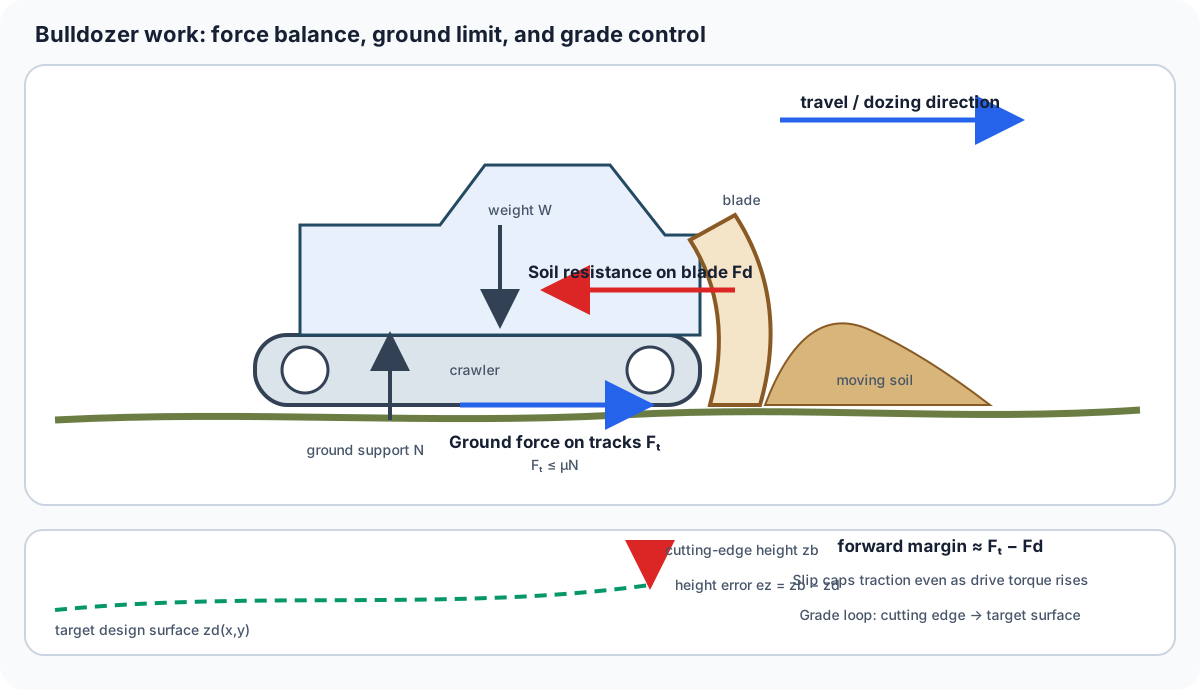
चित्र 1 — यात्रा को धनात्मक मानते हुए, उपलब्ध आगे की ओर मार्जिन लगभग F_t-F_d है, जबकि भू-स्थितियाँ F_t को सीमित करती हैं। ऊँचाई त्रुटि e_z तीसरा बल नहीं है; यह कटिंग एज को डिज़ाइन सतह पर लाने के लिए उपयोग किया जाने वाला नियंत्रण चर है।
भू-दबाव
मान लीजिए कि शरीर का भार W है और बाएँ और दाएँ क्रॉलर का कुल भू-संपर्क क्षेत्र A_c है। तो औसत भू-दबाव है
जमीन का दबाव जितना कम होगा, नरम जमीन में धंसने की संभावना उतनी ही कम होगी, लेकिन क्रॉलर लंबे और भारी हो जाते हैं, जिससे मोड़ने का प्रतिरोध और परिवहन भार बढ़ जाता है। ट्रैक की चौड़ाई और शू का आकार - आर्द्रभूमि के लिए कम दबाव वाले विनिर्देश, और चट्टानी सतह के लिए घिसाव-प्रतिरोधी शू - कार्यस्थल के अनुसार चुने जाते हैं।
कर्षण और फिसलन
क्रॉलर द्वारा जमीन पर संचारित की जा सकने वाली अधिकतम कर्षण शक्ति को सरल रूप में घर्षण गुणांक \mu और सामान्य भार N द्वारा निर्धारित किया जाता है:
यदि मिट्टी को काटा नहीं जा सकता है, तो हाइड्रोलिक मोटर टॉर्क बढ़ाने से भी कोई फायदा नहीं होता - क्रॉलर बस घूमता रहता है। सैद्धांतिक गति v_0 और वास्तविक गति v का उपयोग करते हुए, फिसलन अनुपात s को इस प्रकार व्यक्त किया जा सकता है:
क्योंकि इष्टतम फिसलन अनुपात मिट्टी के प्रकार और नमी की मात्रा के साथ होने वाले परिवर्तन, इंजन की गति, ट्रैवल पंप और ब्लेड लोड को समन्वित रूप से नियंत्रित किया जाता है।
ब्लेड प्रतिरोध
ब्लेड के कटिंग एज पर लगने वाला प्रतिरोध मिट्टी के अपरूपण, घर्षण, मिट्टी के ढेलों को ऊपर धकेलने और ब्लेड के सामने वाले हिस्से के विरुद्ध घर्षण का योग होता है। यह मिट्टी के आंतरिक घर्षण कोण, संसंजन, नमी की मात्रा और कटाई की गहराई के साथ बहुत अधिक बदलता है। डिज़ाइन सतह को सटीक रूप से ट्रैक करने के लिए न केवल स्थिति नियंत्रण बल्कि लोड नियंत्रण भी आवश्यक है, जो हाइड्रोलिक दबाव से लोड का अनुमान लगाता है और कटाई की गहराई को सीमित करता है।
2. ब्लेड ज्यामिति और हाइड्रोलिक्स
ब्लेड हाइड्रोलिक सिलेंडरों के माध्यम से लिफ्ट (ऊपर/नीचे), पिच (आगे/पीछे) और टिल्ट (बाएं/दाएं) को परिवर्तित करता है। सीधी, यू, सेमी-यू और कोण जैसी आकृतियाँ मॉडल के अनुसार भिन्न होती हैं, जिससे मिट्टी की मात्रा और धकेलने वाले प्रतिरोध के बीच संतुलन बदल जाता है। ब्लेड संदर्भ बिंदु को बॉडी निर्देशांक में \mathbf{p}_B, बॉडी अभिवृत्ति को घूर्णन मैट्रिक्स R_{WB} और स्थिति को मानकर चलें। \mathbf{t}_{WB} , कटिंग-एज की स्थिति है
q सिलेंडर की लंबाई से गणना किया गया जोड़ कोण है। एक हाइड्रोलिक सिलेंडर का थ्रस्ट, विभेदक दाब \Delta p और पिस्टन क्षेत्रफल A का गुणनफल F=\Delta pA होता है, लेकिन क्योंकि लिंकेज का मोमेंट आर्म स्थिति के साथ बदलता रहता है, इसलिए कटिंग एज पर प्रेषित बल समान दाब पर भी स्थिर नहीं रहता है।
3. आईसीटी निर्माण: डिज़ाइन सतह को "स्क्रीन के अंदर ग्राउंड" में बदलना
साइट पर, पॉइंट-क्लाउड सर्वेक्षण डेटा या ड्राइंग से एक त्रिकोणीय-जाल डिज़ाइन सतह बनाई जाती है, और मशीन की वर्तमान स्थिति और ब्लेड कटिंग एज की तुलना उस सतह से की जाती है। RTK-GNSS बॉडी की निरपेक्ष स्थिति प्रदान करता है, दो एंटेना या एक IMU स्थिति प्रदान करते हैं, और सिलेंडर स्ट्रोक ब्लेड का सापेक्ष कोण प्रदान करता है। ऑपरेटर की केबिन स्क्रीन पर प्रदर्शित होता है "और कितने सेंटीमीटर नीचे करना है" और "किस दिशा में ले जाना है।"
एक शोध उदाहरण में, बॉडी और ब्लेड आईएमयू के साथ संयुक्त दो आरटीके-जीएनएसएस इकाइयों का उपयोग करके एक वास्तविक मशीन पर ब्लेड के कटिंग-एज की स्थिति का अनुमान लगाया गया, जिसमें रिपोर्ट की गई त्रुटि 30 मिमी के भीतर सत्यापित की गई। इसका मतलब यह नहीं है कि मशीन पूरी तरह से मानवरहित हो गई - यह कुशल ऑपरेटर की सहायता करने वाले मशीन मार्गदर्शन से स्वचालित ब्लेड नियंत्रण की ओर बढ़ने के लिए माप का आधार है।
वर्तमान उत्पाद उदाहरण के रूप में, कोमात्सु के आईसीटी-निर्माण-संगत डोजर (डी61/डी65 श्रृंखला की आई-सीरीज, आदि) जीएनएसएस एंटेना, इनर्टियल सेंसर, सिलेंडर स्ट्रोक और डिजाइन डेटा को एकीकृत करने वाले कॉन्फ़िगरेशन का उपयोग करते हैं। कैटरपिलर का डी6 एक्सई एक डोजर श्रृंखला का उदाहरण है जो इलेक्ट्रिक ड्राइव को अपनाता है, इंजन की शक्ति को विद्युत उत्पादन और ड्राइव में परिवर्तित करता है, जिसका उद्देश्य कम गति पर त्वरित प्रतिक्रिया और ईंधन दक्षता है। चूंकि दोनों ही मामलों में मानक उपकरण बनाम विकल्प, बिक्री क्षेत्र और सॉफ्टवेयर अनुबंध के अनुसार विशेषताएं भिन्न होती हैं, इसलिए खरीद निर्णयों के दौरान आधिकारिक विनिर्देशों की वास्तविक निर्माण से तुलना करना आवश्यक है। स्थितियाँ।
4. ब्लेड नियंत्रण में प्रतिक्रिया
डिज़ाइन सतह की ऊँचाई z_d(x,y) और अनुमानित कटिंग-एज ऊँचाई z_b मान लें, जिससे त्रुटि e_z=z_b-z_d बनती है। सरल आनुपातिक नियंत्रण के साथ, सिलेंडर गति कमांड इस प्रकार हो जाता है:
हालाँकि, मिट्टी को धकेलते समय, ब्लेड जितना नीचे जाता है, प्रतिरोध उतना ही बढ़ता है, जिससे बॉडी धीमी हो जाती है और उसकी स्थिति बदल जाती है। इसलिए मॉडल प्रेडिक्टिव कंट्रोल (MPC), जिसमें बॉडी की गति, पिच कोण, हाइड्रोलिक दबाव और क्रॉलर स्लिप अनुपात को उसकी स्थिति में शामिल किया जाता है, का उपयोग किया जाता है। ऐसा इसलिए है क्योंकि यह एक साथ इनपुट बाधाओं (सिलेंडर गति/दबाव/इंजन आउटपुट) और सुरक्षा बाधाओं (श्रमिकों से दूरी/पलटने का मार्जिन) को संभाल सकता है।
न्यूनतम कार्यान्वयन लूप इस प्रकार है:
-
GNSS/IMU से बॉडी की स्थिति और एनकोडर/स्ट्रोक से ब्लेड की स्थिति का अनुमान लगाएं।
-
डिज़ाइन-सतह मेश को वर्तमान स्थिति में इंटरपोलेट करें और गणना करें। कटिंग एज के सापेक्ष ऊंचाई/ढलान त्रुटि।
-
दबाव और क्रॉलर की गति से मृदा भार और फिसलन का अनुमान लगाएं।
-
लक्षित ब्लेड गति निर्धारित करें और हाइड्रोलिक वाल्व को एक नियंत्रित कमांड जारी करें।
-
निर्मित सर्वेक्षण के माध्यम से अवशिष्ट का मूल्यांकन करें और मॉडल के मृदा मापदंडों को अद्यतन करें।
5. विद्युतीकरण और स्वायत्तता का मिलन
चूंकि डोजर लंबे समय तक कम गति और उच्च कर्षण पर चलता है, इसलिए इलेक्ट्रिक ड्राइव के लाभ तुरंत दिखाई देते हैं। एक मोटर स्थिर अवस्था से उच्च टॉर्क प्रदान कर सकती है, यांत्रिक संचरण को सरल बनाती है, और पुनर्जनन के माध्यम से बैटरी को ढलान वाली ऊर्जा वापस कर सकती है। दूसरी ओर, बैटरी का वजन, चार्जिंग उपकरण, ठंडे मौसम में क्षमता, धूल/पानी/प्रभाव के प्रति स्थायित्व और लंबे कार्य सत्रों के दौरान थर्मल डिज़ाइन चुनौतियां हैं। डिज़ाइन इस बात पर भी निर्भर करता है कि हाइड्रोलिक ब्लेड को इलेक्ट्रिक सिलेंडरों से बदला जाता है या हाइड्रोलिक पंप स्वयं एक इलेक्ट्रिक मोटर द्वारा संचालित होता है।
स्वायत्तता में, मिट्टी की मात्रा को धकेलने वाला "कटिंग पास" और मिट्टी को डंप करने वाला "हॉल पास" अलग-अलग योजनाबद्ध किए जाते हैं। LiDAR या स्टीरियो कैमरे बाधाओं और भूभाग को पहचानते हैं, और जहाँ GNSS अवरुद्ध होता है, वहाँ IMU और बॉडी मोशन मॉडल अल्पावधि में इंटरपोलेशन करते हैं। 2025 से किए गए शोधों में ब्लेड/हाइड्रोलिक दबाव/बॉडी कंपन को विशेषताओं के रूप में उपयोग करके स्व-स्थान निर्धारण और सिमुलेशन में सीखे गए डेटा-संचालित ब्लेड नियंत्रण की रिपोर्ट की गई है। हालाँकि, प्रशिक्षण डेटा में शामिल न होने वाली मिट्टी के प्रकार, गीली मिट्टी, दबी हुई वस्तुओं और अप्रत्याशित श्रमिक हलचल के लिए सुरक्षा उपायों को साइट पर मौजूद नियमों के साथ मिलकर डिज़ाइन किया जाना चाहिए।
6. सारांश
एक बुलडोजर का मूल कार्य क्रॉलर के माध्यम से जमीन पर प्रेषित कर्षण बल, ब्लेड के माध्यम से मिट्टी पर प्रेषित बल और डिज़ाइन सतह के अनुरूप स्थिति नियंत्रण को एक साथ प्राप्त करना है। GNSS और IMU एक सर्व-उद्देश्यीय स्वायत्त-चालन उपकरण नहीं हैं - वे एक ही समन्वय प्रणाली में बॉडी, ब्लेड और मिट्टी की स्थिति को मापने के उपकरण हैं। विद्युतीकरण या AI का मूल्यांकन करते समय, न केवल बैटरी क्षमता या अनुमान सटीकता की तुलना करना महत्वपूर्ण है, बल्कि फिसलन, हाइड्रोलिक ऊष्मा, डिज़ाइन सतह त्रुटि, सुरक्षा स्टॉप और रखरखाव सहित एक पूर्ण कार्य चक्र की तुलना करना भी महत्वपूर्ण है। समय।
संपर्क क्षेत्र बढ़ने पर क्या परिवर्तन होते हैं?
समान भार पर, औसत भू-दबाव कम हो जाता है। कर्षण मिट्टी, ट्रैक की ज्यामिति और फिसलन पर भी निर्भर करता है।
संदर्भ
- कोमात्सु आईसीटी निर्माण सामग्री
- कैटरपिलर - डी6 एक्सई और डोजर तकनीक
- ब्लेड कटिंग-एज स्थिति का अनुमान लगाने के लिए बुलडोजर सेंसर सिस्टम का विकास
- बुलडोजर द्वारा समतलीकरण कार्य के लिए कार्टेशियन स्पेस में ब्लेड नियंत्रण
- [IMU और RTK के साथ डोजर ब्लेड की स्थिति और अवस्था का अनुमान] जीपीएस](https://doi.org/10.22260/ISARC2017/0137)
- स्वायत्त भूभाग समतलीकरण के लिए डेटा-संचालित बुलडोजर ब्लेड नियंत्रण
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।