Contents — find the section you need
O trabalho de um trator de esteiras não é tanto "retirar terra", mas sim "empurrá-la, nivelá-la e compactá-la". Ele empilha o solo sobre a lâmina frontal enquanto transmite uma grande força de tração ao solo através de suas esteiras, moldando a altura e a inclinação da superfície desejada. Do assento do operador, pode parecer uma simples operação com alavancas, mas na máquina real, o motor, as bombas hidráulicas, os motores de deslocamento, as esteiras, os cilindros da lâmina, o GNSS e a IMU formam um único sistema de controle.
 Trator de esteiras no campo
Imagem: Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons. Um layout representativo de esteiras, lâmina e cilindro hidráulico, não um dos modelos Komatsu ou Caterpillar discutidos no texto.

0. Resumo de 30 segundos
- As esteiras têm uma grande área de contato e resistem ao afundamento em terrenos macios. Acionar os lados esquerdo e direito independentemente também permite uma curva de pivô parando um dos lados.
- A posição da ponta de corte da lâmina é derivada da cinemática direta a partir da atitude da carroceria, ângulo da lâmina, comprimento do cilindro e GNSS/IMU. A construção do ICT é o que exibe e controla a diferença da superfície de projeto para alguns centímetros ou menos.
À medida que a resistência ao empurrar o solo aumenta, a potência do motor, a pressão hidráulica e a taxa de deslizamento da esteira se aproximam de seus limites simultaneamente. Simplesmente abaixar a lâmina não significa avançar mais rápido.
Os tratores de esteira compatíveis com ICT da Komatsu e o trem de força elétrico D6 XE da Caterpillar são exemplos atuais que visam simultaneamente o controle automático da ponta da lâmina e a eficiência/produtividade de combustível. Confirme o modelo, o equipamento e as especificações regionais com os materiais oficiais.
A pesquisa de nivelamento autônomo combina IMU da lâmina, RTK-GNSS da carroceria, pressão hidráulica e modelos de volume de solo por meio de EKF/MPC ou aprendizado de máquina. As mudanças na qualidade do solo e o monitoramento da segurança permanecem difíceis até o final.
1. Três Equilíbrios que Determinam o Trabalho
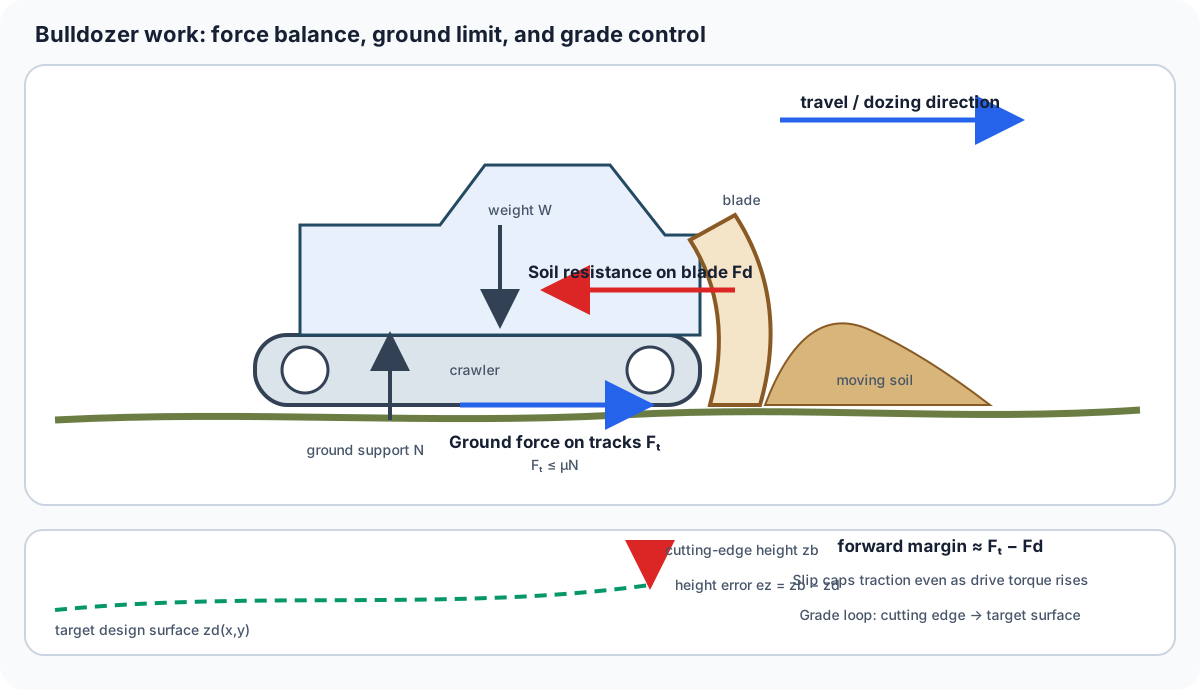
Figura 1 — Considerando o deslocamento como positivo, a margem frontal disponível é de aproximadamente F_t-F_d, enquanto as condições do solo limitam F_t. O erro de altura e_z não é uma terceira força; é a variável de controle usada para trazer a lâmina de corte para a superfície de projeto.
Pressão no Solo
Considere o peso do corpo como W e a área total de contato com o solo das esteiras esquerda e direita como A_c. Então, a pressão média no solo é
Quanto menor a pressão sobre o solo, menor a probabilidade de afundar em terrenos macios, mas as esteiras tornam-se mais longas e pesadas, aumentando a resistência à rotação e o peso de transporte. A largura da esteira e o formato da sapata — especificações de baixa pressão sobre o solo para terrenos alagados, sapatas resistentes ao desgaste para rochas — são escolhidos para se adequarem ao local de trabalho.
Tração e Deslizamento
A força máxima de tração que uma esteira pode transmitir ao solo é, de forma simplificada, determinada pelo coeficiente de atrito \mu e pela carga normal N como
Mesmo aumentar o torque do motor hidráulico não ajuda se o solo não puder ser cisalhado — a esteira simplesmente gira em falso. A taxa de deslizamento s, usando a velocidade teórica v_0 e a velocidade real v, pode ser expressa como
Como a taxa de deslizamento ideal varia com o tipo de solo e o teor de umidade, a rotação do motor, a bomba de deslocamento e a carga da lâmina são controladas de forma coordenada.
Resistência da Lâmina
A resistência que atua na aresta de corte da lâmina é a soma do cisalhamento do solo, do atrito, do empurrão de torrões de solo e do atrito contra a face frontal da lâmina. Ela varia consideravelmente com o ângulo de atrito interno do solo, a coesão, o teor de umidade e a profundidade de corte. O rastreamento preciso da superfície de projeto exige não apenas o controle de posição, mas também o controle de carga, que estima a carga a partir da pressão hidráulica e limita a profundidade de corte.
2. Geometria e Hidráulica da Lâmina
A lâmina altera a elevação (para cima/para baixo), a inclinação (para frente/para trás) e a rotação (para a esquerda/para a direita) por meio de cilindros hidráulicos. Formatos como reto, em U, semi-U e angular variam conforme o modelo, alterando o equilíbrio entre o volume de solo transportado e a resistência ao empurrão. Considerando o ponto de referência da lâmina nas coordenadas do corpo como \mathbf{p}_B e a atitude do corpo como a matriz de rotação. R_{WB} e a posição \mathbf{t}_{WB}, a posição da lâmina de corte é
q é o ângulo da junta calculado a partir do comprimento do cilindro. O empuxo de um cilindro hidráulico é o produto F=\Delta pA da pressão diferencial \Delta p e da área do pistão A, mas como o braço de alavanca da articulação muda com a inclinação, a força transmitida à lâmina de corte não é constante, mesmo com a mesma pressão.
3. Construção de TIC: Transformando a Superfície de Projeto em "Terreno Dentro da Tela"
No local, uma superfície de projeto em malha triangular é construída a partir de dados de levantamento de nuvem de pontos ou desenhos, e a posição atual da máquina e a lâmina de corte são comparadas com essa superfície. O RTK-GNSS fornece a posição absoluta do corpo, duas antenas ou um A IMU (Unidade de Medição Inercial) fornece a atitude, e o curso do cilindro fornece o ângulo relativo da lâmina. A tela na cabine do operador exibe "quantos centímetros faltam para baixar" e "em qual direção mover".
Em um exemplo de pesquisa, duas unidades RTK-GNSS combinadas com IMUs na carroceria e na lâmina foram usadas para estimar a posição da aresta de corte da lâmina em uma máquina real, com um erro relatado verificado dentro de 30 mm. Isso não significa que a máquina se tornou totalmente autônoma — é a base de medição para progredir da orientação da máquina que auxilia um operador qualificado para o controle automático da lâmina.
Como um exemplo de produto atual, os tratores de esteira da Komatsu compatíveis com TIC (Tecnologias da Informação e Comunicação) para construção (a série i da D61/D65, etc.) adotam uma configuração que integra antenas GNSS, sensores inerciais, curso do cilindro e dados de projeto. O D6 XE da Caterpillar é um exemplo de uma linha de tratores de esteira que adota acionamento elétrico, convertendo a potência do motor em geração e acionamento elétrico, visando à capacidade de resposta em baixa velocidade e à eficiência de combustível. Como os recursos variam de acordo com o equipamento padrão, Em ambos os casos, considerando opções, região de vendas e contrato de software, as decisões de compra devem cruzar as especificações oficiais com as condições reais de construção.
4. Feedback no Controle da Lâmina
Seja a altura da superfície de projeto z_d(x,y) e a altura estimada da lâmina de corte z_b, resultando em um erro de e_z=z_b-z_d. Com um controle proporcional simples, o comando de velocidade do cilindro torna-se:
No entanto, ao empurrar o solo, quanto mais baixa a lâmina, maior a resistência, desacelerando o corpo e alterando sua atitude. Portanto, utiliza-se o controle preditivo baseado em modelo (MPC), que inclui a velocidade do corpo, o ângulo de inclinação, a pressão hidráulica e a taxa de deslizamento da esteira em seu estado. Isso ocorre porque ele pode lidar simultaneamente com restrições de entrada (velocidade do cilindro/pressão/potência do motor) e restrições de segurança (distância aos trabalhadores/margem de tombamento).
O loop de implementação mínimo é o seguinte:
- Estimar a atitude do corpo a partir de GNSS/IMU e atitude da lâmina a partir de encoders/curso.
- Interpolar a malha da superfície de projeto para a posição atual e calcular o erro de altura/inclinação em relação à aresta de corte.
- Estimar a carga e o deslizamento do solo a partir da pressão e da velocidade da esteira.
- Gerar uma velocidade alvo da lâmina e emitir um comando restrito para a válvula hidráulica.
- Avaliar o resíduo por meio de levantamento topográfico e atualizar os parâmetros do solo do modelo.
5. Onde a Eletrificação e a Autonomia se Encontram
Como um trator de esteiras passa muito tempo em baixa velocidade e alta tração, os benefícios da propulsão elétrica se tornam evidentes. Um motor pode fornecer alto torque a partir da imobilidade, simplifica a transmissão mecânica e pode retornar a energia da descida para a bateria por meio de regeneração. Por outro lado, o peso da bateria, o equipamento de carregamento, a capacidade em climas frios, a durabilidade contra poeira/água/impacto e o projeto térmico durante longas sessões de trabalho são desafios. O projeto também difere dependendo se a lâmina hidráulica é substituída por cilindros elétricos ou se a própria bomba hidráulica é acionada por um motor. um motor elétrico.
Em um sistema autônomo, a "passagem de corte", que empurra o volume de solo, e a "passagem de transporte", que despeja o solo, são planejadas separadamente. Câmeras LiDAR ou estéreo reconhecem obstáculos e o terreno e, onde o GNSS é bloqueado, uma IMU e um modelo de movimento da carroceria interpolam em curtos períodos. Pesquisas desde 2025 relataram autolocalização usando a pressão da lâmina/hidráulica/vibração da carroceria como características, e controle da lâmina baseado em dados, aprendido em simulação. No entanto, mecanismos de segurança para tipos de solo não presentes nos dados de treinamento, argila úmida, objetos enterrados e movimentos inesperados do trabalhador devem ser projetados juntamente com regras específicas para o local.
6. Resumo
A essência de um trator de esteiras reside em alcançar simultaneamente a força de tração transmitida ao solo pelas esteiras, a força transmitida ao solo pela lâmina e o controle de posição que corresponda à superfície projetada. GNSS e IMU não são dispositivos de direção autônoma de uso geral — são ferramentas para medir o estado da carroceria, da lâmina e do solo no mesmo sistema de coordenadas. Ao avaliar a eletrificação ou a IA também, É importante comparar não apenas a capacidade da bateria ou a precisão da inferência, mas um ciclo de trabalho completo, incluindo deslizamento, aquecimento hidráulico, erro de projeto da superfície, paradas de segurança e tempo de manutenção.
O que muda quando a área de contato aumenta?
Com o mesmo peso, a pressão média no solo diminui. A tração também depende do solo, da geometria da esteira e do deslizamento.
Referências
- Materiais de construção Komatsu ICT
- Caterpillar — D6 XE e tecnologia de escavadeira
- Desenvolvimento de sistema de sensores para escavadeira para estimar a posição da aresta de corte da lâmina
- Controle da lâmina no espaço cartesiano para trabalho de nivelamento com escavadeira
- Estimativa de pose e posição da lâmina da escavadeira com IMU e GPS RTK
- Controle de lâmina de escavadeira baseado em dados para nivelamento autônomo de terreno
Comentários
Entre na sua conta para continuar.
Ainda não há dados.