Contents — find the section you need
La función de una excavadora no es tanto "recoger tierra" como "empujarla, nivelarla y compactarla". Acumula tierra sobre la pala frontal mientras transmite una gran fuerza de tracción al suelo mediante sus orugas, dando forma a la altura y la pendiente de la superficie a construir. Desde el asiento del operador, puede parecer un simple accionamiento de palancas, pero en la máquina real, el motor, las bombas hidráulicas, los motores de traslación, las orugas, los cilindros de la pala, el GNSS y la IMU conforman un único sistema de control.
 Bulldozer en el campo
Imagen: Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons. Un ejemplo representativo de la disposición de orugas, pala y cilindro hidráulico, no uno de los modelos Komatsu o Caterpillar mencionados en el texto.

0. Resumen de 30 segundos
- Las orugas tienen una gran superficie de contacto y resisten el hundimiento en terrenos blandos. El accionamiento independiente de los lados izquierdo y derecho también permite un giro sobre su eje deteniendo un lado.
-
La posición del filo de la hoja se deriva mediante cinemática directa a partir de la actitud del cuerpo, el ángulo de la hoja, la longitud del cilindro y el GNSS/IMU. La construcción ICT muestra y controla la diferencia con respecto a la superficie de diseño con una precisión de pocos centímetros o menos.
-
A medida que aumenta la resistencia al empuje del suelo, la potencia del motor, la presión hidráulica y la relación de deslizamiento de las orugas se aproximan a sus límites simultáneamente. Simplemente bajar la hoja no significa avanzar más rápido.
-
Las excavadoras Komatsu compatibles con ICT y el sistema de transmisión eléctrica D6 XE de Caterpillar son ejemplos actuales que buscan simultáneamente el control automático de la punta de la hoja y la eficiencia/productividad del combustible. Confirme el modelo, el equipo y las especificaciones regionales con la documentación oficial.
-
La investigación sobre nivelación autónoma integra la IMU de la hoja, el RTK-GNSS del cuerpo, la presión hidráulica y los modelos de volumen de suelo mediante EKF/MPC o aprendizaje automático. Los cambios en la calidad del suelo y la monitorización de la seguridad siguen siendo un desafío hasta el final.
1. Tres factores que determinan el trabajo
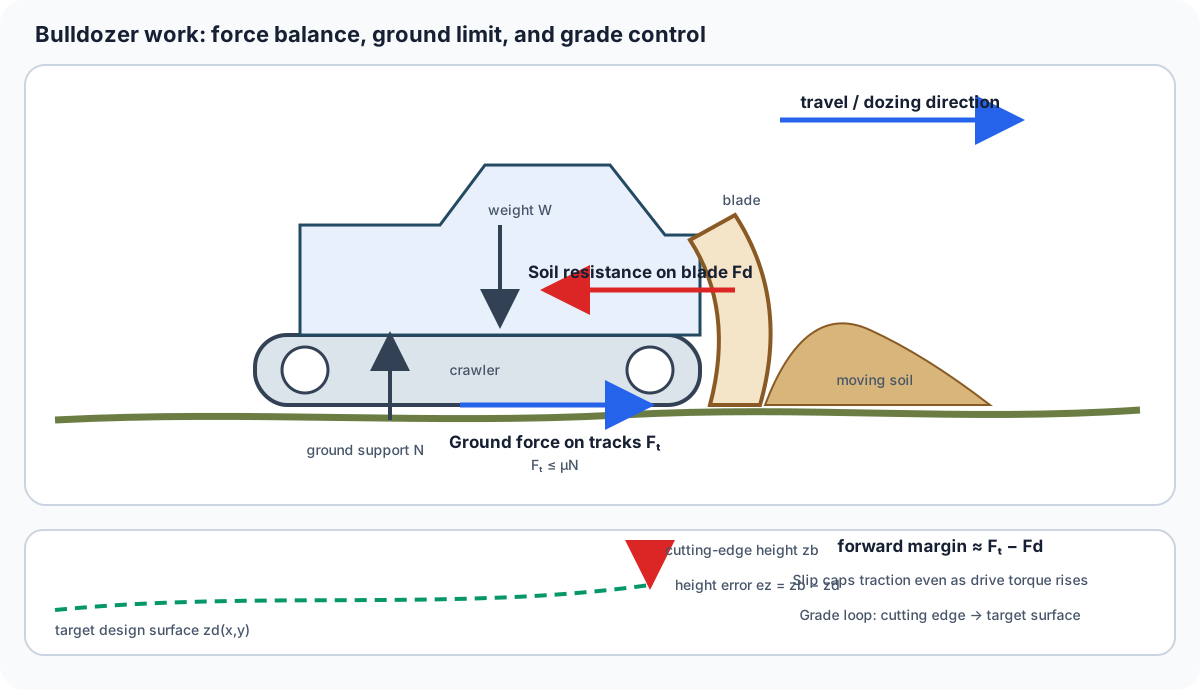
Figura 1 — Tomando el desplazamiento como positivo, el margen de avance disponible es aproximadamente F_t-F_d, mientras que las condiciones del terreno limitan F_t. El error de altura e_z no es una tercera fuerza; es la variable de control utilizada para llevar el borde de corte a la superficie de diseño.
Presión sobre el terreno
Sea W el peso del cuerpo y A_c el área total de contacto con el suelo de las orugas izquierda y derecha. Entonces, la presión promedio sobre el terreno es:
Cuanto menor sea la presión sobre el suelo, menor será la probabilidad de hundimiento en terrenos blandos, pero las orugas se vuelven más largas y pesadas, lo que aumenta la resistencia al giro y el peso de transporte. El ancho de la oruga y la forma de las zapatas (especificaciones de baja presión sobre el suelo para humedales, zapatas resistentes al desgaste para terrenos rocosos) se eligen según las características del lugar de trabajo.
Tracción y deslizamiento
La fuerza de tracción máxima que una oruga puede transmitir al suelo se determina, de forma simplificada, mediante el coeficiente de fricción \mu y la carga normal N como:
Incluso aumentar el par del motor hidráulico no ayuda si el suelo no se puede cortar; la oruga simplemente gira. La relación de deslizamiento s, utilizando la velocidad teórica v_0 y la velocidad real v, se puede expresar como:
Dado que la relación de deslizamiento óptima varía según el tipo de suelo y su contenido de humedad, La velocidad del motor, la bomba de traslación y la carga de la cuchilla se controlan de forma coordinada.
Resistencia de la cuchilla
La resistencia que actúa sobre el filo de la cuchilla es la suma de la cizalladura del suelo, la fricción, el empuje de terrones y la fricción contra la cara frontal de la cuchilla. Varía considerablemente con el ángulo de fricción interna del suelo, la cohesión, el contenido de humedad y la profundidad de corte. Para un seguimiento preciso de la superficie de diseño, se requiere no solo el control de la posición, sino también el control de la carga, que estima la carga a partir de la presión hidráulica y limita la profundidad de corte.
2. Geometría e hidráulica de la cuchilla
La cuchilla cambia su elevación (arriba/abajo), cabeceo (adelante/atrás) e inclinación (izquierda/derecha) mediante cilindros hidráulicos. Las formas, como recta, en U, semi-U y angular, varían según el modelo, modificando el equilibrio entre el volumen de suelo transportado y la resistencia al empuje. Si el punto de referencia de la cuchilla en coordenadas del cuerpo es \mathbf{p}_B, la actitud del cuerpo es la matriz de rotación R_{WB} y la posición es \mathbf{t}_{WB}, la posición del filo de corte es \mathbf{t}_{WB}. es
q es el ángulo de la articulación calculado a partir de la longitud del cilindro. El empuje de un cilindro hidráulico es el producto F=\Delta pA de la presión diferencial \Delta p y el área del pistón A, pero debido a que el brazo de palanca del mecanismo cambia con la orientación, la fuerza transmitida al filo de corte no es constante incluso a la misma presión.
3. Construcción de TIC: Transformando la superficie de diseño en "Terreno dentro de la pantalla"
En obra, se construye una superficie de diseño de malla triangular a partir de datos de levantamiento topográfico de nube de puntos o planos, y la posición actual de la máquina y el filo de corte de la hoja se comparan con dicha superficie. El RTK-GNSS proporciona la posición absoluta del cuerpo, dos antenas o una IMU proporcionan la orientación, y la carrera del cilindro proporciona el ángulo relativo de la hoja. La pantalla en la cabina del operador muestra "cuántos cm más hay que bajar" y "en qué dirección moverse".
En un ejemplo de investigación, dos Se utilizaron unidades RTK-GNSS combinadas con IMU de carrocería y de la hoja para estimar la posición del filo de corte de la hoja en una máquina real, con un error reportado verificado dentro de 30 mm. Esto no significa que la máquina se haya vuelto completamente autónoma; es la base de medición para avanzar desde la guía de la máquina que asiste a un operador experto hacia el control automático de la hoja.
Como ejemplo de producto actual, las excavadoras Komatsu compatibles con la construcción TIC (la serie i de las series D61/D65, etc.) adoptan una configuración que integra antenas GNSS, sensores inerciales, carrera del cilindro y datos de diseño. La D6 XE de Caterpillar es un ejemplo de una línea de excavadoras que adopta la propulsión eléctrica, convirtiendo la potencia del motor en generación y accionamiento eléctrico, con el objetivo de lograr una respuesta rápida a baja velocidad y una mayor eficiencia de combustible. Dado que las características varían según el equipamiento estándar frente a las opciones, la región de venta y el contrato de software en ambos casos, las decisiones de compra deben contrastar las hojas de especificaciones oficiales con las condiciones reales de construcción.
4. Retroalimentación en el control de la hoja
Sea la altura de la superficie de diseño z_d(x,y) y la altura estimada del filo de corte es z_b, lo que genera un error e_z=z_b-z_d. Con un control proporcional simple, el comando de velocidad del cilindro se convierte en:
Sin embargo, al empujar tierra, cuanto más baja la cuchilla, mayor es la resistencia, lo que desacelera el cuerpo y cambia su orientación. Por lo tanto, se utiliza el control predictivo basado en modelo (MPC), que incluye la velocidad del cuerpo, el ángulo de cabeceo, la presión hidráulica y la relación de deslizamiento de las orugas en su estado. Esto se debe a que puede manejar simultáneamente las restricciones de entrada (velocidad/presión/potencia del motor) y las restricciones de seguridad (distancia a los trabajadores/margen de vuelco).
El ciclo mínimo de implementación es el siguiente:
-
Estimar la orientación del cuerpo a partir del GNSS/IMU y la orientación de la cuchilla a partir de los codificadores/carrera.
-
Interpolar la malla de la superficie de diseño a la posición actual y calcular el error de altura/pendiente con respecto al filo de corte.
-
Estimar la carga del suelo y el deslizamiento a partir de la presión y Velocidad de las orugas.
-
Generar una velocidad objetivo de la hoja y emitir una orden restringida a la válvula hidráulica.
-
Evaluar el residuo mediante un levantamiento topográfico y actualizar los parámetros del suelo del modelo.
5. Donde convergen la electrificación y la autonomía
Dado que una excavadora pasa mucho tiempo a baja velocidad y alta tracción, las ventajas de la propulsión eléctrica se hacen evidentes. Un motor puede proporcionar un alto par desde parado, simplifica la transmisión mecánica y puede devolver energía a la batería en pendientes descendentes mediante regeneración. Por otro lado, el peso de la batería, el equipo de carga, la capacidad para operar en climas fríos, la resistencia al polvo, el agua y los impactos, y el diseño térmico durante largas jornadas de trabajo representan desafíos. El diseño también difiere según si la hoja hidráulica se reemplaza por cilindros eléctricos o si la bomba hidráulica es accionada por un motor eléctrico.
En la autonomía, la pasada de corte, que empuja el volumen de tierra, y la pasada de transporte, que la descarga, se planifican por separado. El LiDAR o las cámaras estéreo reconocen los obstáculos y el terreno, y donde el GNSS está bloqueado, se utiliza una IMU y un modelo de movimiento de la carrocería. Interpolación en periodos cortos. Investigaciones realizadas desde 2025 han reportado autolocalización utilizando la hoja, la presión hidráulica y la vibración de la carrocería como características, así como control de la hoja basado en datos aprendido en simulación. Sin embargo, los mecanismos de seguridad para tipos de suelo no incluidos en los datos de entrenamiento, arcilla húmeda, objetos enterrados y movimientos inesperados del trabajador deben diseñarse junto con las normas de obra.
6. Resumen
El núcleo de una excavadora reside en lograr simultáneamente la fuerza de tracción transmitida al suelo mediante las orugas, la fuerza transmitida al suelo mediante la hoja y un control de posición que coincida con la superficie de diseño. El GNSS y la IMU no son un dispositivo de conducción autónoma de uso general; son herramientas para medir el estado de la carrocería, la hoja y el suelo en el mismo sistema de coordenadas. Al evaluar la electrificación o la IA, es importante comparar no solo la capacidad de la batería o la precisión de la inferencia, sino un ciclo de trabajo completo que incluya deslizamiento, calor hidráulico, error de superficie de diseño, paradas de seguridad y tiempo de mantenimiento.
¿Qué cambia cuando aumenta el área de contacto?
Con el mismo peso, la presión media sobre el suelo disminuye. La tracción también depende del tipo de suelo, la geometría de la oruga y el deslizamiento.
Referencias
- Materiales de construcción Komatsu ICT
- Caterpillar — D6 XE y tecnología de excavadoras
- Desarrollo de un sistema de sensores para excavadoras para estimar la posición del filo de corte de la hoja
- Control de la hoja en espacio cartesiano para trabajos de nivelación con excavadora
- Estimación de la pose y posición de la hoja de la excavadora con IMU y GPS RTK
- Control de la hoja de la excavadora basado en datos para la nivelación autónoma del terreno )
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.