Contents — find the section you need
Die Aufgabe eines Bulldozers besteht weniger im „Aufschaufeln von Erde“ als vielmehr im „Schieben, Einebnen und Verdichten“ dieser Erde. Er häuft Erde auf das Frontschild und überträgt dabei über seine Raupenketten eine hohe Zugkraft auf den Boden, um die Höhe und Neigung der geplanten Oberfläche zu formen. Vom Fahrersitz aus mag die Bedienung wie ein einfacher Hebel wirken, doch an der Maschine selbst bilden Motor, Hydraulikpumpen, Fahrmotoren, Raupenketten, Schildzylinder, GNSS und IMU ein einziges Steuerungssystem.
 Bulldozer im Einsatz
Bild: Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons. Eine typische Anordnung von Raupenfahrwerk, Schild und Hydraulikzylinder, nicht eines der im Text besprochenen Komatsu- oder Caterpillar-Modelle.

0. Zusammenfassung (30 Sekunden)
- Raupenfahrwerke bieten eine große Auflagefläche und verhindern das Einsinken in weichem Boden. Durch den unabhängigen Antrieb der linken und rechten Seite ist auch eine Drehung auf der Stelle möglich, indem eine Seite angehalten wird.
Die Position der Schildkante wird mittels Vorwärtskinematik aus Fahrzeuglage, Schildwinkel, Zylinderlänge und GNSS/IMU-Daten ermittelt. Die ICT-Konstruktion visualisiert und steuert die Abweichung von der Soll-Oberfläche bis auf wenige Zentimeter genau.
Mit zunehmendem Widerstand beim Verschieben des Bodens nähern sich Motorleistung, Hydraulikdruck und Raupenschlupf gleichzeitig ihren Grenzwerten. Ein einfaches Absenken des Schildes führt nicht zu schnellerem Vortrieb.
Die ICT-fähigen Planierraupen von Komatsu und der elektrische Antrieb D6 XE von Caterpillar sind aktuelle Beispiele für Systeme, die gleichzeitig auf automatische Schildspitzensteuerung und Kraftstoffeffizienz/Produktivität abzielen. Bitte überprüfen Sie Modell, Ausrüstung und regionale Spezifikationen anhand offizieller Unterlagen.
Die Forschung im Bereich des autonomen Nivellierens kombiniert Schild-IMU, Fahrzeug-RTK-GNSS, Hydraulikdruck und Bodenvolumenmodelle mittels EKF/MPC oder maschinellem Lernen. Die Überwachung von Veränderungen der Bodenqualität und der Sicherheit bleibt weiterhin eine Herausforderung.
1. Drei Faktoren, die die Arbeit bestimmen
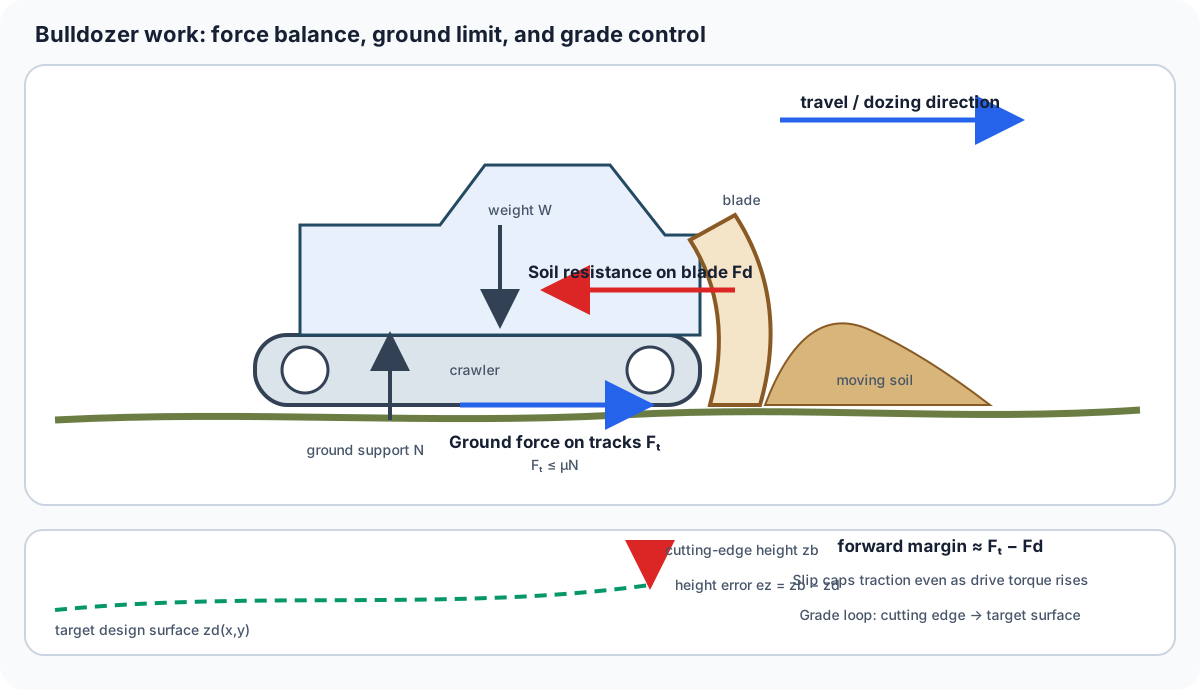
Abbildung 1 – Bei positiver Fahrbewegung beträgt der verfügbare Vorwärtsspielraum ungefähr F_t-F_d, während die Bodenverhältnisse F_t begrenzen. Der Höhenfehler e_z ist keine dritte Kraft; er ist die Steuergröße, mit der die Schneidkante auf die geplante Oberfläche gebracht wird.
Bodendruck
Sei das Körpergewicht W und die gesamte Bodenkontaktfläche der linken und rechten Raupenketten A_c. Dann beträgt der durchschnittliche Bodendruck
Der untere Je geringer der Bodendruck, desto geringer die Einsinkneigung in weichem Untergrund. Allerdings werden die Raupen dadurch länger und schwerer, was den Wendewiderstand und das Transportgewicht erhöht. Raupenbreite und Kettenform – Spezifikationen für geringen Bodendruck in Feuchtgebieten, verschleißfeste Ketten für Fels – werden an den Einsatzort angepasst.
Traktion und Schlupf
Die maximale Traktionskraft, die eine Raupe auf den Boden übertragen kann, wird vereinfacht durch den Reibungskoeffizienten \mu und die Normalkraft N bestimmt:
Selbst ein höheres Drehmoment des Hydraulikmotors hilft nicht, wenn der Boden nicht geschert werden kann – die Raupe dreht einfach durch. Das Schlupfverhältnis s lässt sich anhand der theoretischen Geschwindigkeit v_0 und der tatsächlichen Geschwindigkeit v wie folgt ausdrücken:
Da das optimale Schlupfverhältnis von der Bodenart und dem Feuchtigkeitsgehalt, der Motordrehzahl, der Fahrpumpe und … abhängt, … Die Belastung des Schildes wird koordiniert gesteuert.
Schildwiderstand
Der Widerstand an der Schneide des Schildes setzt sich aus Bodenscherung, Reibung, dem Aufschieben von Bodenklumpen und der Reibung an der Schildvorderseite zusammen. Er ändert sich stark mit dem inneren Reibungswinkel, der Kohäsion, dem Feuchtigkeitsgehalt und der Schnitttiefe des Bodens. Für die präzise Verfolgung der Sollfläche ist neben der Positionsregelung auch die Lastregelung erforderlich. Letztere schätzt die Last anhand des Hydraulikdrucks und begrenzt die Schnitttiefe.
2. Schildgeometrie und Hydraulik
Hub (hoch/runter), Neigung (vor/zurück) und Schrägstellung (links/rechts) des Schildes werden mittels Hydraulikzylindern verändert. Formen wie gerade, U-förmig, halb-U-förmig und abgewinkelt variieren je nach Modell und beeinflussen das Verhältnis zwischen transportiertem Bodenvolumen und Schubwiderstand. Sei der Bezugspunkt des Schildes in Körperkoordinaten \mathbf{p}_B, die Körperlage die Rotationsmatrix R_{WB} und die Position \mathbf{t}_{WB}. Die Position der Schneide ist dann:
q ist der aus der Zylinderlänge zurückgerechnete Gelenkwinkel. Der Schub eines Hydraulikzylinders ist das Produkt aus Differenzdruck F=\Delta pA und Kolbenfläche A. Da sich der Hebelarm des Gestänges jedoch mit der Lage ändert, ist die auf die Schneide übertragene Kraft selbst bei gleichem Druck nicht konstant.
3. ICT-Konstruktion: Die Konstruktionsfläche wird zur „realen Realität“
Vor Ort wird aus Punktwolken-Vermessungsdaten oder Zeichnungen eine dreieckige Netzkonstruktionsfläche erstellt. Die aktuelle Position der Maschine und die Schneide des Schildes werden mit dieser Fläche verglichen. RTK-GNSS liefert die absolute Position des Körpers, zwei Antennen oder eine IMU die Lage und der Zylinderhub den relativen Winkel des Schildes. Der Bildschirm in der Kabine zeigt dem Fahrer an, wie viele Zentimeter er noch absenken muss und in welche Richtung er sich bewegen soll.
In einer Forschungsarbeit Beispielsweise wurden zwei RTK-GNSS-Einheiten in Kombination mit IMUs für Rumpf und Schild verwendet, um die Position der Schildschneide an einer realen Maschine zu bestimmen. Der gemeldete Fehler lag innerhalb von 30 mm. Dies bedeutet nicht, dass die Maschine vollständig autonom arbeitet – es ist die Messgrundlage für die Weiterentwicklung von der Maschinenführung, die einen erfahrenen Bediener unterstützt, hin zur automatischen Schildsteuerung.
Ein aktuelles Produktbeispiel sind die ICT-kompatiblen Planierraupen von Komatsu (z. B. die i-Serie der Serien D61/D65 usw.). Sie verfügen über eine Konfiguration, die GNSS-Antennen, Inertialsensoren, Zylinderhub und Konstruktionsdaten integriert. Die D6 XE von Caterpillar ist ein Beispiel für eine Planierraupenreihe mit Elektroantrieb. Sie wandelt die Motorleistung in elektrische Energie um und zielt auf ein gutes Ansprechverhalten bei niedrigen Geschwindigkeiten und einen geringen Kraftstoffverbrauch ab. Da die Ausstattung je nach Serienausstattung bzw. Optionen, Vertriebsregion und Softwarevertrag variiert, sollten Kaufentscheidungen anhand der offiziellen Datenblätter und der tatsächlichen Baustellenbedingungen überprüft werden.
4. Feedback in der Schildsteuerung
Die Höhe der Konstruktionsfläche sei z_d(x,y) und die geschätzte Schneidkantenhöhe z_b ergeben den Fehler e_z=z_b-z_d. Bei einfacher Proportionalregelung ergibt sich die Zylinderdrehzahl zu:
Beim Verschieben von Erde steigt der Widerstand mit zunehmender Absenkung des Schildes, was zu einer Verlangsamung des Körpers und einer Lageänderung führt. Daher wird eine modellprädiktive Regelung (MPC) eingesetzt, die Körpergeschwindigkeit, Neigungswinkel, Hydraulikdruck und Schlupfverhältnis des Raupenfahrwerks berücksichtigt. Dadurch können gleichzeitig Eingangsbeschränkungen (Zylinderdrehzahl/-druck/Motorleistung) und Sicherheitsbeschränkungen (Abstand zu den Arbeitern/Kippsicherheit) erfüllt werden.
Der minimale Implementierungsablauf sieht wie folgt aus:
-
Schätzung der Körperlage mittels GNSS/IMU und der Schildlage mittels Encoder/Hub.
-
Interpolation des Entwurfsflächennetzes auf die aktuelle Position und Berechnung des Höhen-/Neigungsfehlers relativ zur Schneidkante.
-
Schätzung der Bodenlast und des Schlupfs aus Druck und Raupengeschwindigkeit.
-
Generieren Sie eine Zielgeschwindigkeit für das Schild und geben Sie einen entsprechenden Befehl an das Hydraulikventil.
-
Bewerten Sie die Abweichungen anhand der Ist-Vermessung und aktualisieren Sie die Bodenparameter des Modells.
5. Wo Elektrifizierung und Autonomie aufeinandertreffen
Da ein Bulldozer lange Zeit mit niedriger Geschwindigkeit und hoher Traktion arbeitet, zeigen sich die Vorteile eines Elektroantriebs deutlich. Ein Motor kann aus dem Stand ein hohes Drehmoment liefern, vereinfacht die mechanische Kraftübertragung und kann durch Rekuperation Energie bergab in die Batterie zurückspeisen. Andererseits stellen Batteriegewicht, Ladeausrüstung, Kältebeständigkeit, Widerstandsfähigkeit gegen Staub, Wasser und Stöße sowie das Wärmemanagement bei langen Arbeitseinsätzen Herausforderungen dar. Die Konstruktion unterscheidet sich auch je nachdem, ob das Hydraulikschild durch elektrische Zylinder ersetzt wird oder ob die Hydraulikpumpe selbst von einem Elektromotor angetrieben wird.
Im autonomen Betrieb werden der „Schneidvorgang“, der das Erdvolumen bewegt, und der „Abladevorgang“, der das Erdreich ablädt, separat geplant. LiDAR- oder Stereokameras erkennen Hindernisse und Gelände, und wo GNSS blockiert ist, interpolieren eine IMU und ein Körperbewegungsmodell. Kurze Zeiträume. Seit 2025 berichten Forschungsergebnisse über die Selbstlokalisierung mithilfe von Schaufel-/Hydraulikdruck und Körpervibrationen als Merkmale sowie über datengesteuerte Schaufelsteuerung, die in Simulationen erlernt wird. Allerdings müssen Sicherheitsvorkehrungen für Bodentypen, die nicht in den Trainingsdaten enthalten sind, nassen Lehm, vergrabene Objekte und unerwartete Arbeiterbewegungen zusammen mit den Regeln vor Ort entwickelt werden.
6. Zusammenfassung
Das Kernstück eines Bulldozers besteht darin, gleichzeitig die über die Raupen auf den Boden übertragene Traktionskraft, die über die Schaufel auf den Boden übertragene Kraft und die Positionsregelung entsprechend der geplanten Oberfläche zu erreichen. GNSS und IMU sind keine universellen Systeme für autonomes Fahren – sie sind Werkzeuge zur Messung des Zustands von Körper, Schaufel und Boden im selben Koordinatensystem. Auch bei der Bewertung von Elektrifizierung oder KI ist es wichtig, nicht nur die Batteriekapazität oder die Genauigkeit der Schlussfolgerungen zu vergleichen, sondern einen vollständigen Arbeitszyklus einschließlich Schlupf, Hydraulikwärme, Abweichung von der geplanten Oberfläche, Sicherheitsstopps und Wartungszeit.
Was ändert sich bei zunehmender Kontaktfläche?
Bei gleichem Gewicht sinkt der durchschnittliche Bodendruck. Die Traktion hängt außerdem von Bodenbeschaffenheit, Kettengeometrie und Schlupf ab.
Referenzen
- Komatsu ICT Baumaterialien
- Caterpillar — D6 XE und Dozer-Technologie
- Entwicklung eines Bulldozer-Sensorsystems zur Schätzung der Schneidkantenposition
-
Schildsteuerung im kartesischen Raum für Planierarbeiten mit Bulldozern
-
Lage- und Positionsbestimmung des Bulldozerschilds mit IMU und RTK-GPS
-
Datengesteuerte Bulldozerschildsteuerung für autonomes Geländeplanieren
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.