Contents — find the section you need
Aus der Ferne betrachtet, sieht ein Hydraulikbagger wie eine „riesige Schaufel“ aus – eine Kabine mit langem Arm auf zwei Ketten. Tatsächlich handelt es sich um einen mit Sensoren ausgestatteten mobilen Manipulator: Er wandelt die mechanische Energie des Motors mithilfe einer Hydraulikpumpe in Hochdruckflüssigkeit um und steuert dann über mehrere Proportionalventile gleichzeitig Ausleger, Arm, Löffel, Schwenkarm und Fahrwerk. Um eine hohe Grabpräzision zu erreichen, müssen nicht nur die Zylinderausfahrung, sondern auch die Neigung der Maschine, der Schwenkwinkel, die Flexibilität der einzelnen Glieder und die Reaktionskraft des Bodens berücksichtigt werden.

Foto 1 – Eine anschauliche Illustration zur Darstellung der Baggerstruktur. Die weißen Kreise zeigen mögliche Sensorpositionen und stellen keine Aussage über eine Standardfunktion oder ein bestimmtes Modell dar.
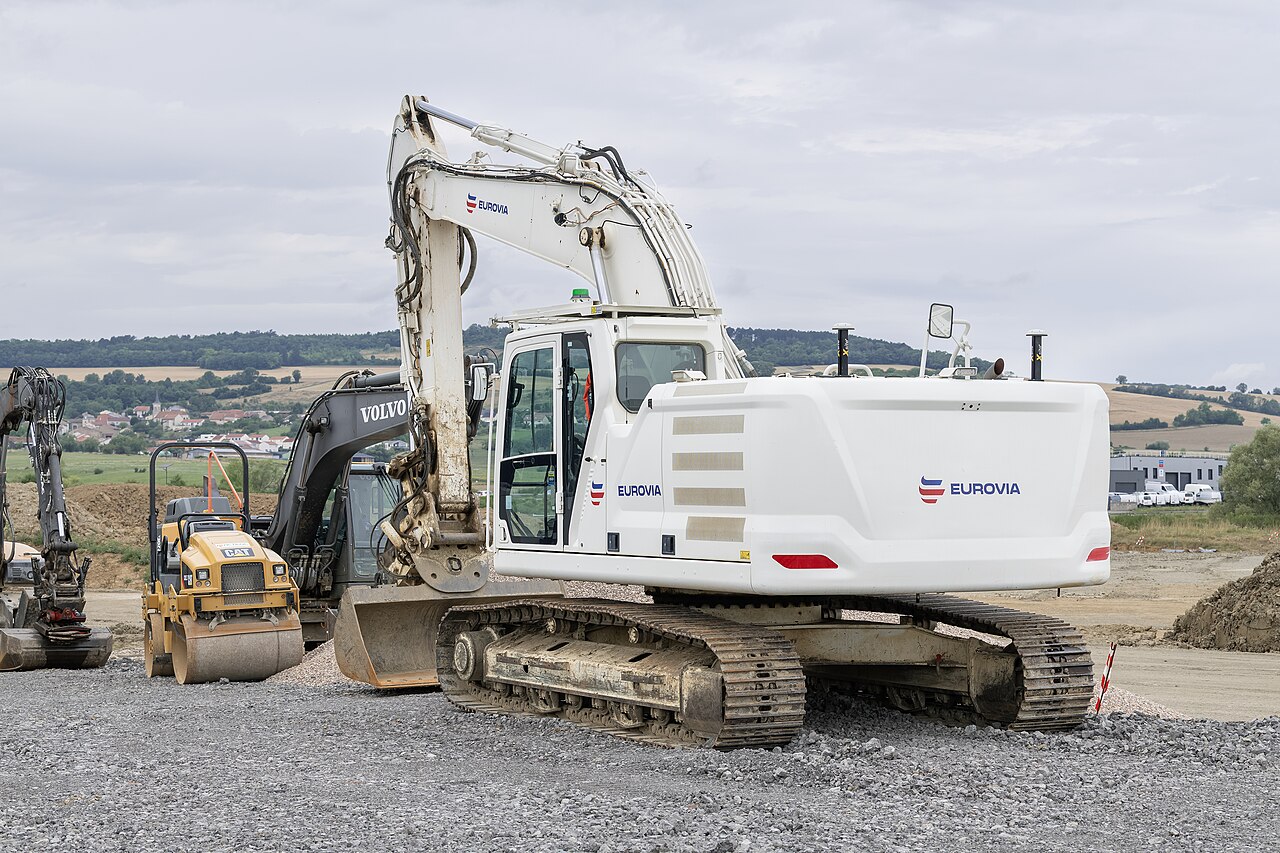 Ein Hydraulikbagger im Einsatz
Bild: CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Nicht die im Text erwähnten, mit Informations- und Kommunikationstechnologie ausgestatteten Komatsu- oder Caterpillar-Modelle.
Beispiel einer realen Maschine zum Lesen der Anordnung von Ausleger, Arm und Schaufel.
0. 30-Sekunden-Zusammenfassung
-
Der Kraftfluss verläuft wie folgt: Dieselmotor → Hydraulikpumpe → Steuerventil → Zylinder/Hydraulikmotor → Gestänge/Ketten. Hydrauliksysteme können große Kräfte gleichmäßig bei niedriger Geschwindigkeit übertragen.
-
Sind die Winkel von Ausleger, Arm und Schaufel q_1,q_2,q_3 und die Gestängelängen l_1,l_2,l_3, lässt sich die Schaufelspitze mithilfe der Vorwärtskinematik bestimmen. Durch die Kombination von IMU-Daten, Zylinderhub und Schwenkwinkel kann die 3D-Position der Schneidkante geschätzt werden.
-
Planetengetriebe werden im Endantrieb des Fahrwerks und im Schwenkgetriebe des Oberwagens eingesetzt. Sie liefern ein hohes Drehmoment bei geringem Eingangsantrieb. Die Lebensdauer wird jedoch durch die Belastung der Zahnflanken, die Schmierung, die Wärmeentwicklung und das Zahnflankenspiel bestimmt.
-
Die mit ICT ausgestatteten Maschinen von Komatsu und die Caterpillar-Maschinen Die Systeme zur Steuerung von Aushub und Nutzlast nutzen GNSS, IMU, Hydrauliksensoren und 3D-Konstruktionsdaten, um den Bediener vor zu tiefem Aushub und Überladung zu schützen. Die Spezifikationen variieren je nach Modell, Region und Ausstattung. Beachten Sie daher das Referenzdatum in den offiziellen Unterlagen.
-
Die Forschung im Bereich autonomes Ausheben kombiniert die Lagebestimmung mittels mehrerer IMUs, die Bodenoberflächenerkennung per Kamera/LiDAR, modellprädiktive Regelung und bestärkendes Lernen. Veränderliche Bodenverhältnisse und die Sicherheitsüberwachung stellen weiterhin die größten Hürden für den praktischen Einsatz dar.
1. Unterteilen Sie die Maschine in vier Teile
Unterteilen Sie die Struktur des Hydraulikbaggers so, dass der Kraftfluss nicht unterbrochen wird.
-
Fahrwerk: Die linken und rechten Ketten, die Fahrhydraulikmotoren, die Untersetzungsgetriebe (Achsantriebe), die Leiträder, Kettenräder und Laufrollen übertragen die Kraft auf den Boden.
-
Oberbau: Trägt Motor, Pumpe, Tank, Kabine und Gegengewicht und dreht sich relativ zum Fahrwerk über das Schwenklager und das Schwenkgetriebe. Getriebe.
-
Arbeitsausrüstung: Ausleger, Arm (Stiel) und Löffel, angetrieben von Hydraulikzylindern. Der Verschleiß an jedem Bolzen und die Steifigkeit der Verbindungen beeinflussen die Präzision der Arbeitsmaschinen.
-
Steuerung und Sensorik: Joysticks, elektromagnetische Proportionalventile, Druck-/Temperatur-/Durchflusssensoren, IMU, GNSS, Kameras und Kommunikationsterminals ermöglichen die Messung der Maschinenparameter.
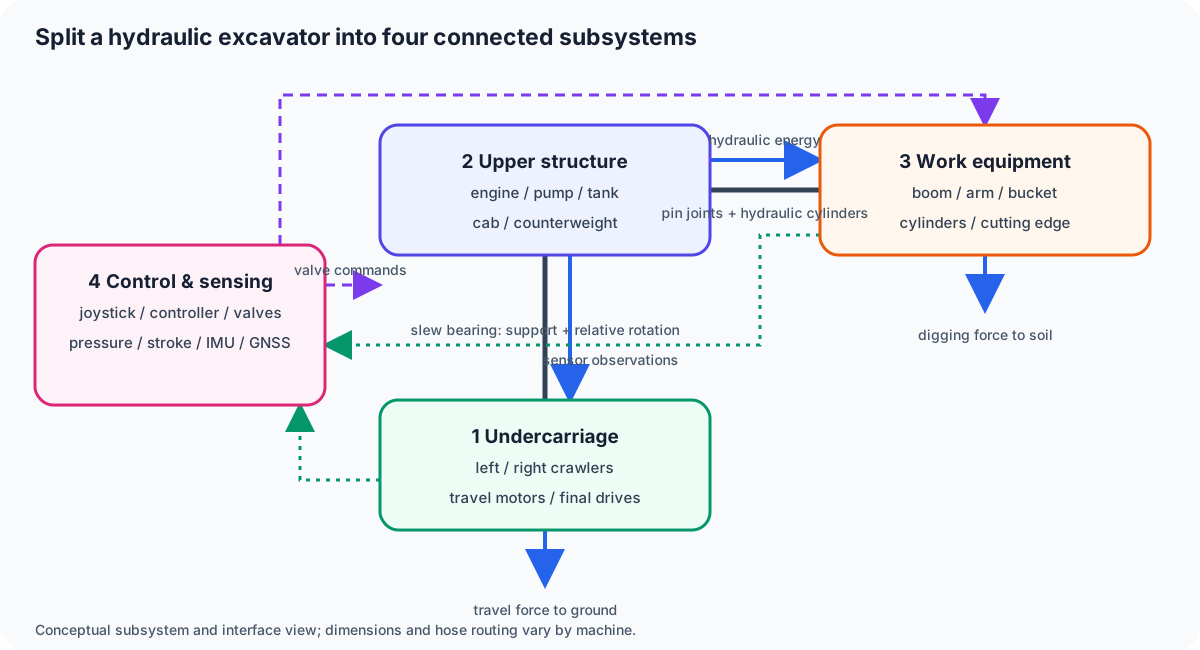
Abbildung 1 – Die vier Komponenten sind keine voneinander getrennten Einheiten. Das Fahrwerk trägt den Oberwagen über das Drehkranzlager; die Oberpumpe verteilt die Hydraulikenergie an die Arbeitsausrüstung und die Fahrmotoren; Steuerung und Sensorik geben Ventilbefehle aus und liefern Messwerte zurück.
Der Name „Bagger“ lässt die Schaufel wie den alleinigen Protagonisten erscheinen, doch die tatsächliche Grabkraft wird durch das Zusammenspiel von Druck und Stellung an Ausleger, Arm und Schaufelzylinder bestimmt. Selbst bei gleichem Hydraulikdruck ändert sich das auf den Boden übertragene Drehmoment mit dem Gelenkwinkel. Daher sollten Katalogangaben zur Grabkraft niemals ohne die entsprechende Arbeitsstellung verglichen werden.
2. Grundlagen der Hydraulik: Druck ist Kraft, Durchfluss ist Geschwindigkeit
Sei die Kolbenfläche des Hydraulikzylinders A und die Druckdifferenz \Delta p. Der ideale Schub beträgt
Bei einem Pumpendurchfluss von Q beträgt die Kolbengeschwindigkeit
Mehr Druck bedeutet mehr Kraft; Erhöhter Durchfluss führt zu schnellerer Bewegung – aber die Pumpenwellenleistung
steigt gleichzeitig. Da die Motorleistung keine Reserven aufweist, erfordert der gleichzeitige Betrieb mehrerer Operationen eine Abstimmung zwischen Pumpenfördermenge, Lasterkennung, Druckausgleichsventilen und Motordrehzahlregelung.
Die klassischen Probleme in Hydraulikkreisläufen sind Kavitation und Wärmeentwicklung. Sinkt der Druck auf der Saugseite, wo das Öl aus dem Tank in die Pumpe gesaugt wird, zu stark ab, bilden sich Blasen. Beim Zusammenfallen dieser Blasen können sie Metalloberflächen beschädigen. An Leckagen, Verengungen und Ventilöffnungen wird Druckenergie in Wärme umgewandelt. Daher sind Kühler und ein Viskositätsmanagement der Hydraulikflüssigkeit notwendig. Selbst mit der Elektrifizierung bleibt dieses thermische Problem bestehen, solange hydraulische Aktuatoren verwendet werden.
3. Kinematik von Ausleger, Arm und Löffel
In einem vereinfachten ebenen Modell wird der Drehpunkt des Oberwagens im Ursprung platziert. Die Längen der Ausleger-, Arm- und Löffelglieder seien l_1,l_2,l_3 und die Winkel q_1,q_2,q_3. Die Position der Löffelspitze ist
Durch Hinzufügen des Schwenkwinkels q_0 ergeben sich die Koordinaten in der Horizontalebene.
Dies ist die Vorwärtskinematik.
Bei älteren Maschinen, die den Winkel nicht direkt messen können, wird er aus der Zylinderlänge s zurückgerechnet. Bildet der Abstand zwischen zwei Drehpunkten ein Dreieck, ergibt sich der Gelenkwinkel mithilfe des Kosinussatzes.
Ignoriert man jedoch das Spiel der Bolzen, die Auslenkung der Verbindungsglieder und die dreidimensionale Fehlausrichtung der Zylinderbefestigungspunkte, ergibt sich ein Fehler von mehreren Zentimetern an der Spitze. Die elastische Verformung beim Druck auf den Boden führt dazu, dass die Maschine von einem unter unbelastetem Zustand kalibrierten Modell abweicht.
4. Warum IMUs an Ausleger und Arm montieren?
Eine IMU misst mithilfe eines Beschleunigungsmessers und eines Gyroskops die Lageänderungen jedes Verbindungsglieds mit hoher Frequenz. Durch die Anbringung von IMUs an vier Positionen – Oberwagen, Ausleger, Arm und Schaufel – lässt sich die absolute Lage jedes Verbindungsglieds bestimmen und die relativen Winkel benachbarter Verbindungsglieder subtrahieren. Da eine einzelne IMU durch Integration eine systematische Abweichung akkumuliert, wird sie mit der statischen Kalibrierung beim Start, der Schwerkraftrichtung, der Zylinderlänge, dem Schwenkwinkel und GNSS/Totalstation (TS) kombiniert.
Eine Feldstudie an Baggern für Forststraßen installierte IMUs an vier Positionen – Oberwagen, Ausleger, Arm und Löffel – und ermittelte einen durchschnittlichen Höhenfehler der Schneide von 1,03 cm, während der 3D-Fehler aufgrund von Kursfehlern bis zu 7,05 cm betrug. Dies bedeutet nicht, dass „mehr IMUs immer höhere Genauigkeit bedeuten“ – es zeigt vielmehr, dass magnetische Kursstörungen, Montagesteifigkeit, Ausgangslage und Bodenmessungen gleichermaßen wichtig sind.
Der in Forschung und Anwendung verwendete Schätzprozess sieht folgendermaßen aus:
-
Die IMUs werden mit ca. 200 Hz ausgelesen und die Lage jedes Gliedes als Quaternion integriert.
-
Zylinderhub, Schwenkgeber und Druck werden auf die gleichen Zeitstempel interpoliert.
-
Die mittels Vorwärtskinematik berechneten Winkel werden mit den relativen IMU-Winkeln über einen EKF/Faktorgraphen fusioniert.
-
Die Drift wird mithilfe externer Beobachtungen wie GNSS, Lasertrackern oder Stereokameras korrigiert.
-
Protokollieren Sie den Abstand zwischen Schneide und Konstruktionsfläche sowie Druck, Durchfluss und Kraftstoffverbrauch.
5. Planetengetriebe im Schwenkkörper und Endantrieb
Hydraulikmotoren drehen mit hoher Drehzahl und moderatem Drehmoment. Diese Drehzahl ist zu hoch, um die Ketten oder das Schwenklager direkt anzutreiben. Hier kommen Planetengetriebe zum Einsatz. Die Kombination von vier Elementen – Sonnenrad, mehreren Planetenrädern, Hohlrad und Träger – ergibt ein hohes Untersetzungsverhältnis bei gleichzeitiger Koaxialität.
Für ein einfaches Planetengetriebe mit Zähnezahlen Z_s,Z_r und Winkelgeschwindigkeiten \omega_s,\omega_r,\omega_c ergibt sich folgende Drehzahlbeziehung:
Durch die Fixierung des Hohlrads, die Zufuhr des Antriebs über das Sonnenrad und die Ableitung des Antriebs über den Träger wird die Abtriebsdrehzahl verringert, während das Drehmoment erhöht wird. Da sich mehrere Planetenräder die Last teilen, wird eine höhere Drehmomentdichte als bei einem Stirnradgetriebe mit gleichem Außendurchmesser erreicht.
Im Schwenkgetriebe können Zahnflankenreibung und Zahnflankenspiel problematisch werden, wenn die Massenträgheit des Oberwagens beschleunigt und abgebremst wird. Im Achsantrieb wird die Lebensdauer durch das Stoßmoment beim Überfahren von Felsen, die Abdichtung gegen Schlamm und Wasser sowie durch lange Strecken mit niedriger Geschwindigkeit und hohem Drehmoment bestimmt. Anstatt nur die Anzahl der Planetenräder zu vergleichen, müssen Hubraum, Überdruck, Untersetzungsverhältnis, Schmierung, Lager und Kettenteilung des Hydraulikmotors als einheitlicher Antriebsstrang betrachtet werden.
6. Aktuelle Beispiele für ICT-gestützte Konstruktion und Produkte
Die mit ICT ausgestatteten Bausysteme von Komatsu kombinieren eine GNSS-Antenne, eine Inertialmesseinheit (IMU), die Erfassung von Ausleger-/Arm-/Schaufelwinkel und -hub sowie 3D-Konstruktionsdaten, um die Differenz zwischen der Position der Schneidkante und der Zielfläche auf dem Kabinenmonitor anzuzeigen. Die offiziellen Informations- und Kommunikationstechnologien (IKT) von Komatsu für Baumaschinen beschreiben die Systemkonfiguration, einschließlich der Sensoreinheit, und deren Einsatz in der Maschinenführung und -steuerung von Hydraulikbaggern. In der Praxis beginnt die Einführung oft nicht mit dem „automatischen Graben“, sondern mit der Führung, die verhindert, dass die Maschine die geplante Fläche überschreitet, der Dokumentation des Ist-Zustands und der Reduzierung der Vermessungsüberfahrten.
Der Caterpillar Next Generation 320 ist ein Beispiel für eine Produktfamilie, die Hydrauliksteuerung, Motordrehzahl, Kraftstoffeffizienz, Cat Grade, Cat Payload und VisionLink-Telematik vereint. Die vom Hersteller veröffentlichten Zahlen schätzen die Kraftstoff- und CO₂-Einsparungen gegenüber der Vorgängergeneration anhand von Betriebsdaten und Kraftstoffart. Caterpillar hat außerdem Entwicklungsmaschinen für die Elektrifizierung vorgestellt, darunter den batterieelektrischen Minibagger 301.9 und den batterieelektrischen Mittelbagger 320. Das bedeutet nicht, dass morgen alles batteriebetrieben sein wird – es bedeutet, dass sich die Bandbreite an anwendungsspezifischen Optionen erweitert und dabei Ladezeit, Stromversorgung vor Ort, Auslastungsgrad und Hydrauliksystemeffizienz berücksichtigt werden.
Beim Produktvergleich ist es hilfreich, die folgenden Punkte auf einer einheitlichen Basis zu betrachten.
| Perspektive | Zu prüfende Werte | Leicht zu übersehen |
|---|---|---|
| Grabkraft | Nennkraft an Löffel/Arm/Ausleger | Variiert mit Position, Standard und Hydraulikdruck |
| Arbeitsbereich | Maximale Grabtiefe, Reichweite, Auskipphöhe | Kombination aus Löffel, Armlänge und Kettenbreite |
| Hydraulik | Pumpentyp, maximaler Förderstrom, Überdruck | Förderstromverteilung bei gleichzeitigem Betrieb |
| Steuerung | Neigung, Nutzlast, GNSS/IMU, Fernüberwachung | Optionen, Region, Kommunikationsumgebung |
| Umweltverträglichkeit | Kraftstoffverbrauch, Emissionsvorschriften, Motorleistung | Auslastungsgrad, Ladeinfrastruktur, Kaltwetterverhalten |
| Wartung | Filterintervalle, Ölanalyse, Ferndiagnose | Ersatzteilversorgung und Servicenetz |
7. Forschung zum autonomen Aushub: Behandlung des Bodens als „unbekannte Last“
Autonomer Aushub ist anspruchsvoller als das Fahren eines Roboterarms entlang einer bekannten Bahn. Beim Eindringen des Löffels in den Boden verändern sich gleichzeitig Grabwiderstand, Feuchtigkeitsgehalt, Kiesanteil und Setzungsgefahr, sodass sich der erforderliche Druck selbst bei gleichem Gelenkwinkel ändert. Die Forschung schätzt Gelenkmoment und -lage anhand von Hydraulikdruck und IMU-Daten, erkennt die Bodenform mit Kamera/LiDAR und aktualisiert die Aushubbahn mithilfe von modellprädiktiver Regelung (MPC) oder Reinforcement Learning.
Eine Studie aus dem Jahr 2022 schätzte die Gesamtposition einer Baumaschine anhand mehrerer IMUs und eines kinematischen Modells und berichtete über einen durchschnittlichen RMSE-Wert des Gelenkwinkels von 1,71 Grad sowie über die Optimierung von Sensorplatzierung und -anzahl. Im Jahr 2025 wurde eine Studie veröffentlicht, die Bewegungsdaten zwischen den Gelenken zu den IMU-basierten Gelenkwinkeln hinzufügte und die Positionsbestimmung von Hydraulikbaggern mit Schneidkanten an realer Hardware validierte. Diese Funktionen entsprechen zwar nicht den Standardfunktionen aktueller Produkte, konkretisieren aber die Sensorplatzierung und das Fehlerbudget, die zukünftige Maschinensteuerungssysteme benötigen.
Die Autonomie lässt sich in Phasen unterteilen, was eine realistische Reihenfolge ergibt:
- Maschinenführung mit Anzeige der Schneidkantenposition
- Maschinensteuerung, die Ventilbefehle begrenzt, um ein Überschreiten der Zieloberfläche zu verhindern
- Arbeitsunterstützung mit automatischer Protokollierung von Nutzlast, Kraftstoffverbrauch und Zykluszeit
- Überwachter autonomer Aushub inklusive Bodenerkennung und Trajektoriengenerierung
- Baustellenweiter autonomer Bau mit Koordination mit anderen Maschinen, Arbeitern und Muldenkippern
8. Fazit: Hydraulik, Getriebe und Schätzung unter Berücksichtigung eines Fehlerbudgets
Die Leistung eines Hydraulikbaggers wird nicht allein durch die Motorleistung oder das Schaufelvolumen bestimmt. Hydraulikdruck und -durchfluss, Geometrie der Verbindungsglieder, IMU-Vorspannung, Zylinderspiel, Planetenradspiel, Bodenwiderstand und Kommunikationslatenz beeinflussen maßgeblich Position und Arbeitszeit.
Bei der Untersuchung einer Maschine ist es hilfreich, zunächst zu notieren, welches Bauteil mit welchem Sensor gemessen, in welches Koordinatensystem umgerechnet und mit welcher Genauigkeit in Zentimetern gesteuert wird. So lassen sich Katalogangaben und Forschungsarbeiten vergleichbar machen. Betrachtet man Elektrifizierung und KI-Autonomie als Technologien, die auf dem bestehenden mechanischen System – inklusive Hydraulik, Untersetzungsgetriebe und Sicherheitsüberwachung – aufbauen, lässt sich leichter vermeiden, sich von aktuellen Schlagzeilen beeinflussen zu lassen.
Haben Druck und Durchfluss dieselbe Funktion?
Bei fester Kolbenfläche bestimmt der Druck im idealen Modell die Kraft und der Durchfluss die Geschwindigkeit. Mehr Kraft und schnellere Bewegung stellen unterschiedliche Anforderungen dar.
Referenzen
- Komatsu ICT Baumaschinenmaterialien
- Caterpillar — Baggerentwicklung
- Caterpillar — Batterieelektrische Maschinen
- Forst- und Forstprodukteforschungsinstitut — Genauigkeit der Lagebestimmung von Hydraulikbaggern
- IMU-basierte Ganzkörper-Positionsbestimmung für Baumaschinen
-
Eine vergleichende Studie zur Positionserkennung der Schneide von Hydraulikbaggern
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.