Pelles hydrauliques — Comprendre la flèche, le bras et les engrenages planétaires grâce aux capteurs et aux équations
September 7, 2026 · Updated: September 6, 2026 · 12 min de lecture
Contents — find the section you need
Vue de loin, une pelle hydraulique ressemble à une « énorme godet » : une cabine et un long bras montés sur deux chenilles. En réalité, c’est un engin de manutention mobile équipé de capteurs : il convertit l’énergie mécanique du moteur en fluide haute pression grâce à une pompe hydraulique, puis utilise plusieurs distributeurs proportionnels pour actionner simultanément la flèche, le bras, le godet, la rotation et le déplacement. Améliorer la précision d’excavation exige de maîtriser non seulement l’extension du vérin, mais aussi l’inclinaison de la machine, l’angle de rotation, la flexion de chaque élément et la force de réaction du sol.
Photo 1 — Illustration pédagogique pour la lecture de la structure d'une pelle hydraulique. Les cercles blancs indiquent des emplacements potentiels pour les capteurs ; il ne s'agit pas d'une caractéristique standard ou d'un modèle particulier.
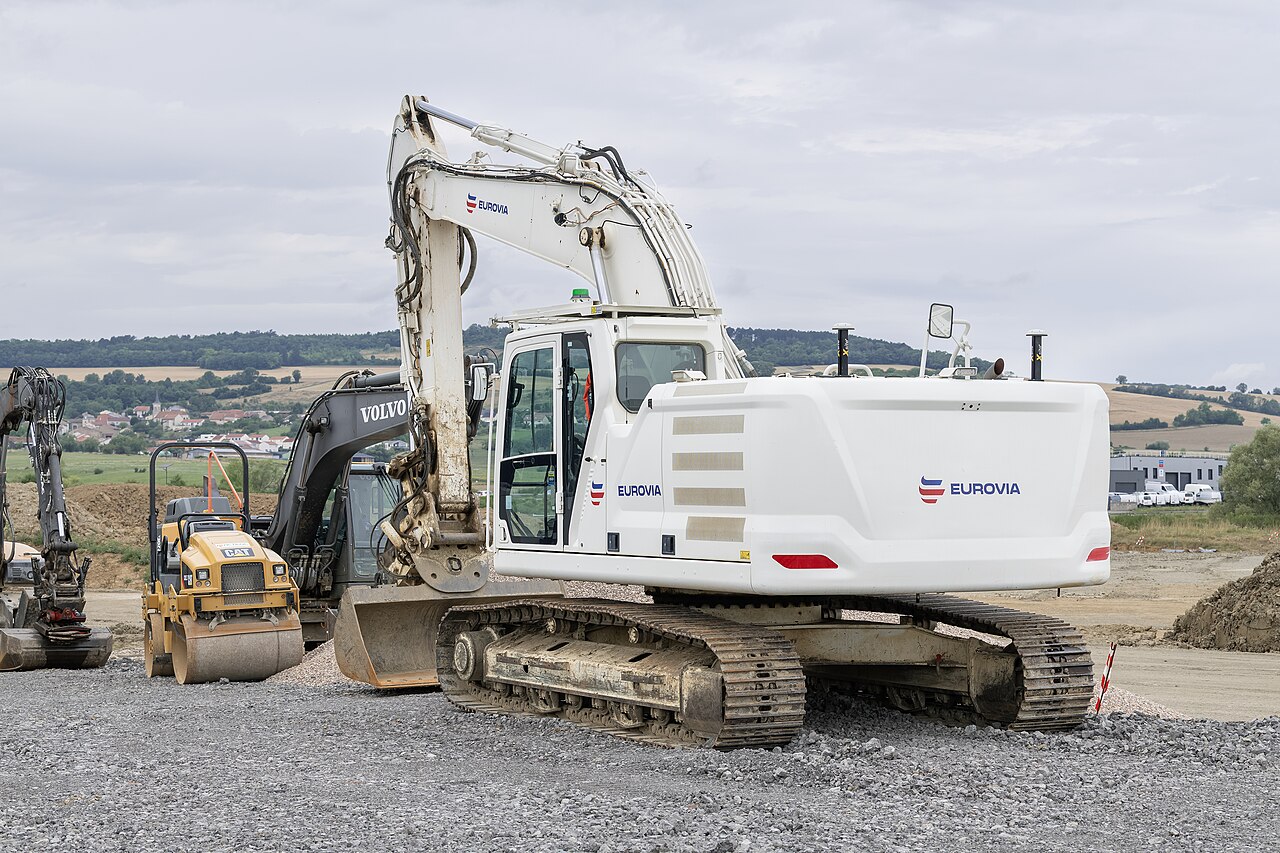
Une pelle hydraulique en service
Image : CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Il ne s'agit pas des modèles Komatsu ou Caterpillar équipés de systèmes ICT mentionnés dans le texte, mais d'un exemple concret. Disposition de la flèche, du bras et du godet.
0. Résumé en 30 secondes
Le flux de puissance est le suivant : « moteur diesel → pompe hydraulique → distributeur → vérin/moteur hydraulique → articulation/chenilles ». L’hydraulique permet de délivrer des forces importantes de manière fluide à basse vitesse.
Si les angles de la flèche, du bras et du godet sont de q_1,q_2,q_3 et les longueurs des articulations de l_1,l_2,l_3, la position de l’extrémité du godet peut être déterminée par cinématique directe. La combinaison des données de l’IMU, de la course du vérin et de l’angle de rotation permet d’estimer la position 3D du tranchant.
Des engrenages planétaires sont utilisés dans la transmission finale du train de roulement et dans le réducteur de rotation de la superstructure. Ils fournissent un couple important à partir d’une faible entrée, mais la charge sur la surface des dents, la lubrification, la chaleur et le jeu déterminent leur durée de vie.
Les machines Komatsu équipées de l’ICT et les Cat Grade/Payload de Caterpillar utilisent le GNSS, l’IMU et des capteurs hydrauliques. Des données de conception 3D aident les opérateurs à éviter de creuser trop profondément ou de surcharger la machine. Les spécifications varient selon le modèle, la région et les options ; il est donc indispensable de se référer aux documents officiels.
La recherche sur l'excavation autonome combine l'estimation d'attitude à partir de plusieurs centrales inertielles (IMU), la reconnaissance de la surface du sol par caméra/LiDAR, la commande prédictive et l'apprentissage par renforcement. L'évolution des conditions du sol et la surveillance de la sécurité constituent les principaux obstacles à son déploiement pratique.
1. Décomposer la machine en quatre parties
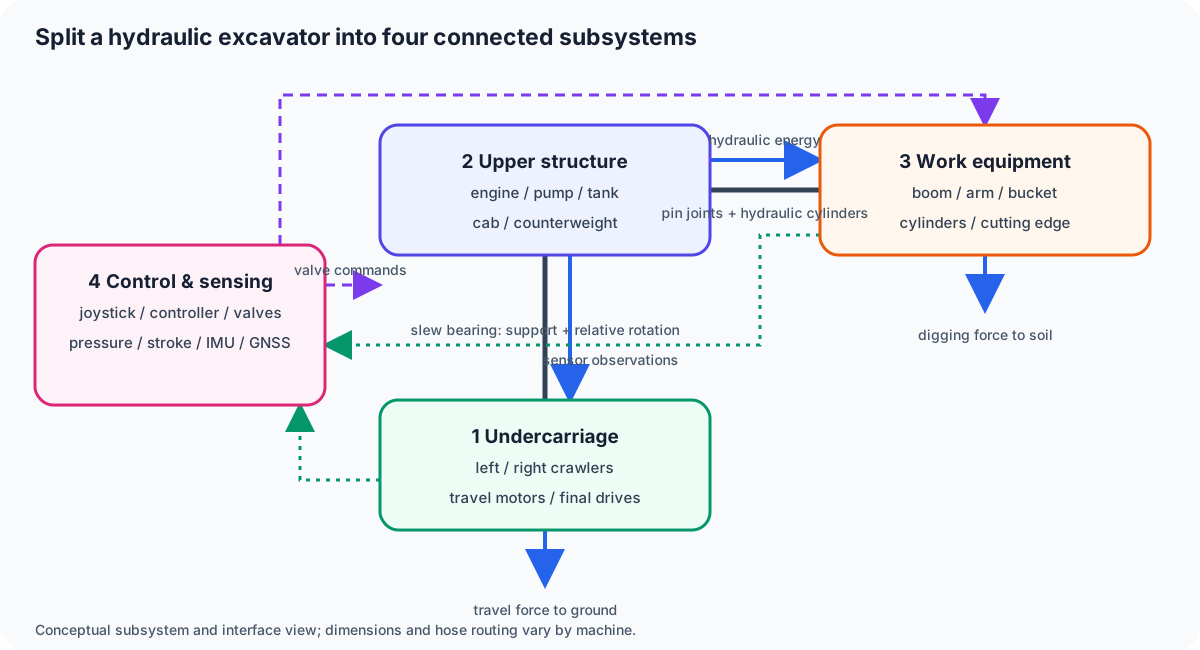
Décomposer la structure de la pelle hydraulique afin d'assurer une transmission de force continue.
Châssis de roulement : Les chenilles gauche et droite, les moteurs hydrauliques de translation, les réducteurs (transmissions finales), les galets tendeurs, les pignons et les galets transmettent la force au sol.
Superstructure : Elle supporte le moteur, la pompe, le réservoir, la cabine et le contrepoids, et pivote par rapport au châssis de roulement grâce au palier de rotation et au réducteur de rotation.
Équipements de travail : La flèche, le bras et le godet, entraînés par un système hydraulique. Cylindres. L'usure de chaque axe et la rigidité des liaisons influent directement sur la précision de coupe.
Contrôle et détection : Les joysticks, les électrovannes proportionnelles, les capteurs de pression/température/débit, l'IMU, le GNSS, les caméras et les terminaux de communication permettent à la machine d'être « mesurable ».
Diagram 1 · Use the button to switch views
Figure 1 — Les quatre parties ne sont pas des boîtes isolées. Le châssis supporte la superstructure par l'intermédiaire de la couronne de rotation ; la pompe supérieure distribue l'énergie hydraulique aux équipements de travail et aux moteurs de translation ; Le système de contrôle et de détection émet des commandes aux vannes et renvoie des observations.
Le terme « excavatrice » peut donner l'impression que le godet est l'unique élément en jeu, mais la force d'excavation réelle est déterminée par la combinaison de la pression et de la posture au niveau de la flèche, du bras et des vérins du godet. Même à pression hydraulique égale, le couple transmis au sol varie en fonction de l'angle de liaison. Il est donc essentiel de ne jamais comparer les valeurs de force d'excavation indiquées dans les catalogues sans tenir compte de la posture de travail.
2. Notions de base en hydraulique : La pression est force, le débit est vitesse
Soit A la surface du piston du vérin hydraulique et \Delta p la différence de pression. La poussée idéale est :
F=\Delta p\,A
Si la pompe fournit un débit de Q, la vitesse du piston est :
v=\frac{Q}{A}
Une pression plus élevée génère plus de force ; un débit plus élevé accélère le mouvement, mais la puissance à l'arbre de la pompe
P_h=\Delta p\,Q
augmente simultanément. Comme la puissance du moteur ne présente aucune marge de manœuvre, l'exécution simultanée de plusieurs opérations exige une coordination entre la répartition du débit de refoulement de la pompe, la détection de charge, les soupapes de compensation de pression et la régulation du régime moteur.
Les problèmes classiques rencontrés sur site dans un circuit hydraulique sont la cavitation et la chaleur. Si la pression à l'aspiration, du réservoir vers la pompe, chute trop, des bulles se forment ; en implosant, elles endommagent les surfaces métalliques. Au niveau des fuites, des restrictions et des orifices de vannes, l'énergie de pression se convertit en chaleur, d'où la nécessité de refroidisseurs et d'une gestion de la viscosité du fluide hydraulique. Même avec l'électrification, tant que des actionneurs hydrauliques subsistent, ce problème de conception thermique demeure.
3. Cinématique de la flèche, du bras et du godet
Dans un modèle plan simplifié, placez l'axe de la superstructure à l'origine, notez les longueurs des liaisons flèche/bras/godet l_1,l_2,l_3 et les angles q_1,q_2,q_3. La position de l'extrémité du godet est :
\begin{aligned}
x &= l_1\cos q_1+l_2\cos(q_1+q_2)+l_3\cos(q_1+q_2+q_3),\\
z &= l_1\sin q_1+l_2\sin(q_1+q_2)+l_3\sin(q_1+q_2+q_3)
\end{aligned}
L'ajout de l'angle de rotation q_0 donne les coordonnées dans le plan horizontal :
X=x\cos q_0,\qquad Y=x\sin q_0,\qquad Z=z
Il s'agit de la cinématique directe.
Sur les machines plus anciennes qui ne peuvent pas mesurer directement l'angle, celui-ci est calculé à partir de la longueur du vérin s. Si la distance entre deux axes forme un triangle, la loi des cosinus
\cos q=\frac{a^2+b^2-s^2}{2ab}
permet de retrouver l'angle de l'articulation. Cependant, si l'on néglige le jeu des axes, la déflexion des liaisons et le défaut d'alignement 3D des points de fixation du vérin, on obtient une erreur de plusieurs centimètres à l'extrémité du godet. La déformation élastique lors de la pression sur le sol éloigne la machine d'un modèle calibré à vide.
4. Pourquoi monter des IMU sur la flèche et le bras ?
Une IMU mesure les variations d'attitude de chaque liaison à haute fréquence grâce à un accéléromètre et un gyroscope. L'installation d'IMU à quatre emplacements (structure supérieure, flèche, bras et godet) permet d'estimer l'attitude absolue de chaque segment et de soustraire les angles relatifs des segments adjacents. Comme une IMU autonome accumule un biais par intégration, elle est combinée à un étalonnage statique au démarrage, à la direction de la gravité, à la longueur du vérin, à l'angle de rotation et à un système GNSS/station totale (TS).
Une étude de terrain menée sur des pelles hydrauliques pour la construction de routes forestières, équipées d'IMU à quatre emplacements (structure supérieure, flèche, bras et godet), a révélé une erreur moyenne de hauteur de coupe de 1,03 cm, tandis que l'erreur 3D atteignait jusqu'à 7,05 cm en raison d'une erreur de cap. Cela ne signifie pas que « plus d'IMU signifie toujours une meilleure précision » ; cela indique plutôt que les perturbations magnétiques du cap, la rigidité du montage, l'attitude initiale et la mesure de référence au sol sont tout aussi importantes.
La boucle d'estimation utilisée dans la recherche et la mise en œuvre se présente comme suit :
Lecture des IMU à environ 200 Hz et intégration de l'attitude de chaque segment sous forme de quaternion.
Interpoler la course du vérin, le codeur de rotation et la pression aux mêmes instants.
Fusionner les angles prédits par la cinématique directe avec les angles relatifs de l'IMU via un graphe EKF/facteur.
Corriger la dérive à l'aide d'observations externes telles que GNSS, trackers laser ou caméras stéréoscopiques.
Enregistrer la distance entre le tranchant et la surface de conception, ainsi que la pression, le débit et la consommation de carburant.
5. Engrenages planétaires dans le corps de rotation et la transmission finale
Les moteurs hydrauliques tournent à grande vitesse et développent un couple modéré, trop rapide pour entraîner directement les chenilles ou le palier de rotation. C'est là qu'interviennent les engrenages planétaires. La combinaison de quatre éléments — le pignon solaire, plusieurs satellites, la couronne et le porte-satellites — permet d'obtenir un rapport de réduction important tout en conservant la coaxialité.
Pour un train épicycloïdal simple, avec un nombre de dents Z_s,Z_r et des vitesses angulaires \omega_s,\omega_r,\omega_c, la relation de vitesse est :
Z_s(\omega_s-\omega_c)+Z_r(\omega_r-\omega_c)=0
La fixation de la couronne, l'alimentation par le pignon central et la prise de la sortie par le porte-satellites ralentissent la rotation de sortie tout en augmentant le couple. Grâce à la répartition de la charge entre plusieurs planétaires, on obtient une densité de couple supérieure à celle d'un train épicycloïdal de même diamètre extérieur.
Dans le réducteur de rotation, les impacts et le jeu entre les dents deviennent problématiques lorsque l'inertie de la superstructure est accélérée et décélérée. Dans la transmission finale, la durée de vie est conditionnée par le couple d'impact lors du franchissement d'un rocher par la chenille, l'étanchéité à la boue et à l'eau, et les longues périodes de fonctionnement à basse vitesse et couple élevé. Plutôt que de comparer uniquement le nombre de dents des planétaires, il est nécessaire de considérer la cylindrée du moteur hydraulique, la pression de décharge, le rapport de réduction, la lubrification, les roulements et le pas de chenille comme un ensemble de transmission.
6. Exemples actuels de construction et de produits utilisant les technologies de l'information et de la communication (TIC)
Les systèmes de construction Komatsu équipés de TIC combinent une antenne GNSS, une centrale inertielle (IMU), la détection des angles et des courses de la flèche, du bras et du godet, ainsi que des données de conception 3D pour afficher sur l'écran de la cabine la différence entre la position du tranchant et la surface cible. La documentation officielle de Komatsu sur les engins de construction équipés de TIC décrit la configuration du système, notamment le capteur, et son utilisation pour le guidage et le contrôle des pelles hydrauliques. Sur le terrain, l'adoption commence souvent non pas par un creusement automatique, mais par un guidage empêchant la machine de dépasser la surface prévue, l'enregistrement des données de récolement et la réduction du nombre de passages topographiques.
La Caterpillar Next Generation 320 est un exemple de gamme de produits combinant contrôle hydraulique, régime moteur, efficacité énergétique, Cat Grade, Cat Payload et télématique VisionLink. Les chiffres publiés par le constructeur estiment les réductions de consommation de carburant et d'émissions de CO₂ par rapport à la génération précédente, en utilisant les données de fonctionnement de la machine et le type de carburant. Caterpillar a également présenté des machines en développement destinées à l'électrification, notamment la mini-pelle électrique à batterie 301.9 et la pelle moyenne électrique à batterie 320. Cela ne signifie pas que « tout passera au électrique demain », mais plutôt que la gamme d'options adaptées à chaque cas d'utilisation s'élargit, en tenant compte du temps de charge, de la disponibilité de l'alimentation électrique sur site, du taux d'utilisation et de l'efficacité du système hydraulique.
Pour comparer les produits, il est utile d'évaluer les éléments suivants sur une base commune :
Perspective
Valeurs à vérifier
Points faciles à négliger
Force d'excavation
Force nominale au niveau du godet/bras/flèche
Varie selon la posture, la norme et la pression hydraulique
Zone de travail
Profondeur d'excavation maximale, portée, hauteur de déversement
Combinaison de la longueur du godet, du bras et de la largeur des chenilles
Hydraulique
Type de pompe, débit maximal, pression de décharge
Répartition du débit lors d'opérations simultanées
Commandes
Pente, charge utile, GNSS/IMU, surveillance à distance
Options, région, environnement de communication
Performances environnementales | Consommation de carburant, réglementation des émissions, puissance du moteur | Taux d'utilisation, infrastructure de recharge, performances par temps froid |
Maintenance | Intervalles de filtration, analyse d'huile, diagnostic à distance | Réseau de pièces détachées et de service après-vente |
7. Recherche sur l'excavation autonome : considérer le sol comme une « charge inconnue »
L'excavation autonome est plus complexe qu'un bras robotisé suivant une trajectoire prédéfinie. Lorsque le godet pénètre dans le sol, la résistance à l'excavation, l'humidité, la présence de gravier et les risques d'effondrement varient simultanément, ce qui modifie la pression requise même pour un même angle articulaire. La recherche estime le couple et l'orientation des articulations à partir de la pression hydraulique et des données de l'IMU, reconnaît la forme du sol grâce à une caméra/LiDAR et met à jour la trajectoire d'excavation par commande prédictive (MPC) ou apprentissage par renforcement.
Une étude de 2022 a estimé la posture complète d'une machine de construction à partir de plusieurs IMU et d'un modèle cinématique, obtenant une erreur quadratique moyenne (RMSE) de 1,71 degré pour l'angle articulaire, ainsi qu'une optimisation du placement et du nombre de capteurs. En 2025, une étude a été publiée, intégrant des informations sur le mouvement des liaisons aux angles articulaires dérivés de l'IMU et validant l'estimation de la position de coupe d'une pelle hydraulique sur du matériel réel. Ces fonctionnalités, bien que différentes des caractéristiques standard des produits actuels, précisent l'emplacement des capteurs et la marge d'erreur nécessaires aux futurs systèmes de commande de machines.
En décomposant l'autonomie en étapes, un ordre réaliste se présente comme suit :
Guidage de la machine avec affichage de la position de coupe
Commande de la machine limitant les commandes des vannes pour éviter de dépasser la surface cible
Assistance au travail enregistrant automatiquement la charge utile, la consommation de carburant et le temps de cycle
Excavation autonome supervisée incluant la reconnaissance du terrain et la génération de trajectoire
Construction autonome à l'échelle du site, coordonnée avec les autres machines, les opérateurs et les camions-bennes
8. Conclusion : Hydraulique, engrenages et estimation : une vision globale avec une marge d'erreur unique
Les performances d'une pelle hydraulique ne se limitent pas à la puissance du moteur ou à la capacité du godet. La pression et le débit hydrauliques, la géométrie des liaisons, le biais de l'IMU, le jeu des vérins, le jeu des engrenages planétaires, la résistance du sol et la latence de communication contribuent tous à l'optimisation du positionnement et du temps de travail.
Lors de l'examen d'une machine, noter d'abord « quelle pièce, mesurée par quel capteur, convertie dans quel repère, contrôlée avec quelle incertitude en centimètres » permet de comparer les données des catalogues et les articles de recherche sur un pied d'égalité. Considérer l'électrification et l'autonomie de l'IA comme des technologies s'ajoutant au système mécanique existant (hydraulique, réducteurs et surveillance de sécurité inclus) permet de ne pas se laisser influencer par l'actualité.
Vérifiez votre compréhension
La pression et le débit ont-ils la même fonction ?
Pour une surface de piston fixe, la pression détermine la force et le débit détermine la vitesse dans le modèle idéal. Plus de force et une vitesse de déplacement plus élevée sont des exigences différentes.
## Références
- [Matériaux pour engins de construction Komatsu ICT](https://www.komatsu.jp/kcsj/ict)
- [Caterpillar — Évolution des pelles hydrauliques](https://www.caterpillar.com/en/news/caterpillarNews/2024/excavator-evolution.html)
- [Caterpillar — Machines électriques à batterie](https://www.caterpillar.com/content/catdotcom/en_US/by-industry/construction/electric-products.html)
- [Institut de recherche sur la foresterie et les produits forestiers — Précision de l'estimation d'attitude des pelles hydrauliques](https://www.jstage.jst.go.jp/article/ffpri/19/3/19_269/_article/-char/en)
- [Estimation de la pose complète du corps par centrale inertielle pour les engins de construction](https://doi.org/10.1016/j.autcon.2022.104217)
- [Estimation de la position du tranchant d'une pelle hydraulique à l'aide d'informations de mouvement inter-liaisons](https://doi.org/10.1299/jsmermd.2025.1a2-b01)
- [Étude comparative de la reconnaissance de la position du tranchant pour les pelles hydrauliques](https://www.mdpi.com/1424-8220/20/10/2881)

 Une pelle hydraulique en service

Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.