Contents — find the section you need
La productivité d'un camion-benne ne dépend pas uniquement de la puissance de son moteur ou de la capacité de sa benne. Le volume de terre qu'un chantier peut déplacer est déterminé par le temps nécessaire pour effectuer un cycle complet en toute sécurité : chargement, déplacement, montée, virage, déchargement et retour à vide. Les gros camions-bennes utilisés dans la construction routière et les très gros camions tout-terrain utilisés dans les mines diffèrent considérablement par leur structure, mais ils partagent le même principe fondamental : la coordination de la charge, de la propulsion, du freinage et de l'estimation de la position.
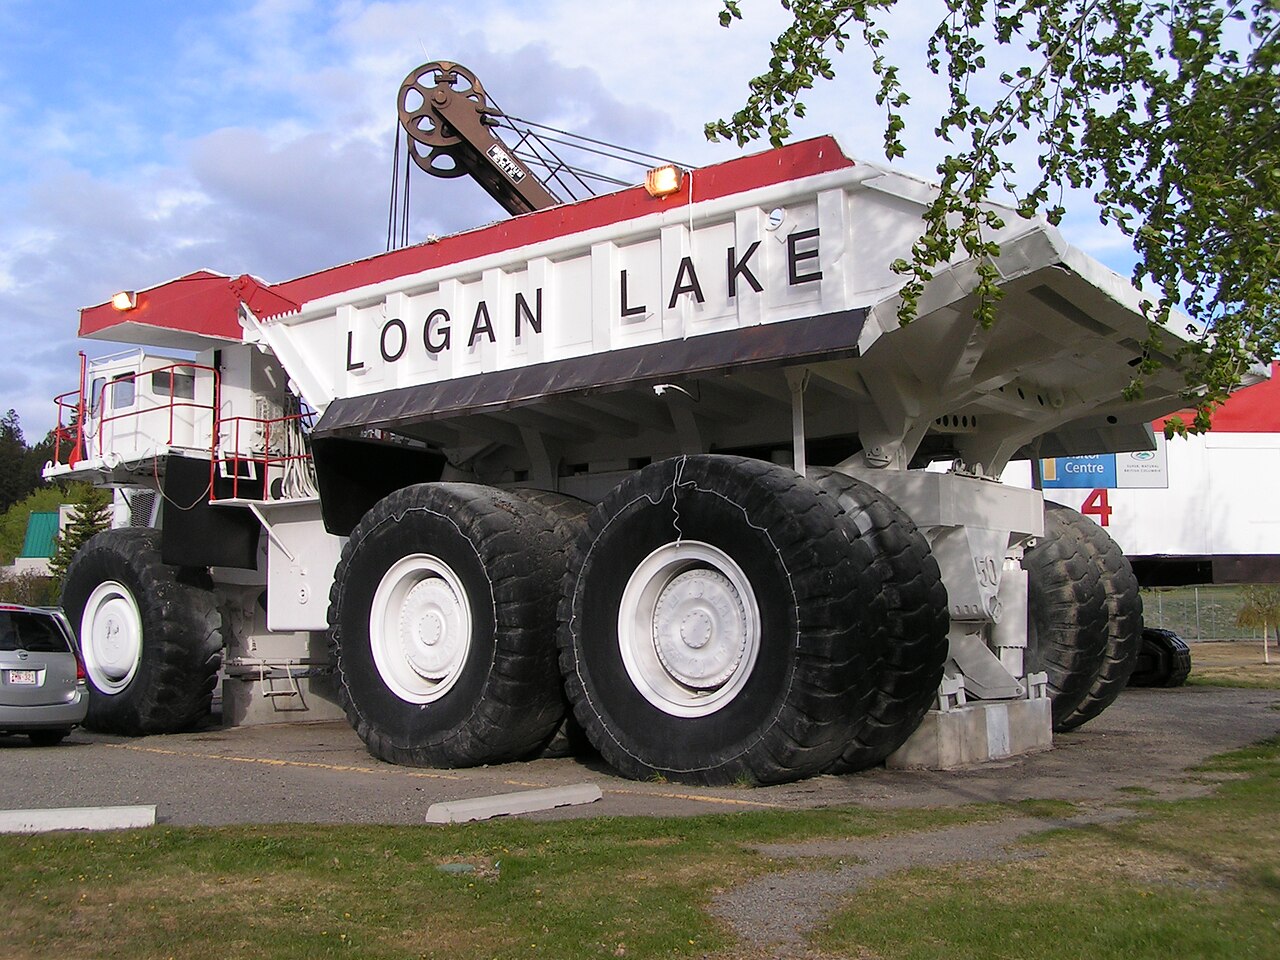 Camion-benne minier sur le terrain
Image : Logan Lake Mining Dump Truck 2 (dave_7, CC BY-SA 2.0), Wikimedia Commons. Véhicule minier représentatif, et non un modèle Komatsu ou Caterpillar spécifique.

0. Résumé en 30 secondes
-
La charge utile ne se résume pas au « volume de la benne multiplié par la densité du sol » ; elle est limitée par la charge par essieu, les pneumatiques, la distance de freinage et la résistance de la route.
-
La force de traction nécessaire pour gravir une pente est la somme de la résistance à la pente, de la résistance au roulement et de la résistance à l'accélération. La motorisation électrique facilite l'obtention d'un couple élevé à basse vitesse et le freinage régénératif.
-
Le basculement du plateau est assuré par un vérin hydraulique. Le débit hydraulique détermine le temps de montée ; la pression et la surface du vérin déterminent la force de levage.
-
Dans les mines, le transport autonome utilisant le GNSS, l'IMU, le radar, les caméras et la communication inter-véhicules est devenu une réalité, reposant sur une exploitation mixte avec des véhicules pilotés et une surveillance à distance.
-
Les critères d'évaluation de l'autonomie comprennent non seulement la distance parcourue sans pilote, mais aussi la charge utile, le temps de cycle, l'usure des pneus, la consommation de carburant/d'électricité et la marge de sécurité à l'arrêt.
1. Résistance au roulement et puissance requise
Soit la masse du véhicule m, l'accélération gravitationnelle g, la pente i (approximation des petits angles), le coefficient de résistance au roulement C_r et l'accélération a. L'approximation de la résistance au roulement est :
Avec un rayon de roue r et un couple moteur total T_w, la force de traction transmise à la chaussée est F_t=T_w/r. Cependant, le dépassement de la limite supérieure F_t\le\mu mg fixée par le frottement de la route provoque le patinage des pneus. La puissance du moteur P à la vitesse v est :
Ainsi, une montée raide à basse vitesse est dominée par un couple élevé, tandis qu'un trajet retour à vide à grande vitesse est dominé par la puissance et le refroidissement.
2. Le plateau et le mécanisme de basculement hydraulique
Soit A la surface du piston du vérin hydraulique soulevant le plateau et \Delta p la pression différentielle ; la poussée idéale est F=\Delta pA. En notant l la distance entre le centre de gravité du plateau et la charnière, et r_m(\theta) le bras de levier jusqu'au point d'action du vérin, la poussée requise est :
Dans la position initiale du plateau, quasi horizontale, r_m est faible, ce qui permet d'utiliser facilement la pression maximale. À mesure que le plateau s'élève, le moment de gravité diminue, permettant ainsi une conception qui augmente le débit hydraulique pour un déversement rapide. Comme le couple requis varie en cas d'adhérence de l'argile, de gel du matériau ou de charge irrégulière, des capteurs de pression et d'inclinaison sont utilisés pour détecter les anomalies.
3. Types de transmission : Mécanique, Diesel-électrique et Batterie
Pour les camions-bennes routiers de taille moyenne, une transmission mécanique — moteur diesel, embrayage/convertisseur de couple, boîte de vitesses, arbre de transmission et différentiel — est courante. Pour les camions miniers de très grande taille, une transmission diesel-électrique, qui génère de l'électricité grâce à un générateur diesel et alimente des onduleurs et des moteurs de roues, est largement utilisée. Elle permet de réduire le nombre d'étages de transmission et facilite la distribution indépendante du couple aux roues gauche et droite.
La propulsion électrique par batterie peut réduire les émissions de gaz d'échappement et le ralenti, mais la densité énergétique, le temps de charge, le poids, la capacité par temps froid et l'installation de bornes de recharge rapide constituent des défis. Le freinage régénératif de la propulsion électrique peut restituer l'énergie cinétique à la batterie en descente, mais à pleine charge ou par haute température, il doit basculer sur des ralentisseurs mécaniques et des freins à friction.
4. Mesure de la charge utile
Une surcharge endommage les pneus, le châssis, les freins et la chaussée, tandis qu'une sous-charge diminue la productivité par cycle. Un système de pesage combine la pression de la suspension, la contrainte sur l'essieu, la pression des vérins hydrauliques et l'accélération pour estimer la charge utile en mouvement. Un simple équilibre des forces donne
mais les irrégularités de la chaussée, le tangage de la benne et une répartition inégale de la charge introduisent des erreurs. Il est important de comparer la pesée statique après l'arrêt avec l'estimation dynamique en mouvement et de mettre à jour le biais par véhicule.
5. Transport autonome et conception de sécurité
Le système de transport autonome (STA) d'une mine ne se limite pas au seul véhicule de transport. Il relie les chargeuses, les concasseurs, les points de déchargement, les aires de maintenance, les cartes routières et une salle de contrôle par le biais de la communication, de la planification des priorités aux intersections, des zones d'interdiction de dépassement, des lignes d'arrêt et de l'évacuation d'urgence. Dans les mines à ciel ouvert où le GNSS est indisponible, une centrale inertielle (IMU) et la vitesse des roues sont utilisées pour une estimation à court terme, le radar, le LiDAR et les points de repère étant utilisés pour revenir à la carte.
Komatsu propose publiquement son système de transport autonome (STA) dédié au secteur minier, accompagné d'études de cas de déploiement. Caterpillar propose également des solutions de transport autonomes/à distance, telles que Command for Hauling. Les exigences de sécurité et la conception opérationnelle étant différentes de celles des systèmes d'aide à la conduite des camions-bennes routiers, les résultats obtenus dans le secteur minier ne peuvent être extrapolés aux routes publiques.
Une conception axée sur la sécurité repose sur trois niveaux :
-
Niveau véhicule : actionne indépendamment les freins, la direction, le verrouillage de la benne et l'arrêt d'urgence pour garantir la sécurité.
-
Niveau de coordination : partage la position, la vitesse et les intentions avec les véhicules, les travailleurs et les chargeuses environnants.
-
Niveau de contrôle : détecte les pertes de communication ou les incohérences de la carte et déclenche un ralentissement, un arrêt ou une évacuation.
6. Comparaison par temps de cycle
Figure 1 — Une vue par temps de cycle révèle les files d'attente et les délais de manœuvre qu'une comparaison de la puissance du moteur ne permet pas de détecter. Le temps de trajet nominal le plus court n'est pas toujours synonyme de productivité maximale sur le site.
À partir du temps de chargement t_l, du trajet aller t_h, du déchargement t_d, du trajet retour t_e et du temps d'attente t_q, un cycle représente :
Volume de terre par heure, en utilisant la charge utile M_p et le taux d'utilisation \eta_u , est
L'intérêt du transport autonome réside moins dans l'augmentation de la vitesse de pointe que dans la réduction des temps d'attente et de la variabilité, ainsi que dans l'harmonisation des taux d'utilisation des chargeuses et des concasseurs. La consommation de carburant ou d'électricité doit également être évaluée sur l'ensemble du cycle, y compris le trajet retour à vide, le ralenti et les embouteillages.
7. Résumé
Un camion-benne est conçu comme une machine de transport unique intégrant la benne, le système hydraulique, la transmission, le freinage et la communication. Se concentrer uniquement sur la capacité de charge utile néglige les points faibles liés aux montées, aux pneumatiques, à l'état des routes, à la recharge et à la distance de freinage. Lors de la lecture d'informations sur les camions-bennes autonomes ou électriques utilisés dans le secteur minier, il est important de vérifier non seulement le niveau d'autonomie du véhicule, mais aussi le cycle complet, du chargement au déchargement, ainsi que les procédures permettant à une personne d'intervenir en toute sécurité en cas d'anomalie.
Une charge utile plus importante implique-t-elle toujours un transport horaire plus long ?
Le chargement, le trajet, les files d'attente et le déchargement déterminent le temps de cycle. Comparez la charge utile avec le cycle complet.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.