Contents — find the section you need
Bir damperli kamyonun verimliliği yalnızca motor gücü veya kasa kapasitesiyle belirlenmez. Bir şantiyenin taşıyabileceği toprak hacmini belirleyen şey, yükleme, hareket, tırmanma, dönüş, boşaltma ve boş dönüş yolculuğunu içeren bir döngüyü güvenli bir şekilde tamamlamanın kaç dakika sürdüğüdür. Yol yapımında kullanılan büyük damperli kamyonlar ve madenlerde kullanılan ultra büyük arazi kamyonları yapısal olarak büyük ölçüde farklılık gösterse de, aynı temel prensibi paylaşırlar: yük, sürüş, frenleme ve konum tahmininin koordinasyonu.
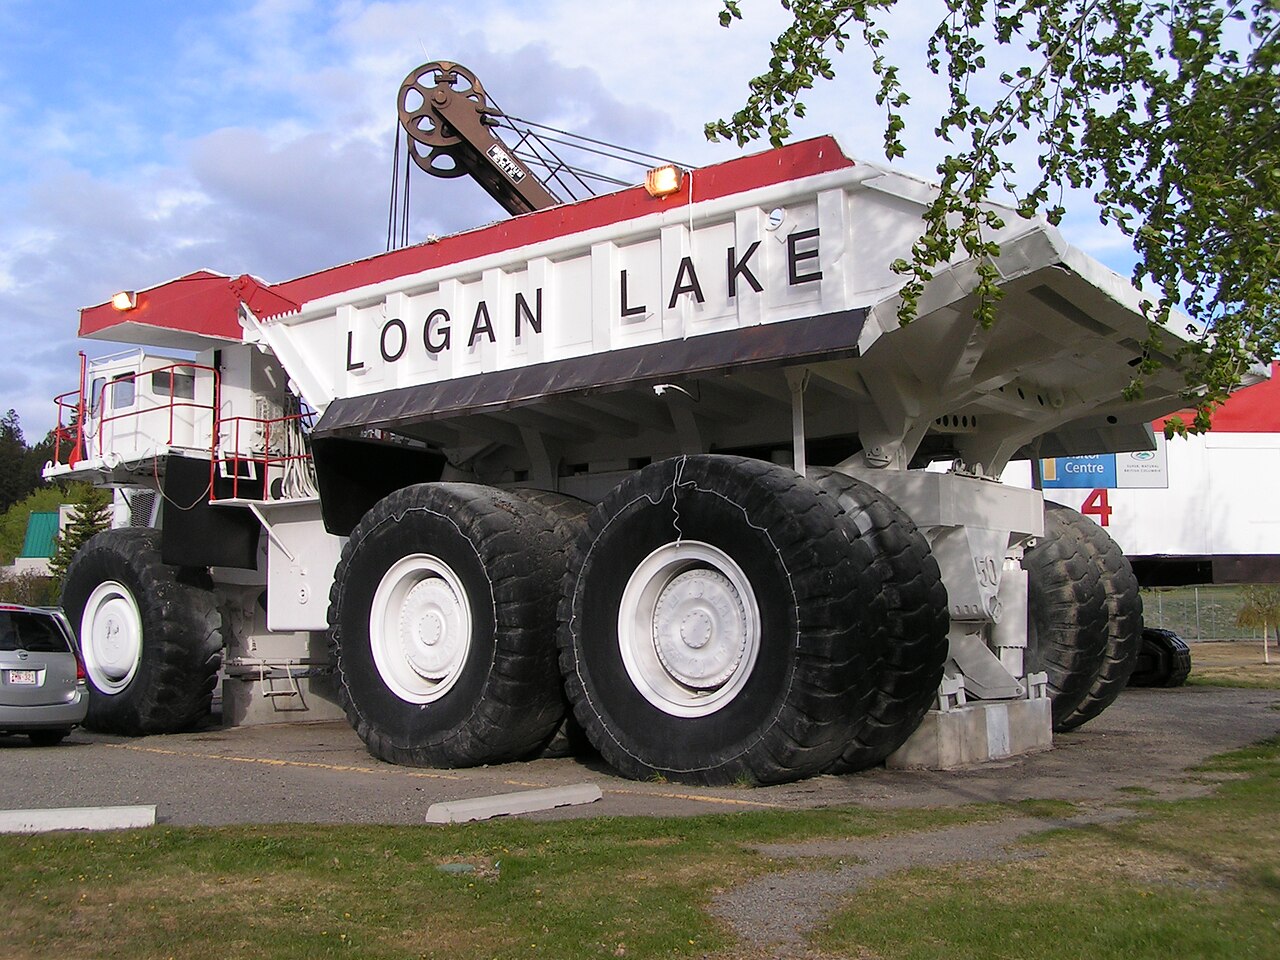 Sahada maden damperli kamyonu
Resim: Logan Göl Maden Damperli Kamyonu 2 (dave_7, CC BY-SA 2.0), Wikimedia Commons. Temsili bir maden aracı, belirli bir Komatsu veya Caterpillar modeli değil.

0. 30 Saniyelik Özet
-
Yük kapasitesi sadece "yatak hacmi × toprak yoğunluğu" ile sınırlı değildir; aks yükü, lastikler, fren mesafesi ve yol dayanımı ile de sınırlıdır.
-
Bir yokuşu tırmanmak için gereken çekiş kuvveti, eğim direnci, yuvarlanma direnci ve ivme direncinin toplamıdır. Elektrikli tahrik, düşük hızda yüksek tork elde etmeyi ve rejeneratif frenlemeyi kolaylaştırır.
-
Yatak, hidrolik bir silindir tarafından devrilir. Hidrolik akış hızı yükselme süresini belirler; basınç ve silindir alanı kaldırma kuvvetini belirler.
-
Madenlerde, GNSS, IMU, radar, kameralar ve araçtan araca iletişim kullanan otonom taşıma, insanlı araçlarla karma operasyon ve uzaktan izlemeye odaklanarak pratik hale gelmiştir.
-
Otonomiyi değerlendirmek için kullanılan ölçütler sadece insansız seyahat mesafesini değil, aynı zamanda yük kapasitesini, çevrim süresini, lastik aşınmasını, yakıt/elektrik tüketimini ve durduğunda güvenlik marjını da içerir.
1. Sürüş Direnci ve Gerekli Çıkış
Araç kütlesi m, yerçekimi ivmesi g, eğim i (küçük açı yaklaşımı), yuvarlanma direnci katsayısı C_r ve ivme a olsun. Sürüş direncinin yaklaşık değeri şöyledir:
Tekerlek yarıçapı r ve toplam tahrik torku T_w ile yol yüzeyine iletilen çekiş kuvveti F_t=T_w/r olur. Ancak, yol sürtünmesi tarafından belirlenen üst sınır F_t\le\mu mg'in aşılması lastiklerin patinaj yapmasına neden olur. Motor çıkışı P, v hızında şu şekildedir:
Bu nedenle, düşük hızda dik bir tırmanış yüksek tork tarafından domine edilirken, yüksek hızlı boş dönüş yolculuğu çıkış ve soğutma tarafından domine edilir.
2. Yatak ve Hidrolik Devirme Mekanizması
Yatağı kaldıran hidrolik silindirin piston alanını A ve diferansiyel basıncı \Delta p olarak kabul edelim; ideal itme kuvveti F=\Delta pA'dir. Yatağın ağırlık merkezi ile menteşe arasındaki mesafeyi l ve silindirin etki noktasına olan moment kolunu r_m(\theta) olarak kabul edersek, gerekli itme kuvveti şu şekildedir:
Başlangıçtaki, neredeyse yatay yatak pozisyonunda, r_m küçüktür, bu da maksimum basıncın kullanılmasını kolaylaştırır. Yatak yükseldikçe, yerçekimi momenti azalır ve bu da hızlı boşaltma için hidrolik akış hızını artıran bir tasarıma olanak tanır. Kil yapıştığında, malzeme donduğunda veya yük dengesiz olduğunda gerekli tork değiştiğinden, anormallikleri tespit etmek için basınç sensörleri ve pozisyon sensörleri kullanılır.
3. Tahrik Tipleri: Mekanik, Dizel-Elektrikli ve Akülü
Orta boy karayolu damperli kamyonlar için, dizel motor, debriyaj/tork konvertörü, şanzıman, pervane mili ve diferansiyelden oluşan mekanik bir tahrik sistemi yaygındır. Ultra büyük maden kamyonları için, dizel jeneratörle elektrik üreten ve invertörleri ve tekerlek motorlarını çalıştıran dizel-elektrikli bir tahrik sistemi yaygın olarak kullanılmaktadır. Daha az vites kademesine olanak tanır ve torkun sol ve sağ tekerleklere bağımsız olarak dağıtılmasını kolaylaştırır.
Batarya-elektrikli tahrik, egzoz gazını ve rölantiyi azaltabilir, ancak enerji yoğunluğu, şarj süresi, ağırlık, soğuk iklim kapasitesi ve hızlı şarj cihazı kurulumu zorluklardır. Elektrikli tahrikin rejeneratif frenlemesi, yokuş aşağı eğimlerde kinetik enerjiyi bataryaya geri kazandırabilir, ancak tam şarjda veya yüksek sıcaklıkta mekanik retarderlere ve sürtünme frenlerine geçmesi gerekir.
4. Yük Ölçümü
Aşırı yükleme lastiklere, şasiye, frenlere ve yollara zarar verirken, yetersiz yükleme döngü başına verimliliği düşürür. Bir tartım sistemi, araç hareket halindeyken yükü tahmin etmek için süspansiyon basıncını, aks gerilimini, hidrolik silindir basıncını ve ivmeyi birleştirir. Basit bir kuvvet dengesi şunu verir:
ancak yol yüzeyinin düzensizliği, döküm alanının eğimi ve dengesiz yük dağılımı hataya neden olur. Durduktan sonra statik tartımı, hareket halindeyken yapılan dinamik tahminle karşılaştırmak ve araç başına sapmayı güncellemek önemlidir.
5. Otonom Taşıma ve Güvenlik Tasarımı
Bir madenin otonom taşıma sistemi (AHS) yalnızca taşıma aracında kendi kendine yeterli değildir. Yükleyicileri, kırıcıları, döküm noktalarını, bakım alanlarını, yol haritalarını ve bir kontrol odasını iletişim yoluyla birbirine bağlar, kavşak önceliğini, geçiş yasak bölgelerini, durma çizgilerini ve acil durum tahliyesini planlar. GNSS'nin engellendiği çukurlarda, kısa vadeli tahmin için IMU ve tekerlek hızı kullanılır; haritaya geri dönmek için radar, LiDAR ve referans noktaları kullanılır.
Komatsu, madenciliğe yönelik Otonom Taşıma Sistemi'ni (AHS) uygulama örnekleriyle birlikte bir ürün olarak sunarken, Caterpillar da Command gibi uzaktan/otonom taşıma çözümleri sunmaktadır. Güvenlik gereksinimleri ve operasyonel tasarım, karayolu damperli kamyonlar için sürücü destek sistemlerinden farklı olduğundan, madencilikteki başarı kayıtları doğrudan kamuya açık yollara genelleştirilmemelidir.
Güvenlik odaklı tasarım şu üç katmanı ayırır:
-
Araç katmanı: Frenleri, direksiyonu, kasa kilidini ve acil durdurmayı bağımsız olarak güvenli bir duruma getirir.
-
Koordinasyon katmanı: Çevredeki araçlar, işçiler ve yükleyicilerle konum, hız ve niyeti paylaşır.
-
Kontrol katmanı: İletişim kaybını veya harita tutarsızlığını algılar ve yavaşlama, durma veya tahliye işlemine geçer.
6. Döngü Süresine Göre Karşılaştırma
Şekil 1 — Bir döngü süresi görünümü, motor gücü karşılaştırmasının gözden kaçırdığı kuyrukları ve dönüş gecikmelerini ortaya koymaktadır. En kısa nominal seyahat süresi her zaman en yüksek saha verimliliği anlamına gelmez.
Yükleme süresi t_l, giden seyahat t_h, boşaltma t_d, dönüş yolculuğu t_e ve bekleme süresi t_q'den yola çıkarak, bir döngü şu şekilde hesaplanır:
Yük kapasitesi kullanılarak saatte elde edilen toprak hacmi M_p ve kullanım oranı \eta_u,
Otonom taşımanın değeri, en yüksek hızı artırmaktan ziyade bekleme süresini ve değişkenliği azaltmakta ve yükleyicilerin ve kırıcıların kullanım oranlarını uyumlu hale getirmekte yatmaktadır. Yakıt veya elektrik tüketimi de, boş dönüş yolculuğu, rölanti ve tıkanıklık dahil olmak üzere, aynı tam döngü boyunca değerlendirilmelidir.
7. Özet
Bir damperli kamyon, kasa, hidrolik, aktarma organı, frenleme ve iletişimi birleştiren tek bir taşıma makinesi olarak tasarlanmıştır. Sadece yük kapasitesine göre rekabet etmek, tırmanma, lastikler, yollar, şarj ve durma mesafesindeki darboğazları göz ardı eder. Mevcut madencilik AHS veya elektrikli damperli kamyonlar hakkında okurken, sadece aracın bağımsız otonomi seviyesini değil, yüklemeden boşaltmaya kadar olan tam döngüyü ve bir kişinin anormal bir durumda güvenli bir şekilde müdahale edebileceği prosedürleri de kontrol etmekte fayda vardır.
Daha büyük yük kapasitesi her zaman daha yüksek saatlik taşıma maliyeti anlamına mı gelir?
Yükleme, seyahat, kuyruklar ve boşaltma döngü süresini belirler. Yük kapasitesini tüm döngüyle birlikte karşılaştırın.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.