Contents — find the section you need
Vinç performansı düşünüldüğünde, akla ilk gelen soru "kaç ton kaldırabilir" oluyor. Ancak aynı makinede bile, bir şeyi daha uzakta kaldırmak için bom ne kadar uzatılırsa veya ne kadar yatırılırsa, kaldırabileceği yük o kadar azalır. Bir vincin nominal yükü sadece motor gücü veya halat dayanımıyla belirlenmez; "makinenin devrilmeyeceği aralık"ın geometrik kısıtlamasıyla belirlenir. Bu devrilmeme aralığının nasıl tasarlandığı ve izlendiği, vinç mühendisliğinin merkezinde yer alır.
**
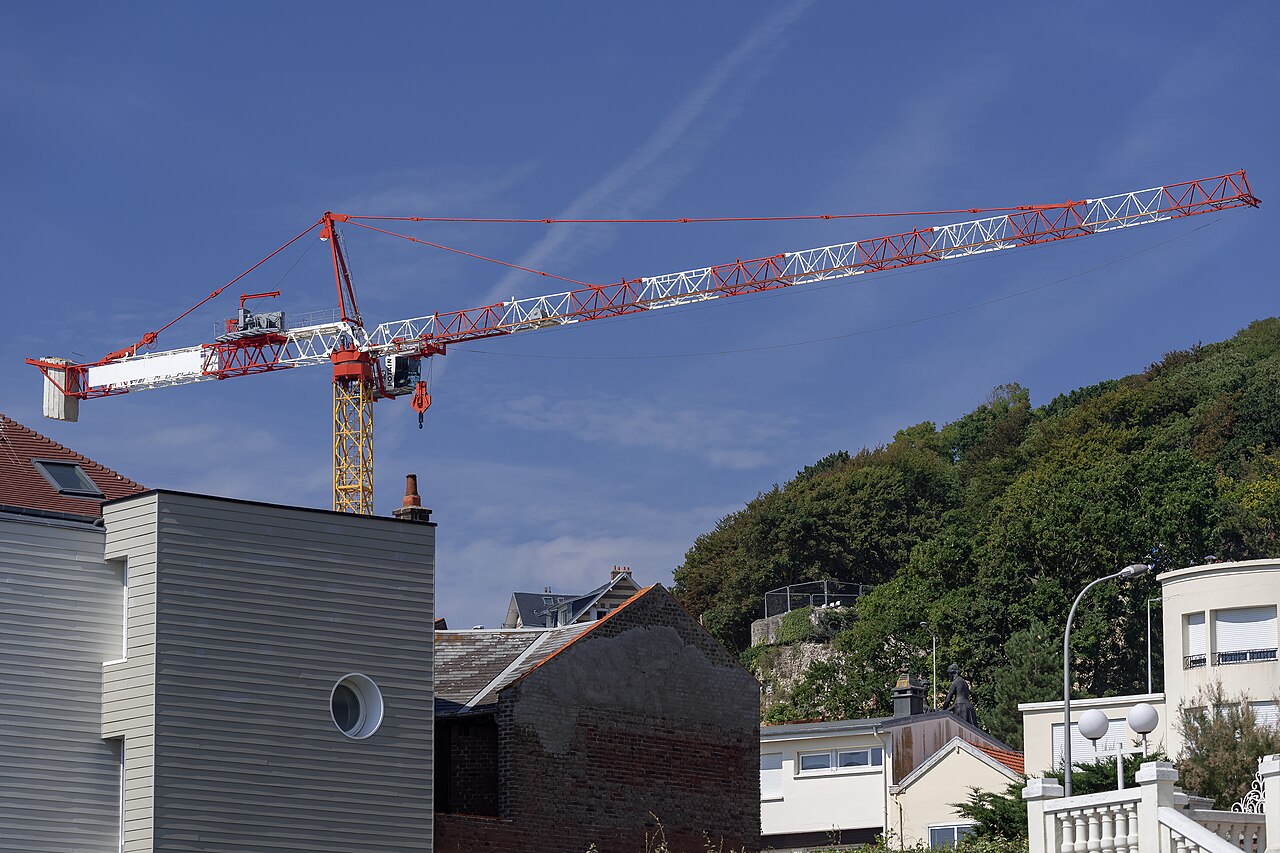 Hizmet halindeki bir kule vinci
Resim: Potain K5 50C (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Metinde bahsedilen belirli bir Kobelco, Tadano veya Liebherr modeli değil; bom ve karşı ağırlık düzenini okumak için temsili bir kule vinci.

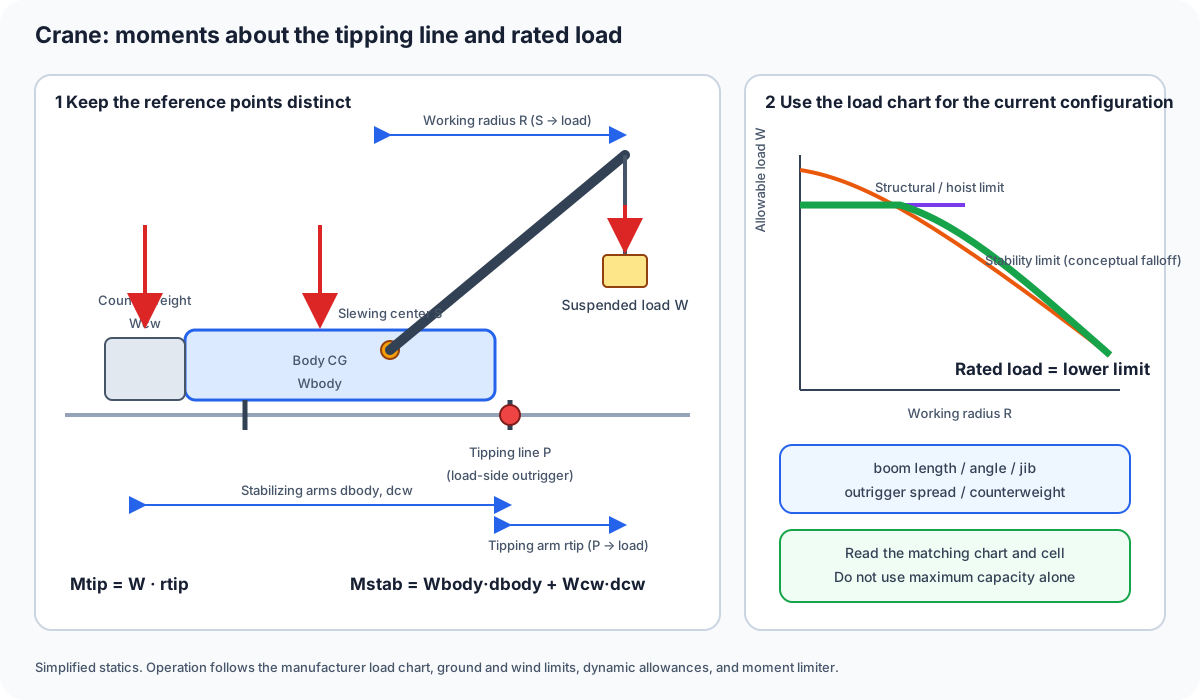
Şekil 1 — Çalışma yarıçapı R, dönme merkezinden yüke doğru uzanırken, devrilme momenti kolu yük tarafındaki devrilme çizgisinden yüke doğru uzanır. Mevcut bom, destek ayağı ve karşı ağırlık konfigürasyonu için nominal yükü, yapısal ve stabilite sınırlarının en düşük olanı olarak tablodan okuyun.
0. 30 Saniyelik Özet
-
Vinçler genel olarak üç kategoriye ayrılır: karayolu araçları gibi kendi kendine hareket edebilen mobil vinçler (zorlu arazi vinçleri, Her türlü arazi vinci, kamyon vinci vb.), paletli vinçler (palet üzerinde kendiliğinden hareket eden) ve yere sabitlenmiş ve kendiliğinden hareket etmeyen kule vinçler. Kanun gereği bile, "mobil vinç" ve "vinç" (kule vinçleri de içeren sabit kurulum kategorisi) ayrı kategoriler olarak düzenlenmiştir.
-
Askıdaki yük W ve çalışma yarıçapı R'ün çarpımı devrilme momenti M_{tip}=WR'i oluşturur. Bir yük, ancak araç ağırlığı ve karşı ağırlık tarafından oluşturulan dengeleyici moment M_{stab}'nın bunu aştığı aralıkta kaldırılabilir. Japon yönetmeliği, denge sınır yükünün nominal yükün en az 1,27 katı olmasını gerektirir.
-
Nominal yük tablosu (yük tablosu), bom uzunluğu, açısı ve çalışma yarıçapının her kombinasyonu için, devrilme momenti tarafından belirlenen değer ile bomun kendisinin veya kaldırma mekanizmasının yapısal dayanımı tarafından belirlenen değerden daha küçük olanı listeleyen bir tablodur.
-
Aşırı yük önleme cihazı (moment sınırlayıcı), yük sensöründen ve bomun açısı ve uzunluğundan gerçek zamanlı olarak devrilme momentini hesaplayan, tehlike bölgesinde alarm veren veya makineyi otomatik olarak durduran bir güvenlik cihazıdır; takılması yasal olarak zorunludur.
-
Kobelco'nun paletli vinçleri, Tadano'nun engebeli arazi vinçleri ve Liebherr'in mobil ve kule vinçleri, bu mekaniği yayınlanmış teknik özelliklerinde somut rakamlar olarak doğrulamanıza olanak tanır.
1. Vinçlerin Üç Türüne Ayrılması
Bir vincin mekanizması ve uygulanabilir çalışma alanı, "üzerinde ne taşıdığına" bağlı olarak büyük ölçüde değişir.
- Mobil vinçler: Lastikler üzerinde kamu yollarında seyahat eder ve şantiyede çalışır. Bunlar arasında engebeli, düzeltilmemiş zeminde güçlü olan engebeli arazi vinçleri; otoyollarda bile kendi kendine hareket edebilen her türlü arazi vinçleri; ve kamyon şasisi üzerine monte edilmiş kamyon vinçleri bulunur. Çalışma sırasında, zeminle temas alanını genişletmek için destek ayakları uzatılır ve 1. Devrilme momentine karşı direnç gösterirler.
- Paletli vinçler: Paletler üzerinde kendiliğinden hareket ederler. Zemin basıncı düşüktür, bu da onları yumuşak zemine ve tesis ve rüzgar türbini temelleri gibi ağır eşyaların yerleştirilmesine uygun hale getirir, ancak kamu yollarında kendiliğinden hareket edemedikleri için nakliye, sökülmeyi ve römorkla taşınmayı gerektirir. Birçok model kafes bom (kiriş yapısı) kullanır ve en büyük makineler yüzlerce ton ila binlerce ton arasında nominal toplam yüke ulaşır.
- Kule vinçler: Zemine veya bina iskeletine sabitlenmiş kule şeklinde bir yapıya bir bom monte edilir ve bina yükseldikçe yukarı doğru uzanır. Kendiliğinden hareket edemedikleri için, yasa kapsamında "mobil vinçler" olarak sınıflandırılmazlar; tasarım, yalnızca kaldırma kapasitesine değil, her çalışma yarıçapındaki kaldırma kapasitesine, bomun yatay hassasiyetine ve sökme ve yeniden konumlandırma (tırmanma) prosedürüne odaklanır.
Bu üç kategori birbirini dışlamaz. Örneğin, tekerlekli vinçler bunların arasında bir yerdedir. Mobil ve paletli vinçlerde, hangi kategoriye girdiğinden ziyade "devirme momentine nasıl direndiği ve neyi pivot olarak kullandığı"na odaklanmak daha pratiktir.
2. Bom ve Nominal Yük Tablosunu Okuma
Bir vincin nominal yükü, bom uzunluğu l_b, bom açısı \theta (yataydan yükselme açısı) ve çalışma yarıçapı R (dönme merkezinden asılı yüke olan yatay mesafe) kombinasyonlarının her biri için belirlenir. Bom açısı ve uzunluğu bilindiğinde, çalışma yarıçapı ve bom ucu yüksekliği şu şekilde yaklaşık olarak hesaplanabilir:
(burada r_0,h_0, dönme merkezinden bom tabanına olan mesafedir). Aynı bom uzunluğu için, açı ne kadar fazla aşağıya doğru yatırılırsa, R o kadar büyük olur; yatay mesafe r_{tip} Yük tarafındaki devrilme çizgisi de yüke doğru büyüdükçe, nominal yük azalır.
Nominal yük tablosuna bakıldığında, küçük çalışma yarıçapı bölgesinde yük kabaca sabittir (yapısal dayanım veya tel halat dayanımı ile sınırlıdır), yarıçap büyüdükçe ise yükün kabaca 1/R şeklinde azaldığı bir bölgeye kayar. İlki "dayanım limiti", ikincisi ise "moment limiti (stabilite limiti)" olarak adlandırılır. Operatör çalışma yarıçapını her değiştirdiğinde nominal yükün değişmesinin nedeni, bu iki limitten hangisi daha küçükse her zaman onun uygulanmasıdır. Konfigürasyon değişiklikleri - bir bom uzantısı eklemek, yardımcı bir bom yükseltmek, destek ayaklarının açıklığını daraltmak - her iki limiti de etkiler; bu nedenle nominal yük tablosu, bom konfigürasyonu, destek ayaklarının açıklığı ve bom açısının her kombinasyonu için ayrı bir tablo olarak hazırlanır.
3. Devrilme Momenti ve Dengeleyici Moment
Bir vinç, destek ayaklarının zeminle temas noktalarını birleştiren çizgi tarafından oluşturulan eksen etrafında devrildiğinde devrilir. Devrilme çizgisine kadar olan yük tarafındaki moment, araç tarafındaki momenti aşar. Çalışma yarıçapı R, dönüş merkezinden ölçülür, ancak devrilme için kaldıraç kolu r_{tip}, yük tarafındaki devrilme çizgisinden yüke olan yatay mesafedir. Basitleştirilmiş statikte, asılı yük W bu nedenle
Buna karşı, aracın kendi ağırlığı W_{body} ve karşı ağırlığı W_{cw} tarafından, devrilme dayanağına olan mesafeleri d_{body}, d_{cw} kullanılarak oluşturulan dengeleyici moment şöyledir:
Devrilmemenin minimum koşulu M_{stab} \ge M_{tip}'tür, ancak gerçek çalışma bir güvenlik payı içerir. Japonya'nın mobil vinç yapısal standartlarına dayalı stabilite testine göre, makine bir yük kaldırırken bile devrilmemelidir. En olumsuz koşullar altında, nominal yükün 1,27 katına eşdeğer yük — stabilite sınır yükünün nominal yüke oranının minimum 1,27 olarak belirlendiği bir kurala karşılık gelir. Bu güvenlik faktörü, tel halat gerilmesi, rüzgar, zemin düzensizliği ve yük salınımı gibi dinamik faktörleri hesaba katar.
Tadano'nun zorlu arazi vinci GR-1000EX-4, karşı ağırlığın montaj konumunu değiştirebilen bir "Akıllı Karşı Ağırlık" mekanizması kullanır ve şirket, bunun önceki modele kıyasla stabilite performansını yaklaşık %22 oranında iyileştirdiğini belirtmektedir. Denklem açısından, bu, daha büyük bir d_{cw} (karşı ağırlığın devrilme dayanağından uzaklığı) alarak M_{stab} kazanan bir tasarımdır; bu da aynı karşı ağırlık kütlesiyle bile nominal yük tablosunun yükseltilebileceği anlamına gelir.
4. Destek Ayağı Tepki Kuvveti ve Zemin Basıncı
Dört ayrı destek ayağı tepkisi, yalnızca denge ile benzersiz bir şekilde belirlenemez: çerçeve, kriko ve zemin. Rijitlik ve temas koşulları önemlidir. Sadece tek yönde idealize edilmiş iki destek hattı modelini ele alalım. Destek hattı aralığı L ve sol destekten x mesafede bulunan birleşik dikey yük W için, statik kuvvet ve moment dengesi şu sonucu verir:
Varsayımlar 0≤x≤L, dikey yükleme, rijit bir gövde ve her iki destek hattının da temas halinde olmasıdır. Bunlar, bireysel kriko yükleri değil, destek hatları üzerindeki toplam reaksiyonlardır. Yükü devrilme tarafına doğru hareket ettirmek, karşıt desteği sıfıra doğru boşaltır. Dengeleyici moment marjı, maksimum yüklü kriko reaksiyonu değildir. Gerçek kurulum, üretici reaksiyon verilerini ve yük tablolarını, zemin ve döşeme koşullarıyla birlikte kullanır. Tadano reaksiyon verileri.
5. Aşırı Yük Önleme Cihazı (Moment Sınırlayıcı)
Moment sınırlayıcı, kaldırma teli gerilimini algılayan bir yük hücresi ve bomun kaldırma açısı ve uzunluğu için sensörler kullanarak, gerçek zamanlı devrilme momenti ile nominal değer arasındaki marjı hesaplayan bir cihazdır. Yük. Tehlike bölgesine yaklaştığında aralıklı bir alarm verir ve nominal yükün aşılma riski varsa, bomun yukarı ve aşağı hareket ettirilmesi, uzatılması veya kaldırılması gibi tehlikeli yöndeki işlemleri otomatik olarak durdurur. Japonya'da, mobil vinç yapısal standartlarında yapılan revizyonlar, yük göstergesine ek olarak aşırı yük önleme cihazının takılmasını zorunlu hale getirmiştir.
Kontrol yasasını basitleştirerek, mevcut bom konfigürasyonu için gerçek yük momenti M_{load}=W_{sensed}R(\theta,l_b) ile nominal moment M_{rated}'u karşılaştırır ve iki aşamalı bir eşik değeri verir:
Bu, hidrolik ekskavatörün makine kontrolünün, tasarım yüzeyini aşmamak için valf komutlarını kısıtlamasıyla aynı fikirdir; mekanik model hesaplamasının sonucunu doğrudan güvenlik tarafındaki çalışma limitine bağlayan bir tasarım.
6. Mevcut Ürünlerde Görülen Vinç Çeşitleri
| Üretici / model | Sınıflandırma | Yayınlanan temel özellikler | Özellikler |
|---|---|---|---|
| Kobelco SL16000J | Paletli vinç (ultra büyük) | Maksimum nominal toplam yük 1.000 t × 5,4 m | Tesis ve rüzgar türbini temelleri gibi ağır işlerin kurulumu için üst sınıf model |
| Kobelco 7200G | Paletli vinç (orta-büyük) | Maksimum nominal toplam yük 200 t × 5,0 m | Genel inşaat ve inşaat kaldırma işlerinde kullanılan temel model |
| Tadano GR-1000EX-4 | Zorlu arazi vinci | Maksimum kaldırma kapasitesi 100 t, sınıfının en uzun bomu 51 m | Akıllı Karşı Ağırlık ile denge performansını yaklaşık %22 artırır |
| Liebherr LTM 1120-4.1 | Tüm arazi vinci | Maksimum kaldırma kapasitesi 120 t, maksimum kaldırma yüksekliği 91 m, maksimum Çalışma yarıçapı 64,0 m | Kamu yollarında seyahati yüksek şantiye hareketliliğiyle birleştiren 4 akslı makine |
| Liebherr EC-B serisi | Kule vinci (düz üst) | Maksimum kaldırma kapasitesi 6–16 t, maksimum bom uzunluğu 58–78 m | Taşıma/montaj kolaylığını artırmak için hafifletilmiş bom ve başlığa sahip düz üst tip |
Tabloları karşılaştırırken dikkat edilmesi gereken bir nokta, "maksimum kaldırma kapasitesinin" çoğu durumda minimum çalışma yarıçapına yakın tek bir rakam olması ve gerçek şantiye koşullarındaki (gerekli çalışma yarıçapı, bom konfigürasyonu, destek ayaklarının açıklığı) nominal yükün neredeyse her zaman bundan daha küçük olmasıdır. Model seçimi, sadece tek maksimum rakamı değil, şantiyede gerçekten ihtiyaç duyulan çalışma yarıçapı ve kaldırma yüksekliğindeki nominal yük tablosunun ilgili hücresini doğrulamalıdır.
7. Özet: Bir Vinç Hem "Bir Kuvvet Makinesi" Hem de "Bir Geometri Makinesi"dir
Bir vincin kapasitesi yalnızca hidrolik veya tel halat gücüyle tanımlanamaz. Kaldırmanın temel öncülü, devrilmenin Bom açısı ve çalışma yarıçapı tarafından oluşturulan moment, araç ağırlığı, karşı ağırlık ve destek ayaklarının açıklığı tarafından oluşturulan dengeleyici moment tarafından sürekli olarak dengelenmelidir. Nominal yük tablosu, aşırı yük önleme cihazı ve destek ayakları, her şantiye koşulu için tek bir eşitsizliği — M_{stab}\ge M_{tip} (bir güvenlik faktörüyle çarpılmış) — somutlaştıran araçlardır. Sadece kataloğun maksimum kaldırma kapasitesini değil, bu rakamın hangi çalışma yarıçapı ve bom konfigürasyonunda geçerli olduğunu okuma alışkanlığı edinmek, bir vinci güvenli bir şekilde seçmenin ve çalıştırmanın ilk adımıdır.
Aynı yük daha uzağa taşındığında ne değişir?
Devrilme momenti artar. Gerçek operasyonda, konfigürasyon ve kurulum için yalnızca basitleştirilmiş bir denklem değil, nominal yük tablosu kullanılmalıdır.
Referanslar
- [Kobelco Kobelco İnşaat Makineleri — Paletli Vinç SL16000J Ana Özellikleri
- Kobelco İnşaat Makineleri — Paletli Vinç 7200G Ana Özellikleri
- Tadano — Yurtdışı pazarlar için yeni arazi vinci duyurusu (GR-1000EX-4)
- Liebherr — LTM 1120-4.1 Mobil vinç
- Liebherr — Düz üst EC-B kule vinçleri
- Sağlık, Çalışma ve Sosyal Güvenlik Bakanlığı — Vinçler ve mobil vinçlerde aşırı yük önleme cihazları için yapısal standartlar
- Sağlık, Çalışma ve Sosyal Güvenlik Bakanlığı Refah — Mobil vinç yapısal standartlarının revizyonu (aşırı yük önleme cihazlarının zorunlu takılması)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.