Contents — find the section you need
크레인의 성능을 생각할 때 사람들은 "얼마나 많은 하중을 들어 올릴 수 있을까?"라는 질문을 가장 먼저 떠올립니다. 하지만 같은 크레인이라도 붐을 더 멀리 뻗어 물건을 들어 올리거나, 붐을 더 깊게 눕히면 들어 올릴 수 있는 최대 하중은 줄어듭니다. 크레인의 정격 하중은 엔진 출력이나 와이어 로프 강도만으로 결정되는 것이 아니라, "크레인이 전복되지 않는 범위"라는 기하학적 제약 조건에 의해 결정됩니다. 이러한 전복 방지 범위를 설계하고 관리하는 것이 바로 크레인 엔지니어링의 핵심입니다.
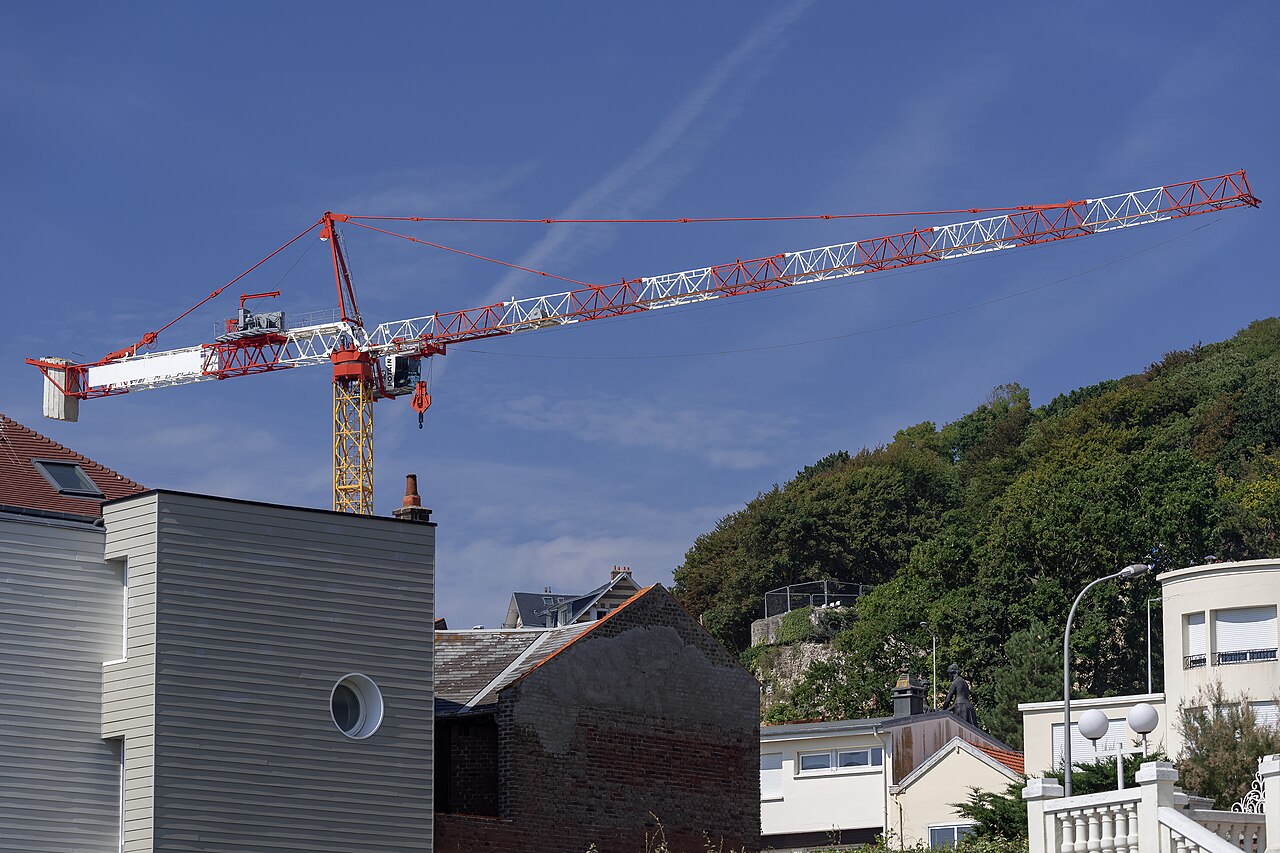 작업 중인 타워 크레인
이미지: Potain K5 50C (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. 본문에서 언급된 특정 코벨코, 타다노 또는 리브헤르 모델이 아니라, 붐과 카운터웨이트 배치도를 이해하기 위한 대표적인 타워 크레인입니다.

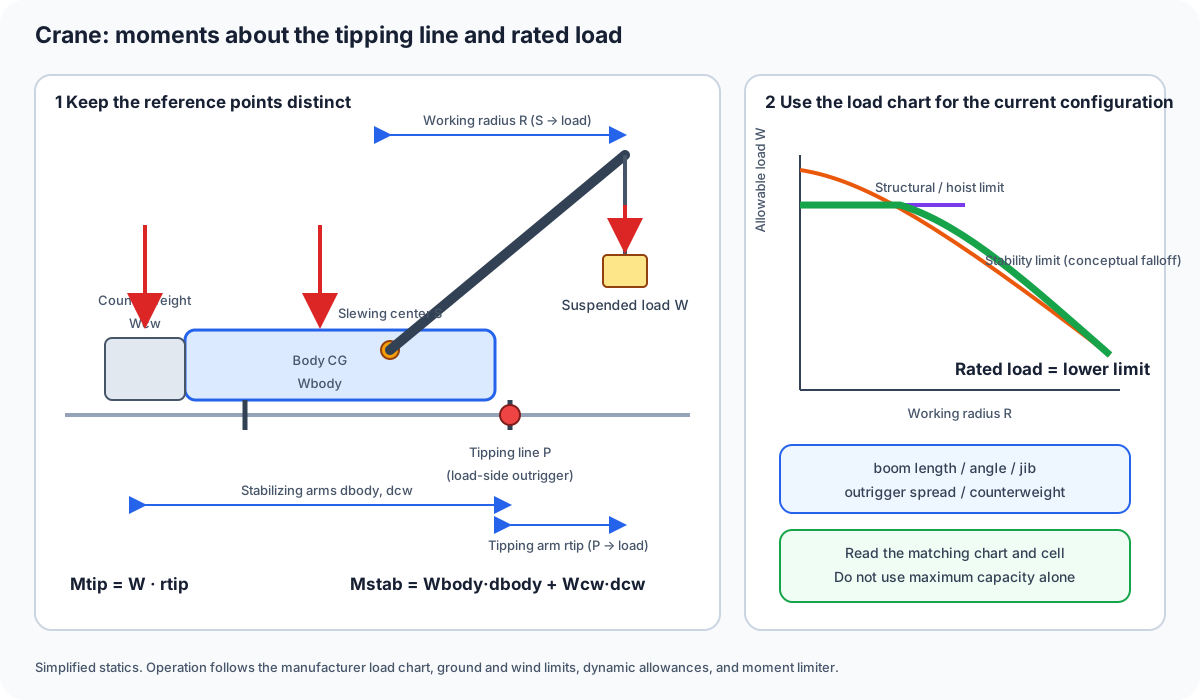
그림 1 — 작업 반경 R은 선회 중심에서 하중까지, 전복 모멘트 암은 하중 측 전복선에서 하중까지입니다. 현재 붐, 아웃리거 및 카운터웨이트 구성에 대한 차트에서 구조 및 안정성 한계 중 더 낮은 값을 정격 하중으로 읽으십시오.
0. 30초 요약
- 크레인은 크게 세 가지 범주로 나뉩니다. 도로 차량처럼 자체 추진이 가능한 이동식 크레인(험지용 크레인, 전지형 크레인) 크레인, 트럭 크레인 등 이동식 크레인과 궤도를 따라 자체 추진하는 크롤러 크레인, 그리고 지면에 고정되어 자체 추진력이 없는 타워 크레인으로 구분됩니다. 법률상으로도 "이동식 크레인"과 "크레인"(타워 크레인을 포함하는 고정 설치형 크레인)은 별도의 범주로 규정되어 있습니다.
-
매달린 하중과 작업 반경의 곱이 전복 모멘트를 발생시킵니다. 차량 중량과 균형추에 의해 발생하는 안정화 모멘트가 이 값을 초과하는 범위 내에서만 하중을 들어 올릴 수 있습니다. 일본 규정에서는 안정화 한계 하중을 정격 하중의 최소 1.27배로 요구합니다.
-
정격 하중표(하중표)는 붐 길이, 각도, 작업 반경의 각 조합에 대해 전복 모멘트 값과 붐 자체 또는 권상 메커니즘의 구조적 강도 값 중 더 작은 값을 나타낸 표입니다.
-
과부하 방지 장치(모멘트 제한 장치)는 하중 센서와 붐의 각도 및 길이를 이용하여 실시간으로 전복 모멘트를 계산하는 안전 장치로, 위험 구역에 도달하면 경보음을 울리거나 장비를 자동으로 정지시킵니다. 이 장치는 법적으로 의무적으로 장착해야 합니다.
- 코벨코의 크롤러 크레인, 타다노의 험지용 크레인, 그리고 리브헤르의 이동식 및 타워 크레인은 모두 제품 사양서에 이 장치의 작동 원리를 구체적인 수치로 명시하고 있습니다.
1. 크레인의 세 가지 유형 분류
크레인의 작동 방식과 적용 가능한 작업 현장은 "무엇 위에 설치하느냐"에 따라 크게 달라집니다.
- 이동식 크레인: 타이어로 공공 도로를 주행하며 현장에서 작업합니다. 여기에는 거칠고 비포장된 지면에서 강력한 성능을 발휘하는 험지용 크레인, 고속도로에서도 자체 주행이 가능한 전지형 크레인, 그리고 트럭 섀시에 장착되는 트럭 크레인이 포함됩니다. 작업 중에는 아웃리거를 펼쳐 지면 접촉면을 넓히고 하중을 견뎌냅니다. 전복 모멘트.
- 크롤러 크레인: 궤도를 따라 자체 추진됩니다. 지면 압력이 낮아 연약 지반이나 플랜트 및 풍력 터빈 기초와 같은 무거운 물체를 설치하는 데 적합하지만, 공공 도로에서 자체 추진이 불가능하므로 운반 시 분해하여 트레일러로 운송해야 합니다. 많은 모델이 격자형 붐(트러스 구조)을 사용하며, 가장 큰 장비는 수백 톤에서 수천 톤에 이르는 정격 총 하중을 처리할 수 있습니다.
- 타워 크레인: 지면이나 건물 골조에 고정된 타워형 구조물에 지브를 장착하여 건물이 올라갈수록 지브도 위로 뻗어 올라갑니다. 자체 추진이 불가능하기 때문에 법적으로 "이동식 크레인"으로 분류되지 않습니다. 설계는 단순히 양중 능력뿐만 아니라 각 작업 반경에서의 양중 능력, 지브의 수평 정밀도, 분해 및 재배치(등반) 절차에 중점을 둡니다.
이 세 가지 범주는 상호 배타적이지 않습니다. 예를 들어, 휠 크레인은 이동식 크레인과 고정식 크레인의 중간쯤에 위치합니다. 크롤러 크레인의 경우, 어떤 범주에 속하는지보다는 "무엇을 피벗으로 사용하고, 전복 모멘트에 어떻게 저항하는지"에 초점을 맞추는 것이 더 실용적입니다.
2. 붐 및 정격 하중표 읽는 방법
크레인의 정격 하중은 붐 길이(l_b), 붐 각도(\theta, 수평면에서의 러핑 각도), 작업 반경(R, 선회 중심에서 매달린 하중까지의 수평 거리)의 각 조합에 대해 설정됩니다. 붐 각도와 길이를 알면 작업 반경과 붐 끝단 높이는 다음과 같이 근사할 수 있습니다.
(여기서 r_0,h_0은 선회 중심에서 붐 베이스까지의 오프셋입니다.) 동일한 붐 길이에서 각도가 클수록 R이 커지고, 이는 하중 측 전복 지점에서 수평 거리 r_{tip}이 됩니다. 작업 반경이 작아지면 하중이 구조적 강도 또는 와이어 로프 강도에 의해 제한되어 거의 일정하게 유지되지만, 반경이 커짐에 따라 하중이 대략 1/R에 비례하여 감소하는 영역으로 이동합니다. 전자를 "강도 한계", 후자를 "모멘트 한계(안정성 한계)"라고 합니다. 작업자가 작업 반경을 변경할 때마다 정격 하중이 바뀌는 이유는 이 두 한계 중 더 작은 값이 적용되기 때문입니다. 붐 연장, 보조 붐 올리기, 아웃리거 간격 축소와 같은 구성 변경은 두 한계 모두에 영향을 미치므로 정격 하중표는 붐 구성, 아웃리거 간격 및 붐 각도의 각 조합에 대해 별도의 표로 작성됩니다.
3. 전복 모멘트 및 안정화 모멘트
크레인은 아웃리거의 지면 접촉점을 연결하는 선(전복선)을 중심으로 형성된 축을 기준으로 하중이 증가하면 전복됩니다. 하중측 모멘트가 차량측 모멘트를 초과합니다. 작업 반경(R)은 선회 중심에서 측정되지만, 전복 레버 암(r_{tip})은 하중측 전복선에서 하중까지의 수평 거리입니다. 단순화된 정역학에서 매달린 하중(W)은 다음과 같은 모멘트를 발생시킵니다.
이에 대해, 차량 자체 중량(W_{body})과 균형추(W_{cw})가 전복 받침점까지의 거리(d_{body}, d_{cw})를 이용하여 생성하는 안정화 모멘트는 다음과 같습니다.
전복되지 않는 최소 조건은 M_{stab} \ge M_{tip}이지만, 실제 작동 시에는 여유가 있습니다. 일본의 이동식 크레인 구조 기준에 따른 안정성 시험에서, 해당 장비는 다음과 같은 하중을 들어올릴 때에도 전복되지 않아야 합니다. 가장 불리한 조건에서 정격 하중의 1.27배에 해당하는 안전 계수는 안정성 한계 하중과 정격 하중의 최소 비율을 1.27로 설정하는 규칙에 따른 것입니다. 이 안전 계수는 와이어 로프의 늘어짐, 바람, 지면의 불균형, 하중의 흔들림과 같은 동적 요인을 고려한 것입니다.
타다노의 험지용 크레인 GR-1000EX-4는 카운터웨이트의 장착 위치를 변경할 수 있는 "스마트 카운터웨이트" 메커니즘을 채택하여 이전 모델 대비 안정성 성능을 최대 약 22%까지 향상시켰다고 회사 측은 밝혔습니다. 이는 카운터웨이트와 전복 받침점 사이의 거리(d_{cw})를 늘려M_{stab}값을 증가시키는 설계로, 동일한 카운터웨이트 질량으로도 정격 하중 차트를 높일 수 있음을 의미합니다.
4. 아웃리거 반력 및 지면 압력
프레임, 잭, 지면의 네 가지 개별 아웃리거 반력은 평형만으로는 명확하게 결정할 수 없습니다. 강성과 접촉 조건은 중요합니다. 한 방향으로 이상적인 두 지지선 모델만 고려합니다. 지지선 간격 L과 왼쪽 지지선에서 x 떨어진 위치에 작용하는 수직 하중 W에 대해 정적 힘과 모멘트 평형은 다음과 같습니다.
가정 사항은 0≤x≤L, 수직 하중, 강체, 그리고 두 지지선이 접촉되어 있다는 것입니다. 이는 개별 잭 하중이 아닌 지지선에 작용하는 총 반력입니다. 하중을 전복 방향으로 이동시키면 반대쪽 지지선의 하중이 0에 가까워집니다. 안정화 모멘트 여유는 최대 하중 잭 반력이 아닙니다. 실제 설치 시에는 제조업체의 반력 데이터와 하중표, 그리고 지반 및 지면 조건을 함께 고려해야 합니다. 타다노 반력 데이터.
5. 과부하 방지 장치(모멘트 제한 장치)
모멘트 제한 장치는 호이스트 와이어 장력을 감지하는 로드셀과 붐 러핑 각도 및 길이를 감지하는 센서를 사용하여 실시간 전복 모멘트와 정격 하중 사이의 여유를 계산하는 장치입니다. 위험 구역에 접근하면 간헐적인 경보음이 울리고, 정격 하중을 초과할 위험이 있는 경우 붐 러핑, 확장 또는 호이스팅과 같은 위험 방향 작동을 자동으로 정지합니다. 일본에서는 이동식 크레인 구조 표준 개정으로 하중 표시기 외에도 과부하 방지 장치 장착이 의무화되었습니다.
제어 법칙을 단순화하여 현재 붐 구성에 대한 정격 모멘트(M_{rated})와 실제 하중 모멘트(M_{load}=W_{sensed}R(\theta,l_b))를 비교하여 2단계 임계값을 설정합니다.
이는 유압 굴삭기의 기계 제어 장치가 설계 표면을 초과하지 않도록 밸브 명령을 제한하는 것과 같은 원리입니다. 즉, 역학 모델 계산 결과를 안전 측 작동 한계에 직접 연결하는 설계입니다.
6. 현재 제품에 사용되는 크레인의 종류
| 제조사/모델 | 분류 | 주요 공개 사양 | 특징 |
|---|---|---|---|
| 코벨코 SL16000J | 크롤러 크레인(초대형) | 최대 정격 총하중 1,000톤 × 5.4m | 플랜트 및 풍력 터빈 기초와 같은 중량물 설치를 위한 최고급 모델 |
| 코벨코 7200G | 크롤러 크레인(중대형) | 최대 정격 총하중 200톤 × 5.0m | 일반 토목 및 건설 리프팅에 사용되는 핵심 모델 |
| 타다노 GR-1000EX-4 | 험지용 크레인 | 최대 인양 용량 100톤, 동급 최장 51m 붐 | 스마트 카운터웨이트로 안정성 성능 약 22% 향상 |
| 리브헤르 LTM 1120-4.1 | 전지형 크레인 | 최대 인양 용량 120톤, 최대 인양 높이 91m, 최대 작업 반경 64.0m | 일반 도로 주행과 현장에서의 높은 기동성을 결합한 4축 장비 |
| Liebherr EC-B 시리즈 | 타워 크레인(플랫탑) | 최대 인양 용량 6~16톤, 최대 붐 길이 58~78m | 운반/조립 편의성을 향상시키기 위해 붐과 헤드를 경량화한 플랫탑 타입 |
표를 비교할 때 주의해야 할 점은 "최대 인양 용량"이 대부분 최소 작업 반경 근처의 단일 수치로 표시되어 있다는 것입니다. 실제 현장 조건(필요한 작업 반경, 붐 구성, 아웃리거 간격)에서의 정격 하중은 거의 항상 이보다 작습니다. 모델 선택 시에는 최대 수치 하나만 보는 것이 아니라 현장에서 실제로 필요한 작업 반경과 인양 높이에 따른 정격 하중표의 해당 셀을 확인해야 합니다.
7. 요약: 크레인은 "힘의 기계"이자 "기하학의 기계"입니다.
크레인의 성능은 유압력이나 와이어 로프 강도만으로 설명할 수 없습니다. 인양의 기본 원리는 붐에 의해 발생하는 전복 모멘트입니다. 작업 각도와 작업 반경은 차량 중량, 카운터웨이트, 아웃리거 간격에 의해 발생하는 안정화 모멘트에 의해 지속적으로 상쇄되어야 합니다. 정격 하중표, 과부하 방지 장치, 아웃리거 매트는 모두 각 현장 조건에 대해 하나의 부등식, 즉 M_{stab}\ge M_{tip}(안전 계수 곱하기)을 확정하는 도구입니다. 카탈로그에 나와 있는 최대 인양 용량뿐만 아니라 해당 수치가 적용되는 작업 반경과 붐 구성까지 숙지하는 것이 크레인을 안전하게 선택하고 작동하는 첫걸음입니다.
동일한 하중을 더 멀리 이동시키면 무엇이 달라지나요?
전복 모멘트가 증가합니다. 실제 작업 시에는 단순화된 공식만이 아닌 정격 하중표를 사용하여 구성 및 설정을 결정해야 합니다.
참고 자료
- [코벨코 건설기계 - 크롤러 크레인] SL16000J 주요 사양
- 고벨코 건설기계 - 크롤러 크레인 7200G 주요 사양
- 타다노 - 해외 시장용 신형 험지용 크레인 발표 (GR-1000EX-4)
- 리브헤르 - LTM 1120-4.1 이동식 크레인
- 리브헤르 - 플랫탑 EC-B 타워 크레인
- 후생노동성 - 크레인 및 이동식 크레인의 과적재 방지 장치 구조 기준
- [후생노동성 - 이동식 크레인 구조 기준 개정] (과부하 방지 장치 의무 장착)( https://www.mhlw.go.jp/file/06-Seisakujouhou-11200000-Roudoukijunkyoku/0000197452.pdf )
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.