Contents — find the section you need
जब लोग किसी क्रेन की कार्यक्षमता के बारे में सोचते हैं, तो सबसे पहले उनके मन में यह सवाल आता है कि "यह कितने टन भार उठा सकती है"। लेकिन एक ही मशीन में भी, बूम को जितना अधिक बढ़ाया जाता है ताकि दूर की वस्तु को उठाया जा सके — या जितना अधिक उसे नीचे रखा जाता है — उतना ही कम भार वह उठा सकती है। क्रेन की निर्धारित भार क्षमता केवल इंजन की शक्ति या तार-रस्सी की मजबूती से ही निर्धारित नहीं होती — यह उस ज्यामितीय सीमा द्वारा निर्धारित होती है जिसके भीतर मशीन पलटेगी नहीं। उस पलटने से सुरक्षित सीमा को कैसे डिज़ाइन और मॉनिटर किया जाता है, यही क्रेन इंजीनियरिंग का केंद्र बिंदु है।
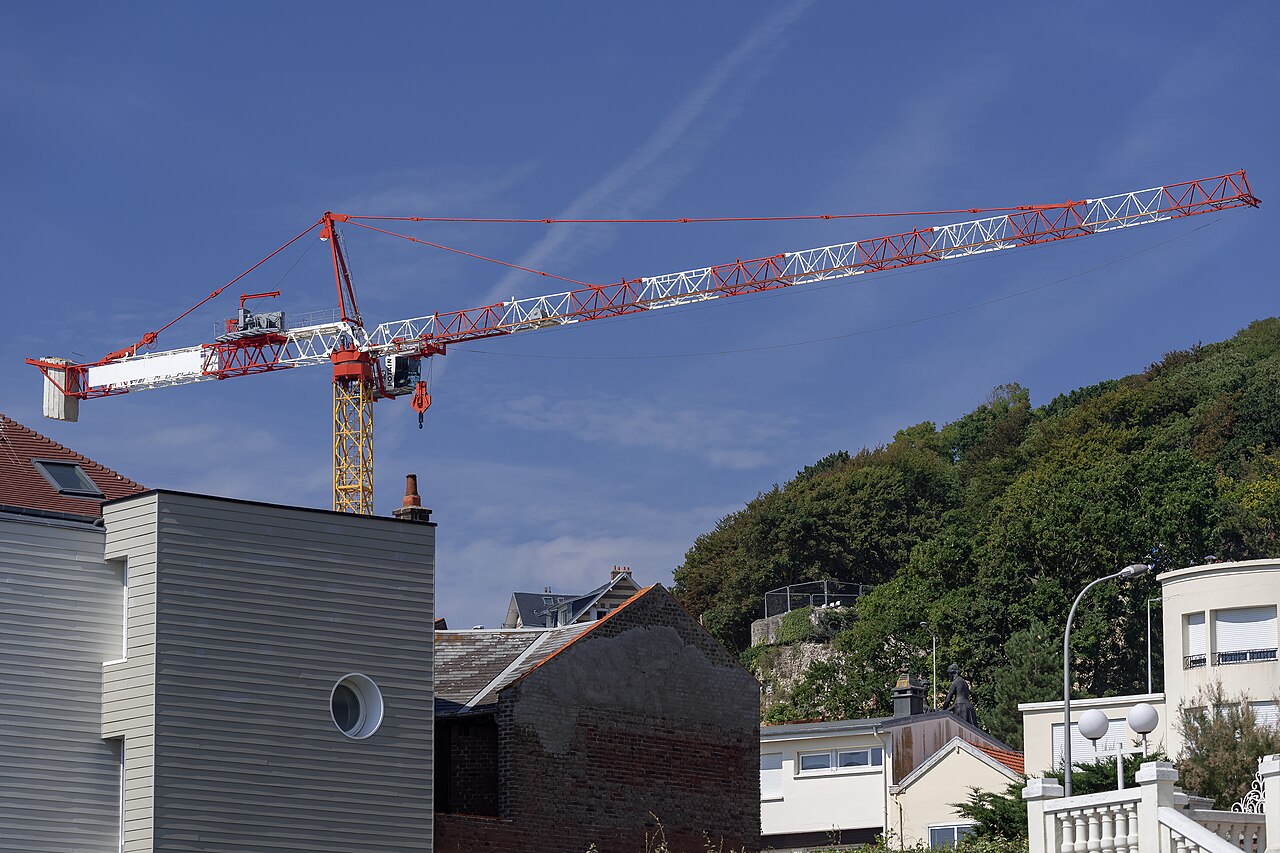 सेवा में एक टावर क्रेन
छवि: Potain K5 50C (अलेक्जेंडर प्रीवोट, CC BY-SA 4.0), विकिमीडिया कॉमन्स।

पाठ में चर्चा किए गए किसी विशिष्ट कोबेल्को, टाडानो या लीबहेर मॉडल का उल्लेख नहीं किया गया है - यह बूम और काउंटरवेट लेआउट को पढ़ने के लिए एक प्रतिनिधि टावर क्रेन है।
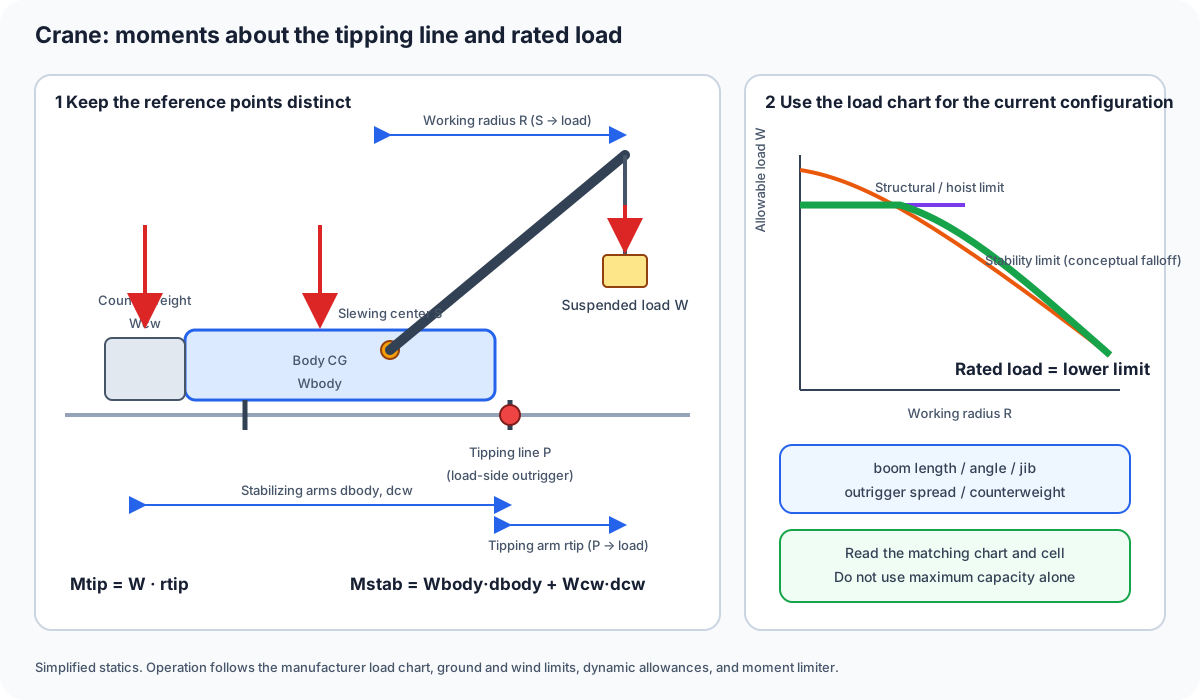
चित्र 1 - कार्यशील त्रिज्या R स्लीविंग सेंटर से लोड तक जाती है, जबकि टिपिंग-मोमेंट आर्म लोड-साइड टिपिंग लाइन से लोड तक जाती है। वर्तमान बूम, आउट्रिगर और काउंटरवेट कॉन्फ़िगरेशन के लिए चार्ट से रेटेड लोड को संरचनात्मक और स्थिरता सीमाओं में से निम्नतम मान के रूप में पढ़ें।
0. 30-सेकंड का सारांश
- क्रेन को मोटे तौर पर तीन श्रेणियों में बांटा जा सकता है: मोबाइल क्रेन जो सड़क वाहनों की तरह स्वयं चल सकती हैं (ऊबड़-खाबड़ भूभाग पर चलने वाली क्रेन) क्रेन, ऑल-टेरेन क्रेन, ट्रक क्रेन आदि), ट्रैक पर चलने वाली क्रॉलर क्रेन और जमीन पर स्थिर रहने वाली और न चलने वाली टावर क्रेन। कानून के तहत भी, "मोबाइल क्रेन" और "क्रेन" (स्थिर स्थापना श्रेणी जिसमें टावर क्रेन शामिल हैं) को अलग-अलग श्रेणियों के रूप में विनियमित किया जाता है।
- निलंबित भार W और कार्य त्रिज्या R का गुणनफल टिपिंग मोमेंट M_{tip}=WR उत्पन्न करता है। भार केवल उस सीमा के भीतर उठाया जा सकता है जहां वाहन के भार और प्रतिभार द्वारा उत्पन्न स्थिरीकरण मोमेंट M_{stab} इससे अधिक हो। जापानी विनियमन के अनुसार, स्थिरता-सीमा भार रेटेड भार का कम से कम 1.27 गुना होना चाहिए।
-
रेटेड-लोड चार्ट (भार चार्ट) एक तालिका है जो बूम की लंबाई, कोण और कार्य त्रिज्या के प्रत्येक संयोजन के लिए, टिपिंग मोमेंट द्वारा निर्धारित मान और बूम की संरचनात्मक शक्ति या उत्थापन बल द्वारा निर्धारित मान में से जो भी कम हो, उसे सूचीबद्ध करती है। तंत्र।
-
ओवरलोड रोकथाम उपकरण (मोमेंट लिमिटर) एक सुरक्षा उपकरण है जो लोड सेंसर और बूम के कोण और लंबाई से वास्तविक समय में टिपिंग मोमेंट की गणना करता है, और खतरे वाले क्षेत्र में अलार्म बजाता है या मशीन को स्वचालित रूप से रोक देता है; इसे लगाना कानूनी रूप से अनिवार्य है।
कोबेलको के क्रॉलर क्रेन, टाडानो के रफ-टेरेन क्रेन और लीबहेर के मोबाइल और टावर क्रेन, सभी अपने प्रकाशित विनिर्देशों में इस तंत्र को ठोस आंकड़ों के रूप में पुष्टि करने की सुविधा देते हैं।
1. क्रेनों का तीन प्रकारों में विभाजन
क्रेन का तंत्र और उपयुक्त कार्यस्थल इस बात पर बहुत निर्भर करता है कि वह किस पर चलती है।
-
मोबाइल क्रेन: टायरों पर सार्वजनिक सड़कों पर चलती हैं और कार्यस्थल पर काम करती हैं। इनमें रफ-टेरेन क्रेन शामिल हैं, जो ऊबड़-खाबड़, बिना विकसित जमीन पर मजबूत होती हैं; ऑल-टेरेन क्रेन, जो एक्सप्रेसवे पर भी स्वयं चल सकती हैं; और ट्रक क्रेन, जो ट्रक चेसिस पर लगी होती हैं। काम के दौरान, जमीन के संपर्क क्षेत्र को चौड़ा करने के लिए आउट्रिगर को बढ़ाया जाता है। और पलटने के क्षण का प्रतिरोध करते हैं।
-
क्रॉलर क्रेन: पटरियों पर स्वयं चलती हैं। इनका भू-दबाव कम होता है, जो इन्हें नरम जमीन और भारी वस्तुओं, जैसे कि संयंत्र और पवन टरबाइन की नींव, स्थापित करने के लिए उपयुक्त बनाता है। लेकिन चूंकि ये सार्वजनिक सड़कों पर स्वयं नहीं चल सकतीं, इसलिए परिवहन के लिए इन्हें अलग करना और ट्रेलर पर ले जाना आवश्यक होता है। कई मॉडल जालीदार बूम (ट्रस संरचना) का उपयोग करते हैं, और सबसे बड़ी मशीनें सैकड़ों टन से लेकर हजार टन तक की कुल भार वहन क्षमता तक पहुंच सकती हैं।
टावर क्रेन: जमीन या भवन के ढांचे से जुड़ी एक टावर के आकार की संरचना पर एक जिब लगा होता है, जो भवन के ऊपर उठने के साथ-साथ ऊपर की ओर बढ़ता है। चूंकि ये स्वयं नहीं चलतीं, इसलिए कानून के तहत इन्हें "मोबाइल क्रेन" के रूप में वर्गीकृत नहीं किया जाता है; केवल उठाने की क्षमता के बजाय, डिजाइन प्रत्येक कार्य त्रिज्या पर उठाने की क्षमता, जिब की क्षैतिज सटीकता और अलग करने और पुनः स्थापित करने (चढ़ने) की प्रक्रिया पर केंद्रित होता है।
ये तीनों श्रेणियां परस्पर अनन्य नहीं हैं। उदाहरण के लिए, व्हील क्रेन मोबाइल और क्रॉलर क्रेनों के बीच कहीं स्थित, यह किस श्रेणी में आता है, इस पर ध्यान केंद्रित करने की बजाय "यह किस धुरी का उपयोग करता है, और यह पलटने वाले बल का प्रतिरोध कैसे करता है" पर ध्यान केंद्रित करना अधिक व्यावहारिक है।
2. बूम और रेटेड-लोड चार्ट को कैसे पढ़ें
एक क्रेन का रेटेड लोड बूम की लंबाई l_b, बूम कोण \theta (क्षैतिज से लफिंग कोण), और कार्य त्रिज्या R (स्लीविंग केंद्र से लटके हुए भार तक की क्षैतिज दूरी) के प्रत्येक संयोजन के लिए निर्धारित किया जाता है। एक बार बूम कोण और लंबाई ज्ञात हो जाने पर, कार्य त्रिज्या और बूम-टिप ऊंचाई का अनुमान इस प्रकार लगाया जा सकता है:
(जहां r_0,h_0 स्लीविंग केंद्र से बूम बेस तक का ऑफसेट है)। समान बूम लंबाई के लिए, कोण जितना अधिक नीचे की ओर होता है, R उतना ही बड़ा हो जाता है; क्षैतिज दूरी r_{tip} लोड की ओर झुकने वाली रेखा भी बढ़ती है, इसलिए रेटेड लोड कम हो जाता है।
रेटेड लोड चार्ट को देखने पर, छोटे वर्किंग रेडियस वाले क्षेत्र में, लोड लगभग स्थिर रहता है (संरचनात्मक मजबूती या वायर-रोप की मजबूती द्वारा सीमित), जबकि रेडियस बढ़ने पर, यह उस क्षेत्र में चला जाता है जहां लोड लगभग 1/R के अनुपात में कम हो जाता है। पहले को "मजबूती सीमा" और दूसरे को "मोमेंट सीमा (स्थिरता सीमा)" कहा जाता है। ऑपरेटर द्वारा वर्किंग रेडियस बदलने पर रेटेड लोड में बदलाव का कारण यह है कि इन दोनों सीमाओं में से जो भी छोटी होती है, वही लागू होती है। कॉन्फ़िगरेशन में बदलाव - जिब एक्सटेंशन जोड़ना, सहायक जिब उठाना, आउट्रिगर स्प्रेड को कम करना - दोनों सीमाओं को प्रभावित करते हैं, यही कारण है कि बूम कॉन्फ़िगरेशन, आउट्रिगर स्प्रेड और जिब कोण के प्रत्येक संयोजन के लिए रेटेड लोड चार्ट एक अलग तालिका के रूप में तैयार किया जाता है।
3. टिपिंग मोमेंट और स्टेबिलाइजिंग मोमेंट
एक क्रेन तब पलट जाती है जब, आउट्रिगर के ग्राउंड-कॉन्टैक्ट को जोड़ने वाली रेखा द्वारा निर्मित अक्ष के चारों ओर जब किसी निश्चित बिंदु (टिपिंग लाइन) पर, लोड-साइड मोमेंट वाहन-साइड मोमेंट से अधिक हो जाता है। वर्किंग रेडियस R को स्लीविंग सेंटर से मापा जाता है, लेकिन टिपिंग के लिए लीवर आर्म r_{tip} लोड-साइड टिपिंग लाइन से लोड तक की क्षैतिज दूरी है। सरलीकृत स्थैतिकी में, निलंबित लोड W इसलिए उत्पन्न करता है:
इसके विपरीत, वाहन के अपने भार W_{body} और काउंटरवेट W_{cw} द्वारा उत्पन्न स्थिरीकरण मोमेंट, टिपिंग फुलक्रम से उनकी दूरी d_{body}, d_{cw} का उपयोग करते हुए, है:
टिप न होने की न्यूनतम शर्त M_{stab} \ge M_{tip} है, लेकिन वास्तविक संचालन में एक मार्जिन शामिल होता है। जापान के मोबाइल क्रेन संरचनात्मक मानकों पर आधारित स्थिरता परीक्षण के तहत, मशीन को टिप नहीं होना चाहिए। सबसे प्रतिकूल परिस्थितियों में रेटेड लोड के 1.27 गुना के बराबर भार उठाते समय - यह उस नियम के अनुरूप है जो स्थिरता-सीमा भार और रेटेड लोड के न्यूनतम अनुपात को 1.27 निर्धारित करता है। यह सुरक्षा कारक वायर-रोप खिंचाव, हवा, ज़मीन की असमानता और भार के झूलने जैसे गतिशील कारकों को ध्यान में रखता है।
तादानो की रफ-टेरेन क्रेन GR-1000EX-4 में "स्मार्ट काउंटरवेट" तंत्र लगा है जो काउंटरवेट की माउंटिंग स्थिति को स्थानांतरित कर सकता है, और कंपनी का कहना है कि इससे पिछले मॉडल की तुलना में स्थिरता प्रदर्शन में लगभग 22% तक सुधार होता है। समीकरण के संदर्भ में, यह एक ऐसा डिज़ाइन है जो काउंटरवेट की टिपिंग फुलक्रम से दूरी बढ़ाकर d_{cw} प्राप्त करता है, जिसका अर्थ है कि समान काउंटरवेट द्रव्यमान के साथ भी रेटेड-लोड चार्ट को ऊपर उठाया जा सकता है।
4. आउट्रिगर प्रतिक्रिया बल और ज़मीनी दबाव
चार अलग-अलग आउट्रिगर प्रतिक्रियाओं को केवल संतुलन के आधार पर विशिष्ट रूप से निर्धारित नहीं किया जा सकता है: फ्रेम, जैक और ज़मीनी कठोरता और संपर्क। परिस्थितियाँ मायने रखती हैं। केवल एक दिशा में दो सपोर्ट लाइनों के आदर्श मॉडल पर विचार करें। सपोर्ट लाइनों के बीच की दूरी L और बाएँ सपोर्ट से x दूरी पर स्थित संयुक्त ऊर्ध्वाधर भार W के लिए, स्थैतिक बल और आघूर्ण संतुलन देता है:
मान्यताएँ हैं: 0≤x≤L, ऊर्ध्वाधर भार, एक कठोर पिंड और दोनों सपोर्ट लाइनें संपर्क में हैं। ये सपोर्ट लाइनों पर कुल प्रतिक्रियाएँ हैं, न कि व्यक्तिगत जैक भार। भार को टिपिंग साइड की ओर ले जाने से विपरीत सपोर्ट पर भार लगभग शून्य हो जाता है। स्थिरीकरण आघूर्ण मार्जिन अधिकतम भारित जैक प्रतिक्रिया नहीं है। वास्तविक सेटअप में निर्माता के प्रतिक्रिया डेटा और भार चार्ट के साथ-साथ मैट और ग्राउंड की स्थितियों का उपयोग किया जाता है। तादानो प्रतिक्रिया डेटा।
5. अतिभार-निवारण उपकरण (आघूर्ण सीमांकक)
आघूर्ण सीमांकक एक ऐसा उपकरण है जो होइस्ट-वायर तनाव का पता लगाने वाले लोड सेल और बूम लफिंग कोण और लंबाई के सेंसर का उपयोग करके, वास्तविक समय के टिपिंग आघूर्ण और रेटेड भार के बीच मार्जिन की गणना करता है। जैसे ही यह खतरे के क्षेत्र के करीब पहुंचता है, यह रुक-रुक कर अलार्म बजाता है, और यदि निर्धारित भार सीमा से अधिक होने का खतरा होता है, तो यह बूम लफिंग, एक्सटेंशन या होइस्टिंग जैसी खतरनाक दिशा में होने वाली गतिविधियों को स्वचालित रूप से रोक देता है। जापान में, मोबाइल क्रेन के संरचनात्मक मानकों में संशोधन के बाद, लोड इंडिकेटर के अतिरिक्त ओवरलोड-रोकथाम उपकरण लगाना अनिवार्य कर दिया गया है।
नियंत्रण नियम को सरल बनाते हुए, यह वर्तमान बूम कॉन्फ़िगरेशन के लिए वास्तविक लोड मोमेंट M_{load}=W_{sensed}R(\theta,l_b) की तुलना निर्धारित मोमेंट M_{rated} से करता है, जिससे दो-चरणीय सीमा प्राप्त होती है:
यह हाइड्रोलिक एक्सकेवेटर के मशीन नियंत्रण के समान है जो डिज़ाइन सतह सीमा से अधिक न होने के लिए वाल्व कमांड को प्रतिबंधित करता है - एक ऐसा डिज़ाइन जो यांत्रिकी-मॉडल गणना के परिणाम को सीधे सुरक्षा-पक्ष परिचालन सीमा से जोड़ता है।
6. वर्तमान उत्पादों में देखी जाने वाली क्रेनों की श्रेणी
| निर्माता/मॉडल | वर्गीकरण | मुख्य प्रकाशित विनिर्देश | विशेषताएँ |
|---|---|---|---|
| कोबेल्को SL16000J | क्रॉलर क्रेन (अल्ट्रा-लार्ज) | अधिकतम रेटेड कुल भार 1,000 टन × 5.4 मीटर | संयंत्र और पवन टरबाइन नींव जैसी भारी वस्तुओं की स्थापना के लिए शीर्ष श्रेणी का मॉडल |
| कोबेल्को 7200G | क्रॉलर क्रेन (मध्यम से बड़ी) | अधिकतम रेटेड कुल भार 200 टन × 5.0 मीटर | सामान्य सिविल इंजीनियरिंग और निर्माण लिफ्टिंग के लिए उपयोग किया जाने वाला एक प्रमुख मॉडल |
| टाडानो GR-1000EX-4 | रफ-टेरेन क्रेन | अधिकतम उठाने की क्षमता 100 टन, श्रेणी में सबसे लंबा 51 मीटर बूम | स्मार्ट काउंटरवेट के साथ स्थिरता प्रदर्शन में लगभग 22% सुधार |
| लीबहेर LTM 1120-4.1 | ऑल-टेरेन क्रेन | अधिकतम उठाने की क्षमता 120 टन, अधिकतम उठाने की ऊंचाई 91 मीटर अधिकतम कार्य त्रिज्या 64.0 मीटर | एक 4-एक्सल मशीन जो सार्वजनिक सड़कों पर चलने के साथ-साथ साइट पर उच्च गतिशीलता प्रदान करती है |
| लीबहेर ईसी-बी श्रृंखला | टावर क्रेन (फ्लैट-टॉप) | अधिकतम भार वहन क्षमता 6–16 टन, अधिकतम जिब लंबाई 58–78 मीटर | बेहतर परिवहन/असेंबली के लिए हल्के जिब और हेड वाला फ्लैट-टॉप प्रकार |
तालिकाओं की तुलना करते समय ध्यान देने योग्य बात यह है कि "अधिकतम भार वहन क्षमता" अधिकांश मामलों में न्यूनतम कार्य त्रिज्या के निकट एक ही आंकड़ा होता है, और वास्तविक साइट स्थितियों (आवश्यक कार्य त्रिज्या, बूम विन्यास, आउट्रिगर फैलाव) के तहत रेटेड भार लगभग हमेशा इससे कम होता है। मॉडल का चयन करते समय साइट पर वास्तव में आवश्यक कार्य त्रिज्या और भार वहन ऊंचाई पर रेटेड-लोड चार्ट के लागू सेल की पुष्टि करनी चाहिए - न कि केवल एक अधिकतम आंकड़े की।
7. सारांश: क्रेन "बल की मशीन" और "ज्यामिति की मशीन" दोनों है
क्रेन की क्षमता का वर्णन केवल हाइड्रोलिक या वायर-रोप की ताकत से नहीं किया जा सकता है। भार वहन का मूल आधार है बूम कोण और कार्यशील त्रिज्या द्वारा उत्पन्न टिपिंग मोमेंट, वाहन के भार, काउंटरवेट और आउट्रिगर फैलाव द्वारा उत्पन्न स्टेबलाइजिंग मोमेंट से लगातार अधिक होना चाहिए। रेटेड-लोड चार्ट, ओवरलोड-रोकथाम उपकरण और आउट्रिगर मैट, ये सभी उपकरण प्रत्येक साइट की स्थिति के लिए एक ही असमानता — M_{stab}\ge M_{tip} (सुरक्षा कारक से गुणा) — को ठोस रूप देते हैं। कैटलॉग की अधिकतम उठाने की क्षमता को पढ़ने के साथ-साथ यह भी जानना कि वह आंकड़ा किस कार्यशील त्रिज्या और बूम कॉन्फ़िगरेशन पर मान्य है, क्रेन के सुरक्षित चयन और संचालन का पहला कदम है।
जब समान भार को अधिक दूर ले जाया जाता है तो क्या परिवर्तन होता है?
इसका पलटने का मोमेंट बढ़ जाता है। वास्तविक संचालन में कॉन्फ़िगरेशन और सेटअप के लिए रेटेड लोड चार्ट का उपयोग करना आवश्यक है, न कि केवल एक सरलीकृत समीकरण का।
संदर्भ
- कोबेलको कंस्ट्रक्शन मशीनरी - क्रॉलर क्रेन SL16000J मुख्य विनिर्देश
- कोबेलको कंस्ट्रक्शन मशीनरी - क्रॉलर क्रेन 7200G मुख्य विनिर्देश
- तादानो - विदेशी बाजारों के लिए नई रफ-टेरेन क्रेन (GR-1000EX-4) की घोषणा
- लीबहेर - LTM 1120-4.1 मोबाइल क्रेन
- लीबहेर - फ्लैट-टॉप EC-B टावर क्रेन
- स्वास्थ्य, श्रम और कल्याण मंत्रालय - क्रेन और मोबाइल क्रेन पर ओवरलोड-रोकथाम उपकरणों के लिए संरचनात्मक मानक
- [मंत्रालय] स्वास्थ्य, श्रम एवं कल्याण — मोबाइल क्रेन के संरचनात्मक मानकों का संशोधन (अतिभार निवारण उपकरणों का अनिवार्य रूप से लगाना)](https://www.mhlw.go.jp/file/06-Seisakujouhou-11200000-Roudoukijunkyoku/0000197452.pdf)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।