Contents — find the section you need
डंप ट्रक की उत्पादकता केवल इंजन की शक्ति या बेड की क्षमता से निर्धारित नहीं होती। किसी साइट से कितनी मिट्टी हटाई जा सकती है, यह इस बात पर निर्भर करता है कि एक चक्र को सुरक्षित रूप से पूरा करने में कितने मिनट लगते हैं — लोडिंग, यात्रा, चढ़ाई, मोड़ना, अनलोडिंग और खाली वापसी यात्रा। सड़क निर्माण में उपयोग होने वाले बड़े डंप ट्रक और खानों में उपयोग होने वाले अति-विशाल ऑफ-हाईवे ट्रक संरचना में बहुत भिन्न होते हैं, लेकिन उनका मूल सिद्धांत एक ही है: लोड, ड्राइव, ब्रेकिंग और स्थिति का सटीक अनुमान लगाना।
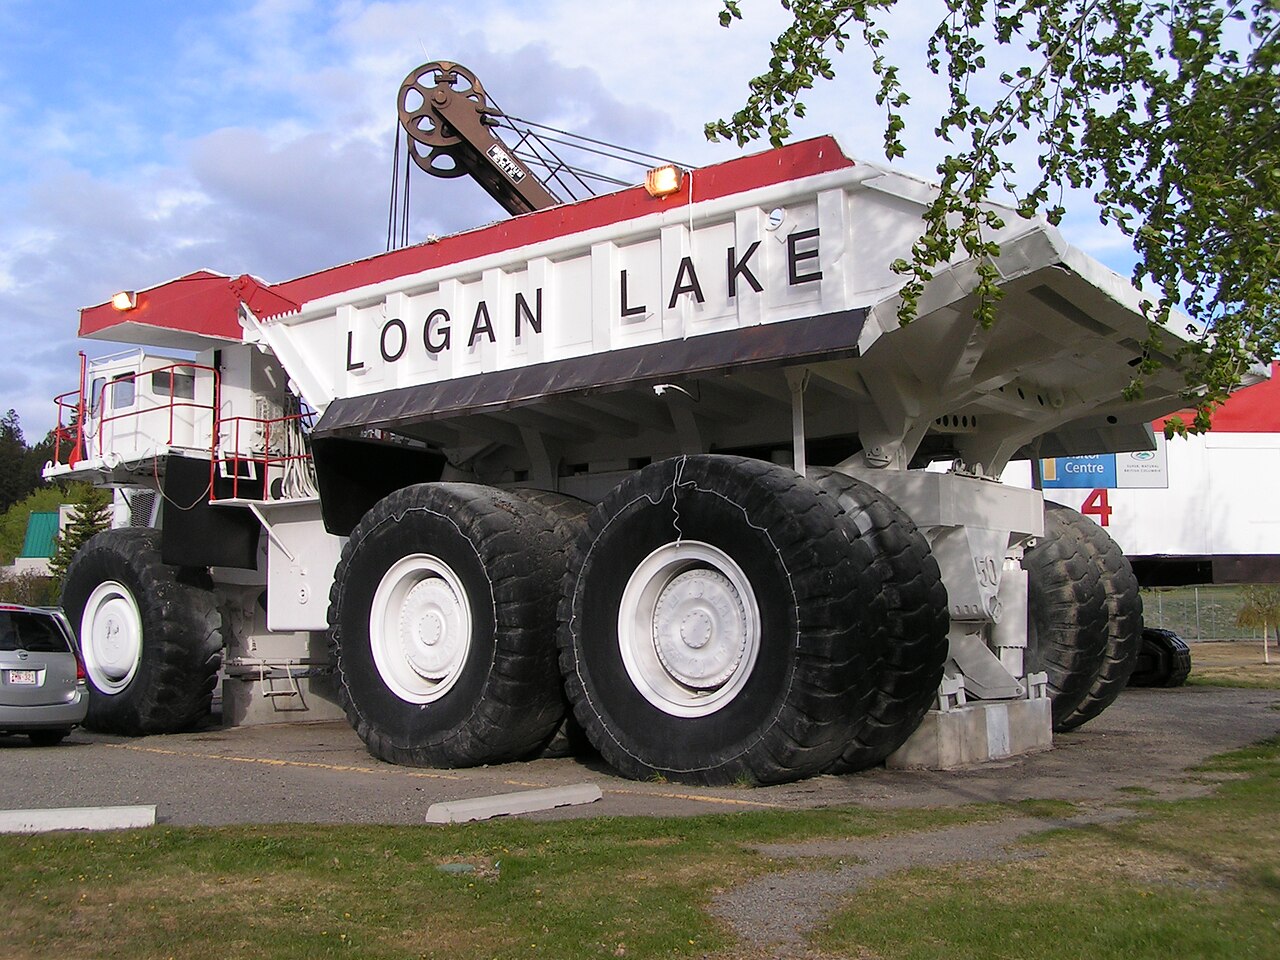 खेत में खनन डंप ट्रक
छवि: Logan Lake Mining Dump Truck 2 (dave_7, CC BY-SA 2.0), विकिमीडिया कॉमन्स। एक प्रतिनिधि खनन वाहन, कोई विशिष्ट कोमात्सु या कैटरपिलर मॉडल नहीं।

0. 30-सेकंड का सारांश
-
पेलोड केवल "बेड वॉल्यूम × मिट्टी का घनत्व" नहीं है — यह एक्सल लोड, टायर, ब्रेकिंग दूरी और सड़क की मजबूती से भी सीमित होता है।
-
ढलान पर चढ़ने के लिए आवश्यक कर्षण बल, ढलान प्रतिरोध, रोलिंग प्रतिरोध और त्वरण प्रतिरोध का योग होता है। इलेक्ट्रिक ड्राइव कम गति पर उच्च टॉर्क और पुनर्योजी ब्रेकिंग को आसान बनाती है।
-
बेड को हाइड्रोलिक सिलेंडर द्वारा झुकाया जाता है। हाइड्रोलिक प्रवाह दर उठने का समय निर्धारित करती है; दबाव और सिलेंडर का क्षेत्रफल उठाने वाले बल को निर्धारित करते हैं।
-
खानों में, GNSS, IMU, रडार, कैमरों और वाहन-से-वाहन संचार का उपयोग करके स्वायत्त ढुलाई व्यावहारिक हो गई है, जो मानवयुक्त वाहनों और दूरस्थ निगरानी के साथ मिश्रित संचालन पर केंद्रित है।
-
स्वायत्तता के मूल्यांकन के लिए मापदंडों में न केवल मानवरहित यात्रा दूरी बल्कि पेलोड, चक्र समय, टायर घिसाव, ईंधन/बिजली की खपत और रुकने पर सुरक्षा मार्जिन शामिल हैं।
1. चलने का प्रतिरोध और अपेक्षित आउटपुट
मान लीजिए वाहन का द्रव्यमान m है, गुरुत्वाकर्षण त्वरण g है, ढलान i (छोटे कोण का सन्निकटन), रोलिंग प्रतिरोध गुणांक C_r है, और त्वरण a है। चलने के प्रतिरोध का सन्निकटन इस प्रकार है:
पहिये की त्रिज्या r और कुल ड्राइव टॉर्क T_w के साथ, सड़क की सतह पर संचारित कर्षण बल F_t=T_w/r है। हालांकि, सड़क घर्षण द्वारा निर्धारित ऊपरी सीमा F_t\le\mu mg से अधिक होने पर टायर घूमने लगते हैं। गति v पर इंजन आउटपुट P है
इसलिए कम गति पर तीव्र चढ़ाई में उच्च टॉर्क का प्रभुत्व होता है, जबकि उच्च गति पर खाली वापसी यात्रा में आउटपुट और शीतलन का प्रभुत्व होता है।
2. बेड और हाइड्रोलिक टिपिंग मैकेनिज्म
बेड को उठाने वाले हाइड्रोलिक सिलेंडर के पिस्टन का क्षेत्रफल A और विभेदक दाब \Delta p मान लीजिए; आदर्श थ्रस्ट F=\Delta pA है। बेड के गुरुत्वाकर्षण केंद्र और हिंज के बीच की दूरी को l मान लें, और सिलेंडर के क्रिया बिंदु तक आघूर्ण भुजा को r_m(\theta) मान लें, तो आवश्यक थ्रस्ट है:
प्रारंभिक, लगभग क्षैतिज बेड स्थिति में, r_m कम होता है, जिससे अधिकतम दबाव का उपयोग करना आसान हो जाता है। जैसे-जैसे बेड ऊपर उठता है, गुरुत्वाकर्षण आघूर्ण कम होता जाता है, जिससे तेजी से डंप करने के लिए हाइड्रोलिक प्रवाह दर बढ़ाने वाला डिज़ाइन संभव हो पाता है। चूंकि मिट्टी के चिपकने, सामग्री के जमने या भार के असमान होने पर आवश्यक टॉर्क बदल जाता है, इसलिए विसंगतियों का पता लगाने के लिए दबाव सेंसर और स्थिति सेंसर का उपयोग किया जाता है।
3. ड्राइव के प्रकार: यांत्रिक, डीजल-इलेक्ट्रिक और बैटरी
मध्यम आकार के ऑन-रोड डंप ट्रकों के लिए, एक यांत्रिक ड्राइवट्रेन - डीजल इंजन, क्लच/टॉर्क कन्वर्टर, ट्रांसमिशन, प्रोपेलर शाफ्ट और डिफरेंशियल - सामान्य है। अति-विशाल खनन ट्रकों के लिए, डीजल-इलेक्ट्रिक ड्राइवट्रेन का व्यापक रूप से उपयोग किया जाता है, जो डीजल जनरेटर से बिजली उत्पन्न करता है और इनवर्टर और व्हील मोटर्स को चलाता है। इससे गियर चरणों की संख्या कम हो जाती है और बाएं और दाएं पहियों पर टॉर्क को स्वतंत्र रूप से वितरित करना आसान हो जाता है।
बैटरी-इलेक्ट्रिक ड्राइव से उत्सर्जन गैस और निष्क्रियता कम हो सकती है, लेकिन ऊर्जा घनत्व, चार्जिंग समय, वजन, ठंडे मौसम में क्षमता और फास्ट-चार्जर इंस्टॉलेशन चुनौतियां हैं। इलेक्ट्रिक ड्राइव की पुनर्योजी ब्रेकिंग ढलान पर गतिज ऊर्जा को बैटरी में वापस ला सकती है, लेकिन पूर्ण चार्ज होने या उच्च तापमान पर इसे यांत्रिक मंदकों और घर्षण ब्रेकों पर स्विच करना पड़ता है।
4. पेलोड का मापन
अतिभार से टायर, फ्रेम, ब्रेक और सड़क को नुकसान पहुंचता है, जबकि कम भार से प्रति चक्र उत्पादकता कम हो जाती है। एक वजन प्रणाली वाहन के चलते समय पेलोड का अनुमान लगाने के लिए सस्पेंशन दबाव, एक्सल तनाव, हाइड्रोलिक सिलेंडर दबाव और त्वरण को संयोजित करती है। एक साधारण बल संतुलन देता है
लेकिन सड़क की सतह की असमानता, डंप पिचिंग और असमान भार वितरण त्रुटि उत्पन्न करते हैं। रुकने के बाद स्थिर वजन की तुलना गतिमान अनुमान से करना और प्रति वाहन पूर्वाग्रह को अद्यतन करना महत्वपूर्ण है।
5. स्वायत्त ढुलाई और सुरक्षा डिजाइन
एक खदान की स्वायत्त ढुलाई प्रणाली (एएचएस) केवल ढुलाई वाहन तक ही सीमित नहीं है। यह संचार के माध्यम से लोडर, क्रशर, डंप पॉइंट, रखरखाव यार्ड, सड़क मानचित्र और एक नियंत्रण कक्ष को जोड़ती है, और चौराहे की प्राथमिकता, निषेध क्षेत्र, स्टॉप लाइन और आपातकालीन निकासी को निर्धारित करती है। उन गड्ढों में जहां जीएनएसएस अवरुद्ध है, अल्पकालिक अनुमान के लिए आईएमयू और पहिए की गति का उपयोग किया जाता है, और मानचित्र पर वापस लौटने के लिए रडार, लिडार और लैंडमार्क का उपयोग किया जाता है।
कोमात्सु सार्वजनिक रूप से खनन-उन्मुख स्वायत्त ढुलाई प्रणाली (एएचएस) को तैनाती केस स्टडी के साथ एक उत्पाद के रूप में पेश करती है, और कैटरपिलर भी इसी तरह कमांड जैसे दूरस्थ/स्वायत्त ढुलाई समाधान प्रदान करती है। चूंकि सुरक्षा आवश्यकताएं और परिचालन डिजाइन सड़क पर चलने वाले डंप ट्रकों के लिए चालक-सहायता प्रणालियों से भिन्न होते हैं, इसलिए खनन के अनुभव को सीधे सार्वजनिक सड़कों पर लागू नहीं किया जाना चाहिए।
सुरक्षा-उन्मुख डिजाइन निम्नलिखित तीन स्तरों को अलग करता है:
-
वाहन स्तर: ब्रेक, स्टीयरिंग, बेड लॉक और आपातकालीन स्टॉप को स्वतंत्र रूप से सुरक्षित स्थिति में लाता है।
-
समन्वय स्तर: आसपास के वाहनों, श्रमिकों और लोडरों के साथ स्थिति, गति और उद्देश्य साझा करता है।
-
नियंत्रण स्तर: संचार हानि या मानचित्र विसंगति का पता लगाता है और गति कम करने, रोकने या निकासी की स्थिति में आ जाता है।
6. चक्र समय के आधार पर तुलना
चित्र 1 — चक्र समय का दृश्य उन कतारों और मोड़ने में होने वाली देरी को दर्शाता है जिन्हें इंजन-शक्ति की तुलना में नहीं देखा जा सकता। सबसे कम नाममात्र यात्रा समय हमेशा उच्चतम साइट उत्पादकता नहीं होता है।
लोडिंग समय t_l , आउटबाउंड यात्रा t_h , डंपिंग t_d , वापसी यात्रा t_e , और प्रतीक्षा समय t_q से एक चक्र बनता है
पेलोड का उपयोग करके प्रति घंटे पृथ्वी का आयतन M_p और उपयोग दर \eta_u है
स्वायत्त ढुलाई का महत्व अधिकतम गति बढ़ाने से कहीं अधिक प्रतीक्षा समय और परिवर्तनशीलता को कम करने और लोडर और क्रशर की उपयोग दरों को संरेखित करने में निहित है। ईंधन या बिजली की खपत का मूल्यांकन भी इसी पूर्ण चक्र में किया जाना चाहिए, जिसमें खाली वापसी यात्रा, निष्क्रियता और भीड़भाड़ शामिल हैं।
7. सारांश
एक डंप ट्रक को एक एकल परिवहन मशीन के रूप में डिज़ाइन किया गया है जो बेड, हाइड्रोलिक्स, ड्राइवट्रेन, ब्रेकिंग और संचार को एकीकृत करता है। केवल पेलोड आकार के आधार पर प्रतिस्पर्धा करने से चढ़ाई, टायर, सड़कों, चार्जिंग और स्टॉपिंग दूरी में आने वाली बाधाओं की अनदेखी होती है। वर्तमान खनन एएचएस या इलेक्ट्रिक डंप ट्रकों के बारे में पढ़ते समय, न केवल वाहन के स्वतंत्र स्वायत्तता स्तर की जांच करना महत्वपूर्ण है, बल्कि लोडिंग से लेकर डंपिंग तक के पूर्ण चक्र और उन प्रक्रियाओं की भी जांच करना महत्वपूर्ण है जिनके द्वारा कोई व्यक्ति असामान्य स्थिति में सुरक्षित रूप से हस्तक्षेप कर सकता है।
समझ
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।