Contents — find the section you need
自卸车的生产效率并非仅取决于发动机功率或货厢容量。决定工地土方运输量的,是安全完成一个循环所需的时间——包括装载、行驶、爬坡、转弯、卸载以及空车返回。用于道路建设的大型自卸车和用于矿山的超大型非公路用自卸车在结构上差异很大,但它们遵循着相同的基本原理:协调载荷、驱动、制动和位置预判。
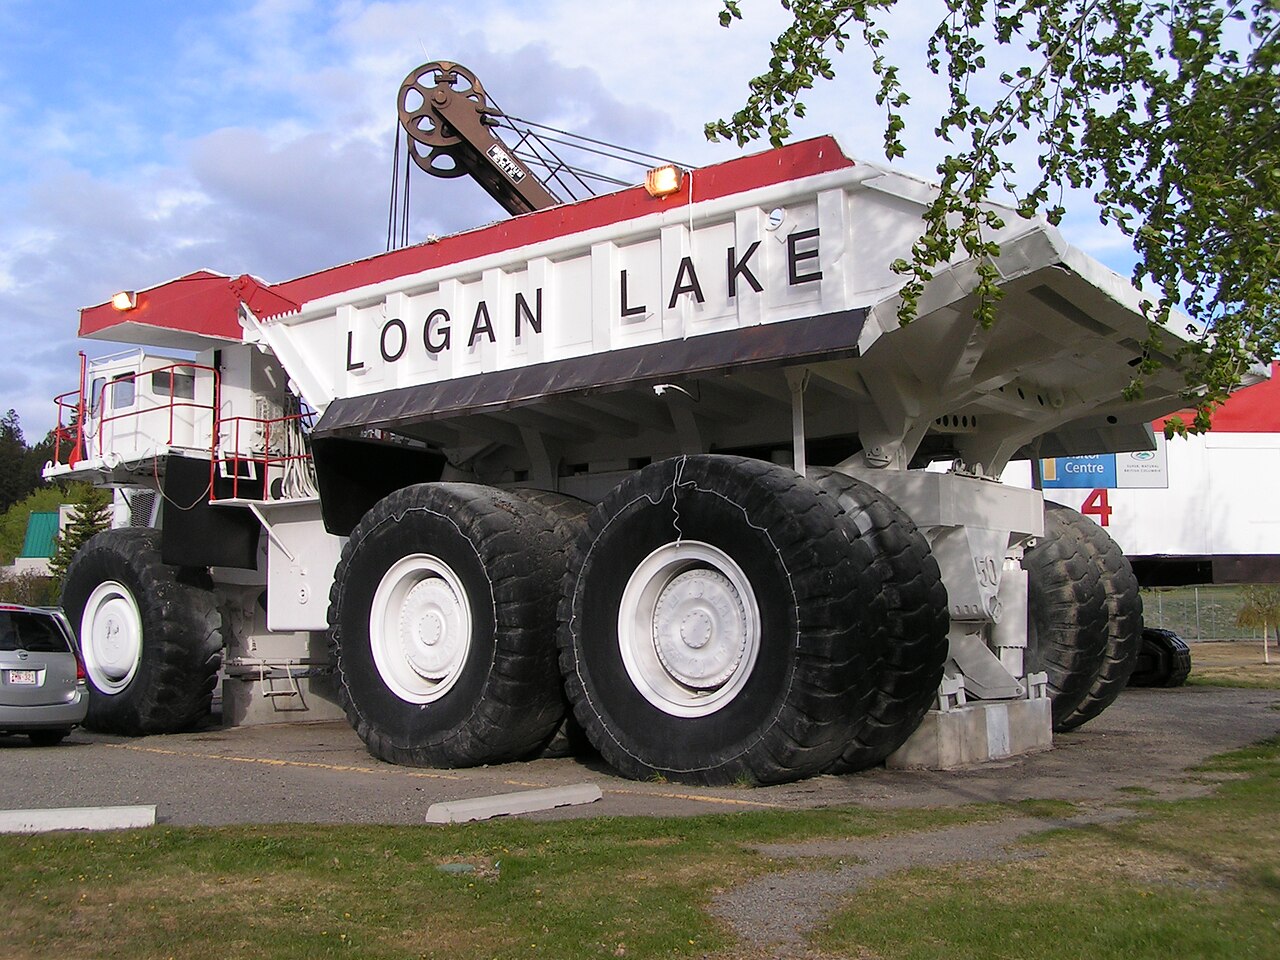 现场矿用自卸车
图片:Logan Lake Mining Dump Truck 2 (dave_7, CC BY-SA 2.0), Wikimedia Commons。此为代表性矿用车辆,并非特定小松或卡特彼勒型号。

0. 30 秒总结
-
有效载荷并非仅仅是“车厢容积 × 土壤密度”,它还受到轴荷、轮胎、制动距离和路面强度的限制。
-
爬坡所需的牵引力是坡度阻力、滚动阻力和加速阻力的总和。电动驱动使得低速高扭矩和再生制动变得轻而易举。
-
货厢由液压缸倾斜。液压流量决定上升时间;压力和缸体面积决定提升力。
-
在矿山中,利用GNSS、IMU、雷达、摄像头和车对车通信的自主运输已成为现实,其核心是与有人驾驶车辆混合作业和远程监控。
-
评估自主性的指标不仅包括无人驾驶行驶距离,还包括有效载荷、循环时间、轮胎磨损、燃油/电力消耗以及停止时的安全裕度。
1. 运行阻力和所需输出
设车辆质量为m,重力加速度为g,坡度为i(小角度近似),滚动阻力系数为C_r,加速度为a。运行阻力的近似值为
在车轮半径为r,总驱动扭矩为T_w的情况下,传递到路面的牵引力为F_t=T_w/r。然而,超过路面摩擦力设定的上限F_t\le\mu mg会导致轮胎打滑。发动机在速度v时的输出功率P为
因此,低速陡坡行驶主要依靠高扭矩,而高速空载返程则主要依靠输出功率和冷却。
2. 货箱和液压倾卸机构
设提升货箱的液压缸活塞面积为A,压差为\Delta p;理想推力为F=\Delta pA。设车厢重心到铰链的距离为l,油缸作用点的力臂为r_m(\theta),则所需推力为
在初始近水平车厢姿态下,r_m较小,便于使用最大压力。随着车厢抬升,重力矩减小,从而可以采用提高液压流量的设计,实现快速卸料。由于粘土粘附、物料冻结或负载不均匀时所需的扭矩会发生变化,因此需要使用压力传感器和姿态传感器来检测异常情况。
3. 驱动类型:机械式、柴油-电力式和电池式
对于中型公路自卸车,机械式传动系统(包括柴油发动机、离合器/液力变矩器、变速器、传动轴和差速器)较为常见。对于超大型矿用卡车,柴油-电力驱动系统被广泛应用。该系统利用柴油发电机发电,驱动逆变器和轮毂电机。它减少了齿轮级数,并能更轻松地将扭矩独立分配到左右车轮。
纯电动驱动可以减少尾气排放和怠速,但能量密度、充电时间、重量、低温环境适应能力以及快速充电器的安装都是挑战。电动驱动的再生制动可以在下坡时将动能回收给电池,但在满电或高温环境下,需要切换到机械缓速器和摩擦制动器。
4. 有效载荷测量
超载会损坏轮胎、车架、制动器和路面,而装载不足则会降低单次循环的生产效率。称重系统结合了悬架压力、车轴应变、液压缸压力和加速度来估算车辆行驶时的有效载荷。简单的力平衡可以得出
但路面不平整、倾卸车倾斜以及载荷分布不均都会引入误差。停车后,务必将静态称重结果与行驶中的动态估计结果进行交叉核对,并更新每辆车的偏差值。
5. 自主运输与安全设计
矿山自主运输系统 (AHS) 并非仅由运输车辆组成。它通过通信将装载机、破碎机、卸料点、维修场、道路地图和控制室连接起来,并调度交叉路口优先级、设置禁行区、停车线和紧急疏散路线。在 GNSS 信号受阻的矿坑中,使用惯性测量单元 (IMU) 和车轮速度进行短期估计,并利用雷达、激光雷达 (LiDAR) 和地标信息返回地图。
小松公司公开销售其面向矿业的自主运输系统 (AHS) 产品,并提供部署案例研究;卡特彼勒公司也提供远程/自主运输解决方案,例如 Command for hauling。由于矿业车辆的安全要求和操作设计与公路自卸车的驾驶辅助系统有所不同,因此不应简单地将矿业车辆的运行记录外推至公共道路。
以安全为导向的设计将系统分为以下三个层级:
-
车辆层:独立控制车辆的制动、转向、车厢锁定和紧急制动,使其处于安全状态。
-
协调层:与周围车辆、工作人员和装载机共享位置、速度和意图信息。
-
控制层:检测通信中断或地图不一致,并自动切换到减速、停车或疏散模式。
6. 按循环时间比较
图 1 — 循环时间视图可以揭示发动机功率比较所忽略的排队和转弯延迟。最短的标称行驶时间并不总是意味着最高的现场生产率。
根据装载时间 t_l、出站行驶时间 t_h、卸料时间 t_d、返回行程 t_e 和等待时间 t_q,一个循环为:
每小时土方量,使用有效载荷 M_p 和利用率\eta_u 是
自主运输的价值不在于提高最高速度,而在于减少等待时间和波动性,并协调装载机和破碎机的利用率。燃料或电力消耗也应在整个循环周期内进行评估,包括空载返程、怠速和拥堵情况。
7. 总结
自卸车被设计成一个集车厢、液压系统、传动系统、制动系统和通信系统于一体的运输机械。仅仅关注有效载荷大小会忽略爬坡、轮胎、道路、充电和制动距离等方面的瓶颈。在阅读有关当前矿用自主运输系统 (AHS) 或电动自卸车的资料时,不仅要关注车辆的独立自主水平,还要关注从装载到卸载的完整循环周期,以及在异常情况下人员可以安全干预的程序。
更大的有效载荷是否总是意味着更高的每小时运输量?
装载、行驶、排队和卸载都会影响循环时间。请将有效载荷与整个循环时间进行比较。
评论
请先登录。
暂无数据。