Contents — find the section you need
推土机的工作与其说是“铲土”,不如说是“推土、平整和压实”。它将土壤堆积在前铲上,同时通过履带将强大的牵引力传递到地面,从而塑造出预定表面的高度和坡度。从操作员的座位上看,操作似乎很简单,只需拨动操纵杆即可,但实际上,发动机、液压泵、行走马达、履带、铲刀油缸、GNSS 和 IMU 等部件构成了一个完整的控制系统。
 田间推土机
图片:Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons.图示为典型的履带、铲刀和液压缸布局,并非文中讨论的小松或卡特彼勒机型。

0. 30 秒概要
-
履带具有较大的接触面积,不易在松软地面下陷。左右两侧独立驱动,只需停止一侧即可实现原地转向。
-
铲刀的切削刃位置由前向运动学数据推算得出,这些数据包括车身姿态、铲刀角度、液压缸长度以及 GNSS/IMU 信息。ICT 系统能够显示并控制与设计表面之间的偏差,精确到几厘米甚至更小。
-
随着推土阻力的增加,发动机输出功率、液压压力和履带滑移率都会同时接近极限。仅仅降低铲刀高度并不意味着前进速度会加快。
-
小松的 ICT 兼容型推土机和卡特彼勒的 D6 XE 电动动力传动系统是目前同时致力于实现自动铲刀尖端控制和燃油效率/生产率提升的典型例子。请根据官方资料确认型号、设备和区域规格。
-
自主调平研究融合了叶片惯性测量单元 (IMU)、机身实时定位全球导航卫星系统 (RTK-GNSS)、液压压力和土壤体积模型,并通过扩展卡尔曼滤波/模型预测控制 (EKF/MPC) 或机器学习进行处理。土壤质量变化和安全监测仍然是一项挑战。
1. 决定工作量的三个平衡
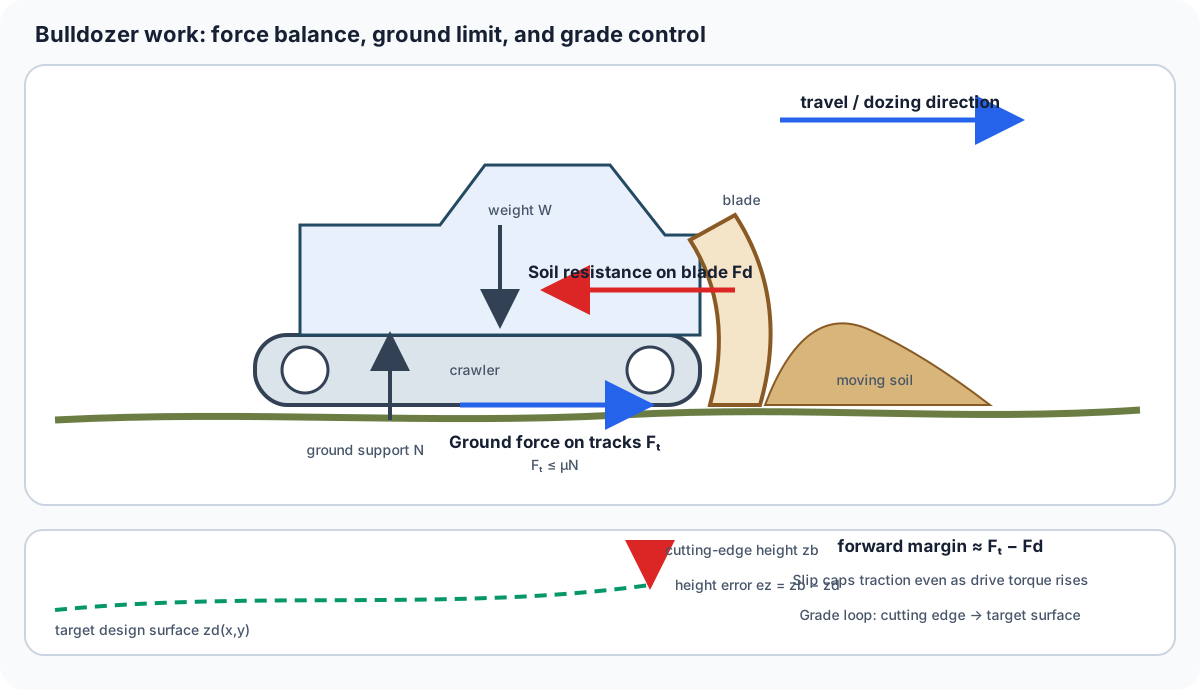
图 1 — 以行驶距离为正,可用前进裕度约为 F_t-F_d,而地面条件限制为 F_t。高度误差 e_z 不是第三个力;它是用于将刀刃调整到设计面上的控制变量。
接地压力
设车身重量为 W,左右履带的总接地面积为 A_c。则平均接地压力为
地面越低压力越小,越不容易在松软的地面下陷,但履带会变得更长更重,从而增加转弯阻力和运输重量。履带宽度和履带板形状——湿地采用低接地压力规格,岩石采用耐磨履带板——的选择取决于作业现场。
牵引力和滑移
履带能够传递到地面的最大牵引力,简而言之,由摩擦系数\mu和法向载荷N决定,如下所示:
即使提高液压马达扭矩,如果土壤无法被剪切,履带也无济于事——履带只会空转。滑移率s,使用理论速度v_0和实际速度v,可以表示为:
由于最佳滑移率会随土壤类型和含水量、发动机转速、行走泵等因素而变化,因此需要根据实际情况进行调整。刀片载荷由系统协调控制。
刀片阻力
作用于刀片切削刃的阻力是土壤剪切力、摩擦力、土块向上推挤力以及刀片前表面摩擦力的总和。它随土壤内摩擦角、粘聚力、含水量和切削深度的变化而显著变化。精确跟踪设计面不仅需要位置控制,还需要载荷控制,载荷控制通过液压压力估算载荷并限制切削深度。
2. 刀片几何形状和液压系统
刀片通过液压缸改变升力(上下)、俯仰角(前后)和倾斜角(左右)。不同型号的刀片形状(例如直线形、U形、半U形和角度)各不相同,从而改变了土壤输送量和推挤阻力之间的平衡。设刀片在本体坐标系中的参考点为\mathbf{p}_B,本体姿态为旋转矩阵R_{WB},位置为\mathbf{t}_{WB},则切削刃位置为:
q 是根据油缸长度反算得到的关节角度。液压缸的推力是差压 \Delta p 和活塞面积 A 的乘积 F=\Delta pA,但由于连杆机构的力臂随姿态变化,即使在相同压力下,传递到切削刃的力也不是恒定的。
3. ICT 施工:将设计曲面转化为“屏幕内的实际作业”
在现场,根据点云测量数据或图纸构建三角网格设计曲面,并将机器的当前位置和刀片切削刃与该曲面进行比较。RTK-GNSS 提供机身的绝对位置,两个天线或 IMU 提供姿态,油缸行程提供刀片的相对角度。操作员的驾驶室内屏幕显示“还需要下降多少厘米”和“移动方向”。
在一项研究中例如,在实际机器上,使用两台RTK-GNSS单元结合机身和刀片惯性测量单元(IMU)来估算刀片切削刃的位置,经验证误差在30毫米以内。这并不意味着机器完全实现了无人化——它是从机器引导辅助熟练操作员过渡到自动刀片控制的测量基础。
以目前的产品为例,小松的ICT兼容型推土机(例如D61/D65系列、i系列等)采用了集成GNSS天线、惯性传感器、油缸行程和设计数据的配置。卡特彼勒的D6 XE系列推土机则采用了电力驱动,将发动机动力转换为电力进行发电和驱动,旨在提高低速响应速度和燃油效率。由于两种情况下,功能都会因标准配置与选配、销售区域和软件合同的不同而有所差异,因此在购买决策时应将官方规格表与实际施工条件进行交叉核对。
4. 刀片控制中的反馈
让设计面的高度假设切削刃高度为z_d(x,y),估计切削刃高度为z_b,则形成误差e_z=z_b-z_d。采用简单的比例控制,油缸转速指令变为
然而,在推土过程中,刀片越低,阻力越大,导致机身减速并改变姿态。因此,采用模型预测控制(MPC),其状态包含机身速度、俯仰角、液压和履带滑移率。这是因为MPC可以同时处理输入约束(油缸转速/压力/发动机输出)和安全约束(与作业人员的距离/倾覆裕度)。
最小实现循环如下:
-
通过GNSS/IMU估计机身姿态,通过编码器/行程估计刀片姿态。
-
将设计曲面网格插值到当前位置,并计算相对于切削刃的高度/坡度误差。
-
通过压力和履带滑移率估计土壤载荷和滑移率。速度。
-
生成目标刀片速度并向液压阀发出约束指令。
-
通过竣工测量评估残差并更新模型的土壤参数。
5. 电气化与自主化的交汇点
由于推土机长时间以低速高牵引力运行,电动驱动的优势显而易见。电机可以从静止状态输出高扭矩,简化机械传动,并通过能量回收将下坡能量回馈给电池。另一方面,电池重量、充电设备、低温性能、防尘/防水/抗冲击耐久性以及长时间作业期间的热设计都是挑战。设计也会因液压刀片是否被电动油缸取代,或者液压泵本身是否由电机驱动而有所不同。
在自主化模式下,推土作业(推进土方)和卸土作业(倾倒土方)是分开规划的。激光雷达或立体相机识别障碍物和地形,在GNSS信号被遮挡时,则使用惯性测量单元(IMU)和机身运动传感器进行监测。模型在短时间内进行插值。自 2025 年以来的研究表明,利用刀片/液压压力/车身振动作为特征进行自定位,并通过仿真学习数据驱动的刀片控制。然而,必须结合现场规则,设计针对训练数据中未包含的土壤类型、湿粘土、埋藏物以及意外的工人移动等情况的安全机制。
6. 总结
推土机的核心在于同时实现通过履带传递到地面的牵引力、通过刀片传递到土壤的力以及与设计表面相匹配的位置控制。GNSS 和 IMU 并非万能的自动驾驶设备——它们是用于在同一坐标系中测量车身、刀片和土壤状态的工具。在评估电气化或人工智能时,不仅要比较电池容量或推理精度,还要比较完整的作业周期,包括打滑、液压系统发热、设计表面误差、安全停车和维护时间。
当接触面积增大时会发生什么变化?
在重量相同的情况下,平均接地压力会下降。牵引力还取决于土壤、履带几何形状和滑移。
评论
请先登录。
暂无数据。