Contents — find the section you need
从远处看,液压挖掘机就像一个“巨型铲斗”——驾驶室和长臂架设在一对履带之上。实际上,它是一种配备传感器的移动机械臂:它通过液压泵将发动机的机械能转化为高压液压,然后利用多个比例阀同时驱动动臂、斗杆、铲斗、回转和行走。提高挖掘精度不仅需要控制油缸的伸出量,还需要控制机器的倾斜角度、回转角度、各连杆的挠度以及地面反作用力。

图 1 — 用于解读挖掘机结构的教学概念图。白色圆圈表示传感器位置的说明,并非对标准配置或特定型号的声明。
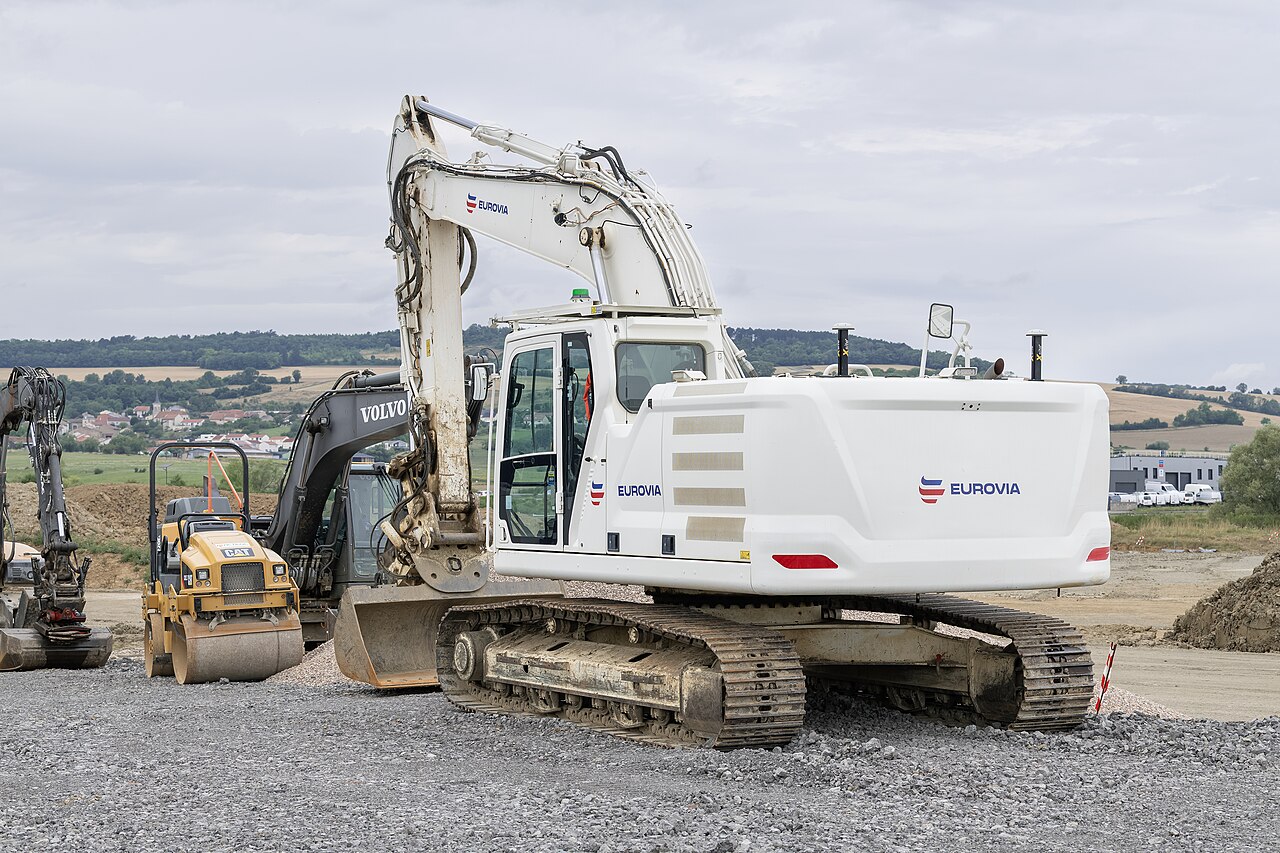 正在使用的液压挖掘机
图片:CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons。并非文中讨论的特定配备 ICT 的小松或卡特彼勒型号 — 一个用于解读挖掘机结构的实际机器示例。

动臂、斗杆和铲斗布局。
0. 30 秒概要
-
动力流向为“柴油发动机 → 液压泵 → 控制阀 → 油缸/液压马达 → 连杆/履带”。液压系统能够在低速下平稳地传递大力。
-
如果动臂、斗杆和铲斗的角度为 q_1,q_2,q_3,连杆长度为 l_1,l_2,l_3,则可以通过正向运动学找到铲斗尖端。结合 IMU 数据、油缸行程和回转角度,可以估算切削刃的三维位置。
-
行星齿轮用于底盘的最终传动和上部结构的回转减速齿轮。它们能够以较小的输入产生较大的扭矩,但齿面载荷、润滑、发热和齿隙决定了其使用寿命。
-
小松的 ICT 设备以及卡特彼勒的 Cat Grade/Payload 设备均使用 GNSS、IMU、液压传感器和3D 设计数据可帮助操作员避免“挖得太深”或“装载过重”。规格因型号、地区和选配而异,因此您需要参考官方资料上的日期。
-
自主挖掘研究结合了来自多个惯性测量单元 (IMU) 的姿态估计、通过摄像头/激光雷达 (LiDAR) 进行的地表识别、模型预测控制和强化学习。不断变化的土壤条件和安全监控仍然是该技术与实际部署之间的障碍。
1. 首先,将机器分为四个部分
将液压挖掘机的结构分解,以确保动力传递不间断。
-
底盘:左右履带、行走液压马达、减速齿轮(终传动)、惰轮、链轮和滚轮将动力传递到地面。
-
上部结构:承载发动机、泵、油箱、驾驶室和配重,并通过回转轴承和回转减速齿轮相对于底盘旋转。
-
工作装置:动臂、斗杆(斗杆)和铲斗由液压缸驱动。每个销轴的磨损和连杆的刚度直接影响切削精度。
-
控制和传感:操纵杆、电磁比例阀、压力/温度/流量传感器、惯性测量单元 (IMU)、全球导航卫星系统 (GNSS)、摄像头和通信终端使机器能够“可测量”。
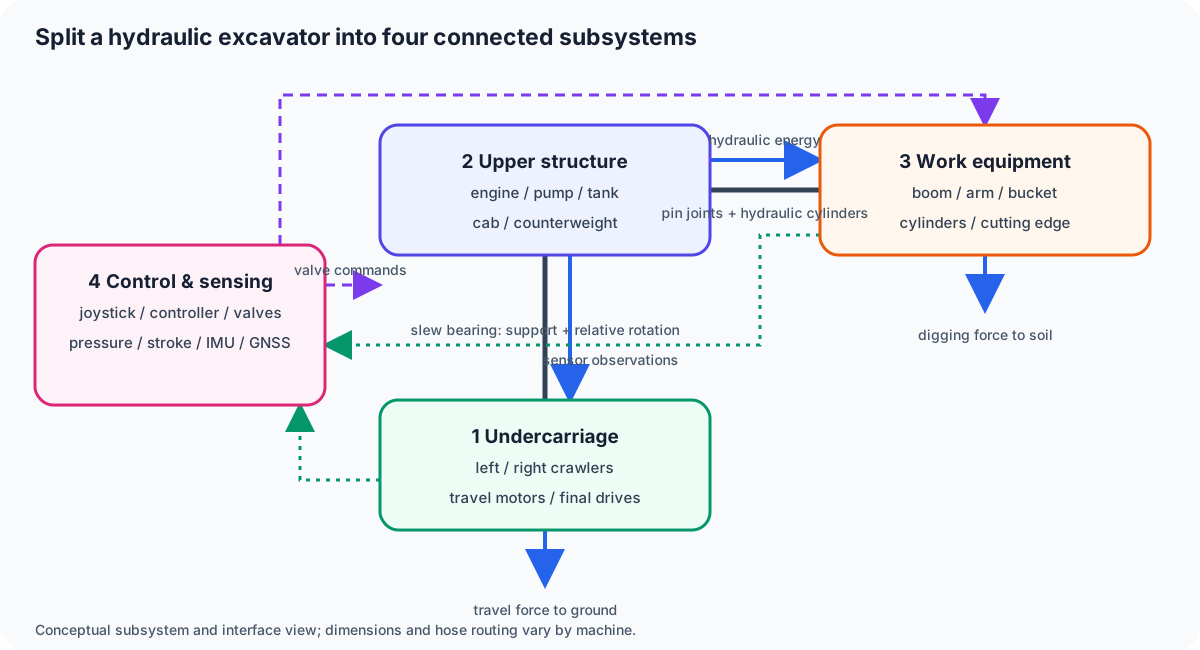
图 1 — 这四个部分并非相互独立的盒子。底盘通过回转支承支撑上部结构;上部泵将液压能量分配给工作装置和行走马达;控制和传感发出阀门指令并返回观测结果。
“挖掘机”这个名字让人觉得铲斗是唯一的主角,但实际的挖掘力是由动臂、斗杆和铲斗油缸的压力和姿态共同决定的。即使在相同的液压下,传递到地面的扭矩也会随着连杆角度的变化而变化,因此,在不考虑工作姿态的情况下,切勿比较产品目录中的挖掘力数据。
2. 液压基础:压力即力,流量即速度
设液压缸活塞面积为A,压差为\Delta p。理想推力为
如果泵的流量为Q,则活塞速度为
提高压力可产生更大的力;流量增加可加快运动速度,但泵轴功率
也会随之增加。由于发动机输出功率没有余量,同时运行多个操作需要协调泵的流量分配、负载感应、压力补偿阀和发动机转速控制。
液压回路中常见的现场难题是气蚀和过热。如果从油箱吸入泵的吸入侧压力过低,就会形成气泡;气泡破裂时会损坏金属表面。在泄漏、堵塞和阀孔处,压力能会转化为热能,因此需要冷却器和液压油粘度管理。即使采用电气化技术,只要液压执行器仍然存在,这种热设计问题就始终存在。
3. 动臂、斗杆和铲斗的运动学
在一个简化的平面模型中,将上部结构的销轴置于原点,动臂/斗杆/铲斗连杆的长度分别为l_1,l_2,l_3,角度分别为q_1,q_2,q_3。铲斗尖端的位置为
加上回转角q_0,即可得到水平面坐标
这是正向运动学。
对于无法直接测量角度的旧式机器,角度是通过油缸长度s反算得到的。如果两个销轴之间的距离构成一个三角形,则可以使用余弦定理
计算出关节角度。但忽略销轴间隙、连杆挠度和油缸安装点的三维错位,铲斗尖端就会出现几厘米的误差。压入土壤时的弹性形变会使机器偏离空载校准模型。
4. 为什么要在动臂和斗杆上安装惯性测量单元 (IMU)
IMU 使用加速度计和陀螺仪高频测量每个连杆的姿态变化。在四个位置(上部结构、动臂、斗杆和铲斗)安装 IMU,可以估算每个连杆的绝对姿态,并减去相邻连杆的相对角度。由于独立的 IMU 会通过积分累积偏差,因此需要结合启动时的静态校准、重力方向、油缸长度、回转角度和 GNSS/全站仪 (TS) 数据进行校准。
一项针对林业道路挖掘机的现场研究在四个位置(上部结构、动臂、斗杆和铲斗)安装了惯性测量单元(IMU),结果显示平均切削刃高度误差为 1.03 厘米,而由于航向误差,三维误差高达 7.05 厘米。但这并不意味着“安装更多 IMU 就一定能提高精度”,而是表明磁航向扰动、安装刚度、初始姿态以及土壤侧的地面实测数据同样重要。
研究和实施中使用的估计循环如下:
-
以大约 200 Hz 的频率读取 IMU 数据,并将每个部件的姿态积分为四元数。
-
将油缸行程、回转编码器和压力插值到相同的时间戳。
-
通过扩展卡尔曼滤波器(EKF)/因子图将正向运动学预测角度与 IMU 相对角度融合。
-
使用 GNSS、激光跟踪器或立体相机等外部观测数据校正漂移。
-
记录切削刃与设计面之间的距离,以及压力、流量和燃油消耗量。
5. 回转体和最终传动中的行星齿轮
液压马达以高速和中等扭矩旋转,速度过快,无法直接驱动履带或回转轴承。这时就需要用到行星减速齿轮。行星减速齿轮由四个部件组成:太阳轮、多个行星轮、环形齿轮和行星架,它们在保持同轴的同时,实现了较大的减速比。
对于一个简单的行星齿轮系,齿数为Z_s,Z_r,角速度为\omega_s,\omega_r,\omega_c,其速度关系为:
固定环形齿轮,输入动力通过太阳轮传递,输出动力来自行星架,这样可以降低输出齿轮的转速,同时增加扭矩。由于多个行星轮分担负载,因此与相同外径的直齿轮系相比,行星齿轮系能够实现更高的扭矩密度。
在回转减速齿轮中,随着上部结构惯性的加速和减速,齿面冲击和齿隙会成为问题。在最终传动装置中,使用寿命取决于履带攀爬岩石、密封泥水以及长时间低速高扭矩运行所产生的冲击扭矩。因此,不能仅仅比较行星齿轮的齿数,而需要将液压马达的排量、溢流压力、减速比、润滑、轴承和履带节距作为一个整体来考虑。
6. 当前信息通信技术(ICT)工程机械及产品示例
小松的ICT工程机械系统结合了全球导航卫星系统(GNSS)天线、惯性测量单元(IMU)、动臂/斗杆/铲斗角度和行程检测以及三维设计数据,在驾驶室显示器上显示切削刃位置与目标表面之间的差异。小松官方的ICT工程机械资料描述了该系统的配置,包括传感器单元及其在液压挖掘机的机器引导/机器控制中的应用。在实际应用中,技术的应用往往并非始于“自动挖掘”,而是始于引导系统,该系统可防止机器超出设计范围、记录竣工数据并减少勘测次数。
卡特彼勒新一代 320 挖掘机就是一个典型的例子,它集成了液压控制、发动机转速、燃油效率、卡特彼勒坡度、卡特彼勒有效载荷和 VisionLink 远程信息处理系统等功能。制造商公布的数据表明,与上一代产品相比,新一代产品在燃油消耗和二氧化碳排放量方面均有所降低,这些数据基于机器运行数据和燃油类型。卡特彼勒还展示了旨在实现电气化的研发机型,包括 301.9 电池电动小型挖掘机和 320 电池电动中型挖掘机。这并不意味着“明天所有机器都将采用电池驱动”,而是意味着针对特定应用场景的选项范围正在扩大,需要考虑充电时间、现场电源可用性、利用率和液压系统效率等因素。
在比较产品时,将以下几个方面放在同一基准上会很有帮助。
| 视角 | 需要检查的数值 | 容易被忽略的方面 |
|---|---|---|
| 挖掘力 | 铲斗/臂/动臂额定力 | 随姿态、标准和液压而变化 |
| 工作范围 | 最大挖掘深度、作业半径、卸料高度 | 铲斗、臂长和履带宽度的组合 |
| 液压系统 | 泵类型、最大流量、溢流压力 | 并行作业时的流量分配 |
| 控制 | 坡度、有效载荷、GNSS/IMU、远程监控 | 选项、区域、通信环境 |
| 环境性能 | 燃油经济性、排放法规、发动机额定值 | 利用率、充电基础设施、低温性能 |
| 维护 | 滤芯更换周期、油液分析、远程诊断 | 零件供应和服务网络 |
7. 自主挖掘研究:将地面视为“未知载荷”
自主挖掘比机械臂沿已知轨迹作业更具挑战性。当铲斗进入土壤时,挖掘阻力、土壤含水量、砾石和塌陷等因素都会同时发生变化,因此即使在相同的关节角度下,所需的压力也会发生变化。研究利用液压和惯性测量单元 (IMU) 数据估算关节扭矩和姿态,通过摄像头/激光雷达识别地面形状,并使用模型预测控制 (MPC) 或强化学习来更新挖掘轨迹。
2022 年的一项研究利用多个 IMU 和一个运动学模型估算了工程机械的全身姿态,报告称平均关节角度均方根误差 (RMSE) 为 1.71 度,并优化了传感器的放置位置和数量。2025 年发表的一项研究将连杆运动信息添加到 IMU 导出的关节角度中,并在实际硬件上验证了液压挖掘机的尖端位置估算方法。这些方法与当前产品中的标准功能并不完全相同,但它们具体化了未来机器控制系统所需的传感器放置位置和误差范围。
将自主性分解为多个阶段,一个切实可行的顺序如下:
-
显示当前位置的机器引导
-
限制阀门指令以防止超出目标表面的机器控制
-
自动记录有效载荷、燃油和循环时间的作业辅助
-
包括地面识别和轨迹生成的受控自主挖掘
-
与其它机器、工人及自卸卡车协调的现场自主施工
8. 结论:在单一误差预算下审视液压、齿轮和估算
液压挖掘机的性能并非仅取决于发动机输出功率或铲斗容量。液压压力和流量、连杆几何形状、IMU 偏差、油缸间隙、行星齿轮齿隙、地面阻力以及通信延迟等因素都会影响当前位置和作业时间。
在检查一台机器时,首先记录“哪个部件、由哪个传感器测量、转换到哪个坐标系、控制精度是多少厘米”,这样才能在相同的基础上比较产品目录数据和研究论文。将电气化和人工智能自主技术视为叠加在现有机械系统(包括液压系统、减速齿轮和安全监控系统)之上的技术,有助于我们避免被新闻标题所左右。
压力和流量的作用相同吗?
在理想模型中,对于固定的活塞面积,压力决定力,流量决定速度。
更大的力和更快的运动是不同的需求。
评论
请先登录。
暂无数据。