Contents — find the section you need
Dilihat dari kejauhan, ekskavator hidrolik tampak seperti "sekop raksasa" — kabin dan lengan panjang bertengger di atas sepasang roda rantai. Pada kenyataannya, ini adalah manipulator bergerak yang dilengkapi sensor: ia mengubah energi mekanik mesin menjadi fluida bertekanan tinggi melalui pompa hidrolik, kemudian menggunakan beberapa katup proporsional untuk menggerakkan boom, lengan, bucket, ayunan, dan pergerakan secara bersamaan. Meningkatkan presisi penggalian membutuhkan penanganan tidak hanya ekstensi silinder, tetapi juga kemiringan mesin, sudut ayunan, kelenturan di setiap sambungan, dan gaya reaksi dari tanah.

Foto 1 — Ilustrasi konsep pendidikan untuk membaca struktur ekskavator. Lingkaran putih adalah lokasi sensor kandidat yang menjelaskan, bukan klaim tentang fitur standar atau model tertentu.
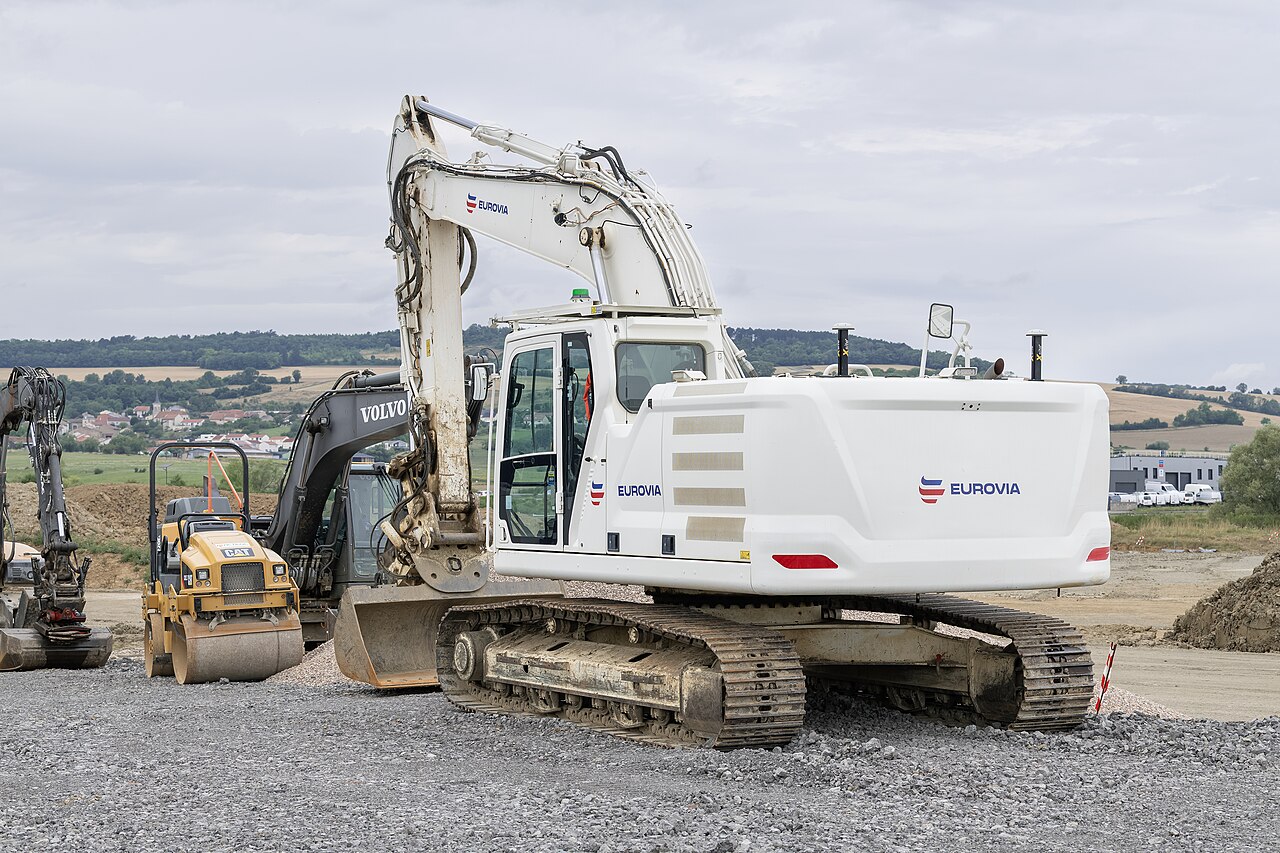 Ekskavator hidrolik sedang beroperasi
Gambar: CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Bukan model Komatsu atau Caterpillar yang dilengkapi ICT yang dibahas dalam teks — contoh mesin nyata untuk membaca Tata letak boom, lengan, dan bucket.

0. Ringkasan 30 Detik
- Alur daya berjalan "mesin diesel → pompa hidrolik → katup kontrol → silinder/motor hidrolik → penghubung/track." Hidrolik dapat memberikan gaya besar dengan lancar pada kecepatan rendah.
- Jika sudut boom, lengan, dan bucket adalah q_1,q_2,q_3 dan panjang penghubung adalah l_1,l_2,l_3, ujung bucket dapat ditemukan melalui kinematika maju. Menggabungkan data IMU, langkah silinder, dan sudut ayunan memungkinkan Anda memperkirakan posisi 3D dari ujung pemotong.
-
Gigi planet digunakan pada penggerak akhir undercarriage dan gigi reduksi putar struktur atas. Gigi ini memberikan torsi besar dari input kecil, tetapi beban permukaan gigi, pelumasan, panas, dan celah menentukan masa pakai.
-
Mesin Komatsu yang dilengkapi ICT dan Cat Grade/Payload Caterpillar menggunakan GNSS, IMU, sensor hidrolik, dan data desain 3D untuk membantu operator menghindari "penggalian terlalu dalam" atau "pembebanan terlalu banyak." Spesifikasi bervariasi tergantung model, wilayah, dan opsi, jadi Anda perlu melihat tanggal referensi pada materi resmi.
-
Penelitian penggalian otonom menggabungkan estimasi sikap dari beberapa IMU, pengenalan permukaan tanah melalui kamera/LiDAR, kontrol prediktif model, dan pembelajaran penguatan. Perubahan kondisi tanah dan pemantauan keselamatan tetap menjadi penghalang antara hal ini dan penerapan praktis.
1. Pertama, Bagi Mesin Menjadi Empat Bagian
Uraikan struktur ekskavator hidrolik sehingga aliran gaya tidak pernah terputus.
-
Undercarriage: Track kiri dan kanan, motor hidrolik penggerak, roda gigi reduksi (penggerak akhir), idler, sprocket, dan roller mentransmisikan gaya ke tanah.
-
Struktur atas: Membawa mesin, pompa, tangki, kabin, dan penyeimbang, dan berputar relatif terhadap undercarriage melalui bantalan ayun dan roda gigi reduksi ayun.
-
Work Peralatan: Boom, lengan (stick), dan bucket, digerakkan oleh silinder hidrolik. Keausan pada setiap pin dan kekakuan sambungan secara langsung memengaruhi akurasi pemotongan.
-
Kontrol dan penginderaan: Joystick, katup proporsional elektromagnetik, sensor tekanan/suhu/aliran, IMU, GNSS, kamera, dan terminal komunikasi adalah yang membuat mesin "dapat diukur."
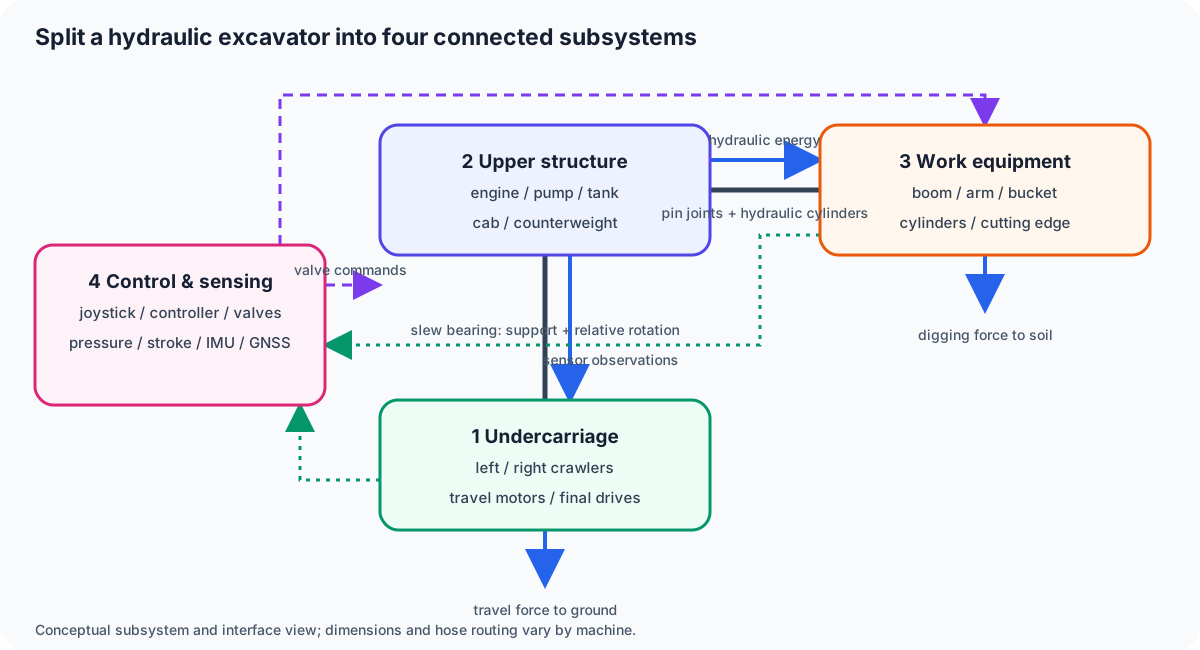
Gambar 1 — Keempat bagian tersebut bukanlah kotak yang terisolasi. Rangka bawah menopang struktur atas melalui bantalan putar; pompa atas mendistribusikan energi hidrolik ke peralatan kerja dan motor penggerak; kontrol dan penginderaan mengeluarkan perintah katup dan mengembalikan pengamatan.
Nama "excavator" membuat bucket tampak seperti satu-satunya protagonis, tetapi gaya penggalian sebenarnya ditentukan oleh kombinasi tekanan dan postur di seluruh boom, lengan, dan silinder bucket. Bahkan pada tekanan hidrolik yang sama, torsi yang ditransmisikan ke tanah berubah dengan sudut sambungan, sehingga angka gaya penggalian katalog tidak boleh dibandingkan tanpa postur kerja yang terpasang.
2. Dasar-Dasar Hidrolik: Tekanan Adalah Gaya, Aliran Adalah Kecepatan
Misalkan luas piston silinder hidrolik adalah A dan perbedaan tekanan adalah \Delta p. Dorongan ideal adalah
Jika pompa memasok laju aliran Q, kecepatan piston adalah
Meningkatkan tekanan memberikan lebih banyak gaya; meningkatkan aliran memberikan gerakan yang lebih cepat — tetapi daya poros pompa
meningkat pada saat yang sama. Karena output mesin tidak memiliki cadangan yang cukup, menjalankan beberapa operasi secara bersamaan membutuhkan koordinasi antara alokasi aliran keluar pompa, penginderaan beban, katup kompensasi tekanan, dan kontrol kecepatan mesin.
Masalah klasik di lokasi dalam sirkuit hidrolik adalah kavitasi dan panas. Jika tekanan di sisi hisap, yang menarik dari tangki ke pompa, turun terlalu rendah, gelembung akan terbentuk; ketika gelembung tersebut pecah, gelembung tersebut merusak permukaan logam. Pada kebocoran, hambatan, dan lubang katup, energi tekanan berubah menjadi panas, itulah sebabnya pendingin dan manajemen viskositas cairan hidrolik diperlukan. Bahkan dengan elektrifikasi, selama aktuator hidrolik tetap ada, masalah desain termal ini tidak akan pernah hilang.
3. Kinematika Boom, Lengan, dan Bucket
Dalam model planar yang disederhanakan, tempatkan pin struktur atas di titik asal, biarkan panjang tautan boom/lengan/bucket menjadi l_1,l_2,l_3 , dan sudutnya q_1,q_2,q_3 . Posisi ujung bucket adalah
Menambahkan sudut ayunan q_0 memberikan koordinat bidang horizontal
Ini adalah kinematika maju.
Pada mesin yang lebih tua yang tidak dapat mengukur sudut secara langsung, sudut dihitung mundur dari panjang silinder s. Jika jarak antara dua pin membentuk segitiga, hukum kosinus
mengembalikan sudut sambungan. Tetapi abaikan kelonggaran pin, defleksi tautan, dan ketidaksejajaran 3D titik pemasangan silinder, dan Anda akan mendapatkan kesalahan beberapa sentimeter di ujungnya. Deformasi elastis saat menekan tanah menarik mesin menjauh dari model yang dikalibrasi tanpa beban.
4. Mengapa Memasang IMU pada Boom dan Lengan
IMU mengukur perubahan sikap setiap tautan pada frekuensi tinggi menggunakan akselerometer dan giroskop. Penempatan IMU di empat lokasi — struktur atas, boom, lengan, dan bucket — memungkinkan Anda untuk memperkirakan sikap absolut setiap tautan dan mengurangi sudut relatif tautan yang berdekatan. Karena IMU mandiri mengakumulasi bias melalui integrasi, ia dikombinasikan dengan kalibrasi statis saat startup, arah gravitasi, panjang silinder, sudut ayunan, dan GNSS/total station (TS).
Sebuah studi lapangan pada ekskavator untuk jalan akses kehutanan memasang IMU di empat lokasi — struktur atas, boom, lengan, dan bucket — dan melaporkan kesalahan ketinggian rata-rata sebesar 1,03 cm, sementara kesalahan 3D mencapai 7,05 cm karena kesalahan arah. Ini tidak berarti "lebih banyak IMU selalu berarti akurasi yang lebih tinggi" — ini memberi tahu kita bahwa gangguan arah magnetik, kekakuan pemasangan, sikap awal, dan pengukuran kebenaran di sisi tanah sama pentingnya.
Loop estimasi yang digunakan dalam penelitian dan implementasi terlihat seperti ini:
-
Baca IMU pada sekitar 200 Hz dan integrasikan sikap setiap tautan sebagai kuaternion. 2. Interpolasi langkah silinder, encoder ayunan, dan tekanan ke stempel waktu yang sama.
-
Gabungkan sudut prediksi kinematika maju dengan sudut relatif IMU melalui grafik EKF/faktor.
-
Koreksi penyimpangan menggunakan pengamatan eksternal seperti GNSS, pelacak laser, atau kamera stereo.
-
Catat jarak antara ujung pemotong dan permukaan desain, bersama dengan tekanan, aliran, dan konsumsi bahan bakar.
5. Roda Gigi Planet di Badan Ayunan dan Penggerak Akhir
Motor hidrolik berputar dengan kecepatan tinggi dan torsi sedang, yang terlalu cepat untuk menggerakkan trek atau bantalan ayunan secara langsung. Di situlah roda gigi reduksi planet berperan. Menggabungkan empat elemen — roda gigi matahari, beberapa roda gigi planet, roda gigi cincin, dan pembawa — menghasilkan rasio reduksi yang besar sambil tetap koaksial.
Untuk rangkaian roda gigi planet sederhana, dengan jumlah gigi Z_s,Z_r dan kecepatan sudut \omega_s,\omega_r,\omega_c, hubungan kecepatannya adalah
Memperbaiki cincin, memasukkan input melalui roda gigi matahari, dan mengambil output dari pembawa memperlambat rotasi output sambil meningkatkan torsi. Karena beberapa planet berbagi beban, ini mencapai kepadatan torsi yang lebih tinggi daripada rangkaian roda gigi lurus dengan diameter luar yang sama.
Pada roda gigi reduksi ayun, benturan permukaan gigi dan celah menjadi masalah karena inersia struktur atas dipercepat dan diperlambat. Pada penggerak akhir, masa pakai diatur oleh torsi benturan trek yang mendaki batu, menyegel terhadap lumpur dan air, dan bentangan panjang operasi kecepatan rendah dan torsi tinggi. Daripada hanya membandingkan jumlah gigi planet, Anda perlu melihat perpindahan motor hidrolik, tekanan pelepas, rasio reduksi, pelumasan, bantalan, dan jarak antar trek sebagai satu sistem penggerak.
6. Contoh Konstruksi dan Produk TIK Saat Ini
Sistem konstruksi Komatsu yang dilengkapi TIK menggabungkan antena GNSS, unit pengukuran inersia (IMU), deteksi sudut dan langkah boom/lengan/bucket, dan data desain 3D untuk menampilkan perbedaan antara posisi ujung pemotong dan permukaan target pada monitor kabin. Materi mesin konstruksi TIK resmi Komatsu menjelaskan konfigurasi sistem, termasuk unit sensor, dan penggunaannya dalam panduan mesin/kontrol mesin pada excavator hidrolik. Di lapangan, adopsi sering dimulai bukan dengan "penggalian otomatis" tetapi dengan panduan yang mencegah mesin melampaui permukaan desain, perekaman hasil akhir, dan pengurangan jumlah lintasan survei.
Caterpillar Next Generation 320 adalah salah satu contoh keluarga produk yang menggabungkan kontrol hidrolik, kecepatan mesin, efisiensi bahan bakar, Cat Grade, Cat Payload, dan telematika VisionLink. Angka yang dipublikasikan sendiri oleh pabrikan memperkirakan pengurangan bahan bakar dan CO₂ dibandingkan generasi sebelumnya, menggunakan data operasi mesin dan jenis bahan bakar. Caterpillar juga telah menunjukkan pengembangan mesin yang ditujukan untuk elektrifikasi, termasuk mini excavator listrik baterai 301.9 dan excavator medium listrik baterai 320. Ini bukan berarti "semuanya akan menggunakan baterai besok" — ini berarti jangkauan opsi spesifik untuk setiap kasus penggunaan semakin luas, dengan mempertimbangkan waktu pengisian daya, ketersediaan daya di lokasi, tingkat pemanfaatan, dan efisiensi sistem hidrolik.
Saat membandingkan produk, akan sangat membantu jika item-item berikut diselaraskan berdasarkan hal yang sama.
| Perspektif | Nilai yang perlu diperiksa | Mudah diabaikan |
|---|---|---|
| Gaya penggalian | Gaya terukur pada bucket/lengan/boom | Bervariasi tergantung postur, standar, dan tekanan hidrolik |
| Jangkauan kerja | Kedalaman penggalian maksimum, jangkauan, tinggi pembuangan | Kombinasi bucket, panjang lengan, dan lebar trek |
| Hidrolik | Jenis pompa, aliran maksimum, tekanan pelepas | Alokasi aliran selama operasi simultan |
| Kontrol | Tingkat kemiringan, muatan, GNSS/IMU, pemantauan jarak jauh | Opsi, wilayah, lingkungan komunikasi |
| Kinerja lingkungan | Penghematan bahan bakar, peraturan emisi, peringkat motor | Tingkat pemanfaatan, infrastruktur pengisian daya, kinerja cuaca dingin |
| Perawatan | Interval filter, analisis oli, diagnostik jarak jauh | Pasokan suku cadang dan jaringan layanan |
7. Penelitian Penggalian Otonom: Memperlakukan Tanah sebagai "Beban yang Tidak Diketahui"
Penggalian otonom lebih sulit daripada lengan robot yang mengikuti lintasan yang diketahui. Saat bucket memasuki tanah, hambatan penggalian, kadar air, kerikil, dan keruntuhan semuanya bergeser secara bersamaan, sehingga tekanan yang dibutuhkan berubah bahkan pada sudut sambungan yang sama. Penelitian memperkirakan torsi dan sikap sambungan dari tekanan hidrolik dan data IMU, mengenali bentuk tanah dengan kamera/LiDAR, dan memperbarui lintasan penggalian menggunakan kontrol prediktif model (MPC) atau pembelajaran penguatan.
Sebuah studi tahun 2022 memperkirakan posisi seluruh tubuh mesin konstruksi dari beberapa IMU dan model kinematik, melaporkan RMSE sudut sambungan rata-rata sebesar 1,71 derajat, bersama dengan optimasi penempatan dan jumlah sensor. Pada tahun 2025, sebuah studi diterbitkan yang menambahkan informasi gerakan antar-sambungan ke sudut sambungan yang diperoleh dari IMU dan memvalidasi estimasi posisi canggih ekskavator hidrolik pada perangkat keras nyata. Ini tidak identik dengan fitur standar pada produk saat ini, tetapi hal ini mengkonkretkan penempatan sensor dan anggaran kesalahan yang dibutuhkan sistem kontrol mesin di masa mendatang.
Dengan membagi otonomi menjadi beberapa tahapan, urutan yang realistis terlihat seperti ini:
- Panduan mesin yang menampilkan posisi ujung pemotong
- Kontrol mesin yang membatasi perintah katup agar tidak melebihi permukaan target
- Bantuan kerja yang secara otomatis mencatat muatan, bahan bakar, dan waktu siklus
- Penggalian otonom yang diawasi termasuk pengenalan tanah dan pembuatan lintasan
- Konstruksi otonom di seluruh lokasi yang berkoordinasi dengan mesin lain, pekerja, dan truk pengangkut
8. Kesimpulan: Melihat Hidrolik, Roda Gigi, dan Estimasi di Bawah Satu Anggaran Kesalahan
Kinerja ekskavator hidrolik tidak hanya ditentukan oleh output mesin atau kapasitas bucket saja. Tekanan dan aliran hidrolik, geometri sambungan, bias IMU, kelonggaran silinder, celah roda gigi planet, hambatan tanah, dan latensi komunikasi semuanya menumpuk menjadi posisi ujung pemotong dan waktu kerja.
Saat memeriksa mesin, pertama-tama catat "bagian mana, diukur oleh sensor mana, dikonversi ke kerangka koordinat mana, dikontrol hingga ketidakpastian berapa dalam sentimeter" memungkinkan Anda membandingkan angka katalog dan makalah penelitian dengan pijakan yang sama. Memperlakukan elektrifikasi dan otonomi AI sebagai teknologi yang ditambahkan di atas sistem mekanis yang ada — termasuk hidrolik, roda gigi reduksi, dan pemantauan keselamatan — memudahkan untuk menghindari terjebak dalam berita utama.
Apakah tekanan dan aliran melakukan pekerjaan yang sama?
Untuk luas piston tetap, tekanan menentukan gaya dan aliran menentukan kecepatan dalam model ideal.
Gaya yang lebih besar dan gerakan yang lebih cepat adalah persyaratan yang berbeda.Referensi
- Material Mesin Konstruksi Komatsu ICT
- Caterpillar — Evolusi Ekskavator
- Caterpillar — Mesin Listrik Baterai
- Lembaga Penelitian Kehutanan dan Produk Hutan — Akurasi Estimasi Sikap Ekskavator Hidrolik
- Estimasi pose seluruh tubuh berbasis IMU untuk mesin konstruksi
- Estimasi posisi ujung pemotong ekskavator hidrolik menggunakan informasi gerakan antar-tautan
- Studi perbandingan pengenalan posisi ujung pemotong untuk ekskavator hidrolik
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.