Contents — find the section you need
Frasa "otomasi mesin konstruksi" dengan mudah membangkitkan gambaran buldoser tanpa awak yang diam-diam mengangkut tanah. Tetapi apa yang sebenarnya berkembang di lokasi konstruksi berpusat pada tahapan yang jauh dari operasi tanpa awak yang ekstrem tersebut. Panduan mesin, yang hanya menampilkan posisi ujung mata pisau pada layar; kontrol mesin, yang membatasi perintah katup agar tidak melebihi permukaan desain; operasi jarak jauh, di mana seseorang mengendalikan mesin melalui radio dari lokasi yang berbahaya; dan sistem pengangkutan otonom, yang dioperasikan di tambang dan galian tertentu — masing-masing memerlukan desain keselamatan dan konfigurasi sensor yang berbeda. Mengelompokkan semuanya sebagai satu "otomasi" menyebabkan kesalahan penilaian tentang apa yang sebenarnya realistis di lokasi konstruksi saat ini dan apa yang masih dalam tahap penelitian.
 Truk sistem pengangkutan otonom (AHS) sedang beroperasi
Gambar: Ferrexpo truk otonom (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. Bukan FrontRunner AHS Komatsu atau Caterpillar Command yang dibahas dalam teks — contoh representatif dari truk pengangkut otonom dalam layanan pertambangan (CAT 793D di tambang Yeristovo Ferrexpo).

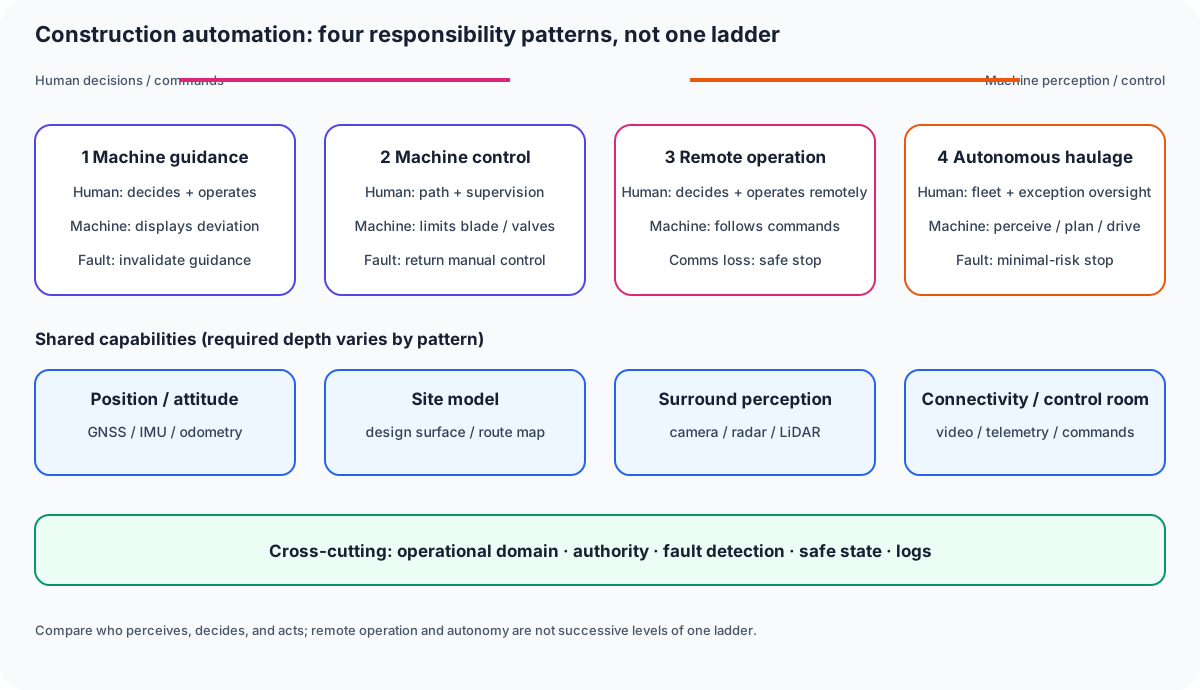
Gambar 1 — Keempat pola tersebut bukanlah tangga kematangan yang sederhana. Dalam operasi jarak jauh, seseorang masih memutuskan dan memberi perintah dari tempat lain; dalam pengangkutan otonom, mesin merasakan, merencanakan, dan mengemudi. Kemampuan yang dibutuhkan dan kondisi aman di bawah kesalahan berbeda menurut pola.
0. Ringkasan 30 Detik
- i-Construction Kementerian Pertanahan, Infrastruktur, Transportasi, dan Pariwisata adalah kebijakan yang dipromosikan sejak tahun fiskal 2016 sekitar Tiga pilar: adopsi penuh pekerjaan tanah berbasis TIK, optimalisasi keseluruhan melalui standardisasi spesifikasi, dan penyeimbangan waktu konstruksi. Pada tahun 2024, "i-Construction 2.0" menghadirkan tiga pilar baru: otomatisasi konstruksi, otomatisasi penghubungan data, dan otomatisasi manajemen konstruksi.
- Panduan mesin dan kontrol mesin menggabungkan posisi absolut dari GNSS dengan sikap dan kecepatan sudut dari IMU, dengan membandingkan posisi tepi bilah atau bilah dengan data desain. Artikel penjelasan GNSS dan IMU di situs ini membahas prinsip-prinsip sensor yang mendasari pengukuran ini.
- Asal mula operasi jarak jauh (teleoperasi) dapat ditelusuri kembali ke pekerjaan konstruksi yang dikendalikan radio selama bencana aliran piroklastik tahun 1991 di Gunung Unzen-Fugendake. Teknologi ini kemudian mapan sebagai teknologi untuk mengoperasikan mesin berat dari lokasi yang aman tanpa mengirim orang ke zona berbahaya, dan sejak itu telah digunakan dalam lebih dari 300 proyek konstruksi tanggap bencana.
- Untuk sistem pengangkutan otonom (AHS) di tambang dan penggalian, Komatsu FrontRunner mengoperasikan truk pengangkut otonom ultra-besar ke-1.000 pada tahun 2026, setelah mengumpulkan lebih dari 11,5 miliar ton pengangkutan sejak tahun 2008. Caterpillar juga telah memperluas Command untuk pengangkutan dari tambang ke tambang batu, melaporkan satu juta ton yang diangkut secara otonom di Tambang Bull Run milik Luck Stone.
- Tidak ada tahapan yang mendukung klaim sederhana bahwa "tanpa awak berarti aman." Mekanisme untuk beralih ke keadaan aman saat terjadi kehilangan komunikasi atau anomali, dan pembagian peran antara manusia yang memantau dan mesin, merupakan inti dari desain terlepas dari tingkat otomatisasi.
1. Kerangka Kebijakan i-Construction
i-Construction adalah kebijakan yang telah dijalankan oleh Kementerian Pertanahan, Infrastruktur, Transportasi, dan Pariwisata sejak tahun fiskal 2016, yang bertujuan untuk meningkatkan produktivitas di lokasi konstruksi. Tiga pilar aslinya adalah: "adopsi TIK skala penuh (pekerjaan tanah TIK)," menggunakan data 3D di seluruh proses mulai dari survei hingga desain, konstruksi, dan inspeksi; "memperkenalkan optimasi keseluruhan," yang mengoptimalkan seluruh proses produksi melalui langkah-langkah seperti standarisasi spesifikasi pekerjaan beton; dan "meratakan waktu konstruksi," mengurangi kesenjangan volume konstruksi antara musim sibuk dan musim sepi.
Pada April 2024, "i-Construction 2.0," evolusi dari hal ini, diumumkan. Dengan menetapkan tujuan untuk meningkatkan produktivitas 1,5 kali lipat pada tahun fiskal 2040, kebijakan ini menghadirkan tiga pilar baru: "mengotomatiskan konstruksi," yang mencakup pembangunan infrastruktur bersama untuk data pengoperasian mesin konstruksi, penetapan aturan keselamatan, penyebaran konstruksi jarak jauh, dan otomatisasi konstruksi berbasis AI; "mengotomatiskan tautan data," yang mencakup standarisasi data BIM/CIM dan pembangunan infrastruktur tautan data; dan "mengotomatiskan manajemen konstruksi," yang mencakup penghematan tenaga kerja dan adopsi teknologi baru melalui kunjungan lokasi jarak jauh dan pengawasan jarak jauh. Meskipun nama kebijakan tersebut mencakup "otomatisasi," ini tidak boleh diartikan sebagai kewajiban seragam terhadap teknologi tertentu — ini adalah kerangka kerja untuk memajukan pengoperasian jarak jauh, tautan data, dan penghematan tenaga kerja. Tahapan.
2. Panduan Mesin dan Kontrol Mesin: Fondasi GNSS + IMU
Seperti yang dibahas dalam artikel penjelasan situs ini tentang ekskavator dan buldoser hidrolik, panduan mesin adalah fungsi yang membandingkan posisi tepi bilah atau bilah dengan permukaan desain dan menampilkannya di layar, sementara kontrol mesin mengambil langkah lebih jauh, membatasi perintah katup itu sendiri agar tidak melebihi permukaan desain. Keduanya dimungkinkan dengan menggabungkan GNSS (dalam banyak kasus berbasis RTK), yang memperoleh posisi absolut kendaraan pada tingkat akurasi beberapa sentimeter, dengan IMU, yang mengukur sikap dan kecepatan sudut kendaraan dan peralatan kerja pada frekuensi tinggi.
GNSS kesulitan mendapatkan posisi yang tepat di mana struktur menghalangi gelombang radio atau di dalam terowongan, dan IMU saja mengakumulasi kesalahan dari waktu ke waktu (drift). Keduanya digabungkan untuk saling mengkompensasi kelemahan masing-masing, dan mekanisme dasar ini dibahas dalam artikel situs ini [Cara Kerja GNSS, dan Hal-Hal Utama] Produk dan Cara Kerja IMU, dan Produk Utama. Saat mengevaluasi otomatisasi mesin konstruksi, ada baiknya melampaui frasa seperti "dilengkapi GNSS" atau "dilengkapi IMU" untuk juga mengkonfirmasi metode fallback di bawah pemblokiran radio, dan frekuensi pembaruan serta prosedur kalibrasi untuk estimasi sikap.
3. Operasi Jarak Jauh: Dari Gunung Unzen-Fugendake hingga Konstruksi Tanpa Awak Saat Ini
Operasi jarak jauh (teleoperasi) mesin konstruksi dapat ditelusuri kembali ke tahun 1991, ketika Taisei Corporation menggunakan mesin berat yang dikendalikan dari jarak jauh untuk melakukan pekerjaan restorasi di lokasi di mana orang tidak dapat memasuki zona peringatan setelah bencana aliran piroklastik di Gunung Unzen-Fugendake. Pada tahun 1993, "konstruksi yang dikendalikan dari jarak jauh radio (konstruksi tanpa awak)" diadopsi melalui lapangan uji Kementerian Konstruksi sebelumnya. Sistem ini, dan melalui proyek-proyek konstruksi tanggap bencana yang berkelanjutan, menjadi mapan dan menyebar secara nasional. Metode konstruksi tanpa awak menggabungkan dua sistem radio — sistem kendali radio yang mengoperasikan mesin konstruksi, dan sistem radio transmisi gambar yang mengirimkan video dari dekat mesin — dan di Unzen-Fugendake, metode ini diadopsi untuk pekerjaan seperti membangun bendungan sabo dan membersihkan puing-puing, dan dikatakan telah memiliki lebih dari 300 proyek yang telah teruji hingga saat ini.
Pengoperasian jarak jauh digunakan tidak hanya di lokasi dengan risiko bencana sekunder yang tinggi, seperti bencana gunung berapi atau tanah longsor, tetapi juga di lingkungan dengan bahaya yang konstan dan berkelanjutan, seperti lokasi penggalian atau tambang. Meskipun menghilangkan operator dari mesin menurunkan risiko cedera pribadi, hal ini menimbulkan tantangan yang tidak ada pada pengoperasian berawak — latensi transmisi video, gangguan komunikasi, dan kurangnya getaran, suara, dan sensasi kemiringan yang tidak dapat diberikan oleh sensor mesin itu sendiri. Untuk mengkompensasi hal tersebut, mekanisme seperti beberapa kamera, umpan balik berbasis vibrator, dan penghentian otomatis saat terjadi kehilangan komunikasi digabungkan.
4. Sistem Angkut Otonom (AHS): Kondisi Tambang dan Galian Saat Ini
Sistem angkut otonom (AHS) melangkah lebih jauh daripada pengoperasian jarak jauh, mengemudikan kendaraan angkut secara otonom dalam rute dan aturan yang telah ditentukan. Pada April 2026, FrontRunner AHS milik Komatsu mengumumkan pengoperasian truk angkut otonom kelas ultra-besar ke-1.000. Unit yang dipilih sebagai unit ke-1.000 adalah truk listrik ultra-besar 930E-5AT (seri 930E) yang mampu mengangkut 290 metrik ton, yang digunakan di Tambang Emas Nevada milik Barrick di Nevada, AS. Seri 930E adalah model yang paling banyak digunakan di antara truk angkut otonom perusahaan, dengan lebih dari 500 unit yang dilaporkan beroperasi di berbagai lokasi pelanggan. Komatsu telah menggunakan FrontRunner AHS secara komersial sejak tahun 2008, dan menyatakan bahwa total volume kumulatif yang telah diangkut secara otonom oleh pelanggannya telah melebihi 11,5 juta ton. miliaran metrik ton.
Caterpillar juga telah mengerahkan pengangkutan otonom untuk tambang di bawah Cat MineStar Command untuk pengangkutan, dan pada tahun 2025 mengumumkan bahwa jumlah unit yang beroperasi mencapai 827, bersamaan dengan kontrak otonomi armada campuran pertama yang mencakup beberapa model. Mereka juga telah berekspansi di luar tambang ke tambang batu, mengerahkan truk off-highway otonom Cat 777 di Bull Run Quarry milik Luck Stone di Virginia, AS, dan melaporkan satu juta ton pengangkutan otonom di sana. Mereka juga mengumumkan kontrak untuk mengerahkan solusi pengangkutan otonom di Drummond Island Quarry milik Carmeuse di Michigan. Truk pengangkut otonom dikatakan dapat menangani semuanya, mulai dari menanggapi panggilan dari mesin pemuat, hingga bergerak ke posisi pemuatan, hingga mengangkut ke titik pembuangan, hingga memasuki bengkel untuk perawatan — semuanya tanpa operator.
Sistem pengangkutan otonom (AHS) di tambang dan tambang batu menjadi praktis justru karena, tidak seperti jalan umum, operator dapat sepenuhnya memahami dan mengendalikan rute perjalanan dan peserta lalu lintas dalam lingkungan tertutup. Mesin pemuat, Penghancur, titik pembuangan, peta jalan, dan ruang kendali dihubungkan oleh komunikasi, dengan prioritas persimpangan dan perilaku evakuasi darurat yang telah ditetapkan sebelumnya sebagai aturan. Karena alasan ini, rekam jejak AHS yang berorientasi pada pertambangan tidak dapat langsung diekstrapolasi ke otomatisasi jalan umum atau lokasi yang terbuka untuk lalu lintas yang tidak ditentukan.
5. Gambaran Umum Tahapan Otomatisasi
| Tahap | Sensor/mekanisme utama | Peran manusia | Penyebaran penggunaan praktis |
|---|---|---|---|
| Panduan mesin | GNSS + IMU + data desain | Operator mengoperasikan mesin, memeriksa perbedaan di layar | Diadopsi secara luas; sedikit variasi berdasarkan model atau wilayah |
| Kontrol mesin | Hal di atas + pembatasan otomatis perintah katup | Operator mengawasi; mesin menekan operasi arah berbahaya | Menyebar sebagai mesin konstruksi yang dilengkapi TIK |
| Operasi jarak jauh | Sistem kendali radio + transmisi video | Operator mengemudikan dari lokasi yang aman | Terutama diterapkan dalam penanggulangan bencana dan lokasi berbahaya Pekerjaan |
| Pengangkutan Otonom (AHS) | GNSS + IMU + radar/kamera + komunikasi ruang kendali | Ruang kendali memantau beberapa unit, melakukan intervensi jika terjadi pengecualian | Rekam jejak komersial di tambang, berkembang ke tambang batu |
Bergerak lebih jauh ke kanan dalam tabel, tingkatnya bergeser dari "bantuan" ke "substitusi," tetapi pertanyaan desain tentang bagaimana cara melakukan fail safe pada anomali sensor atau komunikasi diperlukan secara umum, terlepas dari tahapannya. Inilah juga mengapa i-Construction 2.0 mencantumkan "menetapkan aturan keselamatan" sebagai tantangan bersama dengan "otomasi."
6. Ringkasan
Otomatisasi mesin konstruksi dan pengoperasian jarak jauh bukanlah satu teknologi tunggal — ini adalah sistem di mana beberapa mekanisme, yang berbeda tingkat bantuannya, dilapisi di atas fondasi pengukuran yang dibangun dari GNSS dan IMU. Kerangka kebijakan i-Construction, sejarah konstruksi tanpa awak yang dimulai di Gunung Unzen-Fugendake, dan AHS yang sekarang membangun rekam jejak di Tambang dan penggalian masing-masing muncul dari tuntutan era dan lokasi yang berbeda — tetapi semuanya bertumpu pada prinsip desain bersama yaitu "mengetahui secara akurat posisi dan sikap mesin, dan beralih ke keadaan aman dalam kondisi berbahaya." Saat membaca berita utama tentang "pengoperasian tanpa awak," penting untuk membedakan tahap mana yang sebenarnya dirujuk, dan lingkungan seperti apa yang diasumsikan — tambang yang sudah ditutup, atau jalan umum yang terbuka.
Apakah otonomi hanya pengoperasian jarak jauh dari tempat duduk lain?
Pengoperasian jarak jauh mempertahankan keputusan dan perintah manusia. Otonomi memberikan beberapa keputusan persepsi dan tindakan kepada mesin, mengubah tanggung jawab dan kondisi berhenti.
Referensi
- Kementerian Pertanahan, Infrastruktur, Transportasi dan Pariwisata — i-Construction 2.0: Otomatisasi Lokasi Konstruksi )
- Kementerian Pertanahan, Infrastruktur, Transportasi dan Pariwisata — Pekerjaan Konstruksi dan Mesin Konstruksi: Adopsi TIK Skala Penuh
- Perhimpunan Insinyur Sipil Jepang — Teknologi Konstruksi Tanpa Awak Lahir dari Larangan Masuk: Pemulihan dari Bencana Gunung Unzen-Fugendake
- Pusat Teknologi Konstruksi Lanjutan — Konstruksi Tanpa Awak
- Komatsu — Komatsu menjadi OEM pertama yang mengoperasikan 1.000 truk pengangkut otonom kelas ultra
- Pertambangan Internasional — Caterpillar berupaya mencapai lebih dari 2.000 truk pertambangan otonom pada tahun 2030
- Caterpillar — Caterpillar dan Luck Stone merayakan satu juta ton yang diangkut secara otonom di Tambang Bull Run
- Cara Kerja GNSS, dan Produk-Produk Utama — u-blox, Trimble, Fixposition
- Cara Kerja IMU, dan Produk-Produk Utama — Xsens, Bosch, Analog Devices
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.