Contents — find the section you need
L'espressione "automazione delle macchine edili" evoca facilmente l'immagine di un bulldozer senza operatore che trasporta silenziosamente terra. Ma ciò che si sta effettivamente sviluppando nei cantieri si concentra su fasi ben lontane da un'operazione completamente automatizzata. La guida automatica, che si limita a visualizzare la posizione del bordo della lama su uno schermo; il controllo automatico, che limita i comandi delle valvole per non superare la superficie di progetto; il controllo remoto, in cui un operatore pilota via radio da una posizione pericolosa; e i sistemi di trasporto autonomi, utilizzati in specifiche miniere e cave: ognuno di questi presuppone una diversa progettazione in termini di sicurezza e una diversa configurazione dei sensori. Raggrupparli sotto un'unica etichetta di "automazione" porta a fraintendere ciò che è effettivamente realizzabile oggi nei cantieri e ciò che è ancora in fase di ricerca.
 Un camion con sistema di trasporto autonomo (AHS) in servizio
Immagine: Ferrexpo camion autonomo (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. Non si tratta del Komatsu FrontRunner AHS o del Caterpillar Command discussi nel testo, bensì di un esempio rappresentativo di dumper autonomo in servizio in miniera (un CAT 793D presso la miniera di Yeristovo di Ferrexpo).

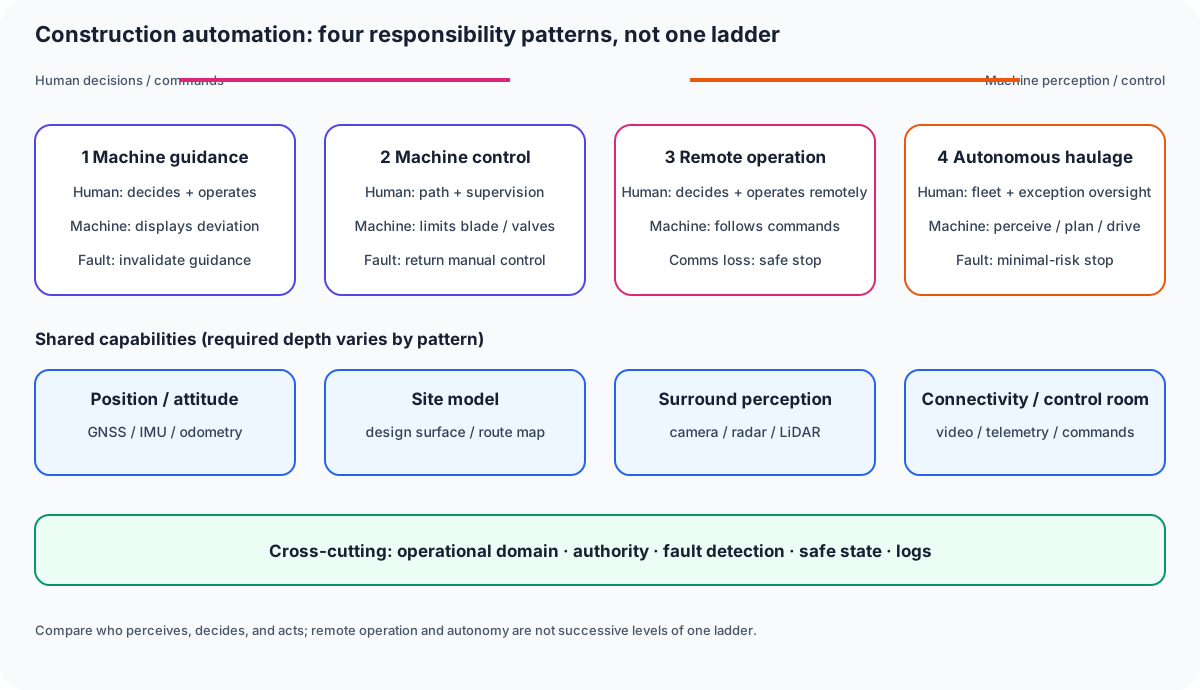
Figura 1 - I quattro modelli non rappresentano una semplice scala di maturità. Nel funzionamento remoto una persona decide e impartisce comandi da remoto; nel trasporto autonomo la macchina percepisce, pianifica e guida. Le capacità richieste e lo stato di sicurezza in caso di guasti differiscono a seconda del modello.
0. Riepilogo di 30 secondi
-
i-Construction del Ministero del Territorio, delle Infrastrutture, dei Trasporti e del Turismo è un La politica promossa a partire dall'anno fiscale 2016 si basa su tre pilastri: adozione su vasta scala delle tecnologie ICT per i lavori di movimento terra, ottimizzazione complessiva attraverso la standardizzazione delle specifiche e uniformità dei tempi di costruzione. Nel 2024, "i-Construction 2.0" ha presentato una nuova serie di tre pilastri: automazione della costruzione, automazione del collegamento dei dati e automazione della gestione della costruzione.
-
La guida e il controllo delle macchine combinano la posizione assoluta rilevata tramite GNSS con l'assetto e la velocità angolare rilevati da un'unità di misura inerziale (IMU), confrontando la posizione del bordo della pala o della pala con i dati di progetto. Gli articoli esplicativi su GNSS e IMU presenti su questo sito illustrano i principi dei sensori alla base di questa misurazione.
-
L'origine del controllo remoto (teleoperazione) risale ai lavori di costruzione radiocomandati durante il disastro del flusso piroclastico del Monte Unzen-Fugendake del 1991. Si è affermata come tecnologia per azionare macchinari pesanti da una posizione sicura senza inviare personale in zone pericolose ed è stata da allora utilizzata in oltre 300 progetti di costruzione in risposta alle emergenze.
-
Per l'automazione Per quanto riguarda i sistemi di trasporto autonomo (AHS) nelle miniere e nelle cave, nel 2026 Komatsu FrontRunner ha messo in funzione il suo millesimo dumper autonomo di grandi dimensioni, accumulando oltre 11,5 miliardi di tonnellate di materiale trasportato dal 2008. Anche Caterpillar ha esteso il sistema Command per il trasporto dalle miniere alle cave, segnalando un milione di tonnellate trasportate autonomamente presso la cava Bull Run di Luck Stone.
Nessuna fase supporta l'affermazione semplicistica che "senza equipaggio significa sicuro". Il meccanismo per la transizione a uno stato di sicurezza in caso di perdita o anomalia della comunicazione, e la divisione dei ruoli tra gli operatori umani e le macchine, sono elementi centrali della progettazione, indipendentemente dal livello di automazione.
1. Lo scheletro della politica i-Construction
i-Construction è una politica che il Ministero del Territorio, delle Infrastrutture, dei Trasporti e del Turismo persegue dall'anno fiscale 2016, con l'obiettivo di aumentare la produttività nei cantieri edili. I suoi tre pilastri originali erano: "adozione su vasta scala delle TIC (ICT) "Operazioni di sterro", utilizzando dati 3D lungo l'intero processo, dal rilievo alla progettazione, costruzione e ispezione; "introduzione dell'ottimizzazione generale", che ottimizza l'intero processo produttivo attraverso misure come la standardizzazione delle specifiche per i lavori in calcestruzzo; e "livellamento dei tempi di costruzione", riducendo il divario nel volume di costruzione tra le stagioni di punta e quelle di bassa stagione.
Nell'aprile 2024 è stata annunciata "i-Construction 2.0", un'evoluzione di questo approccio. Con l'obiettivo di aumentare la produttività di 1,5 volte entro l'anno fiscale 2040, presenta una nuova serie di tre pilastri: "automazione delle costruzioni", che include la creazione di un'infrastruttura condivisa per i dati operativi delle macchine edili, la definizione di norme di sicurezza, la diffusione della costruzione a distanza e l'automazione delle costruzioni basata sull'intelligenza artificiale; "automazione del collegamento dei dati", che include la standardizzazione dei dati BIM/CIM e la creazione di un'infrastruttura di collegamento dei dati; e "automazione della gestione delle costruzioni", che include il risparmio di manodopera e l'adozione di nuove tecnologie attraverso visite in loco a distanza e supervisione a distanza. Anche se il nome della politica include "automazione", ciò non deve essere interpretato come un obbligo uniforme. Tecnologia specifica: si tratta di un framework per promuovere, in fasi successive, il funzionamento a distanza, il collegamento dei dati e il risparmio di manodopera.
2. Guida e controllo della macchina: le basi GNSS + IMU
Come spiegato negli articoli di approfondimento di questo sito sull'escavatore idraulico e sul bulldozer, la guida della macchina è una funzione che confronta la posizione del bordo della lama o della lama con la superficie di progetto e la visualizza su uno schermo, mentre il controllo della macchina va oltre, limitando i comandi delle valvole in modo da non superare la superficie di progetto. Entrambe le funzioni sono rese possibili dalla combinazione del GNSS (in molti casi basato su RTK), che ottiene la posizione assoluta del veicolo con una precisione di pochi centimetri, con un'IMU, che misura l'assetto e la velocità angolare del veicolo e delle attrezzature di lavoro ad alta frequenza.
Il GNSS ha difficoltà a ottenere una posizione precisa dove le strutture bloccano le onde radio o all'interno delle gallerie, e una IMU da sola accumula errori nel tempo (deriva). I due sistemi vengono combinati per compensare le reciproche debolezze, e questo meccanismo di base è descritto nell'articolo di questo sito [How Come funziona il GNSS e i principali prodotti e Come funzionano le IMU e i principali prodotti. Quando si valuta l'automazione delle macchine edili, vale la pena andare oltre espressioni come "dotato di GNSS" o "dotato di IMU" per verificare anche il metodo di fallback in caso di blocco radio, la frequenza di aggiornamento e la procedura di calibrazione per la stima dell'assetto.
3. Funzionamento a distanza: dal Monte Unzen-Fugendake all'edilizia senza equipaggio di oggi
Il funzionamento a distanza (teleoperazione) delle macchine edili risale al 1991, quando la Taisei Corporation utilizzò macchinari pesanti telecomandati per eseguire lavori di ripristino in un sito in cui non era possibile accedere alla zona di allerta a seguito del disastro piroclastico del Monte Unzen-Fugendake. Nel 1993, la "edilizia radiocomandata (edilizia senza equipaggio)" fu adottata attraverso l'allora Ministero dell'Edilizia. Grazie al sistema di collaudo sul campo e ai successivi progetti di intervento in caso di calamità, la tecnologia si è affermata e diffusa a livello nazionale. Il metodo di costruzione senza operatore combina due sistemi radio: un sistema di radiocomando che aziona i macchinari da costruzione e un sistema di trasmissione video che invia immagini dalle vicinanze della macchina. A Unzen-Fugendake è stato adottato per lavori come la costruzione di dighe di contenimento e la rimozione di detriti, e si dice che abbia all'attivo oltre 300 progetti.
Il funzionamento a distanza viene utilizzato non solo in siti ad alto rischio di disastri secondari, come eruzioni vulcaniche o frane, ma anche in ambienti con pericoli costanti e continui, come le pareti di cave o miniere. Sebbene l'allontanamento dell'operatore dalla macchina riduca il rischio di lesioni personali, introduce problematiche assenti nel funzionamento con operatore: latenza di trasmissione video, interruzione delle comunicazioni e mancanza di vibrazioni, suoni e sensazioni di inclinazione che i soli sensori della macchina non sono in grado di trasmettere. Per compensare, vengono implementati meccanismi come telecamere multiple, feedback basato su vibrazioni e arresto automatico in caso di perdita di comunicazione. combinati.
4. Sistemi di trasporto autonomi (AHS): la situazione attuale di miniere e cave
Un sistema di trasporto autonomo (AHS) va oltre il semplice controllo remoto, guidando autonomamente i veicoli di trasporto all'interno di percorsi e regole predeterminati. Nell'aprile 2026, Komatsu ha annunciato l'entrata in funzione del suo millesimo autocarro autonomo di classe ultra-grande, il FrontRunner AHS di Komatsu. Il veicolo scelto come millesimo esemplare è stato un 930E-5AT (serie 930E), un autocarro elettrico ultra-grande in grado di trasportare 290 tonnellate metriche, impiegato presso le miniere d'oro Nevada Gold Mines di Barrick, in Nevada, USA. La serie 930E è il modello più diffuso tra gli autocarri autonomi dell'azienda, con oltre 500 unità operative presso i siti dei clienti. Komatsu ha implementato commercialmente il FrontRunner AHS dal 2008 e afferma che il volume totale cumulativo trasportato dai suoi clienti è pari a... Il trasporto autonomo ha superato gli 11,5 miliardi di tonnellate metriche.
Anche Caterpillar ha implementato il trasporto autonomo per le miniere con il sistema Cat MineStar Command e nel 2025 ha annunciato che il numero di unità operative aveva raggiunto quota 827, insieme al suo primo contratto di autonomia per una flotta mista che comprende diversi modelli. L'azienda si sta espandendo anche al di fuori delle miniere, nelle cave, impiegando dumper fuoristrada autonomi Cat 777 presso la cava Bull Run di Luck Stone in Virginia, USA, e riportando un milione di tonnellate di trasporto autonomo in loco. Ha inoltre annunciato un contratto per l'implementazione di una soluzione di trasporto autonomo presso la cava Drummond Island di Carmeuse nel Michigan. Si dice che un dumper autonomo gestisca tutto, dalla risposta alla chiamata della macchina di carico, allo spostamento verso la posizione di carico, al trasporto fino al punto di scarico, all'ingresso in officina per la manutenzione, il tutto senza operatore.
Il trasporto autonomo nelle miniere e nelle cave è diventato pratico proprio perché, a differenza delle strade pubbliche, l'operatore può comprendere e controllare completamente il percorso di viaggio e I partecipanti al traffico si trovano all'interno di un ambiente chiuso. La macchina di carico, il frantoio, il punto di scarico, la mappa stradale e la sala di controllo sono collegati tramite comunicazione, con priorità agli incroci e comportamenti di evacuazione di emergenza preimpostati come regole. Per questo motivo, l'esperienza maturata con i sistemi AHS (Automated Highway Systems) per il settore minerario non può essere estrapolata direttamente all'automazione di strade pubbliche o siti aperti a traffico non specificato.
5. Panoramica delle fasi di automazione
| Fase | Sensori/meccanismi principali | Ruolo umano | Diffusione dell'uso pratico |
|---|---|---|---|
| Guida automatica | GNSS + IMU + dati di progetto | L'operatore aziona la macchina e verifica le differenze a schermo | Ampiamente adottata; poche variazioni a seconda del modello o della regione |
| Controllo automatico della macchina | Quanto sopra + limitazione automatica dei comandi delle valvole | L'operatore supervisiona; la macchina impedisce il funzionamento in direzione pericolosa | Diffusione come macchinari da costruzione dotati di ICT |
| Funzionamento a distanza | Sistema di radiocomando + trasmissione video | L'operatore pilota da una postazione sicura | Utilizzata principalmente nella gestione delle emergenze e nei lavori in siti pericolosi Trasporto autonomo (AHS) |
Spostandosi più a destra nella tabella, il grado di assistenza passa da "assistenza" a "sostituzione", ma la questione progettuale di come garantire la sicurezza in caso di anomalie dei sensori o della comunicazione rimane fondamentale, indipendentemente dalla fase. Questo è anche il motivo per cui i-Construction 2.0 elenca "la definizione delle norme di sicurezza" come una sfida, insieme all'"automazione".
6. Riepilogo
L'automazione delle macchine edili e il controllo remoto non sono una singola tecnologia, bensì un sistema in cui molteplici meccanismi, con diversi gradi di assistenza, sono sovrapposti a una base di misurazione costruita con GNSS e IMU. Lo scheletro della politica i-Construction, la storia delle costruzioni senza equipaggio iniziata sul Monte Unzen-Fugendake e l'AHS che ora sta acquisendo esperienza nelle miniere e nelle cave, sono tutti nati da le esigenze di un'epoca e di un contesto diversi, ma tutte si basano sul principio di progettazione condiviso di "conoscere con precisione la posizione e l'assetto della macchina e passare automaticamente a uno stato sicuro in condizioni pericolose". Quando si legge un titolo di giornale sulla "automazione", è fondamentale discernere a quale fase si riferisce effettivamente e quale tipo di ambiente presuppone: una miniera chiusa o una strada pubblica aperta.
L'autonomia è solo il controllo remoto da un altro posto?
Il controllo remoto mantiene le decisioni e i comandi umani. L'autonomia assegna alla macchina alcune decisioni relative alla percezione e all'azione, modificando le responsabilità e le condizioni di arresto.
Riferimenti
- Ministero del Territorio, delle Infrastrutture, dei Trasporti e del Turismo - i-Construction 2.0: Automatizzazione del cantiere
- [Ministero del Territorio, delle Infrastrutture, dei Trasporti e del Turismo] Territorio, infrastrutture, trasporti e turismo — Lavori di costruzione e macchinari edili: adozione su vasta scala delle TIC](https://www.mlit.go.jp/tec/constplan/sosei_constplan_tk_000031.html)
- Società giapponese degli ingegneri civili — La tecnologia di costruzione senza equipaggio nasce da un divieto di ingresso: la ripresa dal disastro del monte Unzen-Fugendake
- Centro per la tecnologia di costruzione avanzata — Costruzione senza equipaggio
- Komatsu — Komatsu diventa il primo OEM a commissionare 1.000 dumper autonomi di classe ultra
- International Mining — Caterpillar punta a raggiungere oltre 2.000 dumper minerari autonomi entro il 2030
- Caterpillar — Caterpillar e Luck Stone celebrano un milione di tonnellate trasportate autonomamente nella cava di Bull Run
- Come funziona il GNSS e i principali prodotti: u-blox, Trimble, Fixposition
- Come funzionano le IMU e i principali prodotti: Xsens, Bosch, Analog Devices
Commenti
Accedi per continuare.
Nessun dato disponibile.