Contents — find the section you need
La expresión "automatización de maquinaria de construcción" evoca fácilmente la imagen de una excavadora sin conductor transportando tierra en silencio. Sin embargo, los avances en obra se centran en fases mucho menos avanzadas que la operación totalmente autónoma. El guiado de la máquina, que simplemente muestra la posición del filo de la cuchilla en una pantalla; el control de la máquina, que restringe las órdenes de las válvulas para no sobrepasar la superficie de diseño; la operación remota, en la que una persona pilota por radio desde una ubicación peligrosa; y los sistemas de transporte autónomo, utilizados en minas y canteras específicas: cada uno de estos sistemas presupone un diseño de seguridad y una configuración de sensores diferentes. Agruparlos como una sola "automatización" lleva a juzgar erróneamente lo que es viable en obra hoy en día y lo que aún se encuentra en fase de investigación.
 Un camión del sistema de transporte autónomo (AHS) en servicio
Imagen: Ferrexpo camión autónomo (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. No se trata del sistema FrontRunner AHS de Komatsu ni del sistema Command de Caterpillar que se mencionan en el texto; un ejemplo representativo de un camión de transporte autónomo en servicio minero (un CAT 793D en la mina Yeristovo de Ferrexpo).

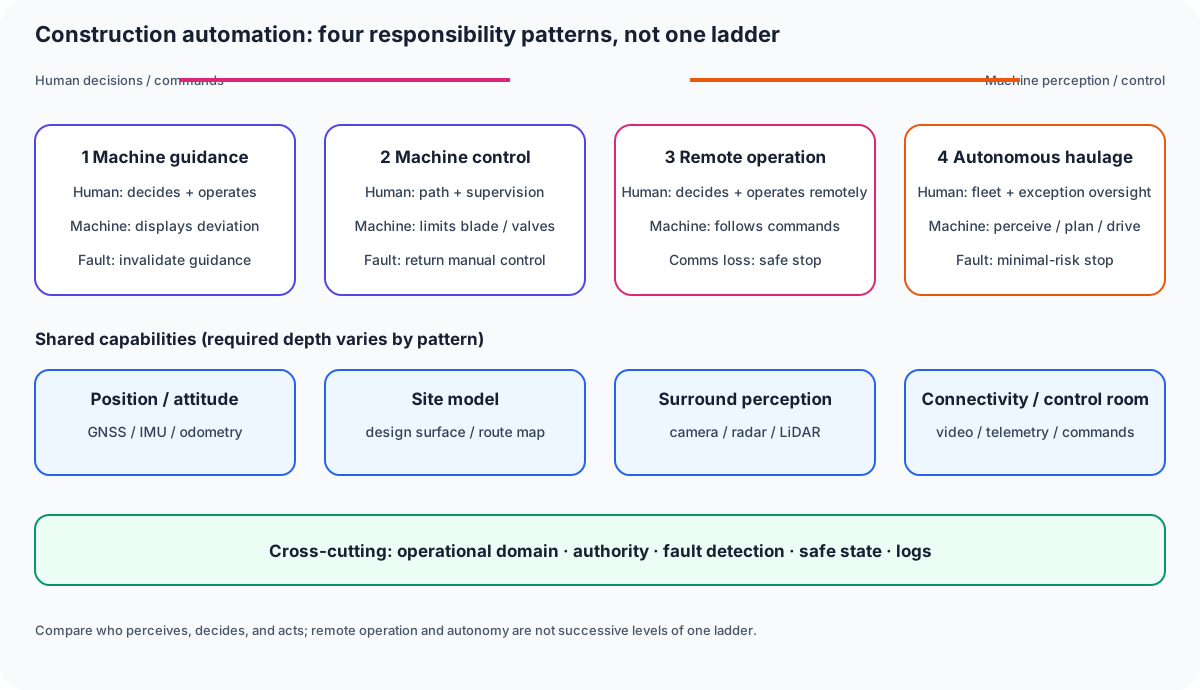
Figura 1: Los cuatro patrones no constituyen una simple escala de madurez. En la operación remota, una persona aún decide y da órdenes desde otro lugar; en el transporte autónomo, la máquina percibe, planifica y conduce. Las capacidades requeridas y el estado seguro ante fallos difieren según el patrón.
0. Resumen de 30 segundos
-
La política de i-Construction del Ministerio de Tierra, Infraestructura, Transporte y Turismo se ha promovido desde el año fiscal En 2016, se priorizaron tres pilares: la adopción generalizada de las TIC para el movimiento de tierras, la optimización general mediante la estandarización de las especificaciones y la nivelación de los plazos de construcción. En 2024, "i-Construction 2.0" presentó un nuevo conjunto de tres pilares: la automatización de la construcción, la automatización del enlace de datos y la automatización de la gestión de la construcción.
-
El guiado y control de maquinaria combinan la posición absoluta del GNSS con la actitud y la velocidad angular de una IMU, comparando la posición del filo o de la pala con los datos de diseño. Los artículos explicativos sobre GNSS e IMU de este sitio web cubren los principios de los sensores que sustentan esta medición.
-
El origen de la operación remota (teleoperación) se remonta a los trabajos de construcción controlados por radio durante el desastre del flujo piroclástico de 1991 en el monte Unzen-Fugendake. Se consolidó como una tecnología para operar maquinaria pesada desde un lugar seguro sin enviar personas a zonas peligrosas, y desde entonces se ha utilizado en más de 300 proyectos de construcción de respuesta a desastres.
-
Para sistemas de transporte autónomos (AHS) en En minas y canteras, el FrontRunner de Komatsu puso en operación su camión de transporte autónomo ultragrande número 1000 en 2026, tras haber transportado más de 11.500 millones de toneladas desde 2008. Caterpillar también ha ampliado su sistema Command para el transporte desde minas a canteras, reportando un millón de toneladas transportadas de forma autónoma en la cantera Bull Run de Luck Stone.
-
Ninguna etapa respalda la afirmación simplista de que "sin tripulación significa seguro". El mecanismo para la transición a un estado seguro ante la pérdida de comunicación o anomalías, y la división de roles entre los humanos que supervisan y las máquinas, es fundamental para el diseño, independientemente del nivel de automatización.
1. Estructura de la Política de i-Construction
i-Construction es una política que el Ministerio de Tierra, Infraestructura, Transporte y Turismo ha impulsado desde el año fiscal 2016, con el objetivo de aumentar la productividad en las obras de construcción. Sus tres pilares originales fueron: "adopción integral de las TIC (TIC para el movimiento de tierras)", y el uso de datos 3D en todo el proceso. Desde el levantamiento topográfico hasta el diseño, la construcción y la inspección; la "optimización general", que optimiza todo el proceso de producción mediante medidas como la estandarización de las especificaciones de las obras de hormigón; y la "equilibración de los plazos de construcción", reduciendo la diferencia en el volumen de construcción entre las temporadas altas y bajas.
En abril de 2024, se anunció "i-Construction 2.0", una evolución de este enfoque. Con el objetivo de multiplicar por 1,5 la productividad para el año fiscal 2040, presenta un nuevo conjunto de tres pilares: "automatización de la construcción", que incluye la creación de una infraestructura compartida para los datos operativos de la maquinaria de construcción, el establecimiento de normas de seguridad, la expansión de la construcción remota y la automatización de la construcción basada en IA; "automatización de la interconexión de datos", que incluye la estandarización de los datos BIM/CIM y la creación de una infraestructura de interconexión de datos; y "automatización de la gestión de la construcción", que incluye el ahorro de mano de obra y la adopción de nuevas tecnologías mediante visitas y supervisión remotas a las obras. Si bien el nombre de la política incluye "automatización", esto no debe interpretarse como una imposición uniforme de una tecnología específica, sino como un marco para impulsar la operación remota, la interconexión de datos y el ahorro de mano de obra. etapas.
2. Guiado y Control de Máquinas: La Base GNSS + IMU
Como se explica en los artículos de este sitio sobre la excavadora hidráulica y la topadora, el guiado de máquinas compara la posición del filo o la hoja con la superficie de diseño y la muestra en una pantalla. El control de máquinas va un paso más allá, restringiendo las órdenes de las válvulas para no sobrepasar dicha superficie. Ambos sistemas son posibles gracias a la combinación de GNSS (en muchos casos basado en RTK), que obtiene la posición absoluta del vehículo con una precisión de pocos centímetros, y una IMU, que mide la orientación y la velocidad angular del vehículo y del equipo de trabajo a alta frecuencia.
El GNSS tiene dificultades para obtener una posición fija donde las estructuras bloquean las ondas de radio o dentro de túneles, y una IMU por sí sola acumula errores con el tiempo (deriva). Ambos sistemas se combinan para compensar las limitaciones de cada uno, y este mecanismo básico se explica en el artículo de este sitio [Cómo funciona el GNSS y sus principales características]. Productos](/es/blog/posts/sensor-gnss.html) y Cómo funcionan las IMU y los principales productos. Al evaluar la automatización de la maquinaria de construcción, conviene ir más allá de frases como "equipado con GNSS" o "equipado con IMU" para confirmar también el método de respaldo en caso de bloqueo de radio, así como la frecuencia de actualización y el procedimiento de calibración para la estimación de la actitud.
3. Operación remota: Del monte Unzen-Fugendake a la construcción no tripulada actual
La operación remota (teleoperación) de maquinaria de construcción se remonta a 1991, cuando Taisei Corporation utilizó maquinaria pesada controlada a distancia para llevar a cabo trabajos de restauración en una zona de alerta donde no se podía acceder tras el desastre del flujo piroclástico en el monte Unzen-Fugendake. En 1993, se adoptó la "construcción controlada a distancia por radio (construcción no tripulada)" a través del antiguo sistema de campo de pruebas del Ministerio de Construcción. Mediante proyectos de construcción posteriores y continuos para la respuesta a desastres, la tecnología se consolidó y se extendió por todo el país. El método de construcción no tripulada combina dos sistemas de radio: un sistema de control remoto que opera la maquinaria de construcción y un sistema de transmisión de imágenes que envía video desde las proximidades de la máquina. En Unzen-Fugendake, se adoptó para trabajos como la construcción de diques de contención y la remoción de escombros, y se dice que cuenta con más de 300 proyectos registrados hasta la fecha.
La operación remota se utiliza no solo en sitios con alto riesgo de desastres secundarios, como desastres volcánicos o deslizamientos de tierra, sino también en entornos con peligro constante, como frentes de canteras o minas. Si bien la ausencia del operador en la máquina reduce el riesgo de lesiones personales, introduce desafíos que no se presentan en la operación tripulada: latencia en la transmisión de video, interrupción de la comunicación y la falta de vibración, sonido y sensación de inclinación que los propios sensores de la máquina no transmiten. Para compensar, se combinan mecanismos como múltiples cámaras, retroalimentación mediante vibración y parada automática en caso de pérdida de comunicación.
4. Sistemas de Transporte Autónomo (AHS): Situación actual en minas y canteras
Un sistema de transporte autónomo (AHS) va un paso más allá de la operación remota, conduciendo vehículos de transporte de forma autónoma dentro de rutas y reglas predeterminadas. En abril de 2026, Komatsu FrontRunner AHS anunció la puesta en marcha de su camión de transporte autónomo número 1000 de la clase ultragrande. La unidad elegida para esta operación fue un camión eléctrico ultragrande 930E-5AT (serie 930E) con capacidad para transportar 290 toneladas métricas, desplegado en las minas de oro de Barrick en Nevada, EE. UU. La serie 930E es el modelo más extendido entre los camiones de transporte autónomo de la compañía, con más de 500 unidades operando en las instalaciones de sus clientes. Komatsu ha implementado comercialmente FrontRunner AHS desde 2008 y afirma que el volumen total acumulado que sus clientes han transportado de forma autónoma ha superado los 11.500 millones de toneladas métricas. toneladas.
Caterpillar también ha implementado el transporte autónomo para minas bajo el sistema Cat MineStar Command, y en 2025 anunció que el número de unidades en operación alcanzó las 827, junto con su primer contrato de autonomía para flotas mixtas que abarca múltiples modelos. Además, se ha expandido más allá de las minas, incursionando en canteras, donde desplegó camiones todoterreno autónomos Cat 777 en la cantera Bull Run de Luck Stone en Virginia, EE. UU., reportando un millón de toneladas transportadas de forma autónoma. También anunció un contrato para implementar una solución de transporte autónomo en la cantera Drummond Island de Carmeuse en Michigan. Se dice que un camión de transporte autónomo se encarga de todo, desde responder a una llamada de la máquina de carga, hasta moverse a la posición de carga, transportar hasta el punto de descarga e ingresar al taller para mantenimiento, todo sin operador.
El sistema de transporte autónomo (AHS) en minas y canteras se ha vuelto práctico precisamente porque, a diferencia de las carreteras públicas, el operador puede comprender y controlar completamente la ruta y los participantes del tráfico dentro de un entorno cerrado. La máquina de carga, la trituradora, el punto de descarga, El mapa de carreteras y la sala de control están conectados mediante comunicación, con prioridad en las intersecciones y comportamiento de evacuación de emergencia preestablecidos como reglas. Por esta razón, la experiencia de los sistemas de transporte autónomo (AHS) orientados a la minería no puede extrapolarse directamente a la automatización de carreteras públicas o sitios abiertos a tráfico no especificado.
5. Descripción general de las etapas de la automatización
| Etapa | Sensores/mecanismos principales | Rol humano | Expansión del uso práctico |
|---|---|---|---|
| Guía de la máquina | GNSS + IMU + datos de diseño | El operador maneja la máquina y verifica la diferencia en pantalla | Ampliamente adoptado; poca variación según el modelo o la región |
| Control de la máquina | Lo anterior + restricción automática de comandos de válvulas | El operador supervisa; la máquina suprime la operación en direcciones peligrosas | Se está extendiendo como maquinaria de construcción equipada con TIC |
| Operación remota | Sistema de radiocontrol + transmisión de video | El operador pilota desde una ubicación segura | Establecido principalmente en respuesta a desastres y trabajos en sitios peligrosos |
| Transporte autónomo (AHS) | GNSS + IMU + Radar/cámara + comunicación con sala de control | La sala de control supervisa múltiples unidades e interviene ante excepciones | Experiencia comercial en minas, con expansión a canteras |
Avanzando hacia la derecha en la tabla, el grado de asistencia pasa de "asistencia" a "sustitución", pero la cuestión de diseño sobre cómo garantizar la seguridad ante anomalías en sensores o comunicaciones es fundamental, independientemente de la etapa. Por ello, i-Construction 2.0 incluye el "establecimiento de normas de seguridad" como un desafío junto con la "automatización".
6. Resumen
La automatización y el control remoto de la maquinaria de construcción no constituyen una tecnología única, sino un sistema en el que múltiples mecanismos, con distintos grados de asistencia, se superponen a una base de medición construida con GNSS e IMU. El esqueleto de la política de i-Construction, la historia de la construcción no tripulada que comenzó en el monte Unzen-Fugendake y la trayectoria que AHS está construyendo en minas y canteras surgieron de las exigencias de épocas y emplazamientos diferentes, pero todos se basan en el principio de diseño común de "Conocer con precisión la posición y la orientación de la máquina, y adoptar por defecto un estado seguro en condiciones peligrosas." Al leer un titular sobre "operación sin personal", es fundamental discernir a qué etapa se refiere realmente y qué tipo de entorno presupone: una mina cerrada o una carretera pública abierta.
¿La autonomía es simplemente operación remota desde otro asiento?
La operación remota conserva las decisiones y órdenes humanas. La autonomía asigna algunas decisiones de percepción y acción a la máquina, modificando las responsabilidades y las condiciones de parada.
Referencias
- Ministerio de Tierras, Infraestructura, Transporte y Turismo — i-Construction 2.0: Automatización de la obra
- Ministerio de Tierras, Infraestructura, Transporte y Turismo — Obras de construcción y maquinaria de construcción: Adopción a gran escala de las TIC
- Sociedad Japonesa de Ingenieros Civiles — Tecnología de Construcción No Tripulada Nacida de una Prohibición de Entrada: La Recuperación Tras el Desastre del Monte Unzen-Fugendake
- Centro de Tecnología Avanzada de Construcción — Construcción No Tripulada
- Komatsu — Komatsu se convierte en el primer fabricante de equipos originales en poner en servicio 1000 camiones de transporte autónomos de ultra alta gama
- Minería Internacional — Caterpillar se propone alcanzar más de 2000 camiones mineros autónomos para 2030
- Caterpillar — Caterpillar y Luck Stone celebran el transporte autónomo de un millón de toneladas en la Cantera Bull Run
- [Cómo Funciona el GNSS y los Principales Productos — u-blox, Trimble, Posición fija
- Cómo funcionan las IMU y los principales productos: Xsens, Bosch, Analog Devices
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.