Contents — find the section you need
A expressão "automação de máquinas de construção" evoca facilmente imagens de uma escavadeira não tripulada transportando terra silenciosamente. Mas o que realmente está avançando nos canteiros de obras está em estágios bem aquém dessa operação totalmente autônoma. Guiamento de máquinas, que simplesmente exibe a posição da lâmina em uma tela; controle de máquinas, que restringe os comandos das válvulas para não ultrapassar a superfície projetada; operação remota, na qual uma pessoa pilota por rádio a partir de um local perigoso; e sistemas autônomos de transporte, operados em minas e pedreiras específicas — cada um desses pressupõe um projeto de segurança e uma configuração de sensores diferentes. Agrupá-los como uma única "automação" leva a uma avaliação equivocada do que é realmente viável nos canteiros de obras hoje e do que ainda está em fase de pesquisa.
 Um caminhão com sistema de transporte autônomo (AHS) em serviço
Imagem: Ferrexpo caminhão autônomo (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. Não se trata do FrontRunner AHS da Komatsu ou do Caterpillar Command discutidos no texto — um exemplo representativo de um caminhão de transporte autônomo em serviço de mineração (um CAT 793D na mina Yeristovo da Ferrexpo).

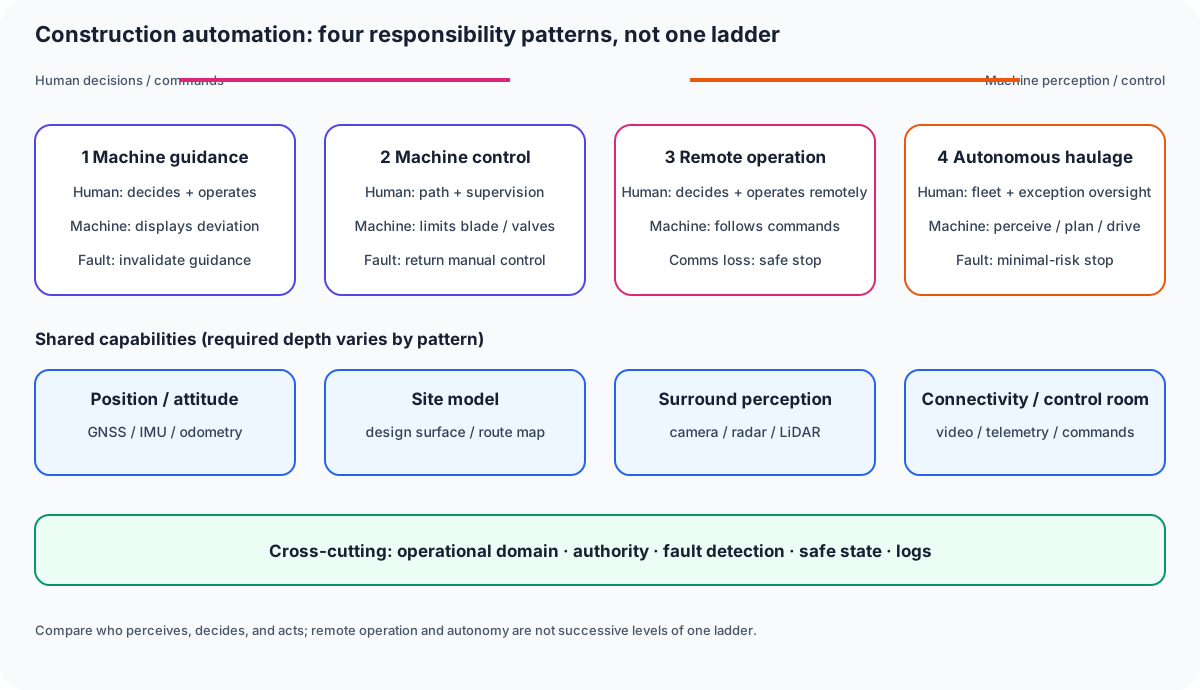
Figura 1 — Os quatro padrões não são uma simples escala de maturidade. Na operação remota, uma pessoa ainda decide e comanda de outro lugar; no transporte autônomo, a máquina percebe, planeja e dirige. As capacidades necessárias e o estado seguro em caso de falhas diferem de acordo com o padrão.
0. Resumo de 30 segundos
- O i-Construction do Ministério da Terra, Infraestrutura, Transporte e Turismo é uma política promovida desde o ano fiscal Em 2016, o projeto se baseou em três pilares: adoção em larga escala de TIC para terraplenagem, otimização geral por meio da padronização de especificações e uniformização do cronograma de construção. Em 2024, o "i-Construction 2.0" apresentou um novo conjunto de três pilares: automatização da construção, automatização da integração de dados e automatização da gestão da construção.
- O guiamento e o controle de máquinas combinam a posição absoluta do GNSS com a atitude e a velocidade angular de uma IMU, cruzando a posição da borda da pá ou da pá com os dados de projeto. Os artigos explicativos sobre GNSS e IMU deste site abordam os princípios dos sensores que sustentam essa medição.
- A origem da operação remota (teleoperação) remonta ao trabalho de construção controlado por rádio durante o desastre do fluxo piroclástico de 1991 no Monte Unzen-Fugendake. Ela se consolidou como uma tecnologia para operar máquinas pesadas a partir de um local seguro, sem enviar pessoas para zonas de risco, e desde então tem sido usada em mais de 300 projetos de construção de resposta a desastres.
- Para sistemas de transporte autônomos (AHS) Em minas e pedreiras, o FrontRunner da Komatsu colocou em operação seu milésimo caminhão de transporte autônomo ultragrande em 2026, tendo acumulado mais de 11,5 bilhões de toneladas transportadas desde 2008. A Caterpillar também expandiu o Command para transporte de minas para pedreiras, relatando um milhão de toneladas transportadas autonomamente na pedreira Bull Run da Luck Stone.
- Nenhuma etapa sustenta a afirmação simplista de que "não tripulado significa seguro". O mecanismo para transição para um estado seguro em caso de perda ou anormalidade de comunicação e a divisão de funções entre os humanos que monitoram e as máquinas são fundamentais para o projeto, independentemente do nível de automação.
1. A Estrutura da Política i-Construction
A i-Construction é uma política que o Ministério da Terra, Infraestrutura, Transporte e Turismo vem implementando desde o ano fiscal de 2016, com o objetivo de aumentar a produtividade em canteiros de obras. Seus três pilares originais eram: "adoção em larga escala de TIC (TIC) A política de "terraplenagem") utiliza dados 3D em todo o processo, desde o levantamento topográfico até o projeto, construção e inspeção; a política de "otimização geral" otimiza todo o processo de produção por meio de medidas como a padronização das especificações de concreto; e a política de "nivelamento do cronograma de construção" reduz a diferença no volume de construção entre as épocas de alta e baixa temporada.
Em abril de 2024, foi anunciada a "i-Construction 2.0", uma evolução dessa política. Com a meta de aumentar a produtividade em 1,5 vezes até o ano fiscal de 2040, ela apresenta um novo conjunto de três pilares: "automatizar a construção", que inclui a criação de infraestrutura compartilhada para dados operacionais de máquinas de construção, o estabelecimento de normas de segurança, a disseminação da construção remota e a automação da construção baseada em IA; "automatizar a vinculação de dados", que inclui a padronização de dados BIM/CIM e a criação de infraestrutura de vinculação de dados; e "automatizar a gestão da construção", que inclui economia de mão de obra e a adoção de novas tecnologias por meio de visitas remotas ao canteiro de obras e supervisão remota. Embora o nome da política inclua "automação", isso não deve ser interpretado como uma imposição uniforme de uma tecnologia específica — trata-se de uma estrutura para o avanço da automação. Operação remota, interligação de dados e economia de mão de obra em etapas.
2. Orientação e Controle de Máquinas: A Base GNSS + IMU
Como abordado nos artigos explicativos deste site sobre escavadeiras hidráulicas e tratores de esteira, a orientação de máquinas é uma função que compara a posição da lâmina ou da borda da pá com a superfície de projeto e a exibe em uma tela, enquanto o controle de máquinas vai além, restringindo os comandos das válvulas para que não ultrapassem a superfície de projeto. Ambos são possíveis graças à combinação do GNSS (em muitos casos, baseado em RTK), que obtém a posição absoluta do veículo com precisão de alguns centímetros, com uma IMU, que mede a atitude e a velocidade angular do veículo e do equipamento de trabalho em alta frequência.
O GNSS tem dificuldades para obter uma posição onde estruturas bloqueiam as ondas de rádio ou dentro de túneis, e uma IMU sozinha acumula erros ao longo do tempo (deriva). Os dois são combinados para compensar as deficiências um do outro, e esse mecanismo básico é abordado no artigo deste site [Como o GNSS Funciona e os Principais Elementos]. Produtos e Como funcionam as IMUs e os principais produtos. Ao avaliar a automação de máquinas de construção, vale a pena ir além de frases como "equipado com GNSS" ou "equipado com IMU" para também confirmar o método de contingência em caso de bloqueio de rádio, bem como a frequência de atualização e o procedimento de calibração para estimativa de atitude.
3. Operação Remota: Do Monte Unzen-Fugendake à Construção Não Tripulada Atual
A operação remota (teleoperação) de máquinas de construção remonta a 1991, quando a Taisei Corporation utilizou máquinas pesadas controladas remotamente para realizar trabalhos de restauração em um local onde pessoas não podiam entrar na zona de alerta após o desastre de fluxo piroclástico no Monte Unzen-Fugendake. Em 1993, a "construção controlada remotamente por rádio (construção não tripulada)" foi adotada por meio do antigo sistema de campo de testes do Ministério da Construção. E, por meio de projetos subsequentes e contínuos de construção em resposta a desastres, a tecnologia se consolidou e se disseminou por todo o país. O método de construção não tripulado combina dois sistemas de rádio — um sistema de controle remoto que opera as máquinas de construção e um sistema de transmissão de imagens que envia vídeo de perto da máquina — e em Unzen-Fugendake foi adotado para trabalhos como a construção de barragens de contenção e a remoção de entulhos, e já acumula mais de 300 projetos comprovados até o momento.
A operação remota é utilizada não apenas em locais com alto risco de desastres secundários, como erupções vulcânicas ou deslizamentos de terra, mas também em ambientes com perigo constante e contínuo, como frentes de pedreiras ou minas. Embora a remoção do operador da máquina reduza o risco de lesões pessoais, ela introduz desafios ausentes na operação tripulada — latência na transmissão de vídeo, interrupção da comunicação e a falta de vibração, som e sensação de inclinação que os sensores da própria máquina não transmitem. Para compensar, mecanismos como múltiplas câmeras, feedback baseado em vibração e parada automática em caso de perda de comunicação são combinados.
4. Sistemas de Transporte Autônomo (AHS): O Panorama Atual das Minas e Pedreiras
Um sistema de transporte autônomo (AHS) vai além da operação remota, conduzindo veículos de transporte de forma autônoma dentro de rotas e regras predeterminadas. Em abril de 2026, a Komatsu anunciou a operação de seu milésimo caminhão de transporte autônomo de grande porte, o FrontRunner AHS. A unidade escolhida foi um caminhão elétrico ultragrande 930E-5AT (série 930E), capaz de transportar 290 toneladas métricas, implantado na Nevada Gold Mines da Barrick, em Nevada, EUA. A série 930E é o modelo mais amplamente implantado entre os caminhões de transporte autônomos da empresa, com mais de 500 unidades em operação em diversas instalações de clientes. A Komatsu implementa comercialmente o FrontRunner AHS desde 2008 e afirma que o volume total acumulado transportado autonomamente por seus clientes ultrapassou 11,5 bilhões de toneladas. toneladas métricas.
A Caterpillar também implantou transporte autônomo para minas sob o sistema Cat MineStar Command e, em 2025, anunciou que o número de unidades em operação chegou a 827, juntamente com seu primeiro contrato de autonomia para uma frota mista, abrangendo vários modelos. A empresa também expandiu sua atuação para além das minas, chegando às pedreiras, com a implantação de caminhões fora de estrada autônomos Cat 777 na pedreira Bull Run da Luck Stone, na Virgínia, EUA, onde registrou um milhão de toneladas de transporte autônomo. A Caterpillar também anunciou um contrato para implantar uma solução de transporte autônomo na pedreira Drummond Island da Carmeuse, em Michigan. Um caminhão de transporte autônomo é capaz de lidar com tudo, desde responder a uma chamada da máquina de carregamento, até se deslocar para a posição de carregamento, transportar o material até o ponto de descarga e entrar na oficina para manutenção — tudo sem um operador.
O transporte autônomo em minas e pedreiras tornou-se viável justamente porque, ao contrário das vias públicas, o operador pode compreender e controlar totalmente a rota e os participantes do tráfego em um ambiente fechado. A máquina de carregamento, Britador, ponto de descarga, mapa rodoviário e sala de controle são interligados por comunicação, com prioridade de interseção e comportamento de evacuação de emergência predefinidos como regras. Por esse motivo, o histórico de sistemas de transporte autônomo (AHS) voltados para mineração não pode ser extrapolado diretamente para a automação de vias públicas ou locais abertos a tráfego não especificado.
5. Uma Visão Geral dos Estágios da Automação
| Estágio | Principais sensores/mecanismos | Papel do ser humano | Disseminação do uso prático |
|---|---|---|---|
| Guiamento da máquina | GNSS + IMU + dados de projeto | O operador opera a máquina e verifica a diferença na tela | Amplamente adotado; pouca variação por modelo ou região |
| Controle da máquina | O acima + restrição automática de comandos de válvulas | O operador supervisiona; a máquina suprime a operação em direção perigosa | Disseminação como máquinas de construção equipadas com TIC |
| Operação remota | Sistema de controle remoto + transmissão de vídeo | O operador pilota de um local seguro | Estabelecido principalmente em resposta a desastres e trabalhos em locais perigosos |
| Transporte autônomo (AHS) | GNSS + IMU + radar/câmera + comunicação com a sala de controle | A sala de controle monitora múltiplas unidades e intervém em caso de exceções | Histórico comercial em minas, em expansão para pedreiras |
Mais à direita na tabela, o grau de assistência muda de "assistência" para "substituição", mas a questão de projeto de como garantir a segurança em caso de falha de sensores ou anomalias na comunicação é comum a todas as etapas. É por isso que o i-Construction 2.0 lista o "estabelecimento de regras de segurança" como um desafio, juntamente com a "automação".
6. Resumo
A automação e a operação remota de máquinas de construção não são uma única tecnologia — são um sistema no qual múltiplos mecanismos, com diferentes graus de assistência, são sobrepostos a uma base de medição construída com GNSS e IMU. A estrutura da política i-Construction, o histórico da construção não tripulada que começou no Monte Unzen-Fugendake e o AHS, que agora constrói um histórico em minas e pedreiras, surgiram das demandas de uma época e local diferentes — mas todos se baseiam em O princípio de design compartilhado de "conhecer com precisão a posição e a atitude da máquina e, por padrão, assumir um estado seguro em condições perigosas". Ao ler uma manchete sobre "autonomia", é essencial discernir a qual etapa ela se refere e que tipo de ambiente pressupõe — uma mina fechada ou uma estrada pública aberta.
Autonomia é apenas operação remota a partir de outro assento?
A operação remota mantém as decisões e os comandos humanos. A autonomia atribui algumas decisões de percepção e ação à máquina, alterando responsabilidades e condições de parada.
Referências
- Ministério da Terra, Infraestrutura, Transporte e Turismo — i-Construction 2.0: Automatizando o Canteiro de Obras
- [Ministério da Terra, Infraestrutura, Transporte e Turismo — Obras de Construção e Máquinas de Construção: Adoção em larga escala das TIC
- Sociedade Japonesa de Engenheiros Civis — Tecnologia de construção não tripulada nasce de uma proibição de entrada: a recuperação do desastre do Monte Unzen-Fugendake
- Centro de Tecnologia Avançada de Construção — Construção não tripulada
- Komatsu — Komatsu se torna a primeira OEM a encomendar 1.000 caminhões de transporte autônomos de classe ultra
- International Mining — Caterpillar pretende atingir mais de 2.000 caminhões de mineração autônomos até 2030
- Caterpillar — Caterpillar e Luck Stone comemoram um milhão de toneladas transportadas autonomamente na Pedreira Bull Run
- Como funciona o GNSS e os principais produtos — u-blox, Trimble, Fixposition
- Como funcionam as IMUs e os principais produtos — Xsens, Bosch, Analog Devices
Comentários
Entre na sua conta para continuar.
Ainda não há dados.