Contents — find the section you need
Der Begriff „Automatisierung von Baumaschinen“ weckt leicht Assoziationen mit einem unbemannten Bulldozer, der lautlos Erde transportiert. Doch die tatsächlichen Fortschritte auf Baustellen konzentrieren sich auf Stufen, die weit von einem solch extremen unbemannten Betrieb entfernt sind. Maschinenführung, die lediglich die Position der Schaufelkante auf einem Bildschirm anzeigt; Maschinensteuerung, die Ventilbefehle so begrenzt, dass die geplante Fläche nicht überschritten wird; Fernsteuerung, bei der eine Person per Funk aus einer Gefahrenzone heraus die Maschine steuert; und autonome Transportsysteme, die in bestimmten Minen und Steinbrüchen eingesetzt werden – jede dieser Technologien erfordert ein anderes Sicherheitskonzept und eine andere Sensorkonfiguration. Sie alle unter dem Begriff „Automatisierung“ zusammenzufassen, führt zu einer Fehleinschätzung dessen, was heute auf Baustellen realistisch ist und was sich noch im Forschungsstadium befindet.
 Ein autonomer Muldenkipper (AHS) im Einsatz
Bild: Ferrexpo autonomer Lkw (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. Nicht Komatsus FrontRunner AHS oder Caterpillar Command, die im Text besprochen werden – sondern ein repräsentatives Beispiel eines autonomen Muldenkippers im Mineneinsatz (ein CAT 793D in der Ferrexpo-Mine Yeristovo).

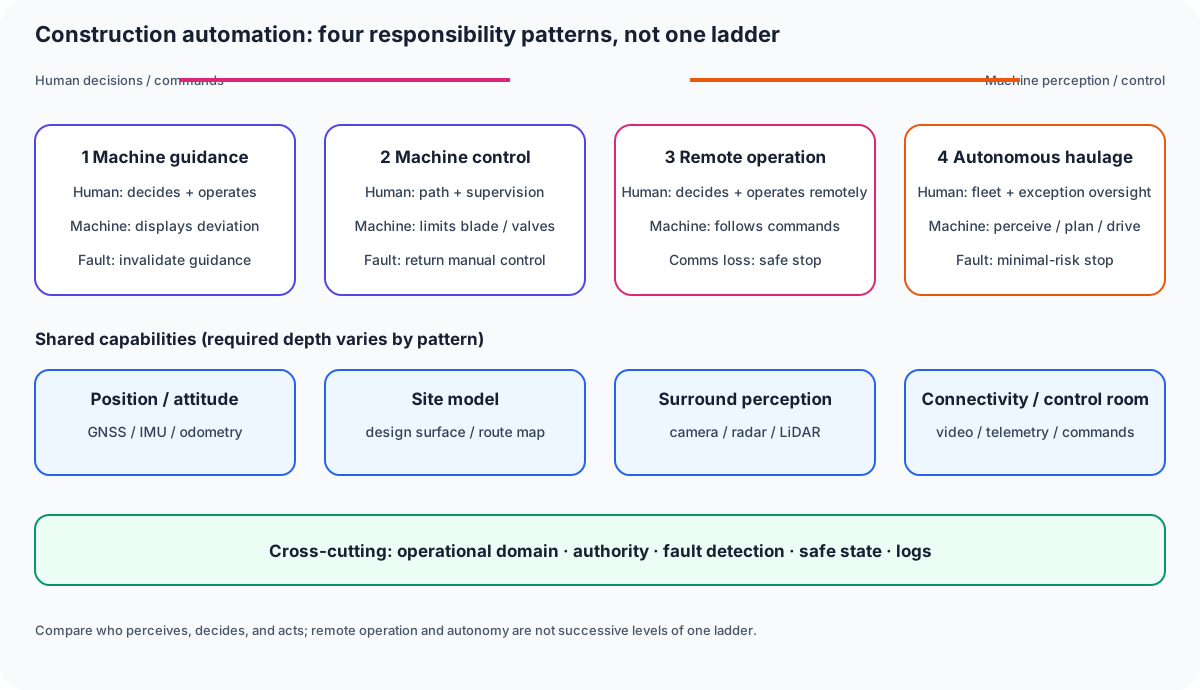
Abbildung 1 – Die vier Muster bilden keine einfache Reifegradleiter. Beim Fernbetrieb trifft und steuert weiterhin eine Person von einem anderen Ort aus; beim autonomen Transport nimmt die Maschine wahr, plant und fährt. Die erforderlichen Fähigkeiten und der sichere Zustand im Fehlerfall unterscheiden sich je nach Muster.
0. 30-Sekunden-Zusammenfassung
– Das i-Construction-Programm des Ministeriums für Land, Infrastruktur, Verkehr und Tourismus wird seit dem Fiskaljahr 2016 gefördert. Das Konzept basiert auf drei Säulen: der flächendeckenden Einführung von IKT im Erdbau, der Optimierung durch Standardisierung der Spezifikationen und der Angleichung der Bauzeiten. 2024 präsentierte „i-Construction 2.0“ drei neue Säulen: die Automatisierung des Bauprozesses, die Automatisierung der Datenverknüpfung und die Automatisierung des Baumanagements.
– Maschinenführung und -steuerung kombinieren die absolute Position von GNSS mit der Lage und Winkelgeschwindigkeit von einer IMU und gleichen die Position der Schaufelkante bzw. des Schaufelblatts mit den Konstruktionsdaten ab. Die Artikel auf dieser Website erklären die Sensorprinzipien, die dieser Messung zugrunde liegen.
– Die Ursprünge der Fernsteuerung (Teleoperation) lassen sich auf die funkgesteuerten Bauarbeiten während der pyroklastischen Stromkatastrophe am Vulkan Unzen-Fugendake 1991 zurückführen. Sie etablierte sich als Technologie zur Bedienung schwerer Maschinen aus sicherer Entfernung, ohne Menschen in Gefahrenzonen zu schicken, und wurde seither in über 300 Katastrophenschutz-Bauprojekten eingesetzt.
– Für autonome Transportsysteme (AHS) in Bergwerken und Komatsus FrontRunner, ein autonomer Muldenkipper für den Einsatz in Steinbrüchen, nahm 2026 seinen 1000. ultragroßen Muldenkipper in Betrieb und hat seit 2008 über 11,5 Milliarden Tonnen Material transportiert. Auch Caterpillar hat sein Command-System für den Transport von Erz aus Minen in Steinbrüche erweitert und meldet eine Million autonom transportierte Tonnen im Bull Run Quarry von Luck Stone.
– Die vereinfachende Behauptung „unbemannt = sicher“ ist in keiner Phase haltbar. Der Mechanismus für den Übergang in einen sicheren Zustand bei Kommunikationsverlust oder Störungen sowie die Rollenverteilung zwischen den überwachenden Menschen und den Maschinen sind unabhängig vom Automatisierungsgrad zentral für die Konstruktion.
1. Das Grundgerüst der i-Construction-Strategie
i-Construction ist eine Strategie, die das Ministerium für Land, Infrastruktur, Verkehr und Tourismus seit dem Fiskaljahr 2016 verfolgt, um die Produktivität auf Baustellen zu steigern. Ihre drei ursprünglichen Säulen waren: „Umfassende IKT-Einführung (ICT-Erdarbeiten)“ und die Nutzung von 3D-Daten im gesamten Prozess. Die Planung, Ausführung und Inspektion umfassen die gesamte Bauphase. Dazu gehören die Einführung einer umfassenden Optimierung, die den gesamten Produktionsprozess durch Maßnahmen wie die Standardisierung von Betonarbeiten optimiert, und die Angleichung der Bauzeiten, um die Schwankungen im Bauvolumen zwischen Hoch- und Nebensaison zu verringern.
Im April 2024 wurde „i-Construction 2.0“, eine Weiterentwicklung dieses Ansatzes, angekündigt. Mit dem Ziel, die Produktivität bis zum Geschäftsjahr 2040 um das 1,5-Fache zu steigern, präsentiert das Konzept drei neue Säulen: „Automatisierung des Bauwesens“, die den Aufbau einer gemeinsamen Infrastruktur für Betriebsdaten von Baumaschinen, die Festlegung von Sicherheitsregeln, die Verbreitung von Fernbau und die KI-basierte Automatisierung des Bauwesens umfasst; „Automatisierung der Datenverknüpfung“, die die Standardisierung von BIM/CIM-Daten und den Aufbau einer entsprechenden Infrastruktur beinhaltet; und „Automatisierung des Baumanagements“, die Arbeitsersparnis und die Einführung neuer Technologien durch Fernbesuche und Fernüberwachung der Baustelle umfasst. Obwohl der Name der Strategie „Automatisierung“ enthält, sollte dies nicht als einheitliche Vorgabe einer bestimmten Technologie verstanden werden – es handelt sich vielmehr um einen Rahmen zur Förderung des Fernbetriebs. Datenverknüpfung und schrittweise Arbeitsersparnis.
2. Maschinenführung und Maschinensteuerung: Die GNSS + IMU-Grundlage
Wie in den Erklärungsartikeln zu Hydraulikbaggern und Bulldozern auf dieser Website erläutert, vergleicht die Maschinenführung die Position der Schaufelkante bzw. des Schaufelblatts mit der Sollfläche und zeigt sie auf einem Bildschirm an. Die Maschinensteuerung geht noch einen Schritt weiter und begrenzt die Ventilbefehle, um die Sollfläche nicht zu überschreiten. Beides wird durch die Kombination von GNSS (oft RTK-basiert), das die absolute Position des Fahrzeugs zentimetergenau bestimmt, mit einer IMU ermöglicht, die die Lage und Winkelgeschwindigkeit des Fahrzeugs und der Arbeitsgeräte hochfrequent misst.
GNSS hat Schwierigkeiten, eine Positionsbestimmung durchzuführen, wenn Bauwerke die Funkwellen blockieren oder in Tunneln, und eine IMU allein akkumuliert mit der Zeit Fehler (Drift). Die Kombination beider Systeme gleicht die jeweiligen Schwächen aus. Dieser grundlegende Mechanismus wird in den Artikeln „Funktionsweise von GNSS“ und „Die wichtigsten Grundlagen“ auf dieser Website erläutert. Produkte](/de/blog/posts/sensor-gnss.html) und Funktionsweise von IMUs und die wichtigsten Produkte. Bei der Bewertung der Automatisierung von Baumaschinen ist es ratsam, über Formulierungen wie „GNSS-ausgestattet“ oder „IMU-ausgestattet“ hinauszugehen und auch die Ausweichmethode bei Funkblockaden sowie die Aktualisierungsfrequenz und das Kalibrierungsverfahren für die Lagebestimmung zu überprüfen.
3. Fernsteuerung: Vom Vulkan Unzen-Fugendake zum heutigen unbemannten Bauen
Die Fernsteuerung (Teleoperation) von Baumaschinen lässt sich bis ins Jahr 1991 zurückverfolgen, als die Taisei Corporation ferngesteuerte schwere Maschinen für Wiederherstellungsarbeiten an einem Ort einsetzte, der nach der pyroklastischen Katastrophe am Vulkan Unzen-Fugendake für Menschen gesperrt war. 1993 wurde das „funkferngesteuerte Bauen (unbemanntes Bauen)“ durch das Testfeldsystem des ehemaligen Bauministeriums eingeführt. Durch nachfolgende, fortlaufende Katastrophenschutzprojekte im Bauwesen etablierte sich die Technologie und verbreitete sich landesweit. Die Methode des unbemannten Bauens kombiniert zwei Funksysteme: ein Funksteuerungssystem zur Bedienung der Baumaschinen und ein Bildübertragungssystem, das Videos aus der Nähe der Maschine überträgt. In Unzen-Fugendake wurde sie für Arbeiten wie den Bau von Sabodamms und die Beseitigung von Schutt eingesetzt und kann auf über 300 Projekte zurückblicken.
Der Fernbetrieb wird nicht nur an Orten mit hohem Risiko für Folgekatastrophen wie Vulkanausbrüchen oder Erdrutschen genutzt, sondern auch in Umgebungen mit ständiger Gefahrenbelastung, beispielsweise in Steinbrüchen oder Bergwerken. Zwar verringert die Entfernung des Bedieners von der Maschine das Verletzungsrisiko, bringt aber auch Herausforderungen mit sich, die beim bemannten Betrieb nicht auftreten: Verzögerungen bei der Videoübertragung, Kommunikationsunterbrechungen und das Fehlen von Vibrations-, Geräusch- und Neigungsempfindungen, die die Sensoren der Maschine allein nicht erfassen. Um dies auszugleichen, werden Mechanismen wie mehrere Kameras, vibratorbasierte Rückmeldung und ein automatischer Stopp bei Kommunikationsverlust eingesetzt. kombiniert.
4. Autonome Transportsysteme (AHS): Der aktuelle Stand in Minen und Steinbrüchen
Ein autonomes Transportsystem (AHS) geht über die Fernsteuerung hinaus und fährt Transportfahrzeuge autonom innerhalb vorgegebener Routen und Regeln. Im April 2026 gab Komatsus FrontRunner AHS die Inbetriebnahme seines 1.000sten autonomen Muldenkippers der Ultra-Großklasse bekannt. Bei dem als 1.000. Einheit ausgewählten Fahrzeug handelte es sich um einen 930E-5AT (Serie 930E), einen ultragroßen Elektro-Muldenkipper mit einer Nutzlast von 290 Tonnen, der in den Nevada Gold Mines von Barrick in Nevada, USA, im Einsatz ist. Die Serie 930E ist das am weitesten verbreitete Modell unter den autonomen Muldenkippern des Unternehmens; mehr als 500 Einheiten sind Berichten zufolge bei Kunden im Einsatz. Komatsu setzt FrontRunner AHS seit 2008 kommerziell ein und gibt an, dass das kumulierte autonom transportierte Gesamtvolumen seiner Kunden 11,5 Millionen Tonnen überschritten hat. Milliarden Tonnen.
Caterpillar hat ebenfalls autonome Transportlösungen für Minen unter dem Namen Cat MineStar Command eingeführt und 2025 bekannt gegeben, dass die Anzahl der in Betrieb befindlichen Einheiten 827 erreicht hat. Gleichzeitig wurde der erste Vertrag für autonomes Fahren einer gemischten Flotte über mehrere Modelle hinweg abgeschlossen. Das Unternehmen expandiert auch über Minen hinaus in Steinbrüche und setzt autonome Cat 777 Off-Highway-Muldenkipper im Bull Run Quarry von Luck Stone in Virginia, USA, ein. Dort wurden bereits eine Million Tonnen autonom transportiert. Zudem wurde ein Vertrag zur Einführung einer autonomen Transportlösung im Drummond Island Quarry von Carmeuse in Michigan angekündigt. Ein autonomer Muldenkipper soll alle Aufgaben selbstständig erledigen – von der Reaktion auf einen Anruf der Lademaschine über die Anfahrt zur Ladeposition und den Transport zum Abkipppunkt bis hin zur Einfahrt in die Werkstatt zur Wartung – alles ohne Fahrer.
AHS (Autonome Transportsysteme) in Minen und Steinbrüchen sind gerade deshalb praktikabel, weil der Fahrer im Gegensatz zu öffentlichen Straßen die Fahrstrecke und die Verkehrsteilnehmer in einem geschlossenen Umfeld vollständig erfassen und steuern kann. Maschine, Brecher, Abladestelle, Straßenkarte und Kontrollraum sind durch Kommunikation miteinander verbunden. Kreuzungsprioritäten und Notfall-Evakuierungsabläufe sind als Regeln vordefiniert. Daher lassen sich die Erfahrungen mit automatisierten Verkehrssystemen (AHS) im Bergbau nicht direkt auf die Automatisierung öffentlicher Straßen oder ungesicherter Verkehrsflächen übertragen.
5. Überblick über die Automatisierungsstufen
| Stufe | Hauptsensoren/Mechanismen | Rolle des Menschen | Verbreitung der praktischen Anwendung |
|---|---|---|---|
| Maschinenführung | GNSS + IMU + Konstruktionsdaten | Bediener steuert die Maschine und überprüft die Unterschiede auf dem Bildschirm | Weit verbreitet; geringe Unterschiede je nach Modell oder Region |
| Maschinensteuerung | Wie oben + automatische Begrenzung von Ventilbefehlen | Bediener überwacht; die Maschine verhindert Fahrten in gefährliche Richtungen | Verbreitung als mit IKT ausgestattete Baumaschine |
| Fernsteuerung | Funksteuerungssystem + Videoübertragung | Bediener steuert die Maschine von einem sicheren Standort aus | Hauptsächlich etabliert bei Katastrophenschutz und Arbeiten in Gefahrenbereichen |
| Autonomer Transport (AHS) | GNSS + IMU + Radar/Kamera + Leitstandkommunikation | Der Leitstand überwacht mehrere Einheiten und greift bei Störungen ein | Erfolgreiche kommerzielle Nutzung im Bergbau, Ausweitung auf Steinbrüche |
Weiter rechts in der Tabelle verschiebt sich der Grad der Unterstützung von „Assistenz“ zu „Substitution“. Die Frage nach der sicheren Absicherung bei Sensor- oder Kommunikationsstörungen bleibt jedoch unabhängig von der Phase bestehen. Aus diesem Grund führt i-Construction 2.0 neben der Automatisierung auch die „Festlegung von Sicherheitsregeln“ als Herausforderung auf.
6. Zusammenfassung
Die Automatisierung und Fernsteuerung von Baumaschinen sind keine einheitliche Technologie, sondern ein System, in dem verschiedene Mechanismen mit unterschiedlichem Unterstützungsgrad auf einer Messgrundlage aus GNSS und IMU aufbauen. Die Grundzüge der i-Construction-Richtlinie, die Geschichte des unbemannten Bauens, die am Berg Unzen-Fugendake begann, und die zunehmende Erfahrung des AHS im Bergbau und in Steinbrüchen entstanden jeweils aus den Anforderungen einer anderen Ära. Alle diese Systeme basieren auf dem gemeinsamen Konstruktionsprinzip, die Position und Ausrichtung der Maschine präzise zu erfassen und unter Gefahrenbedingungen automatisch in einen sicheren Zustand zu wechseln. Beim Lesen einer Schlagzeile über „Entmannung“ ist es wichtig zu erkennen, auf welche Phase sich die Meldung bezieht und welche Art von Umgebung vorausgesetzt wird – beispielsweise ein stillgelegtes Bergwerk oder eine öffentliche Straße.
Ist Autonomie lediglich Fernsteuerung von einem anderen Arbeitsplatz aus?
Die Fernsteuerung behält menschliche Entscheidungen und Befehle bei. Autonomie überträgt der Maschine bestimmte Wahrnehmungs- und Handlungsentscheidungen und ändert so Verantwortlichkeiten und Stoppbedingungen.
Referenzen
- Ministerium für Land, Infrastruktur, Verkehr und Tourismus – i-Construction 2.0: Automatisierung der Baustelle
- Ministerium für Land, Infrastruktur, Verkehr und Tourismus – Bauarbeiten und Bauwesen Maschinenbau: Umfassende Einführung von IKT
- Japanische Gesellschaft für Bauingenieure – Unbemannte Bautechnologie: Die Erholung nach der Katastrophe am Vulkan Unzen-Fugendake
- Zentrum für fortgeschrittene Bautechnologie – Unbemanntes Bauen
- Komatsu – Komatsu nimmt als erster OEM 1.000 autonome Muldenkipper der Ultraklasse in Betrieb
-
Internationaler Bergbau – Caterpillar will bis 2030 über 2.000 autonome Muldenkipper einsetzen
-
Funktionsweise von GNSS und die wichtigsten Produkte – u-blox, Trimble, Fixposition
-
Funktionsweise von IMUs und die wichtigsten Produkte – Xsens, Bosch, Analog Devices
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.