Contents — find the section you need
“工程机械自动化”一词很容易让人联想到无人驾驶推土机静静地运土的画面。但实际上,现场正在推进的技术远未达到如此极端的无人操作程度。例如,机器导航系统仅仅在屏幕上显示刀刃位置;机器控制系统限制阀门指令,使其不超过设计范围;远程操作系统由操作员在危险区域通过无线电进行操控;以及在特定矿山和采石场运行的自主运输系统——每一种技术都基于不同的安全设计和传感器配置。将它们统称为“自动化”会导致人们误判哪些技术已在现场实际应用,哪些仍处于研究阶段。
 正在运行的无人驾驶运输系统(AHS)卡车
图片:Ferrexpo 无人驾驶卡车 (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons.文中并未讨论小松的FrontRunner AHS或卡特彼勒的Command——这里展示的是一个矿山作业中自主运输卡车的典型例子(Ferrexpo公司位于耶里斯托沃矿的CAT 793D)。

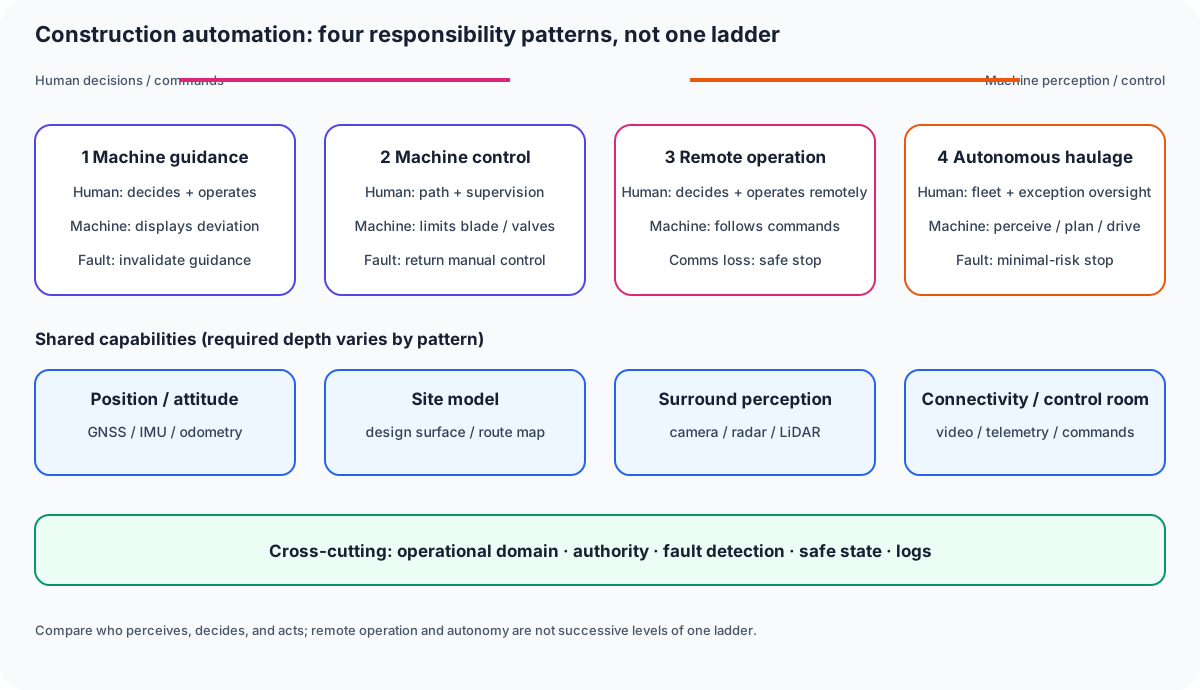
图1——这四种模式并非简单的成熟度阶梯。在远程操作中,仍然需要人从其他地方做出决策和发出指令;在自主运输中,机器能够感知、规划和驾驶。不同模式所需的能力和故障安全状态各不相同。
0. 30秒总结
-
国土交通省的“i-Construction”政策自财政年度以来一直在推行。 2016 年围绕三大支柱展开:全面采用信息通信技术(ICT)土方工程、通过规范标准化实现整体优化以及均衡施工工期。2024 年,“i-Construction 2.0”提出了新的三大支柱:施工自动化、数据链路自动化和施工管理自动化。
-
机器引导和机器控制结合了来自全球导航卫星系统(GNSS)的绝对位置信息和来自惯性测量单元(IMU)的姿态和角速度信息,并将刀刃或刀刃位置与设计数据进行交叉比对。本网站的 GNSS 和 IMU 说明文章涵盖了支撑此测量的传感器原理。
-
远程操作(遥控操作)的起源可以追溯到 1991 年云仙岳火山碎屑流灾害期间的无线电遥控施工。它被确立为一种无需人员进入危险区域即可从安全位置操作重型机械的技术,此后已应用于 300 多个灾害应对建设项目中。
-
对于自主运输系统(AHS)在矿山和采石场,小松公司的FrontRunner超大型无人自卸卡车于2026年投入运营,其第1000辆卡车已累计运输超过115亿吨(自2008年以来)。卡特彼勒公司也同样扩展了其Command系统,用于从矿山向采石场运输物料,并报告称在Luck Stone公司的Bull Run采石场实现了100万吨的自主运输。
——没有任何阶段支持“无人驾驶就意味着安全”这种简单的说法。无论自动化程度如何,通信中断或异常情况下过渡到安全状态的机制,以及监控人员和机器之间的角色划分,都是设计的核心。
1. i-Construction政策框架
i-Construction是日本国土交通省自2016财年以来推行的一项政策,旨在提高建筑工地的生产力。其最初的三大支柱是:“全面采用信息通信技术(ICT)进行土方工程”,即在各个工地使用3D数据。从勘测到设计、施工和验收的整个流程;“引入整体优化”,通过标准化混凝土工程规范等措施优化整个生产流程;以及“均衡施工时间”,缩小旺季和淡季之间的施工量差距。
2024年4月,作为上述政策的升级版,“i-Construction 2.0”正式发布。该政策设定了到2040财年将生产率提高1.5倍的目标,并提出了三大支柱:“自动化施工”,包括构建建筑机械运行数据共享基础设施、制定安全规则、推广远程施工以及基于人工智能的施工自动化;“自动化数据链接”,包括标准化BIM/CIM数据并构建数据链接基础设施;以及“自动化施工管理”,包括通过远程现场巡视和远程监督来节省劳动力并采用新技术。尽管政策名称中包含“自动化”,但这并不意味着强制要求采用某种特定技术——它是一个推进远程操作、数据链接等的框架。分阶段节省人工成本。
2. 机器引导和机器控制:GNSS + IMU 的基础
正如本网站关于液压挖掘机和推土机的解释性文章中所述,机器引导功能是将刀刃或刀片位置与设计曲面进行比较,并在屏幕上显示结果;而机器控制功能则更进一步,限制阀门指令本身,使其不超出设计曲面。这两项功能都得益于 GNSS(在许多情况下基于 RTK)和 IMU 的结合。GNSS 可以以厘米级的精度获取车辆的绝对位置,而 IMU 则可以高频测量车辆和作业设备的姿态和角速度。
GNSS 在建筑物阻挡无线电波或隧道内难以定位,而 IMU 单独使用时会随着时间的推移累积误差(漂移)。两者结合使用可以弥补彼此的不足,本网站的“GNSS 工作原理及主要应用”一文介绍了这一基本机制。产品](/zh/blog/posts/sensor-gnss.html)和IMU的工作原理及主要产品。在评估工程机械自动化时,除了“配备GNSS”或“配备IMU”之类的描述之外,还应确认无线电信号阻塞时的备用方案,以及姿态估计的更新频率和校准程序。
3. 远程操作:从云仙峰普贤岳到今天的无人施工
工程机械的远程操作(遥控操作)可以追溯到1991年,当时大成建设株式会社使用遥控重型机械在云仙峰普贤岳火山碎屑流灾害后,在人员无法进入的警戒区进行灾后重建工作。1993年,通过原建设省的试验场系统,“无线电遥控施工(无人施工)”被正式采用。通过后续持续的灾害应对建设项目,这项技术得以发展并推广至全国。无人施工方法结合了两套无线电系统——一套是用于操控施工机械的无线电控制系统,另一套是用于从机器附近传输视频的图像传输无线电系统——在云仙府岳,该方法被应用于建造防洪堤和清理瓦砾等工作,据称迄今为止已成功完成300多个项目。
远程操作不仅应用于火山或山体滑坡等次生灾害风险高的场所,也应用于采石场或矿井工作面等持续存在危险的环境中。虽然将操作员从机器中移除降低了人身伤害的风险,但也带来了有人操作所没有的挑战——视频传输延迟、通信中断,以及机器自身传感器无法提供的振动、声音和倾斜感知。为了弥补这些不足,采用了多种机制,例如多摄像头、基于振动器的反馈以及通信中断时自动停止等。
4. 自主运输系统 (AHS):矿山和采石场的现状
自主运输系统 (AHS) 比远程操作更进一步,能够按照预定路线和规则自主驾驶运输车辆。2026 年 4 月,小松公司的 FrontRunner AHS 系统宣布其第 1000 辆超大型自主运输卡车投入运营。这辆第 1000 辆卡车是 930E-5AT(930E 系列)超大型电动卡车,牵引能力达 290 公吨,部署于美国内华达州巴里克黄金公司 (Barrick's Nevada Gold Mines) 的内华达金矿。930E 系列是该公司自主运输卡车中部署最广泛的型号,据称已有超过 500 辆卡车在客户现场运行。小松公司自 2008 年以来一直在商业化部署 FrontRunner AHS 系统,并表示其客户累计自主运输总量已超过 115 亿吨。公吨。
卡特彼勒公司同样在矿山部署了名为 Cat MineStar Command 的自动驾驶运输系统,并于 2025 年宣布其运营车辆数量已达 827 台,同时还签署了首个涵盖多种车型的混合车队自动驾驶合同。该公司还将业务拓展至矿山以外的采石场,在美国弗吉尼亚州 Luck Stone 公司的 Bull Run 采石场部署了 Cat 777 非公路自动驾驶卡车,并报告称该采石场的自动驾驶运输量已达 100 万吨。此外,该公司还宣布与 Carmeuse 公司位于密歇根州的 Drummond Island 采石场签订合同,部署自动驾驶运输解决方案。据悉,自动驾驶卡车能够处理从响应装载机的指令、移动到装载位置、运输到卸料点,到进入维修车间进行维护等所有操作——所有这些都无需操作员。
矿山和采石场的自动驾驶运输系统之所以能够实际应用,正是因为与公共道路不同,操作员可以在封闭环境中完全掌握和控制行驶路线和交通参与者。装载机,破碎机、卸料点、道路地图和控制室通过通信连接,交叉路口优先级和紧急疏散行为预先设定为规则。因此,矿山专用自动化道路系统 (AHS) 的成功经验不能直接推广到公共道路或对未指定交通流开放的场所的自动化。
5. 自动化阶段概述
| 阶段 | 主要传感器/机构 | 人的角色 | 实际应用范围 |
|---|---|---|---|
| 机器引导 | GNSS + IMU + 设计数据 | 操作员操作机器,并在屏幕上查看差异 | 应用广泛;不同型号或地区差异较小 |
| 机器控制 | 上述 + 自动限制阀门指令 | 操作员监督;机器抑制危险方向操作 | 作为配备信息通信技术 (ICT) 的工程机械正在推广 |
| 远程操作 | 无线电控制系统 + 视频传输 | 操作员在安全位置进行操控 | 主要应用于灾害响应和危险场所作业 |
| 自主运输(AHS) | GNSS + IMU + 雷达/摄像头 + 控制室通信 | 控制室监控多个单元,并在出现异常时进行干预 | 在矿山拥有商业成功经验,并正在向采石场扩展 |
表格中,随着项目向右移动,辅助程度从“辅助”转向“替代”,但无论处于哪个阶段,如何针对传感器或通信异常进行故障安全保护的设计问题都是共通的。这也是为什么 i-Construction 2.0 将“建立安全规则”与“自动化”并列为一项挑战的原因。
6. 总结
工程机械自动化和远程操作并非单一技术,而是一个系统,其中多种辅助程度不同的机制层层叠加在由 GNSS 和 IMU 构建的测量基础之上。i-Construction 政策的框架、始于云仙岳普贤岳的无人化施工历史,以及目前在矿山和采石场积累成功经验的 AHS,都源于不同时代的需求。所有这些技术都基于一个共同的设计原则,即“准确了解机器的位置和姿态,并在危险情况下默认进入安全状态”。当阅读有关“无人化”的新闻标题时,必须辨别它实际指的是哪个阶段,以及它预设的环境类型——是封闭的矿井,还是开放的公共道路。
自主性仅仅是从另一个位置进行远程操作吗?
远程操作保留了人类的决策和指令。自主性则将一些感知和行动决策分配给机器,改变其职责和停止条件。
参考资料
-
全球导航卫星系统(GNSS)的工作原理及主要产品 — u-blox、Trimble、Fixposition](/zh/blog/posts/sensor-gnss.html)
评论
请先登录。
暂无数据。