Contents — find the section you need
Die Produktivität eines Muldenkippers hängt nicht allein von der Motorleistung oder der Ladekapazität ab. Entscheidend für das bewegbare Erdvolumen ist die Zeit, die für einen sicheren Zyklus benötigt wird – Beladen, Fahren, Steigen, Wenden, Entladen und die Rückfahrt im Leerzustand. Große Muldenkipper im Straßenbau und die extrem großen Geländefahrzeuge im Bergbau unterscheiden sich zwar stark in ihrer Konstruktion, basieren aber auf demselben Grundprinzip: der Koordination von Last, Antrieb, Bremsen und Positionsbestimmung.
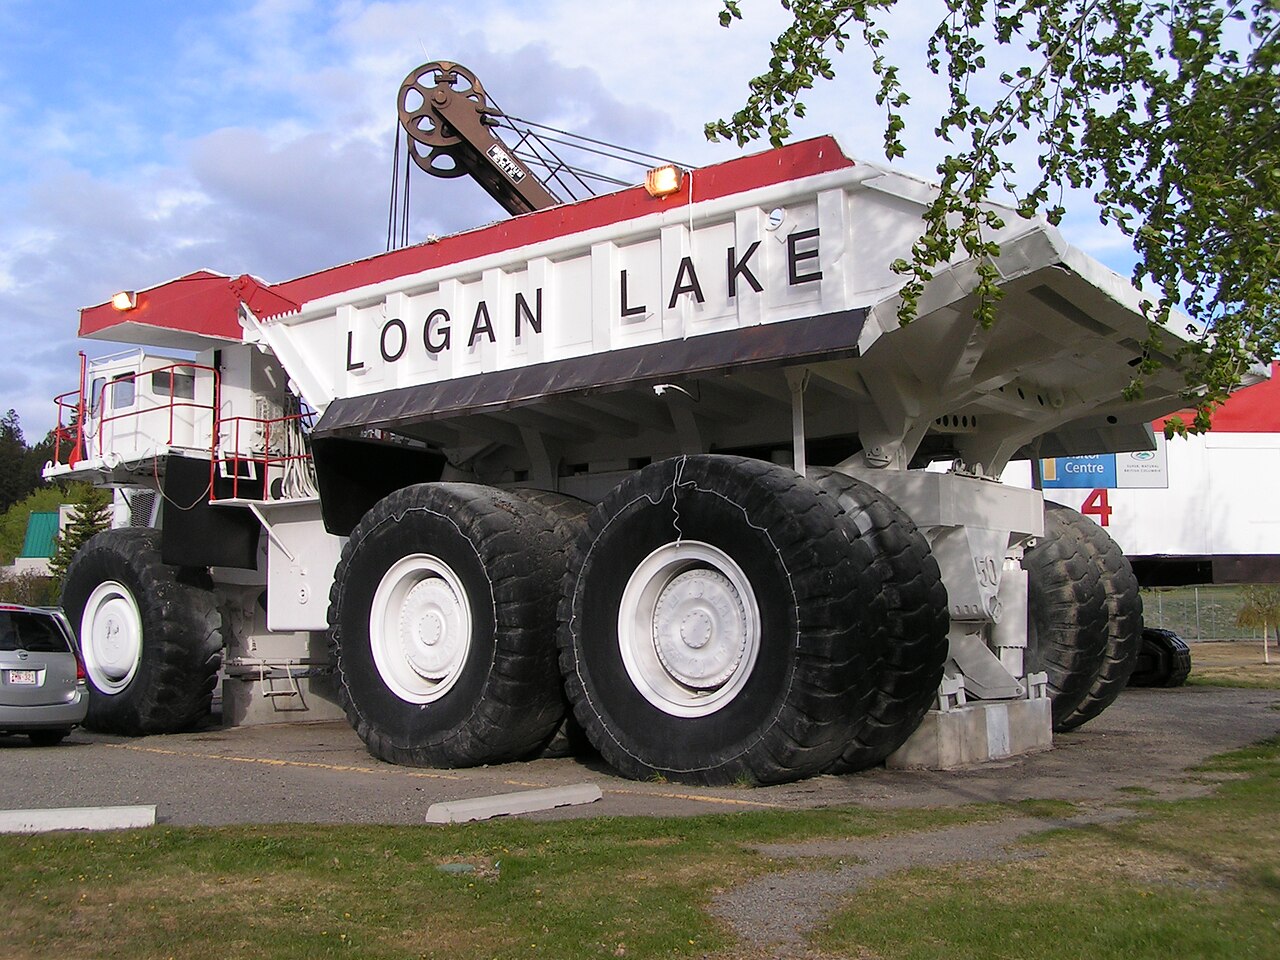 Muldenkipper im Einsatz
Bild: Logan Lake Mining Dump Truck 2 (dave_7, CC BY-SA 2.0), Wikimedia Commons. Ein typisches Muldenkipperfahrzeug, kein bestimmtes Komatsu- oder Caterpillar-Modell.

0. Zusammenfassung (30 Sekunden)
-
Die Nutzlast ist nicht einfach „Ladevolumen × Bodendichte“ – sie wird durch Achslast, Reifen, Bremsweg und Straßenbeschaffenheit begrenzt.
-
Die zum Erklimmen einer Steigung benötigte Traktionskraft ist die Summe aus Steigungswiderstand, Rollwiderstand und Beschleunigungswiderstand. Der elektrische Antrieb ermöglicht hohes Drehmoment bei niedriger Geschwindigkeit und regenerative Bremsung.
-
Die Ladefläche wird mittels eines Hydraulikzylinders gekippt. Die Hydraulikfördermenge bestimmt die Hubzeit; Druck und Zylinderquerschnitt bestimmen die Hubkraft.
-
Im Bergbau hat sich der autonome Transport mittels GNSS, IMU, Radar, Kameras und Fahrzeug-zu-Fahrzeug-Kommunikation bewährt. Im Mittelpunkt steht dabei der kombinierte Betrieb mit bemannten Fahrzeugen und Fernüberwachung.
-
Zu den Kennzahlen für die Bewertung der Autonomie gehören neben der unbemannten Fahrstrecke auch Nutzlast, Zykluszeit, Reifenverschleiß, Kraftstoff-/Stromverbrauch und Sicherheitsreserve im Stillstand.
1. Rollwiderstand und erforderliche Leistung
Die Fahrzeugmasse sei m, die Erdbeschleunigung g, die Steigung i (Kleinwinkelnäherung), der Rollwiderstandskoeffizient C_r und die Beschleunigung a. Die Näherung für den Laufwiderstand beträgt
Bei einem Radradius r und einem Gesamtdrehmoment T_w beträgt die auf die Fahrbahn übertragene Traktionskraft F_t=T_w/r . Wird jedoch die durch die Fahrbahnreibung vorgegebene Obergrenze F_t\le\mu mg überschritten, drehen die Reifen durch. Die Motorleistung P bei einer Geschwindigkeit v beträgt
daher wird eine steile Steigung bei niedriger Geschwindigkeit vom hohen Drehmoment dominiert, während eine schnelle Rückfahrt im Leerlauf von Leistung und Kühlung bestimmt wird.
2. Die Ladefläche und der hydraulische Kippmechanismus
Die Kolbenfläche des Hydraulikzylinders, der die Ladefläche anhebt, sei A und der Differenzdruck \Delta p ; der ideale Schub beträgt F=\Delta pA . Sei der Abstand zwischen dem Schwerpunkt der Mulde und dem Drehpunkt l und der Hebelarm zum Angriffspunkt des Zylinders r_m(\theta). Der erforderliche Schub beträgt dann:
In der anfänglichen, nahezu horizontalen Muldenlage ist r_m klein, wodurch der maximale Druck leicht genutzt werden kann. Mit dem Anheben der Mulde nimmt das Drehmoment ab, was eine Konstruktion mit erhöhtem Hydraulikdurchfluss für schnelles Entladen ermöglicht. Da sich das erforderliche Drehmoment ändert, wenn Ton anhaftet, Material gefriert oder die Ladung ungleichmäßig verteilt ist, werden Druck- und Lagesensoren zur Erkennung von Anomalien eingesetzt.
3. Antriebsarten: Mechanisch, dieselelektrisch und batteriebetrieben
Bei mittelgroßen Straßenkippern ist ein mechanischer Antriebsstrang – Dieselmotor, Kupplung/Drehmomentwandler, Getriebe, Kardanwelle und Differential – üblich. Für ultragroße Muldenkipper im Bergbau ist ein dieselelektrischer Antriebsstrang weit verbreitet. Dieser erzeugt Strom mit einem Dieselgenerator und treibt Wechselrichter und Radmotoren an. Er ermöglicht weniger Getriebestufen und erleichtert die unabhängige Drehmomentverteilung auf die linken und rechten Räder.
Batterieelektrische Antriebe können Abgase und Leerlauf reduzieren, jedoch stellen Energiedichte, Ladezeit, Gewicht, Kaltstartfähigkeit und die Installation von Schnellladestationen Herausforderungen dar. Die regenerative Bremsung des Elektroantriebs kann bergab kinetische Energie in die Batterie zurückspeisen. Bei voller Ladung oder hohen Temperaturen muss jedoch auf mechanische Bremsen und Reibungsbremsen umgeschaltet werden.
4. Nutzlastmessung
Überladung schädigt Reifen, Rahmen, Bremsen und Straßen, während Unterladung die Produktivität pro Zyklus verringert. Ein Wiegesystem kombiniert Federungsdruck, Achsbelastung, Hydraulikzylinderdruck und Beschleunigung, um die Nutzlast während der Fahrt zu schätzen. Eine einfache Kräftebilanz liefert
Unebenheiten der Fahrbahnoberfläche, Kippbewegungen der Deponie und ungleichmäßige Lastverteilung führen jedoch zu Fehlern. Es ist wichtig, die statische Wiegemessung nach dem Anhalten mit der dynamischen Schätzung während der Fahrt abzugleichen und die fahrzeugspezifische Abweichung zu aktualisieren.
5. Autonomes Transport- und Sicherheitsdesign
Das autonome Transportsystem (AHS) eines Bergwerks beschränkt sich nicht allein auf das Transportfahrzeug. Es vernetzt Lader, Brecher, Abladestellen, Wartungshöfe, Straßenkarten und eine Leitwarte über Kommunikationswege, die Festlegung von Kreuzungsprioritäten, Überholverbotszonen, Haltelinien und Notfall-Evakuierungspläne. In Tagebauen, in denen GNSS blockiert ist, werden IMU und Radgeschwindigkeit für die Kurzzeitschätzung verwendet. Radar, LiDAR und Landmarken dienen der Rückkehr zur Karte.
Komatsu bietet sein auf den Bergbau ausgerichtetes autonomes Transportsystem (AHS) mit entsprechenden Anwendungsbeispielen öffentlich an, und auch Caterpillar bietet ferngesteuerte/autonome Transportlösungen wie Command für den Transport an. Da sich die Sicherheitsanforderungen und die Betriebsführung von Fahrerassistenzsystemen für Muldenkipper im Straßenverkehr unterscheiden, sollten die Erfahrungen aus dem Bergbau nicht einfach auf öffentliche Straßen übertragen werden.
Das sicherheitsorientierte Design unterteilt sich in die folgenden drei Ebenen:
-
Fahrzeugebene: Bringt Bremsen, Lenkung, Ladeflächenverriegelung und Notstopp selbstständig in einen sicheren Zustand.
-
Koordinationsebene: Teilt Position, Geschwindigkeit und Absicht mit umliegenden Fahrzeugen, Arbeitern und Ladern.
-
Steuerungsebene: Erkennt Kommunikationsverlust oder Karteninkonsistenzen und leitet Maßnahmen wie Verlangsamen, Anhalten oder Evakuierung ein.
6. Vergleich anhand der Zykluszeit
Abbildung 1 – Die Betrachtung der Zykluszeit deckt Warteschlangen und Verzögerungen auf, die bei einem Vergleich der Motorleistung nicht sichtbar sind. Die kürzeste nominelle Fahrzeit entspricht nicht immer der höchsten Produktivität vor Ort.
Ein Zyklus umfasst die Ladezeit (t_l), die Hinfahrt (t_h), die Entladung (t_d), die Rückfahrt (t_e) und die Wartezeit (t_q).
Erdvolumen pro Stunde, unter Berücksichtigung der Nutzlast (M_p) und der Auslastung \eta_u , ist
Der Wert des autonomen Transports liegt weniger in der Erhöhung der Höchstgeschwindigkeit als vielmehr in der Reduzierung von Wartezeiten und Schwankungen sowie in der Optimierung der Auslastung von Ladern und Brechern. Der Kraftstoff- bzw. Stromverbrauch sollte ebenfalls über diesen gesamten Zyklus hinweg bewertet werden, einschließlich der Leerfahrt, des Leerlaufs und von Staus.
7. Zusammenfassung
Ein Muldenkipper ist als eine einzige Transportmaschine konzipiert, die Ladefläche, Hydraulik, Antriebsstrang, Bremsen und Kommunikation vereint. Ein alleiniger Vergleich über die Nutzlastgröße vernachlässigt Engpässe bei Steigungen, Reifen, Straßen, Ladevorgang und Bremsweg. Bei der Lektüre über aktuelle autonome Transportsysteme (AHS) für den Bergbau oder elektrische Muldenkipper lohnt es sich, nicht nur den Grad der Fahrzeugautonomie, sondern den gesamten Zyklus vom Beladen bis zum Abladen sowie die Verfahren zu prüfen, mit denen eine Person in einer Ausnahmesituation sicher eingreifen kann.
Tut ein Bedeuten größere Nutzlasten immer höhere Transportkosten pro Stunde?
Beladung, Fahrt, Wartezeiten und Entladung bestimmen die Zykluszeit. Vergleichen Sie die Nutzlast im Verhältnis zum gesamten Zyklus.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.