Contents — find the section you need
Tugas buldoser bukanlah sekadar "menggali tanah" melainkan "mendorong, meratakan, dan memadatkan" tanah. Buldoser menumpuk tanah di atas bilah depan sambil mentransmisikan gaya traksi yang besar ke tanah melalui roda rantainya, membentuk ketinggian dan kemiringan permukaan yang dirancang. Dari kursi operator, pengoperasiannya mungkin tampak seperti pengoperasian tuas sederhana, tetapi pada mesin sebenarnya, mesin, pompa hidrolik, motor penggerak, roda rantai, silinder bilah, GNSS, dan IMU semuanya membentuk satu sistem kontrol tunggal.
 Bulldozer di lapangan
Gambar: Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons. Tata letak roda rantai, bilah, dan silinder hidrolik yang representatif, bukan salah satu model Komatsu atau Caterpillar yang dibahas dalam teks.

0. Ringkasan 30 Detik
-
Roda rantai memiliki area kontak yang besar dan tahan terhadap tenggelam di tanah lunak. Menggerakkan sisi kiri dan kanan secara independen juga memungkinkan putaran poros dengan menghentikan satu sisi.
-
Posisi ujung mata pisau ditentukan melalui kinematika maju dari sikap bodi, sudut mata pisau, panjang silinder, dan GNSS/IMU. Konstruksi ICT adalah yang menampilkan dan mengontrol perbedaan dari permukaan desain hingga beberapa sentimeter atau kurang.
- Saat resistensi terhadap dorongan tanah meningkat, output mesin, tekanan hidrolik, dan rasio selip crawler semuanya mendekati batasnya secara bersamaan. Hanya menurunkan mata pisau tidak berarti maju lebih cepat.
-
Dozer kompatibel ICT Komatsu dan drivetrain listrik D6 XE Caterpillar adalah contoh terkini yang bertujuan secara bersamaan untuk kontrol ujung mata pisau otomatis dan efisiensi/produktivitas bahan bakar. Konfirmasikan model, peralatan, dan spesifikasi regional dengan materi resmi.
-
Penelitian perataan otonom menggabungkan IMU mata pisau, RTK-GNSS bodi, tekanan hidrolik, dan model volume tanah melalui EKF/MPC atau pembelajaran mesin. Perubahan kualitas tanah dan pemantauan keselamatan tetap sulit hingga akhir.
1. Tiga Keseimbangan yang Menentukan Kerja
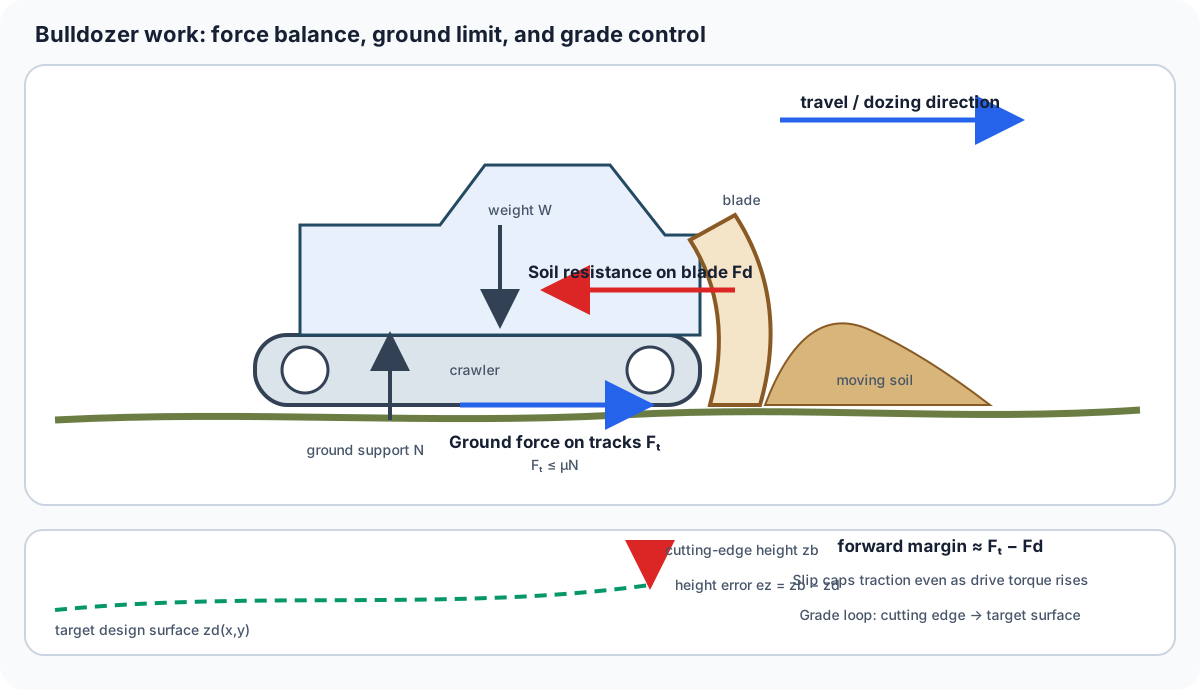
Gambar 1 — Dengan menganggap perjalanan sebagai positif, margin ke depan yang tersedia kira-kira F_t-F_d , sedangkan kondisi tanah membatasi F_t . Kesalahan ketinggian e_z bukanlah gaya ketiga; itu adalah variabel kontrol yang digunakan untuk membawa ujung pemotong ke permukaan desain.
Tekanan Tanah
Misalkan berat badan adalah W dan total area kontak tanah dari crawler kiri dan kanan adalah A_c . Maka tekanan tanah rata-rata adalah
Semakin rendah tanah Tekanan rendah, semakin kecil kemungkinan tenggelam di tanah lunak, tetapi crawler menjadi lebih panjang dan lebih berat, meningkatkan hambatan putar dan berat pengangkutan. Lebar trek dan bentuk sepatu — spesifikasi tekanan tanah rendah untuk lahan basah, sepatu tahan aus untuk batuan — dipilih agar sesuai dengan lokasi kerja.
Traksi dan Selip
Gaya traksi maksimum yang dapat ditransmisikan crawler ke tanah, dalam bentuk yang disederhanakan, ditentukan oleh koefisien gesekan \mu dan beban normal N sebagai
Bahkan meningkatkan torsi motor hidrolik tidak membantu jika tanah tidak dapat digeser — crawler hanya berputar. Rasio selip s, menggunakan kecepatan teoritis v_0 dan kecepatan aktual v, dapat dinyatakan sebagai
Karena rasio selip optimal berubah dengan jenis tanah dan kadar air, kecepatan mesin, pompa penggerak, dan beban bilah Dikendalikan secara terkoordinasi.
Hambatan Pisau
Hambatan yang bekerja pada tepi pemotong pisau adalah jumlah dari geser tanah, gesekan, dorongan gumpalan tanah, dan gesekan terhadap permukaan depan pisau. Hambatan ini sangat berubah dengan sudut gesekan internal tanah, kohesi, kadar air, dan kedalaman pemotongan. Pelacakan permukaan desain yang akurat tidak hanya membutuhkan kontrol posisi tetapi juga kontrol beban, yang memperkirakan beban dari tekanan hidrolik dan membatasi kedalaman pemotongan.
2. Geometri dan Hidrolik Pisau
Pisau mengubah daya angkat (atas/bawah), kemiringan (depan/belakang), dan sudut (kiri/kanan) melalui silinder hidrolik. Bentuk seperti lurus, U, semi-U, dan sudut berbeda menurut model, mengubah keseimbangan antara volume tanah yang dibawa dan hambatan dorong. Dengan titik referensi pisau dalam koordinat badan adalah \mathbf{p}_B, sikap badan adalah matriks rotasi R_{WB}, dan posisi adalah \mathbf{t}_{WB}, posisi tepi pemotong adalah
q adalah sudut sambungan yang dihitung mundur dari panjang silinder. Dorongan silinder hidrolik adalah hasil kali F=\Delta pA dari tekanan diferensial \Delta p dan luas piston A, tetapi karena lengan momen penghubung berubah dengan sikap, gaya yang ditransmisikan ke mata pisau pemotong tidak konstan bahkan pada tekanan yang sama.
3. Konstruksi TIK: Mengubah Permukaan Desain Menjadi "Tanah di Dalam Layar"
Di lokasi, permukaan desain jala segitiga dibangun dari data survei awan titik atau gambar, dan posisi mesin saat ini serta mata pisau pemotong dibandingkan dengan permukaan tersebut. RTK-GNSS memberikan posisi absolut badan, dua antena atau IMU memberikan sikap, dan langkah silinder memberikan sudut relatif mata pisau. Layar di dalam kabin operator menampilkan "berapa cm lagi yang harus diturunkan" dan "ke arah mana harus bergerak."
Dalam contoh penelitian, dua Unit RTK-GNSS yang dikombinasikan dengan IMU bodi dan bilah digunakan untuk memperkirakan posisi ujung pemotong bilah pada mesin sebenarnya, dengan kesalahan yang dilaporkan diverifikasi hingga dalam 30 mm. Ini tidak berarti mesin tersebut menjadi sepenuhnya tanpa awak — ini adalah dasar pengukuran untuk berkembang dari panduan mesin yang membantu operator terampil menuju kontrol bilah otomatis.
Sebagai contoh produk saat ini, dozer Komatsu yang kompatibel dengan konstruksi TIK (seri i D61/D65, dll.) menggunakan konfigurasi yang mengintegrasikan antena GNSS, sensor inersia, langkah silinder, dan data desain. Caterpillar D6 XE adalah salah satu contoh lini dozer yang mengadopsi penggerak listrik, mengubah daya mesin menjadi pembangkitan dan penggerak listrik, yang bertujuan untuk responsivitas kecepatan rendah dan efisiensi bahan bakar. Karena fitur bervariasi berdasarkan peralatan standar vs. opsi, wilayah penjualan, dan kontrak perangkat lunak dalam kedua kasus, keputusan pembelian harus memeriksa silang lembar spesifikasi resmi dengan kondisi konstruksi aktual.
4. Umpan Balik dalam Kontrol Bilah
Biarkan ketinggian permukaan desain menjadi z_d(x,y) dan perkiraan tinggi ujung pemotong adalah z_b, membentuk kesalahan e_z=z_b-z_d. Dengan kontrol proporsional sederhana, perintah kecepatan silinder menjadi
Namun, saat mendorong tanah, semakin rendah bilah bergerak, semakin besar hambatan yang meningkat, memperlambat badan dan mengubah sikapnya. Oleh karena itu, kontrol prediktif model (MPC), yang mencakup kecepatan badan, sudut kemiringan, tekanan hidrolik, dan rasio slip crawler dalam keadaannya, digunakan. Hal ini karena dapat secara simultan menangani kendala input (kecepatan/tekanan/output mesin) dan kendala keselamatan (jarak ke pekerja/margin terguling).
Loop implementasi minimal adalah sebagai berikut:
-
Perkirakan sikap badan dari GNSS/IMU, dan sikap bilah dari encoder/langkah.
-
Interpolasi mesh permukaan desain ke posisi saat ini dan hitung kesalahan tinggi/kemiringan terhadap ujung pemotong.
-
Perkirakan beban tanah dan slip dari tekanan dan crawler kecepatan.
-
Menghasilkan kecepatan blade target dan mengeluarkan perintah terbatas ke katup hidrolik.
-
Mengevaluasi residual melalui survei as-built dan memperbarui parameter tanah model.
5. Di Mana Elektrifikasi dan Otonomi Bertemu
Karena dozer menghabiskan waktu lama pada kecepatan rendah dan traksi tinggi, manfaat penggerak listrik langsung terlihat. Motor dapat memberikan torsi tinggi dari keadaan diam, menyederhanakan transmisi mekanis, dan dapat mengembalikan energi menurun ke baterai melalui regenerasi. Di sisi lain, berat baterai, peralatan pengisian daya, kapasitas cuaca dingin, daya tahan terhadap debu/air/benturan, dan desain termal selama sesi kerja yang panjang merupakan tantangan. Desain juga berbeda tergantung pada apakah blade hidrolik diganti dengan silinder listrik, atau apakah pompa hidrolik itu sendiri digerakkan oleh motor listrik.
Dalam otonomi, "lintasan pemotongan" yang mendorong volume tanah dan "lintasan pengangkutan" yang membuang tanah direncanakan secara terpisah. LiDAR atau kamera stereo mengenali rintangan dan medan, dan jika GNSS diblokir, IMU dan model gerakan badan melakukan interpolasi. periode singkat. Penelitian sejak tahun 2025 telah melaporkan lokalisasi mandiri menggunakan tekanan bilah/hidrolik/getaran badan sebagai fitur, dan kontrol bilah berbasis data yang dipelajari dalam simulasi. Namun, pengaman untuk jenis tanah yang tidak ada dalam data pelatihan, tanah liat basah, benda yang terkubur, dan pergerakan pekerja yang tidak terduga harus dirancang bersama dengan aturan di lokasi.
6. Ringkasan
Inti dari sebuah buldoser terletak pada pencapaian simultan gaya traksi yang ditransmisikan ke tanah melalui crawler, gaya yang ditransmisikan ke tanah melalui bilah, dan kontrol posisi yang sesuai dengan permukaan desain. GNSS dan IMU bukanlah perangkat penggerak otonom serbaguna — keduanya adalah alat untuk mengukur keadaan badan, bilah, dan tanah dalam sistem koordinat yang sama. Saat mengevaluasi elektrifikasi atau AI, penting untuk membandingkan tidak hanya kapasitas baterai atau akurasi inferensi, tetapi siklus kerja penuh termasuk selip, panas hidrolik, kesalahan permukaan desain, pemberhentian keselamatan, dan waktu perawatan.
Apa yang berubah ketika area kontak meningkat?
Pada berat yang sama, tekanan tanah rata-rata menurun. Traksi juga bergantung pada tanah, geometri trek, dan selip.
Referensi
- Material konstruksi Komatsu ICT
- Teknologi Caterpillar — D6 XE dan dozer
- Pengembangan sistem sensor bulldozer untuk memperkirakan posisi ujung pemotong bilah
- Kontrol bilah di ruang Cartesian untuk pekerjaan perataan dengan bulldozer
- Estimasi pose dan posisi bilah dozer dengan IMU dan RTK GPS
- Kontrol Bilah Bulldozer Berbasis Data untuk Perataan Medan Otonom
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.