Contents — find the section you need
Meskipun penampilannya sederhana — ban di bagian depan dan belakang — wheel loader memiliki filosofi desain untuk berbelok dan menggali yang berbeda dari excavator hidrolik dan bulldozer. "Kemudi artikulasi," di mana bagian depan dan belakang bodi terlipat seperti engsel, dan "unit pemuatan," yang mengangkat bucket depan melalui silinder hidrolik dan penghubung, adalah hal yang mendefinisikan karakter mesin ini.
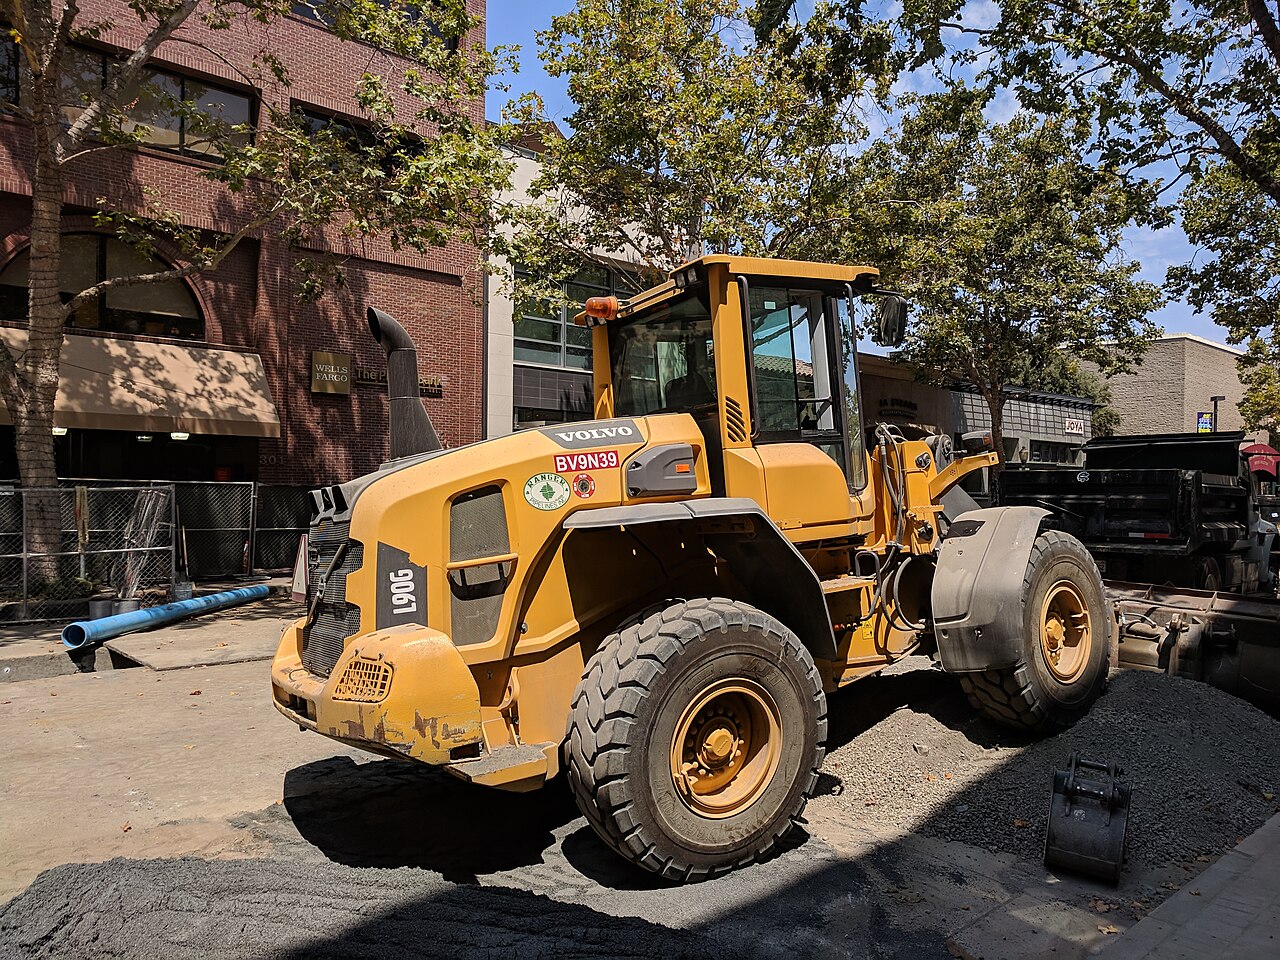 Sebuah wheel loader sedang beroperasi
Gambar: Volvo L90G loader di lokasi kerja di Palo Alto (Grendelkhan, CC BY-SA 4.0), Wikimedia Commons. Bukan seri WA Komatsu yang dibahas dalam teks — contoh representatif untuk membaca kemudi artikulasi dan tata letak penghubung bucket.

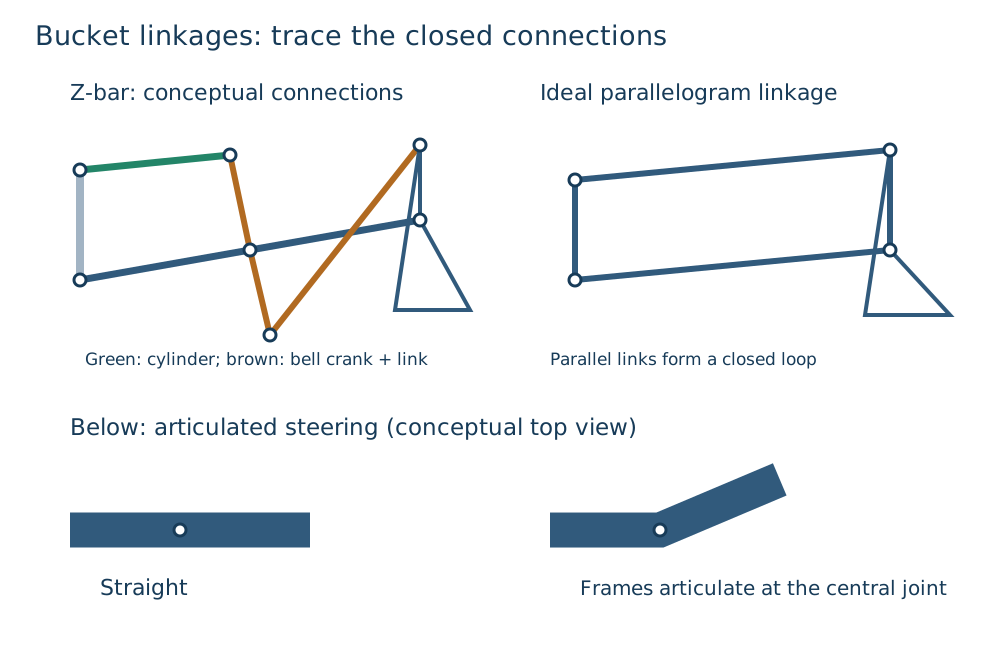
Gambar 1 — Tipe Z-bar menggunakan engkol lonceng untuk mengarahkan gaya dan mendapatkan gaya dorong yang besar. Tipe penghubung paralel menjaga sudut bucket hampir konstan bahkan melalui gerakan vertikal. Bagian bawah menunjukkan sudut artikulasi kemudi artikulasi.
0. Ringkasan 30 Detik
- Sebagian besar wheel loader mengadopsi kemudi artikulasi, di mana rangka depan dan belakang dilipat di tengah. Perpanjangan dan penarikan silinder kemudi menciptakan sudut artikulasi, mengubah arah seluruh bodi.
- Penghubung bucket hadir dalam dua jenis: Z-bar (Tipe Z-link), yang menggunakan engkol lonceng untuk mengarahkan kembali gaya, dan tipe tautan paralel, yang menggunakan tautan paralel empat batang untuk menjaga sudut bucket hampir konstan. Keduanya berbeda dalam keseimbangan gaya dorong, visibilitas, dan kinerja pengangkutan yang rata.
- Gaya dobrak (gaya yang dihasilkan pada ujung pemotong bucket) adalah jumlah di mana dorongan silinder bucket ditransmisikan melalui lengan momen tautan, dan bervariasi dengan sudut tautan bahkan pada tekanan hidrolik yang sama. SAE J732 menyediakan kosakata bersama dari istilah spesifikasi loader untuk membandingkan angka semacam ini.
- Ekskavator hidrolik menangani "penggalian dan pemuatan" dalam satu mesin, dan buldoser adalah mesin untuk "mendorong dan meratakan," sedangkan wheel loader dioptimalkan untuk "menyendok, memuat, dan mengangkut." Perbedaan radius kerja dan tekanan tanah juga mencerminkan pembagian peran ini.
- Seri WA Komatsu menerbitkan output mesin, kapasitas bucket, dan gaya dobrak dari kelas mini hingga kelas menengah, memberikan dasar untuk pemilihan model.
1. Kinematika Kemudi Artikulasi
Daripada mengemudikan roda depan, banyak wheel loader mengadopsi kemudi "artikulasi", di mana bodi kendaraan itu sendiri terlipat di titik tengah antara rangka depan dan belakang. Sepasang silinder kemudi kiri dan kanan mendorong dan menarik engsel vertikal yang menghubungkan rangka depan dan belakang, menciptakan sudut artikulasi \gamma.
Dengan a sebagai jarak dari engsel ke gandar depan dan b sebagai jarak dari engsel ke gandar belakang, model sederhana yang mengasumsikan selip ban yang dapat diabaikan pada kecepatan rendah (pengguliran murni) memberikan radius putar pada posisi engsel sekitar
Semakin besar sudut artikulasi, semakin kecil radius putar, mengurangi jumlah manuver bolak-balik yang dibutuhkan di lokasi yang sempit. Di sisi lain, semakin besar tumpang tindih antara rangka depan dan belakang, semakin besar kompromi antara radius putar minimum dan Jarak sumbu roda. Dibandingkan dengan kendaraan yang dikendalikan roda depan, hubungan antara pusat gravitasi kendaraan dan titik kontak tanahnya pada mesin artikulasi berubah lebih mudah selama belokan, dan belokan tajam dengan bucket yang penuh muatan tanah meningkatkan risiko terbalik atau terguling. Ini adalah tantangan desain stabilitas khusus untuk wheel loader, berbeda dari belokan berbasis trek pada excavator hidrolik atau bulldozer.
2. Penghubung Bucket: Tipe Z-Bar dan Parallel-Link
Di ujung lengan pengangkat, bucket bergerak naik/turun, menyendok (mengambil), dan membuang (mengosongkan) melalui silinder bucket dan penghubung (bell crank). Dua tipe representatif adalah sebagai berikut.
Tipe Z-bar (Z-link): Bell crank ditempatkan di tengah lengan pengangkat, mengarahkan gerakan silinder bucket melalui penghubung berbentuk "kuno-ji" (dogleg) atau "Z" ke bucket. Karena rasio penghubung yang besar dapat digunakan, ini memudahkan untuk mendapatkan gaya dorong yang besar. (Torsi pengambil) pada dorongan silinder yang sama, cocok untuk pekerjaan penggalian. Di sisi lain, pada posisi lengan pengangkat yang tinggi, sudut bucket cenderung berubah, agak mempersulit visibilitas dan kontrol sudut pembuangan.
Tipe penghubung paralel: Sebuah penghubung tambahan, yang berjalan sejajar dengan lengan pengangkat, menopang bucket, dan penghubung empat batang menjaga sudut bucket hampir konstan bahkan saat sudut lengan pengangkat berubah. Ini cocok untuk pekerjaan seperti memuat truk, di mana stabilitas sikap dan visibilitas pada posisi tinggi diperlukan. Secara umum dikatakan tertinggal dari tipe Z-bar dalam hal gaya dorong, dan keduanya digunakan secara berbeda tergantung pada aplikasinya. Makalah teknis Komatsu sendiri juga menerbitkan penelitian tentang evaluasi kinerja peralatan kerja mesin penghubung paralel.
Pada kedua tipe tersebut, dorongan silinder bucket F_{cyl}=\Delta p\,A_{cyl} diubah, melalui penghubung, menjadi torsi di sekitar sumbu rotasi bucket. Karena lengan momen r_m(\phi) berubah dengan sudut penghubung \phi, gaya dobrak yang dihasilkan pada bucket Tip bergantung pada dorongan silinder dan geometri penghubung:
di mana r_{edge} adalah jarak dari pusat rotasi bucket ke tepi pemotong. "Gaya dobrak maksimum" dalam katalog biasanya merupakan nilai yang diukur di dekat posisi bucket yang memaksimalkan rasio ini, dan gaya yang sama tidak dihasilkan di setiap posisi dalam pekerjaan sebenarnya.
3. Gaya Dobrak dan Cara Membaca Spesifikasi
Gaya dobrak didefinisikan sebagai gaya yang dihasilkan pada tepi pemotong ketika beban diterapkan, dari bucket yang ditancapkan ke tanah, hingga tekanan pelepas silinder. SAE J732 adalah standar yang secara seragam mendefinisikan terminologi spesifikasi loader, menyediakan kerangka kerja bersama untuk membandingkan angka-angka seperti gaya dobrak dan kapasitas bucket di berbagai produsen. Namun, karena arti suatu angka berubah dengan kondisi pengukuran (posisi bucket, sudut lengan pengangkat, dan silinder mana yang utama), perlu untuk memastikan apakah nilai-nilai katalog diukur dalam kondisi pengujian yang sama sebelum membandingkannya.
Dalam Spesifikasi publik Komatsu, gaya dobrak bucket maksimum WA40-8 dinyatakan sebesar 29,4–29,9 kN (3000–3050 kgf). Bahkan dalam seri yang sama, gaya dobrak meningkat seiring dengan ukuran mesin, melalui kombinasi diameter silinder, tekanan hidrolik, dan rasio sambungan.
4. Pembagian Peran pada Excavator Hidrolik dan Bulldozer
Excavator hidrolik dan bulldozer yang dibahas di tempat lain di situs ini terutama ditujukan untuk "memotong dan meratakan tanah." Wheel loader dioptimalkan secara berbeda — untuk "mengambil tanah, batu pecah, atau agregat yang sudah ada, dan memuatnya ke kendaraan pengangkut atau tumpukan."
| Aspek | Excavator hidrolik | Bulldozer | Wheel loader |
|---|---|---|---|
| Aksi utama | Menggali, memuat, meratakan | Mendorong tanah, meratakan | Mengambil, memuat, mengangkut |
| Metode perjalanan | Track (dapat (putaran pivot/berlawanan arah) | Roda rantai | Ban, kemudi artikulasi |
| Tekanan tanah | Rendah (roda rantai) | Rendah (roda rantai, cocok untuk beban berat) | Lebih tinggi (ban, berdasarkan perjalanan di jalan raya) |
| Kecepatan perjalanan | Lambat | Lambat | Relatif cepat (bergerak antar lokasi/di dalam lokasi) |
| Paling cocok untuk | Tanah alami, lereng, penggalian parit | Pemindahan tanah massal, perataan | Memuat tumpukan tanah, batu pecah, salju, dll. |
Wheel loader memilih ban karena seringkali dapat bergerak sendiri di jalan umum atau tanah yang sudah diratakan di dalam lokasi, lebih cepat daripada roda rantai, dan suku cadangnya yang aus lebih mudah diganti. Di sisi lain, ia kalah dibandingkan mesin roda rantai dalam hal traksi di tanah lunak atau kasar, dan dalam kemampuan manuver yang sempit saat melakukan putaran berlawanan arah. Di lokasi, pembagian kerja yang umum terlihat di mana excavator hidrolik menggali dan menumpuk tanah, dan wheel loader memuatnya ke dump truck. truk.
5. Rentang Wheel Loader yang Terlihat pada Produk Saat Ini
| Model | Daya keluaran mesin (netto) | Kapasitas bucket | Gaya dobrak maksimum (bucket) |
|---|---|---|---|
| Komatsu WA40-8 (mini wheel loader) | 28,4 kW (38,6 PS) | 0,5–0,6 m³ | 29,4–29,9 kN (3000–3050 kgf) |
| Komatsu WA80 | 44,3 kW (60,2 PS) | 0,9 m³ | Lihat lembar spesifikasi resmi |
| Komatsu WA100-8 | 73,1 kW (99,4 PS) | 1,3 m³ | Lihat lembar spesifikasi resmi |
Daya keluaran dan kapasitas bucket kira-kira proporsional, tetapi karena gaya dobrak juga dipengaruhi oleh rasio link dan diameter silinder, maka Tren berbeda-beda menurut pabrikan dan model, bahkan dalam kelas output yang sama. Pemilihan model perlu mempertimbangkan tidak hanya output dan kapasitas bucket, tetapi juga jenis sambungan (Z-bar atau sambungan paralel) terhadap ketinggian pemuatan dan visibilitas yang dibutuhkan di lokasi.
6. Ringkasan
Kinerja wheel loader tidak dapat diukur hanya dengan output mesin dan kapasitas bucket saja. Geometri kemudi artikulasi, yang melipat bodi untuk manuver yang sempit, dan rasio di mana sambungan mengubah dorongan silinder menjadi gaya pada ujung pemotong, adalah yang menentukan kemampuan kerja sebenarnya. Pilihan antara jenis Z-bar dan sambungan paralel adalah pertimbangan antara gaya penggalian dan stabilitas posisi/visibilitas di ketinggian, dan memilih model dengan pemahaman tentang pembagian peran dengan excavator hidrolik dan bulldozer adalah yang menentukan produktivitas lokasi secara keseluruhan.
Apakah loader dan excavator cocok untuk pekerjaan yang identik?
Loader menggabungkan perjalanan dengan Bucketnya; ekskavator menggali dengan lengannya. Bandingkan posisi penggalian, jarak tempuh, pijakan, dan waktu siklus.
Referensi
- Dukungan Pelanggan Komatsu — Informasi Produk WA100-8
- Dukungan Pelanggan Komatsu — Informasi Produk WA30-6E0
- Komatsu — Spesifikasi Mini Wheel Loader WA40-8
- Laporan Teknis Komatsu — Penerapan DSS pada Kinerja Peralatan Kerja Wheel Loader Paralel-Link
- SAE International — J732: Definisi Spesifikasi - Loader
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.