Contents — find the section you need
앞뒤에 타이어가 달린 단순한 외관과는 달리, 휠 로더는 유압 굴삭기나 불도저와는 다른 회전 및 굴착 설계 철학을 가지고 있습니다. 차체 앞뒤 부분이 경첩처럼 접히는 "관절식 조향 장치"와 유압 실린더 및 연결 장치를 통해 앞쪽 버킷을 들어 올리는 "적재 장치"가 이 장비의 특징을 규정합니다.
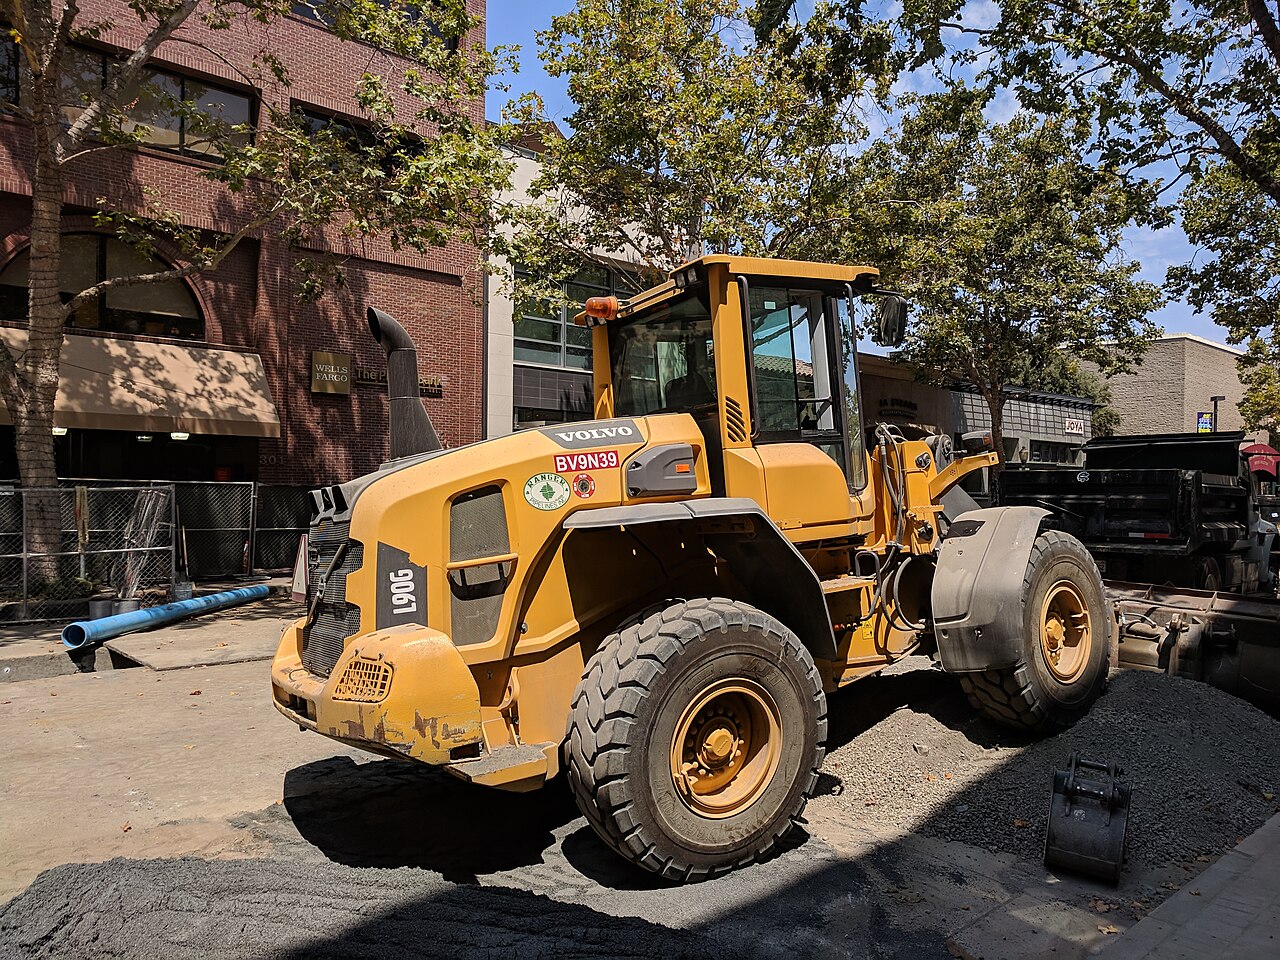 작업 중인 휠 로더
이미지: Volvo 팔로알토 작업 현장의 L90G 로더 (Grendelkhan, CC BY-SA 4.0), Wikimedia Commons. 본문에서 언급된 코마츠 WA 시리즈는 아니지만, 굴절식 조향 장치와 버킷 링크 장치 구조를 이해하기 위한 대표적인 예시입니다.

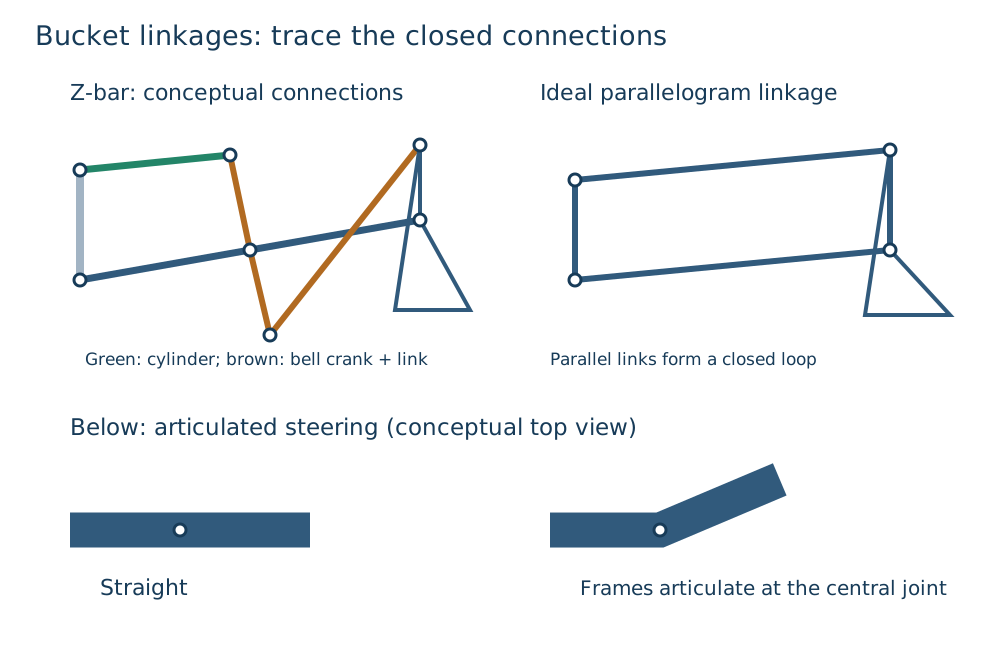
그림 1 — Z-바 방식은 벨 크랭크를 사용하여 힘을 재분배하고 큰 집속력을 얻습니다. 평행 링크 방식은 수직 운동 중에도 버킷 각도를 거의 일정하게 유지합니다. 하단은 굴절식 조향 장치의 굴절 각도를 보여줍니다.
0.30초 요약
- 대부분의 휠 로더는 굴절식 조향 장치를 채택하고 있으며, 이 방식에서는 앞뒤 프레임이 중앙에서 접힙니다. 조향 실린더의 확장 및 수축으로 굴절 각도가 생성되어 차체 전체의 방향을 바꿉니다.
- 버킷 링크 장치는 두 가지 유형이 있습니다. 벨 크랭크를 사용하여 힘의 방향을 바꾸는 Z-바(Z-링크) 타입과 4절 평행 링크를 사용하여 버킷 각도를 거의 일정하게 유지하는 평행 링크 타입이 있습니다. 두 타입은 군중 제어력, 시야 확보, 평탄 운반 성능의 균형에서 차이가 있습니다.
- 파괴력(버킷 절삭날에서 발생하는 힘)은 버킷 실린더의 추력이 링크의 모멘트 암을 통해 전달되는 양이며, 동일한 유압에서도 링크 각도에 따라 달라집니다. SAE J732는 이러한 수치를 비교하기 위한 로더 사양 용어의 공통된 용어를 제공합니다.
- 유압 굴삭기는 한 대의 장비로 "굴착 및 적재"를 처리하고, 불도저는 "밀기 및 평탄화"를 위한 장비인 반면, 휠 로더는 "퍼내기, 적재 및 운반"에 최적화되어 있습니다. 작업 반경과 지면 압력의 차이 또한 이러한 역할 구분을 반영합니다.
- 코마츠의 WA 시리즈는 미니급부터 중형까지 엔진 출력, 버킷 용량 및 파괴력을 공개하고 있습니다. 클래스는 모델 선택의 기초를 제공합니다.
1. 관절식 조향의 운동학
많은 휠 로더는 앞바퀴를 직접 조향하는 대신, 차체 자체가 앞뒤 프레임의 중간 지점에서 접히는 "관절식" 조향 방식을 채택합니다. 좌우 조향 실린더 한 쌍이 앞뒤 프레임을 연결하는 수직 힌지를 밀고 당겨 관절 각도 \gamma을 생성합니다.
힌지에서 앞 차축까지의 거리를 a, 힌지에서 뒤 차축까지의 거리를 b라고 할 때, 저속에서 타이어 미끄러짐이 무시할 수 있을 정도로 작다고 가정하는 단순화된 모델에서 힌지 위치에서의 회전 반경은 대략 다음과 같습니다.
관절 각도가 클수록 회전 반경이 작아져 좁은 작업 현장에서 앞뒤로 움직이는 횟수가 줄어듭니다. 반면, 앞뒤 프레임의 겹침이 클수록 회전 반경은 줄어듭니다. 프레임 크기가 클수록 최소 회전 반경과 휠베이스 사이의 절충점이 커집니다. 전륜 조향 차량과 비교했을 때, 굴절식 장비는 회전 시 차량의 무게중심과 지면 접촉점 사이의 관계가 더 쉽게 변하며, 흙으로 가득 찬 버킷을 장착한 상태에서 급회전할 경우 전복이나 전복 위험이 증가합니다. 이는 유압 굴삭기나 불도저와 같은 궤도 기반 회전 방식과는 다른, 휠 로더 특유의 안정성 설계 과제입니다.
2. 버킷 링크: Z-바 및 평행 링크 방식
리프트 암 끝부분에서 버킷은 버킷 실린더와 링크(벨 크랭크)를 통해 상하로 움직이고, 흙을 퍼 올리고, 배출합니다. 대표적인 두 가지 유형은 다음과 같습니다.
Z-바(Z-링크) 방식: 벨 크랭크가 리프트 암 중간에 위치하여 버킷 실린더의 움직임을 "쿠노지"(도그레그) 또는 "Z"자형 링크를 통해 버킷으로 전달합니다. 링크 비율이 크기 때문에 이를 사용하면 동일한 실린더 추력에서 큰 집속력(삽질 토크)을 더 쉽게 얻을 수 있어 굴착 중심 작업에 적합합니다. 반면, 리프트 암이 높은 위치에 있을 때는 버킷 각도가 변하는 경향이 있어 시야 확보와 덤프 각도 제어가 다소 어려워집니다.
평행 링크형: 리프트 암과 평행하게 연결된 보조 링크가 버킷을 지지하고, 4절 링크는 리프트 암 각도가 변하더라도 버킷 각도를 거의 일정하게 유지합니다. 이는 트럭 적재와 같이 자세 안정성과 높은 위치에서의 시야 확보가 필요한 작업에 적합합니다. 일반적으로 집속력 면에서는 Z-바형보다 떨어진다고 알려져 있으며, 두 유형은 용도에 따라 다르게 사용됩니다. 코마츠 자체 기술 논문에서도 평행 링크형 장비의 작업 장비 성능 평가에 대한 연구 결과를 발표하고 있습니다.
두 유형 모두 버킷 실린더의 추력은 링크를 통해 버킷 회전축을 중심으로 한 토크로 변환됩니다. 모멘트 암 때문에 r_m(\phi)은 링크 각도 \phi에 따라 변하며, 버킷 끝단에서 발생하는 굴착력은 실린더 추력과 링크 형상 모두에 따라 달라집니다.
여기서 r_{edge}은 버킷 회전 중심에서 절삭날까지의 거리입니다. 카탈로그에 명시된 "최대 굴착력"은 일반적으로 이 비율을 최대화하는 버킷 자세 부근에서 측정된 값이며, 실제 작업에서는 모든 자세에서 동일한 힘이 발생하는 것은 아닙니다.
3. 굴착력 및 사양 해석 방법
굴착력은 버킷이 지면에 박히면서 하중이 가해질 때 절삭날에서 발생하는 힘으로, 실린더의 릴리프 압력까지를 의미합니다. SAE J732는 로더 사양 용어를 통일적으로 정의하는 표준으로, 굴착력 및 버킷 용량과 같은 수치를 제조사별로 비교할 수 있는 공통 프레임워크를 제공합니다. 그러나 수치의 의미는 측정 조건(버킷 자세, 리프트 암 각도 및 주 실린더 등 카탈로그에 명시된 값들을 비교하기 전에 동일한 시험 조건에서 측정되었는지 확인해야 합니다.
코마츠의 공식 사양서에 따르면 WA40-8의 최대 버킷 파괴력은 29.4~29.9kN(3000~3050kgf)입니다. 동일 시리즈 내에서도 실린더 내경, 유압, 링크 비율의 조합으로 인해 장비 크기가 커질수록 파괴력이 증가합니다.
4. 유압 굴삭기와 불도저의 역할 분담
이 사이트의 다른 페이지에서 다루는 유압 굴삭기와 불도저는 모두 주로 "지면을 절단하고 평탄화"하는 데 사용됩니다. 휠 로더는 "기존의 흙, 쇄석 또는 골재를 퍼 올려 운반 차량이나 적재 장소에 싣는" 데 최적화되어 있습니다.
| 측면 | 유압 굴삭기 | 불도저 | 휠 로더 | |---|---|---| | 메인 작업 | 굴착, 적재, 평탄화 | 흙 밀기, 평탄화 | 퍼내기, 적재, 운반 | | 주행 방식 | 궤도(회전/역회전 가능) | 궤도 | 타이어, 굴절식 조향 장치 | | 지면 압력 | 낮음(궤도) | 낮음(궤도, 중하중 작업 적합) | 높음(타이어, 도로 주행용) | | 주행 속도 | 느림 | 느림 | 비교적 빠름(현장 간 이동/현장 내 이동) | | 가장 적합한 용도 | 자연 지반, 경사면, 트렌치 작업 | 대량 토공, 평탄화 | 쌓아 놓은 흙, 쇄석, 눈 등의 적재 |
휠 로더는 공공 도로 또는 현장 내 평탄화된 지면에서 자체 추진이 가능하고, 궤도보다 빠르며, 마모 부품 교체가 용이하기 때문에 타이어를 사용합니다. 반면, 연약하거나 거친 지면에서의 견인력과 역회전 시의 좁은 공간에서의 기동성은 궤도 장비에 비해 떨어집니다. 현장에서 흔히 발생하는 문제는 다음과 같습니다. 유압 굴삭기가 흙을 파내어 쌓고, 휠 로더가 이를 덤프트럭에 싣는 등 분업이 이루어지고 있습니다.
5. 현재 제품에 사용되는 휠 로더 종류
| 모델 | 엔진 정격 출력(순출력) | 버킷 용량 | 최대 굴착력(버킷) |
|---|---|---|---|
| 코마츠 WA40-8 (미니 휠 로더) | 28.4kW (38.6PS) | 0.5~0.6m³ | 29.4~29.9kN (3000~3050kgf) |
| 코마츠 WA80 | 44.3kW (60.2PS) | 0.9m³ | 공식 사양서 참조 |
| 코마츠 WA100-8 | 73.1kW (99.4PS) | 1.3m³ | 공식 사양서 참조 |
출력 및 버킷 용량은 대략 비례하지만, 굴착력은 링크 비율과 실린더 내경에도 영향을 받기 때문에 동일한 출력 등급 내에서도 제조사와 모델에 따라 경향이 다릅니다. 모델 선택 시에는 출력과 버킷 용량뿐만 아니라 링크 유형(Z-바 또는 평행 링크)과 필요한 적재 높이, 그리고 작업 현장에서의 시야 확보까지 고려해야 합니다.
6. 요약
휠 로더의 성능은 엔진 출력과 버킷 용량만으로 측정할 수 없습니다. 좁은 공간에서 기동성을 확보하기 위해 차체를 접는 굴절식 조향 장치의 구조와 실린더 추력을 절삭날에서의 힘으로 변환하는 링크 비율이 실제 작업성을 결정합니다. Z-바와 평행 링크 유형 중 어떤 것을 선택할지는 굴착력과 작업 시 자세 안정성/시야 확보 사이의 절충점이며, 유압 굴삭기 및 불도저와의 역할 분담을 이해하고 모델을 선택하는 것이 전반적인 작업 현장 생산성을 좌우합니다.
로더와 굴삭기는 동일한 작업에 적합한가요?
로더는 버킷을 이용해 이동하고, 굴삭기는 암을 이용해 굴착합니다. 굴착 위치, 이동 거리, 기초, 작업 주기 시간을 비교해 보세요.
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.