Contents — find the section you need
Le travail d'un bulldozer consiste moins à « ramasser de la terre » qu'à la « pousser, la niveler et la compacter ». Il accumule la terre sur la lame avant tout en transmettant une forte force de traction au sol grâce à ses chenilles, façonnant ainsi la hauteur et la pente de la surface à aménager. Depuis le poste de conduite, cela peut paraître comme une simple action de levier, mais sur la machine elle-même, le moteur, les pompes hydrauliques, les moteurs de translation, les chenilles, les vérins de la lame, le GNSS et l'IMU forment un système de commande unique.
 Bulldozer dans un champ
Image : Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons. Configuration représentative des chenilles, de la lame et du vérin hydraulique ; il ne s’agit pas d’un des modèles Komatsu ou Caterpillar mentionnés dans le texte.

0. Résumé en 30 secondes
- Les chenilles offrent une large surface de contact et empêchent l’enfoncement dans les sols meubles. La propulsion indépendante des côtés gauche et droit permet également un demi-tour en immobilisant un côté.
La position du tranchant de la lame est déterminée par cinématique directe à partir de l'assiette du châssis, de l'angle de la lame, de la longueur du vérin et des données GNSS/IMU. La technologie ICT permet d'afficher et de contrôler l'écart par rapport à la surface de conception, avec une précision de quelques centimètres.
À mesure que la résistance au déplacement du sol augmente, la puissance du moteur, la pression hydraulique et le taux de patinage des chenilles atteignent simultanément leurs limites. Abaisser la lame ne permet pas d'avancer plus vite.
Les bulldozers Komatsu compatibles ICT et le D6 XE de Caterpillar, équipés d'une transmission électrique, sont des exemples actuels visant simultanément le contrôle automatique de l'extrémité de la lame et l'optimisation de la consommation de carburant et de la productivité. Veuillez vérifier le modèle, l'équipement et les spécifications régionales auprès des documents officiels.
La recherche sur le nivellement autonome combine les données de l'IMU de la lame, du RTK-GNSS du châssis, de la pression hydraulique et des modèles de volume de sol via EKF/MPC ou apprentissage automatique. La surveillance des variations de la qualité du sol et la sécurité restent des défis majeurs.
1. Trois forces déterminant le travail
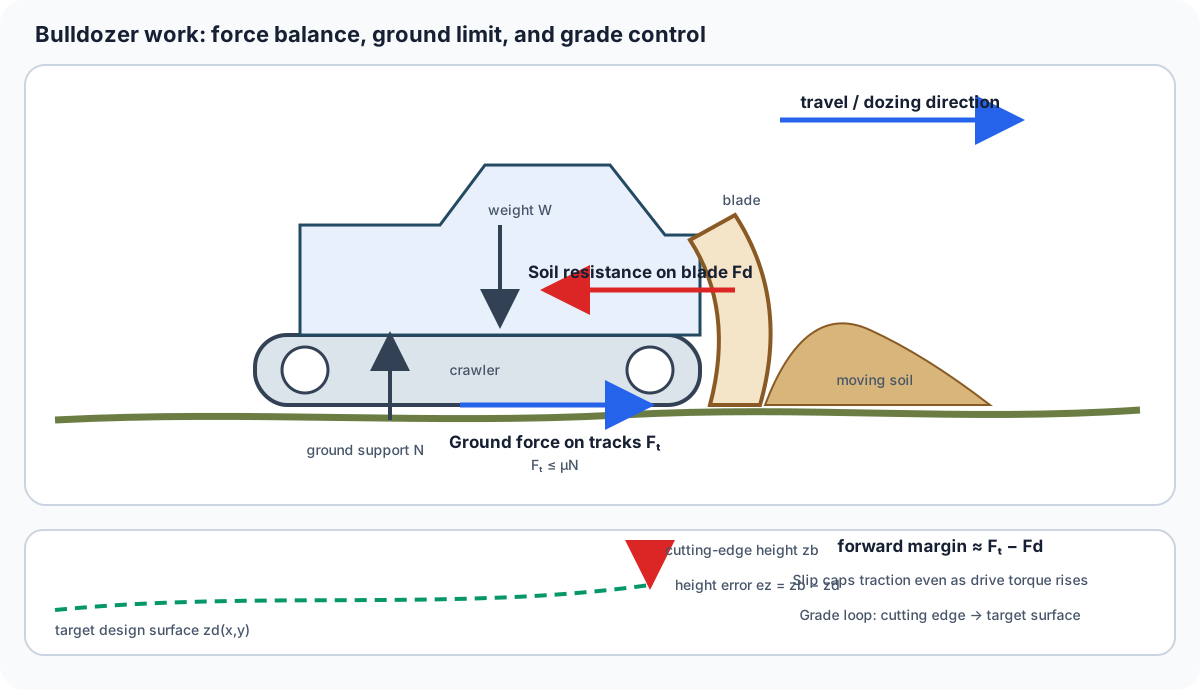
Figure 1 — En considérant le déplacement comme positif, la marge avant disponible est d'environ F_t-F_d, tandis que les conditions du terrain limitent F_t. L'erreur de hauteur e_z n'est pas une troisième force ; c'est la variable de contrôle utilisée pour amener la lame de coupe sur la surface de conception.
Pression au sol
Soit W le poids du corps et A_c la surface totale de contact au sol des chenilles gauche et droite. La pression au sol moyenne est alors :
La Plus la pression au sol est faible, moins le risque d'enlisement dans les sols meubles est élevé, mais les chenilles deviennent plus longues et plus lourdes, ce qui augmente la résistance au virage et le poids transporté. La largeur des chenilles et la forme des patins (faible pression au sol pour les zones humides, patins résistants à l'usure pour la roche) sont choisies en fonction du chantier.
Traction et glissement
La force de traction maximale qu'une chenille peut transmettre au sol est, en simplifiant, déterminée par le coefficient de frottement \mu et la charge normale N comme suit :
Même augmenter le couple du moteur hydraulique est inutile si le sol ne peut être cisaillé : la chenille patine. Le taux de glissement s, calculé à partir de la vitesse théorique v_0 et de la vitesse réelle v, peut être exprimé comme suit :
Le taux de glissement optimal variant selon le type de sol, son humidité, le régime moteur et la vitesse de déplacement, La pompe et la charge de la lame sont contrôlées de manière coordonnée.
Résistance de la lame
La résistance agissant sur le tranchant de la lame est la somme du cisaillement du sol, du frottement, de la poussée des mottes de sol et du frottement contre la face avant de la lame. Elle varie considérablement en fonction de l'angle de frottement interne du sol, de sa cohésion, de son taux d'humidité et de la profondeur de coupe. Un suivi précis de la surface de conception nécessite non seulement un contrôle de la position, mais aussi un contrôle de la charge, qui estime cette dernière à partir de la pression hydraulique et limite la profondeur de coupe.
2. Géométrie et hydraulique de la lame
La lame modifie sa levée (haut/bas), son tangage (avant/arrière) et son inclinaison (gauche/droite) grâce à des vérins hydrauliques. Les formes (droite, en U, semi-U et angulaire) varient selon le modèle, modifiant ainsi l'équilibre entre le volume de sol transporté et la résistance à la poussée. En désignant le point de référence de la lame dans le repère du corps par \mathbf{p}_B, l'orientation du corps par la matrice de rotation R_{WB} et la position par \mathbf{t}_{WB}, la position du tranchant est :
q est l'angle d'articulation calculé à partir de la longueur du vérin. La poussée d'un vérin hydraulique est le produit F=\Delta pA de la pression différentielle \Delta p et de la surface du piston A. Cependant, comme le bras de levier de la liaison varie avec l'inclinaison, la force transmise au tranchant n'est pas constante, même à pression égale.
3. Construction ICT : Transformer la surface de conception en « terrain virtuel »
Sur site, une surface de conception à maillage triangulaire est construite à partir de données topographiques par nuage de points ou de plans. La position actuelle de la machine et le tranchant de la lame sont ensuite comparés à cette surface. Le système RTK-GNSS fournit la position absolue du corps, deux antennes ou une centrale inertielle (IMU) fournissent l'inclinaison, et la course du vérin fournit l'angle relatif de la lame. L'écran de la cabine de l'opérateur affiche la profondeur de descente (en cm) et la direction du déplacement.
Dans un exemple de recherche, deux Des unités RTK-GNSS, combinées à des centrales inertielles (IMU) intégrées au châssis et à la lame, ont permis d'estimer la position du tranchant de la lame sur une machine réelle. L'erreur constatée est de 30 mm maximum. Cela ne signifie pas que la machine est devenue entièrement autonome ; il s'agit plutôt d'une base de mesure permettant de passer d'un guidage assisté par un opérateur qualifié à une commande automatique de la lame.
À titre d'exemple, les bulldozers Komatsu compatibles avec les technologies de l'information et de la communication (TIC) (séries D61/D65 et i, etc.) intègrent des antennes GNSS, des capteurs inertiels, la course du vérin et les données de conception. Le D6 XE de Caterpillar est un exemple de bulldozer à propulsion électrique, convertissant la puissance du moteur thermique en énergie électrique pour la propulsion, dans le but d'optimiser la réactivité à basse vitesse et la consommation de carburant. Les caractéristiques variant selon l'équipement de série, les options, la région de vente et le contrat logiciel, il est essentiel, avant tout achat, de vérifier les fiches techniques officielles en fonction des conditions réelles de chantier.
4. Retour d'information pour la commande de la lame
Soit la hauteur de la surface de conception… z_d(x,y) et la hauteur de coupe estimée sont z_b, formant une erreur e_z=z_b-z_d. Avec une simple commande proportionnelle, la consigne de vitesse du vérin devient :
Cependant, lors du déplacement de la terre, plus la lame s'abaisse, plus la résistance augmente, ce qui ralentit l'engin et modifie son attitude. C'est pourquoi une commande prédictive par modèle (MPC), prenant en compte la vitesse de l'engin, l'angle de tangage, la pression hydraulique et le taux de glissement des chenilles, est utilisée. En effet, elle permet de gérer simultanément les contraintes d'entrée (vitesse/pression du vérin/puissance moteur) et les contraintes de sécurité (distance aux opérateurs/marge de basculement).
La boucle d'implémentation minimale est la suivante :
-
Estimation de l'attitude de l'engin à partir du GNSS/IMU et de l'attitude de la lame à partir des codeurs/de la course.
-
Interpolation du maillage de la surface de conception à la position actuelle et calcul de l'erreur de hauteur/pente par rapport au tranchant.
-
Estimation de la charge du sol et du glissement à partir de la pression et de la vitesse des chenilles.
-
Génération Définir une vitesse de lame cible et envoyer une commande contrainte à la vanne hydraulique.
-
Évaluer le résidu par un relevé topographique et mettre à jour les paramètres du sol du modèle.
5. Quand l'électrification et l'autonomie se rencontrent
Comme un bulldozer passe beaucoup de temps à basse vitesse et à forte traction, les avantages de la motorisation électrique sont évidents. Un moteur peut fournir un couple élevé dès l'arrêt, simplifier la transmission mécanique et restituer l'énergie cinétique à la batterie par récupération d'énergie. En revanche, le poids de la batterie, le système de charge, la capacité par temps froid, la résistance à la poussière, à l'eau et aux chocs, ainsi que la conception thermique lors de longues sessions de travail constituent des défis. La conception diffère également selon que la lame hydraulique est remplacée par des vérins électriques ou que la pompe hydraulique elle-même est entraînée par un moteur électrique.
En mode autonome, la passe de terrassement (poussée du volume de terre) et la passe de déversement (déversement de la terre) sont planifiées séparément. Le LiDAR ou des caméras stéréoscopiques détectent les obstacles et le terrain, et lorsque le GNSS est indisponible, une centrale inertielle et un modèle de mouvement du véhicule effectuent une interpolation sur de courtes périodes. Recherches menées depuis En 2025, on a constaté une autolocalisation utilisant la pression hydraulique, les vibrations de la lame et du châssis comme caractéristiques, ainsi qu'un contrôle de la lame basé sur les données et appris par simulation. Cependant, des mécanismes de sécurité doivent être conçus en tenant compte des types de sols non inclus dans les données d'entraînement, de l'argile humide, des objets enfouis et des mouvements imprévus des opérateurs, en parallèle avec les règles de fonctionnement sur site.
6. Résumé
Le cœur d'un bulldozer réside dans la capacité à assurer simultanément la force de traction transmise au sol par les chenilles, la force transmise au sol par la lame et le contrôle de position en adéquation avec la surface de conception. Le GNSS et l'IMU ne constituent pas un système de conduite autonome universel ; ce sont des outils permettant de mesurer l'état du châssis, de la lame et du sol dans un même système de coordonnées. Lors de l'évaluation de l'électrification ou de l'IA, il est également important de comparer non seulement la capacité de la batterie ou la précision des inférences, mais aussi un cycle de travail complet incluant le patinage, la chaleur hydraulique, l'erreur de surface de conception, les arrêts de sécurité et le temps de maintenance.
Que se passe-t-il lorsque la surface de contact augmente ?
À poids égal, la pression moyenne au sol diminue. La traction dépend également du type de sol, de la géométrie des chenilles et du glissement.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.