Contents — find the section you need
Vista da lontano, un escavatore idraulico sembra una "pala gigante": una cabina e un lungo braccio posizionati su una coppia di cingoli. In realtà è un manipolatore mobile dotato di sensori: converte l'energia meccanica del motore in fluido ad alta pressione tramite una pompa idraulica, quindi utilizza diverse valvole proporzionali per azionare simultaneamente braccio, avambraccio, benna, rotazione e traslazione. Aumentare la precisione di scavo richiede di gestire non solo l'estensione del cilindro, ma anche l'inclinazione della macchina, l'angolo di rotazione, la flessione di ciascun elemento e la forza di reazione del terreno.

Foto 1 — Illustrazione concettuale a scopo didattico per la lettura della struttura di un escavatore. I cerchi bianchi indicano le possibili posizioni dei sensori, non una caratteristica standard o un modello specifico.
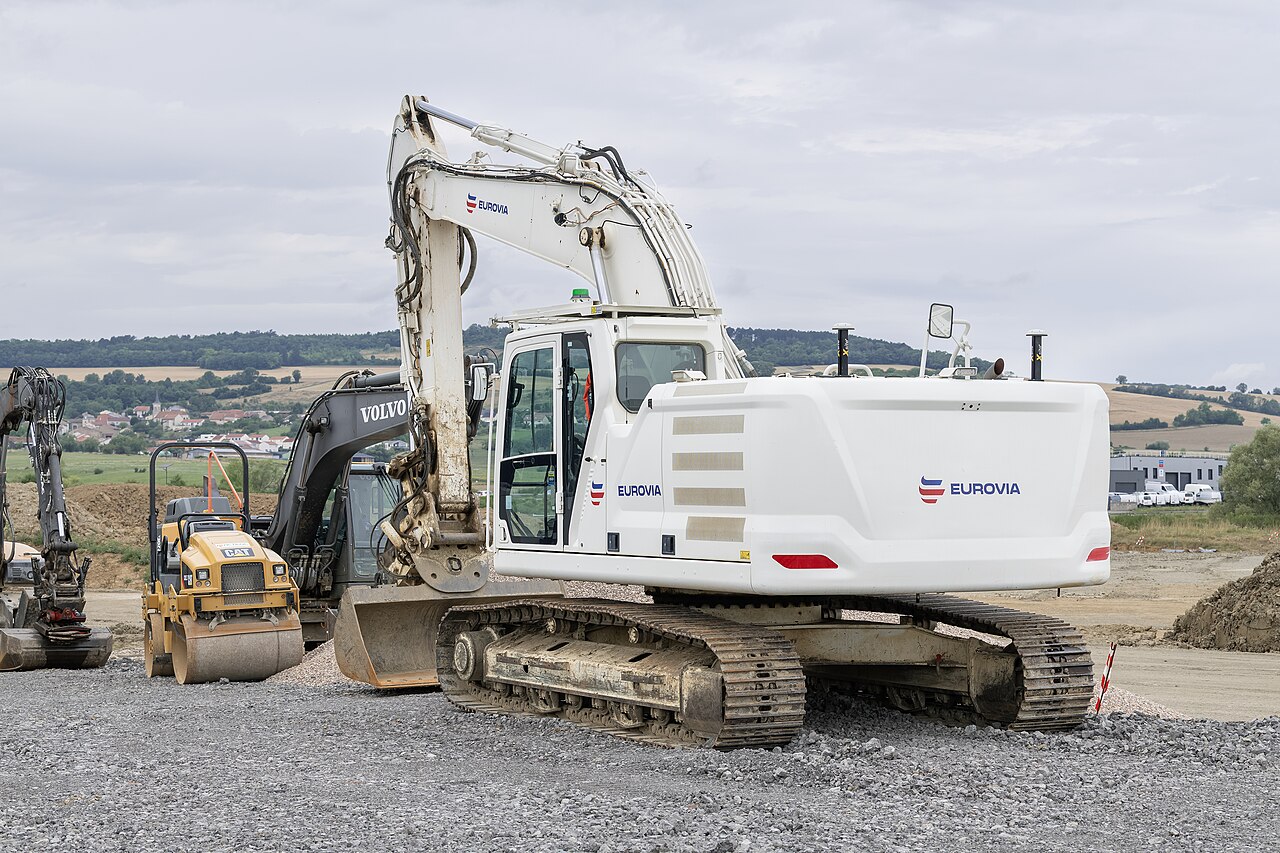 Un escavatore idraulico in servizio
Immagine: CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Non si tratta dei modelli Komatsu o Caterpillar dotati di ICT specifici discussi nel testo. Un esempio pratico di macchina per la lettura della disposizione di braccio, avambraccio e benna.

0. Riepilogo di 30 secondi
-
Il flusso di potenza segue il percorso "motore diesel → pompa idraulica → valvola di controllo → cilindro/motore idraulico → leveraggio/cingoli". L'idraulica può erogare forze elevate in modo fluido a bassa velocità.
-
Se gli angoli di braccio, avambraccio e benna sono q_1,q_2,q_3 e le lunghezze dei leveraggi sono l_1,l_2,l_3, la punta della benna può essere determinata tramite la cinematica diretta. Combinando i dati dell'IMU, la corsa del cilindro e l'angolo di rotazione è possibile stimare la posizione 3D del tagliente.
-
Gli ingranaggi epicicloidali sono utilizzati nella trasmissione finale del carro e nel riduttore di rotazione della sovrastruttura. Forniscono una coppia elevata con un piccolo input, ma il carico sulla superficie dei denti, la lubrificazione, il calore e il gioco ne determinano la durata.
-
Le macchine Komatsu dotate di ICT e Caterpillar Cat Grade/Payload utilizza GNSS, IMU, sensori idraulici e dati di progettazione 3D per aiutare gli operatori a evitare di "scavare troppo in profondità" o "sovraccaricare". Le specifiche variano in base al modello, alla regione e agli optional, quindi è necessario consultare la data di riferimento sui materiali ufficiali.
La ricerca sull'escavazione autonoma combina la stima dell'assetto da più IMU, il riconoscimento della superficie del terreno tramite telecamera/LiDAR, il controllo predittivo basato su modello e l'apprendimento per rinforzo. Le mutevoli condizioni del terreno e il monitoraggio della sicurezza rimangono gli ostacoli che si frappongono tra questa tecnologia e la sua implementazione pratica.
1. Innanzitutto, suddividere la macchina in quattro parti
Scomporre la struttura dell'escavatore idraulico in modo che il flusso di forza non venga mai interrotto.
-
Carro: i cingoli sinistro e destro, i motori idraulici di traslazione, i riduttori (trasmissioni finali), i rulli folli, le ruote dentate e i rulli trasmettono la forza al terreno.
-
Struttura superiore: sostiene il motore, la pompa, il serbatoio, la cabina e il contrappeso e ruota rispetto al carro tramite il cuscinetto di rotazione e Riduttore di rotazione.
-
Attrezzatura di lavoro: braccio, avambraccio e benna, azionati da cilindri idraulici. L'usura di ciascun perno e la rigidità dei collegamenti influiscono direttamente sulla precisione di taglio.
-
Controllo e rilevamento: joystick, valvole proporzionali elettromagnetiche, sensori di pressione/temperatura/portata, IMU, GNSS, telecamere e terminali di comunicazione sono ciò che rende la macchina "misurabile".
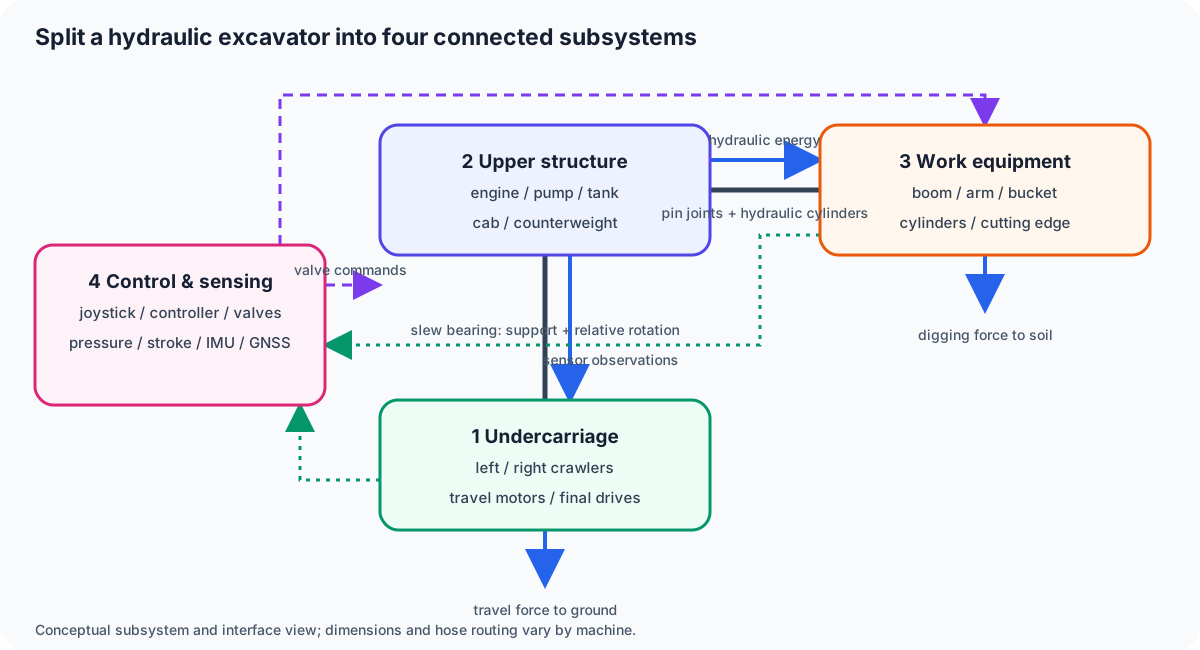
Figura 1 — Le quattro parti non sono scatole isolate. Il carro supporta la sovrastruttura tramite il cuscinetto di rotazione; la pompa superiore distribuisce l'energia idraulica all'attrezzatura di lavoro e ai motori di traslazione; Il sistema di controllo e rilevamento emette comandi alle valvole e restituisce osservazioni.
Il nome "escavatore" fa sembrare la benna l'unica protagonista, ma la forza di scavo effettiva è determinata dalla combinazione di pressione e assetto sui cilindri del braccio, dell'avambraccio e della benna. Anche a parità di pressione idraulica, la coppia trasmessa al terreno varia con l'angolo di inclinazione dei leveraggi, pertanto i valori di forza di scavo riportati nei cataloghi non dovrebbero mai essere confrontati senza considerare l'assetto di lavoro effettivo.
2. Principi di base dell'idraulica: la pressione è forza, la portata è velocità
Sia A l'area del pistone del cilindro idraulico e \Delta p il differenziale di pressione. La spinta ideale è
Se la pompa fornisce una portata di Q, la velocità del pistone è
Aumentando la pressione si ottiene una forza maggiore; L'aumento della portata genera un movimento più rapido, ma allo stesso tempo aumenta anche la potenza assorbita dall'albero della pompa.
Poiché la potenza erogata dal motore non ha margini di manovra, l'esecuzione simultanea di più operazioni richiede il coordinamento tra l'allocazione della portata di mandata della pompa, il rilevamento del carico, le valvole di compensazione della pressione e il controllo della velocità del motore.
I problemi classici in loco in un circuito idraulico sono la cavitazione e il calore. Se la pressione sul lato di aspirazione, che preleva il fluido dal serbatoio e lo immette nella pompa, scende troppo, si formano bolle; quando queste collassano, danneggiano le superfici metalliche. In corrispondenza di perdite, restrizioni e orifizi delle valvole, l'energia di pressione si converte in calore, motivo per cui sono necessari scambiatori di calore e la gestione della viscosità del fluido idraulico. Anche con l'elettrificazione, finché rimarranno gli attuatori idraulici, questo problema di progettazione termica non scomparirà mai.
- Cinematica del braccio, dell'avambraccio e della benna
In un modello planare semplificato, si posizioni il perno della sovrastruttura nell'origine, si indichino con l_1,l_2,l_3 le lunghezze dei collegamenti braccio/avambraccio/benna e con q_1,q_2,q_3 gli angoli. La posizione della punta della benna è
Aggiungendo l'angolo di rotazione q_0 si ottengono le coordinate sul piano orizzontale:
Questa è la cinematica diretta.
Nelle macchine più vecchie che non possono misurare direttamente l'angolo, quest'ultimo viene calcolato a ritroso a partire dalla lunghezza del cilindro s. Se la distanza tra due perni forma un triangolo, il teorema del coseno
permette di ricavare l'angolo del giunto. Ma ignorando il gioco dei perni, la flessione dei collegamenti e il disallineamento tridimensionale dei punti di fissaggio del cilindro, si ottiene un errore di diversi centimetri in punta. La deformazione elastica dovuta alla pressione sul terreno fa sì che la macchina si discosti da un modello calibrato senza carico.
4. Perché montare le IMU sul braccio e sull'avambraccio?
Un'IMU misura le variazioni di assetto di ciascun collegamento ad alta frequenza utilizzando un accelerometro e un giroscopio. Posizionando le IMU in quattro punti – sovrastruttura, braccio, avambraccio e benna – è possibile stimare l'assetto assoluto di ciascun collegamento e sottrarre gli angoli relativi dei collegamenti adiacenti. Poiché una IMU indipendente accumula un errore sistematico tramite integrazione, viene combinata con la calibrazione statica all'avvio, la direzione della gravità, la lunghezza del cilindro, l'angolo di rotazione e il GNSS/stazione totale (TS).
Uno studio sul campo condotto su escavatori per la costruzione di strade forestali ha installato sensori IMU in quattro punti diversi (costellazione, braccio, avambraccio e benna), riportando un errore medio di altezza del tagliente di 1,03 cm, mentre l'errore tridimensionale ha raggiunto i 7,05 cm a causa dell'errore di orientamento. Questo non significa che "un maggior numero di sensori IMU si traduca sempre in una maggiore precisione", ma piuttosto che la perturbazione magnetica dell'orientamento, la rigidità del sistema di montaggio, l'assetto iniziale e la misurazione di riferimento sul terreno sono altrettanto importanti.
Il ciclo di stima utilizzato nella ricerca e nell'implementazione è il seguente:
-
Lettura dei sensori IMU a circa 200 Hz e integrazione dell'assetto di ciascun elemento come quaternione.
-
Interpolazione della corsa del cilindro, dell'encoder di rotazione e della pressione agli stessi istanti temporali.
-
Fusione degli angoli previsti dalla cinematica diretta con gli angoli relativi dei sensori IMU tramite EKF/grafico fattoriale.
-
Correzione della deriva utilizzando osservazioni esterne come GNSS, laser tracker o telecamere stereoscopiche. 5. Registrare la distanza tra il tagliente e la superficie di progetto, insieme a pressione, portata e consumo di carburante.
5. Ingranaggi epicicloidali nel corpo di rotazione e nella trasmissione finale
I motori idraulici ruotano ad alta velocità e con una coppia moderata, velocità troppo elevata per azionare direttamente le guide o il cuscinetto di rotazione. È qui che entrano in gioco i riduttori epicicloidali. La combinazione di quattro elementi — l'ingranaggio solare, più ingranaggi planetari, la corona dentata e il portatreno — produce un elevato rapporto di riduzione pur mantenendo la coassialità.
Per un semplice treno di ingranaggi epicicloidali, con un numero di denti pari a Z_s,Z_r e velocità angolari pari a \omega_s,\omega_r,\omega_c, la relazione di velocità è:
Fissando la corona dentata, alimentando l'ingresso tramite l'ingranaggio solare e prelevando l'uscita dal portatreno, si rallenta la rotazione dell'uscita aumentando al contempo la coppia. Poiché più ingranaggi planetari condividono il carico, si ottiene una densità di coppia maggiore rispetto a un treno di ingranaggi cilindrici a denti dritti dello stesso diametro esterno.
Nel riduttore di rotazione, l'impatto e il gioco tra le superfici dei denti diventano un problema a causa dell'accelerazione e della decelerazione dell'inerzia della struttura superiore. Nella trasmissione finale, la durata utile è determinata dalla coppia d'impatto di un cingolo che supera una roccia, dalla tenuta contro fango e acqua e da lunghi periodi di funzionamento a bassa velocità e coppia elevata. Invece di confrontare solo il numero di denti degli ingranaggi epicicloidali, è necessario considerare la cilindrata del motore idraulico, la pressione di scarico, il rapporto di riduzione, la lubrificazione, i cuscinetti e il passo del cingolo come un unico sistema di trasmissione.
6. Esempi attuali di ICT in ambito edile e di prodotto
I sistemi di costruzione Komatsu dotati di ICT combinano un'antenna GNSS, un'unità di misura inerziale (IMU), il rilevamento dell'angolo e della corsa del braccio/avambraccio/benna e dati di progettazione 3D per visualizzare la differenza tra la posizione del tagliente e la superficie target sul monitor in cabina. Il materiale informativo ufficiale di Komatsu sulle macchine edili dotate di ICT descrive la configurazione del sistema, inclusa l'unità sensore, e il suo utilizzo nella guida/controllo della macchina sugli escavatori idraulici. Sul campo, l'adozione spesso non inizia con lo "scavo automatico", ma con sistemi di guida che impediscono alla macchina di superare la superficie di progetto, la registrazione dello stato di avanzamento e la riduzione del numero di passaggi di rilevamento.
Il Caterpillar Next Generation 320 è un esempio di famiglia di prodotti che combina controllo idraulico, velocità del motore, efficienza dei consumi, Cat Grade, Cat Payload e telematica VisionLink. I dati pubblicati dal produttore stimano la riduzione del consumo di carburante e delle emissioni di CO₂ rispetto alla generazione precedente, utilizzando i dati operativi della macchina e il tipo di carburante. Caterpillar ha anche presentato macchine di sviluppo destinate all'elettrificazione, tra cui il miniescavatore elettrico a batteria 301.9 e l'escavatore medio elettrico a batteria 320. Questo non significa che "tutto passerà alle batterie domani", ma che la gamma di opzioni specifiche per i diversi casi d'uso si sta ampliando, tenendo conto dei tempi di ricarica, della disponibilità di energia in cantiere, del tasso di utilizzo e dell'efficienza del sistema idraulico.
Quando si confrontano i prodotti, è utile valutare i seguenti elementi sulla stessa base.
| Prospettiva | Valori da verificare | Facilmente trascurabili |
|---|---|---|
Forza di scavo | Forza nominale della benna/braccio/scavo | Varia in base alla postura, allo standard e alla pressione idraulica |
Campo di lavoro | Profondità massima di scavo, sbraccio, altezza di scarico | Combinazione di benna, lunghezza del braccio e larghezza del cingolo |
Idraulica | Tipo di pompa, portata massima, pressione di sicurezza | Allocazione del flusso durante il funzionamento simultaneo |
Controllo | Pendenza, carico utile, GNSS/IMU, monitoraggio remoto | Opzioni, regione, ambiente di comunicazione |
Prestazioni ambientali | Consumo di carburante, normative sulle emissioni, potenza del motore | Tasso di utilizzo, infrastrutture di ricarica, prestazioni a basse temperature |
Manutenzione | Intervalli di sostituzione dei filtri, analisi dell'olio, diagnostica remota | Fornitura di ricambi e rete di assistenza |
7. Ricerca sullo scavo autonomo: trattare il terreno come un "carico sconosciuto"
Lo scavo autonomo è più difficile di un braccio robotico che segue una traiettoria nota. Quando la benna penetra nel terreno, la resistenza allo scavo, il contenuto di umidità, la presenza di ghiaia e il rischio di crollo si modificano simultaneamente, pertanto la pressione necessaria varia anche a parità di angolo di giunzione. La ricerca stima la coppia e l'assetto delle giunzioni a partire dalla pressione idraulica e dai dati IMU, riconosce la forma del terreno tramite telecamera/LiDAR e aggiorna la traiettoria di scavo utilizzando il controllo predittivo basato su modello (MPC) o l'apprendimento per rinforzo.
Uno studio del 2022 ha stimato l'assetto complessivo di una macchina da costruzione utilizzando più IMU e un modello cinematico, riportando un errore quadratico medio (RMSE) dell'angolo di giunzione di 1,71 gradi, insieme all'ottimizzazione del posizionamento e del numero dei sensori. Nel 2025 è stato pubblicato uno studio che ha aggiunto informazioni sul movimento tra i segmenti agli angoli di giunzione derivati dagli IMU e ha convalidato la stima della posizione del tagliente di un escavatore idraulico su un macchinario reale. Queste soluzioni non sono identiche alle funzionalità standard dei prodotti attuali, ma concretizzano il posizionamento dei sensori e il margine di errore necessari ai futuri sistemi di controllo delle macchine.
Suddividendo l'autonomia in fasi, un ordine realistico si presenta così:
- Guida della macchina che visualizza la posizione della lama
- Controllo della macchina che limita i comandi delle valvole per evitare di superare la superficie target
- Assistenza al lavoro che registra automaticamente carico utile, carburante e tempo di ciclo
- Scavo autonomo supervisionato, inclusi riconoscimento del terreno e generazione della traiettoria
- Costruzione autonoma su tutto il cantiere, coordinata con altre macchine, operai e dumper
8. Conclusione: Analisi di idraulica, ingranaggi e stima con un unico budget di errore
Le prestazioni di un escavatore idraulico non sono determinate solo dalla potenza del motore o dalla capacità della benna. Pressione e portata idraulica, geometria dei bracci, bias dell'IMU, gioco dei cilindri, gioco degli ingranaggi epicicloidali, resistenza del terreno e latenza di comunicazione contribuiscono tutti alla posizione della lama e al tempo di lavoro.
Quando si esamina una macchina, annotare innanzitutto "quale parte, misurata da quale sensore, convertita in quale sistema di coordinate, controllata con quale incertezza in centimetri" consente di confrontare i dati di catalogo e gli articoli scientifici su una base omogenea. Considerare l'elettrificazione e l'autonomia basata sull'IA come tecnologie sovrapposte al sistema meccanico esistente (compresi idraulica, riduttori e sistemi di monitoraggio della sicurezza) rende più facile evitare di essere travolti dai titoli dei giornali.
Pressione e portata svolgono la stessa funzione?
Nel modello ideale, per un'area del pistone fissa, la pressione determina la forza e la portata determina la velocità.
Maggiore forza e movimento più rapido sono requisiti diversi.Riferimenti
- Komatsu ICT Construction Machinery Materials
- Caterpillar — Evoluzione degli escavatori
- Caterpillar — Macchine elettriche a batteria
- Istituto di ricerca forestale e sui prodotti forestali — Accuratezza della stima dell'assetto degli escavatori idraulici
- Stima della posa del corpo intero basata su IMU per macchine edili
- Stima della posizione del tagliente dell'escavatore idraulico utilizzando informazioni sul movimento tra i collegamenti
- Uno studio comparativo sul riconoscimento della posizione del tagliente per escavatori idraulici
Commenti
Accedi per continuare.
Nessun dato disponibile.