हाइड्रोलिक उत्खनन यंत्र — सेंसर और समीकरणों के माध्यम से बूम, आर्म और प्लेनेटरी गियर को समझना
September 7, 2026 · Updated: September 6, 2026 · 11 मिनट में पढ़ें
Contents — find the section you need
दूर से देखने पर, एक हाइड्रोलिक एक्सकेवेटर "विशाल स्कूप" जैसा दिखता है - एक कैब और एक लंबी भुजा पटरियों के एक जोड़े के ऊपर टिकी हुई। वास्तव में, यह सेंसर से लैस एक मोबाइल मैनिपुलेटर है: यह इंजन की यांत्रिक ऊर्जा को हाइड्रोलिक पंप के माध्यम से उच्च दबाव वाले द्रव में परिवर्तित करता है, फिर कई आनुपातिक वाल्वों का उपयोग करके बूम, भुजा, बाल्टी, स्विंग और गति को एक साथ संचालित करता है। खुदाई की सटीकता बढ़ाने के लिए न केवल सिलेंडर एक्सटेंशन, बल्कि मशीन के झुकाव, स्विंग कोण, प्रत्येक लिंक में फ्लेक्स और जमीन से प्रतिक्रिया बल को भी नियंत्रित करना आवश्यक है।
फोटो 1 — खुदाई मशीन की संरचना को समझने के लिए एक शैक्षिक अवधारणा चित्रण। सफेद वृत्त संभावित सेंसर स्थानों को दर्शाते हैं, न कि किसी मानक विशेषता या किसी विशेष मॉडल के बारे में कोई दावा।
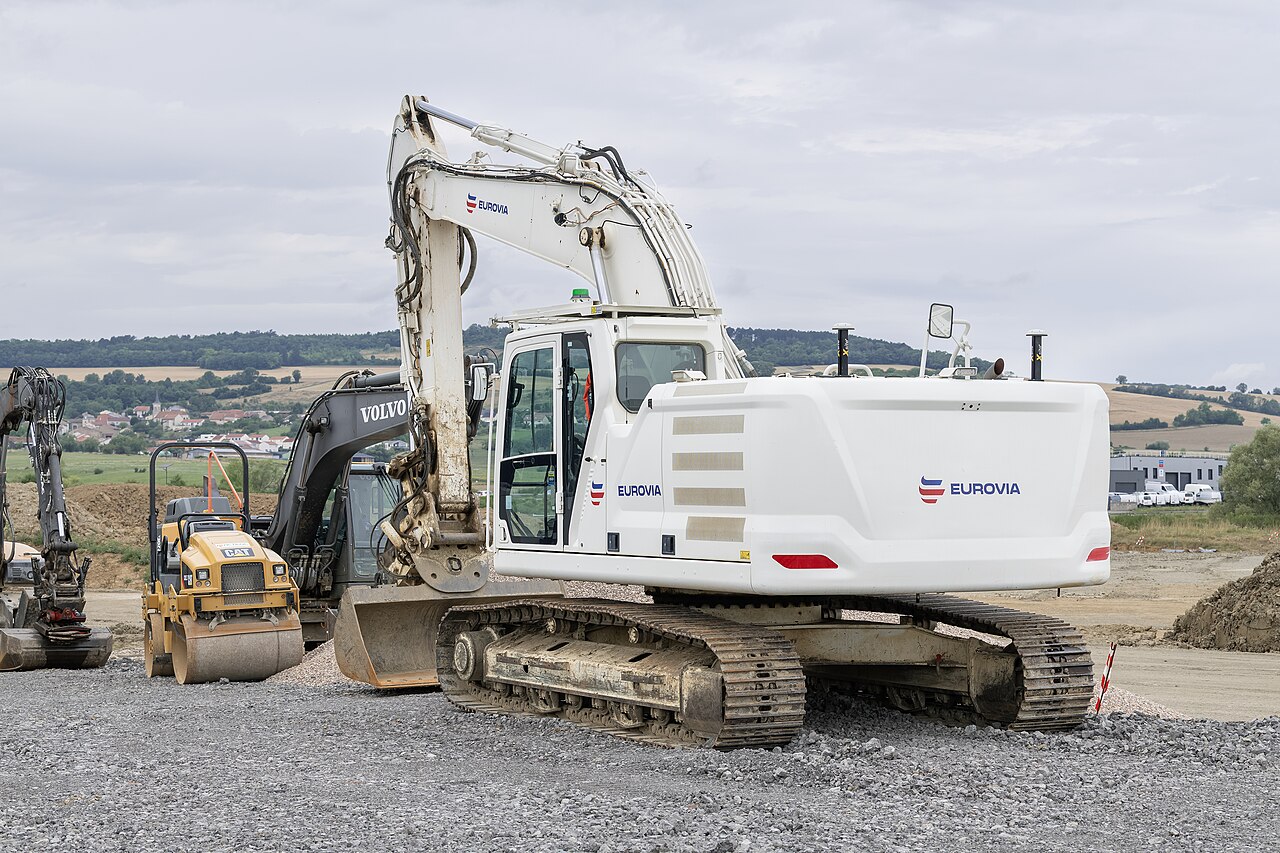
सेवा में एक हाइड्रोलिक खुदाई मशीन
छवि: CAT 326 (अलेक्जेंडर प्रीवोट, CC BY-SA 4.0), विकिमीडिया कॉमन्स। पाठ में चर्चा किए गए विशिष्ट आईसीटी-सुसज्जित कोमात्सु या कैटरपिलर मॉडल नहीं - बूम, आर्म और बकेट लेआउट को पढ़ने के लिए एक वास्तविक मशीन का उदाहरण।
0. 30-सेकंड का सारांश
पावर प्रवाह "डीजल इंजन → हाइड्रोलिक पंप → कंट्रोल वाल्व → सिलेंडर/हाइड्रोलिक मोटर → लिंकेज/ट्रैक" के क्रम में चलता है। हाइड्रोलिक्स कम गति पर सुचारू रूप से बड़े बल प्रदान कर सकता है।
यदि बूम, आर्म और बकेट के कोण q_1,q_2,q_3 हैं और लिंक की लंबाई l_1,l_2,l_3 है, तो फॉरवर्ड काइनेमेटिक्स के माध्यम से बकेट टिप का पता लगाया जा सकता है। आईएमयू डेटा, सिलेंडर स्ट्रोक और स्विंग कोण को मिलाकर आप कटिंग एज की 3डी स्थिति का अनुमान लगा सकते हैं।
अंडरकैरिज के फाइनल ड्राइव और ऊपरी संरचना के स्लीव रिडक्शन गियर में प्लेनेटरी गियर का उपयोग किया जाता है। ये कम इनपुट से बड़ा टॉर्क प्रदान करते हैं, लेकिन टूथ-सरफेस लोडिंग, लुब्रिकेशन, ताप और प्रतिबल सेवा जीवन निर्धारित करते हैं।
कोमात्सु की आईसीटी-सुसज्जित मशीनें और कैटरपिलर की कैट ग्रेड/पेलोड मशीनें ऑपरेटरों को "बहुत अधिक गहराई तक खुदाई" या "बहुत अधिक भार" डालने से बचने में मदद करने के लिए जीएनएसएस, आईएमयू, हाइड्रोलिक सेंसर और 3डी डिज़ाइन डेटा का उपयोग करती हैं। विनिर्देश मॉडल, क्षेत्र और विकल्पों के अनुसार भिन्न होते हैं, इसलिए आपको आधिकारिक सामग्री पर संदर्भ तिथि की आवश्यकता होगी।
स्वायत्त उत्खनन अनुसंधान में कई आईएमयू से अभिवृत्ति अनुमान, कैमरा/लिडार के माध्यम से जमीन की सतह की पहचान, मॉडल प्रेडिक्टिव कंट्रोल और रीइन्फोर्समेंट लर्निंग का संयोजन शामिल है। मिट्टी की बदलती स्थितियां और सुरक्षा निगरानी इसके व्यावहारिक उपयोग में बाधा बनी हुई हैं।
1. सबसे पहले, मशीन को चार भागों में विभाजित करें
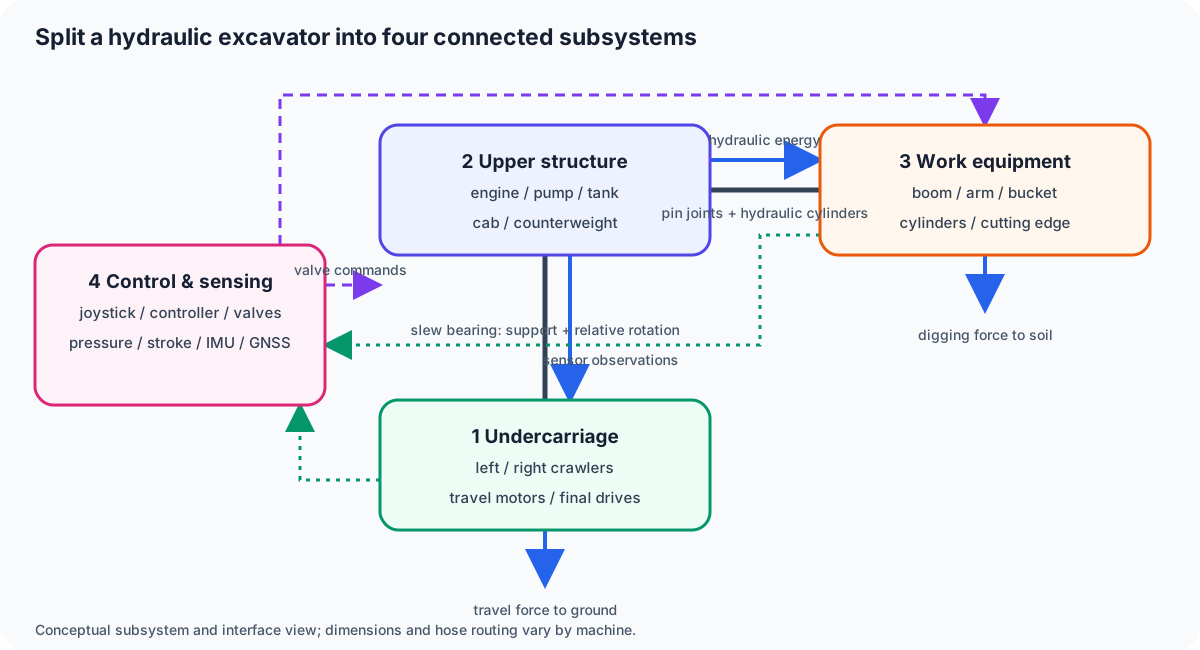
हाइड्रोलिक उत्खनन यंत्र की संरचना को इस प्रकार विभाजित करें कि बल का प्रवाह कभी बाधित न हो।
अंडरकैरिज: बाएँ और दाएँ ट्रैक, ट्रैवल हाइड्रोलिक मोटर, रिडक्शन गियर (फाइनल ड्राइव), आइडलर, स्प्रोकेट और रोलर बल को स्थानांतरित करते हैं। जमीन।
ऊपरी संरचना: इसमें इंजन, पंप, टैंक, कैब और काउंटरवेट लगे होते हैं, और यह स्विंग बेयरिंग और स्विंग रिडक्शन गियर के माध्यम से अंडरकैरिज के सापेक्ष घूमती है।
कार्य उपकरण: बूम, आर्म (स्टिक) और बकेट, जो हाइड्रोलिक सिलेंडरों द्वारा संचालित होते हैं। प्रत्येक पिन पर घिसाव और लिंक्स की कठोरता कटिंग-एज की सटीकता को सीधे प्रभावित करती है।
नियंत्रण और संवेदन: जॉयस्टिक, इलेक्ट्रोमैग्नेटिक प्रोपोर्शनल वाल्व, दबाव/तापमान/प्रवाह सेंसर, आईएमयू, जीएनएसएस, कैमरे और संचार टर्मिनल मशीन को "मापने योग्य" बनाते हैं।
Diagram 1 · Use the button to switch views
चित्र 1 — ये चारों भाग अलग-थलग डिब्बे नहीं हैं। निचला भाग स्लीव बेयरिंग के माध्यम से ऊपरी संरचना को सहारा देता है; ऊपरी पंप कार्य उपकरण और ट्रैवल मोटर्स को हाइड्रोलिक ऊर्जा वितरित करता है; नियंत्रण और संवेदन वाल्व कमांड जारी करते हैं और अवलोकन लौटाते हैं।
"एक्सकेवेटर" नाम से बाल्टी मुख्य घटक प्रतीत होती है, लेकिन वास्तविक खुदाई बल बूम, आर्म और बाल्टी सिलेंडरों में दबाव और स्थिति के संयोजन द्वारा निर्धारित होता है। समान हाइड्रोलिक दबाव पर भी, जमीन पर संचारित टॉर्क लिंक कोण के साथ बदलता रहता है, इसलिए कैटलॉग खुदाई-बल के आंकड़ों की तुलना कार्य स्थिति को ध्यान में रखे बिना कभी नहीं की जानी चाहिए।
2. हाइड्रोलिक्स मूल बातें: दबाव ही बल है, प्रवाह ही गति है
मान लीजिए हाइड्रोलिक सिलेंडर के पिस्टन का क्षेत्रफल A है और दबाव अंतर \Delta p है। आदर्श थ्रस्ट है
F=\Delta p\,A
यदि पंप प्रवाह दर Q प्रदान करता है, तो पिस्टन की गति है
v=\frac{Q}{A}
दबाव बढ़ाने से अधिक बल मिलता है; प्रवाह बढ़ाने से गति तेज होती है — लेकिन पंप शाफ्ट की शक्ति
P_h=\Delta p\,Q
साथ ही बढ़ जाती है। चूंकि इंजन आउटपुट में कोई अतिरिक्त क्षमता नहीं होती, इसलिए एक साथ कई कार्यों को चलाने के लिए पंप डिस्चार्ज-फ्लो आवंटन, लोड सेंसिंग, प्रेशर-कंपनसेटिंग वाल्व और इंजन स्पीड कंट्रोल के बीच समन्वय आवश्यक है।
हाइड्रोलिक सर्किट में साइट पर होने वाली आम समस्याएं कैविटेशन और ऊष्मा हैं। यदि टैंक से पंप में आने वाले सक्शन साइड का दबाव बहुत कम हो जाता है, तो बुलबुले बन जाते हैं; जब वे फूटते हैं, तो वे धातु की सतहों को नुकसान पहुंचाते हैं। रिसाव, अवरोधों और वाल्व छिद्रों पर, दबाव ऊर्जा ऊष्मा में परिवर्तित हो जाती है, यही कारण है कि कूलर और हाइड्रोलिक-द्रव श्यानता प्रबंधन आवश्यक हैं। विद्युतीकरण के बावजूद, जब तक हाइड्रोलिक एक्चुएटर्स मौजूद रहेंगे, यह थर्मल डिज़ाइन समस्या कभी दूर नहीं होगी।
3. बूम, आर्म और बकेट की गतिकी
एक सरलीकृत समतलीय मॉडल में, ऊपरी संरचना के पिन को मूल बिंदु पर रखें, बूम/आर्म/बकेट लिंक की लंबाई l_1,l_2,l_3 और कोण q_1,q_2,q_3 मान लें। बकेट टिप की स्थिति है:
\begin{aligned}
x &= l_1\cos q_1+l_2\cos(q_1+q_2)+l_3\cos(q_1+q_2+q_3),\\
z &= l_1\sin q_1+l_2\sin(q_1+q_2)+l_3\sin(q_1+q_2+q_3)
\end{aligned}
स्विंग कोण q_0 जोड़ने पर क्षैतिज-तल निर्देशांक प्राप्त होते हैं:
X=x\cos q_0,\qquad Y=x\sin q_0,\qquad Z=z
यह अग्र गतिकी है।
पुरानी मशीनों में, जो कोण को सीधे माप नहीं सकतीं, कोण की गणना सिलेंडर की लंबाई s से की जाती है। यदि दो पिनों के बीच की दूरी एक त्रिभुज बनाती है, तो कोसाइन का नियम
\cos q=\frac{a^2+b^2-s^2}{2ab}
जोड़ कोण को पुनः प्राप्त करता है। लेकिन पिन प्ले, लिंक डिफ्लेक्शन और सिलेंडर माउंटिंग पॉइंट्स के 3D मिसअलाइनमेंट को नज़रअंदाज़ करने पर टिप पर कई सेंटीमीटर की त्रुटि आ सकती है। मिट्टी पर दबाव डालने पर होने वाला प्रत्यास्थ विरूपण मशीन को बिना भार के कैलिब्रेट किए गए मॉडल से दूर खींच लेता है।
4. बूम और आर्म पर IMU क्यों लगाएं?
एक IMU एक्सेलेरोमीटर और जाइरोस्कोप का उपयोग करके उच्च आवृत्ति पर प्रत्येक लिंक के अभिवृत्ति परिवर्तनों को मापता है। IMU को चार स्थानों - ऊपरी संरचना, बूम, आर्म और बकेट - पर लगाने से आप प्रत्येक लिंक की निरपेक्ष अभिवृत्ति का अनुमान लगा सकते हैं और आसन्न लिंक के सापेक्ष कोणों को घटा सकते हैं। क्योंकि एक स्टैंडअलोन IMU एकीकरण के माध्यम से पूर्वाग्रह संचित करता है, इसलिए इसे स्टार्टअप पर स्थैतिक अंशांकन, गुरुत्वाकर्षण दिशा, सिलेंडर की लंबाई, स्विंग कोण और GNSS/टोटल स्टेशन (TS) के साथ संयोजित किया जाता है।
वन पहुंच मार्गों के लिए उत्खनन मशीनों पर किए गए एक क्षेत्र अध्ययन में, ऊपरी संरचना, बूम, भुजा और बाल्टी - इन चार स्थानों पर चुंबकीय माप उपकरण (IMU) लगाए गए थे। अध्ययन में औसत कटिंग-एज ऊंचाई त्रुटि 1.03 सेमी पाई गई, जबकि हेडिंग त्रुटि के कारण 3D त्रुटि 7.05 सेमी तक पहुंच गई। इसका यह अर्थ नहीं है कि "अधिक IMU का अर्थ हमेशा उच्च सटीकता होता है" - यह हमें बताता है कि चुंबकीय हेडिंग विक्षोभ, माउंटिंग कठोरता, प्रारंभिक अभिस्थिति और मिट्टी की ओर ग्राउंड-ट्रुथ माप भी उतने ही महत्वपूर्ण हैं।
अनुसंधान और कार्यान्वयन में प्रयुक्त अनुमान लूप इस प्रकार है:
लगभग 200 हर्ट्ज़ पर IMU को पढ़ें और प्रत्येक लिंक की अभिस्थिति को क्वाटरनियन के रूप में एकीकृत करें।
सिलेंडर स्ट्रोक, स्विंग एनकोडर और दबाव को समान टाइमस्टैम्प पर इंटरपोलेट करें।
EKF/फैक्टर ग्राफ के माध्यम से फॉरवर्ड-काइनेमेटिक्स द्वारा अनुमानित कोणों को IMU सापेक्ष कोणों के साथ मिलाएं।
GNSS, लेज़र ट्रैकर या स्टीरियो कैमरों जैसे बाहरी प्रेक्षणों का उपयोग करके विचलन को ठीक करें।
कटिंग एज और डिज़ाइन सतह के बीच की दूरी, साथ ही दबाव, प्रवाह और ईंधन की खपत को रिकॉर्ड करें।
5. स्विंग बॉडी और फाइनल ड्राइव में प्लेनेटरी गियर
हाइड्रोलिक मोटरें उच्च गति और मध्यम टॉर्क पर घूमती हैं, जो ट्रैक या स्विंग बेयरिंग को सीधे चलाने के लिए बहुत तेज़ होती है। यहीं पर प्लेनेटरी रिडक्शन गियर काम आते हैं। चार तत्वों - सन गियर, मल्टीपल प्लेनेट गियर, रिंग गियर और कैरियर - को मिलाकर एक बड़ा रिडक्शन अनुपात प्राप्त होता है, जबकि यह कोएक्सियल रहता है।
एक साधारण प्लेनेटरी गियर ट्रेन के लिए, दांतों की संख्या Z_s,Z_r और कोणीय वेग \omega_s,\omega_r,\omega_c के साथ, गति संबंध इस प्रकार है:
Z_s(\omega_s-\omega_c)+Z_r(\omega_r-\omega_c)=0
रिंग को स्थिर करके, सन के माध्यम से इनपुट देकर और कैरियर से आउटपुट लेकर आउटपुट रोटेशन को धीमा किया जा सकता है जबकि टॉर्क बढ़ाया जा सकता है। क्योंकि कई प्लेनेट लोड साझा करते हैं, इसलिए समान बाहरी व्यास वाले स्पर-गियर ट्रेन की तुलना में यह उच्च टॉर्क घनत्व प्राप्त करता है।
स्विंग रिडक्शन गियर में, ऊपरी संरचना की जड़ता के त्वरण और मंदन के कारण दांतों की सतह का प्रभाव और बैकलैश एक समस्या बन जाते हैं। फाइनल ड्राइव में, सेवा जीवन चट्टान पर चढ़ने वाले ट्रैक के प्रभाव टॉर्क, कीचड़ और पानी से बचाव और कम गति, उच्च टॉर्क वाले लंबे समय तक चलने वाले कार्यों द्वारा निर्धारित होता है। केवल प्लेनेट के दांतों की संख्या की तुलना करने के बजाय, आपको हाइड्रोलिक मोटर के विस्थापन, रिलीफ प्रेशर, रिडक्शन अनुपात, स्नेहन, बियरिंग और ट्रैक पिच को एक एकल ड्राइवट्रेन के रूप में देखना चाहिए।
6. वर्तमान आईसीटी निर्माण और उत्पाद उदाहरण
कोमात्सु की आईसीटी-सुसज्जित निर्माण प्रणालियाँ एक जीएनएसएस एंटीना, एक जड़त्वीय मापन इकाई (आईएमयू), बूम/आर्म/बकेट कोण और स्ट्रोक पहचान और 3डी डिज़ाइन डेटा को मिलाकर कैब मॉनिटर पर कटिंग-एज स्थिति और लक्ष्य सतह के बीच का अंतर प्रदर्शित करती हैं। कोमात्सु की आधिकारिक आईसीटी निर्माण-मशीनरी सामग्री में सेंसर इकाई सहित सिस्टम कॉन्फ़िगरेशन और हाइड्रोलिक उत्खनन मशीनों में मशीन मार्गदर्शन/मशीन नियंत्रण में इसके उपयोग का वर्णन किया गया है। क्षेत्र में, इसका उपयोग अक्सर "स्वचालित खुदाई" से शुरू नहीं होता, बल्कि ऐसे मार्गदर्शन से शुरू होता है जो मशीन को डिज़ाइन सतह से आगे बढ़ने से रोकता है, निर्माण के बाद की रिकॉर्डिंग करता है और सर्वेक्षण पास की संख्या को कम करता है।
कैटरपिलर की नेक्स्ट जेनरेशन 320 एक ऐसे उत्पाद परिवार का उदाहरण है जो हाइड्रोलिक नियंत्रण, इंजन गति, ईंधन दक्षता, कैट ग्रेड, कैट पेलोड और विज़नलिंक टेलीमैटिक्स को जोड़ता है। निर्माता के स्वयं के प्रकाशित आंकड़े मशीन संचालन डेटा और ईंधन प्रकार का उपयोग करके पिछली पीढ़ी की तुलना में ईंधन और CO₂ उत्सर्जन में कमी का अनुमान लगाते हैं। कैटरपिलर ने विद्युतीकरण के उद्देश्य से विकसित मशीनों का भी प्रदर्शन किया है, जिनमें 301.9 बैटरी-इलेक्ट्रिक मिनी उत्खनन मशीन और 320 बैटरी-इलेक्ट्रिक मध्यम उत्खनन मशीन शामिल हैं। इसका मतलब यह नहीं है कि "कल सब कुछ बैटरी से चलने लगेगा" - इसका मतलब यह है कि उपयोग के विशिष्ट मामलों के लिए विकल्पों की विस्तृत श्रृंखला का विस्तार हो रहा है, जिसमें चार्जिंग समय, साइट पर बिजली की उपलब्धता, उपयोग दर और हाइड्रोलिक सिस्टम की दक्षता को ध्यान में रखा गया है।
उत्पादों की तुलना करते समय, निम्नलिखित बिंदुओं को एक समान आधार पर रखना सहायक होता है।
परिप्रेक्ष्य
जाँचने योग्य मान
आसानी से अनदेखा किया जा सकता है
खुदाई बल
बकेट/आर्म/बूम पर रेटेड बल
स्थिति, मानक और हाइड्रोलिक दबाव के अनुसार भिन्न होता है
कार्यक्षेत्र
अधिकतम खुदाई की गहराई, पहुँच, डंप की ऊँचाई
बकेट, आर्म की लंबाई और ट्रैक की चौड़ाई का संयोजन
हाइड्रोलिक्स
पंप का प्रकार, अधिकतम प्रवाह, राहत दबाव
एक साथ संचालन के दौरान प्रवाह आवंटन
नियंत्रण | ग्रेड, पेलोड, GNSS/IMU, रिमोट मॉनिटरिंग | विकल्प, क्षेत्र, संचार वातावरण |
पर्यावरणीय प्रदर्शन | ईंधन दक्षता, उत्सर्जन नियम, मोटर रेटिंग | उपयोग दर, चार्जिंग अवसंरचना, ठंडे मौसम में प्रदर्शन |
रखरखाव | फ़िल्टर अंतराल, तेल विश्लेषण, रिमोट डायग्नोस्टिक्स | पुर्जों की आपूर्ति और सेवा नेटवर्क |
7. स्वायत्त उत्खनन अनुसंधान: ज़मीन को "अज्ञात भार" के रूप में मानना
स्वायत्त उत्खनन, किसी ज्ञात पथ पर चलने वाले रोबोटिक आर्म की तुलना में अधिक कठिन है। जैसे ही बाल्टी मिट्टी में प्रवेश करती है, खुदाई प्रतिरोध, नमी की मात्रा, बजरी और धंसाव सभी एक साथ बदलते हैं, इसलिए आवश्यक दबाव एक ही जोड़ कोण पर भी बदलता रहता है। अनुसंधान हाइड्रोलिक दबाव और IMU डेटा से जोड़ टॉर्क और अभिविन्यास का अनुमान लगाता है, कैमरा/LiDAR से ज़मीन की आकृति को पहचानता है, और मॉडल प्रेडिक्टिव कंट्रोल (MPC) या रीइन्फोर्समेंट लर्निंग का उपयोग करके उत्खनन पथ को अपडेट करता है।
2022 के एक अध्ययन में कई IMU और एक काइनेमैटिक मॉडल से एक निर्माण मशीन की पूर्ण-शरीर स्थिति का अनुमान लगाया गया, जिसमें 1.71 डिग्री का औसत जोड़-कोण RMSE बताया गया, साथ ही सेंसर प्लेसमेंट और संख्या का अनुकूलन भी किया गया। 2025 में, एक अध्ययन प्रकाशित हुआ जिसमें आईएमयू से प्राप्त संयुक्त कोणों में अंतर-लिंक गति की जानकारी जोड़ी गई और वास्तविक हार्डवेयर पर हाइड्रोलिक उत्खनन यंत्र के कटिंग-एज स्थिति अनुमान को मान्य किया गया। ये वर्तमान उत्पादों में मानक विशेषताओं के समान नहीं हैं, लेकिन ये सेंसर प्लेसमेंट और त्रुटि बजट को ठोस रूप देते हैं जिनकी भविष्य के मशीन-नियंत्रण प्रणालियों को आवश्यकता होगी।
स्वायत्तता को चरणों में विभाजित करने पर, एक यथार्थवादी क्रम इस प्रकार दिखता है:
मशीन मार्गदर्शन जो कटिंग-एज स्थिति प्रदर्शित करता है
मशीन नियंत्रण जो लक्ष्य सतह से अधिक होने से रोकने के लिए वाल्व कमांड को सीमित करता है
कार्य सहायता जो पेलोड, ईंधन और चक्र समय को स्वचालित रूप से लॉग करती है
पर्यवेक्षित स्वायत्त उत्खनन जिसमें भू-पहचान और प्रक्षेपवक्र निर्माण शामिल है
अन्य मशीनों, श्रमिकों और डंप ट्रकों के साथ समन्वय करते हुए साइट-व्यापी स्वायत्त निर्माण
8. निष्कर्ष: एक त्रुटि बजट के अंतर्गत हाइड्रोलिक्स, गियर और अनुमान का अवलोकन
एक हाइड्रोलिक उत्खनन यंत्र का प्रदर्शन केवल इंजन आउटपुट या बाल्टी क्षमता से निर्धारित नहीं होता है। हाइड्रोलिक दबाव और प्रवाह, लिंक ज्यामिति, आईएमयू बायस, सिलेंडर प्ले, प्लेनेटरी-गियर बैकलैश, ग्राउंड प्रतिरोध और संचार विलंबता, ये सभी मिलकर अत्याधुनिक स्थिति और कार्य समय को निर्धारित करते हैं।
किसी मशीन की जांच करते समय, सबसे पहले यह लिख लेना कि "कौन सा भाग, किस सेंसर द्वारा मापा गया, किस समन्वय फ्रेम में परिवर्तित किया गया, और सेंटीमीटर में कितनी अनिश्चितता के साथ नियंत्रित किया गया", आपको कैटलॉग आंकड़ों और शोध पत्रों की समान रूप से तुलना करने में मदद करता है। विद्युतीकरण और एआई स्वायत्तता को मौजूदा यांत्रिक प्रणाली (हाइड्रोलिक्स, रिडक्शन गियर और सुरक्षा निगरानी सहित) के ऊपर स्थापित प्रौद्योगिकियों के रूप में समझने से समाचारों की सुर्खियों में बह जाने से बचना आसान हो जाता है।
अपनी समझ की जांच करें
क्या दबाव और प्रवाह एक ही काम करते हैं?
स्थिर पिस्टन क्षेत्रफल के लिए, आदर्श मॉडल में दबाव बल निर्धारित करता है और प्रवाह गति निर्धारित करता है।
अधिक बल और तीव्र गति अलग-अलग आवश्यकताएँ हैं।
## संदर्भ
- [कोमात्सु आईसीटी निर्माण मशीनरी सामग्री](https://www.komatsu.jp/kcsj/ict)
- [कैटरपिलर - उत्खनन यंत्र विकास](https://www.caterpillar.com/en/news/caterpillarNews/2024/excavator-evolution.html)
- [कैटरपिलर - बैटरी इलेक्ट्रिक मशीनें](https://www.caterpillar.com/content/catdotcom/en_US/by-industry/construction/electric-products.html)
- [वानिकी और वन उत्पाद अनुसंधान संस्थान - हाइड्रोलिक उत्खनन यंत्रों की अभिवृत्ति निर्धारण सटीकता](https://www.jstage.jst.go.jp/article/ffpri/19/3/19_269/_article/-char/en)
- [निर्माण मशीनों के लिए आईएमयू-आधारित पूर्ण-शरीर स्थिति निर्धारण](https://doi.org/10.1016/j.autcon.2022.104217)
- [अंतर-लिंक गति सूचना का उपयोग करके हाइड्रोलिक उत्खनन यंत्र के कटिंग-एज स्थिति निर्धारण का अनुमान](https://doi.org/10.1299/jsmermd.2025.1a2-b01)
- [हाइड्रोलिक उत्खनन यंत्रों के लिए कटिंग-एज स्थिति पहचान पर एक तुलनात्मक अध्ययन](https://www.mdpi.com/1424-8220/20/10/2881)

 सेवा में एक हाइड्रोलिक खुदाई मशीन

टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।