Excavadoras hidráulicas: comprensión de la pluma, el brazo y los engranajes planetarios mediante sensores y ecuaciones.
September 7, 2026 · Updated: September 6, 2026 · 12 min de lectura
Contents — find the section you need
Vista desde la distancia, una excavadora hidráulica parece una "pala gigante": una cabina y un brazo largo sobre un par de orugas. En realidad, es un manipulador móvil equipado con sensores: convierte la energía mecánica del motor en fluido a alta presión mediante una bomba hidráulica y luego utiliza múltiples válvulas proporcionales para accionar simultáneamente la pluma, el brazo, la cuchara, el giro y el desplazamiento. Aumentar la precisión de excavación requiere controlar no solo la extensión del cilindro, sino también la inclinación de la máquina, el ángulo de giro, la flexión de cada eslabón y la fuerza de reacción del suelo.
Foto 1: Ilustración conceptual para comprender la estructura de una excavadora. Los círculos blancos indican posibles ubicaciones de sensores, no una característica estándar ni un modelo específico.
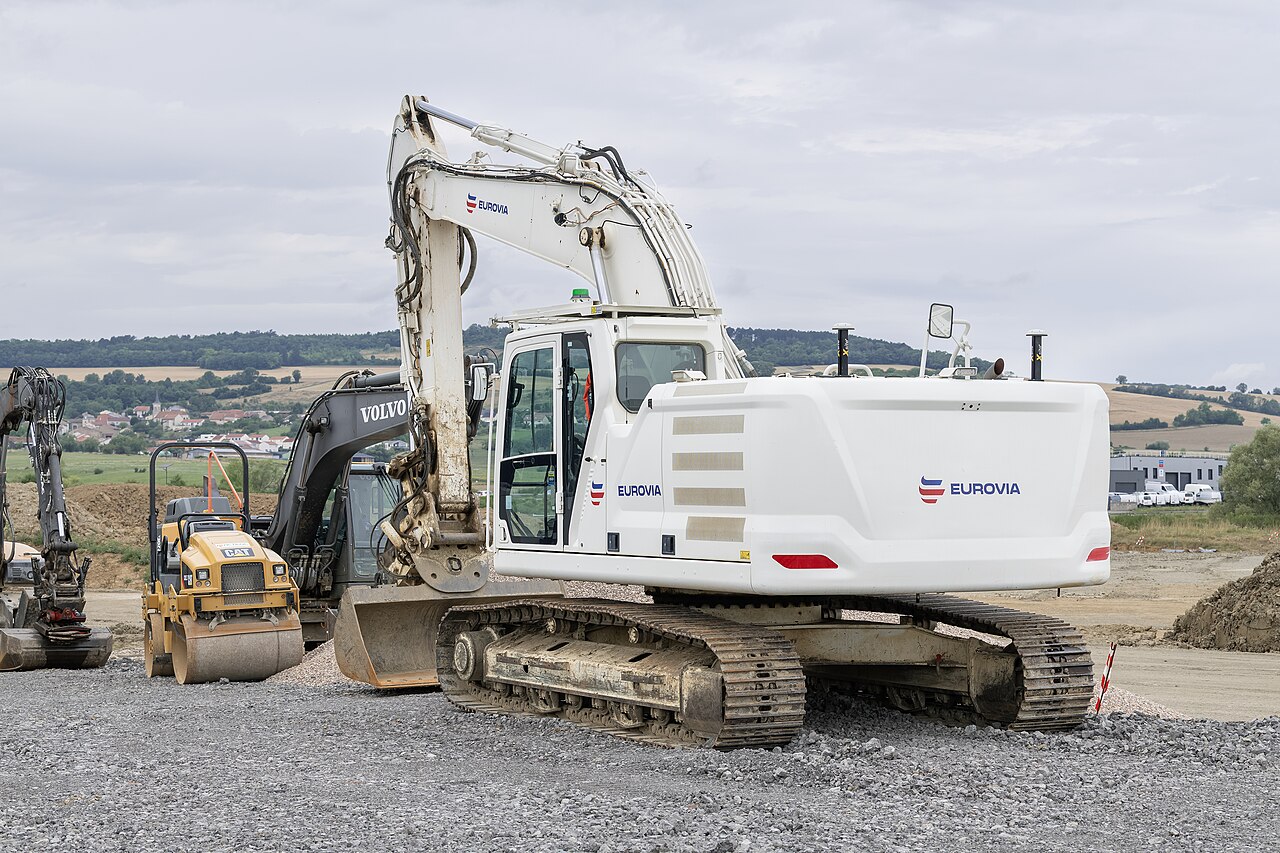
Una excavadora hidráulica en servicio
Imagen: CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. No se trata de los modelos Komatsu o Caterpillar equipados con TIC que se mencionan en el texto; es un ejemplo de una máquina real. Lectura de la disposición de la pluma, el brazo y la cuchara.
0. Resumen de 30 segundos
El flujo de potencia es: "motor diésel → bomba hidráulica → válvula de control → cilindro/motor hidráulico → articulación/orugas". El sistema hidráulico puede transmitir grandes fuerzas de forma suave a baja velocidad.
Si los ángulos de la pluma, el brazo y la cuchara son q_1,q_2,q_3 y las longitudes de las articulaciones son l_1,l_2,l_3, la punta de la cuchara se puede determinar mediante cinemática directa. La combinación de datos de la IMU, carrera del cilindro y ángulo de giro permite estimar la posición 3D del filo de corte.
Los engranajes planetarios se utilizan en la transmisión final del tren de rodaje y en el reductor de giro de la superestructura. Proporcionan un gran par motor con una pequeña entrada, pero la carga en la superficie de los dientes, la lubricación, el calor y la holgura determinan su vida útil.
Máquinas Komatsu equipadas con ICT y Cat Grade/Payload de Caterpillar Utilice GNSS, IMU, sensores hidráulicos y datos de diseño 3D para ayudar a los operadores a evitar excavaciones demasiado profundas o sobrecargas. Las especificaciones varían según el modelo, la región y las opciones, por lo que necesita la fecha de referencia en los materiales oficiales.
La investigación sobre excavación autónoma combina la estimación de la actitud a partir de múltiples IMU, el reconocimiento de la superficie del terreno mediante cámara/LiDAR, el control predictivo basado en modelos y el aprendizaje por refuerzo. Las condiciones cambiantes del suelo y la monitorización de la seguridad siguen siendo los principales obstáculos para su implementación práctica.
1. Primero, divida la máquina en cuatro partes
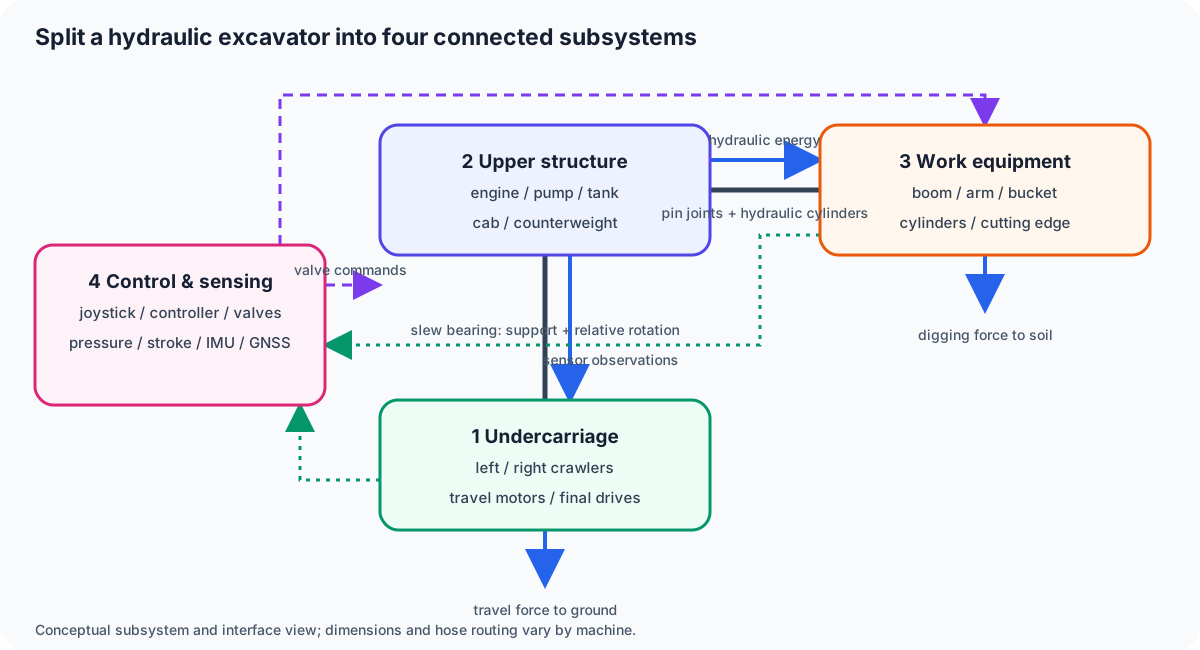
Desglose la estructura de la excavadora hidráulica para que el flujo de fuerza nunca se interrumpa.
Tren de rodaje: Las orugas izquierda y derecha, los motores hidráulicos de traslación, los engranajes reductores (transmisiones finales), las ruedas guía, las ruedas dentadas y los rodillos transmiten la fuerza al suelo.
Superestructura: Soporta el motor, la bomba, el depósito, la cabina y el contrapeso, y gira con respecto al tren de rodaje mediante el cojinete de giro y el engranaje reductor de giro.
Trabajo Equipo**: La pluma, el brazo (brazo) y la cuchara, accionados por cilindros hidráulicos. El desgaste en cada pasador y la rigidez de los eslabones afectan directamente la precisión de corte.
Control y detección: Los joysticks, las válvulas proporcionales electromagnéticas, los sensores de presión/temperatura/caudal, la IMU, el GNSS, las cámaras y los terminales de comunicación son los que hacen que la máquina sea "medible".
Diagram 1 · Use the button to switch views
Figura 1: Las cuatro partes no son cajas aisladas. El tren de rodaje soporta la superestructura a través del cojinete de giro; la bomba superior distribuye la energía hidráulica al equipo de trabajo y a los motores de traslación; El control y la detección emiten comandos a las válvulas y devuelven observaciones.
El nombre "excavadora" hace que la cuchara parezca la única protagonista, pero la fuerza de excavación real está determinada por la combinación de presión y postura en los cilindros de la pluma, el brazo y la cuchara. Incluso con la misma presión hidráulica, el par transmitido al suelo cambia con el ángulo de la articulación, por lo que las cifras de fuerza de excavación del catálogo nunca deben compararse sin tener en cuenta la postura de trabajo.
2. Fundamentos de la hidráulica: La presión es fuerza, el caudal es velocidad
Sea A el área del pistón del cilindro hidráulico y \Delta p la diferencia de presión. El empuje ideal es:
F=\Delta p\,A
Si la bomba suministra un caudal de Q, la velocidad del pistón es:
v=\frac{Q}{A}
Aumentar la presión proporciona más fuerza; aumentar el caudal proporciona un movimiento más rápido, pero la potencia del eje de la bomba
P_h=\Delta p\,Q
aumenta al mismo tiempo. Dado que la potencia del motor no admite margen de error, la ejecución simultánea de múltiples operaciones requiere la coordinación entre la asignación del caudal de descarga de la bomba, la detección de carga, las válvulas compensadoras de presión y el control de la velocidad del motor.
Los problemas clásicos en un circuito hidráulico son la cavitación y el calor. Si la presión en el lado de succión, que extrae el fluido del depósito hacia la bomba, disminuye demasiado, se forman burbujas; al colapsar, dañan las superficies metálicas. En fugas, restricciones y orificios de válvulas, la energía de presión se convierte en calor, por lo que son necesarios los enfriadores y la gestión de la viscosidad del fluido hidráulico. Incluso con la electrificación, mientras se mantengan los actuadores hidráulicos, este problema de diseño térmico persiste.
3. Cinemática de la pluma, el brazo y la cuchara
En un modelo plano simplificado, sitúe el pasador de la estructura superior en el origen, sea l_1,l_2,l_3 la longitud de los eslabones de la pluma, el brazo y la cuchara, y q_1,q_2,q_3 los ángulos. La posición de la punta de la cuchara es:
\begin{aligned}
x &= l_1\cos q_1+l_2\cos(q_1+q_2)+l_3\cos(q_1+q_2+q_3),\\
z &= l_1\sin q_1+l_2\sin(q_1+q_2)+l_3\sin(q_1+q_2+q_3)
\end{aligned}
Al sumar el ángulo de giro q_0 se obtienen las coordenadas del plano horizontal:
X=x\cos q_0,\qquad Y=x\sin q_0,\qquad Z=z
Esto corresponde a la cinemática directa.
En máquinas antiguas que no pueden medir el ángulo directamente, este se calcula a partir de la longitud del cilindro s. Si la distancia entre dos pasadores forma un triángulo, la ley de los cosenos:
\cos q=\frac{a^2+b^2-s^2}{2ab}
recupera el ángulo de la articulación. Sin embargo, si se ignora la holgura de los pasadores, la deflexión de los eslabones y la desalineación tridimensional de los puntos de montaje del cilindro, se obtiene un error de varios centímetros en la punta. La deformación elástica al presionar contra el suelo desvía la máquina de un modelo calibrado sin carga.
4. ¿Por qué instalar IMU en la pluma y el brazo?
Una IMU mide los cambios de actitud de cada eslabón a alta frecuencia mediante un acelerómetro y un giroscopio. Colocar IMU en cuatro ubicaciones (estructura superior, pluma, brazo y cucharón) permite estimar la orientación absoluta de cada eslabón y restar los ángulos relativos de los eslabones adyacentes. Dado que una IMU independiente acumula sesgo por integración, se combina con la calibración estática al inicio, la dirección de la gravedad, la longitud del cilindro, el ángulo de giro y el GNSS/estación total (ET).
Un estudio de campo sobre excavadoras para caminos de acceso forestal instaló IMU en cuatro ubicaciones (estructura superior, pluma, brazo y cucharón) y reportó un error promedio de altura de corte de 1,03 cm, mientras que el error 3D alcanzó hasta 7,05 cm debido al error de rumbo. Esto no significa que "más IMU siempre implican mayor precisión", sino que indica que la perturbación del rumbo magnético, la rigidez de montaje, la orientación inicial y la medición de referencia en el suelo son igualmente importantes.
El bucle de estimación utilizado en la investigación y la implementación es el siguiente:
Leer las IMU a aproximadamente 200 Hz e integrar la orientación de cada eslabón como un cuaternión. 2. Interpolar la carrera del cilindro, el codificador de oscilación y la presión a las mismas marcas de tiempo.
Fusionar los ángulos predichos por la cinemática directa con los ángulos relativos de la IMU mediante el filtro de Kalman extendido (EKF) y el gráfico de factores.
Corregir la deriva utilizando observaciones externas como GNSS, rastreadores láser o cámaras estéreo.
Registrar la distancia entre el filo de corte y la superficie de diseño, junto con la presión, el caudal y el consumo de combustible.
5. Engranajes planetarios en el cuerpo de oscilación y la transmisión final
Los motores hidráulicos giran a alta velocidad y con un par moderado, lo cual es demasiado rápido para accionar directamente las orugas o el cojinete de oscilación. Aquí es donde entran en juego los engranajes reductores planetarios. La combinación de cuatro elementos —el engranaje solar, varios engranajes planetarios, la corona dentada y el portaplanetarios— produce una gran relación de reducción manteniendo la coaxialidad.
Para un tren de engranajes planetarios simple, con Z_s,Z_r dientes y velocidades angulares \omega_s,\omega_r,\omega_c, la relación de velocidad es:
Z_s(\omega_s-\omega_c)+Z_r(\omega_r-\omega_c)=0
Fijar el anillo, alimentar la entrada a través del engranaje solar y tomar la salida del portador reduce la velocidad de rotación de salida a la vez que aumenta el par. Dado que varios engranajes planetarios comparten la carga, esto logra una mayor densidad de par que un tren de engranajes rectos del mismo diámetro exterior.
En el engranaje reductor oscilante, el impacto en la superficie de los dientes y la holgura se convierten en un problema a medida que la inercia de la estructura superior se acelera y desacelera. En la transmisión final, la vida útil está determinada por el par de impacto de una oruga al subir sobre una roca, el sellado contra el barro y el agua, y largos tramos de operación a baja velocidad y alto par. En lugar de comparar únicamente el número de dientes de los engranajes planetarios, es necesario considerar el desplazamiento del motor hidráulico, la presión de alivio, la relación de reducción, la lubricación, los cojinetes y el paso de la oruga como un sistema de transmisión único.
6. Ejemplos actuales de productos y sistemas TIC para la construcción
Los sistemas TIC de Komatsu para la construcción combinan una antena GNSS, una unidad de medición inercial (IMU), detección de ángulo y recorrido de la pluma, el brazo y la cuchara, y datos de diseño 3D para mostrar la diferencia entre la posición del filo de corte y la superficie objetivo en el monitor de la cabina. La documentación oficial de Komatsu sobre maquinaria de construcción con tecnología TIC describe la configuración del sistema, incluyendo la unidad de sensores, y su uso en el guiado y control de excavadoras hidráulicas. En la práctica, la adopción suele comenzar no con la excavación automática, sino con un sistema de guiado que evita que la máquina sobrepase la superficie de diseño, el registro de datos de la obra terminada y la reducción del número de pasadas de medición.
La Caterpillar Next Generation 320 es un ejemplo de una familia de productos que combina control hidráulico, velocidad del motor, eficiencia de combustible, Cat Grade, Cat Payload y telemática VisionLink. Las cifras publicadas por el propio fabricante estiman las reducciones de combustible y CO₂ con respecto a la generación anterior, utilizando datos de funcionamiento de la máquina y el tipo de combustible. Caterpillar también ha mostrado máquinas en desarrollo orientadas a la electrificación, incluyendo la miniexcavadora eléctrica a batería 301.9 y la excavadora mediana eléctrica a batería 320. Esto no significa que "todo será eléctrico mañana", sino que la gama de opciones específicas para cada caso de uso se está ampliando, teniendo en cuenta el tiempo de carga, la disponibilidad de energía en obra, la tasa de utilización y la eficiencia del sistema hidráulico.
Al comparar productos, es útil considerar los siguientes elementos en conjunto:
Perspectiva
Valores a verificar
Fáciles de pasar por alto
Fuerza de excavación
Fuerza nominal en la cuchara/brazo/pluma
Varía según la postura, el estándar y la presión hidráulica
Rango de trabajo
Profundidad máxima de excavación, alcance, altura de descarga
Combinación de cuchara, longitud del brazo y ancho de oruga
Sistema hidráulico
Tipo de bomba, caudal máximo, presión de alivio
Distribución del caudal durante el funcionamiento simultáneo
Consumo de combustible, normativa de emisiones, potencia del motor
Tasa de utilización, infraestructura de carga, rendimiento en clima frío
Mantenimiento
Intervalos de filtro, análisis de aceite, diagnóstico remoto
Suministro de piezas y red de servicio
7. Investigación sobre excavación autónoma: Tratando el terreno como una "carga desconocida"
La excavación autónoma es más compleja que un brazo robótico que sigue una trayectoria conocida. A medida que la cuchara penetra en el suelo, la resistencia a la excavación, el contenido de humedad, la presencia de grava y el riesgo de derrumbe varían simultáneamente, por lo que la presión requerida cambia incluso con el mismo ángulo de articulación. La investigación estima el par y la orientación de las articulaciones a partir de la presión hidráulica y los datos de las IMU, reconoce la forma del terreno con una cámara/LiDAR y actualiza la trayectoria de excavación mediante control predictivo basado en modelos (MPC) o aprendizaje por refuerzo.
Un estudio de 2022 estimó la postura completa de una máquina de construcción a partir de múltiples IMU y un modelo cinemático, reportando un error cuadrático medio (RMSE) promedio del ángulo de articulación de 1,71 grados, junto con la optimización de la ubicación y el número de sensores. En 2025, se publicó un estudio que incorporó información de movimiento entre enlaces a los ángulos de las articulaciones derivados de la IMU y validó la estimación de la posición del filo de corte de la excavadora hidráulica en hardware real. Si bien estas características no son idénticas a las estándar de los productos actuales, concretan la ubicación de los sensores y el margen de error que necesitarán los futuros sistemas de control de maquinaria.
Dividiendo la autonomía en etapas, un orden realista sería el siguiente:
Guía de la máquina que muestra la posición del filo de corte.
Control de la máquina que limita los comandos de las válvulas para evitar sobrepasar la superficie objetivo.
Asistencia en el trabajo que registra automáticamente la carga útil, el combustible y el tiempo de ciclo.
Excavación autónoma supervisada que incluye reconocimiento del terreno y generación de trayectorias.
Construcción autónoma en toda la obra, coordinándose con otras máquinas, trabajadores y camiones volquete.
8. Conclusión: Análisis de la hidráulica, los engranajes y la estimación con un único margen de error.
El rendimiento de una excavadora hidráulica no se determina únicamente por la potencia del motor o la capacidad de la cuchara. La presión y el caudal hidráulicos, la geometría del enlace, el sesgo de la IMU, la holgura del cilindro, el juego del engranaje planetario, la resistencia del terreno y la latencia de comunicación se combinan para determinar el tiempo de trabajo y la posición de vanguardia.
Al examinar una máquina, anotar primero «qué pieza, medida por qué sensor, convertida a qué sistema de coordenadas y controlada con qué incertidumbre en centímetros» permite comparar las cifras del catálogo y los artículos de investigación en igualdad de condiciones. Considerar la electrificación y la autonomía de la IA como tecnologías superpuestas al sistema mecánico existente —que incluye la hidráulica, los engranajes reductores y la monitorización de la seguridad— facilita evitar dejarse llevar por los titulares de las noticias.
Comprueba tu comprensión
¿La presión y el caudal cumplen la misma función?
En el modelo ideal, para un área de pistón fija, la presión determina la fuerza y el caudal determina la velocidad.
Mayor fuerza y mayor velocidad de movimiento son requisitos diferentes.
## Referencias
- [Materiales de maquinaria de construcción Komatsu ICT](https://www.komatsu.jp/kcsj/ict)
- [Evolución de las excavadoras Caterpillar](https://www.caterpillar.com/en/news/caterpillarNews/2024/excavator-evolution.html)
- [Máquinas eléctricas de batería Caterpillar](https://www.caterpillar.com/content/catdotcom/en_US/by-industry/construction/electric-products.html)
- [Instituto de Investigación Forestal y de Productos Forestales: Precisión de la estimación de la actitud de las excavadoras hidráulicas](https://www.jstage.jst.go.jp/article/ffpri/19/3/19_269/_article/-char/en)
- [Estimación de la postura de cuerpo completo basada en IMU para máquinas de construcción](https://doi.org/10.1016/j.autcon.2022.104217)
- [Estimación de la posición del filo de corte de las excavadoras hidráulicas mediante información de movimiento entre eslabones](https://doi.org/10.1299/jsmermd.2025.1a2-b01)
- [Estudio comparativo sobre el reconocimiento de la posición del filo de corte para excavadoras hidráulicas](https://www.mdpi.com/1424-8220/20/10/2881)

 Una excavadora hidráulica en servicio

Comentarios
Inicia sesión para continuar.
Todavía no hay datos.