Hidrolik Ekskavatörler — Sensörler ve Denklemler Aracılığıyla Bom, Kol ve Planet Dişlilerini Anlamak
September 7, 2026 · Updated: September 6, 2026 · 8 min okuma
Contents — find the section you need
Uzaktan bakıldığında, hidrolik ekskavatör "dev bir kepçe" gibi görünür - bir kabin ve uzun bir kol, bir çift paletin üzerine yerleştirilmiştir. Gerçekte ise sensörlerle donatılmış hareketli bir manipülatördür: motorun mekanik enerjisini hidrolik pompa aracılığıyla yüksek basınçlı sıvıya dönüştürür, ardından bomu, kolu, kepçeyi, dönüşü ve hareketi aynı anda çalıştırmak için birden fazla oransal valf kullanır. Kazma hassasiyetini artırmak, sadece silindir uzantısını değil, aynı zamanda makinenin eğimini, dönüş açısını, her bir bağlantıdaki esnekliği ve zeminden gelen tepki kuvvetini de kontrol etmeyi gerektirir.
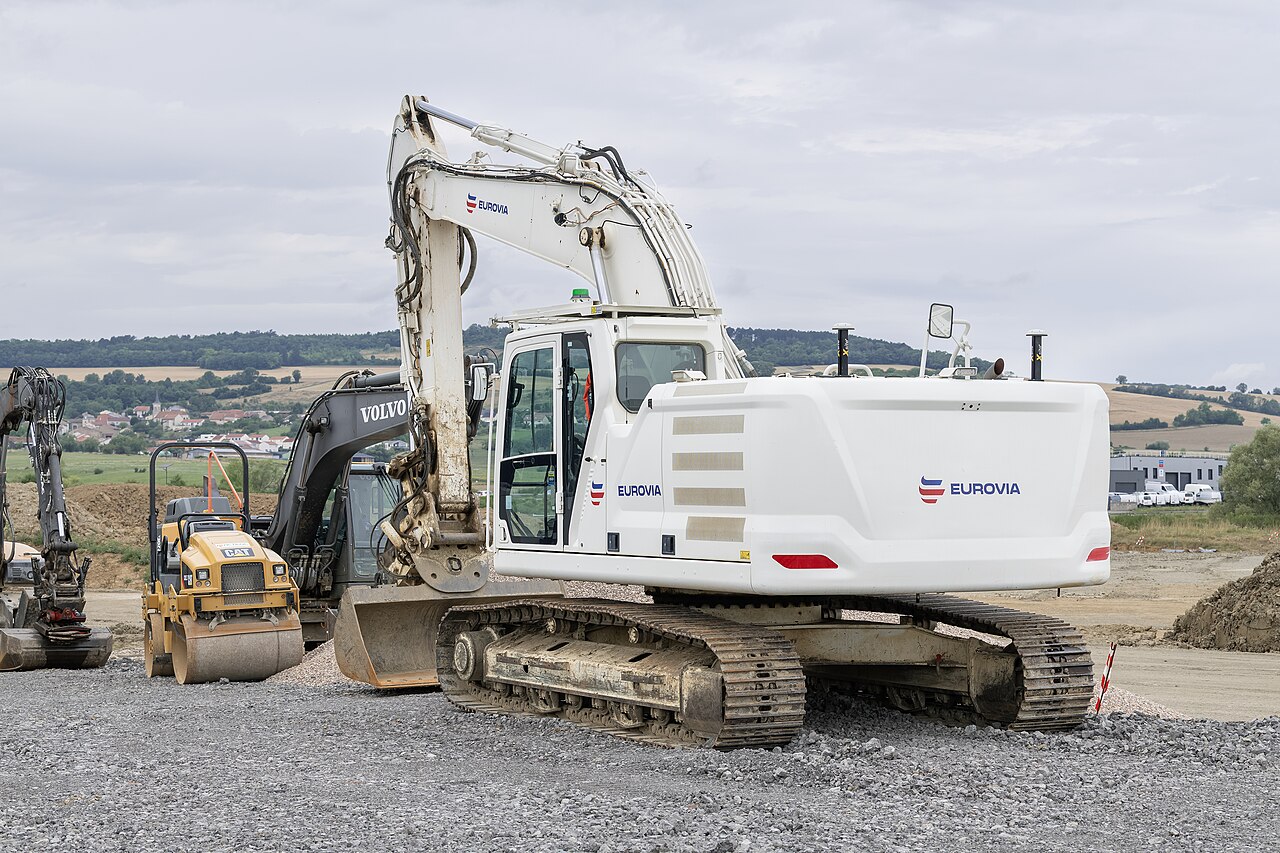
Fotoğraf 1 — Ekskavatör yapısını okumak için eğitici bir kavram illüstrasyonu. Beyaz daireler, standart bir özellik veya belirli bir model hakkında bir iddia değil, açıklayıcı aday sensör konumlarıdır.
Servis halindeki bir hidrolik ekskavatör
Resim: CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Belirli BT donanımlı Komatsu veya Caterpillar modelleri değil. Metinde tartışılan - bom, kol ve kepçe yerleşimini okumak için gerçek bir makine örneği.
0. 30 Saniyelik Özet
Güç akışı "dizel motor → hidrolik pompa → kontrol valfi → silindir/hidrolik motor → bağlantı/paletler" şeklindedir. Hidrolikler, düşük hızda büyük kuvvetleri sorunsuz bir şekilde iletebilir.
Bom, kol ve kepçe açıları q_1,q_2,q_3 ve bağlantı uzunlukları l_1,l_2,l_3 ise, kepçe ucu ileri kinematik yoluyla bulunabilir. IMU verileri, silindir stroku ve dönüş açısı birleştirilerek kesici kenarın 3 boyutlu konumu tahmin edilebilir.
Alt takımın son tahrikinde ve üst yapının dönüş azaltma dişlisinde planet dişliler kullanılır. Küçük bir girişten büyük tork sağlarlar, ancak diş yüzeyi yüklemesi, yağlama, ısı ve boşluk, hizmet ömrünü belirler.
Komatsu'nun ICT donanımlı makineleri ve Caterpillar'ın Cat Eğim/Yük kapasitesi, operatörlerin "çok derin kazmaktan" veya "çok fazla yüklemekten" kaçınmasına yardımcı olmak için GNSS, IMU, hidrolik sensörler ve 3B tasarım verilerini kullanır. Özellikler modele, bölgeye ve seçeneklere göre değişir, bu nedenle resmi materyallerdeki referans tarihine ihtiyacınız vardır.
Otonom kazı araştırmaları, birden fazla IMU'dan elde edilen yön tahminini, kamera/LiDAR aracılığıyla zemin yüzeyi tanımayı, model tabanlı öngörücü kontrolü ve takviyeli öğrenmeyi birleştirir. Değişen toprak koşulları ve güvenlik izleme, bunun pratik uygulamaya geçmesinin önündeki engeller olmaya devam etmektedir.
1. İlk Olarak, Makineyi Dört Parçaya Ayırın
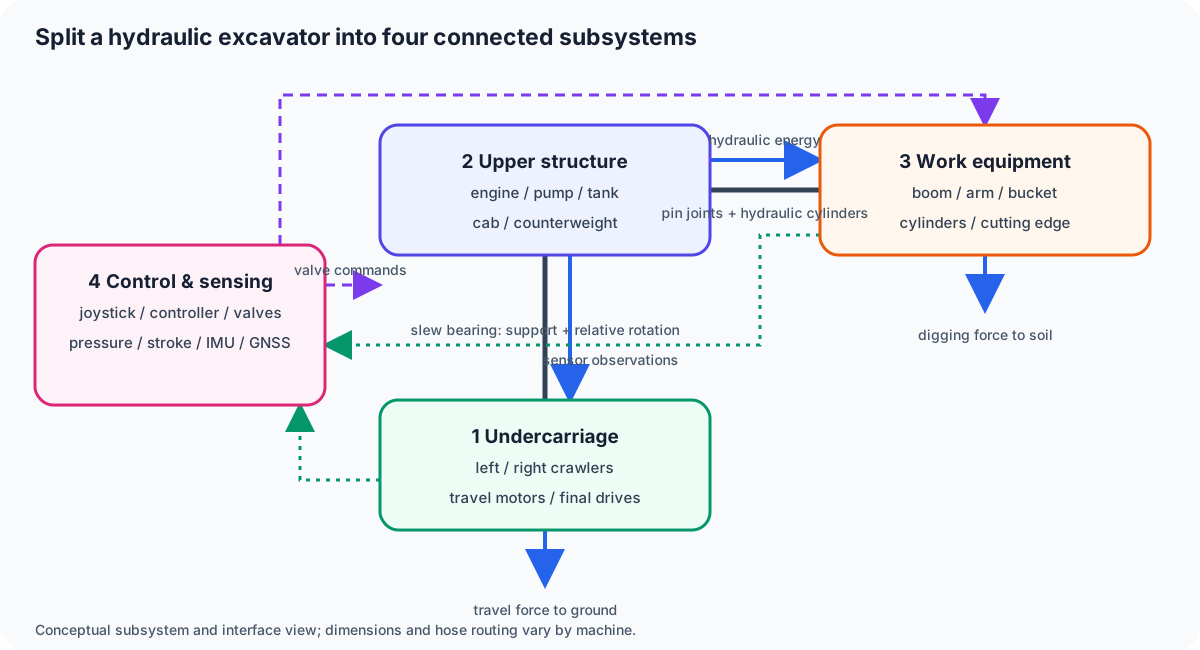
Hidrolik ekskavatörün yapısını, kuvvet akışının asla kesintiye uğramayacağı şekilde parçalara ayırın.
Alt Şasi: Sol ve sağ paletler, hareket eden hidrolik motorlar, redüksiyon dişlileri (son tahrikler), avara tekerlekleri, dişli çarklar ve makaralar kuvveti zemine iletir.
Üst Yapı: Motoru, pompayı, tankı, kabini ve karşı ağırlığı taşır ve alt şasiye göre döner. 1. Dönme yatağı ve dönme redüksiyon dişlisi.
İş ekipmanı: Hidrolik silindirlerle tahrik edilen bom, kol (çubuk) ve kepçe. Her bir pimdeki aşınma ve bağlantıların sertliği, kesme doğruluğunu doğrudan etkiler.
Kontrol ve algılama: Joystickler, elektromanyetik oransal valfler, basınç/sıcaklık/akış sensörleri, IMU, GNSS, kameralar ve iletişim terminalleri, makineyi "ölçülebilir" kılan unsurlardır.
Diagram 1 · Use the button to switch views
Şekil 1 — Dört parça birbirinden ayrı kutular değildir. Alt şasi, dönme yatağı aracılığıyla üst yapıyı destekler; üst pompa, hidrolik enerjiyi iş ekipmanına ve yürüyüş motorlarına dağıtır; Kontrol ve algılama valf komutlarını ve geri dönüş gözlemlerini ele alır.
"Ekskavatör" adı, kepçeyi tek baş kahraman gibi gösterse de, gerçek kazma kuvveti, bom, kol ve kepçe silindirleri boyunca basınç ve duruşun birleşimiyle belirlenir. Aynı hidrolik basınçta bile, zemine iletilen tork, bağlantı açısıyla değişir; bu nedenle, katalog kazma kuvveti değerleri, çalışma duruşu eklenmeden asla karşılaştırılmamalıdır.
Hidrolik silindirin piston alanını A ve basınç farkını \Delta p olarak kabul edelim. İdeal itme kuvveti
F=\Delta p\,A
Pompa Q akış hızı sağlıyorsa, piston hızı
v=\frac{Q}{A}
Basıncı artırmak daha fazla kuvvet sağlar; Artan akış daha hızlı hareket sağlar — ancak pompa şaft gücü
P_h=\Delta p\,Q
aynı anda artar. Motor çıkışında yedek boşluk olmadığından, birden fazla işlemi eş zamanlı olarak çalıştırmak, pompa deşarj akış tahsisi, yük algılama, basınç dengeleme valfleri ve motor hız kontrolü arasında koordinasyon gerektirir.
Hidrolik devrede klasik saha sorunları kavitasyon ve ısıdır. Tanktan pompaya çekilen emme tarafındaki basınç çok düşükse, kabarcıklar oluşur; bunlar çöktüğünde metal yüzeylere zarar verirler. Sızıntılarda, kısıtlamalarda ve valf deliklerinde basınç enerjisi ısıya dönüşür, bu nedenle soğutucular ve hidrolik sıvı viskozite yönetimi gereklidir. Elektriklenme olsa bile, hidrolik aktüatörler var olduğu sürece bu termal tasarım sorunu asla ortadan kalkmaz.
3. Bom, Kol ve Kepçenin Kinematiği
Basitleştirilmiş düzlemsel bir modelde, üst yapının pimini orijine yerleştirin, bom/kol/kepçe bağlantı uzunluklarını l_1,l_2,l_3 ve açıları q_1,q_2,q_3 olarak kabul edin. Kepçe ucu pozisyonu
\begin{aligned}
x &= l_1\cos q_1+l_2\cos(q_1+q_2)+l_3\cos(q_1+q_2+q_3),\\
z &= l_1\sin q_1+l_2\sin(q_1+q_2)+l_3\sin(q_1+q_2+q_3)
\end{aligned}
Salınım açısını q_0 eklemek, yatay düzlem koordinatlarını verir
X=x\cos q_0,\qquad Y=x\sin q_0,\qquad Z=z
Bu, ileri kinematiktir.
Açıyı doğrudan ölçemeyen eski makinelerde, açı silindir uzunluğundan s geriye doğru hesaplanır. İki pim arasındaki mesafe bir üçgen oluşturuyorsa, kosinüs yasası
\cos q=\frac{a^2+b^2-s^2}{2ab}
eklem açısını geri kazandırır. Ancak pim boşluğunu, bağlantı sapmasını ve silindir montaj noktalarının 3 boyutlu yanlış hizalanmasını göz ardı ederseniz, uçta birkaç santimetrelik bir hata elde edersiniz. Toprağa bastırıldığında elastik deformasyon, makineyi yük altında olmayan bir modelden uzaklaştırır.
4. Neden Bom ve Kola IMU Takılır?
Bir IMU, ivmeölçer ve jiroskop kullanarak her bir bağlantının tutum değişikliklerini yüksek frekansta ölçer. IMU'ları dört yere (üst yapı, bom, kol ve kepçe) yerleştirmek, her bir bağlantının mutlak tutumunu tahmin etmenize ve bitişik bağlantıların göreceli açılarını çıkarmanıza olanak tanır. Bağımsız bir IMU, entegrasyon yoluyla sapma biriktirdiği için, başlangıçta statik kalibrasyon, yerçekimi yönü, silindir uzunluğu, salınım açısı ve GNSS/total istasyon (TS) ile birleştirilir.
Orman erişim yolları için kullanılan ekskavatörler üzerinde yapılan bir saha çalışmasında, dört farklı noktaya (üst yapı, bom, kol ve kepçe) IMU'lar monte edilmiş ve ortalama kesme yüksekliği hatası 1,03 cm olarak raporlanmıştır; 3 boyutlu hata ise yön hatası nedeniyle 7,05 cm'ye kadar ulaşmıştır. Bu, "daha fazla IMU her zaman daha yüksek doğruluk anlamına gelir" anlamına gelmez; manyetik yön bozulmasının, montaj sertliğinin, başlangıç pozisyonunun ve toprak tarafındaki gerçek ölçümün de aynı derecede önemli olduğunu gösterir.
Araştırma ve uygulamada kullanılan tahmin döngüsü şu şekildedir:
IMU'ları yaklaşık 200 Hz'de okuyun ve her bağlantının pozisyonunu bir kuaternion olarak entegre edin.
Silindir strokunu, salınım kodlayıcısını ve basıncı aynı zaman damgalarına göre enterpolasyon yapın.
İleri kinematik tahmin edilen açıları, EKF/faktör grafiği aracılığıyla IMU göreceli açılarıyla birleştirin.
GNSS, lazer izleyiciler veya stereo kameralar gibi harici gözlemler kullanarak sapmayı düzeltin. 5. Kesme kenarı ile tasarım yüzeyi arasındaki mesafeyi, basıncı, akışı ve yakıt tüketimini kaydedin.
5. Salınım Gövdesi ve Son Tahrikte Planet Dişliler
Hidrolik motorlar yüksek hızda ve orta torkta döner; bu da rayları veya salınım yatağını doğrudan tahrik etmek için çok hızlıdır. İşte burada planet redüksiyon dişlileri devreye giriyor. Dört elemanın - güneş dişlisi, birden fazla planet dişlisi, halka dişlisi ve taşıyıcı - birleştirilmesi, eş eksenli kalırken büyük bir redüksiyon oranı sağlar.
Basit bir planet dişli takımı için, diş sayısı Z_s,Z_r ve açısal hızlar \omega_s,\omega_r,\omega_c ile hız ilişkisi şöyledir:
Z_s(\omega_s-\omega_c)+Z_r(\omega_r-\omega_c)=0
Halka dişlisini sabitlemek, girişi güneş dişlisinden geçirmek ve çıkışı taşıyıcıdan almak, torku artırırken çıkış dönüşünü yavaşlatır. Birden fazla planet dişlisi yükü paylaştığı için, bu, aynı dış çapa sahip düz dişli takımına göre daha yüksek tork yoğunluğu sağlar.
Döner redüksiyon dişlisinde, üst yapının ataleti hızlanıp yavaşladıkça diş yüzeyi darbesi ve boşluk sorunu ortaya çıkar. Son tahrikte, hizmet ömrü, bir kayanın üzerinden tırmanan paletin darbe torku, çamur ve suya karşı sızdırmazlık ve uzun süreli düşük hızlı, yüksek torklu çalışma ile belirlenir. Sadece planet dişli sayısını karşılaştırmak yerine, hidrolik motorun deplasmanını, tahliye basıncını, redüksiyon oranını, yağlamayı, yatakları ve palet adımını tek bir tahrik sistemi olarak ele almanız gerekir.
6. Mevcut BİT Yapı ve Ürün Örnekleri
Komatsu'nun BİT donanımlı inşaat sistemleri, kabin monitöründe kesici kenar konumu ile hedef yüzey arasındaki farkı göstermek için bir GNSS anteni, bir atalet ölçüm birimi (IMU), bom/kol/kova açısı ve strok tespiti ve 3B tasarım verilerini birleştirir. Komatsu'nun resmi BT inşaat makineleri malzemeleri, sensör ünitesi de dahil olmak üzere sistem konfigürasyonunu ve hidrolik ekskavatörlerde makine yönlendirme/makine kontrolünde kullanımını açıklamaktadır. Sahada, benimseme genellikle "otomatik kazma" ile değil, makinenin tasarım yüzeyini aşmasını önleyen yönlendirme, yapım sonrası kayıt ve ölçüm geçiş sayısını azaltma ile başlar.
Caterpillar'ın Yeni Nesil 320'si, hidrolik kontrol, motor hızı, yakıt verimliliği, Cat Grade, Cat Payload ve VisionLink telematik sistemlerini birleştiren bir ürün ailesinin bir örneğidir. Üreticinin kendi yayınladığı rakamlar, makine işletim verileri ve yakıt türünü kullanarak önceki nesle kıyasla yakıt ve CO₂ azaltımlarını tahmin etmektedir. Caterpillar ayrıca, 301.9 akülü elektrikli mini ekskavatör ve 320 akülü elektrikli orta boy ekskavatör de dahil olmak üzere elektrifikasyona yönelik geliştirme makinelerini de göstermiştir. Bu, "her şey yarın batarya ile çalışacak" anlamına gelmiyor; şarj süresi, yerinde güç kullanılabilirliği, kullanım oranı ve hidrolik sistem verimliliği gibi faktörleri hesaba katarak, kullanım durumuna özgü seçeneklerin yelpazesinin genişlediği anlamına geliyor.
Ürünleri karşılaştırırken, aşağıdaki maddeleri aynı temelde sıralamak faydalı olacaktır.
Bakış Açısı
Kontrol Edilmesi Gereken Değerler
Gözden Kaçırılması Kolay Olanlar
Kazma Kuvveti
Kepçe/kol/bomda nominal kuvvet
Duruş, standart ve hidrolik basınca göre değişir
Çalışma Aralığı
Maksimum kazma derinliği, erişim, boşaltma yüksekliği
Kepçe, kol uzunluğu ve palet genişliğinin kombinasyonu
Hidrolik
Pompa tipi, maksimum akış, tahliye basıncı
Eş zamanlı çalışma sırasında akış dağılımı
Kontrol
Eğim, Yük, GNSS/IMU, uzaktan izleme
Seçenekler, bölge, iletişim ortamı
Çevresel Performans
Yakıt ekonomisi, emisyon düzenlemeleri, motor gücü
Kullanım oranı, şarj altyapısı, soğuk hava performansı
Bakım
Filtre aralıkları, yağ analizi, uzaktan teşhis
Parça tedarik ve servis ağı
7. Otonom Kazı Araştırması: Zemini "Bilinmeyen Yük" Olarak Ele Alma
Otonom kazı, bilinen bir yörüngeyi izleyen bir robot kolundan daha zordur. Kepçe toprağa girdiğinde, kazma direnci, nem içeriği, çakıl ve çökme aynı anda değişir, bu nedenle gerekli basınç aynı eklem açısında bile değişir. Araştırmalar, hidrolik basınç ve IMU verilerinden eklem torkunu ve duruşunu tahmin eder, kamera/LiDAR ile zemin şeklini tanır ve model öngörücü kontrol (MPC) veya takviyeli öğrenme kullanarak kazı yörüngesini günceller.
2022 yılında yapılan bir çalışma, bir inşaat makinesinin tam gövde pozisyonunu birden fazla IMU ve kinematik modelden tahmin ederek, ortalama eklem açısı RMSE'sini 1,71 derece olarak raporlamış ve sensör yerleşimi ve sayısının optimizasyonunu sağlamıştır. 2025 yılında, IMU'dan elde edilen mafsal açılarına bağlantı içi hareket bilgilerini ekleyen ve hidrolik ekskavatörün kesme kenarı konum tahminini gerçek donanım üzerinde doğrulayan bir çalışma yayınlandı. Bunlar mevcut ürünlerdeki standart özelliklerle aynı değil, ancak gelecekteki makine kontrol sistemlerinin ihtiyaç duyacağı sensör yerleşimini ve hata bütçesini somutlaştırıyorlar.
Otonomiyi aşamalara ayırırsak, gerçekçi bir sıralama şöyle görünür:
Kesme kenarı konumunu gösteren makine yönlendirmesi
Hedef yüzeyi aşmamak için valf komutlarını sınırlayan makine kontrolü
Yükü, yakıtı ve çevrim süresini otomatik olarak kaydeden iş yardımı
Zemin tanıma ve yörünge oluşturma dahil olmak üzere denetimli otonom kazı
Diğer makineler, işçiler ve damperli kamyonlarla koordineli olarak şantiye genelinde otonom inşaat
8. Sonuç: Hidrolik, Dişliler ve Tahmini Tek Bir Hata Bütçesi Altında İncelemek
Bir hidrolik ekskavatörün performansı yalnızca motor çıkışı veya kepçe kapasitesiyle belirlenmez. Hidrolik basınç ve akış, bağlantı geometrisi, IMU sapması, silindir boşluğu, planet dişli boşluğu, zemin direnci ve iletişim gecikmesi, en son teknolojiye sahip pozisyon ve çalışma sürelerini belirler.
Bir makineyi incelerken, önce "hangi parça, hangi sensörle ölçüldü, hangi koordinat sistemine dönüştürüldü, santimetre cinsinden hangi belirsizliğe kadar kontrol edildi" diye yazmak, katalog rakamlarını ve araştırma makalelerini aynı zeminde karşılaştırmanıza olanak tanır. Elektriklenmeyi ve yapay zeka otonomisini, mevcut mekanik sistemin (hidrolik, redüksiyon dişlileri ve güvenlik izleme dahil) üzerine katmanlanmış teknolojiler olarak ele almak, haber başlıklarına kapılmaktan kaçınmayı kolaylaştırır.
Anlayışınızı kontrol edin
Basınç ve akış aynı işi mi yapıyor?
Sabit piston alanı için, ideal modelde basınç kuvveti, akış ise hızı belirler.
Daha fazla kuvvet ve daha hızlı hareket farklı gereksinimlerdir.
## Referanslar
- [Komatsu ICT İnşaat Makineleri Malzemeleri](https://www.komatsu.jp/kcsj/ict)
- [Caterpillar — Ekskavatör Evrimi](https://www.caterpillar.com/en/news/caterpillarNews/2024/excavator-evolution.html)
- [Caterpillar — Akülü Elektrikli Makineler](https://www.caterpillar.com/content/catdotcom/en_US/by-industry/construction/electric-products.html)
- [Ormancılık ve Orman Ürünleri Araştırma Enstitüsü — Hidrolik Ekskavatörlerin Duruş Tahmini Doğruluğu](https://www.jstage.jst.go.jp/article/ffpri/19/3/19_269/_article/-char/en)
- [İnşaat makineleri için IMU tabanlı tam gövde pozisyon tahmini](https://doi.org/10.1016/j.autcon.2022.104217)
- [Bağlantılar arası hareket bilgisi kullanılarak hidrolik ekskavatörün kesici kenar pozisyonu tahmini](https://doi.org/10.1299/jsmermd.2025.1a2-b01)
- [Hidrolik ekskavatörler için kesici kenar pozisyonu tanıma üzerine karşılaştırmalı bir çalışma](https://www.mdpi.com/1424-8220/20/10/2881) )

 Servis halindeki bir hidrolik ekskavatör

Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.