Contents — find the section you need
Vista de longe, uma escavadeira hidráulica parece uma "pá gigante" — uma cabine e um braço longo posicionados sobre um par de esteiras. Na realidade, trata-se de um manipulador móvel equipado com sensores: ele converte a energia mecânica do motor em fluido de alta pressão por meio de uma bomba hidráulica e, em seguida, utiliza múltiplas válvulas proporcionais para acionar simultaneamente a lança, o braço, a caçamba, o giro e o deslocamento. Aumentar a precisão da escavação exige o controle não apenas da extensão dos cilindros, mas também da inclinação da máquina, do ângulo de giro, da flexibilidade de cada elo e da força de reação do solo.

Foto 1 — Uma ilustração conceitual educacional para leitura da estrutura de uma escavadeira. Os círculos brancos são locais candidatos explicativos para sensores, não uma afirmação sobre um recurso padrão ou um modelo específico.
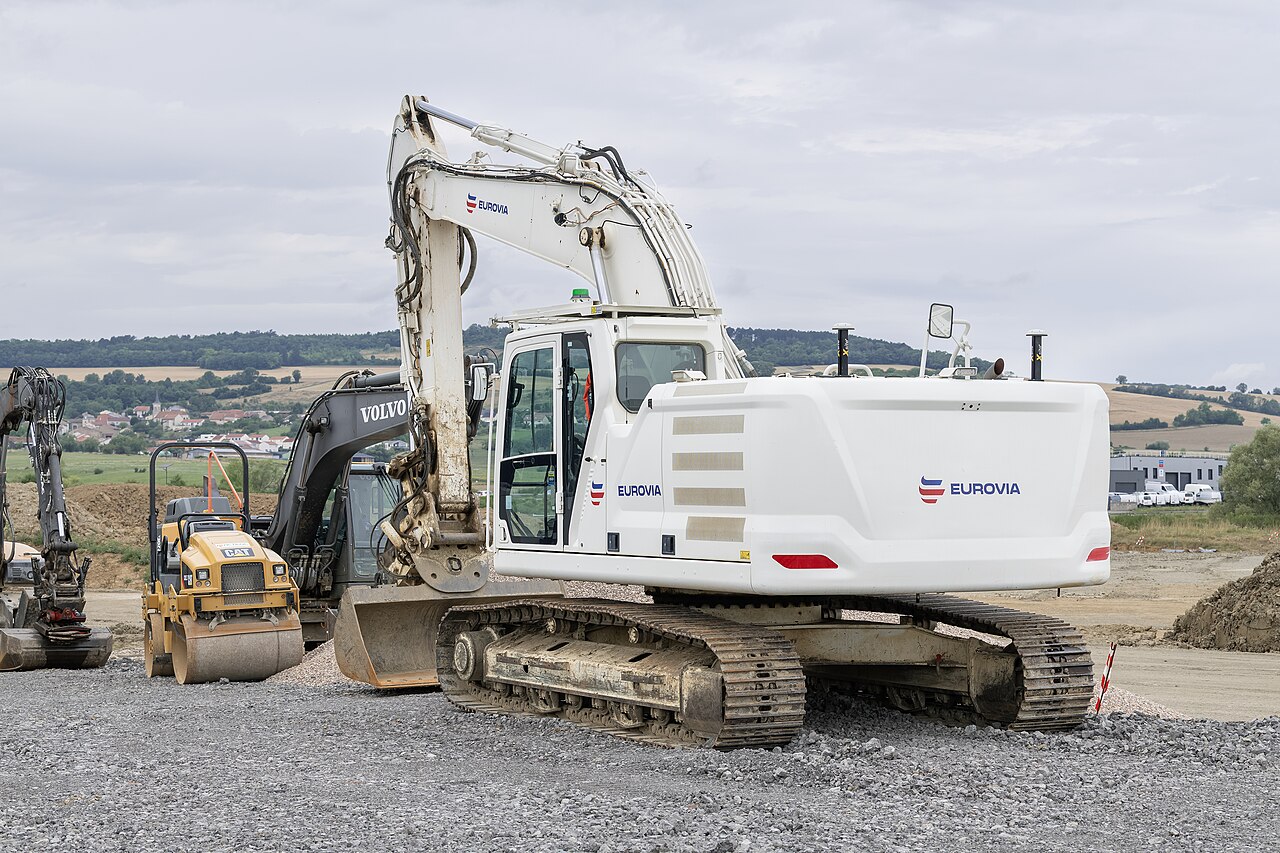 Uma escavadeira hidráulica em serviço
Imagem: CAT 326 (Alexandre Prevot, CC BY-SA 4.0), Wikimedia Commons. Não os modelos Komatsu ou Caterpillar específicos equipados com TIC discutidos no texto — um Exemplo de máquina real para leitura do layout da lança, braço e caçamba.

Resumo de 30 segundos
-
O fluxo de potência segue a seguinte ordem: "motor diesel → bomba hidráulica → válvula de controle → cilindro/motor hidráulico → articulação/esteiras". Os sistemas hidráulicos podem fornecer grandes forças suavemente em baixa velocidade.
-
Se os ângulos da lança, braço e caçamba forem q_1,q_2,q_3 e os comprimentos das barras forem l_1,l_2,l_3, a ponta da caçamba pode ser encontrada por meio da cinemática direta. A combinação de dados da IMU, curso do cilindro e ângulo de giro permite estimar a posição 3D da aresta de corte.
-
Engrenagens planetárias são usadas na transmissão final do material rodante e na engrenagem redutora de giro da superestrutura. Elas fornecem alto torque a partir de uma pequena entrada, mas a carga na superfície dos dentes, a lubrificação, o calor e a folga determinam a vida útil.
-
As máquinas da Komatsu equipadas com ICT e O Cat Grade/Payload da Caterpillar usa GNSS, IMU, sensores hidráulicos e dados de projeto 3D para ajudar os operadores a evitar "escavar muito fundo" ou "carregar demais". As especificações variam de acordo com o modelo, região e opções, portanto, você precisa da data de referência nos materiais oficiais.
- A pesquisa em escavação autônoma combina estimativa de atitude a partir de múltiplas IMUs, reconhecimento da superfície do solo via câmera/LiDAR, controle preditivo de modelo e aprendizado por reforço. A mudança das condições do solo e o monitoramento de segurança continuam sendo os obstáculos entre isso e a implantação prática.
1. Primeiro, divida a máquina em quatro partes
Desmonte a estrutura da escavadeira hidráulica para que o fluxo de força nunca seja interrompido.
- Rolamento: As esteiras esquerda e direita, os motores hidráulicos de deslocamento, as engrenagens de redução (transmissões finais), as rodas-guia, as rodas dentadas e os roletes transmitem a força para o solo.
- Superestrutura: Suporta o motor, a bomba, o tanque, a cabine e o contrapeso, e gira em relação ao 1. Rodapé: Acionamento por rolamento de giro e engrenagem redutora de giro.
- Equipamento de trabalho: A lança, o braço (braço) e a caçamba são acionados por cilindros hidráulicos. O desgaste em cada pino e a rigidez das bielas afetam diretamente a precisão de corte.
- Controle e sensoriamento: Joysticks, válvulas proporcionais eletromagnéticas, sensores de pressão/temperatura/fluxo, IMU, GNSS, câmeras e terminais de comunicação são o que tornam a máquina "mensurável".
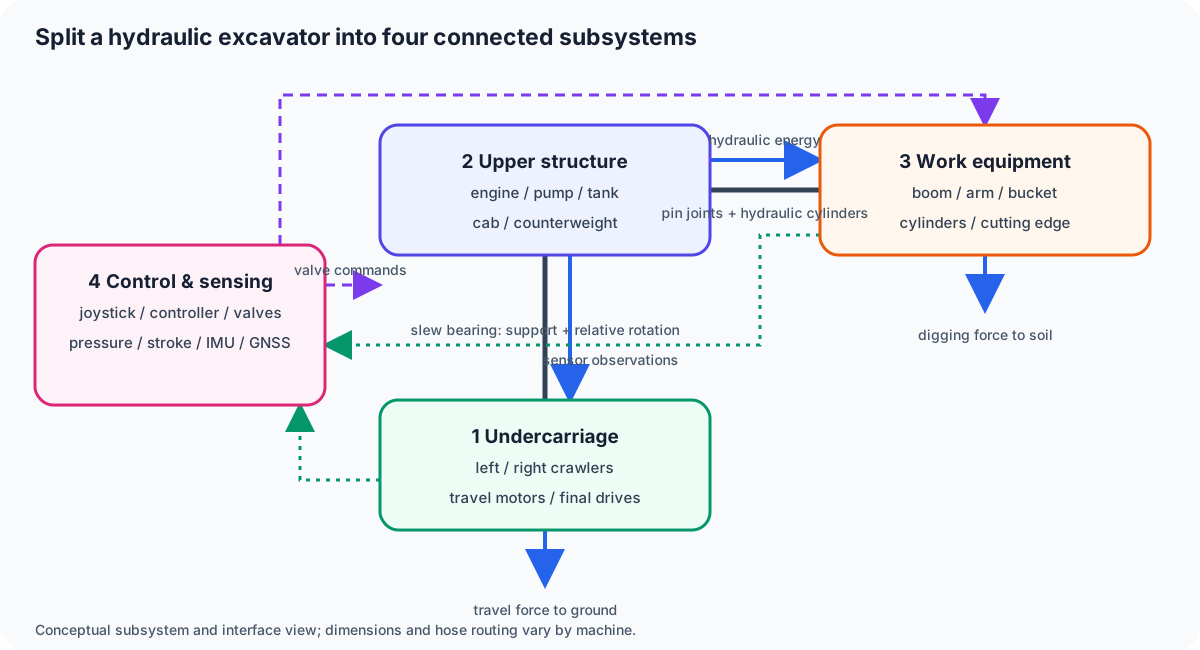
Figura 1 — As quatro partes não são caixas isoladas. O chassi suporta a superestrutura por meio do rolamento de giro; a bomba superior distribui energia hidráulica para o equipamento de trabalho e os motores de deslocamento; O controle e a detecção emitem comandos de válvulas e retornam observações.
O nome "escavadeira" faz com que a caçamba pareça a única protagonista, mas a força de escavação real é determinada pela combinação de pressão e postura nos cilindros da lança, do braço e da caçamba. Mesmo com a mesma pressão hidráulica, o torque transmitido ao solo varia com o ângulo da articulação, portanto, os valores de força de escavação de catálogo nunca devem ser comparados sem considerar a postura de trabalho.
2. Noções básicas de hidráulica: Pressão é força, vazão é velocidade
Considere a área do pistão do cilindro hidráulico como A e o diferencial de pressão como \Delta p. O empuxo ideal é
Se a bomba fornecer uma vazão de Q, a velocidade do pistão será
Aumentar a pressão gera mais força; O aumento da vazão proporciona um movimento mais rápido, mas a potência no eixo da bomba
aumenta simultaneamente. Como a potência do motor não tem folga, a execução simultânea de múltiplas operações exige coordenação entre a alocação da vazão de descarga da bomba, a detecção de carga, as válvulas de compensação de pressão e o controle da rotação do motor.
Os problemas clássicos em um circuito hidráulico são a cavitação e o calor. Se a pressão no lado da sucção, que puxa o fluido do tanque para a bomba, cair muito, formam-se bolhas; quando colapsam, danificam as superfícies metálicas. Em vazamentos, restrições e orifícios de válvulas, a energia da pressão se converte em calor, razão pela qual resfriadores e o controle da viscosidade do fluido hidráulico são necessários. Mesmo com a eletrificação, enquanto os atuadores hidráulicos permanecerem, esse problema de projeto térmico nunca desaparecerá.
3. Cinemática da Lança, Braço e Caçamba
Em um modelo planar simplificado, posicione o pino da estrutura superior na origem, considere os comprimentos das bielas da lança/braço/caçamba como l_1,l_2,l_3 e os ângulos como q_1,q_2,q_3. A posição da ponta da caçamba é
Adicionando o ângulo de giro q_0, obtemos as coordenadas do plano horizontal
Esta é a cinemática direta.
Em máquinas mais antigas que não podem medir o ângulo diretamente, o ângulo é calculado retroativamente a partir do comprimento do cilindro s. Se a distância entre dois pinos formar um triângulo, a lei dos cossenos
recupera o ângulo da junta. Mas, ignorando a folga dos pinos, a deflexão das bielas e o desalinhamento 3D dos pontos de montagem do cilindro, obtém-se um erro de vários centímetros na ponta. A deformação elástica ao pressionar contra o solo afasta a máquina de um modelo calibrado sem carga.
4. Por que montar IMUs na lança e no braço?
Uma IMU mede as mudanças de atitude de cada elo em alta frequência usando um acelerômetro e um giroscópio. Posicionar IMUs em quatro locais — superestrutura, lança, braço e caçamba — permite estimar a atitude absoluta de cada elo e subtrair os ângulos relativos dos elos adjacentes. Como uma IMU independente acumula viés por meio da integração, ela é combinada com a calibração estática na inicialização, a direção da gravidade, o comprimento do cilindro, o ângulo de giro e o GNSS/estação total (TS).
Um estudo de campo sobre escavadeiras para estradas de acesso florestal instalou IMUs em quatro locais — superestrutura, lança, braço e caçamba — e relatou um erro médio de altura da lâmina de corte de 1,03 cm, enquanto o erro 3D chegou a 7,05 cm devido ao erro de direção. Isso não significa que "mais IMUs sempre significam maior precisão" — mostra que a perturbação magnética de direção, a rigidez da montagem, a atitude inicial e a medição de referência no solo são igualmente importantes.
O circuito de estimação usado na pesquisa e implementação é o seguinte:
-
Ler as IMUs a aproximadamente 200 Hz e integrar a atitude de cada elo como um quatérnio.
-
Interpolar o curso do cilindro, o encoder de giro e a pressão para os mesmos instantes de tempo.
-
Fundir os ângulos previstos pela cinemática direta com os ângulos relativos das IMUs por meio de um gráfico EKF/fator.
-
Corrigir a deriva usando observações externas, como GNSS, rastreadores a laser ou câmeras estéreo.
- Registre a distância entre a aresta de corte e a superfície de projeto, juntamente com a pressão, o fluxo e o consumo de combustível.
5. Engrenagens Planetárias no Corpo de Giro e na Transmissão Final
Os motores hidráulicos giram em alta velocidade e com torque moderado, o que é muito rápido para acionar as esteiras ou o rolamento de giro diretamente. É aí que entram as engrenagens planetárias redutoras. A combinação de quatro elementos — a engrenagem solar, múltiplas engrenagens planetárias, a engrenagem anular e o porta-satélites — resulta em uma grande relação de redução, mantendo a coaxialidade.
Para um trem de engrenagens planetárias simples, com número de dentes Z_s,Z_r e velocidades angulares \omega_s,\omega_r,\omega_c, a relação de velocidade é
Fixar a engrenagem anular, alimentar a entrada através da engrenagem solar e obter a saída do porta-satélites diminui a rotação de saída enquanto aumenta o torque. Como várias engrenagens planetárias compartilham a carga, isso resulta em uma densidade de torque maior do que um trem de engrenagens cilíndricas de dentes retos com o mesmo diâmetro externo.
Na engrenagem de redução de giro, o impacto na superfície dos dentes e a folga se tornam um problema à medida que a inércia da superestrutura é acelerada e desacelerada. Na transmissão final, a vida útil é determinada pelo torque de impacto de uma esteira subindo sobre uma rocha, pela vedação contra lama e água e por longos trechos de operação em baixa velocidade e alto torque. Em vez de comparar apenas a quantidade de dentes planetários, é preciso analisar o deslocamento do motor hidráulico, a pressão de alívio, a relação de redução, a lubrificação, os rolamentos e o passo da esteira como um único sistema de transmissão.
6. Exemplos Atuais de Construção e Produtos com ICT
Os sistemas de construção da Komatsu equipados com ICT combinam uma antena GNSS, uma unidade de medição inercial (IMU), detecção do ângulo e curso da lança/braço/caçamba e dados de projeto 3D para exibir a diferença entre a posição da lâmina de corte e a superfície alvo no monitor da cabine. Os materiais oficiais da Komatsu sobre máquinas de construção com tecnologia da informação e comunicação (TIC) descrevem a configuração do sistema, incluindo a unidade de sensores, e seu uso na orientação/controle de máquinas em escavadeiras hidráulicas. Na prática, a adoção geralmente começa não com a "escavação automática", mas com a orientação que impede a máquina de ultrapassar a área projetada, o registro da obra concluída e a redução do número de passagens de levantamento topográfico.
A Caterpillar Next Generation 320 é um exemplo de família de produtos que combina controle hidráulico, rotação do motor, eficiência de combustível, Cat Grade, Cat Payload e telemática VisionLink. Os dados publicados pelo próprio fabricante estimam as reduções de combustível e CO₂ em comparação com a geração anterior, usando dados operacionais da máquina e tipo de combustível. A Caterpillar também apresentou máquinas em desenvolvimento voltadas para a eletrificação, incluindo a miniescavadeira elétrica a bateria 301.9 e a escavadeira média elétrica a bateria 320. Isso não significa que "amanhã tudo será movido a bateria" — significa que a gama de opções específicas para cada caso de uso está se expandindo, levando em consideração o tempo de carregamento, a disponibilidade de energia no local, a taxa de utilização e a eficiência do sistema hidráulico.
Ao comparar produtos, é útil alinhar os seguintes itens com base nos mesmos critérios.
| Perspectiva | Valores a verificar | Fáceis de ignorar |
|---|---|---|
| Força de escavação | Força nominal na caçamba/braço/lança | Varia com a postura, o padrão e a pressão hidráulica |
| Alcance de trabalho | Profundidade máxima de escavação, alcance, altura de descarga | Combinação de caçamba, comprimento do braço e largura da esteira |
| Hidráulica | Tipo de bomba, vazão máxima, pressão de alívio | Alocação de vazão durante operação simultânea |
| Controle | Inclinação, carga útil, GNSS/IMU, monitoramento remoto | Opções, região, ambiente de comunicação |
| Desempenho ambiental | Economia de combustível, regulamentação de emissões, potência do motor | Taxa de utilização, infraestrutura de carregamento, desempenho em clima frio |
| Manutenção | Intervalos de troca de filtros, análise de óleo, diagnóstico remoto | Rede de fornecimento de peças e serviços |
7. Pesquisa em Escavação Autônoma: Tratando o Solo como uma "Carga Desconhecida"
A escavação autônoma é mais complexa do que um braço robótico seguindo uma trajetória conhecida. À medida que a caçamba penetra no solo, a resistência à escavação, o teor de umidade, a presença de cascalho e o desmoronamento se alteram simultaneamente, fazendo com que a pressão necessária mude mesmo com o mesmo ângulo articular. A pesquisa estima o torque e a orientação das articulações a partir da pressão hidráulica e dos dados da IMU (Unidade de Medição Inercial), reconhece a forma do solo com câmera/LiDAR e atualiza a trajetória de escavação usando controle preditivo baseado em modelo (MPC) ou aprendizado por reforço.
Um estudo de 2022 estimou a postura completa de uma máquina de construção a partir de múltiplas IMUs e um modelo cinemático, relatando um RMSE (Erro Quadrático Médio) médio do ângulo articular de 1,71 graus, juntamente com a otimização do posicionamento e da quantidade de sensores. Em 2025, foi publicado um estudo que adicionou informações de movimento interligado aos ângulos das juntas derivados da IMU (Unidade de Medição Inercial) e validou a estimativa da posição da lâmina de corte de escavadeiras hidráulicas em hardware real. Essas informações não são idênticas aos recursos padrão dos produtos atuais, mas concretizam o posicionamento dos sensores e a margem de erro que os futuros sistemas de controle de máquinas precisarão ter.
Dividindo a autonomia em etapas, uma ordem realista seria a seguinte:
- Orientação da máquina que exibe a posição da lâmina de corte
- Controle da máquina que limita os comandos das válvulas para evitar ultrapassar a superfície alvo
- Assistência ao trabalho que registra automaticamente a carga útil, o combustível e o tempo de ciclo
- Escavação autônoma supervisionada, incluindo reconhecimento do solo e geração de trajetória
- Construção autônoma em toda a obra, coordenando-se com outras máquinas, trabalhadores e caminhões basculantes
8. Conclusão: Analisando a Hidráulica, as Engrenagens e a Estimativa sob uma Única Margem de Erro
O desempenho de uma escavadeira hidráulica não é determinado apenas pela potência do motor ou pela capacidade da caçamba. Pressão e vazão hidráulicas, geometria da ligação, polarização da IMU, folga do cilindro, folga da engrenagem planetária, resistência do solo e latência de comunicação se acumulam para determinar o posicionamento e o tempo de trabalho de última geração.
Ao examinar uma máquina, anotar primeiro "qual peça, medida por qual sensor, convertida para qual sistema de coordenadas, controlada com qual incerteza em centímetros" permite comparar dados de catálogo e artigos de pesquisa em pé de igualdade. Tratar a eletrificação e a autonomia por IA como tecnologias sobrepostas ao sistema mecânico existente — incluindo hidráulica, engrenagens de redução e monitoramento de segurança — facilita evitar ser influenciado por manchetes de notícias.
Pressão e vazão desempenham a mesma função?
Para uma área de pistão fixa, a pressão determina a força e a vazão determina a velocidade no modelo ideal. Mais força e movimentos mais rápidos são requisitos diferentes.
Referências
- Materiais para Máquinas de Construção Komatsu ICT
- Caterpillar — Evolução de Escavadeiras
- Caterpillar — Máquinas Elétricas a Bateria
- Instituto de Pesquisa Florestal e de Produtos Florestais — Precisão da Estimativa de Atitude de Escavadeiras Hidráulicas
- Estimativa de pose de corpo inteiro baseada em IMU para máquinas de construção
- Estimativa da posição da lâmina de corte de escavadeiras hidráulicas usando informações de movimento interligado
- Um estudo comparativo sobre o reconhecimento da posição da lâmina de corte para escavadeiras hidráulicas
Comentários
Entre na sua conta para continuar.
Ainda não há dados.