Contents — find the section you need
磁力计将磁场(地球自身磁场或附近物体产生的磁场)的强度和方向转换成电信号。其核心原理源于固态物理学:当电流或电子自旋处于磁场中时,其产生的电压或电阻会随磁场的强度和方向而变化。精确读取这种变化,就能量化原本不可见的磁力线场的方向。相机、激光雷达和雷达等设备通过主动或被动的方式利用光波和无线电波工作,而磁力计始终处理的是已经存在的物质——地球磁场本身。因此,只要有电源,磁力计就是少数几种能够在室内、水下或地下等GPS信号无法覆盖的环境中持续提供绝对方向外部参考的传感器之一。从智能手机的电子罗盘应用,到无人机和自动驾驶汽车惯性测量单元(IMU)中内置的九轴传感器的偏航角漂移校正,再到航天器的姿态控制,它几乎是所有需要确定方向的电子设备的基础组件。
 Honeywell HMC5883L(三轴数字罗盘 IC)
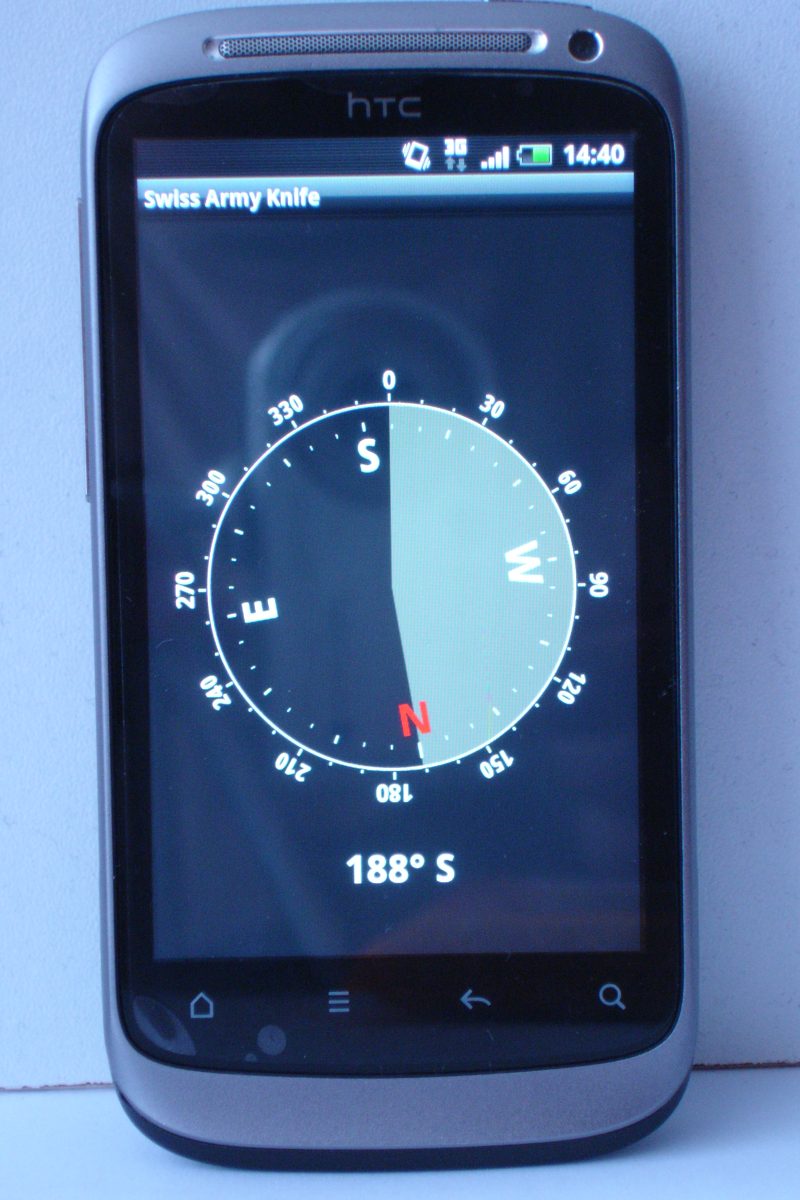 智能手机电子罗盘应用
图片:Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone 电子罗盘应用(Zirguezi, CC0),Wikimedia Commons。


原理:测量的四种物理现象地球磁场——霍尔效应、AMR、GMR、磁通门
“磁力计”一词涵盖了四种大致不同的内部物理工作原理。这四种原理如今都已大规模生产,应用于消费和工业领域的3轴磁力计芯片。
霍尔效应——电流和磁场产生的横向电压
当电流I流过一层薄半导体薄膜,并施加一个垂直于该电流的磁场B时,洛伦兹力会使载流子沿垂直于电流和磁场的方向偏转,从而在该方向上产生电压差(霍尔电压V_H)。
其中,n为载流子密度,e为基本电荷,t为薄膜厚度。由于霍尔电压与磁场强度成正比,因此对其进行放大和数字化处理即可直接测量磁场。其基本原理是霍尔效应本身,该效应由当时约翰·霍普金斯大学的研究生埃德温·霍尔于1879年发现——这一效应已有140多年的历史,至今仍在智能手机芯片中发挥作用。博世Sensortec公司的磁力计采用了一种基于霍尔效应的结构,该公司称之为“FlipCore”,而BMM150则是其旗舰产品。
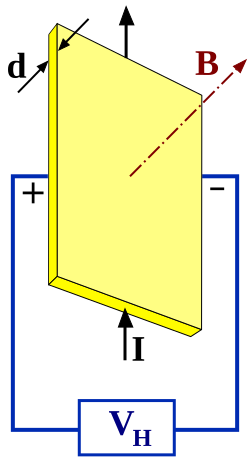
图片:Diagram 霍尔效应图(Gregors, CC BY-SA 3.0), Wikimedia Commons.霍尔电压V_H的方向与电流I和磁场B的方向均垂直。

AMR(各向异性磁阻)——电阻随磁化方向变化
铁磁材料(例如铁镍合金)的电阻会随着其内部磁化方向与电流方向之间的夹角\theta而略微变化。电阻的变化大致与\cos^2\theta成正比,利用这种关系来检测外部磁场的方向就是AMR(各向异性磁阻)方法。这种现象本身比霍尔效应更古老——威廉·汤姆逊(开尔文勋爵)于1856年在铁和镍中发现了它。由于其产生的实际电阻变化幅度大于霍尔效应传感器,因此AMR器件具有更高的灵敏度。霍尼韦尔的HMC5883L是一款三轴数字罗盘集成电路,它明确采用了这种“各向异性磁阻技术”。
巨磁阻 (GMR)——一种产生数量级更大电阻变化的多层薄膜
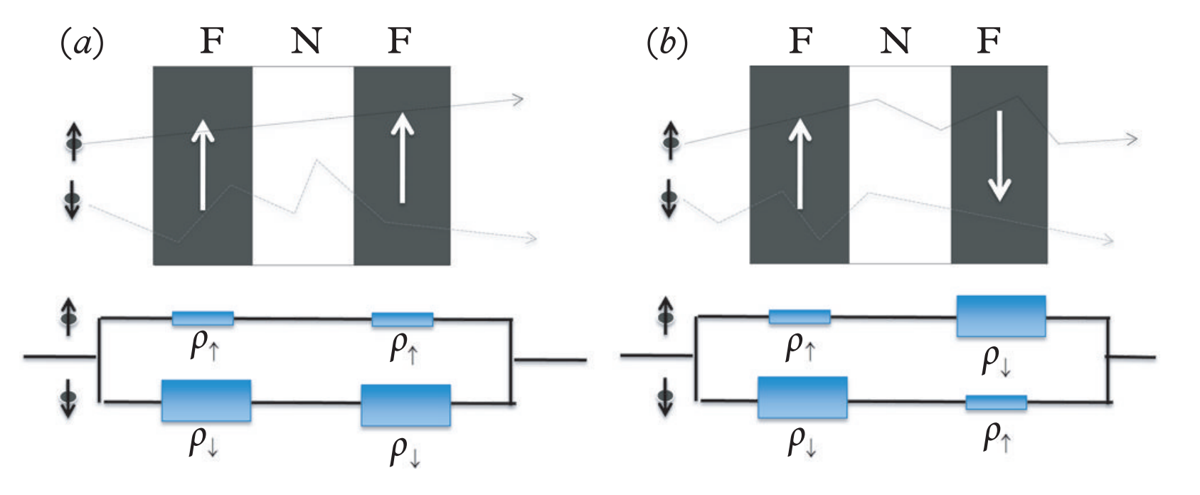
巨磁阻 (GMR) 的基本原理与AMR相同,但在机制和规模上有所不同。将铁磁性金属和非磁性金属堆叠成多层结构,每层厚度仅为几纳米,相邻磁性层的磁化方向是平行还是反平行会显著改变电子的自旋相关散射程度,从而使电阻变化达到百分之几十。传统AMR只能产生几个百分点的电阻变化,而GMR可以实现接近50%的电阻变化——这正是它被称为“巨磁阻”的原因。尽管霍尔效应和AMR的成本仍然是主流三轴磁罗盘集成电路的核心,但GMR和TMR(隧道磁阻)仍然是需要更高灵敏度的应用领域(例如高灵敏度磁力计和硬盘读写磁头)的首选技术。其发现历程将在下文的历史部分介绍。
图片:Schematic 的GMR多层结构(K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons.铁磁层(绿色)和非磁性层(灰色)交替堆叠;电阻值会根据各层相对磁化方向发生显著变化。

磁通门——磁芯饱和实现高精度测量
霍尔效应、各向异性磁阻 (AMR) 和巨磁阻 (GMR) 技术都是直接利用半导体或薄膜的物理特性,而磁通门技术则利用电磁感应。缠绕在软磁芯(高磁导率磁芯)上的激励线圈通有交流电流,该电流周期性地驱动磁芯进入和退出磁饱和状态。当磁芯未饱和时,它很容易被外部磁场吸收;一旦饱和,它就会将外部磁场排斥出去——用感应线圈拾取这种非线性响应,即可产生与外部磁场强度成正比的谐波分量(主要是二次谐波)。其基本原理的复杂性使其精度更高、噪声更低,优于通常基于霍尔效应或AMR的半导体芯片。正因如此,磁通门磁力计至今仍是地磁观测卫星以及高精度海洋和航空磁力计的首选。
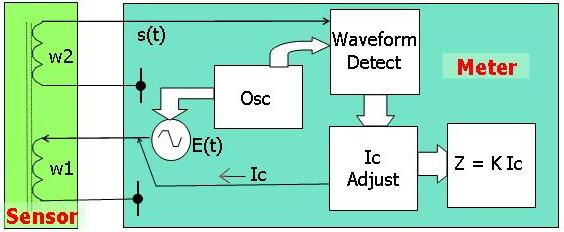
图片:Diagram 磁通门磁力计原理图(BacLuong,公共领域),Wikimedia Commons。

励磁线圈周期性地使磁芯饱和,而感应线圈则读取随外部磁场变化的感应电压的谐波分量。
地磁与方位:磁偏角,磁北与真北之间的差距
地球本身就是一个巨大的磁体——其外核的对流(地磁发电机)产生覆盖地表的磁场。磁力计上内置的“电子罗盘”探测该地磁矢量水平分量的方向,并将其称为磁北。但是,磁极(北磁极)与地理北极(真北)并不重合,并且每年都会发生轻微漂移,因此在特定位置测得的磁北与真北之间存在一个称为“磁偏角”的偏差。磁偏角会因地点和年份而异,范围从几度到二十度以上不等。因此,实用的电子罗盘会利用自身位置(经纬度)和当前时间,参考地磁模型(例如世界磁模型 (WMM))进行校正。WMM 由美国国家海洋和大气管理局 (NOAA) 的国家环境信息中心和英国地质调查局联合发布,每五年修订一次。GPS 本身无法提供航向(只有在移动时才能确定行进方向),因此,磁力计可以即时返回航向,即使在静止状态下也能做到这一点,正好可以弥补 GNSS 在这方面的不足。
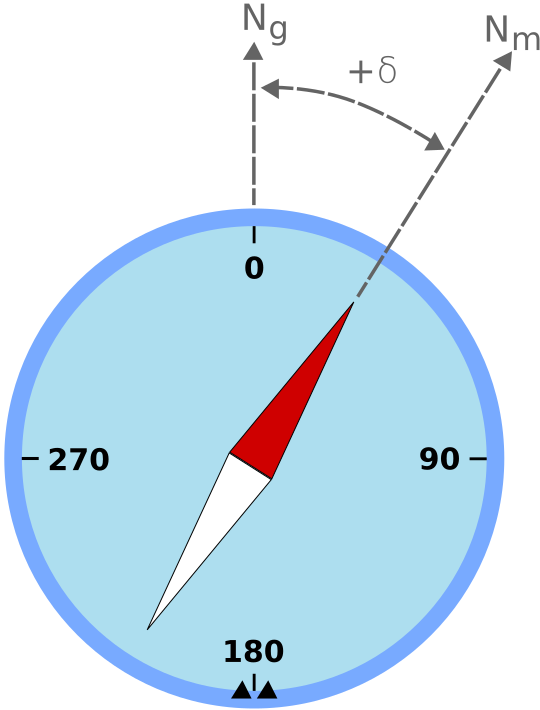
图片:Diagram 解释磁偏角(Odder, CC BY-SA 3.0), Wikimedia Commons.磁偏角是指真北和磁北之间的角度差。

硬铁和软铁误差及校准
将磁力计安装在实际车辆(例如机器人、无人机或汽车)上,车辆自身产生的磁场畸变会与地球磁场混合在一起。这种畸变大致可分为两类。
-
硬铁误差:由电机永磁体、扬声器或载流线路产生的“固定”磁场偏移。它表现为传感器输出的原点偏离地球的真磁场零点——绘制三轴输出图,你会得到一个中心偏离原点的球体。
-
软铁误差:由高磁导率部件(例如铁、镍)引起的误差,这种误差随航向而变化,会扭曲周围的磁场。它表现为三轴输出分布从球形变形为椭球形。
校准过程是这样的:在采集磁力计原始数据的同时,将车辆旋转到每个方向;然后结合球面拟合(硬铁校正——估计偏移量)和椭球面拟合(软铁校正——校正比例和倾斜),得出变换矩阵和偏移向量,从而将变形的椭球面映射回以原点为中心的球面。这一步骤在Analog Devices和VectorNav等仪器制造商发布的应用笔记中均有介绍,是任何实际磁力计应用中不可或缺的一步。 2025 年发表的一篇论文“基于最大后验概率估计的磁力计-IMU联合校准”(arXiv:2505.16662,作者:Chuan Huang、Gustaf Hendeby 和 Isaac Skog)将磁力计和IMU的校准参数以及传感器姿态视为联合未知量,并通过最大后验概率估计求解。该论文报告称,与以往方法相比,精度提高了20-30%,速度提高了一个数量级——这表明校准本身至今仍是一个活跃的研究课题。
与IMU融合:基于AHRS的姿态和航向估计
惯性测量单元(IMU)通过积分加速度和角速度来推导姿态,但仅依赖积分角速度会导致偏航角(飞行器的航向,即绕垂直轴的旋转)随时间无限漂移。加速度计可以利用重力方向作为参考,校正横滚和俯仰漂移,但它完全无法提供绕垂直轴旋转的信息。磁力计的作用就在于此。由于地球磁矢量指向恒定的水平方向(忽略局部畸变),将磁力计的输出与已知的姿态相结合,可以定期修正偏航角漂移。
一种利用“9轴”配置(由3轴加速度计、3轴陀螺仪和3轴磁力计组合而成)估计绝对姿态的算法被称为姿态航向参考系统(AHRS),Madgwick滤波器和Mahony滤波器是其两种典型的实现方式。Madgwick滤波器的结构类似于比例控制器,它利用加速度计和磁力计的误差梯度来校正陀螺仪的姿态估计,并且在9轴配置下能够提供高精度的姿态估计。 Mahony 滤波器则采用比例积分控制来校正陀螺仪偏差,因此非常适合在计算资源有限的小型微控制器上实现。在这两种情况下,缺少磁力计的六轴配置(仅包含加速度计和陀螺仪)都无法将偏航角限制为绝对值——它只能跟踪相对旋转——这正是磁力计最初与惯性测量单元 (IMU) 配合使用的原因。
主要产品规格对比
| 产品 | 制造商 | 传感方式 | 量程 | 分辨率 | 接口 | 备注 |
|---|---|---|---|---|---|---|
| BMM150 | 博世 Sensortec | 霍尔效应(FlipCore) | ±1300µT(X/Y 轴),±2500µT(Z 轴) | 0.3µT | I2C/SPI | 低功耗(170µA 低功耗预设),电子罗盘的标准之选 |
| LIS3MDL | 意法半导体 | 磁阻式 | ±4/±8/±12/±16 高斯(可选) | 16 位输出 | I2C/SPI | 四个可选满量程范围,-40 至 85°C 工作温度 |
| HMC5883L | 霍尼韦尔 | AMR | ±8 高斯 | 0.005 高斯 | I2C | 开创性的三轴数字罗盘 IC,广泛应用于 Arduino 分线板 |
| AK09918C | 旭化成微电子 | 霍尔效应 | ±32 高斯(宽动态范围) | — | I2C | 超紧凑型 4 引脚 WLCSP 封装,适用于智能手机和可穿戴设备 |
| MLX90393 | Melexis | 霍尔效应(三轴+IMC) | 最高灵敏度设置下可达±4.8mT或更高 | 取决于可编程增益设置 | I2C/SPI | 通过0.1-100%可变占空比实现超低功耗运行,也可用于接近磁铁位置传感 |
博世的BMM150采用基于霍尔效应的结构,并基于其专有的FlipCore技术,其低功耗设计显然是针对电子罗盘应用而设计的。意法半导体的LIS3MDL提供±4至±16高斯四种可选满量程范围,广泛应用于从工业设备到无人机的各种领域。霍尼韦尔的HMC5883L长期以来一直是基于AMR的三轴数字罗盘IC的事实标准,至今仍广泛用于Arduino/Raspberry Pi爱好者机器人和无人机社区常用的廉价分线板(如GY-271等)中。日本旭化成微电子(Asahi Kasei Microdevices)生产的AK09918C采用超小型4引脚WLCSP(晶圆级芯片封装),主要面向智能手机和可穿戴设备。比利时Melexis公司则将霍尔效应与其专有的Triaxis技术和IMC(集成磁力集中器)相结合,打造出MLX90393。其主要特点是超低功耗运行,占空比可在0.1%至100%之间调节。除了用作地磁罗盘外,它还可用作非接触式位置传感器,检测附近永磁体的位置和角度,使其成为一款用途广泛的产品。
历史:从矿山勘探到海底探矿再到登月
追溯当今高精度磁力计的起源,你会发现它最初应用于石油公司的矿山勘探技术。磁通门磁力计是一种廉价易用的技术,由海湾石油公司的维克多·瓦基耶 (Victor Vacquier) 于 20 世纪 30 年代开发,用于矿藏勘测。1941 年,第二次世界大战爆发,瓦基耶前往哥伦比亚大学机载仪器实验室,参与将磁通门技术应用于潜艇探测的研究。研究成果是一种名为“MAD”(磁性机载探测器)的设备,安装在飞机和舰船上,用于探测浅水敌方潜艇产生的磁异常。MAD 于 1942 年 12 月投入使用,并被日本和美国的反潜部队广泛采用。
战后,磁通门磁力计在太空探索领域焕发新生。除了观测地球自身的磁场外,阿波罗计划还利用部署在月球表面的磁通门磁力计来观测月球的剩余磁化强度及其与太阳风的相互作用。这项民用探矿技术的发展历程——从战时反潜作战到月球科学——堪称传感器技术民用与军用交叉应用的经典案例。
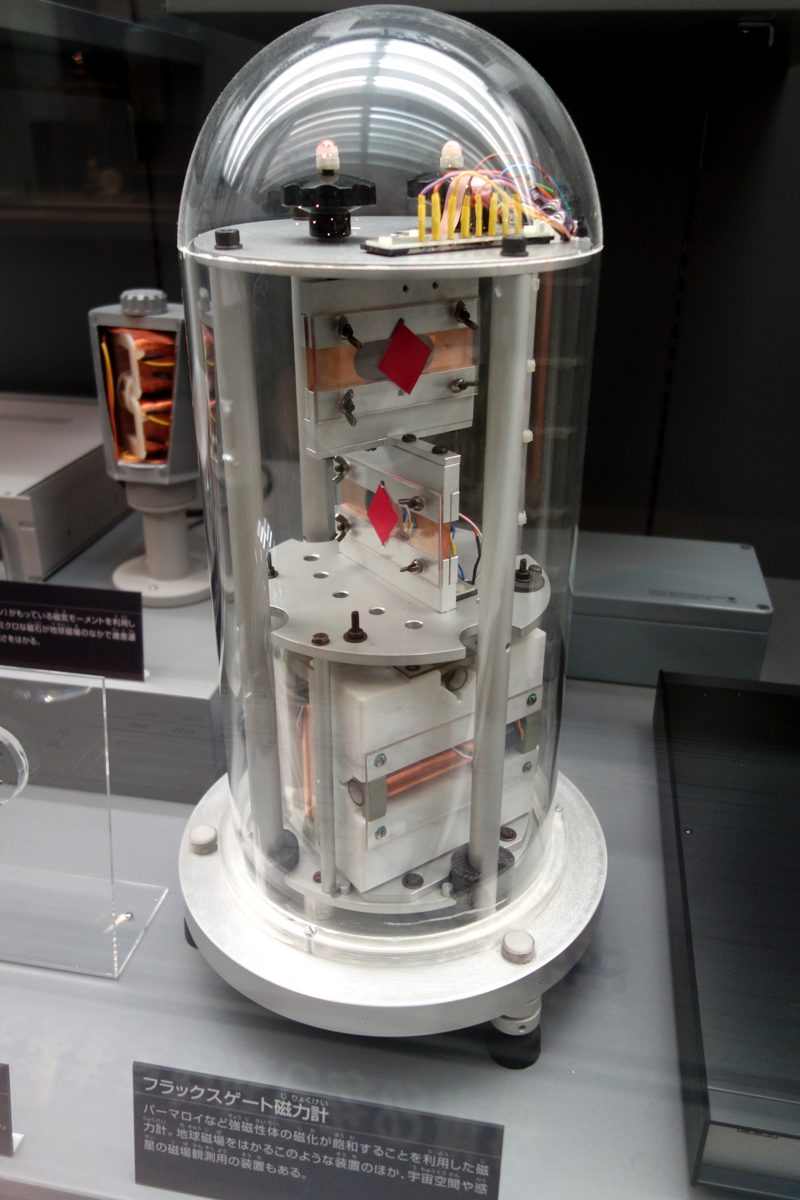
图片:A 阿波罗月球表面探测器搭载的磁通门磁力计(Daderot, CC0), Wikimedia Commons。现藏于日本国立科学博物馆(东京)。

磁阻效应与改变硬盘的诺贝尔奖
巨磁阻 (GMR) 的发现,即使在磁力计发展史上也堪称传奇。 1988年,由法国的阿尔伯特·费尔(Albert Fert)领导的研究小组和由德国的彼得·格伦伯格(Peter Grünberg)领导的研究小组分别独立发现了巨磁阻(GMR)现象。费尔的研究小组观察到,在由铁和铬层堆叠而成的多层结构中,电阻变化接近50%;而格伦伯格的研究小组则证实,在铁-铬-铁三层结构中,电阻变化约为10%。鉴于此前的磁阻效应(AMR)最多只能产生几个百分点的电阻变化,这种“巨大”的变化在当时令人震惊——“巨磁阻”(GMR)这个名称正是由费尔命名的。
这项发现不到十年就实现了商业应用。1997年,随着利用GMR效应的硬盘读写磁头投入使用,硬盘存储密度的年增长率——此前约为60%——跃升至近100%。如今智能手机和数据中心所依赖的大容量存储技术,正是建立在GMR磁头驱动的存储密度革命之上的。 2007年,阿尔伯特·费尔和彼得·格伦贝格因“发现巨磁阻效应”而共同荣获诺贝尔物理学奖。即使从基础物理发现到商业化再到获得诺贝尔奖的速度来看,巨磁阻效应在磁力计发展史上也占据着独特的地位。正如上文提到的2025年磁力计-惯性测量单元联合校准研究表明,在这一凝聚态物理发现近40年后,提高磁力计精度的研究仍在继续。
案例研究:仅利用地球磁场停止翻滚的立方体卫星——B-dot Control
磁力计(无论是多个磁力计同时工作还是单个磁力计)真正发挥作用的一个引人入胜的案例是立方体卫星(一种非常小的卫星)的姿态控制。立方体卫星在与火箭分离后,经常会以非预期的角速度翻滚进入轨道。在将太阳能电池板对准太阳或将通信天线对准地球之前,首先必须停止其自转——这个过程称为“去翻滚”。
这里使用的算法称为“B点控制”,它仅依赖于一个三轴磁力计和磁力矩器(一种基于线圈的执行器)。该算法计算磁力计测量的地球磁场矢量B随时间的变化率(导数,即“B点”),然后驱动磁力矩器产生一个方向与该变化方向相反的磁矩。与地球磁场相互作用产生的扭矩会逐渐抑制飞行器的自转,经过几个轨道周期后,立方体卫星便会稳定下来。这种方法无需陀螺仪,仅使用单个三轴磁力计的输出即可同时进行角速度估计和控制指令,这正是它适用于立方体卫星的原因——低成本、低功耗和轻量化是立方体卫星不可或缺的要素。这与汽车上众多传感器的阵列形成鲜明对比:仅凭一个磁力计就能完成端到端的自主姿态稳定。
决定性能的参数
-
根据应用选择合适的传感方法和量程:对于测量地球磁场(地表磁场强度约为 25-65µT)的电子罗盘应用,针对地磁范围优化的灵敏度——例如 BMM150 (±1300/2500µT) 或 HMC5883L (±8 高斯 = 800µT)——就足够了。而像 MLX90393 这样的产品,其设计初衷是用于检测附近永磁体的位置,因此具有更宽的量程(±4.8mT 或更高),并且增益可编程。应用是“通过地球磁场检测航向”还是“通过附近磁体检测位置”,从根本上决定了您应该选择哪种量程设计。
-
分辨率和噪声基底:您能将航向轨迹精确解析到多高的分辨率,例如 BMM150 的 0.3µT 或 HMC5883L 的 0.005 高斯(=0.5µT)。在机器人的自定位中,磁力计用于校正 IMU 的偏航漂移,因此低分辨率本身就成为校正精度的瓶颈。
-
功耗和占空比控制:在不需要连续测量时,您能多精细地控制运行——例如 BMM150 的低功耗预设模式 (170µA) 或 MLX90393 的 0.1-100% 可变占空比——决定了可穿戴设备或立方体卫星等功耗受限设备的电池寿命。
-
对硬铁/软铁误差和安装位置的容差:无论芯片性能多么出色,将其安装在电机、扬声器或金属框架附近都会引入较大的误差。在实现阶段仔细放置传感器,并结合精确的球面/椭球面拟合校准,对于实际应用的精度而言,比数据手册中的规格更为重要。
-
封装尺寸和安装限制:对于电路板面积受到严格限制的设备(例如智能手机、可穿戴设备),像 AK09918C 的 4 引脚 WLCSP 这样的超紧凑封装就成为决定性因素。而在工业应用中,易于安装或宽工作温度范围(例如 LIS3MDL 的 -40 至 85°C)通常更为重要。
-
与 IMU 的集成设计:无论是将其用作独立的磁力计芯片,还是用作集成 9 轴 IMU 模块的一部分,都会极大地影响实现难度。在使用AHRS算法校正偏航漂移的应用中,实际瓶颈往往在于加速度计和陀螺仪的时间同步和采样率一致性,而非磁力计自身的性能。
参考链接
室内磁力计的航向可以保持不变吗?
钢材、电线电流和电机都会干扰磁场。
校准并不能消除所有与位置相关的干扰;请检查场强和一致性。
评论
请先登录。
暂无数据。