Contents — find the section you need
Um magnetômetro converte a intensidade e a direção de um campo magnético — o campo da Terra ou um campo produzido por um objeto próximo — em um sinal elétrico. Sua essência reside em um fenômeno da física do estado sólido: quando uma corrente elétrica ou o spin de um elétron incide sobre um campo magnético, a voltagem ou a resistência elétrica produzida varia de acordo com a intensidade e a direção desse campo. A leitura precisa dessa variação permite quantificar a direção de um campo de linhas magnéticas que, de outra forma, seria invisível. Enquanto câmeras, LiDAR e radares interagem ativa ou passivamente com luz e ondas de rádio, um magnetômetro lida sempre com algo que já está presente — o próprio campo magnético da Terra —, tornando-o um dos poucos sensores capazes de fornecer uma referência externa de direção absoluta em ambientes internos, subaquáticos ou subterrâneos, em qualquer lugar onde o GPS não alcance, desde que haja energia disponível. Desde a bússola eletrônica de um smartphone até a correção do desvio do ângulo de guinada nos sensores de 9 eixos integrados às IMUs de drones e carros autônomos, passando pelo controle de atitude de espaçonaves, trata-se de um componente fundamental presente em praticamente todos os dispositivos eletrônicos que precisam saber para onde ir.
 Honeywell HMC5883L (Circuito integrado de bússola digital de 3 eixos)
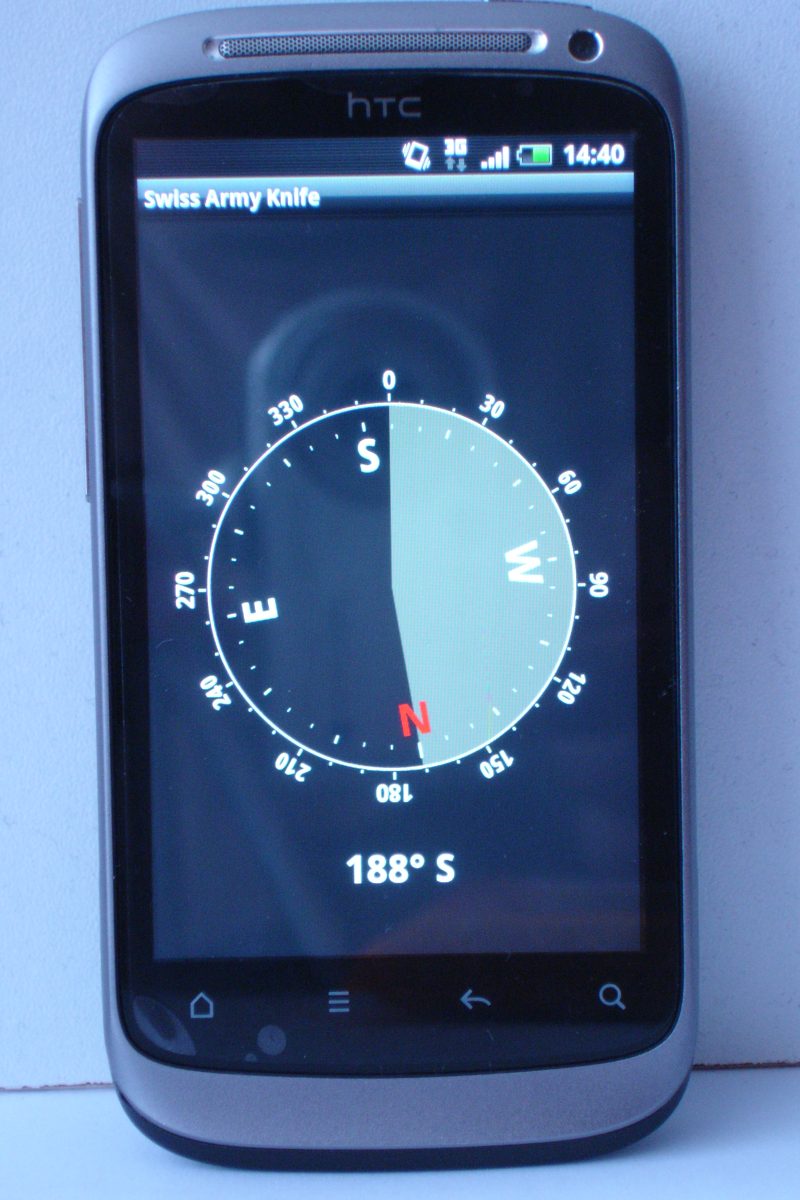 Aplicativo de bússola eletrônica para smartphone
Imagem: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone aplicativo de bússola eletrônica(Zirguezi, CC0), Wikimedia Commons.


Princípios: Quatro Físicos Fenômenos para Medição do Campo Magnético Terrestre — Efeito Hall, AMR, GMR, Fluxgate
O termo "magnetômetro" abrange aproximadamente quatro princípios físicos distintos de funcionamento interno. Todos os quatro são produzidos em massa atualmente como chips de magnetômetro de 3 eixos para uso comercial e industrial.
O Efeito Hall — Uma Tensão Transversal Produzida por Corrente e um Campo Magnético
Quando uma corrente elétrica flui através de uma fina película semicondutora e um campo magnético é aplicado perpendicularmente a essa corrente, a força de Lorentz deflete os portadores de carga em uma direção ortogonal tanto à corrente quanto ao campo, produzindo uma diferença de potencial (a tensão de Hall) nessa direção.
Aqui, n representa a densidade de portadores, e a carga elementar e t a espessura do filme. Como a tensão de Hall é proporcional à intensidade do campo, amplificá-la e digitalizá-la permite medir o campo magnético diretamente. O fenômeno subjacente é o próprio efeito Hall, descoberto em 1879 por Edwin Hall, então estudante de pós-graduação na Universidade Johns Hopkins — um efeito com mais de 140 anos que ainda está presente nos chips de smartphones atuais. Os magnetômetros da Bosch Sensortec utilizam uma estrutura baseada no efeito Hall que a empresa chama de "FlipCore", e o BMM150 é seu principal representante.
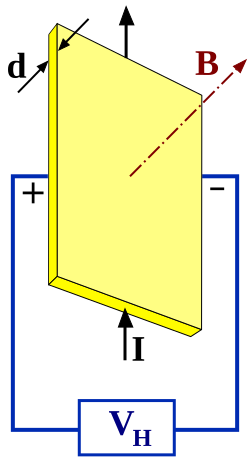
Imagem: Diagram do efeito Hall(Gregors, CC BY-SA 3.0), Wikimedia Commons. A tensão de Hall V_H aparece em uma direção ortogonal tanto à corrente I quanto ao campo magnético B .

AMR (Magnetorresistência Anisotrópica) — Resistência Elétrica que Muda com a Direção da Magnetização
A resistência elétrica de um material ferromagnético (uma liga de ferro-níquel, por exemplo) varia ligeiramente com o ângulo \theta entre a direção de sua magnetização interna e a direção do fluxo de corrente. A variação na resistência é aproximadamente proporcional a \cos^2\theta, e usar essa relação para detectar a direção de um campo externo é a abordagem AMR (Magnetorresistência Anisotrópica). O fenômeno em si é mais antigo que o efeito Hall — William Thomson (Lord Kelvin) o descobriu no ferro e no níquel em 1856. Como a variação prática de resistência que produz é maior do que a fornecida por um sensor de efeito Hall, os dispositivos AMR oferecem melhor sensibilidade, e o HMC5883L da Honeywell é um circuito integrado de bússola digital de 3 eixos que usa explicitamente essa "tecnologia de Magnetorresistência Anisotrópica".
GMR (Magnetorresistência Gigante) — Um Filme Multicamadas que Produz uma Variação de Resistência Uma Ordem de Magnitude Maior
A GMR (Magnetorresistência Gigante) estende a mesma ideia básica da AMR, mas difere dela tanto no mecanismo quanto na escala. Empilhar metais ferromagnéticos e não magnéticos em uma estrutura multicamadas, com cada camada tendo apenas alguns nanômetros de espessura, altera drasticamente a quantidade de espalhamento dependente do spin que os elétrons sofrem, variando a resistência elétrica em dezenas de porcento. Enquanto a magnetoresistência anisotrópica (AMR) convencional produz apenas uma pequena variação na resistência, a magnetoresistência gigante (GMR) pode gerar uma variação próxima a 50% — exatamente por isso recebeu o nome de "gigante". O custo ainda mantém o efeito Hall e a AMR no centro dos circuitos integrados de bússolas de 3 eixos convencionais, mas a GMR e a magnetoresistência de tunelamento (TMR) continuam sendo a linhagem tecnológica usada onde é necessária maior sensibilidade — magnetômetros de alta sensibilidade e cabeças de leitura de discos rígidos, entre outros. Sua descoberta é abordada na seção de história abaixo.
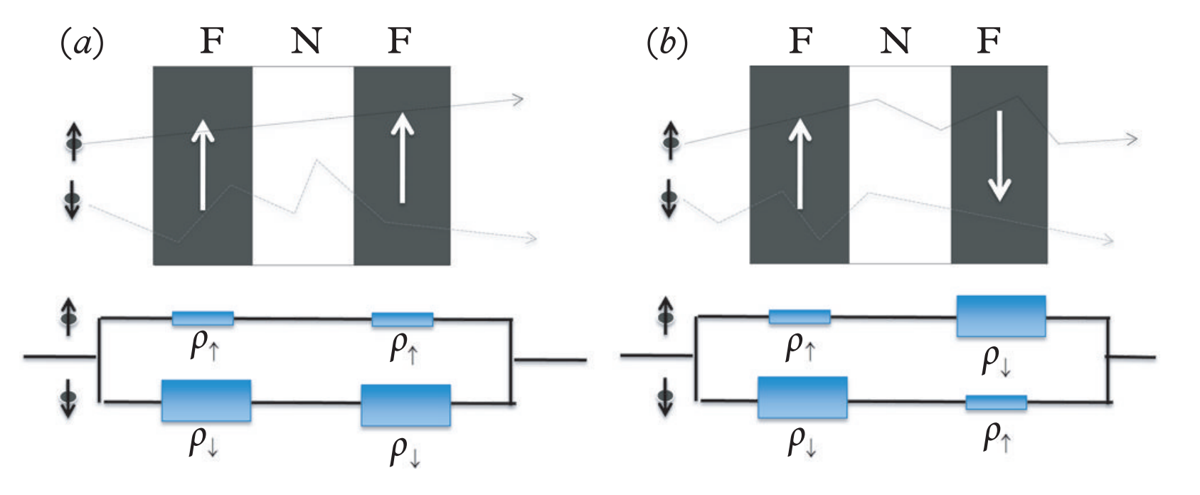
Imagem: Schematic de uma estrutura multicamadas de GMR(K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Camadas ferromagnéticas (verde) e não magnéticas (cinza) são empilhadas alternadamente; a resistência elétrica muda drasticamente dependendo das direções de magnetização relativas das camadas.

Fluxgate — Saturando um Núcleo Magnético para Alta Precisão
Enquanto o efeito Hall, AMR e GMR exploram diretamente as propriedades físicas de um semicondutor ou filme fino, a abordagem do fluxgate utiliza indução eletromagnética. Uma bobina de excitação enrolada em torno de um núcleo de material macio (um núcleo de alta permeabilidade) conduz uma corrente alternada que periodicamente leva o núcleo à saturação magnética e o retira dela. Quando o núcleo não está saturado, ele admite facilmente um campo externo; uma vez saturado, ele repele esse campo externo — e a captação dessa resposta não linear com uma bobina sensora produz componentes harmônicos (principalmente o segundo harmônico) proporcionais à intensidade do campo externo. A complexidade adicional do princípio subjacente proporciona maior precisão e menor ruído do que os chips semicondutores baseados no efeito Hall ou na magnetoresistência anisotrópica (AMR) normalmente alcançam, razão pela qual o magnetômetro fluxgate continua sendo a escolha preferida atualmente para satélites de observação geomagnética e magnetômetros marítimos e aeronáuticos de alta precisão.
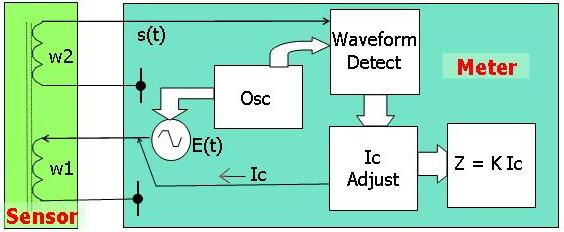
Imagem: Diagram do princípio do magnetômetro fluxgate(BacLuong, domínio público), Wikimedia Commons. Uma bobina de excitação satura periodicamente o núcleo, e uma bobina de detecção lê os componentes harmônicos da tensão induzida que variam com o campo externo.

Geomagnetismo e Direção: Declinação, a Diferença entre o Norte Magnético e o Norte Verdadeiro
A Terra é um ímã gigante — a convecção em seu núcleo externo (o geodínamo) gera um campo que cobre a superfície. Uma "bússola eletrônica" baseada em um magnetômetro detecta a direção da componente horizontal desse vetor geomagnético e a denomina norte magnético. Mas o polo magnético (o polo norte magnético) não coincide com o Polo Norte geográfico (norte verdadeiro) e sofre uma pequena deriva a cada ano, de modo que o norte magnético medido em um determinado local difere do norte verdadeiro por uma quantidade chamada "declinação magnética". A declinação magnética pode variar de alguns graus a mais de vinte, dependendo da localização e do ano. Uma bússola eletrônica prática corrige esse efeito usando sua própria posição (latitude e longitude) e a hora atual, com base em um modelo geomagnético como o WMM (Modelo Magnético Mundial) — revisado em conjunto a cada cinco anos pelos Centros Nacionais de Informação Ambiental da NOAA e pelo Serviço Geológico Britânico. O GPS sozinho não fornece a direção (você só descobre a direção do movimento quando já está em movimento), portanto, um magnetômetro, que pode retornar a direção instantaneamente mesmo parado, complementa o GNSS exatamente nesse aspecto.
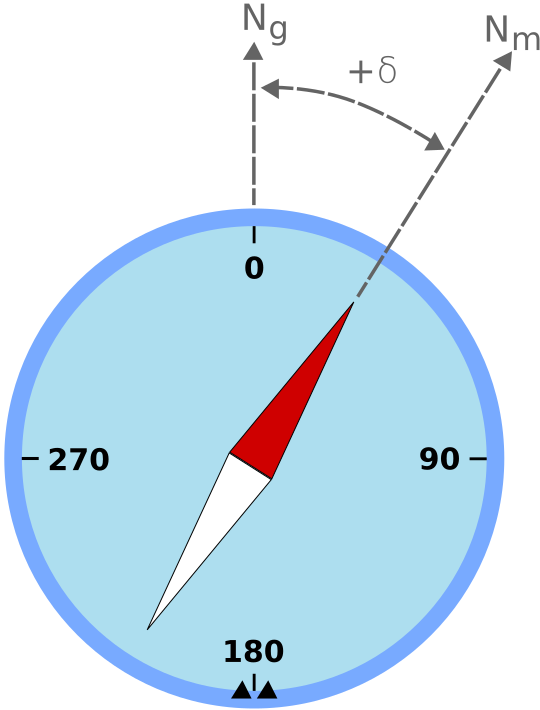
Imagem: Diagram explicando a declinação magnética(Odder, CC BY-SA 3.0), Wikimedia Commons. A declinação é a diferença angular entre o Norte Verdadeiro e o Norte Magnético.

Erro de Ferro Duro e Ferro Macio e Calibração
Ao instalar um magnetômetro em um veículo real — um robô, drone ou carro — a distorção magnética produzida pelo próprio veículo se mistura ao campo magnético da Terra. Essa distorção se divide em duas categorias principais.
-
Erro de ferro duro: Um deslocamento magnético "fixo" produzido pelos ímãs permanentes de um motor, um alto-falante ou a fiação que conduz corrente. Ele se manifesta como o deslocamento da origem da saída do sensor em relação ao ponto zero magnético verdadeiro da Terra — plote a saída em 3 eixos e você obterá uma esfera cujo centro está deslocado da origem.
-
Erro de ferro macio: Um erro, que varia com a direção, produzido quando componentes de alta permeabilidade — ferro, níquel — distorcem o campo magnético circundante. Ele se manifesta como a deformação da distribuição da saída em 3 eixos, de uma esfera para um elipsoide.
-
Erro de ferro macio: Um erro, que varia com a direção, produzido quando componentes de alta permeabilidade — ferro, níquel — distorcem o campo magnético circundante. Ele se manifesta como a deformação da distribuição da saída em 3 eixos, de uma esfera para um elipsoide.
-
A calibração funciona girando o veículo em todas as orientações enquanto coleta dados brutos do magnetômetro. Em seguida, combina-se o ajuste esférico (correção de ferro duro — estimativa do deslocamento) com o ajuste elipsoidal (correção de ferro macio — correção de escala e inclinação) para derivar a matriz de transformação e o vetor de deslocamento que mapeiam o elipsoide distorcido de volta para uma esfera centrada na origem. Esse procedimento é padrão em notas de aplicação publicadas por fabricantes de instrumentação como a Analog Devices e a VectorNav — uma etapa inevitável em qualquer implementação real de magnetômetro. Um artigo de 2025, "Calibração Conjunta de Magnetômetro e IMU via Estimativa de Máxima Probabilidade a Posteriori" (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog), trata os parâmetros de calibração do magnetômetro e da IMU, juntamente com a orientação do sensor, como incógnitas conjuntas e os resolve por meio de estimativa de máxima probabilidade a posteriori, relatando uma melhoria de 20 a 30% na precisão e uma aceleração de uma ordem de magnitude em relação aos métodos anteriores — um exemplo que demonstra que a própria calibração continua sendo um tópico de pesquisa ativo atualmente.
Fusão com uma IMU: Estimativa de Atitude e Direção via AHRS
Uma IMU (Unidade de Medição Inercial) integra aceleração e velocidade angular para derivar a atitude, mas confiar apenas na velocidade angular integrada permite que o ângulo de guinada (a direção do veículo, sua rotação em torno do eixo vertical) varie indefinidamente ao longo do tempo. Um acelerômetro, que utiliza a direção da gravidade como referência, pode corrigir a deriva de rolamento e inclinação, mas não fornece nenhuma informação sobre a rotação em torno do eixo vertical. É aí que o magnetômetro se mostra essencial. Como o vetor magnético da Terra aponta em uma direção horizontal constante (desconsiderando distorções locais), combinar a saída do magnetômetro com uma atitude conhecida permite redefinir periodicamente a deriva do ângulo de guinada.
Um algoritmo que estima a atitude absoluta a partir de uma configuração de "9 eixos" — um acelerômetro de 3 eixos, um giroscópio de 3 eixos e um magnetômetro de 3 eixos combinados — é chamado de AHRS (Sistema de Referência de Atitude e Direção), e os filtros de Madgwick e Mahony são duas implementações representativas. O filtro de Madgwick é estruturado como um controlador proporcional, utilizando um gradiente de erro derivado do acelerômetro e do magnetômetro para corrigir a estimativa de atitude do giroscópio, e oferece alta precisão em uma configuração de 9 eixos. O filtro Mahony, por sua vez, corrige o desvio do giroscópio usando controle proporcional-integral, tornando-o adequado para implementação em microcontroladores pequenos com recursos computacionais limitados. Em ambos os casos, uma configuração de 6 eixos (acelerômetro e giroscópio apenas) que não possui um magnetômetro não consegue restringir o yaw a um valor absoluto — ela só consegue rastrear a rotação relativa —, que é exatamente o motivo pelo qual um magnetômetro é usado em conjunto com uma IMU.
Comparando Especificações entre Produtos Principais
| Produto | Fabricante | Método de Sensoriamento | Alcance | Resolução | Interface | Observações | |---|---|---|---|---|---| | BMM150 | Bosch Sensortec | Efeito Hall (FlipCore) | ±1300µT (eixos X/Y), ±2500µT (eixo Z) | 0,3µT | I2C/SPI | Baixo consumo de energia (preset de baixo consumo de 170 µA), a escolha padrão para uso com bússola eletrônica | | LIS3MDL | STMicroelectronics | Magnetorresistivo | ±4/±8/±12/±16 gauss (selecionável) | Saída de 16 bits | I2C/SPI | Quatro faixas de escala completa selecionáveis, operação de -40 a 85 °C | | HMC5883L | Honeywell | AMR | ±8 gauss | 0,005 gauss | I2C | O pioneiro CI de bússola digital de 3 eixos, amplamente utilizado em placas de breakout Arduino | | AK09918C | Asahi Kasei Microdevices | Efeito Hall | ±32 gauss (ampla faixa dinâmica) | — | I2C | Pacote WLCSP ultracompacto de 4 pinos, para smartphones e wearables | | MLX90393 | Melexis | Efeito Hall (Triaxis+IMC) | ±4,8 mT ou superior na configuração de maior sensibilidade | Depende da configuração de ganho programável | I2C/SPI | Operação de micropotência via ciclo de trabalho variável de 0,1 a 100%, também usado para detecção de posição de ímãs de proximidade |
O BMM150 da Bosch utiliza uma estrutura baseada no efeito Hall, construída com a tecnologia proprietária FlipCore da empresa, com um design de baixo consumo de energia claramente voltado para aplicações de bússola eletrônica. O LIS3MDL da STMicro oferece a flexibilidade de quatro faixas de escala completa selecionáveis, de ±4 a ±16 gauss, e é amplamente adotado em equipamentos industriais e drones. O HMC5883L da Honeywell é há muito tempo um padrão de facto como um circuito integrado de bússola digital de 3 eixos baseado em AMR, e continua sendo amplamente distribuído hoje como o chip principal dentro das placas de prototipagem baratas (GY-271 e similares) que são um elemento básico da comunidade de robótica e drones entusiastas de Arduino/Raspberry Pi. O AK09918C da Asahi Kasei Microdevices, fabricado por uma empresa japonesa, utiliza um encapsulamento WLCSP (Wafer-Level Chip-Scale Package) extremamente pequeno de 4 pinos para smartphones e dispositivos vestíveis. A belga Melexis fabrica o MLX90393 combinando o efeito Hall com sua tecnologia proprietária Triaxis e um IMC (Concentrador Magnético Integrado) — sua operação de micropotência, ajustável por meio do ciclo de trabalho de 0,1% a 100%, é o principal recurso. Além do uso como bússola geomagnética, ele também é utilizado como um sensor de posição sem contato, detectando a posição e o ângulo de um ímã permanente próximo, tornando-o um produto altamente versátil. ## História: Da Prospecção de Minérios à Caça a Submarinos e à Lua
Ao rastrearmos a origem dos magnetômetros de alta precisão atuais, chegamos à tecnologia de prospecção de minérios das companhias petrolíferas. O magnetômetro fluxgate era uma tecnologia barata e fácil de usar, desenvolvida na década de 1930 por Victor Vacquier, da Gulf Oil, para levantamento de depósitos minerais. Em 1941, com o início da Segunda Guerra Mundial, Vacquier mudou-se para o Laboratório de Instrumentos Aerotransportados da Universidade de Columbia e juntou-se à pesquisa que aplicava essa tecnologia fluxgate à detecção de submarinos. O resultado foi um dispositivo chamado "MAD" (Detector Magnético Aerotransportado), montado em aeronaves e navios para detectar a anomalia magnética produzida por um submarino inimigo submerso em águas rasas. O MAD entrou em operação em dezembro de 1942 e foi usado pelas forças antissubmarino japonesas e americanas.
Após a guerra, o magnetômetro fluxgate encontrou uma segunda vida na exploração espacial. Além de observar o próprio campo magnético da Terra, o programa Apollo utilizou magnetômetros de porta de fluxo implantados na superfície lunar para observar a magnetização residual da Lua e sua interação com o vento solar. O caminho percorrido por essa tecnologia civil de prospecção de minério — passando pela guerra antissubmarino em tempos de guerra e chegando à ciência lunar — é um exemplo clássico da história de transição entre o uso civil e militar da tecnologia de sensores.
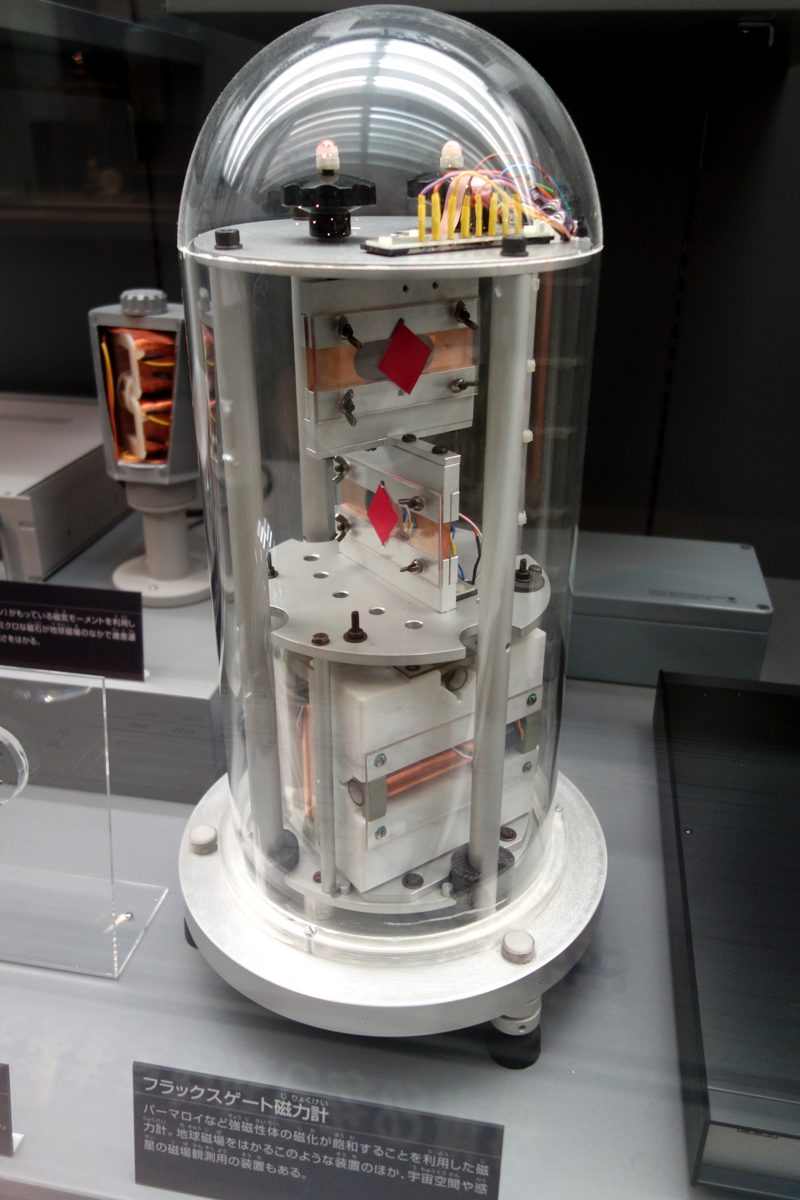
Imagem: A magnetômetro de porta de fluxo do tipo utilizado nas sondas da superfície lunar do programa Apollo(Daderot, CC0), Wikimedia Commons. Em exibição no Museu Nacional de Natureza e Ciência (Tóquio).

Magnetorresistência e o Prêmio Nobel que Transformou o Disco Rígido
A descoberta da GMR (Magnetorresistência Gigante) se destaca, mesmo na história da magnetometria, por seu impacto dramático. Em 1988, um grupo liderado pelo francês Albert Fert e um grupo liderado pelo alemão Peter Grünberg descobriram o fenômeno independentemente. O grupo de Fert observou uma mudança de resistência próxima a 50% em uma estrutura multicamadas de ferro e cromo empilhados, enquanto o grupo de Grünberg confirmou uma mudança de aproximadamente 10% em uma estrutura trilaminar de ferro-cromo-ferro. Dado que o efeito de magnetorresistência anterior (AMR) produzia mudanças de resistência de, no máximo, alguns por cento, essa oscilação "gigante" era um número impressionante na época — e o próprio nome GMR foi cunhado por Fert.
A descoberta alcançou aplicação comercial em menos de uma década. Em 1997, com a implementação de cabeças de leitura de discos rígidos que exploravam o efeito GMR, a taxa de crescimento anual da densidade de armazenamento dos discos rígidos — anteriormente em torno de 60% ao ano — saltou para quase 100%. O armazenamento de alta capacidade que sustenta os smartphones e data centers atuais se baseia nessa revolução na densidade de armazenamento impulsionada pelas cabeças GMR. Em 2007, Albert Fert e Peter Grünberg receberam conjuntamente o Prêmio Nobel de Física "pela descoberta da Magnetorresistência Gigante". Mesmo considerando a rapidez com que a descoberta na física básica se deu, desde sua origem até a comercialização e a conquista do Prêmio Nobel, a GMR ocupa um lugar singular na história dos magnetômetros. Como demonstra o estudo conjunto de calibração de magnetômetros e IMUs de 2025 mencionado anteriormente, a pesquisa para aprimorar a precisão dos magnetômetros continua em andamento quase 40 anos após essa descoberta na física da matéria condensada.
Estudo de Caso: Parando um CubeSat em Rotação Giratória Usando Apenas o Campo Magnético da Terra — Controle B-dot
Um caso fascinante em que os magnetômetros — sejam vários ao mesmo tempo ou uma única unidade — realmente mostram sua utilidade é o controle de atitude em CubeSats, uma classe de satélites muito pequenos. Um CubeSat é frequentemente injetado em órbita girando a uma velocidade angular não intencional logo após se separar de seu foguete. Antes que possa apontar painéis solares para o Sol ou uma antena de comunicação para a Terra, essa rotação precisa ser interrompida — um processo chamado de estabilização.
O algoritmo usado aqui, chamado "controle B-dot", depende apenas de um magnetômetro de 3 eixos e magnetorquers — atuadores baseados em bobinas. Ele calcula a taxa de variação ao longo do tempo (a derivada, "B-dot") do vetor do campo magnético da Terra B medido pelo magnetômetro e, em seguida, aplica corrente aos magnetorquers para produzir um momento magnético na direção que cancela essa variação. O torque produzido pela interação com o campo magnético da Terra amortece gradualmente a rotação do veículo e, após algumas órbitas, o CubeSat se estabiliza em uma atitude estável. A simplicidade de usar a saída de um único magnetômetro de 3 eixos tanto para a estimativa da velocidade angular quanto para os comandos de controle — sem sequer um giroscópio — é exatamente o que torna essa abordagem adequada para CubeSats, onde baixo custo, baixo consumo de energia e baixa massa são imprescindíveis. Isso contrasta fortemente com o conjunto de sensores de um carro: um único magnetômetro realiza a estabilização autônoma de atitude de ponta a ponta.
Parâmetros que determinam o desempenho
-
Método de detecção e alcance adequados à aplicação: Para aplicações de bússola eletrônica que medem o campo magnético da Terra (aproximadamente 25-65 µT na superfície), a sensibilidade otimizada para a faixa geomagnética — como no BMM150 (±1300/2500 µT) ou no HMC5883L (±8 gauss = 800 µT) — é suficiente, enquanto um produto como o MLX90393, projetado para detectar a posição de um ímã permanente próximo, oferece uma faixa muito mais ampla de ±4,8 mT ou mais, além de ganho programável. O fato de a aplicação ser "detecção de direção por meio do campo magnético da Terra" ou "detecção de posição por meio de um ímã próximo" altera fundamentalmente o projeto de alcance que você deve procurar.
-
Resolução e nível de ruído: A precisão com que você pode resolver os traçados de direção diretamente em relação às especificações de resolução, como os 0,3 µT do BMM150 ou os 0,005 gauss (= 0,5 µT) do HMC5883L. Na autolocalização de um robô, onde um magnetômetro corrige a deriva de guinada de uma IMU, a baixa resolução se torna o gargalo na própria precisão da correção.
- Consumo de energia e controle de ciclo de trabalho: A precisão com que você pode controlar a operação quando a medição contínua não é necessária — como com a predefinição de baixo consumo de energia do BMM150 (170 µA) ou o ciclo de trabalho variável do MLX90393 de 0,1 a 100% — determina a duração da bateria em veículos com restrições de energia, como wearables ou CubeSats.
- Tolerância a erros de ferro duro/ferro macio e posição de montagem: Por mais eficiente que seja o chip, montá-lo próximo a um motor, alto-falante ou estrutura metálica introduz grandes erros. O posicionamento cuidadoso do sensor na fase de implementação, combinado com uma calibração cuidadosa de ajuste de esfera/elipsoide, é mais importante para a precisão no mundo real do que a especificação da folha de dados.
- Tamanho do encapsulamento e restrições de montagem: Um encapsulamento ultracompacto como o WLCSP de 4 pinos do AK09918C torna-se o fator decisivo em dispositivos — smartphones, wearables — onde a área da placa é severamente limitada. Em aplicações industriais, a facilidade de montagem ou uma ampla faixa de temperatura operacional (de -40 a 85 °C do LIS3MDL, por exemplo) geralmente têm prioridade.
- Projeto de integração com uma IMU: Se você o utiliza como um chip magnetômetro independente ou como parte de um módulo IMU integrado de 9 eixos, isso altera consideravelmente o esforço de implementação. Em aplicações que utilizam um algoritmo AHRS para corrigir a deriva de guinada, a sincronização de tempo e a consistência da taxa de amostragem com o acelerômetro e o giroscópio tendem a ser o gargalo prático, mais do que o desempenho isolado do magnetômetro.
Links de Referência
- Ficha técnica do Bosch BMM150 (PDF oficial da Bosch Sensortec)
- Folheto do produto Bosch BMM150 (PDF oficial da Bosch Sensortec)
- Ficha técnica do STMicroelectronics LIS3MDL (PDF oficial da ST)
- Página do produto STMicroelectronics LIS3MDL
- Ficha técnica do Honeywell HMC5883L (PDF hospedado pela Adafruit)
- Página do produto Melexis MLX90393
- Ficha técnica do Melexis MLX90393 (PDF oficial da Melexis)
- Correção de Ferro Duro e Mole para Medições de Magnetômetro (Analog Devices EngineerZone)
- Calibração de Ferro Duro e Mole do Magnetômetro (VectorNav)
- Calibração Conjunta de Magnetômetro-IMU via Estimativa de Máxima Probabilidade a Posteriori (arXiv:2505.16662)
- Detector de anomalia magnética (Wikipedia, sobre Vacquier e a história do MAD)
- Um dispositivo de caça a submarinos da Segunda Guerra Mundial ajudou a comprovar a tectônica de placas (Science News)
- Materiais de imprensa do Prêmio Nobel de Física de 2007 (NobelPrize.org)
- Prêmio Nobel de 2007 homenageia descoberta do GMR (Sociedade Americana de Física)
- Filtro de Orientação Madgwick (documentação oficial da biblioteca AHRS)
- Filtro de Orientação Mahony (documentação oficial da biblioteca AHRS)
- Controle de Detumbling do CubeSat B-dot (Hindawi/International Journal of Aerospace Engineering)
- Efeito Hall (Wikipedia, sobre a descoberta de Edwin Hall)
A direção do magnetômetro pode ser considerada inalterada? Em ambientes internos?
Aço, correntes elétricas e motores interferem no campo magnético. A calibração não elimina todas as interferências dependentes da localização; verifique a magnitude e a consistência do campo.
Comentários
Entre na sua conta para continuar.
Ainda não há dados.