Contents — find the section you need
Ein Magnetometer wandelt die Stärke und Richtung eines Magnetfelds – des Erdmagnetfelds oder eines Magnetfelds eines nahen Objekts – in ein elektrisches Signal um. Es basiert auf einem Phänomen der Festkörperphysik: Befindet sich ein Strom oder der Spin eines Elektrons in einem Magnetfeld, ändert sich die erzeugte Spannung bzw. der elektrische Widerstand entsprechend der Stärke und Richtung des Felds. Die präzise Messung dieser Änderung ermöglicht die Quantifizierung der Richtung eines ansonsten unsichtbaren Magnetfelds. Während Kameras, LiDAR und Radar aktiv oder passiv mit Licht und Radiowellen arbeiten, nutzt ein Magnetometer stets etwas, das bereits vorhanden ist – das Erdmagnetfeld selbst. Dadurch ist es einer der wenigen Sensoren, die – solange sie mit Strom versorgt werden – auch in Innenräumen, unter Wasser oder unter der Erde, also überall dort, wo GPS nicht verfügbar ist, eine absolute externe Referenzrichtung liefern können. Von der elektronischen Kompass-App eines Smartphones über die Gierwinkelkorrektur der in Drohnen und autonomen Fahrzeugen verbauten 9-Achsen-Sensoren bis hin zur Lageregelung von Raumfahrzeugen – der Kompass ist eine grundlegende Komponente, die in nahezu jedes elektronische Gerät integriert ist, das die Himmelsrichtung bestimmen muss.
 Honeywell HMC5883L (3-Achsen-Digitalkompass-IC)
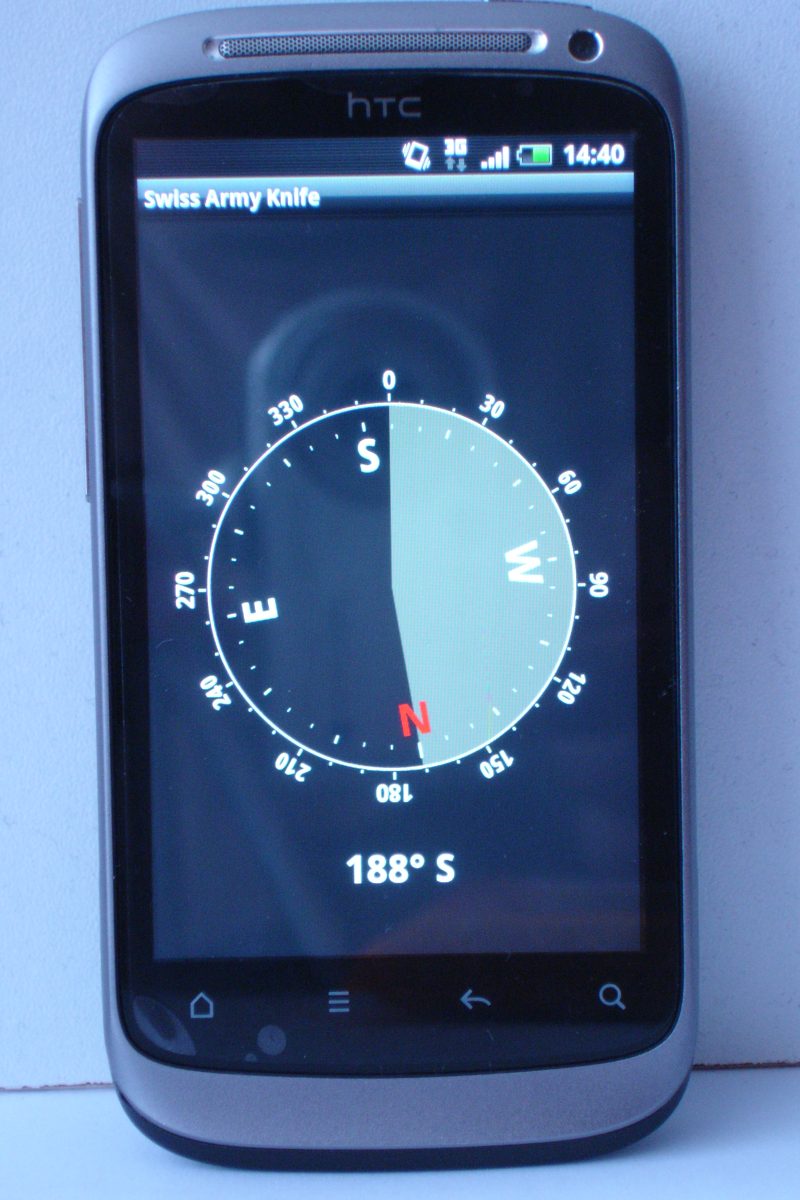 Eine Smartphone-Kompass-App
Bild: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone elektronische Kompass-App(Zirguezi, CC0), Wikimedia Commons.


Prinzipien: Vier physikalische Phänomene zur Messung des Erdmagnetfelds – Hall-Effekt, AMR, GMR, Fluxgate
Der Begriff „Magnetometer“ umfasst im Wesentlichen vier verschiedene physikalische Funktionsprinzipien. Alle vier werden heute in großen Stückzahlen als 3-Achsen-Magnetometerchips für Verbraucher und Industrie hergestellt.
Der Hall-Effekt – Eine durch Strom und Magnetfeld erzeugte Querspannung
Fließt ein Strom I durch einen dünnen Halbleiterfilm und wird ein Magnetfeld B senkrecht zu diesem Strom angelegt, lenkt die Lorentzkraft die Ladungsträger orthogonal zu Strom und Feld ab. Dadurch entsteht eine Spannungsdifferenz (die Hall-Spannung V_H) in dieser Richtung.
Hierbei ist n die Ladungsträgerdichte, e die Elementarladung und t die Dicke des Films. Da die Hall-Spannung proportional zur Feldstärke ist, ermöglicht ihre Verstärkung und Digitalisierung die direkte Messung des Magnetfelds. Das zugrundeliegende Phänomen ist der Hall-Effekt selbst, der 1879 von Edwin Hall, damals Doktorand an der Johns Hopkins University, entdeckt wurde – ein über 140 Jahre alter Effekt, der auch heute noch in Smartphone-Chips Anwendung findet. Die Magnetometer von Bosch Sensortec nutzen eine auf dem Hall-Effekt basierende Struktur namens „FlipCore“, und das BMM150 ist das Flaggschiffprodukt.
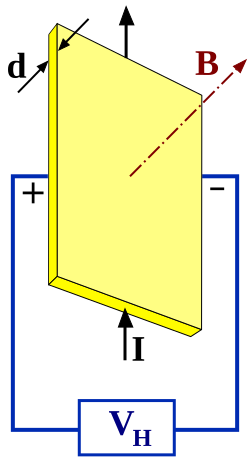
Bild: Diagram des Hall-Effekts (Gregors, CC BY-SA 3.0), Wikimedia Commons. Die Hall-Spannung V_H tritt senkrecht sowohl zum Strom I als auch zum Magnetfeld B auf.

AMR (Anisotroper Magnetowiderstand) – Elektrischer Widerstand, der sich mit der Magnetisierungsrichtung ändert
Der elektrische Widerstand eines ferromagnetischen Materials (z. B. einer Eisen-Nickel-Legierung) ändert sich geringfügig mit dem Winkel \theta zwischen seiner inneren Magnetisierungsrichtung und der Stromrichtung. Die Widerstandsänderung ist annähernd proportional zu \cos^2\theta. Die Nutzung dieses Zusammenhangs zur Bestimmung der Richtung eines externen Feldes ist das AMR-Verfahren (Anisotroper Magnetowiderstand). Das Phänomen selbst ist älter als der Hall-Effekt – William Thomson (Lord Kelvin) entdeckte es 1856 in Eisen und Nickel. Da die dadurch erzeugte Widerstandsänderung größer ist als die eines Hall-Sensors, bieten AMR-Bauelemente eine höhere Empfindlichkeit. Honeywells HMC5883L ist ein 3-Achsen-Digitalkompass-IC, der diese „anisotrope magnetoresistive Technologie“ explizit nutzt.
GMR (Riesenmagnetoresistivität) – Ein Mehrschichtfilm, der eine um Größenordnungen größere Widerstandsänderung erzeugt
GMR (Riesenmagnetoresistivität) erweitert das Grundprinzip von AMR, unterscheidet sich jedoch in Mechanismus und Skala. Werden ferromagnetische und nichtmagnetische Metalle in einer Mehrschichtstruktur mit nur wenigen Nanometern Dicke übereinander gestapelt, beeinflusst die Parallelität oder Antiparallelität der Magnetisierungsrichtungen benachbarter magnetischer Schichten die spinabhängige Streuung der Elektronen dramatisch und führt zu einer Änderung des elektrischen Widerstands um mehrere zehn Prozent. Während herkömmliche AMR nur eine Widerstandsänderung von wenigen Prozent bewirkt, kann GMR eine Änderung von nahezu 50 % erzielen – daher auch der Name „Giant Magnetoresistance“ (Riesenmagnetowiderstand). Aus Kostengründen stehen Hall-Effekt und AMR weiterhin im Mittelpunkt gängiger 3-Achsen-Kompass-ICs. GMR und TMR (Tunnelmagnetowiderstand) bleiben jedoch die Technologie der Wahl, wenn höhere Empfindlichkeit erforderlich ist – beispielsweise bei hochempfindlichen Magnetometern und Festplattenleseköpfen. Die Entdeckung wird im Abschnitt „Geschichte“ weiter unten beschrieben.
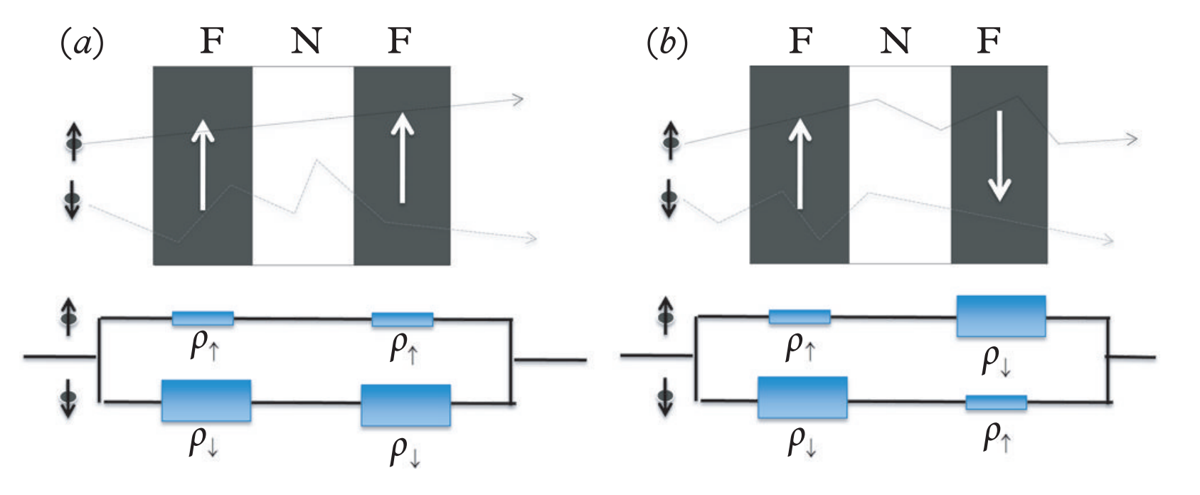
Bild: Schematic einer GMR-Mehrschichtstruktur (K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Ferromagnetische (grüne) und nichtmagnetische (graue) Schichten werden abwechselnd übereinander gestapelt; der elektrische Widerstand ändert sich dramatisch in Abhängigkeit von der relativen Magnetisierungsrichtung der Schichten.

Fluxgate – Sättigung eines Magnetkerns für hohe Präzision
Während der Hall-Effekt, AMR und GMR die physikalischen Eigenschaften eines Halbleiters oder Dünnfilms direkt nutzen, verwendet das Fluxgate-Verfahren elektromagnetische Induktion. Eine um einen weichmagnetischen Kern (einen Kern mit hoher Permeabilität) gewickelte Erregerspule führt einen Wechselstrom, der den Kern periodisch in und aus der magnetischen Sättigung treibt. Im ungesättigten Zustand lässt der Kern ein externes Feld leicht durch; im gesättigten Zustand drückt er dieses externe Feld wieder ab. Die Erfassung dieser nichtlinearen Reaktion mit einer Messspule liefert harmonische Komponenten (hauptsächlich die zweite Harmonische), die proportional zur Stärke des externen Feldes sind. Die zusätzliche Komplexität des zugrundeliegenden Prinzips ermöglicht eine höhere Präzision und ein geringeres Rauschen als bei Halbleiterchips auf Hall-Effekt- oder AMR-Basis. Daher ist die Fluxgate-Magnetometrie auch heute noch die erste Wahl für geomagnetische Beobachtungssatelliten sowie hochpräzise Magnetometer für die Schifffahrt und Luftfahrt.
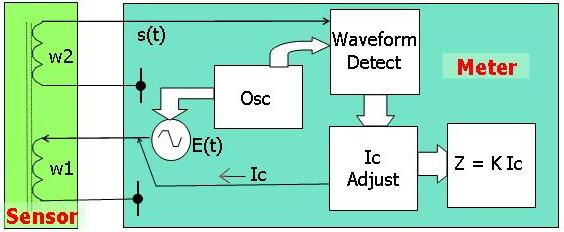
Bild: Diagram des Fluxgate-Magnetometerprinzips (BacLuong, gemeinfrei), Wikimedia Commons. Eine Erregerspule sättigt periodisch den Kern, und eine Messspule erfasst die harmonischen Komponenten der induzierten Spannung, die sich mit dem externen Feld ändern.

Geomagnetismus und Richtung: Deklination, die Abweichung zwischen magnetisch Nord und geografisch Nord
Die Erde ist selbst ein riesiger Magnet – Konvektion in ihrem äußeren Kern (der Geodynamo) erzeugt ein Magnetfeld, das die Oberfläche durchdringt. Ein auf einem Magnetometer basierender „elektronischer Kompass“ misst die Richtung der horizontalen Komponente dieses geomagnetischen Vektors und bezeichnet sie als magnetisch Nord. Der magnetische Pol (der magnetische Nordpol) fällt jedoch nicht mit dem geografischen Nordpol (geografischer Nordpol) zusammen und verschiebt sich von Jahr zu Jahr leicht. Daher weicht der an einem bestimmten Ort gemessene magnetische Nordpol vom geografischen Nordpol um einen Betrag ab, der als „magnetische Deklination“ bezeichnet wird. Die Deklination kann je nach Ort und Jahr zwischen wenigen Grad und über zwanzig Grad variieren. Ein praktischer elektronischer Kompass korrigiert sie daher mithilfe seiner Position (Breiten- und Längengrad) und der aktuellen Zeit. Er greift dabei auf ein geomagnetisches Modell wie das WMM (World Magnetic Model) zurück, das alle fünf Jahre von den National Centers for Environmental Information (NCEI) der NOAA und dem British Geological Survey (BGS) gemeinsam aktualisiert wird. GPS allein kann keine Richtung angeben (die Bewegungsrichtung erfährt man erst während der Fahrt). Ein Magnetometer, das die Richtung auch im Stillstand sofort bestimmen kann, ergänzt GNSS genau in dieser Hinsicht.
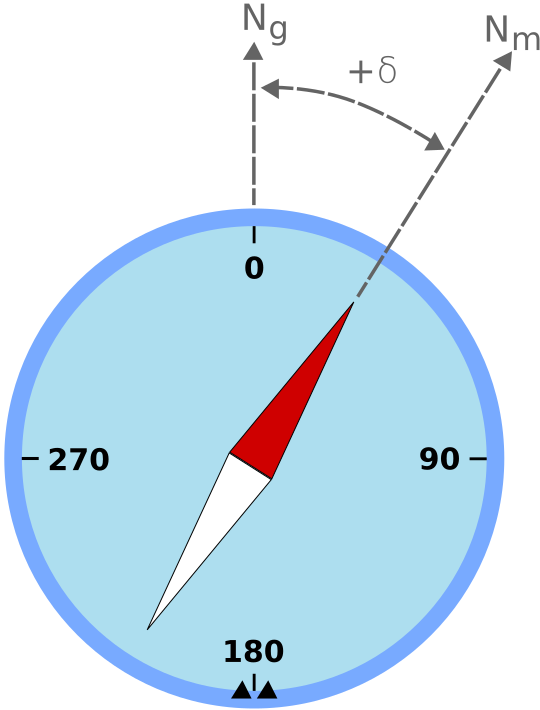
Bild: Diagram Erklärung der magnetischen Deklination (Odder, CC BY-SA 3.0), Wikimedia Commons. Die Deklination ist die Winkelabweichung zwischen geografisch Nord und magnetisch Nord.

Fehler durch Hart- und Weicheisen sowie Kalibrierung
Montiert man ein Magnetometer an einem Fahrzeug – einem Roboter, einer Drohne oder einem Auto –, so vermischt sich die vom Fahrzeug selbst erzeugte magnetische Verzerrung mit dem Erdmagnetfeld. Diese Verzerrung lässt sich grob in zwei Kategorien einteilen:
-
Fehler durch Harteisen: Ein „fester“ magnetischer Versatz, der durch die Permanentmagnete eines Motors, einen Lautsprecher oder stromführende Leitungen verursacht wird. Er äußert sich darin, dass der Ursprung des Sensorausgangs vom wahren magnetischen Nullpunkt der Erde abweicht – stellt man die 3-Achsen-Ausgabe grafisch dar, erhält man eine Kugel, deren Mittelpunkt vom Ursprung verschoben ist.
-
Fehler durch Weicheisen: Ein Fehler, der mit der Fahrtrichtung variiert und entsteht, wenn Teile mit hoher Permeabilität – Eisen, Nickel – das umgebende Magnetfeld verzerren. Er äußert sich darin, dass sich die 3-Achsen-Ausgabeverteilung von einer Kugel zu einem Ellipsoid verformt.
Die Kalibrierung erfolgt durch Drehen des Fahrzeugs in alle Richtungen unter gleichzeitiger Erfassung von Rohdaten des Magnetometers. Anschließend werden Kugelanpassung (Korrektur von Hartmetall – Schätzung des Offsets) und Ellipsoidanpassung (Korrektur von Weichmetall – Korrektur von Skalierung und Neigung) kombiniert, um die Transformationsmatrix und den Offsetvektor zu ermitteln. Diese bilden das verzerrte Ellipsoid auf eine Kugel mit Mittelpunkt im Ursprung ab. Dieses Verfahren ist Standard in den Anwendungsberichten von Geräteherstellern wie Analog Devices und VectorNav – ein unverzichtbarer Schritt bei jeder praktischen Magnetometer-Implementierung. Eine 2025 veröffentlichte Arbeit mit dem Titel „Joint Magnetometer-IMU Calibration via Maximum A Posteriori Estimation“ (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog) behandelt die Kalibrierungsparameter von Magnetometer und IMU sowie die Sensorausrichtung als gemeinsam unbekannt und berechnet diese mittels Maximum-a-posteriori-Schätzung. Dabei wird eine Genauigkeitsverbesserung von 20–30 % und eine um Größenordnungen schnellere Berechnung gegenüber bisherigen Methoden erzielt – ein Beispiel, das zeigt, dass die Kalibrierung selbst nach wie vor ein aktives Forschungsthema ist.
Fusion mit einer IMU: Lage- und Kursbestimmung mittels AHRS
Eine IMU (Inertial Measurement Unit) integriert Beschleunigung und Winkelgeschwindigkeit zur Bestimmung der Lage. Die alleinige Verwendung der integrierten Winkelgeschwindigkeit führt jedoch dazu, dass der Gierwinkel (der Kurs des Fahrzeugs, seine Drehung um die vertikale Achse) mit der Zeit unbegrenzt driftet. Ein Beschleunigungsmesser, der die Richtung der Schwerkraft als Referenz nutzt, kann Roll- und Nickbewegungen korrigieren, liefert aber keine Informationen zur Rotation um die Vertikalachse. Hier kommt das Magnetometer ins Spiel. Da der Erdmagnetfeldvektor (lokale Verzerrungen ausgenommen) konstant horizontal ausgerichtet ist, ermöglicht die Kombination der Magnetometerdaten mit der bekannten Lage die periodische Korrektur der Gierwinkelabweichung.
Ein Algorithmus, der die absolute Lage aus einer „9-Achsen“-Konfiguration – bestehend aus einem 3-Achsen-Beschleunigungsmesser, einem 3-Achsen-Gyroskop und einem 3-Achsen-Magnetometer – schätzt, wird als AHRS (Attitude and Heading Reference System) bezeichnet. Der Madgwick-Filter und der Mahony-Filter sind zwei repräsentative Implementierungen. Der Madgwick-Filter ist wie ein Proportionalregler aufgebaut und verwendet einen aus Beschleunigungsmesser und Magnetometer abgeleiteten Fehlergradienten, um die Lagebestimmung des Gyroskops zu korrigieren. Er liefert in einer 9-Achsen-Konfiguration eine hohe Genauigkeit. Der Mahony-Filter korrigiert die Gyroskop-Abweichung mittels Proportional-Integral-Regelung und eignet sich daher ideal für den Einsatz auf kleinen Mikrocontrollern mit begrenzten Rechenressourcen. In beiden Fällen kann eine 6-Achsen-Konfiguration (nur Beschleunigungsmesser und Gyroskop) ohne Magnetometer die Gierbewegung nicht auf einen absoluten Wert beschränken – sie kann lediglich die relative Rotation erfassen. Genau deshalb wird ein Magnetometer mit einer IMU kombiniert.
Vergleich der Spezifikationen wichtiger Produkte
| Produkt | Hersteller | Messmethode | Messbereich | Auflösung | Schnittstelle | Hinweise |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | Hall-Effekt (FlipCore) | ±1300 µT (X/Y-Achse), ±2500 µT (Z-Achse) | 0,3 µT | I2C/SPI | Geringer Stromverbrauch (170 µA im Energiesparmodus), die Standardwahl für elektronische Kompasse |
| LIS3MDL | STMicroelectronics | Magnetoresistiv | ±4/±8/±12/±16 Gauß (wählbar) | 16-Bit-Ausgang | I²C/SPI | Vier wählbare Messbereiche, Betriebstemperatur -40 bis 85 °C |
| HMC5883L | Honeywell | AMR | ±8 Gauß | 0,005 Gauß | I²C | Der wegweisende 3-Achsen-Digitalkompass-IC, weit verbreitet auf Arduino-Breakout-Boards |
| AK09918C | Asahi Kasei Microdevices | Hall-Effekt | ±32 Gauß (großer Dynamikbereich) | — | I²C | Ultrakompaktes 4-Pin-WLCSP-Gehäuse für Smartphones und Wearables |
| MLX90393 | Melexis | Hall-Effekt (Triaxis+IMC) | ±4,8 mT oder höher bei höchster Empfindlichkeitseinstellung | Abhängig von der programmierbaren Verstärkungseinstellung | I²C/SPI | Minimaler Stromverbrauch durch variable Tastverhältnisregelung von 0,1–100 %, auch für die Positionserfassung mit Näherungsmagneten geeignet |
Der BMM150 von Bosch basiert auf einem Hall-Effekt und der firmeneigenen FlipCore-Technologie. Sein energiesparendes Design ist speziell für E-Kompass-Anwendungen konzipiert. Der LIS3MDL von STMicroelectronics bietet vier wählbare Messbereiche von ±4 bis ±16 Gauß und findet breite Anwendung in Industrieanlagen und Drohnen. Honeywells HMC5883L gilt seit Langem als De-facto-Standard für AMR-basierte 3-Achsen-Digitalkompass-ICs und ist auch heute noch weit verbreitet. Er ist der Kernchip in den günstigen Breakout-Boards (GY-271 und ähnliche), die in der Arduino/Raspberry-Pi-Community für Hobby-Robotik und Drohnenprojekte unverzichtbar sind. Der AK09918C von Asahi Kasei Microdevices, einem japanischen Hersteller, nutzt ein extrem kleines 4-Pin-WLCSP (Wafer-Level Chip Scale Package) und ist speziell für Smartphones und Wearables konzipiert. Melexis aus Belgien kombiniert im MLX90393 den Hall-Effekt mit seiner proprietären Triaxis-Technologie und einem IMC (Integrated Magnetic Concentrator). Sein herausragendes Merkmal ist der extrem niedrige Stromverbrauch, der über den Tastgrad von 0,1 % bis 100 % einstellbar ist. Neben der Verwendung als geomagnetischer Kompass dient es auch als berührungsloser Positionssensor, der Position und Winkel eines nahegelegenen Permanentmagneten erfasst und es somit zu einem äußerst vielseitigen Produkt macht.
Geschichte: Von der Erzsuche über die U-Boot-Jagd bis zum Mond
Verfolgt man die heutigen hochpräzisen Magnetometer zurück zu ihren Ursprüngen, stößt man auf die Technologie zur Erzsuche in der Ölindustrie. Das Fluxgate-Magnetometer war eine kostengünstige und einfach zu bedienende Technologie, die in den 1930er-Jahren von Victor Vacquier von Gulf Oil zur Erkundung von Mineralvorkommen entwickelt wurde. 1941, mit Ausbruch des Zweiten Weltkriegs, wechselte Vacquier zum Airborne Instruments Laboratory der Columbia University und beteiligte sich an der Forschung zur Anwendung dieser Fluxgate-Technologie zur U-Boot-Ortung. Das Ergebnis war ein Gerät namens „MAD“ (Magnetic Airborne Detector), das auf Flugzeugen und Schiffen montiert wurde, um die magnetische Anomalie eines flach getauchten feindlichen U-Boots zu erfassen. MAD wurde im Dezember 1942 in Betrieb genommen und sowohl von japanischen als auch von amerikanischen U-Boot-Abwehrkräften eingesetzt.
Nach dem Krieg erlebte das Fluxgate-Magnetometer eine zweite Blütezeit in der Weltraumforschung. Neben der Beobachtung des Erdmagnetfelds nutzte das Apollo-Programm auf der Mondoberfläche eingesetzte Fluxgate-Magnetometer, um die Restmagnetisierung des Mondes und ihre Wechselwirkung mit dem Sonnenwind zu erforschen. Der Weg dieser zivilen Technologie zur Erzexploration – über die U-Boot-Abwehr im Krieg bis hin zur Mondforschung – ist ein Paradebeispiel für die Geschichte der Überschneidungen zwischen ziviler und militärischer Sensortechnik.
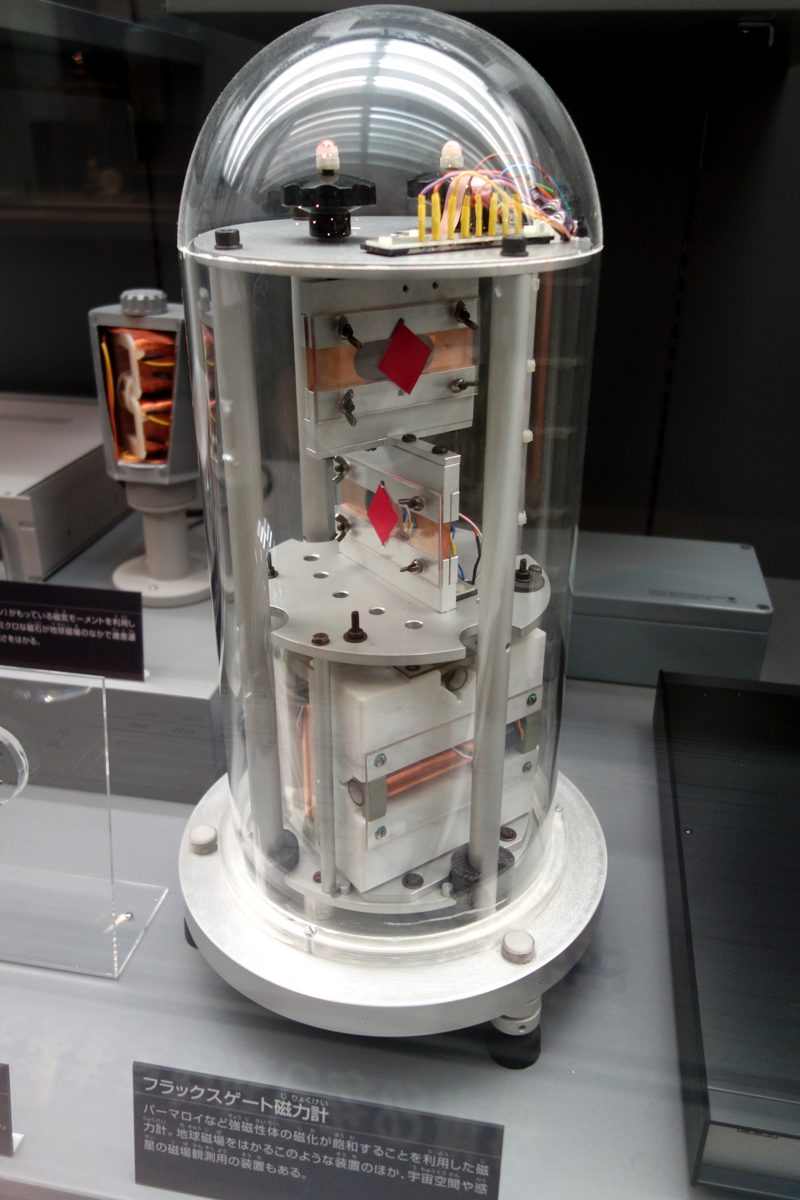
Bild: A Fluxgate-Magnetometer, wie es auf den Mondsonden des Apollo-Programms verwendet wurde(Daderot, CC0), Wikimedia Commons. Ausgestellt im Nationalmuseum für Natur und Wissenschaft (Tokio).

Magnetowiderstand und der Nobelpreis, der die Festplatte revolutionierte
Die Entdeckung des Riesenmagnetowiderstands (GMR) ist selbst in der Geschichte der Magnetometrie aufgrund ihrer Dramatik einzigartig. 1988 entdeckten unabhängig voneinander eine Gruppe um den Franzosen Albert Fert und eine Gruppe um den Deutschen Peter Grünberg dieses Phänomen. Ferts Gruppe beobachtete eine Widerstandsänderung von fast 50 % in einer Mehrschichtstruktur aus gestapelten Eisen- und Chromschichten, während Grünbergs Gruppe eine Änderung von etwa 10 % in einer Eisen-Chrom-Eisen-Dreischichtstruktur bestätigte. Angesichts der Tatsache, dass der bis dahin bekannte Magnetowiderstandseffekt (AMR) Widerstandsänderungen von höchstens wenigen Prozent hervorrief, war dieser „gigantische“ Anstieg damals eine Sensation – und der Name GMR selbst wurde von Fert geprägt.
Die Entdeckung fand innerhalb von weniger als zehn Jahren kommerzielle Anwendung. Nachdem 1997 Festplatten-Leseköpfe, die den GMR-Effekt nutzten, eingeführt wurden, schnellte die jährliche Wachstumsrate der Speicherdichte von Festplatten – zuvor bei etwa 60 % – auf nahezu 100 % in die Höhe. Die Speicherkapazitäten, die heutigen Smartphones und Rechenzentren zugrunde liegen, basieren auf dieser durch GMR-Leseköpfe ausgelösten Revolution der Speicherdichte. 2007 erhielten Albert Fert und Peter Grünberg gemeinsam den Nobelpreis für Physik „für die Entdeckung des Riesenmagnetowiderstands“. Selbst gemessen an der Geschwindigkeit von der Entdeckung in der Grundlagenphysik über die Kommerzialisierung bis hin zur Verleihung des Nobelpreises nimmt die GMR eine einzigartige Stellung in der Geschichte der Magnetometrie ein. Wie die oben erwähnte gemeinsame Kalibrierungsstudie von Magnetometer und IMU aus dem Jahr 2025 zeigt, wird die Forschung zur Verbesserung der Magnetometergenauigkeit fast 40 Jahre nach dieser Entdeckung in der Festkörperphysik weiterhin intensiv betrieben.
Fallstudie: Anhalten eines taumelnden CubeSats allein mit dem Erdmagnetfeld – B-Punkt-Steuerung
Ein faszinierendes Beispiel, bei dem Magnetometer – ob mehrere gleichzeitig oder ein einzelnes Gerät – ihre Leistungsfähigkeit unter Beweis stellen, ist die Lageregelung von CubeSats, einer Klasse sehr kleiner Satelliten. Ein CubeSat wird oft direkt nach der Abtrennung von seiner Rakete mit einer unbeabsichtigten Drehgeschwindigkeit in die Umlaufbahn gebracht. Bevor er seine Solarpaneele auf die Sonne oder eine Kommunikationsantenne auf die Erde ausrichten kann, muss diese Rotation zunächst gestoppt werden – ein Prozess, der als Enttauen bezeichnet wird.
Der hier verwendete Algorithmus, die sogenannte „B-Punkt-Steuerung“, benötigt lediglich ein 3-Achsen-Magnetometer und Magnettorquer – spulenbasierte Aktuatoren. Er berechnet die zeitliche Änderungsrate (die Ableitung, „B-Punkt“) des Erdmagnetfeldvektors B, gemessen vom Magnetometer, und steuert dann den Stromfluss durch die Magnettorquer, um ein magnetisches Moment in der Richtung zu erzeugen, die diese Änderung kompensiert. Das durch die Wechselwirkung mit dem Erdmagnetfeld erzeugte Drehmoment dämpft allmählich die Rotation des Fahrzeugs, und nach einigen Umlaufbahnen stabilisiert sich der CubeSat. Die Einfachheit, die Ausgabe eines einzigen 3-Achsen-Magnetometers sowohl für die Winkelgeschwindigkeitsschätzung als auch für die Steuerbefehle zu nutzen – ganz ohne Gyroskop –, macht diesen Ansatz ideal für CubeSats, bei denen niedrige Kosten, geringer Stromverbrauch und geringe Masse unerlässlich sind. Dies steht im deutlichen Gegensatz zu der Vielzahl an Sensoren in einem Auto: Dort übernimmt ein einzelnes Magnetometer die autonome Lagestabilisierung von Anfang bis Ende.
Leistungsbestimmende Parameter
-
Anpassung von Messmethode und Messbereich an die Anwendung: Für elektronische Kompasse, die das Erdmagnetfeld messen (ca. 25–65 µT an der Oberfläche), ist eine für den geomagnetischen Bereich optimierte Empfindlichkeit – wie beim BMM150 (±1300/2500 µT) oder HMC5883L (±8 Gauß = 800 µT) – völlig ausreichend. Ein Produkt wie der MLX90393, der speziell für die Positionsbestimmung eines nahegelegenen Permanentmagneten entwickelt wurde, bietet hingegen einen deutlich größeren Messbereich von ±4,8 mT oder mehr sowie eine programmierbare Verstärkung. Ob es sich um die „Kursbestimmung mittels Erdmagnetfeld“ oder die „Positionsbestimmung mittels eines nahegelegenen Magneten“ handelt, hat grundlegend Auswirkungen auf die Wahl des richtigen Messbereichs.
-
Auflösung und Rauschpegel: Wie fein sich Kursverläufe direkt auf Auflösungsspezifikationen wie die 0,3 µT des BMM150 oder die 0,005 Gauß (= 0,5 µT) des HMC5883L zurückführen lassen. Bei der Selbstlokalisierung eines Roboters, wo ein Magnetometer die Gierdrift einer IMU korrigiert, wird die grobe Auflösung zum limitierenden Faktor für die Korrekturgenauigkeit.
-
Stromverbrauch und Tastverhältnissteuerung: Wie fein sich der Betrieb drosseln lässt, wenn keine kontinuierliche Messung erforderlich ist – wie beispielsweise mit der Energiesparvoreinstellung des BMM150 (170 µA) oder dem variablen Tastverhältnis des MLX90393 von 0,1–100 % – bestimmt die Akkulaufzeit in energiebegrenzten Anwendungen wie Wearables oder CubeSats.
-
Toleranz gegenüber Fehlern durch Hart-/Weicheisen und Montageposition: Selbst bei hochleistungsfähigen Chips führen Montagepositionen in der Nähe von Motoren, Lautsprechern oder Metallrahmen zu großen Fehlern. Eine sorgfältige Sensorplatzierung in der Implementierungsphase, kombiniert mit einer präzisen Kalibrierung mittels Kugel-/Ellipsoid-Anpassung, ist für die Genauigkeit im praktischen Einsatz wichtiger als die Angaben im Datenblatt.
-
Gehäusegröße und Montagebeschränkungen: Ein ultrakompaktes Gehäuse wie das 4-Pin-WLCSP des AK09918C ist in Geräten wie Smartphones und Wearables, bei denen die Platinenfläche stark begrenzt ist, entscheidend. In industriellen Anwendungen haben hingegen oft eine einfache Montage oder ein breiter Betriebstemperaturbereich (z. B. -40 bis 85 °C beim LIS3MDL) Priorität.
-
Integrationsdesign mit einer IMU: Ob der Chip als eigenständiges Magnetometer oder als Teil eines integrierten 9-Achsen-IMU-Moduls verwendet wird, beeinflusst den Implementierungsaufwand erheblich. Bei Anwendungen, die einen AHRS-Algorithmus zur Korrektur der Gierdrift nutzen, stellen die Zeitsynchronisation und die Konsistenz der Abtastrate mit Beschleunigungsmesser und Gyroskop in der Praxis eher den Engpass dar als die Leistungsfähigkeit des Magnetometers allein.
Referenzlinks
- Bosch BMM150 Datenblatt (Offizielles Bosch Sensortec PDF)
- Bosch BMM150 Produktflyer (Offizielles Bosch Sensortec PDF)
- STMicroelectronics LIS3MDL Datenblatt (Offizielles ST PDF)
- STMicroelectronics LIS3MDL Produktseite
- Honeywell HMC5883L Datenblatt (Adafruit-PDF)
- Melexis MLX90393 Produktseite
- Melexis MLX90393 Datenblatt (Offizielles Melexis PDF)
-
[Hard & Soft Eisenkorrektur für Magnetometermessungen (Analog Devices EngineerZone)
-
Kalibrierung von Magnetometern für Hart- und Weicheisen (VectorNav)
-
Gemeinsame Magnetometer-IMU-Kalibrierung mittels Maximum-A-Posteriori-Schätzung (arXiv:2505.16662)
-
Magnetanomaliedetektor (Wikipedia, zur Geschichte von Vacquier und MAD)
-
Ein U-Boot-Jagdgerät aus dem Zweiten Weltkrieg trug zum Nachweis der Plattentektonik bei (Science News)
-
Pressematerialien zum Nobelpreis für Physik 2007 (NobelPrize.org)
-
Auszeichnungen des Nobelpreises 2007 GMR-Entdeckung (American Physical Society)](https://www.aps.org/apsnews/2007/11/2007-nobel-prize-honors-gmr-discovery)
- Madgwick-Orientierungsfilter (offizielle Dokumentation der AHRS-Bibliothek)
- Mahony-Orientierungsfilter (offizielle Dokumentation der AHRS-Bibliothek)
-
CubeSat B-Punkt-Entdrehungsregelung (Hindawi/International Journal of Aerospace Engineering)
Kann man sich in Innenräumen auf die Magnetometerausrichtung verlassen?
Stahl, Leitungsströme und Motoren stören das Magnetfeld. Die Kalibrierung beseitigt nicht alle ortsabhängigen Störungen; überprüfen Sie Feldstärke und -konsistenz.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.