Contents — find the section you need
유압 굴삭기의 팔은 수 톤의 흙을 퍼 올리면서도 부드럽게 멈춥니다. 사람 손가락만 한 크기의 조작 레버로 수백 kN의 힘을 발생시키는 비결은 고압으로 오일을 순환시키고 밸브를 통해 유량을 정밀하게 조절하는 메커니즘에 있습니다. 유압을 단순히 "강력한 모터"로만 생각하면 열 발생, 지연, 누출, 그리고 제어의 어려움을 간과하게 됩니다. 유압을 로봇의 관점에서 이해한다는 것은 에너지원, 유체 회로, 기계적 연결 장치, 센서, 그리고 제어 소프트웨어를 하나의 폐쇄 루프로 인식하는 것을 의미합니다.
 유압 액추에이터 관련 내용(개념 설명)
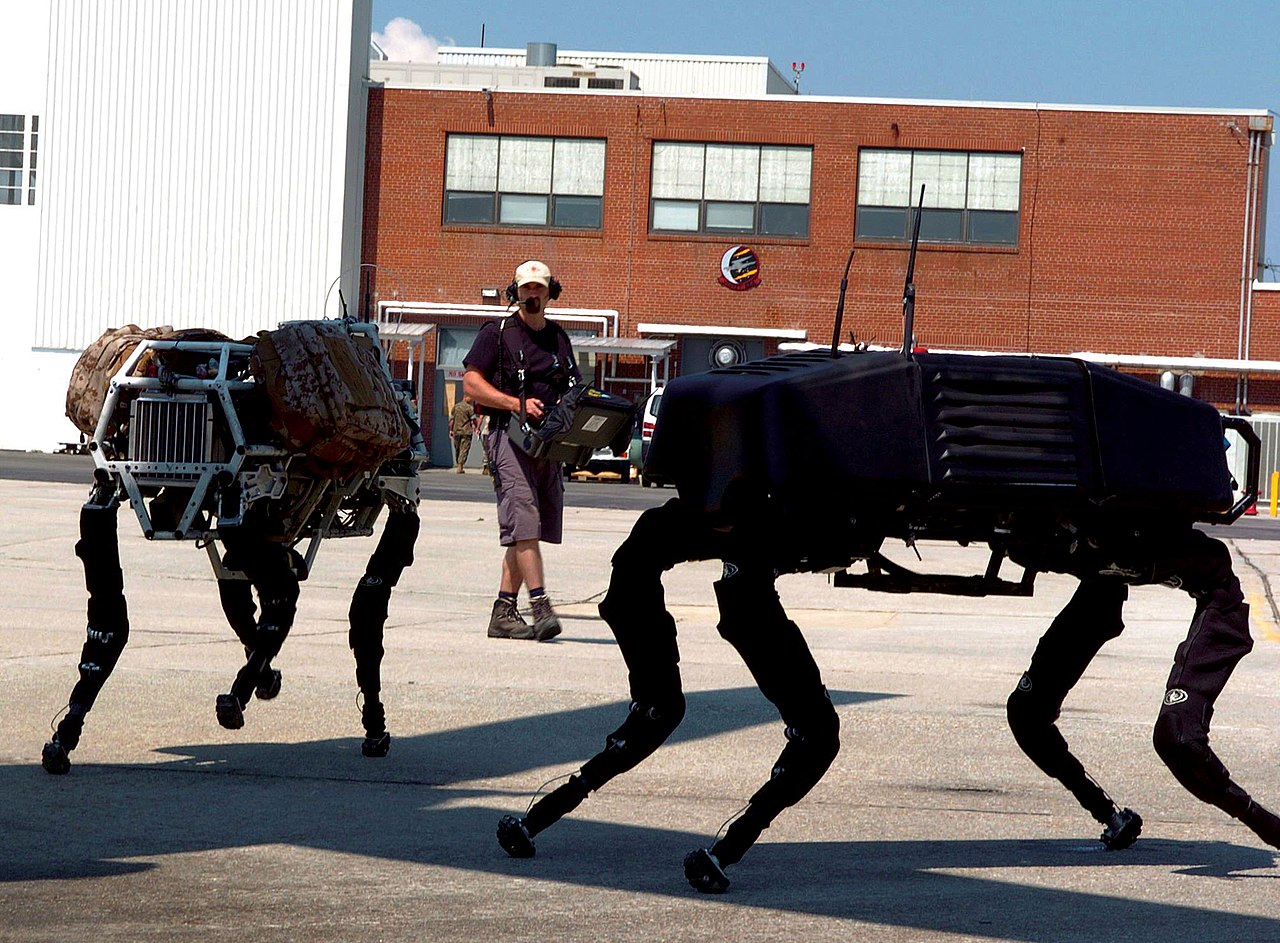 현장에서 작업 중인 유압식 로봇(BigDog)
이미지: 이 개념 설명은 Duskcoil의 교육용 그래픽입니다(흰색 원은 설명용 센서 위치를 나타내며 특정 제조업체 모델의 표준 장비가 아닙니다). 이 사진은 Big 군용 로봇 (미 해병대 사진, Lance Cpl. M. L. Meier 촬영, 퍼블릭 도메인), Wikimedia Commons에서 가져온 것입니다. 본문에서 논의된 건설 기계용 유압 회로가 아닌, 가솔린 엔진으로 구동되는 유압식 4족 보행 로봇을 대표하는 사진입니다.

30초 요약
- 파스칼의 원리에 따라 압력 p이 실린더 면적 A에 작용하여 힘 F=pA으로 변환됩니다. 큰 힘을 얻는 대신 유량 Q이 속도를 결정합니다.
- 펌프는 유량을 생성하고, 릴리프 밸브는 압력 상한선을 보호하며, 방향/비례 밸브는 각 액추에이터에 유량을 분배합니다. 압력과 유량을 혼동하지 않는 것이 첫 번째 핵심입니다.
- 유압 모터와 실린더는 높은 출력 밀도와 충격 저항성이 뛰어나지만, 스로틀링 손실과 오일 온도 상승으로 효율이 저하됩니다. 전기 펌프와 유압 액추에이터를 결합한 하이브리드 방식인 전동화는 "모든 것을 교체"하는 것보다 현실적인 경우가 많습니다.
압력 센서, 유량 센서, 실린더 위치 센서 및 IMU를 통합하면 하중 추정, 굴착력 제어 및 고장 예측이 가능합니다. 센서 대역폭과 배관의 압축성은 폐루프 성능을 결정합니다.
현장 설계에는 안전 밸브, 하중 유지 밸브, 페일세이프 및 오염 제어 장치가 포함되어야 합니다. 고성능 제어 법칙만으로는 사고를 예방할 수 없습니다.
1. 유압의 기본: 압력은 힘이고, 유량은 속도입니다
파스칼의 원리에 따르면 밀폐된 액체에 가해지는 압력은 거의 모든 방향으로 동일하게 전달됩니다. 이상적인 원통형 장치에서,
압력이 20 MPa이고 피스톤 면적이 A=0.01\ \mathrm{m^2}일 때, 이론적인 추력은 200 kN입니다. 유량이 Q=0.001\ \mathrm{m^3/s}일 때, 속도는 0.1 m/s. 요약하자면, 힘을 증가시키려면 넓은 면적과 높은 압력이 필요하고, 속도를 증가시키려면 많은 유량이 필요합니다.
손실을 무시하면 유압원의 입력 동력과 액추에이터의 출력은 다음과 같은 관계를 갖습니다.
밸브가 유량을 조절하여 액추에이터의 속도를 줄이면 과잉 압력이 열로 변환됩니다. 여러 작업을 동시에 수행하는 이동식 기계에서 펌프의 토출량을 초과하는 수요를 어떻게 처리하느냐가 작동감과 연료 효율 모두에 영향을 미칩니다.
2. 일반적인 회로도 읽기
그림 1 — 펌프가 유량을 생성하고, 비례 방향 밸브가 이를 실린더로 분배하며, 리턴 오일이 다시 흐릅니다. 탱크로 오일을 끌어올립니다. 릴리프 밸브는 설정 압력을 초과하면 탱크로 오일을 배출하는 안전 밸브입니다.
탱크에서 끌어올린 오일은 펌프에 의해 가압된 후 필터, 제어 밸브, 액추에이터를 거쳐 탱크로 돌아갑니다. 오일은 완벽한 강체가 아니므로 배관과 호스가 팽창하고 기포가 섞입니다. 따라서 밸브를 갑자기 닫으면 유체 해머 현상이 발생하여 압력 급증과 진동이 생깁니다. 오리피스, 어큐뮬레이터, 램프 제어는 이러한 과도 응답을 제어합니다.
3. 펌프, 밸브 및 액추에이터
펌프
기어 펌프, 베인 펌프, 피스톤 펌프 등 다양한 종류의 펌프가 있으며, 건설 기계에는 주로 고압 및 대유량을 처리할 수 있는 스와시 플레이트 축 피스톤 펌프가 사용됩니다. 가변 용량 펌프는 스와시 플레이트 각도를 변경하여 토출량을 조절함으로써 저부하 시 스로틀링 손실을 줄입니다. 압력 보상(PC), 부하 감지(LS), 전자 제어(EHP)를 결합하여 기계가 실제로 유량이 필요할 때만 유량을 증가시킬 수 있습니다. 필수적입니다.
밸브
방향 제어 밸브는 오일의 흐름 방향을 변경하고, 비례 밸브는 스풀 개방을 지속적으로 제어합니다. 서보 밸브는 대역폭이 넓지만 오염에 민감하므로, 이동식 장비에는 내구성이 뛰어난 비례 밸브와 피드백 제어를 조합하는 것이 더 현실적입니다. 체크 밸브는 역류를 차단하고, 카운터밸런스 밸브는 붐이 자체 무게로 인해 넘어지는 것을 방지합니다. 이러한 안전 기능은 소프트웨어 외부에도 존재해야 합니다.
액추에이터
실린더는 직선 운동을 생성하고, 유압 모터는 회전 운동을 생성합니다. 유압 모터의 토크는 대략 다음과 같습니다.
여기서 \Delta p은 차압, D은 변위, \eta_m은 기계적 효율입니다. 굴삭기의 선회 모터 또는 주행 모터는 감속 기어, 브레이크 및 유성 기어 트레인 전체에 걸쳐 열 설계가 필요합니다.
4. 로봇으로서의 폐루프 제어
From the 조작자의 레버 입력(u)은 밸브 개방, 유량, 실린더 속도를 거쳐 링크 팁 위치로 전달됩니다. 위치 제어를 위한 최소 모델은 PID 제어입니다.
하지만 오일 압축성, 마찰, 부하 변동, 밸브 데드존을 고려하면 게인만으로는 충분하지 않습니다. 일반적인 구조는 필요한 유량을 미리 공급한 다음 압력 피드백을 통해 부하를 보정합니다.
센서의 역할은 다음과 같습니다.
| 센서 | 주요 추정값 | 제어에서의 사용 | 일반적인 고장 모드 |
|---|---|---|---|
| 압력 센서 | 두 실린더 챔버의 차압 | 추력/지면 반력/하중 추정 | 온도 변화, 맥동 |
| 자기변형/선형 센서 | 로드 위치 | 위치/속도 제어 | 진흙, 물, 장착 강성 |
| 유량 센서 | 밸브 하류의 실제 유량 | 속도 제어, 누출 진단 | 점도 및 기포 영향 |
| IMU | 붐/차량 자세 | 진동 보정, 굴착 궤적 | 중력과 가속도 분리 |
| 힘/토크 센서 | 버킷 반력 | 접촉/파지 제어 | 충격 하중, 과부하 |
유압 굴삭기에서 붐, 암, 버킷 실린더의 위치는 차량 IMU와 통합되며, 버킷 끝 위치는 순방향 운동학을 통해 계산됩니다. 링크 각도 \boldsymbol{q} 및 자코비안 J(\boldsymbol{q})를 사용하면 끝단 속도는 다음과 같습니다.
압력으로부터 토양 반력을 추정하고 목표 굴착력을 일정하게 유지하는 연구에서는 지반 경도가 변하더라도 과부하를 억제할 수 있습니다.
5. 효율 및 열 발생량 추정
유압 시스템의 전체 효율은 펌프, 밸브, 배관 및 액추에이터의 개별 효율의 곱입니다. 펌프 출구 압력이 25 MPa이고 유량이 200 L/min, 입력 유압 동력은
기계적 출력이 60 kW인 경우, 약 72%가 유효 작업으로 사용되고 나머지는 오일 온도 상승, 마찰 및 누출로 손실됩니다. 열 부하가 쿨러의 용량을 초과하면 점도가 떨어지고 내부 누출이 증가하며, 이러한 악순환으로 효율이 더욱 저하됩니다.
유압유의 점도는 온도에 따라 변하기 때문에 ISO VG 등급뿐만 아니라 저온 시동 유동성, 씰 재질, 필터 메쉬 크기, 수분 오염 등도 고려해야 합니다. 청결도 코드(ISO 4406)를 관리하고 오일 교환 시 오염 물질을 제거하는 것이 고장률을 줄이는 가장 경제적인 방법입니다.
6. 건설 및 농업 기계의 실제 사례
코마츠(Komatsu)와 캐터필러(Caterpillar) 유압 굴삭기는 엔진 속도, 펌프 토출량, 밸브 개방을 통합 제어하여 굴착 부하에 따라 연료 소비를 줄입니다. 기계 제어 사양은 GNSS, IMU 및 실린더 위치 정보를 사용하여 버킷 끝단을 표시하고 제어합니다. 표면 설계에서 숙련된 조작자의 감각을 기하학과 센서로 대체합니다.
쿠보타와 얀마 트랙터는 3점 링크의 리프트 실린더와 드래프트 센서를 사용하여 경운 저항에 따라 작업기 깊이를 조절합니다. 농기계에서 토양은 지역마다 다르기 때문에 고정 위치 제어만 사용하는 것보다 힘/위치 혼합 제어가 더 효과적입니다.
유압 시스템의 흥미로운 점은 동일한 원리가 기계에 따라 다르게 적용된다는 것입니다. 굴삭기는 충격과 큰 유량을 우선시하고, 트랙터는 저속 견인력과 정밀 조정을 우선시하며, 로봇 팔은 낮은 마찰과 높은 대역폭을 우선시합니다. 펌프 용량, 밸브 스풀 특성 및 제어 주기가 동일하더라도 최적의 결과는 기계의 용도에 따라 달라집니다.
7. 전기 유압 변환 및 최신 연구
-
독립 계량: 각 밸브의 입구와 출구를 독립적으로 제어하여 스로틀 손실을 줄이고 필요한 액추에이터에만 펌프 압력을 전달합니다.
-
전기 유압 액추에이터 (EHA)**: 각 실린더에 모터와 소형 펌프를 배치하여 긴 배관과 중앙 밸브를 줄이고, 로컬 회생 제동 및 모듈화를 가능하게 합니다.
-
유압 하이브리드: 감속 에너지를 축압기에 저장하고 붐 하강 또는 스윙 정지 시 재사용합니다. 배터리보다 전력 밀도가 높지만 유지 시간은 짧습니다.
-
학습 기반 부하 추정: 압력, 밸브 명령, IMU 및 작업 카메라 영상에서 토양 유형 또는 적재량을 추정합니다. 학습 범위를 벗어나면 안전 상태로 전환되는 모니터가 필수적입니다.
-
예측 유지보수: 오일 입자, 펌프 맥동 및 밸브 응답 지연의 시계열 데이터를 학습하여 정지 전에 필터 막힘이나 씰 마모를 감지합니다.
전기화를 평가할 때는 배터리 용량뿐만 아니라 최대 출력, 냉각, 회생 제동, 저온 성능, 충전 인프라 및 유압 액추에이터 수명도 함께 비교해야 합니다. 완전히 전기 동력으로 전환한 후에도 에너지를 생성하는 메커니즘이 제대로 작동하지 않으면 문제가 발생할 수 있습니다. 팔의 힘은 여전히 유압식이며, 유체 청결도 및 누출 방지 대책이 유지되어야 합니다.
8. 안전 설계 및 문제 해결
엔진이 정지한 후에도 유압은 어큐뮬레이터에 저장되어 있습니다. 정비 전에 지정된 절차에 따라 잔류 압력을 배출하고 낙하 방지를 위해 기계적 지지대를 설치하십시오. 호스의 미세한 구멍에서 손으로 누출을 찾는 것은 위험합니다. 고압의 오일이 피부를 뚫고 들어갈 수 있습니다. 안전 밸브, 부하 유지 밸브, 호스 파열 밸브 및 비상 정지 장치는 모두 기계적으로 이중화되어야 합니다.
증상에서 원인을 좁히려면 다음 순서대로 측정하십시오.
-
탱크 오일 레벨, 오염, 기포, 온도.
-
펌프 흡입구 진공 및 배출구 압력과 설정값 비교.
-
밸브 명령값과 실제 유량, 스풀 고착/데드존.
-
두 실린더 챔버의 압력과 위치 센서 간의 일관성.
-
기계적 연결 장치 간섭, 핀 마모, 외부 하중 변화.
"힘이 부족하다"는 증상조차도 펌프 마모로 인해 발생할 수 있습니다. 릴리프 밸브 설정, 내부 누출, 센서 포화, 제어 게인 등 모든 것이 원인이 될 수 있습니다. 압력 게이지 하나만으로 판단하지 마십시오. 기본적인 접근 방식은 입구에서 출구까지 에너지 균형을 파악하는 것입니다.
요약: 유압 로봇은 유체와 소프트웨어의 통합 시스템입니다
유압 시스템은 압력이 힘을, 유량이 속도를, 밸브가 분배를, 센서가 상태 추정을 담당하는 분산 시스템입니다. 높은 출력 밀도와 충격 저항 덕분에 유압 시스템은 오늘날 굴삭기, 트랙터, 항공기, 수술 로봇 등 다양한 분야에서 강력한 성능을 발휘합니다. 반면, 열 발생, 누출, 압축성, 오염은 제어 및 수명에 제약을 가합니다.
새로운 장비에 대한 정보를 접할 때는 다음 사항을 확인하는 것이 좋습니다. (1) 펌프의 압력(MPa) 및 유량(L/min), (2) 밸브의 유량 조절 범위, (3) 힘과 위치를 추정하는 센서, (4) 고장 시 시스템을 안전한 상태로 복구하는 기계적 요소. 이 네 가지 사항을 고려하면 유압 시스템의 전기화 또는 AI 제어 관련 정보를 평가할 수 있습니다. 물리적 한계 및 구현 비용
압력과 유량이 같을 때 실린더 면적이 두 배가 되면 어떻게 될까요?
이상적으로는 힘이 두 배가 되고 속도는 절반으로 줄어듭니다. 이는 동력을 생성하는 것이 아니라 힘과 속도를 교환하는 것입니다.
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.