Contents — find the section you need
Der Arm eines Hydraulikbaggers hebt mehrere Tonnen Erde und stoppt dennoch sanft. Das Geheimnis, mit einem Steuerhebel von der Größe eines menschlichen Fingers Hunderte von Kilonewton Kraft zu erzeugen, liegt in einem Mechanismus, der Öl unter hohem Druck zirkulieren lässt und den Durchfluss durch Ventile präzise steuert. Wer Hydraulik nur als „starken Motor“ betrachtet, übersieht ihre Wärmeentwicklung, Verzögerungen, Leckagen und die schwierige Steuerung. Um sie als Roboter zu verstehen, muss man Energiequelle, Fluidkreislauf, mechanische Verbindung, Sensoren und Steuerungssoftware als einen geschlossenen Regelkreis betrachten.
 Kontext des Hydraulikantriebs (Konzeptillustration)
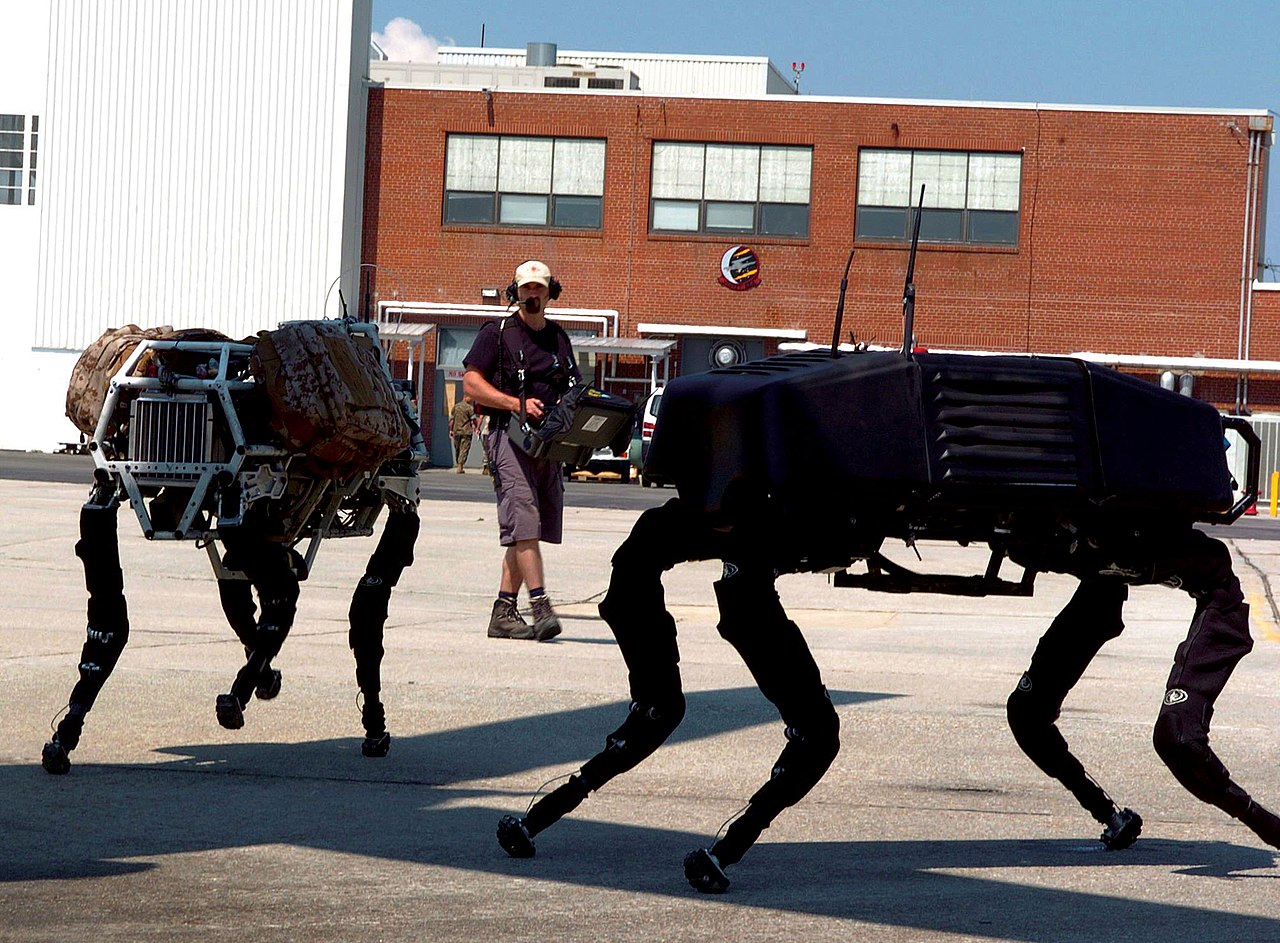 Ein hydraulisch angetriebener Roboter im Einsatz (BigDog)
Bild: Die Konzeptillustration ist eine Lehrgrafik von Duskcoil (weiße Kreise stellen beispielhafte Sensorpositionen dar, keine Standardausrüstung eines bestimmten Herstellermodells). Das Feldfoto zeigt einen militärischen Roboterhund (Foto des US Marine Corps von Lance Cpl. M. L. Meier, gemeinfrei), Wikimedia Commons. Es zeigt einen typischen benzinbetriebenen hydraulischen Vierbeiner, nicht die im Text beschriebenen Hydraulikkreisläufe von Baumaschinen.
Zusammenfassung in 30 Sekunden
-
Nach dem Pascalschen Prinzip wirkt Druck auf die Zylinderfläche und wird in Kraft umgewandelt. Im Gegenzug für eine große Kraft bestimmt der Volumenstrom die Geschwindigkeit.
-
Die Pumpe erzeugt den Volumenstrom, das Überdruckventil schützt vor Überdruck, und Wegeventile verteilen den Volumenstrom auf die einzelnen Aktuatoren. Druck und Volumenstrom nicht zu verwechseln, ist der erste wichtige Punkt.
-
Hydraulikmotoren und -zylinder zeichnen sich durch hohe Leistungsdichte und Stoßfestigkeit aus, jedoch mindern Drosselverluste und Öltemperaturanstieg die Effizienz. Die Elektrifizierung, eine Hybridlösung aus elektrischer Pumpe und hydraulischen Aktuatoren, ist oft realistischer als ein Komplettaustausch.
-
Die Kombination von Druck-, Durchfluss- und Zylinderpositionssensoren sowie einer IMU ermöglicht die Lastabschätzung, die Steuerung der Grabkraft und die Ausfallvorhersage. Die Sensorbandbreite und die Kompressibilität der Rohrleitungen bestimmen die Regelgüte.
-
Im praktischen Einsatz müssen Sicherheitsventile, Lasthalteventile, Ausfallsicherungen und Maßnahmen zur Kontaminationskontrolle berücksichtigt werden. Ein hochleistungsfähiges Regelgesetz allein kann Unfälle nicht verhindern.
1. Grundlagen der Hydraulik: Druck ist Kraft, Durchfluss ist Geschwindigkeit
Das Pascalsche Prinzip besagt, dass sich der Druck in einer eingeschlossenen Flüssigkeit nahezu gleichmäßig in alle Richtungen ausbreitet. In einem idealisierten Zylinder gilt:
Bei einem Druck p von 20 MPa und einer Kolbenfläche A=0.01\ \mathrm{m^2} beträgt der theoretische Schub 200 kN. Bei einem Durchfluss Q=0.001\ \mathrm{m^3/s} beträgt die Geschwindigkeit 0,1 m/s. Kurz gesagt: Mehr Kraft erfordert eine große Fläche und hohen Druck, mehr Geschwindigkeit einen großen Durchfluss.
Verluste werden vernachlässigt. Die Eingangsleistung der Hydraulikquelle und die Ausgangsleistung des Aktuators hängen wie folgt zusammen:
Wenn ein Ventil den Durchfluss drosselt, um den Aktuator zu verlangsamen, wird der Überdruck in Wärme umgewandelt. Bei mobilen Maschinen, die mehrere Vorgänge gleichzeitig ausführen, bestimmt die Verteilung des Bedarfs, der die Fördermenge der Pumpe übersteigt, sowohl das Fahrgefühl als auch den Kraftstoffverbrauch.
2. Lesen eines typischen Schaltplans
Abbildung 1 – Die Pumpe erzeugt einen Volumenstrom, das Proportional-Wegeventil verteilt ihn auf den Zylinder, und das Rücklauföl fließt zurück zum Der Tank. Das Überdruckventil ist ein Sicherheitsventil, das bei Überschreitung des eingestellten Drucks in den Tank entleert.
Das aus dem Tank angesaugte Öl wird von der Pumpe unter Druck gesetzt und fließt nach Durchlaufen eines Filters, eines Regelventils und eines Aktuators zurück. Öl ist kein perfekter, starrer Körper – Rohrleitungen und Schläuche dehnen sich aus, und es vermischen sich Luftblasen. Daher verursacht das abrupte Schließen eines Ventils einen Druckschlag, der Druckspitzen und Vibrationen hervorruft. Drosselblenden, Druckspeicher und Rampensteuerung beeinflussen das dynamische Verhalten.
3. Pumpen, Ventile und Aktuatoren
Pumpen
Es gibt Zahnrad-, Flügelzellen- und Kolbenpumpen. Baumaschinen verwenden meist Axialkolbenpumpen mit Taumelscheibe, die hohe Drücke und große Fördermengen bewältigen. Eine Verstellpumpe ändert den Taumelscheibenwinkel, um die Fördermenge anzupassen und so Drosselverluste bei geringer Last zu reduzieren. Die Kombination aus Druckkompensation (PC), Lasterkennung (LS) und elektronischer Steuerung (EHP) ermöglicht es der Maschine, die Fördermenge nur dann zu erhöhen, wenn dies tatsächlich erforderlich ist.
Ventile
Ein Wegeventil ändert die Ölflussrichtung, ein Proportionalventil steuert kontinuierlich die Schieberöffnung. Servoventile haben eine hohe Bandbreite, reagieren aber empfindlich auf Verschmutzungen. Daher wird bei mobilen Maschinen üblicherweise ein robustes Proportionalventil mit Rückkopplungsregelung kombiniert. Ein Rückschlagventil verhindert Rückfluss, ein Gegendruckventil verhindert das Umkippen des Auslegers durch sein Eigengewicht – Sicherheitsfunktionen, die auch außerhalb der Software implementiert werden müssen.
Aktuatoren
Ein Zylinder erzeugt eine lineare Bewegung, ein Hydraulikmotor eine Drehbewegung. Das Drehmoment eines Hydraulikmotors beträgt ungefähr
wobei \Delta p der Differenzdruck, D das Hubvolumen und \eta_m der mechanische Wirkungsgrad ist. Der Schwenk- oder Fahrmotor eines Baggers erfordert eine thermische Auslegung, die sich durch das gesamte Untersetzungsgetriebe, die Bremse und das Planetengetriebe erstreckt.
4. Geschlossene Regelung als Roboter
Ausgehend von der Hebeleingabe des Bedieners u Das Signal breitet sich über Ventilöffnung, Durchfluss und Zylindergeschwindigkeit aus, um die Position der Verbindungsspitze zu bestimmen. Das minimale Modell für die Positionsregelung ist der PID-Regler.
Da jedoch die Ölkompressibilität, Reibung, Laständerungen und die Totzone des Ventils berücksichtigt werden müssen, reichen die Verstärkungsfaktoren allein nicht aus. Eine gängige Struktur gibt den erforderlichen Durchfluss vor und korrigiert anschließend die Last über eine Druckrückkopplung.
Die Sensorfunktionen lassen sich wie folgt aufschlüsseln:
| Sensor | Hauptmessgröße | Verwendung in der Regelung | Häufiger Fehlermodus |
|---|---|---|---|
| Drucksensor | Differenzdruck zwischen den beiden Zylinderkammern | Schub-/Bodenkraft-/Lastabschätzung | Temperaturdrift, Pulsation |
| Magnetostriktive/lineare Sensoren | Stangenposition | Positions-/Geschwindigkeitsregelung | Schlamm, Wasser, Montagesteifigkeit |
| Durchflusssensor | Tatsächlicher Durchfluss stromabwärts des Ventils | Drehzahlregelung, Leckagediagnose | Viskosität und Blaseneffekte |
| IMU | Ausleger-/Fahrzeuglage | Schwingungskompensation, Grabungsbahn | Trennung Schwerkraft aus Beschleunigung |
Kraft-/Drehmomentsensor | Löffelreaktionskraft | Kontakt-/Greifsteuerung | Stoßbelastungen, Überlastung |
Bei einem Hydraulikbagger werden die Positionen von Ausleger, Arm und Löffelzylinder mit der Fahrzeug-IMU fusioniert, und die Löffelspitzenposition wird über die Vorwärtskinematik berechnet. Mit den Gelenkwinkeln \boldsymbol{q} und der Jacobi-Matrix J(\boldsymbol{q}) ergibt sich die Spitzengeschwindigkeit zu:
In Untersuchungen, die die Bodenreaktionskraft aus dem Druck schätzen und eine Zielgrabkraft konstant halten, kann eine Überlastung auch bei sich ändernder Bodenhärte unterdrückt werden.
5. Schätzung von Wirkungsgrad und Wärmeerzeugung
Der Gesamtwirkungsgrad des Hydrauliksystems ist das Produkt der Einzelwirkungsgrade von Pumpe, Ventilen, Rohrleitungen und Aktuator. Bei einem Pumpenausgangsdruck von 25 MPa und einem Durchfluss von 200 l/min beträgt die hydraulische Eingangsleistung:
Bei mechanischer Leistung Bei einer Leistung von 60 kW sind etwa 72 % der Arbeit nutzbar; der Rest führt zu Öltemperaturanstieg, Reibung und Leckage. Übersteigt die Wärmelast die Kühlleistung, sinkt die Viskosität, die interne Leckage steigt und ein sich selbst verstärkender Rückkopplungseffekt senkt den Wirkungsgrad weiter.
Da die Viskosität von Hydraulikflüssigkeit temperaturabhängig ist, muss bei der Auswahl mehr als nur die ISO-VG-Klasse berücksichtigt werden – Kaltstartfähigkeit, Dichtungsmaterial, Filtermaschenweite und Feuchtigkeitsverunreinigungen spielen ebenfalls eine Rolle. Die Einhaltung des Reinheitsstandards (ISO 4406) und die Vermeidung von Verunreinigungen beim Ölwechsel sind die kostengünstigste Methode, die Ausfallrate zu senken.
6. Praxisbeispiele aus der Bau- und Landwirtschaft
Hydraulikbagger von Komatsu und Caterpillar integrieren die Steuerung von Motordrehzahl, Pumpenfördermenge und Ventilöffnung, um den Kraftstoffverbrauch abhängig von der Aushublast zu halten. Die Maschinensteuerung nutzt GNSS, IMU und Zylinderposition, um die Schaufelspitze an einer vorgegebenen Oberfläche darzustellen und zu steuern. So wird das Gefühl eines erfahrenen Bedieners durch Geometrie und Sensoren ersetzt.
Traktoren von Kubota und Yanmar nutzen die Dreipunktaufhängung. Hubzylinder und Zugkraftsensor passen die Arbeitstiefe des Anbaugeräts an den Bodenwiderstand an. Da die Bodenbeschaffenheit bei Landmaschinen standortabhängig variiert, ist eine kombinierte Kraft-/Positionsregelung effektiver als eine reine Positionsregelung.
Das Interessante an Hydrauliksystemen ist, dass dasselbe Prinzip bei verschiedenen Maschinen unterschiedlich umgesetzt wird. Ein Bagger benötigt Stoßkraft und hohe Durchflussmengen, ein Traktor hingegen Traktion bei niedrigen Geschwindigkeiten und Feineinstellung, und ein Roboterarm benötigt geringe Reibung und hohe Bandbreite. Selbst bei identischer Pumpenleistung, Ventilcharakteristik und Regelperiode ändert sich die optimale Lösung je nach Einsatzzweck der Maschine.
7. Elektrohydraulische Umrüstung und aktuelle Forschung
-
Unabhängige Dosierung: Die unabhängige Steuerung von Ein- und Auslass jedes Ventils reduziert Drosselverluste, da der Pumpendruck nur dem Aktor zugeführt wird, der ihn benötigt.
-
Elektrohydraulische Aktuatoren (EHA): Durch die Platzierung eines Motors und einer kleinen Pumpe an jedem Zylinder werden lange Rohrleitungen und zentrale Ventile reduziert, was lokale Regeneration und Modularität ermöglicht.
-
Hydraulik Hybride: Speicherung der Verzögerungsenergie in einem Akkumulator und deren Wiederverwendung beim Absenken des Auslegers oder beim Schwenkstopp. Höhere Energiedichte als eine Batterie, jedoch kürzere Haltezeit.
-
Lernbasierte Lastschätzung: Schätzung der Bodenart oder Nutzlast anhand von Druck, Ventilsignalen, IMU-Daten und Aufnahmen der Arbeitskamera. Ein Monitor, der außerhalb des Trainingsbereichs in einen sicheren Zustand zurückfällt, ist unerlässlich.
-
Vorhersagewartung: Lernen aus Zeitreihendaten von Ölpartikeln, Pumpenpulsation und Ventilreaktionsverzögerung, um Filterverstopfungen oder Dichtungsverschleiß vor einem Stillstand zu erkennen.
Bei der Bewertung der Elektrifizierung sollten neben der Batteriekapazität auch Spitzenleistung, Kühlung, Regeneration, Kaltwetterverhalten, Ladeinfrastruktur und die Lebensdauer des Hydraulikantriebs verglichen werden. Selbst nach vollständiger Umstellung auf Elektroantrieb bleiben Maßnahmen zur Flüssigkeitsreinheit und Leckagevermeidung erforderlich, sofern der Mechanismus zur Erzeugung der Armkraft weiterhin hydraulisch ist.
8. Sicherheitskonzept und Fehlersuche
Der Hydraulikdruck bleibt auch nach dem Abstellen des Motors in einem Akkumulator gespeichert. Vorher Bei Wartungsarbeiten den Restdruck gemäß der vorgegebenen Vorgehensweise ablassen und mechanische Abstützungen gegen Herabfallen anbringen. Die manuelle Suche nach einem Schlauchleck ist gefährlich – unter hohem Druck stehendes Öl kann die Haut durchdringen. Sicherheitsventile, Lasthalteventile, Schlauchberstventile und Not-Aus-Schalter sollten mechanisch redundant ausgelegt sein.
Um die Ursache eines Symptoms einzugrenzen, messen Sie in dieser Reihenfolge:
-
Ölstand im Tank, Verunreinigungen, Blasenbildung, Temperatur.
-
Pumpeneinlassvakuum und -auslassdruck im Vergleich zum Sollwert.
-
Ventilsollwert im Vergleich zum tatsächlichen Durchfluss, Schieberklemmung/Totzone.
-
Übereinstimmung zwischen dem Druck in beiden Zylinderkammern und dem Positionssensor.
-
Mechanische Verbindungsstörungen, Bolzenverschleiß, Änderungen der externen Last.
Selbst das Symptom „zu wenig Kraft“ kann durch Pumpenverschleiß, die Einstellung des Überdruckventils, interne Leckagen, Sensorsättigung oder die Reglerverstärkung verursacht werden – jede dieser Ursachen ist relevant. Beurteilen Sie nicht anhand eines einzelnen Manometers; der grundlegende Ansatz besteht darin, die Energiebilanz vom Einlass zum Auslass zu ermitteln.
Zusammenfassung: Ein Hydraulikroboter ist ein Koordiniertes System aus Fluid und Software
Ein Hydrauliksystem ist ein verteiltes System, in dem der Druck die Kraft, der Durchfluss die Geschwindigkeit, Ventile die Zuweisung und Sensoren die Zustandsbestimmung steuern. Hohe Leistungsdichte und Stoßfestigkeit machen Hydrauliksysteme in Baggern, Traktoren, Flugzeugen und Operationsrobotern so leistungsstark. Andererseits schränken Wärmeentwicklung, Leckagen, Kompressibilität und Verschmutzung die Steuerung und Lebensdauer ein.
Beim Lesen über eine neue Maschine sollten Sie Folgendes prüfen: (1) Wie viel MPa und l/min liefert die Pumpe? (2) Wie stark drosseln die Ventile? (3) Welche Sensoren erfassen Kraft und Position? (4) Welches mechanische Element führt das System im Fehlerfall in einen sicheren Zustand zurück? Mit diesen vier Punkten können Informationen zur Elektrifizierung oder KI-Steuerung, einschließlich der physikalischen Grenzen der Hydraulik und der Implementierungskosten, bewertet werden.
Was passiert, wenn sich die Zylinderfläche bei gleichem Druck und Durchfluss verdoppelt?
Idealerweise verdoppeln sich Kraft und Geschwindigkeit.
Hälften. Dies tauscht Kraft und Geschwindigkeit aus, anstatt Leistung zu erzeugen.Referenzen
- ISO 4413 — Hydraulische Fluidtechnik: Allgemeine Regeln und Sicherheitsanforderungen
- JIS B 8351 Hydraulische Terminologie und Schaltplansymbole
- SAE International — Hydraulik und Fluidtechnik
- IFPE — Internationale Fluidtechnik-Ausstellung
- Komatsu — Intelligentes Bauen
- Caterpillar — Technologie und Automatisierung
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.