Contents — find the section you need
हाइड्रोलिक एक्सकेवेटर की भुजा कई टन मिट्टी उठाती है और फिर भी सुचारू रूप से रुक जाती है। मानव उंगली के आकार के नियंत्रण लीवर से सैकड़ों किलोनैडो बल उत्पन्न करने का रहस्य एक ऐसी प्रणाली में निहित है जो उच्च दबाव पर तेल का संचार करती है और वाल्वों के माध्यम से प्रवाह को सटीक रूप से नियंत्रित करती है। हाइड्रोलिक्स को केवल एक "शक्तिशाली मोटर" के रूप में समझने से आप इसकी ऊष्मा उत्पादन, विलंब, रिसाव और नियंत्रण की कठिनाई को नज़रअंदाज़ कर देंगे। इसे एक रोबोट के रूप में समझने का अर्थ है ऊर्जा स्रोत, द्रव परिपथ, यांत्रिक लिंकेज, सेंसर और नियंत्रण सॉफ़्टवेयर को एक एकल बंद लूप के रूप में पढ़ना।
 हाइड्रोलिक एक्चुएटर संदर्भ (अवधारणा चित्रण)
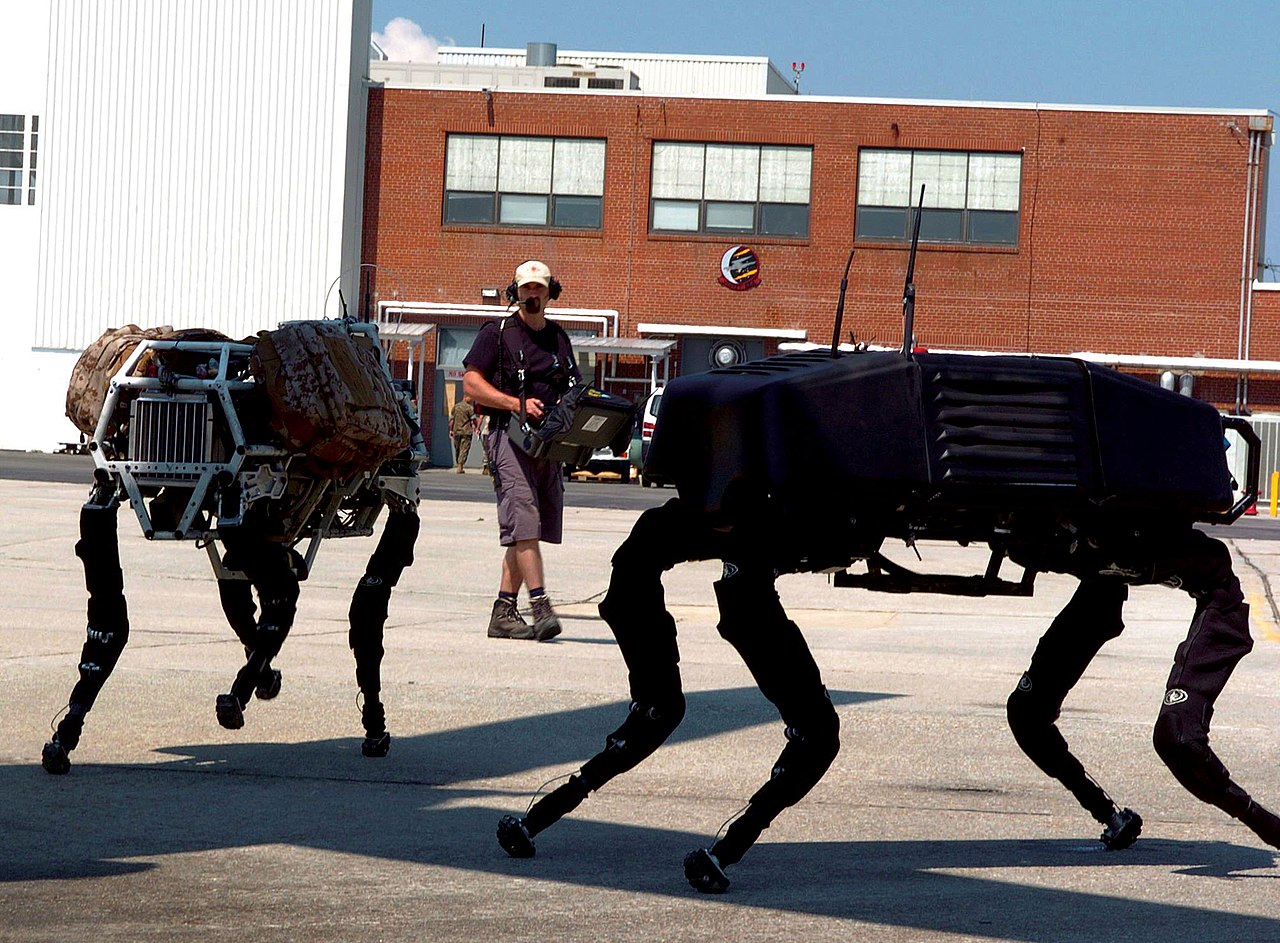 मैदान में एक हाइड्रोलिक रूप से संचालित रोबोट (बिगडॉग)
छवि: अवधारणा चित्रण एक डस्ककॉइल शैक्षिक ग्राफिक है (सफेद वृत्त हैं व्याख्यात्मक संभावित सेंसर स्थान, किसी विशिष्ट निर्माता मॉडल पर मानक उपकरण नहीं)। यह फील्ड फोटो Big डॉग मिलिट्री रोबोट्स (अमेरिकी मरीन कॉर्प्स की लांस कॉर्पोरल एम. एल. मेयर द्वारा ली गई तस्वीर, सार्वजनिक डोमेन), विकिमीडिया कॉमन्स से ली गई है। यह गैसोलीन इंजन से चलने वाले हाइड्रोलिक चौपाया रोबोट का एक प्रतिनिधि उदाहरण है, न कि पाठ में चर्चा किए गए निर्माण मशीनरी हाइड्रोलिक सर्किट का।

30-सेकंड का सारांश
- पास्कल के सिद्धांत के अनुसार, दाब p सिलेंडर क्षेत्रफल A पर कार्य करता है और बल F=pA में परिवर्तित होता है। अधिक बल के बदले, प्रवाह Q गति निर्धारित करता है।
- पंप प्रवाह उत्पन्न करता है, रिलीफ वाल्व दाब सीमा की रक्षा करता है, और दिशात्मक/आनुपातिक वाल्व प्रत्येक एक्चुएटर को प्रवाह वितरित करते हैं। दाब और प्रवाह में भ्रमित न होना पहला महत्वपूर्ण बिंदु है।
- हाइड्रोलिक मोटर और सिलेंडर उच्च शक्ति घनत्व और झटके के प्रतिरोध में उत्कृष्ट होते हैं, लेकिन इनमें थ्रॉटलिंग हानि और तेल के तापमान में वृद्धि होती है। दक्षता में कमी आती है। विद्युतीकरण के लिए, इलेक्ट्रिक पंप और हाइड्रोलिक एक्चुएटर्स का हाइब्रिड अक्सर "सब कुछ बदलने" की तुलना में अधिक व्यावहारिक होता है।
-
प्रेशर सेंसर, फ्लो सेंसर, सिलेंडर पोजीशन सेंसर और आईएमयू को मिलाकर लोड का अनुमान, खुदाई बल नियंत्रण और विफलता का पूर्वानुमान लगाया जा सकता है। सेंसर बैंडविड्थ और पाइपिंग की संपीड्यता क्लोज्ड-लूप प्रदर्शन निर्धारित करती है।
-
फील्ड में, डिज़ाइन में सुरक्षा वाल्व, लोड-होल्डिंग वाल्व, फेलसेफ और संदूषण नियंत्रण शामिल होना चाहिए। केवल एक उच्च-प्रदर्शन नियंत्रण नियम दुर्घटनाओं को नहीं रोक सकता।
1. हाइड्रोलिक्स के मूल सिद्धांत: दबाव ही बल है, प्रवाह ही गति है
पास्कल का सिद्धांत कहता है कि एक सीमित तरल पर लगाया गया दबाव लगभग हर दिशा में समान रूप से संचारित होता है। एक आदर्श सिलेंडर में,
20 MPa के दबाव p और पिस्टन क्षेत्रफल A=0.01\ \mathrm{m^2} के साथ, सैद्धांतिक थ्रस्ट 200 kN है। प्रवाह Q=0.001\ \mathrm{m^3/s} के साथ, गति गति 0.1 मीटर/सेकंड है। संक्षेप में: बल बढ़ाने के लिए बड़े क्षेत्रफल और उच्च दाब की आवश्यकता होती है, और गति बढ़ाने के लिए बड़े प्रवाह की आवश्यकता होती है।
हानि को अनदेखा करते हुए, हाइड्रोलिक स्रोत की इनपुट शक्ति और एक्चुएटर के आउटपुट के बीच संबंध निम्न प्रकार से है:
जब एक वाल्व प्रवाह को नियंत्रित करके एक्चुएटर की गति धीमी करता है, तो अतिरिक्त दाब ऊष्मा में परिवर्तित हो जाता है। एक साथ कई क्रियाएं करने वाली मोबाइल मशीनों में, पंप की आपूर्ति से अधिक मांग को कैसे आवंटित किया जाता है, यह अनुभव और ईंधन दक्षता दोनों को निर्धारित करता है।
2. एक विशिष्ट परिपथ को पढ़ना
चित्र 1 — पंप प्रवाह उत्पन्न करता है, आनुपातिक दिशात्मक वाल्व इसे सिलेंडर में वितरित करता है, और तेल वापस टैंक में चला जाता है। रिलीफ वाल्व एक सुरक्षा वाल्व है जो निर्धारित दबाव से अधिक होने पर टैंक में तेल छोड़ देता है।
टैंक से निकाला गया तेल पंप द्वारा दबावयुक्त किया जाता है और फिल्टर, नियंत्रण वाल्व और एक्चुएटर से गुजरने के बाद वापस लौटता है। तेल एक पूर्णतः स्थिर पदार्थ नहीं है — पाइपिंग और होज़ फैलते हैं, और बुलबुले उसमें मिल जाते हैं। परिणामस्वरूप, वाल्व को अचानक बंद करने से द्रव हैमर उत्पन्न होता है, जिससे दबाव में अचानक वृद्धि और कंपन होता है। छिद्र, संचायक और रैंप नियंत्रण क्षणिक प्रतिक्रिया को नियंत्रित करते हैं।
3. पंप, वाल्व और एक्चुएटर
पंप
गियर, वेन और पिस्टन पंप सभी मौजूद हैं; निर्माण मशीनरी अधिकतर स्वैश-प्लेट पंपों का उपयोग करती है। एक्सियल-पिस्टन पंप उच्च दबाव और बड़े प्रवाह को संभालते हैं। एक वेरिएबल-डिस्प्लेसमेंट पंप डिलीवरी को समायोजित करने के लिए स्वैश-प्लेट कोण को बदलता है, जिससे हल्के भार के तहत थ्रॉटलिंग हानि कम हो जाती है। प्रेशर कम्पेनसेशन (PC), लोड सेंसिंग (LS) और इलेक्ट्रॉनिक कंट्रोल (EHP) का संयोजन मशीन को केवल तभी प्रवाह बढ़ाने की अनुमति देता है जब इसकी वास्तव में आवश्यकता होती है।
वाल्व
एक दिशात्मक नियंत्रण वाल्व तेल के प्रवाह को नियंत्रित करता है, और एक आनुपातिक वाल्व लगातार स्पूल ओपनिंग को नियंत्रित करता है। सर्वो वाल्वों में उच्च बैंडविड्थ होती है लेकिन वे संदूषण के प्रति संवेदनशील होते हैं, इसलिए मोबाइल मशीनों के लिए फीडबैक नियंत्रण के साथ एक मजबूत आनुपातिक वाल्व का उपयोग करना अधिक व्यावहारिक है। एक चेक वाल्व बैकफ्लो को रोकता है, और एक काउंटरबैलेंस वाल्व बूम को उसके अपने वजन से गिरने से रोकता है - ये सुरक्षा कार्य सॉफ्टवेयर के बाहर भी मौजूद होने चाहिए।
एक्चुएटर्स
एक सिलेंडर रैखिक गति उत्पन्न करता है, और एक हाइड्रोलिक मोटर घूर्णी गति उत्पन्न करता है। एक हाइड्रोलिक मोटर का टॉर्क लगभग
जहां \Delta p विभेदक दबाव है, D विस्थापन है, और \eta_m यांत्रिक दक्षता है। एक एक्सकेवेटर के स्विंग मोटर या ट्रैवल मोटर के लिए थर्मल डिज़ाइन की आवश्यकता होती है जो रिडक्शन गियर, ब्रेक और प्लेनेटरी गियर ट्रेन तक पूरी तरह से फैली हो।
4. रोबोट के रूप में क्लोज्ड-लूप नियंत्रण
ऑपरेटर के लीवर इनपुट u से, सिग्नल वाल्व खुलने, प्रवाह, सिलेंडर गति से होते हुए लिंक टिप स्थिति तक पहुँचता है। स्थिति नियंत्रण के लिए न्यूनतम मॉडल PID है।
लेकिन तेल की संपीड्यता, घर्षण, भार भिन्नता और वाल्व डेडज़ोन को ध्यान में रखते हुए, केवल लाभ ही पर्याप्त नहीं हैं। एक सामान्य संरचना आवश्यक प्रवाह को आगे बढ़ाती है, फिर दबाव प्रतिक्रिया के माध्यम से भार को समायोजित करती है।
सेंसर की भूमिकाएँ इस प्रकार हैं:
| सेंसर | मुख्य अनुमान | नियंत्रण में उपयोग | सामान्य विफलता मोड |
|---|---|---|---|
| दबाव सेंसर | दोनों सिलेंडर कक्षों में अंतर दबाव | थ्रस्ट/ग्राउंड-फोर्स/लोड अनुमान | तापमान विचलन, स्पंदन |
मैग्नेटोस्ट्रिक्टिव/लीनियर सेंसर | रॉड की स्थिति | स्थिति/वेग नियंत्रण | कीचड़, पानी, माउंटिंग कठोरता |
फ्लो सेंसर | वाल्व के अनुप्रवाह में वास्तविक प्रवाह | गति नियंत्रण, रिसाव निदान | श्यानता और बुलबुला प्रभाव |
आईएमयू | बूम/वाहन अभिस्थिति | कंपन क्षतिपूर्ति, खुदाई प्रक्षेपवक्र | गुरुत्वाकर्षण को त्वरण से अलग करना |
फोर्स/टॉर्क सेंसर | बकेट प्रतिक्रिया बल | संपर्क/पकड़ नियंत्रण | प्रभाव भार, ओवरलोड |
हाइड्रोलिक उत्खनन यंत्र में, बूम, आर्म और बकेट सिलेंडर की स्थितियाँ वाहन आईएमयू के साथ एकीकृत होती हैं, और बकेट टिप की स्थिति की गणना फॉरवर्ड काइनेमेटिक्स के माध्यम से की जाती है। लिंक कोण \boldsymbol{q} और जैकोबियन J(\boldsymbol{q}) के साथ, टिप वेग है
दबाव से मृदा प्रतिक्रिया बल का अनुमान लगाने और लक्ष्य खुदाई बल को स्थिर रखने वाले शोध में, ओवरलोड को भी दबाया जा सकता है। जैसे-जैसे जमीन की कठोरता बदलती है।
5. दक्षता और ऊष्मा उत्पादन का अनुमान लगाना
हाइड्रोलिक सिस्टम की समग्र दक्षता पंप, वाल्व, पाइपिंग और एक्चुएटर की व्यक्तिगत दक्षताओं का गुणनफल है। यदि पंप आउटलेट दबाव 25 MPa और प्रवाह 200 L/min है, तो इनपुट हाइड्रोलिक शक्ति
यदि यांत्रिक आउटपुट 60 kW है, तो लगभग 72% उपयोगी कार्य है; शेष तेल के तापमान में वृद्धि, घर्षण और रिसाव में परिवर्तित हो जाता है। जब ऊष्मा भार कूलर की क्षमता से अधिक हो जाता है, तो श्यानता कम हो जाती है, आंतरिक रिसाव बढ़ जाता है, और एक सकारात्मक-प्रतिक्रिया लूप दक्षता को और भी कम कर देता है।
चूंकि हाइड्रोलिक द्रव की श्यानता तापमान के साथ बदलती है, इसलिए चयन में केवल ISO VG ग्रेड से अधिक कारकों को ध्यान में रखना आवश्यक है — कोल्ड-स्टार्ट प्रवाह क्षमता, सील सामग्री, फिल्टर मेश का आकार और नमी संदूषण सभी मायने रखते हैं। स्वच्छता कोड (ISO 4406) का प्रबंधन करना और तेल बदलते समय संदूषकों को बाहर रखना विफलता को कम करने का सबसे सस्ता तरीका है। दर।
6. निर्माण और कृषि मशीनरी में वास्तविक उदाहरण
कोमात्सु और कैटरपिलर हाइड्रोलिक उत्खनन यंत्र इंजन की गति, पंप आपूर्ति और वाल्व खोलने के नियंत्रण को एकीकृत करते हैं ताकि खुदाई भार के अनुरूप ईंधन की खपत को कम किया जा सके। मशीन-नियंत्रण विनिर्देश GNSS, IMU और सिलेंडर स्थिति का उपयोग करके डिज़ाइन सतह के विरुद्ध बकेट टिप को प्रदर्शित और नियंत्रित करते हैं, जिससे एक विशेषज्ञ ऑपरेटर के अनुभव के स्थान पर ज्यामिति और सेंसर का उपयोग किया जाता है।
कुबोटा और यानमार ट्रैक्टर जुताई प्रतिरोध के अनुसार उपकरण की गहराई को समायोजित करने के लिए तीन-बिंदु लिंकेज के लिफ्ट सिलेंडर और एक ड्राफ्ट सेंसर का उपयोग करते हैं। कृषि मशीनरी में मिट्टी स्थान-स्थान पर भिन्न होती है, इसलिए मिश्रित बल/स्थिति नियंत्रण केवल निश्चित स्थिति नियंत्रण की तुलना में अधिक प्रभावी होता है।
हाइड्रोलिक प्रणालियों का रोचक पहलू यह है कि एक ही सिद्धांत अलग-अलग मशीनों पर अलग-अलग रूप ले लेता है। एक उत्खनन यंत्र झटके और उच्च प्रवाह को प्राथमिकता देता है, एक ट्रैक्टर कम गति कर्षण और सूक्ष्म समायोजन को प्राथमिकता देता है, और एक रोबोटिक भुजा कम घर्षण और उच्च बैंडविड्थ को प्राथमिकता देती है। समान पंप क्षमता, वाल्व स्पूल विशेषताओं और नियंत्रण अवधि के साथ भी, इष्टतम प्रतिक्रिया मशीन के साथ बदलती रहती है। उद्देश्य।
7. विद्युत-हाइड्रोलिक रूपांतरण और वर्तमान अनुसंधान
-
स्वतंत्र मीटरिंग: प्रत्येक वाल्व के इनलेट और आउटलेट को स्वतंत्र रूप से नियंत्रित करने से थ्रॉटलिंग हानि कम होती है, जिससे पंप का दबाव केवल उसी एक्चुएटर को मिलता है जिसे इसकी आवश्यकता होती है।
-
विद्युत-हाइड्रोलिक एक्चुएटर (ईएचए): प्रत्येक सिलेंडर पर एक मोटर और एक छोटा पंप लगाने से लंबी पाइपिंग और केंद्रीय वाल्व कम हो जाते हैं, जिससे स्थानीय पुनर्जनन और मॉड्यूलरिटी संभव हो पाती है।
-
हाइड्रोलिक हाइब्रिड: एक संचायक में मंदन ऊर्जा को संग्रहित करना और बूम के नीचे उतरने या स्विंग स्टॉप के दौरान इसका पुन: उपयोग करना। बैटरी की तुलना में उच्च शक्ति घनत्व, लेकिन कम होल्डिंग समय के साथ।
-
सीखने पर आधारित भार अनुमान: दबाव, वाल्व कमांड, आईएमयू और कार्य-कैमरा फुटेज से मिट्टी के प्रकार या पेलोड का अनुमान लगाना। प्रशिक्षण वितरण के बाहर एक सुरक्षित स्थिति में वापस आने वाला मॉनिटर आवश्यक है।
-
पूर्वानुमानित रखरखाव: समय-श्रृंखला डेटा से सीखना तेल के कण, पंप का स्पंदन और वाल्व की प्रतिक्रिया में देरी, रुकने से पहले फ़िल्टर के जाम होने या सील के घिसने का संकेत दे सकते हैं।
विद्युतीकरण का मूल्यांकन करते समय, न केवल बैटरी क्षमता बल्कि अधिकतम आउटपुट, शीतलन, पुनर्जनन, ठंडे मौसम में प्रदर्शन, चार्जिंग अवसंरचना और हाइड्रोलिक एक्चुएटर के जीवनकाल की भी तुलना करें। पूरी तरह से विद्युत शक्ति पर चलने के बाद भी, यदि भुजा का बल उत्पन्न करने वाला तंत्र अभी भी हाइड्रोलिक है, तो द्रव की स्वच्छता और रिसाव रोधी उपाय आवश्यक हैं।
8. सुरक्षा डिज़ाइन और समस्या निवारण
इंजन बंद होने के बाद भी हाइड्रोलिक दबाव एक संचायक में संग्रहित रहता है। सर्विसिंग से पहले, निर्दिष्ट प्रक्रिया के अनुसार अवशिष्ट दबाव को निकालें और गिरने से बचाने के लिए यांत्रिक सहारे लगाएं। नली में छोटे छेद से रिसाव को हाथ से ढूंढना खतरनाक है - उच्च दबाव वाला तेल त्वचा में प्रवेश कर सकता है। सुरक्षा वाल्व, भार-धारण वाल्व, नली फटने वाले वाल्व और आपातकालीन स्टॉप सभी यांत्रिक रूप से अतिरिक्त होने चाहिए।
लक्षण से कारण का पता लगाने के लिए, निम्नलिखित क्रम में मापें:
-
टैंक में तेल का स्तर, संदूषण, बुलबुले, तापमान।
-
पंप इनलेट वैक्यूम और आउटलेट दबाव, सेट पॉइंट के सापेक्ष।
-
वाल्व कमांड मान बनाम वास्तविक प्रवाह, स्पूल स्टिकिंग/डेडज़ोन।
-
दोनों सिलेंडर चैंबरों के दबाव और स्थिति सेंसर के बीच संगति।
-
यांत्रिक लिंकेज में रुकावट, पिन का घिसाव, बाहरी भार में परिवर्तन।
यहां तक कि "पर्याप्त बल नहीं" का लक्षण भी पंप के घिसाव, रिलीफ वाल्व सेटिंग, आंतरिक रिसाव, सेंसर संतृप्ति या नियंत्रण लाभ - इनमें से किसी भी कारण से हो सकता है। केवल एक प्रेशर गेज से निर्णय न लें; मूल दृष्टिकोण इनलेट से आउटलेट तक ऊर्जा संतुलन लेना है।
सारांश: एक हाइड्रोलिक रोबोट द्रव और सॉफ्टवेयर की एक समन्वित प्रणाली है
एक हाइड्रोलिक प्रणाली एक वितरित प्रणाली है जिसमें दबाव बल को नियंत्रित करता है, प्रवाह गति को नियंत्रित करता है, वाल्व आवंटन को नियंत्रित करते हैं और सेंसर स्थिति का अनुमान लगाते हैं। उच्च शक्ति घनत्व और झटके के प्रतिरोध के कारण आज हाइड्रोलिक्स का उपयोग उत्खनन यंत्रों, ट्रैक्टरों, विमानों और सर्जिकल रोबोटों में मजबूती से होता है। दूसरी ओर, ऊष्मा उत्पादन, रिसाव, संपीड्यता और संदूषण नियंत्रण और संचालन को सीमित करते हैं। जीवनकाल।
किसी नई मशीन के बारे में पढ़ते समय, यह जांचना उपयोगी होता है: (1) पंप कितने MPa और L/min की आपूर्ति करता है, (2) वाल्व कितना थ्रॉटल करते हैं, (3) कौन से सेंसर बल और स्थिति का अनुमान लगाते हैं, और (4) विफलता की स्थिति में कौन सा यांत्रिक तत्व सिस्टम को सुरक्षित स्थिति में वापस लाता है। इन चार बिंदुओं को ध्यान में रखते हुए, विद्युतीकरण या AI नियंत्रण से संबंधित जानकारी का मूल्यांकन किया जा सकता है, जिसमें हाइड्रोलिक्स की भौतिक सीमाएं और कार्यान्वयन लागत शामिल हैं।
यदि समान दबाव और प्रवाह पर सिलेंडर का क्षेत्रफल दोगुना हो जाए तो क्या होगा?
आदर्श रूप से, बल दोगुना हो जाता है और गति आधी हो जाती है। यह शक्ति उत्पन्न करने के बजाय बल और गति का आदान-प्रदान करता है।
संदर्भ
- [ISO 4413 — हाइड्रोलिक द्रव शक्ति: सामान्य नियम और सुरक्षा आवश्यकताएं]( https://www.iso.org/standard/60417.html
- JIS B 8351 हाइड्रोलिक शब्दावली और सर्किट आरेख प्रतीक
- SAE इंटरनेशनल — हाइड्रोलिक और द्रव शक्ति
- IFPE — अंतर्राष्ट्रीय द्रव शक्ति प्रदर्शनी
- कोमात्सु — स्मार्ट निर्माण
- कैटरपिलर — प्रौद्योगिकी और स्वचालन
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।