目次 — 知りたいところから読む
前提と読み方
前提知識 座標・速度・センサの基本用語。学習ガイドから前提記事を選べます。
入門 · 原理・構成・判断のための解説です。
油圧ショベルのアームは、数トンの土砂をすくいながら滑らかに止まる。人の指先ほどの操作レバーで、数百kN級の力を出せる秘密は、油を高い圧力で循環させ、流量を弁で細かく配分する仕組みにある。油圧を「強いモータ」とだけ覚えると、発熱や遅れ、漏れ、制御の難しさを見落とす。ロボットとして理解するには、エネルギー源・流体回路・機械リンク・センサ・制御ソフトを一つの閉ループで読むのが近道だ。
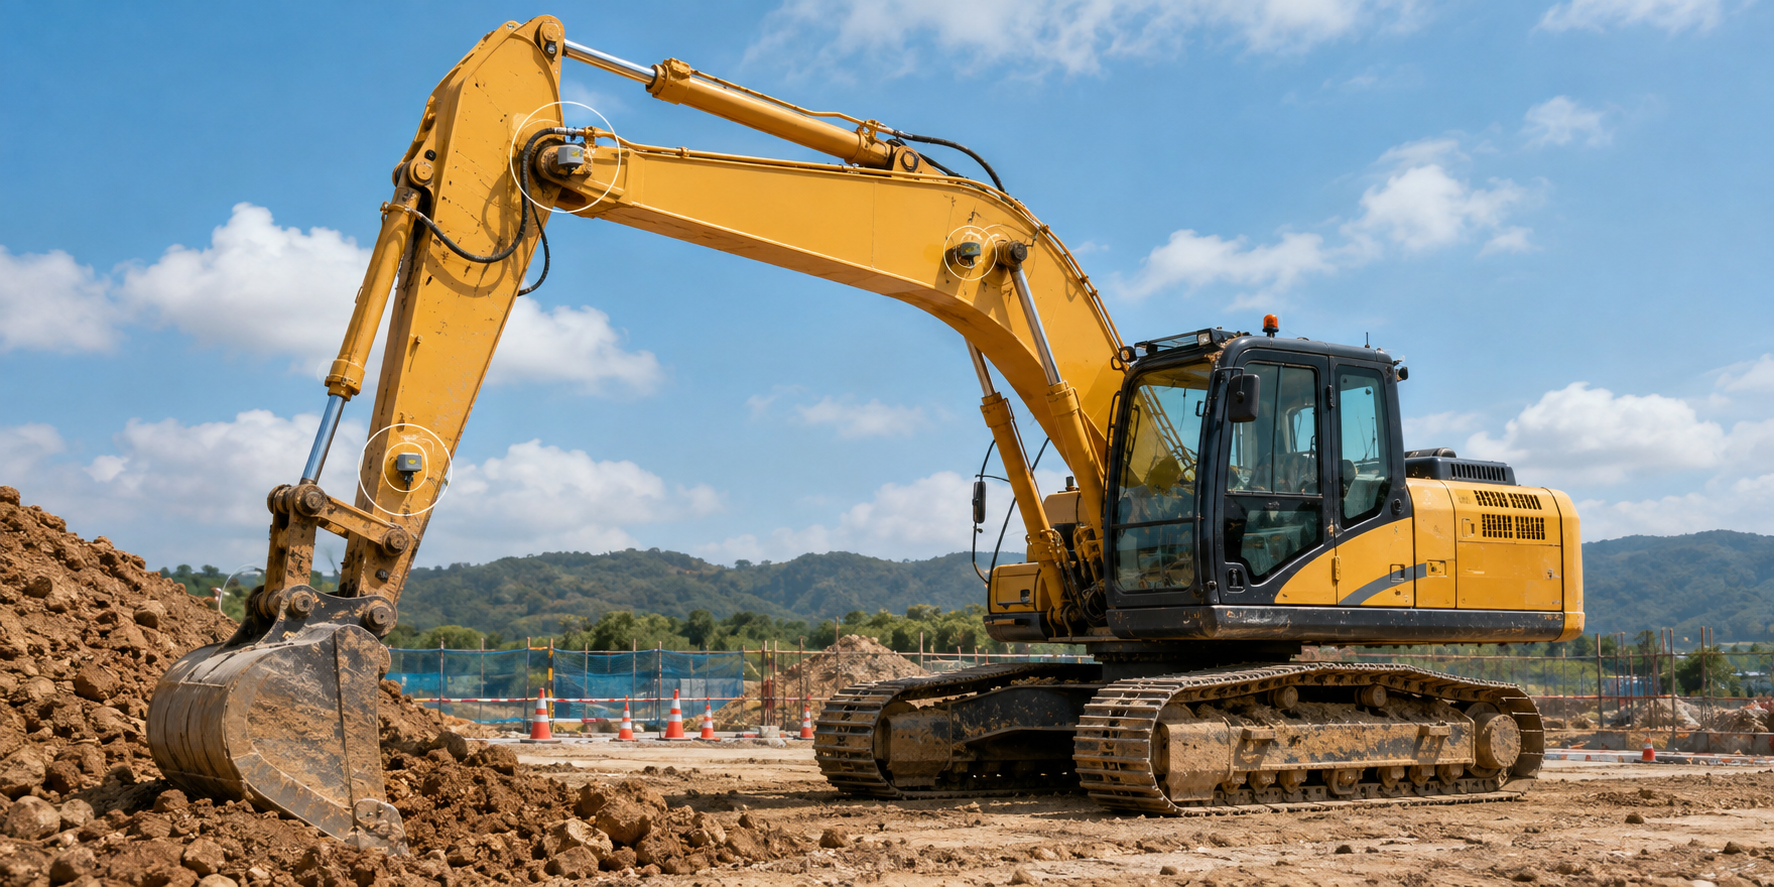 油圧アクチュエータの実装例(概念図)
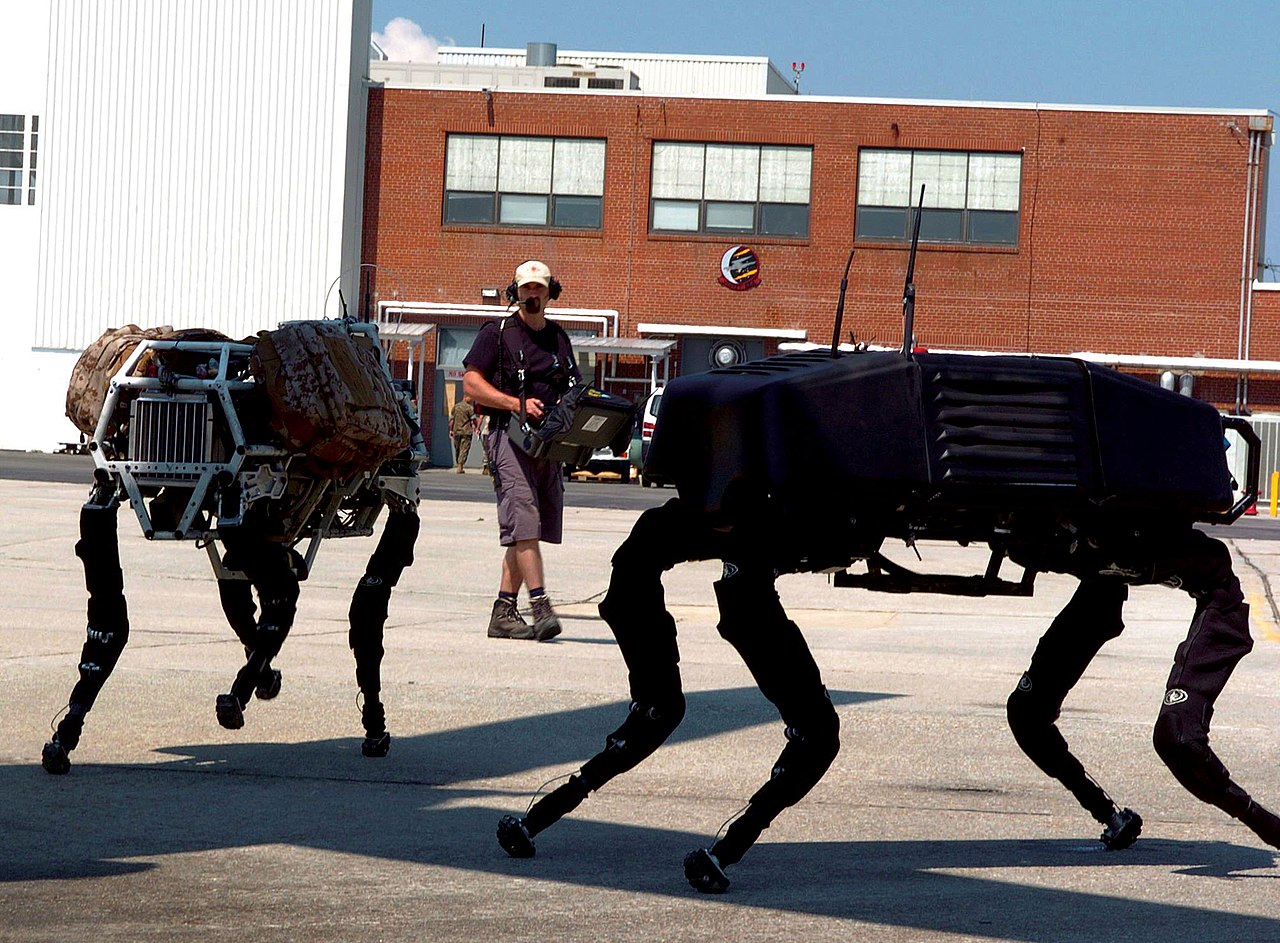 油圧アクチュエータで駆動する実機ロボットの例(BigDog)
画像: 概念図はDuskcoil作成の教育用イラスト(白い円は説明用のセンサ候補位置であり、特定メーカー製品の標準装備を示さない)。実機写真はBig dog military robots(U.S. Marine Corps photo by Lance Cpl. M. L. Meier, Public domain)、Wikimedia Commons。ガソリンエンジンで油圧を駆動する四脚ロボットの代表例であり、本文で扱う建設機械の油圧回路そのものではない。

30秒で分かる結論
- パスカルの原理により、圧力pはシリンダ面積Aに作用して力F=pAへ変換される。大きな力を得る代わりに、流量Qが速度を決める。
- ポンプは流量を作り、リリーフ弁は圧力上限を守り、方向・比例弁は各アクチュエータへ流量を配る。圧力と流量を混同しないことが最初のポイントだ。
- 油圧モータとシリンダは高い出力密度と衝撃耐性に優れるが、絞り損失と油温上昇が効率を下げる。電動化では「全交換」より電動ポンプ+油圧アクチュエータのハイブリッドが現実的な場合も多い。
- 圧力センサ、流量センサ、シリンダ位置センサ、IMUを融合すると、負荷推定・掘削力制御・故障予知が可能になる。センサの帯域と配管の圧縮性が閉ループ性能を決める。
- 現場では安全弁、負荷保持弁、フェイルセーフ、汚染管理を含めて設計する。高性能な制御則だけでは事故を防げない。
1. 油圧の基本:圧力は力、流量は速度
閉じ込めた液体へ加えた圧力がほぼ全方向へ伝わるのがパスカルの原理である。理想化したシリンダでは
となる。圧力pを20 MPa、ピストン面積A=0.01\ \mathrm{m^2}とすれば、理論推力は200 kN。流量Q=0.001\ \mathrm{m^3/s}なら速度は0.1 m/sになる。つまり、力を増やすには大面積・高圧、速度を上げるには大流量が必要だ。
油圧源の入力動力とアクチュエータの出力は、損失を無視すれば
で結ばれる。弁で流れを絞って速度を落とすと、余った圧力が熱になる。複数の動作を同時に行うモバイル機械では、ポンプ吐出量を超えた要求をどう配分するかが、操作感と燃費を左右する。
2. 典型的な回路を読む
図1 — ポンプが作った流量を比例方向弁でシリンダへ配り、戻り油をタンクへ返す。リリーフ弁は設定圧力を超えたときにタンクへ逃がす安全弁である。
タンクから吸い上げた油はポンプで加圧され、フィルタ、制御弁、アクチュエータを通って戻る。油は完全な剛体ではなく、配管・ホースが膨張し、気泡も混ざる。そのため弁を急に閉じると水撃(油撃)が生じ、圧力スパイクや振動を起こす。オリフィス、アキュムレータ、ランプ制御で過渡応答を整える。
3. ポンプ、弁、アクチュエータ
ポンプ
ギヤ、ベーン、ピストンの各ポンプがあり、建設機械では高圧・大流量を扱える斜板式アキシャルピストンポンプが多い。可変容量ポンプは斜板角を変えて吐出量を調整し、負荷が小さいときの絞り損失を減らす。圧力補償(PC)、ロードセンシング(LS)、電子制御(EHP)を組み合わせると、必要なときだけ流量を増やせる。
弁
方向切換弁は油の接続先を変え、比例弁はスプール開度を連続的に制御する。サーボ弁は高帯域だが汚染に敏感で、モバイル機械では堅牢な比例弁とフィードバック制御の組み合わせが現実的である。チェック弁は逆流を止め、カウンタバランス弁はブームが自重で落下するのを防ぐ。安全機能はソフトウェアの外側にも持たせる。
アクチュエータ
シリンダは直線運動、油圧モータは回転運動を作る。油圧モータのトルクは概略
で、\Delta pは差圧、Dは押しのけ容積、\eta_mは機械効率である。ショベルの旋回モータや走行モータでは、減速機・ブレーキ・遊星歯車機構まで含めた熱設計が必要になる。
4. ロボットとしての閉ループ制御
オペレータのレバー入力uから、弁開度、流量、シリンダ速度、リンク先端位置へ信号が伝わる。位置制御の最小モデルは
というPIDだが、油の圧縮性、摩擦、負荷変動、弁のデッドゾーンを考慮すると、ゲインだけでは足りない。フィードフォワードで必要流量を先に与え、圧力フィードバックで負荷を補正する構成がよく使われる。
センサの役割は次のように分かれる。
| センサ | 主な推定値 | 制御への利用 | 失敗しやすい点 |
|---|---|---|---|
| 圧力センサ | シリンダ両室の差圧 | 推力・接地力・負荷推定 | 温度ドリフト、脈動 |
| 磁歪/リニアセンサ | ロッド位置 | 位置・速度制御 | 泥、水、取付剛性 |
| 流量センサ | 弁後の実流量 | 速度制御、漏れ診断 | 粘度と気泡の影響 |
| IMU | ブーム・車体の姿勢 | 振動補償、掘削軌跡 | 重力と加速度の分離 |
| 力/トルクセンサ | バケット反力 | 接触・把持制御 | 衝撃荷重、過負荷 |
油圧ショベルでは、ブーム・アーム・バケットの各シリンダ位置と車体IMUを融合し、順運動学でバケット先端位置を求める。リンク角を\boldsymbol{q}、ヤコビ行列をJ(\boldsymbol{q})とすれば、先端速度は
で計算できる。土の反力を圧力から推定し、目標掘削力を一定に保つ研究では、地盤の硬さが変わっても過負荷を抑えられる。
5. 効率と発熱を見積もる
油圧系の総合効率は、ポンプ、弁、配管、アクチュエータの積で決まる。ポンプ出口が25 MPa、流量200 L/minなら入力油圧は
である。機械出力が60 kWなら約72%が有効仕事、残りは油温上昇・摩擦・漏れへ消える。熱負荷が冷却器の能力を超えると粘度が下がり、内部漏れが増えてさらに効率が落ちる正のフィードバックが起きる。
作動油の粘度は温度で変わるため、ISO VG等級だけでなく、起動時の低温流動性、シール材、フィルタの目開き、混入水分を選ぶ。清浄度コード(ISO 4406)を管理し、交換時に異物を入れないことが、故障率を下げる最も安価な方法である。
6. 建設・農業機械での実例
コマツの油圧ショベルやCaterpillarの油圧ショベルでは、エンジン回転数、ポンプ吐出量、弁開度を統合制御し、掘削負荷に応じて燃料消費を抑える。マシンコントロール仕様ではGNSS、IMU、シリンダ位置を用いてバケット先端の設計面を表示・制限し、熟練者の感覚を幾何学とセンサへ置き換える。
クボタやヤンマーのトラクタでは、三点リンクのリフトシリンダとドラフトセンサを使い、耕うん抵抗に応じて作業機の深さを調整する。農業機械では土壌が場所ごとに変わるため、一定位置制御よりも、力・位置の混合制御が有効になる。
油圧システムの面白い点は、同じ原理が異なる機械で違う「味付け」になることだ。ショベルは衝撃と大流量、トラクタは低速の牽引力と微調整、ロボットアームは低摩擦と高帯域を優先する。ポンプ容量、弁のスプール特性、制御周期を同じにしても、機体の目的で最適解は変わる。
7. 電動油圧化と最新研究
- 独立メータリング:各弁の入口・出口を独立に制御し、絞り損失を減らす。ポンプの圧力を必要なアクチュエータだけへ配る。
- 電動油圧アクチュエータ(EHA):モータと小型ポンプをシリンダごとに配置し、長い配管と中央弁を減らす。局所的な回生とモジュール化が可能になる。
- 油圧ハイブリッド:アキュムレータへ減速時のエネルギーを蓄え、ブーム下降や旋回停止で再利用する。電池より高出力密度だが、保持時間は短い。
- 学習ベースの負荷推定:圧力、弁指令、IMU、作業映像から土質や積載量を推定する。データの範囲外で安全側へ戻る監視器が不可欠である。
- 予知保全:油中粒子、ポンプ脈動、弁の応答遅れを時系列で学習し、フィルタ詰まりやシール摩耗を停止前に知らせる。
電動化を評価するときは、バッテリー容量だけでなく、ピーク出力、冷却、回生、低温性能、充電インフラ、油圧アクチュエータの寿命を同時に比べる。完全電動へ移行しても、アームの力を作る機構が油圧なら、作動油の清浄度と漏れ対策は残る。
8. 安全設計とトラブルシューティング
油圧はエンジン停止後もアキュムレータに圧力が残る。整備前には指定手順で残圧を抜き、落下防止の機械的支持を置く。ホースのピンホール漏れを手で探すのは危険で、高圧油が皮膚へ侵入する。安全弁、負荷保持弁、ホース破断弁、非常停止を機械的に冗長化する。
症状から原因を絞るときは、次の順に測る。
- タンク油量・異物・気泡・温度。
- ポンプ入口の負圧と出口圧力、設定値との差。
- 弁の指令値と実流量、スプールの固着・デッドゾーン。
- シリンダ両室の圧力と位置センサの整合性。
- 機械リンクの干渉、ピン摩耗、外部負荷の変化。
「力が出ない」症状でも、ポンプ摩耗、リリーフ設定、内部漏れ、センサ飽和、制御ゲインのどれでも起こり得る。圧力計を一箇所だけ付けて判断せず、エネルギーの入口から出口まで収支を取るのが基本である。
まとめ:油圧ロボットは流体とソフトウェアの協調系
油圧システムは、圧力が力、流量が速度、弁が配分、センサが状態推定を担う分散システムである。高出力密度と耐衝撃性は、ショベル、トラクタ、航空機、手術ロボットなどで今も強い。一方、発熱・漏れ・圧縮性・汚染が制御と寿命を制約する。
新しい機械を読むときは、(1)ポンプが何MPa・何L/minを供給するか、(2)弁でどの程度絞るか、(3)どのセンサで力と位置を推定するか、(4)故障時にどの機械要素が安全側へ戻すか、を確認したい。この四点が分かれば、電動化やAI制御のニュースも、油圧の物理限界と実装コストを含めて評価できる。
シリンダ面積を2倍にすると力と速度は?
同じ圧力・流量の理想条件では力は2倍、速度は半分になる。力と速度の交換であり、出力が無償に増えるわけではない。
参考資料
現在の項目 · 16 / 18 · ロボティクス入門
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。